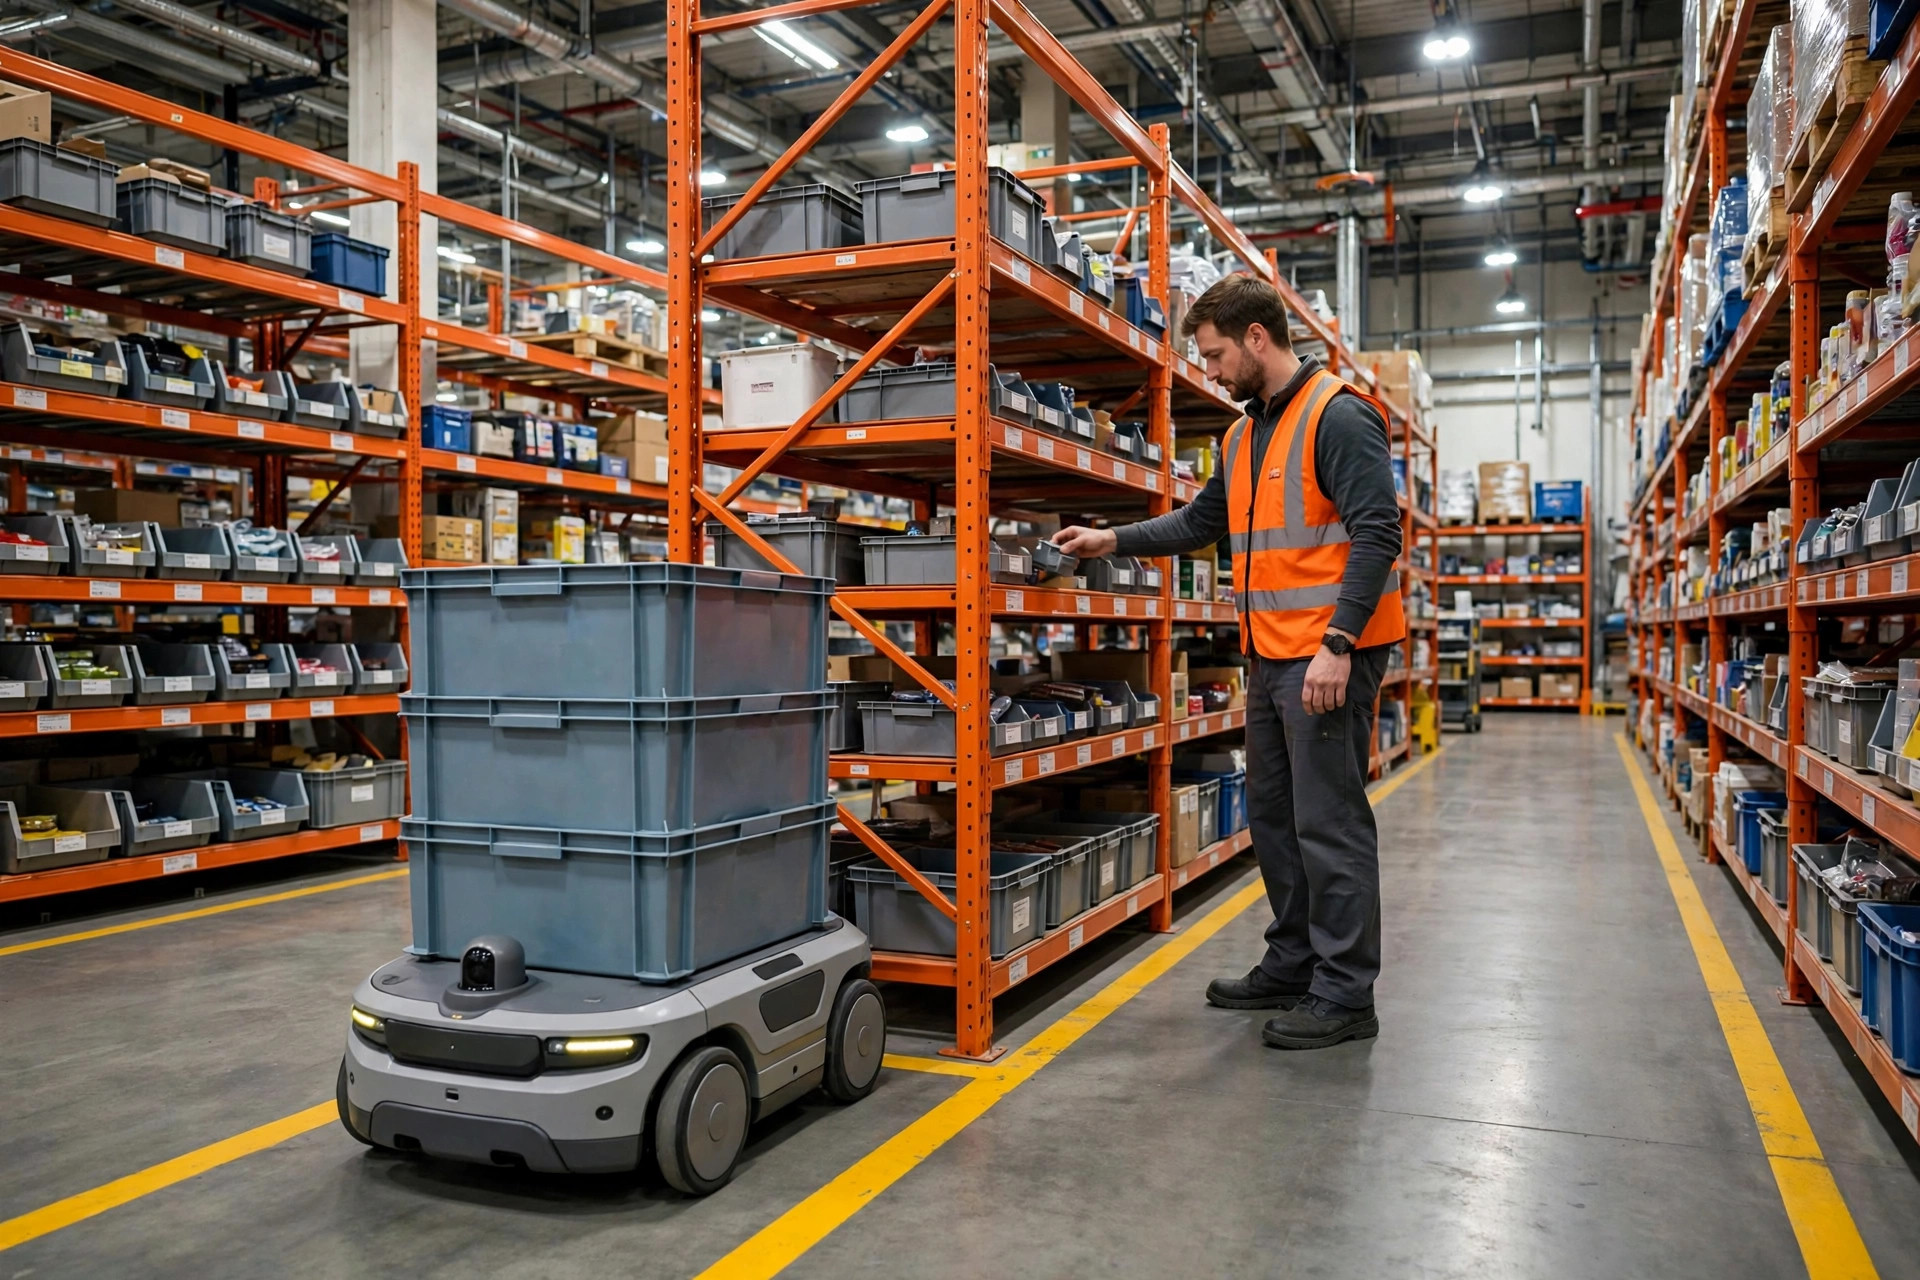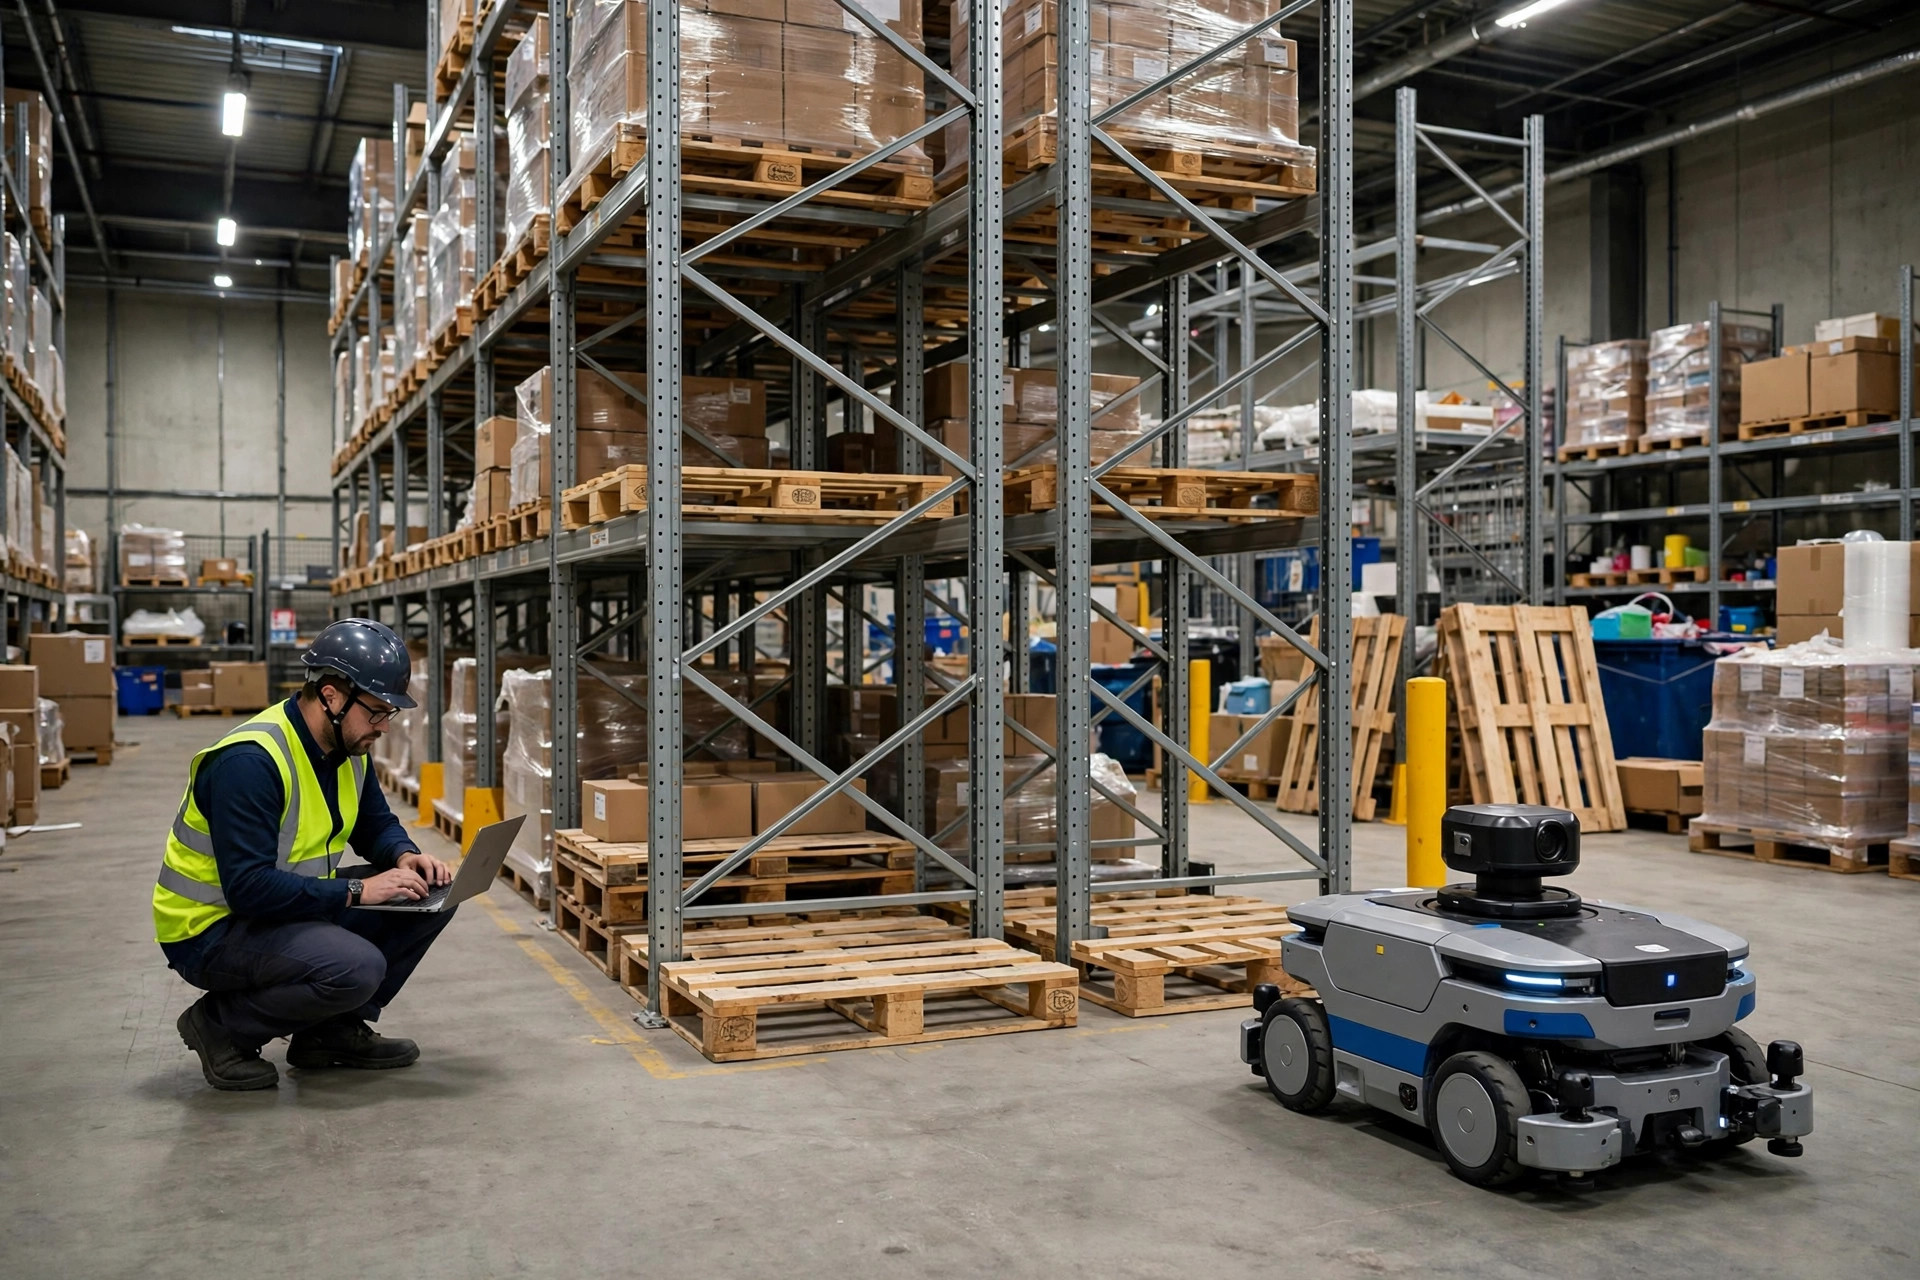
A las 8 a.m., el panel de la flota se encendió en rojo. Siete de doce AMR informaron "localización perdida"; los otros cinco giraban en círculos como si estuvieran borrachos. El primer instinto del técnico fue un lidar muerto, pero estaba girando perfectamente. La causa real se había sembrado la noche anterior: para hacer espacio a una nueva categoría, el turno de noche había reubicado dos filas completas de estanterías pesadas en la zona este. Ni una sola columna se había movido, pero el mundo tal como los AMR lo recordaban había desaparecido.
Eso fue en otoño de 2024, en un almacén 3PL de autopartes a las afueras de Suzhou, donde yo era el responsable técnico por parte del integrador. La llamada a las 4 a.m.: "¿Tus robots se quedan ciegos cada vez que movemos un estante?"
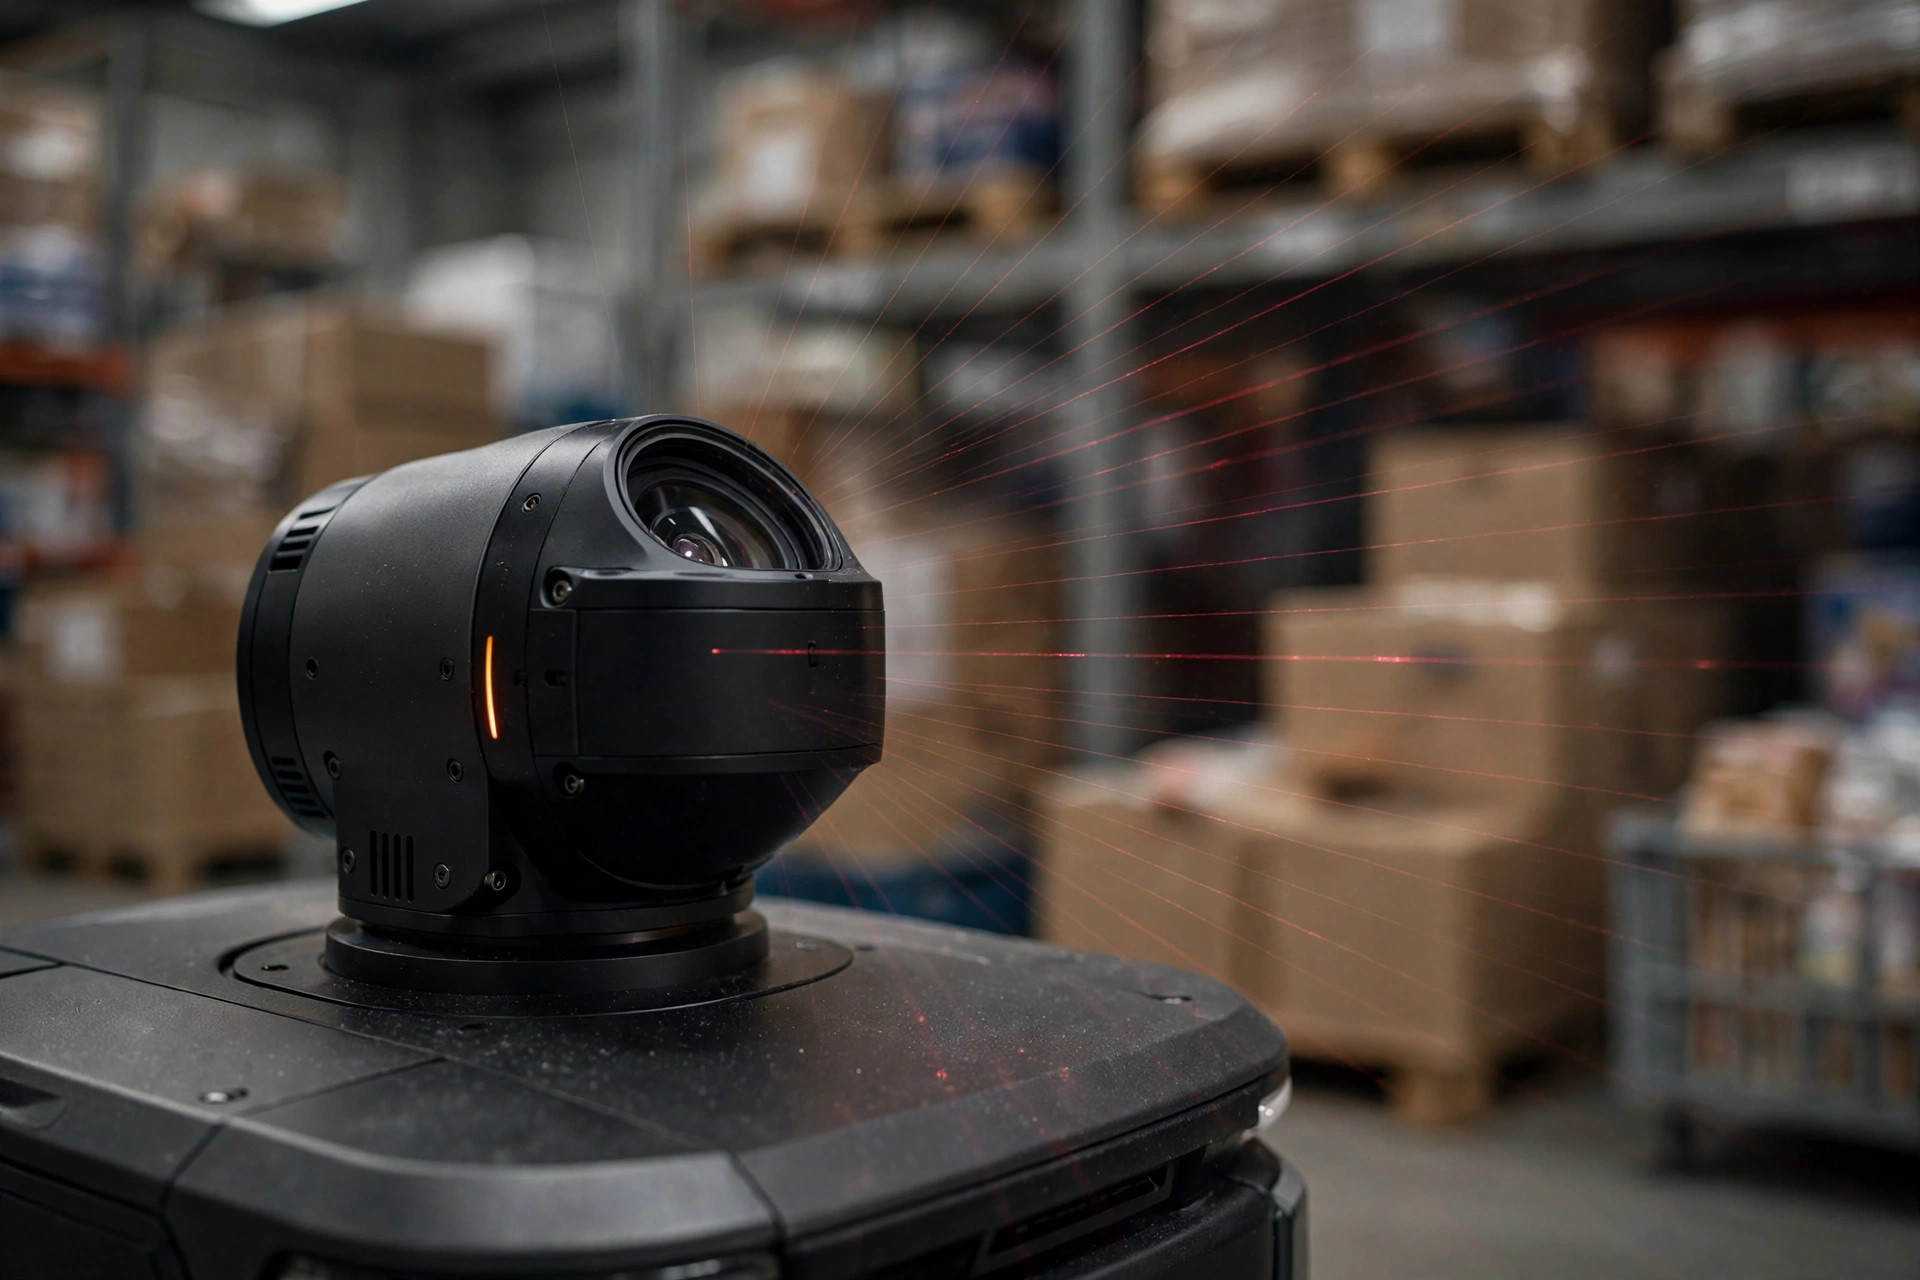
Para ser justos, los AMR no estaban ciegos. Tenían amnesia. Piénsalo así: la navegación de los AMR no funciona con la vista, funciona con la memoria. Un lidar emite decenas de miles de puntos por segundo y los une en un mapa de contornos; mientras conduce, el robot compara constantemente los escaneos en vivo con ese mapa recordado para saber dónde está. Buena coincidencia: normalmente más o menos 5 cm. Mala coincidencia: el robot está perdido. Mueve las estanterías y cada punto de referencia en su memoria cambia. Es como si la calle por la que vas al trabajo cada día cambiara de la noche a la mañana todos los letreros de las tiendas y moviera las farolas: tú también te quedarías confundido en la intersección.
Tres tipos de navegación, tres formas de temer un traslado
Tres tipos principales, tres modos de fallo muy diferentes después de una gran reasignación de ubicaciones. Primero los principios, luego las diferencias.
Primero, SLAM con lidar 2D: el tipo más usado hoy. Memoriza contornos y los compara. Fortaleza: estable, inmune a la iluminación. Debilidad: ceguera facial. Llena una zona con estanterías idénticas y el algoritmo oscila entre posiciones parecidas: baja la confianza, el robot zigzaguea y, en casos graves, se detiene en seco. Eso fue lo que pasó en Suzhou: las dos filas reubicadas se veían exactamente igual que las filas vecinas, y los AMR no podían distinguir los pasillos.
Segundo, navegación visual (VSLAM, cámaras que leen características de textura). Es la más sensible a un traslado. El lidar lee contornos; la visión lee detalles: la impresión de las cajas, el brillo de la cinta, un arañazo en el suelo son sus puntos de anclaje. Reasigna las ubicaciones y los anclajes quedan invalidados. Peor aún, la iluminación: el turno de día frente al turno de noche, luces encendidas frente a luces apagadas son dos mundos diferentes para ella. Vi un almacén de cosméticos donde los AMR visuales funcionaban bien de día y se desviaban medio metro de noche con una iluminación diferente. La navegación lidar reconoce caras; la navegación visual reconoce atuendos: cambia el atuendo y ya no te reconoce.
Tercero, balizas fijas: códigos QR, cinta magnética, postes reflectantes. El principio más simple y el más resistente a los traslados: el mapa está ligado a las balizas, así que cuando se mueven las estanterías solo hay que volver a pegar los códigos y hacer un nuevo levantamiento. El precio es la flexibilidad, y los códigos del suelo son destruidos por las carretillas de forma rutinaria. El mantenimiento es puro trabajo manual.
| Navegación | Después de una gran reasignación de ubicaciones | Esfuerzo de reconstrucción | Notas |
|---|---|---|---|
| SLAM de contornos con lidar | El más propenso a la ceguera facial; la confianza cae en zonas de estanterías parecidas | Medio: nuevo escaneo nocturno más validación zona por zona | El más usado; el foco de este artículo |
| VSLAM visual | El más sensible; puntos característicos invalidados, los cambios de iluminación causan deriva | Alto: reconstruir la base de datos de características, idealmente con levantamientos en varios turnos | No compres el discurso de que la visión por IA no necesita mantenimiento del mapa |
| Balizas QR / magnéticas / reflectantes | Sin falsos recuerdos; alinea las balizas y listo | Bajo: volver a pegar más nuevo levantamiento, pero es trabajo duro | Que las carretillas pasen por encima de los códigos del suelo es el impuesto de mantenimiento a largo plazo |
Sobre ese discurso comercial, permíteme cuestionar una vaca sagrada. Algunos proveedores ahora dicen a los clientes: "Nuestra navegación visual con IA es autoaprendizaje; reasigna ubicaciones todo lo que quieras, no necesitas reconstruir el mapa". Tonterías. La visión es el tipo más sensible a los cambios del entorno, y lo primero que el autoaprendizaje aprende después de un gran cambio es lo incorrecto: fija posiciones erróneas como anclajes correctos y se desvía cada vez más cuanto más tiempo funciona. Aquí no hay una bala de plata, solo compensaciones. Si quieres flexibilidad, acepta las reconstrucciones de mapa como tarea pendiente; si quieres tranquilidad, acepta el trabajo duro de los códigos del suelo.
El plan de 72 horas
Volvamos a Suzhou. Nos tomó 72 horas recuperar la navegación, y el análisis post mortem se convirtió en un procedimiento fijo para cada reasignación de ubicaciones desde entonces: cero repeticiones. Este es el cronograma:
Horas 0–8: congelar y hacer copia de seguridad. Una vez que las estanterías se han movido y el suelo está limpio, no te apresures a hacer un nuevo escaneo: haz una copia de seguridad del mapa antiguo y congela su versión. La primera versión del nuevo mapa probablemente tendrá problemas; mantén una ruta de reversión. Durante estas 8 horas, todos los AMR pasan a modo manual escoltado o a parada total: la localización ya no es confiable.
Horas 8–24: nuevo escaneo nocturno. Elige la ventana de baja actividad y levanta la nueva zona con un equipo lidar, o haz funcionar un AMR en modo de mapeo. Dos detalles importan. Primero, el suelo debe estar limpio: los pallets sueltos y las carretillas estacionadas se escanean como puntos de referencia permanentes, y el día que alguien los mueva el mapa no coincidirá: la causa más común de retrabajo. Segundo, en zonas de estanterías parecidas añade características artificiales a mano: una pegatina reflectante en un montante le da al algoritmo un anclaje único.
Horas 24–48: puesta en marcha zona por zona, recorridos en vacío antes de recorridos cargados. Abre una zona, haz recorridos en vacío y observa dos números: la confianza de localización y las relocalizaciones por hora. Confianza persistentemente por debajo del umbral, o relocalizaciones que superan los dígitos simples por hora: ese mapa no sirve, devuélvelo. Luego pruebas con carga: un pallet cargado bloquea la mitad inferior del campo de visión del lidar, así que vacío-OK no implica cargado-OK.
Horas 48–72: puesta en marcha total, ojos en las pantallas. Todos los AMR con el nuevo mapa, con 24 horas de vigilancia en pantalla para los dos síntomas clásicos: paradas agrupadas y zigzagueo. A la hora 72, revisa los tres números: conteo de relocalizaciones, tasa de tareas a tiempo, intervenciones manuales. Todo de vuelta a la línea base, trabajo terminado.
Tráfico mixto: el plan de seguridad importa más que la precisión
Esta es la conclusión contraintuitiva: durante esas 72 horas, el peligro nunca fue la mala localización. Fue que todos asumían que la localización seguía siendo buena. Un robot a la deriva no sabe que está a la deriva: la ruta planificada y la posición real pueden diferir en medio metro, y el "espacio vacío" que ve su láser de seguridad podría contener a una persona.
Así que mis reglas de seguridad para la transición no son negociables: limita la velocidad de todos los AMR a menos del 50 por ciento de lo normal durante la reconstrucción; bloquea con barreras los límites entre zonas antiguas y nuevas y separa el tráfico de carretillas y AMR por ventanas de tiempo; aumenta un nivel la distancia de parada de seguridad de cada AMR. Algunos lo llaman exagerado: déjame hacer los números. Un AMR que roza un montante de estantería cuesta reparación más tiempo de inactividad, contado en días. Un AMR que golpea a una persona, y ya no se trata de dinero. El plan de seguridad cuesta 72 horas de rendimiento reducido; omitirlo arriesga que un incidente detenga todo. Haz los cálculos.
Un punto contraintuitivo más: la parte más lenta de una reconstrucción de mapa nunca es el escaneo. Levantar 5,000 metros cuadrados le toma a un ingeniero experimentado de dos a tres horas. Lo que consume el tiempo es esperar: a que terminen de mover las estanterías, a que se despejen los pallets, a que el suelo alcance condiciones aptas para el levantamiento. En Suzhou, el escaneo tomó 3 horas; esperar la limpieza tomó 11. Así que el equipo de AMR debe estar en la sala cuando se elabora el plan de reasignación: el día que se finaliza el plan de reasignación de ubicaciones, el cronograma de reconstrucción de la navegación se finaliza junto con él. Reconstruir el mapa no es un trabajo técnico, es un trabajo organizativo. El mayor punto débil siempre es "las estanterías se movieron y nadie le dijo al equipo de AMR".
La trampa del mantenimiento: los mapas caducan
Mucha gente trata la reconstrucción de un mapa como un evento único. Error. Los mapas caducan, y caducan en silencio.
Las alturas de las pilas de cajas, el almacenamiento temporal de temporada que invade los pasillos, incluso los ángulos del sol de invierno frente a verano erosionan poco a poco la coincidencia entre escaneo y mapa. El día que cae por debajo del umbral es tu próxima amnesia masiva. Mi práctica: una revisión trimestral de la salud del mapa. Que la confianza y la frecuencia de relocalización tengan tendencia a la baja significa programar un nuevo levantamiento antes de que los robots empiecen a estrellarse, no después. Y los mapas necesitan control de versiones: quién cambió qué, cuándo y por qué, por escrito. El escenario de pesadilla es un ingeniero de campo ajustando el mapa a mano sin registro; tres meses después, cuando las cosas fallan, nadie puede rastrearlo.
Finalmente, la pregunta clásica: ¿vale la pena el dinero? Observa este número: el tiempo medio de recuperación tras un fallo de localización (MTTR). Para los AMR con SLAM lidar, un robot perdido se relocaliza solo, normalmente en decenas de segundos. Para los visuales después de un gran cambio, puede necesitar intervención humana: MTTR en horas. Al momento de elegir, no mires solo la cotización por unidad: multiplica la frecuencia de reasignación por los días-persona por reconstrucción. Para un almacén que reasigna ubicaciones dos veces al año o más, la brecha de TCO entre tipos de navegación puede cubrir el precio de un robot adicional. Los parámetros no mienten: lo que miente es un vendedor que solo te muestra la mitad de ellos.
Por Da Liu, Ingeniero de Automatización
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.