Mi veredicto, por adelantado: a partir de 2026, el SLAM láser es la opción por defecto correcta para cualquier flota de más de diez robots, la cinta magnética es perfecta para rutas que nunca van a cambiar, y el SLAM visual es un contendiente barato pero exigente que aún no sustituye al láser. Los errores caros que veo no son de mala tecnología — son de buena tecnología desplegada en el edificio equivocado. He visto a operadores pagar precio de SLAM láser por un sistema de cinta magnética, y tres años después pagar el doble para arrancarlo.
Todo AMR vive o muere por una pregunta: «¿dónde estoy?». En interiores no hay GPS, así que el robot tiene que averiguarlo por sí solo. Tres enfoques principales dominan el mercado, construidos sobre principios completamente distintos, con modos de fallo completamente distintos. Tracemos las líneas.
SLAM láser: navegar por las paredes — la apuesta más segura, con su kriptonita
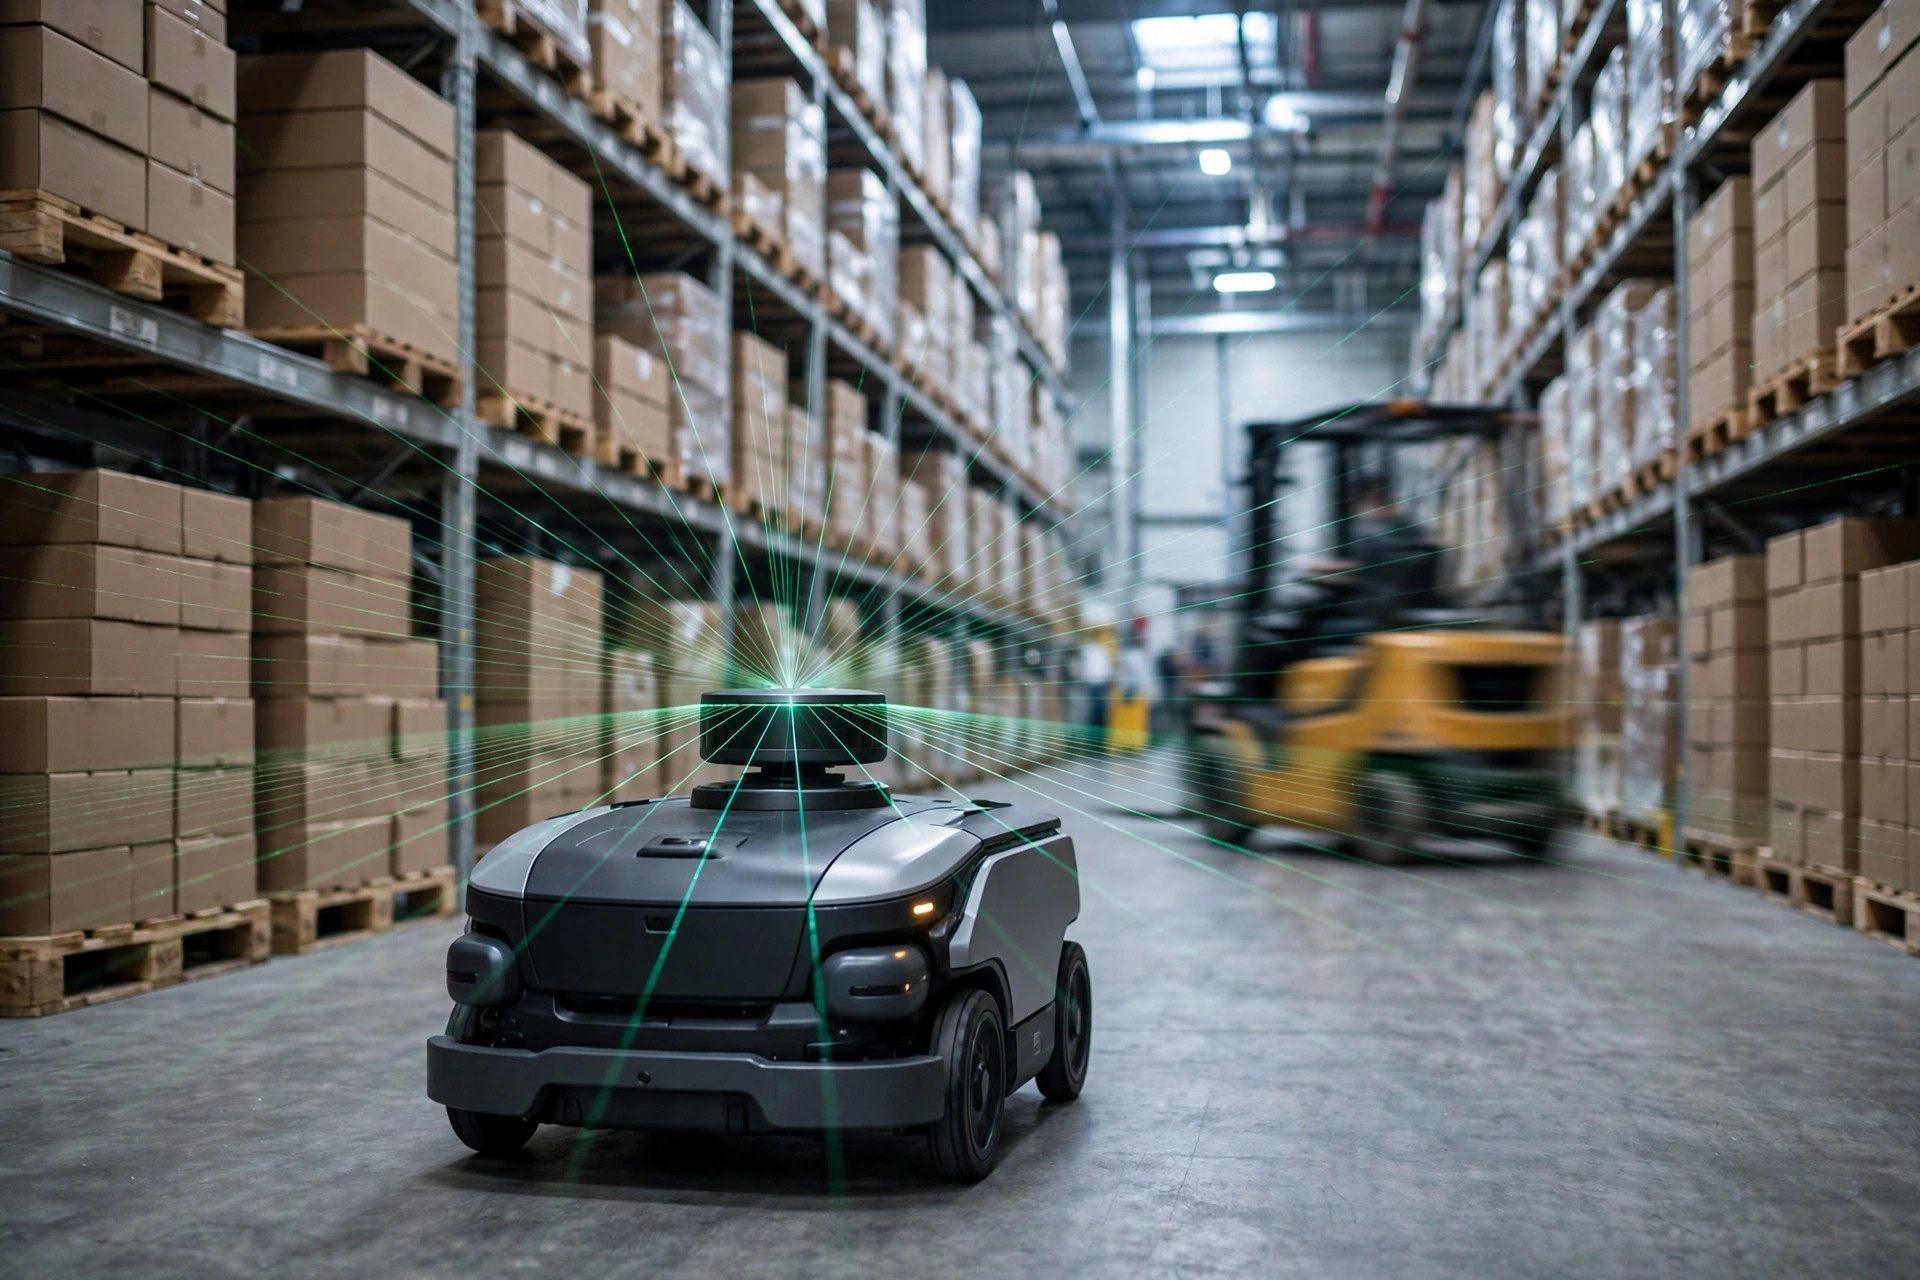
El SLAM láser distribuye hoy más unidades que ninguna otra tecnología. El principio es bellamente simple: una unidad LiDAR en el techo del robot gira una docena de veces por segundo, disparando láseres y midiendo los ecos para dibujar un mapa de contornos del entorno. A medida que el robot se mueve, compara los escaneos en vivo con ese mapa — básicamente comprobando: «¿estas paredes y columnas coinciden con lo que recuerdo?». Cuando coinciden, el robot sabe dónde está.
La precisión es la mejor de las tres — los fabricantes anuncian habitualmente posicionamiento a nivel de centímetro. El despliegue tampoco duele: sin modificaciones del suelo, sin pegatinas, sin cinta. Se conduce un robot por el edificio una vez para construir el mapa, se envía a toda la flota y a trabajar. Añadir robots o rediseñar pasillos es sobre todo un trabajo de software. Por eso la mayoría de los proyectos nuevos y las reconversiones han convergido en él en los últimos años.
Pero tiene su kriptonita, y del tipo desagradable — la que funciona bien al mediodía y falla a las 2 de la madrugada. Primero, odia los espacios abiertos. En una zona de preparación cavernosa sin nada en decenas de metros, los ecos del láser vuelven demasiado débiles. El robot es como un conductor en la niebla: la localización deriva. Segundo, odia las superficies reflectantes — tabiques de cristal, montantes de estantería de acero inoxidable, palés retractilados dispersan los haces y plantan características «fantasma» en el mapa. Tercero, odia los grandes cambios del entorno. El SLAM reconoce contornos estáticos. Cuando llega la temporada alta y se apilan palés temporales a lo largo del pasillo principal, los contornos cambian, el robot se pierde y alguien tiene que reconstruir el mapa.
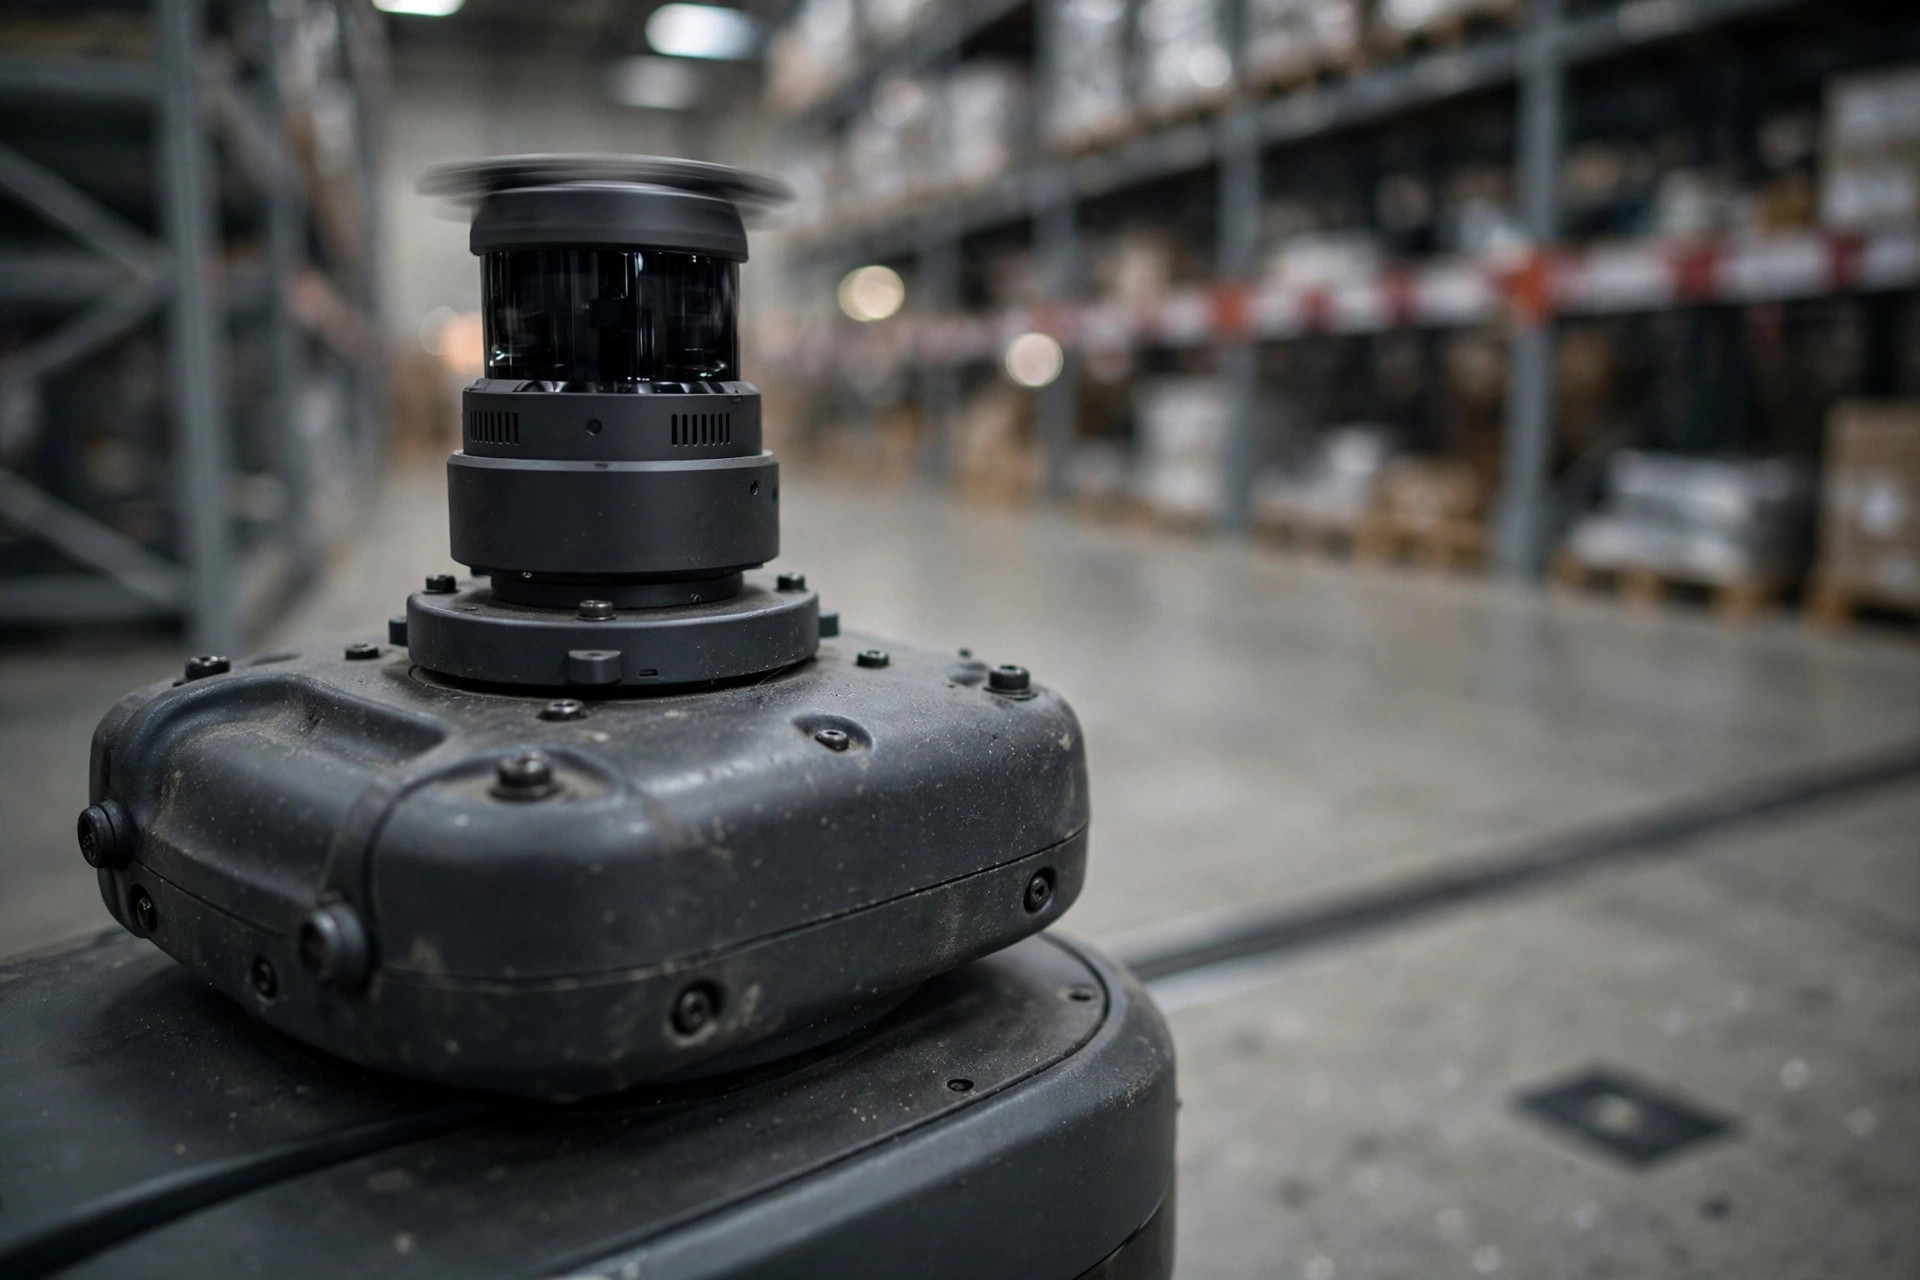
En 2024 visité un 3PL de 100 000 pies cuadrados en Inland Empire que operaba una flota de SLAM láser. Operación fluida once meses al año — hasta la temporada alta, cuando los palés de preparación de salida se apilaron altos junto al pasillo principal y varios robots empezaron a dar vueltas en la misma intersección. La solución no fue nueva tecnología; fue disciplina operativa. Acotaron ese tramo con geocercas y prohibieron apilar por encima de una línea marcada. Tecnología correcta, hábitos equivocados, igual a tiempo de inactividad.
SLAM visual: reconocer caras en vez de paredes — barato, pero exigente
El SLAM visual cambia el láser por cámaras. Cámaras ojo de pez o de profundidad observan la textura del suelo, las tiras de luz del techo, las características de las estanterías, y los algoritmos triangulan la posición a partir de las imágenes. El argumento de venta es el coste: las cámaras cuestan un orden de magnitud menos que el LiDAR, así que la lista de materiales baja de forma significativa. Algunos fabricantes hasta hacen doblete — las mismas cámaras hacen conteo cíclico y leen las etiquetas de ubicación al pasar.
El problema: este enfoque es exigente con todo. Primero, es exigente con la luz. Apaga las luces, o deja que el sol de la tarde entre por las ventanas altas y arroje reflejos duros sobre el suelo, y las características de la imagen se desordenan. ¿Una instalación a oscuras 24/7? Muerto al nacer. Segundo, es exigente con los suelos. Una losa de epoxi pulida o una extensión de hormigón sin rasgos no da a las cámaras nada a lo que aferrarse — es como contar tus pasos con los ojos cerrados, derivando un poco más con cada metro. Tercero, tiene hambre de cómputo. Los algoritmos de visión devoran potencia de procesamiento, y el coste y el consumo del ordenador de a bordo recuperan parte del ahorro en sensores.
Así que esta es mi conclusión: el SLAM visual encaja en flotas pequeñas que hacen recorridos punto a punto de materiales con iluminación estable y suelos con textura — pensemos en un par de remolcadores en una planta. Si tu edificio opera las 24 horas, tiene turnos a oscuras, o encera sus suelos hasta dejarlos como un espejo como la mitad de los centros de distribución de comercio electrónico que conozco, ni lo toques. La tecnología está mejorando, pero en 2026 no es un sustituto del SLAM láser.
Cinta magnética y códigos de suelo: navegación por obra vial — sólida como una roca, y rígida
La escuela más antigua, heredada directamente de la era AGV. La navegación por cinta magnética entierra o pega tiras magnéticas en el suelo; un sensor bajo el vehículo sigue el campo y corrige la deriva. La navegación por códigos de suelo pega una cuadrícula de marcadores estilo QR en el hormigón; una cámara orientada hacia abajo los lee, y cada código codifica coordenadas. La adquisición de Kiva Systems por Amazon en 2012 por $775 million puso este enfoque en el mapa — los robots de Kiva circulaban sobre una cuadrícula de códigos legibles por máquina.
La ventaja es una fiabilidad aburrida: inmune a la iluminación, inmune a los espacios abiertos, inmune a los reflejos, precisión a nivel de centímetro, y el menor coste por robot de las tres. La desventaja es una palabra: rigidez. Las rutas son infraestructura física. Rediseña un pasillo y estás volviendo a pegar cinta o marcadores en el suelo — tiempo de inactividad, mano de obra, nueva puesta en marcha, todo facturado por hora. La cinta se desgasta bajo el tráfico diario de carretillas y necesita parches cada pocos años. Y lo peor de todo es el impuesto a la flexibilidad: cuando el negocio cambia y se rehace el slotting, estás reconstruyendo carreteras.
Así que la línea divisoria es nítida: rutas que no van a cambiar en una década — entrega de materiales punto a punto fija en una planta, ese tipo de cosas — la cinta magnética o los códigos de suelo son baratos y a prueba de balas. Edificios de comercio electrónico y 3PL donde el slotting cambia constantemente y la temporada alta reescribe el plano, mantente alejado. Lo que ahorras en los robots, lo pagarás con intereses en el tercer rediseño de rutas.
La comparativa a tres bandas
| SLAM láser | SLAM visual | Cinta magnética / códigos de suelo | |
|---|---|---|---|
| Cómo se localiza | El LiDAR escanea los contornos del entorno y los compara con un mapa | Las cámaras rastrean características visuales del suelo/techo para estimar la posición | Sigue tiras magnéticas, o lee códigos de suelo para obtener coordenadas |
| Precisión | Nivel de centímetro (según especificaciones del fabricante) | Nivel de centímetro, deriva cuando la iluminación es mala | Nivel de centímetro, extremadamente estable |
| Coste | Rango medio por robot, modificaciones de instalación casi nulas | El más barato por robot, pero el cómputo de a bordo recupera parte del ahorro | El más barato por robot; la obra del suelo y los rediseños son el verdadero coste |
| Su mayor miedo | Espacios abiertos, superficies reflectantes, grandes cambios del entorno | Cambios de iluminación, suelos sin rasgos, operación a oscuras | Cambios de ruta (reobra física), desgaste de la cinta |
| Ideal para | La mayoría de proyectos nuevos y reconversiones, flotas de 10+ | Flotas pequeñas, luz estable, presupuestos ajustados | Rutas fijas que no cambiarán en años |
La trampa del híbrido: 1 + 1 suele ser menos que 2
Últimamente los fabricantes promocionan el SLAM de fusión «láser + visual», y sobre el papel es seductor: la visión cubre los espacios abiertos que el láser odia; el láser cubre las horas oscuras que la visión no soporta. Permíteme echar agua fría: la complejidad de la fusión es exponencial. Calibrar dos suites de sensores, sincronizar sus relojes, construir la lógica de arbitraje para cuando una fuente falla — cada una es un proyecto por sí sola. He visto un despliegue pasar cuatro meses afinando una pila de fusión, y luego apagar la visión y operar solo con láser. Se volvió más estable de la noche a la mañana.
Mi consejo: a menos que tengas tu propio equipo de algoritmos para asumir la integración, elige un enfoque principal y llévalo al límite. La fusión de sensores es para fabricantes que presumen en ferias, no para almacenes normales que pagan la matrícula.
La regla de una línea y un recordatorio
Cuatro líneas, ese es todo el manual: las rutas cambian — láser; la luz es estable — el visual merece una mirada; rutas congeladas una década — cinta; fusión — todavía no.
Y un recordatorio antes de firmar nada: no compres por un vídeo de demostración. Haz que el fabricante traiga robots a tu edificio, que recorran tu pasillo más caótico, durante tu turno peor iluminado, durante un turno completo. Los fallos del SLAM nunca ocurren en el laboratorio — ocurren en tu suelo. Y mete esto en el contrato antes de firmar: quién reconstruye el mapa tras un cambio importante de layout, y con qué rapidez. Esa cláusula te ahorrará la mitad de tus futuras discusiones.
Lao Mi lleva 20 años en operaciones de almacén en EE. UU. — seleccionando sistemas, desplegándolos y viviendo con las consecuencias. ¿Tienes una pregunta concreta sobre AMR? Ven a preguntarle a Lao Mi.
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.