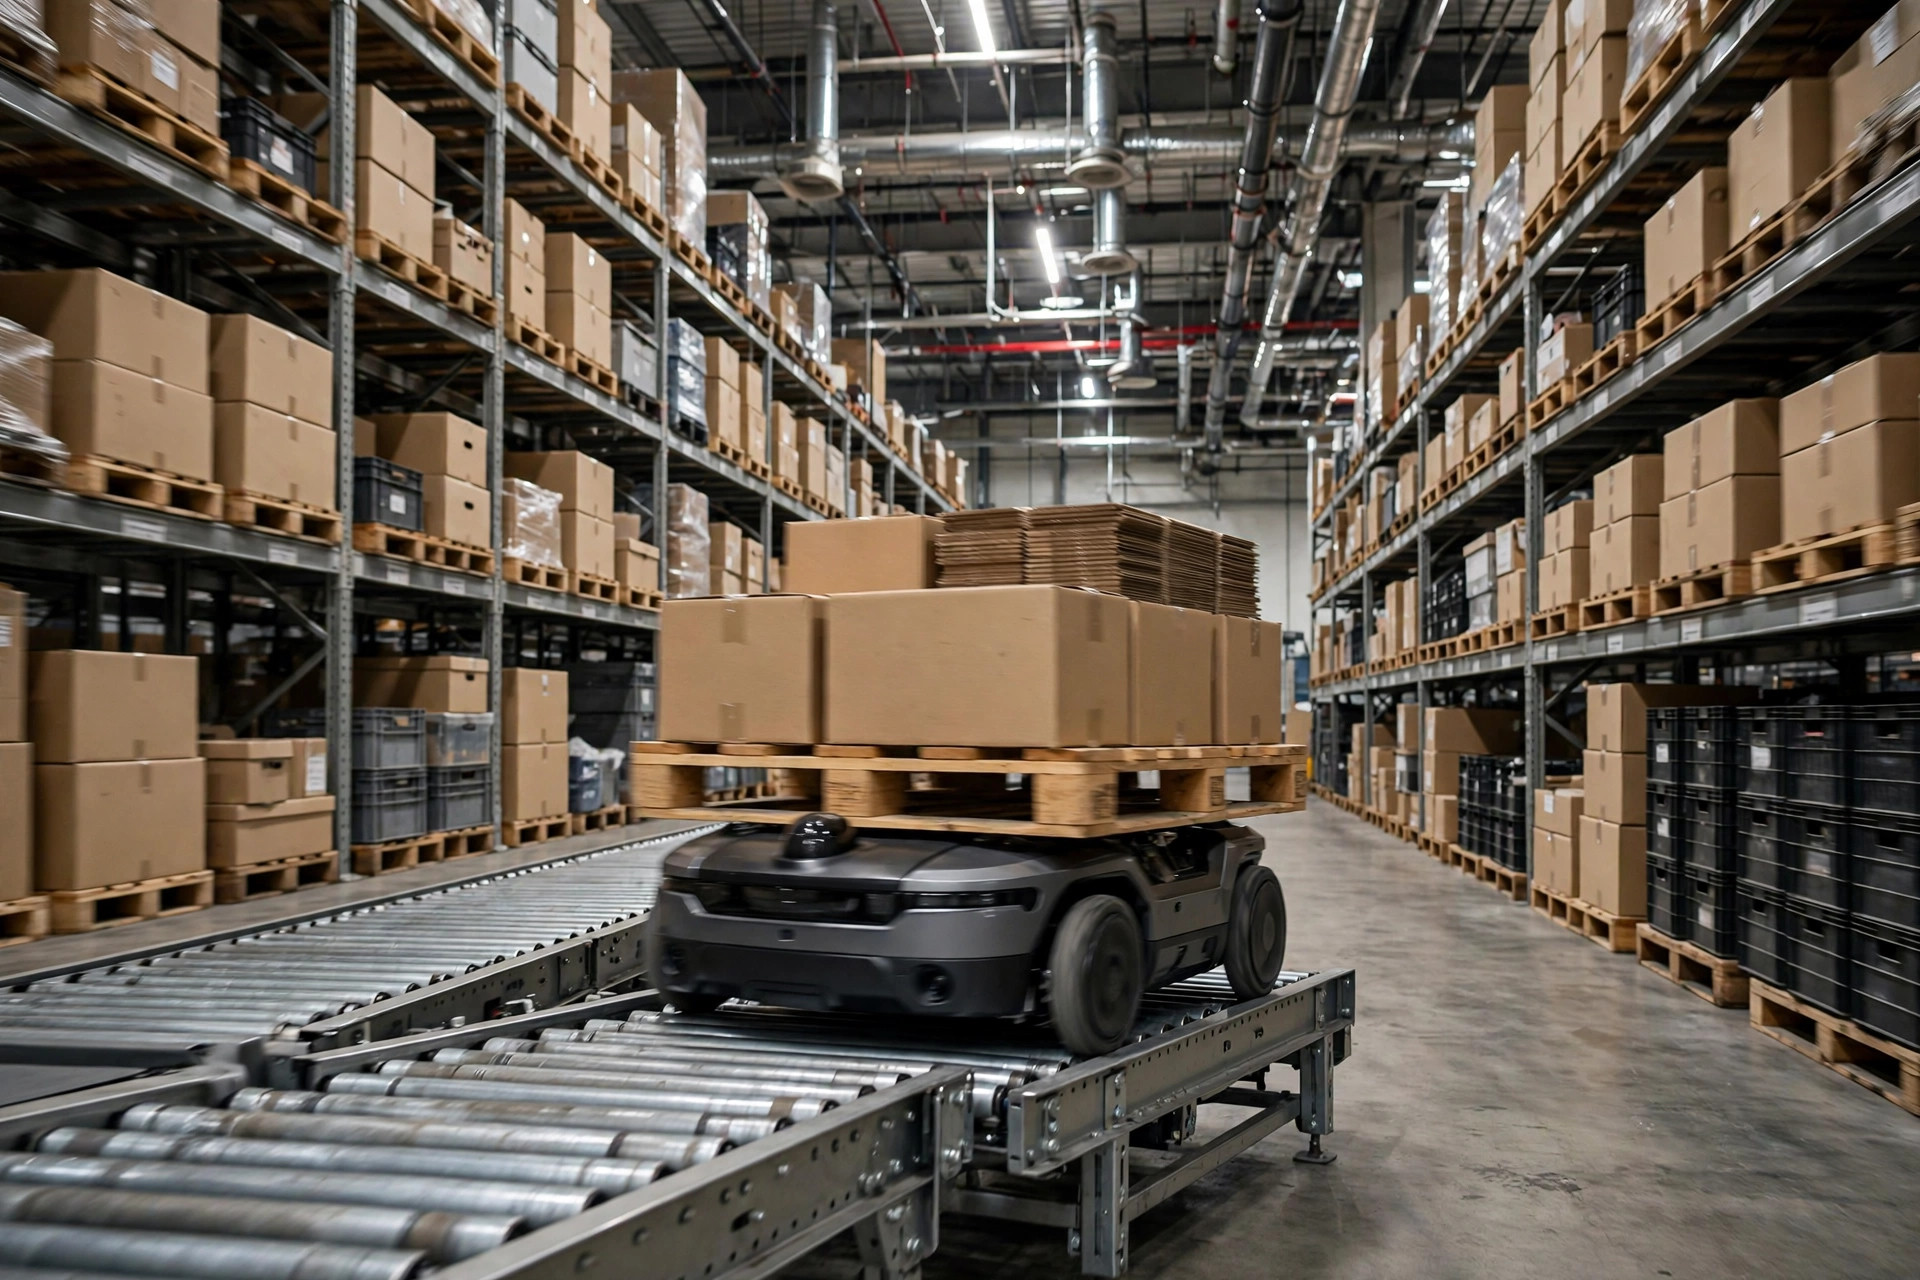
Un juicio después de veinte años pisando almacenes: cuando un proyecto de AMR se tuerce, la mitad de las veces no es culpa del robot. Es la transferencia — el punto exacto donde el AMR se encuentra con el transportador, la estantería o el elevador. En 2023 trabajé en un proyecto en Ontario, California, un centro de fulfillment de comercio electrónico de más de 80.000 pies cuadrados. Los AMR circulaban de maravilla en zonas abiertas. En cuanto entraban en una estación de acoplamiento, todo se desmoronaba. La corrección se alargó casi three months y quemó varios cientos de miles de dólares en coste extra de integración. Un amigo integrador de sistemas me dijo después que esto es lo habitual. Si la interfaz no está bien ajustada, el robot más sofisticado del mundo no es más que un pisapapeles caro.
Paró a la perfección. Solo que no encajó.
La primera trampa es la más exasperante. El AMR navega con precisión centimétrica y se detiene exactamente sobre su marca — y la carga aun así no transfiere. ¿Por qué? Porque el transportador del otro lado tiene tolerancias mecánicas.
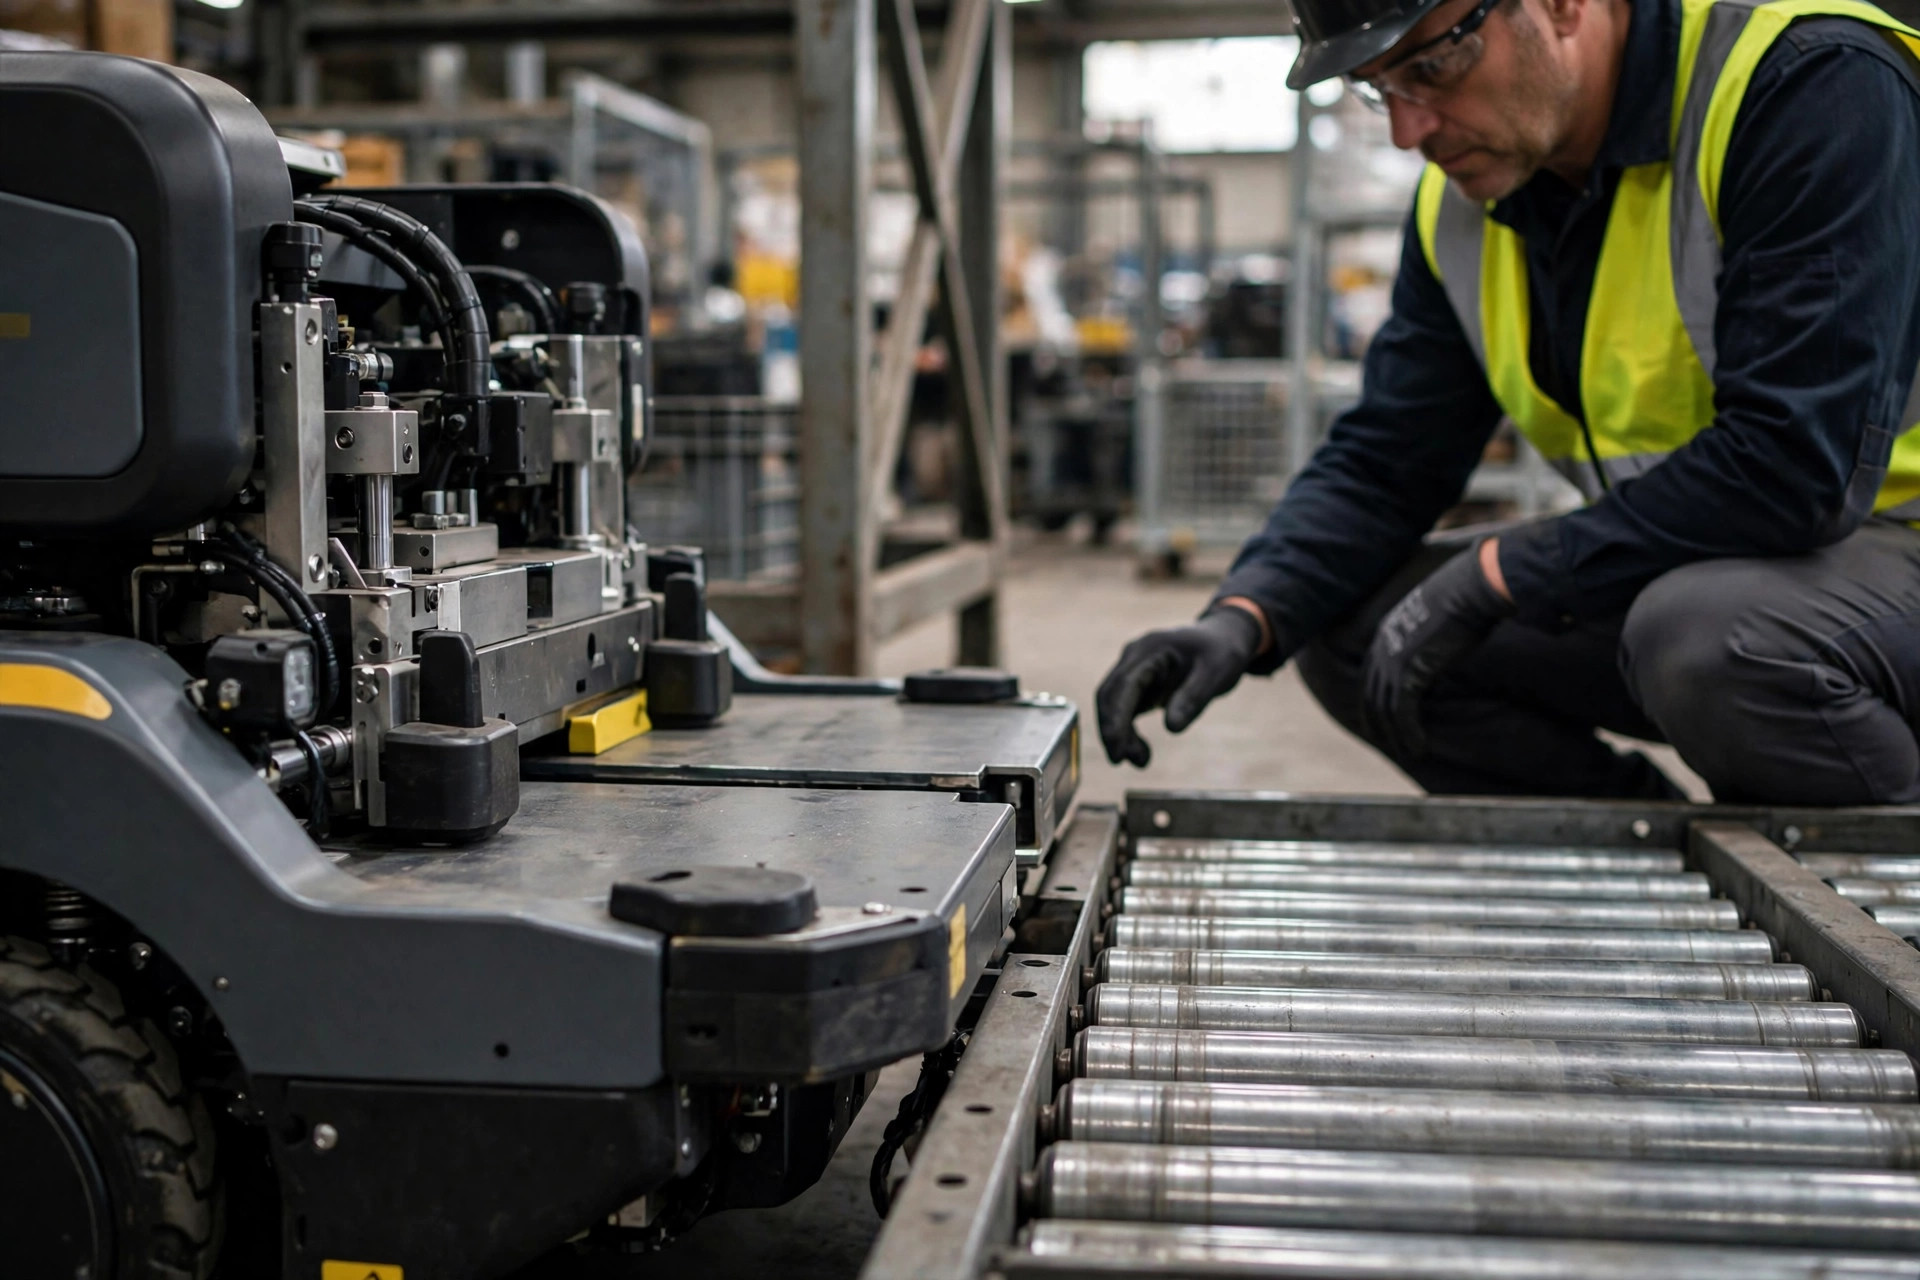
Cuando se instalan los transportadores, la nivelación de patas y la altura de los rodillos dependen de cintas métricas y del criterio del equipo. El plano dice que ambos lados están a la misma altura; en la realidad, uno o dos centímetros de diferencia son de lo más normal. El AMR levanta su palé, y hay un escalón de dos centímetros entre la plataforma del palé y la superficie de rodillos. La carga se atasca, o un extremo se levanta. El problema más traicionero es el ancho — los huecos a cada lado entre el palé que lleva el AMR y los rodillos del transportador. El diseño usó números teóricos. Tras la instalación, alguien midió, y los dos lados ni siquiera eran simétricos.
Eso es exactamente lo que mató el proyecto de Ontario. El AMR llegaba a su punto aprendido todas y cada una de las veces. El palé entraba, los rodillos de la izquierda recibían la carga primero, el lado derecho quedaba flotando, el palé se inclinaba y toda la línea se alarmaba. Tardaron two weeks en encontrar la causa: una pata del transportador se había asentado, dejando una diferencia de altura de menos de dos centímetros. Dos centímetros. Invisible a simple vista.
También conviene resolver pronto una disyuntiva. Los AMR de elevación superior son los más sensibles al desnivel; las unidades tipo horquilla toleran más, pero exigen direcciones específicas de entrada del palé, lo que restringe la interfaz en la otra dirección. No especifiques el vehículo de forma aislada. El método de acoplamiento y la tolerancia de la interfaz son un paquete — decídelos juntos.
Así que en la aceptación, no te limites a mirar si el AMR se detiene en el objetivo. Lleva un nivel y mide la diferencia de altura en el punto de acoplamiento. Escribe las tolerancias de altura, nivelación y hueco de ambos lados de la interfaz en tus criterios de aceptación, con la desviación admisible negro sobre blanco. Y especifica patas ajustables en las estaciones de acoplamiento. Si el suelo se asienta, puedes renivelar. Las patas soldadas sueldan el riesgo en su sitio.
¿Quién se mueve primero?
La segunda trampa vive en el software. Se llama el apretón de manos (handshake). El AMR ha llegado — ¿lo sabe el transportador? La línea empujó la carga hacia fuera — ¿la recibió realmente el AMR? Si la secuencia falla por un paso, las cosas se rompen.
Las escenas clásicas de fallo: el transportador empieza a alimentar antes de que el AMR se haya detenido del todo, y el palé embiste de frente contra el cuerpo del vehículo. O el AMR cree que recogió la carga, arranca, y la carga sigue sobre los rodillos — el robot transportando orgulloso nada. La causa raíz es que el gestor de flota del AMR y el PLC del transportador hablan idiomas distintos. Ambos lados tienen una señal de "en posición", pero la definen de forma diferente. Para el AMR, en posición significa que la navegación lo dice. Para el PLC, significa que una fotocélula está bloqueada. Medio segundo de diferencia — y en ese medio segundo, la transferencia sale mal.
¿La solución? Dibuja el timing de la interfaz como un diagrama de tiempos y haz que ambos lados lo firmen. Cómo se intercambian las señales (contactos secos o mensajes de red), cuánto timeout cuenta como fallo, quién se detiene primero ante un fallo — deja todo esto cerrado antes de la puesta en marcha conjunta, no en planta en pleno debug. El patrón más robusto que he visto es la doble confirmación: el AMR señaliza su llegada, el PLC responde con un permiso, y el AMR solo se mueve tras recibir el permiso. Medio segundo más lento. Cero cargas caídas. En automatización de almacenes, medio segundo lento no es ninguna vergüenza. Una carga caída sí.
El suelo también vota
La tercera trampa está bajo tus pies. El punto de acoplamiento es el parche de hormigón más castigado de todo el edificio.
El AMR se detiene, eleva y gira en el mismo punto docenas de veces al día, con toda la carga concentrada en unos pocos pies cuadrados. Al cabo de un año, un asentamiento o fisuración menor en el punto de acoplamiento no tiene nada de raro. Uno o dos centímetros de asentamiento y el AMR sigue parando clavado — a la navegación no le importa la altura del suelo. Pero el mecanismo de elevación tiene un recorrido fijo. El suelo se hunde, y el palé ya no alcanza la superficie de rodillos. Y luego están las juntas de dilatación. Si una llega a fisurarse justo bajo el punto de acoplamiento, el AMR la cruza en cada ciclo, las ruedas dan un bote, el posicionamiento tiembla, y tu tasa de éxito de transferencia baja del 99% al 90% — y no tienes ni idea de por qué.
En ese proyecto, el suelo fue el último sospechoso. Todos culparon al vehículo, luego al transportador, y solo entonces se arrodillaron a mirar el hormigón. Mi recomendación habitual ahora: vierte la zona de acoplamiento como su propia losa de alta resistencia, aislada del suelo circundante, con las juntas de dilatación desviadas alrededor del punto de acoplamiento. La obra civil cuesta casi nada. La corrección se mide en meses. Para rehabilitaciones en naves existentes, incluye las condiciones del suelo en el levantamiento previo del emplazamiento y barre la zona de acoplamiento con un nivel láser. No te fíes de tus ojos.
Entonces entra un humano
La cuarta trampa es la más peligrosa, porque toca la seguridad. La zona de acoplamiento es donde personas y máquinas se mezclan con más intensidad: los AMR se acoplan aquí, las carretillas manuales pueden dejar cargas aquí, y un técnico de mantenimiento podría estar bajo el transportador ajustando algo.
La lógica debería ser simple: si hay una persona en la zona de acoplamiento, ningún AMR entra; mientras un AMR está transfiriendo, el transportador no se mueve. Pero muchos proyectos enclavan solo medio sistema. El AMR tiene escáneres láser y se detiene bien — mientras el transportador sigue funcionando. O se abre la puerta de seguridad, el AMR se detiene, el PLC nunca recibió la señal, los rodillos siguen girando, las cargas siguen llegando, y las manos del técnico están justo al lado de los rodillos.
El enclavamiento tiene que ser bidireccional. La señal de entrada de personal — puerta de seguridad, cortina de luz, alfombra de seguridad — debe ir al gestor de flota del AMR y al PLC al mismo tiempo. Ambos se detienen, o no es un enclavamiento. Detener un solo lado es lo mismo que no bloquear nada. En la aceptación, haz una prueba de intrusión: simula la entrada de una persona y verifica que el AMR y el transportador se detienen juntos, y que la recuperación ocurre en secuencia en lugar de que todo vuelva a la vida a la vez de golpe.
Un detalle fácil de pasar por alto: el turno de noche. Durante el día, alguien vigila la zona de acoplamiento y atiende los pequeños contratiempos en el acto. De noche tienes uno o dos operarios. El AMR y el transportador se enzarzan en una discusión en el punto de acoplamiento, la alarma suena media hora sin que nadie responda, y el trabajo en curso se amontona en toda la línea. Así que intégralo en la lógica de enclavamiento: si un fallo de acoplamiento supera un tiempo establecido, suspende la tarea automáticamente y envía una alerta de escalado. No dejes que el equipo se quede ahí discutiendo consigo mismo.
Lo que me devuelve a cómo terminó el proyecto de Ontario. Cuatro trampas, tapadas una por una, three months. El jefe de proyecto me dijo que si hubiera sabido que la interfaz daría tanto problema, la habría sacado como su propio paquete de trabajo con su propia aceptación desde el primer día. No podría estar más de acuerdo.
Así que aquí va una pregunta para llevarte: si tu almacén está a punto de desplegar AMR, ¿el suelo de la zona de acoplamiento, el transportador y la señalización del PLC irán a un único integrador como un paquete llave en mano — o el vehículo, la línea y el software irán cada uno a un proveedor distinto? Tu respuesta decide más o menos cuánto dinero gastarás después en la interfaz.
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.