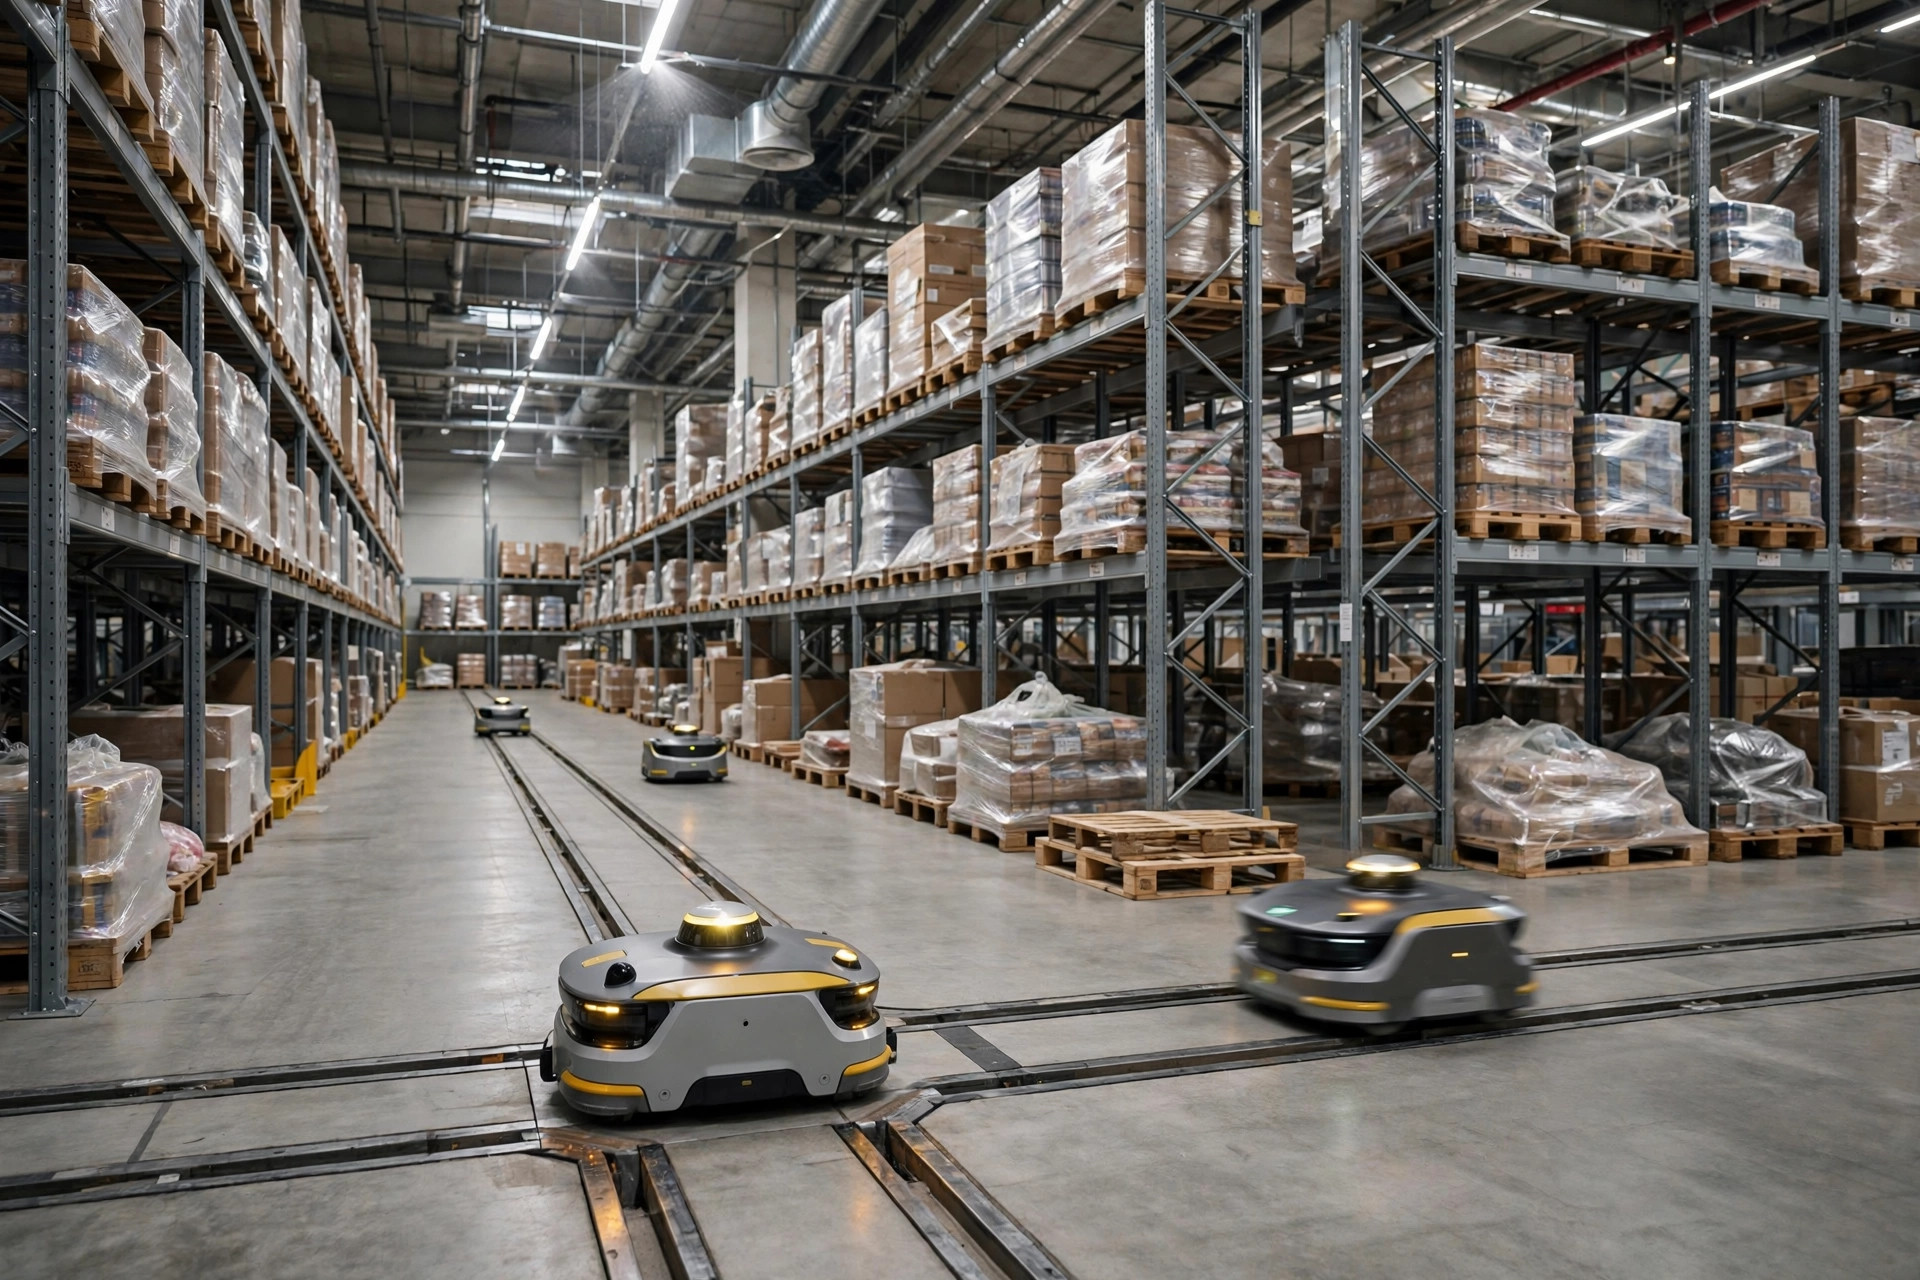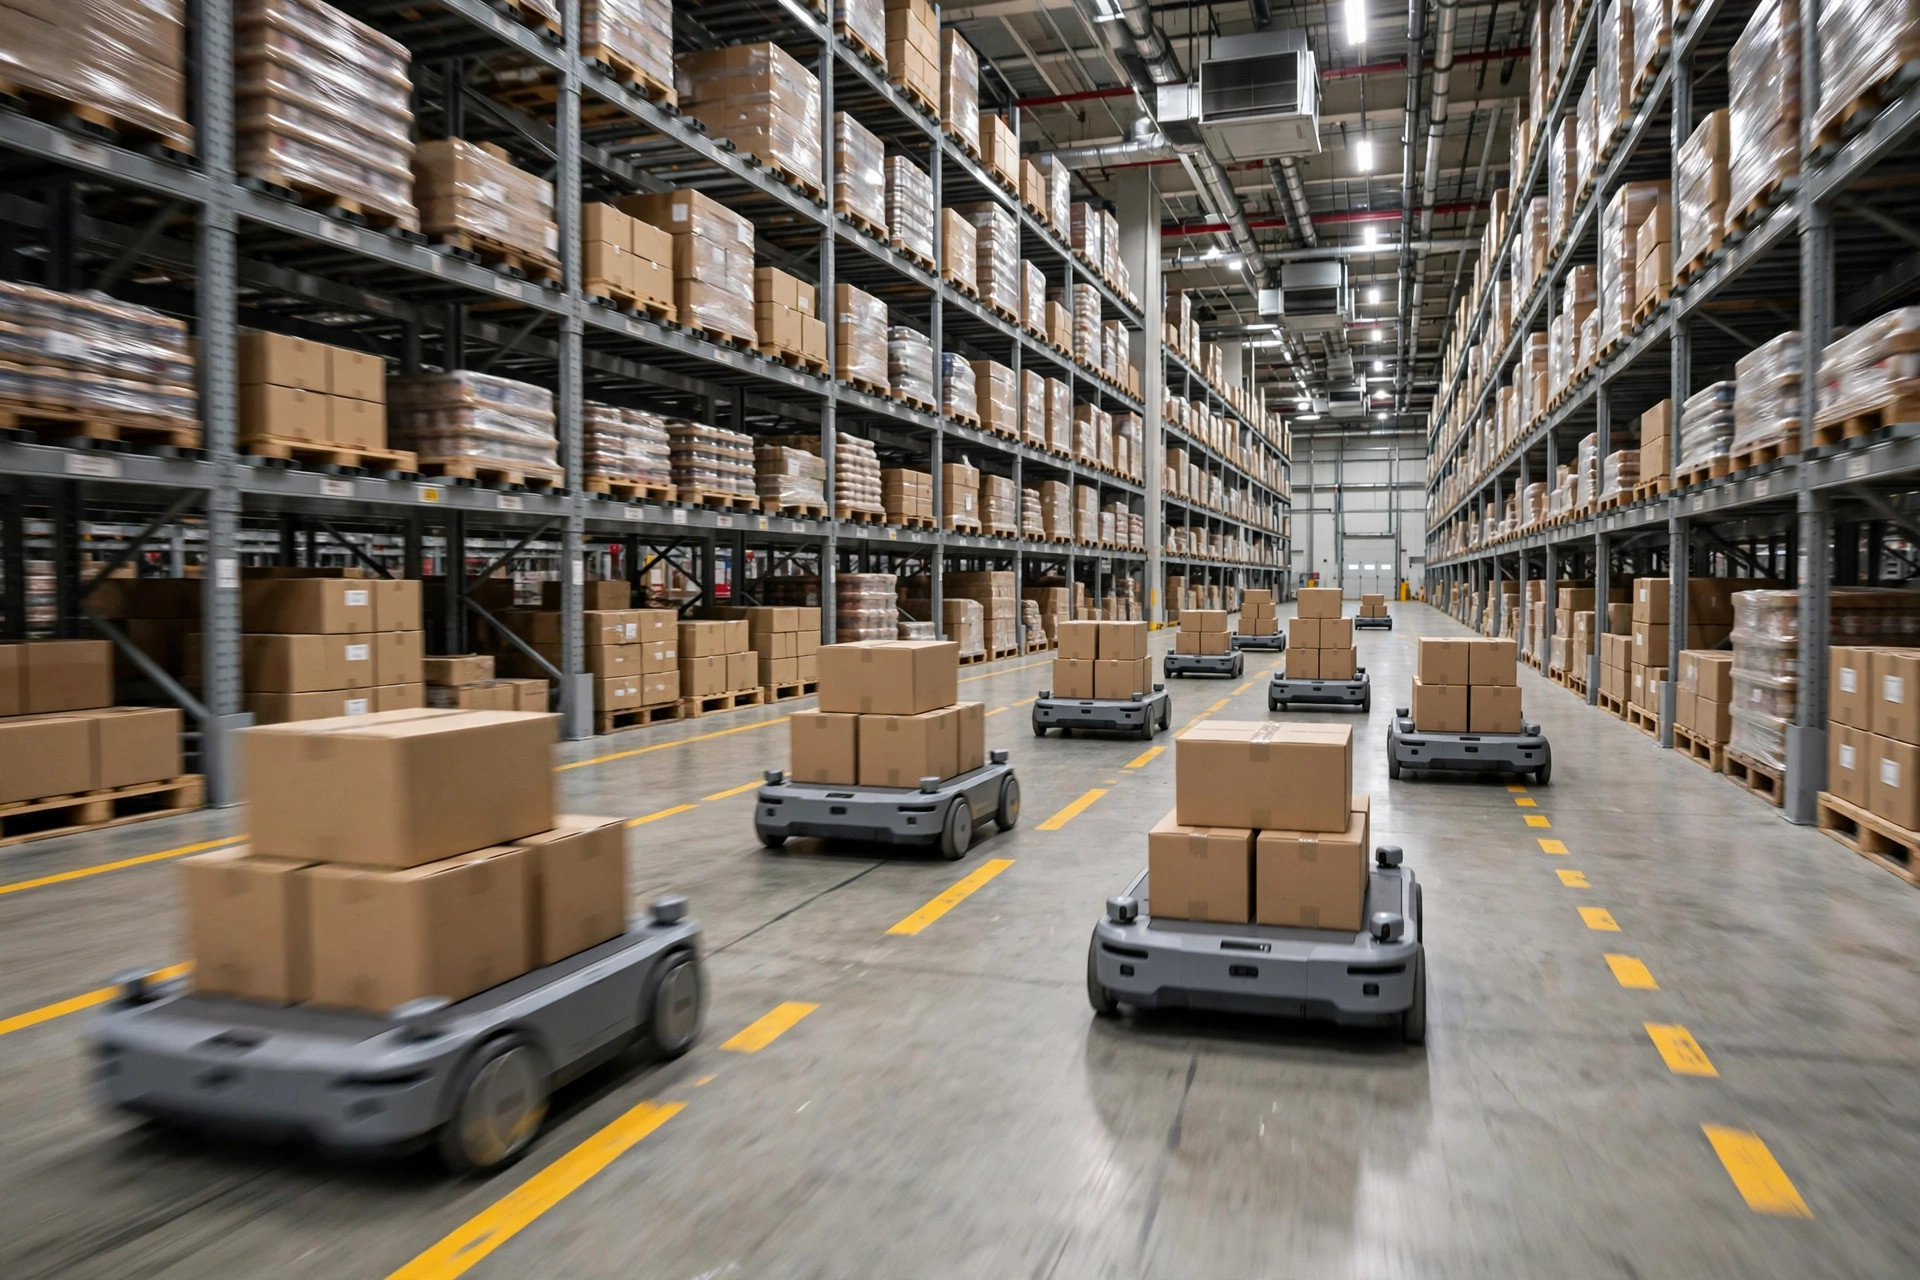
Empecemos con la conclusión: el año pasado recorrí un centro de distribución en Tennessee con 18 AMRs, y movía aproximadamente el mismo volumen que antes con 24. El dueño no añadió ni un solo robot. Hizo una sola cosa: cambió la estrategia de despacho de la más-cercana-disponible a la asignación por zonas. También he visto lo contrario: flotas que superaron los 30 robots con la producción plana como una tortilla. El techo de una flota de AMR no es el número de robots. Es la estrategia de despacho.
Esto puede doler un poco: la mayoría de los almacenes dedican el 90% de su presupuesto y su atención a los propios robots: carga útil, autonomía de la batería, navegación LiDAR frente a cinta magnética. ¿La estrategia de despacho? Eso es lo que el WMS o el proveedor de AMR dejó como valor por defecto durante la instalación, clicado sin pensarlo dos veces, y solo revisado cuando las cosas se torcían. En 2024 vi el caso de libro en un almacén de comercio electrónico de 120,000 pies cuadrados a las afueras de Indianápolis: fueron añadiendo robots uno a uno hasta que la flota llegó a 32 para la temporada alta, y la entrada de la zona de picking se convirtió en un estacionamiento en hora punta. Viajes en vacío, robots cediéndose el paso, cola en los cargadores… y la dirección seguía preguntando: "¿Necesitamos más robots?" Tenían robots de sobra. El despacho nunca estuvo a la altura.
El corazón del despacho de AMR es la asignación de tareas: entra una tarea, ¿qué robot la recibe? Parece una decisión pequeña. Si la haces mal, cada robot adicional agranda el desorden. Estas son las tres estrategias que realmente he visto en la práctica, cada una con su propia personalidad.
Tres estrategias, y el almacén para cada una
Estrategia uno: la más cercana disponible. Simple y brutalmente directa. Entra una tarea, el sistema encuentra el robot libre más cercano y la envía. Fin.
Su única virtud es la velocidad. La latencia de respuesta de tareas es la más baja de las tres, el sistema es fácil de implementar y funciona bien en una instalación pequeña con una docena de robots más o menos. Pero es ciega al panorama general. Los robots más cercanos a la acción son siempre los mismos pocos, así que la utilización se sesga con fuerza; los robots se cruzan por los mismos pasillos persiguiendo tareas "cercanas"; y lo peor de todo, ignora la batería y la dirección: un robot casi muerto recibe el despacho para una tarea "cercana", la termina y muere justo ahí, y ahora despachas un segundo robot para que vaya a arrastrarlo de vuelta. En 2023 vi esto en acción en un almacén de autopartes en Ohio: solo 20 robots, pero el mapa de calor del despacho contaba la historia: las unidades cerca del muelle de salida estaban siendo explotadas hasta el límite mientras los robots del fondo estaban ociosos todo el día. Una estrategia de despacho había fabricado dos clases de robots: los sobrecargados y los que tomaban el sol.
Para quién es: flotas pequeñas (unos quince robots o menos), distribución de tareas equilibrada, edificios compactos, sin fuertes mareas direccionales. A esa escala, la más cercana disponible es de bajo mantenimiento y funciona. No le des más vueltas.
Estrategia dos: asignación por zonas. Cada robot tiene su propio territorio. El almacén se divide en zonas, los robots se asignan a zonas, y las tareas de una zona solo van a los robots de esa zona.
Esta cura el caos. Los robots se quedan en sus carriles, las rutas se vuelven predecibles, la congestión de pasillos cae en picado, el consumo de batería se equilibra y la planificación del mantenimiento se facilita. Esa es la historia de Tennessee: después de repartir 18 robots en 4 zonas, el kilometraje de viajes en vacío cayó y el rendimiento total subió, porque los robots dejaron de bloquearse entre sí. El precio es la rigidez: cuando una zona repunta, los robots ociosos de al lado se quedan ahí sentados, y todo lo que puedes hacer es mirar, o re-zonificar manualmente sobre la marcha. Si trazas mal los límites de las zonas, es peor. Vi un almacén de alimentación que zonificó según el volumen medio de pedidos, y luego llegó una promo, los seis robots de la zona de SKU calientes llegaron a la protección térmica mientras cuatro robots de la zona vecina esperaban trabajo. Las zonas se dibujaron con promedios de papel, y nadie había planificado la variable de la promo.
Para quién es: almacenes de alto volumen con patrones de ola claros y pasillos relativamente fijos. Las grandes operaciones de pico de comercio electrónico y las cuentas 3PL dedicadas suelen aterrizar aquí. Y cuando traces zonas, no zones por el promedio: zonifica por el pico y por los picos de categoría, y deja un 15%–20% de holgura.
Estrategia tres: pre-despacho predictivo. El robot ya se está moviendo antes de que exista la tarea. El sistema usa el volumen histórico y los planes de ola para colocar los robots ociosos donde es más probable que aparezcan las tareas. Cuando cae la tarea, ya hay un robot cerca.
Esta es la más hambrienta de datos y la más exigente de las tres. Cuando funciona, los tiempos de respuesta tocan fondo y el rendimiento pico es el más alto del grupo. Pero los requisitos previos no son negociables: datos históricos fiables, un ritmo de olas estable y alguien afinando los parámetros continuamente. Vi un almacén de cosmética cuyos picos de pedidos seguían el horario de los directos (livestreaming): el modelo de previsión recibía un puñetazo en la cara a diario, y los robots pre-despachados pasaban la mitad del tiempo esperando en los lugares equivocados. Le habría ido mejor con la simple más-cercana-disponible. El enemigo más letal del pre-despacho es el patrón falso: algo que parece un ritmo pero no lo es.
Para quién es: operaciones de alto volumen, rítmicamente estables, con una base de datos real y una persona dedicada (o un servicio del proveedor) haciendo afinación continua. Si falta alguno de los tres, no lo toques: solo estarás cavando tu propia tumba.
Cambiar de estrategia no es darle a un interruptor
Cuando la estrategia es incorrecta, claro, cámbiala. Pero he visto demasiados almacenes tratar el "cambio de estrategia de despacho" como un cambio de configuración: lo cambias por la noche, a producir por la mañana. Esta es la secuencia que realmente he validado:
Primero, corre dos semanas de datos de referencia. No te fíes de la intuición. Registra los tiempos de respuesta de tareas actuales, el porcentaje de viajes en vacío, la dispersión de utilización de robots y los puntos calientes de congestión. Sin una línea base, ni siquiera sabrás si el cambio ayudó.
Segundo, pilota en un área pequeña. ¿Basado en zonas? Pruébalo primero en una zona. ¿Pre-despacho? Una ola. Nunca cortes todo el edificio de golpe: un colapso del despacho golpea todo el ritmo de salida, y la prueba y error se factura por horas.
Tercero, fija una línea de reversión antes de empezar. Escríbelo: si el tiempo de respuesta se degrada X, si la congestión sube Y, revertimos. Ponlo en papel, en la pared, para que el "vigilémoslo un poco más" no se convierta en el plan.
Cuarto, observa dos semanas antes de ir a escala completa. El efecto real de una estrategia de despacho no se ve el primer día; la primera semana suele ser el periodo de rodaje, y los números te mentirán.
Una trampa más que conviene señalar de antemano: antes de cambiar, confirma que tu WMS y tu sistema de despacho de AMR realmente soportan la estrategia que quieres. Algunos proveedores tienen su "estrategia de despacho" codificada en el firmware, y la supuesta asignación por zonas tiene que fingirse con agrupación manual de tareas en el WMS: degradada y una pesadilla de mantenimiento. Pregunta antes de firmar, no después de instalar.
Una pregunta para dejarte: ¿qué estrategia está corriendo tu almacén ahora mismo? ¿Alguien la eligió de verdad, o fue solo el valor por defecto que alguien clicó durante la instalación? Si tu flota ya supera los 20 robots, el volumen sigue subiendo y nadie ha tocado nunca la estrategia de despacho, es probable que el problema nunca fueran los robots.
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.