En el otoño de 2023, entré en un centro de fulfillment de 120,000 pies cuadrados en Fontana, California. Acababan de desplegar seis AMR para picking goods-to-person, y durante la primera semana la flota se detenía de emergencia más de 40 veces al día. Los operarios esperaban junto a robots que no se movían. El throughput era peor que la operación totalmente manual que habían reemplazado. El dueño estaba listo para culpar a los robots y devolverlos. Pasé dos días en el sitio, y el veredicto fue simple: los robots estaban bien. El suelo y el Wi-Fi no.
Esas son las dos puertas ocultas de todo despliegue de AMR. Rara vez aparecen en el contrato con algún detalle, y cuando algo sale mal, se convierten enteramente en tu problema.
Tu suelo: un AMR no es un montacargas
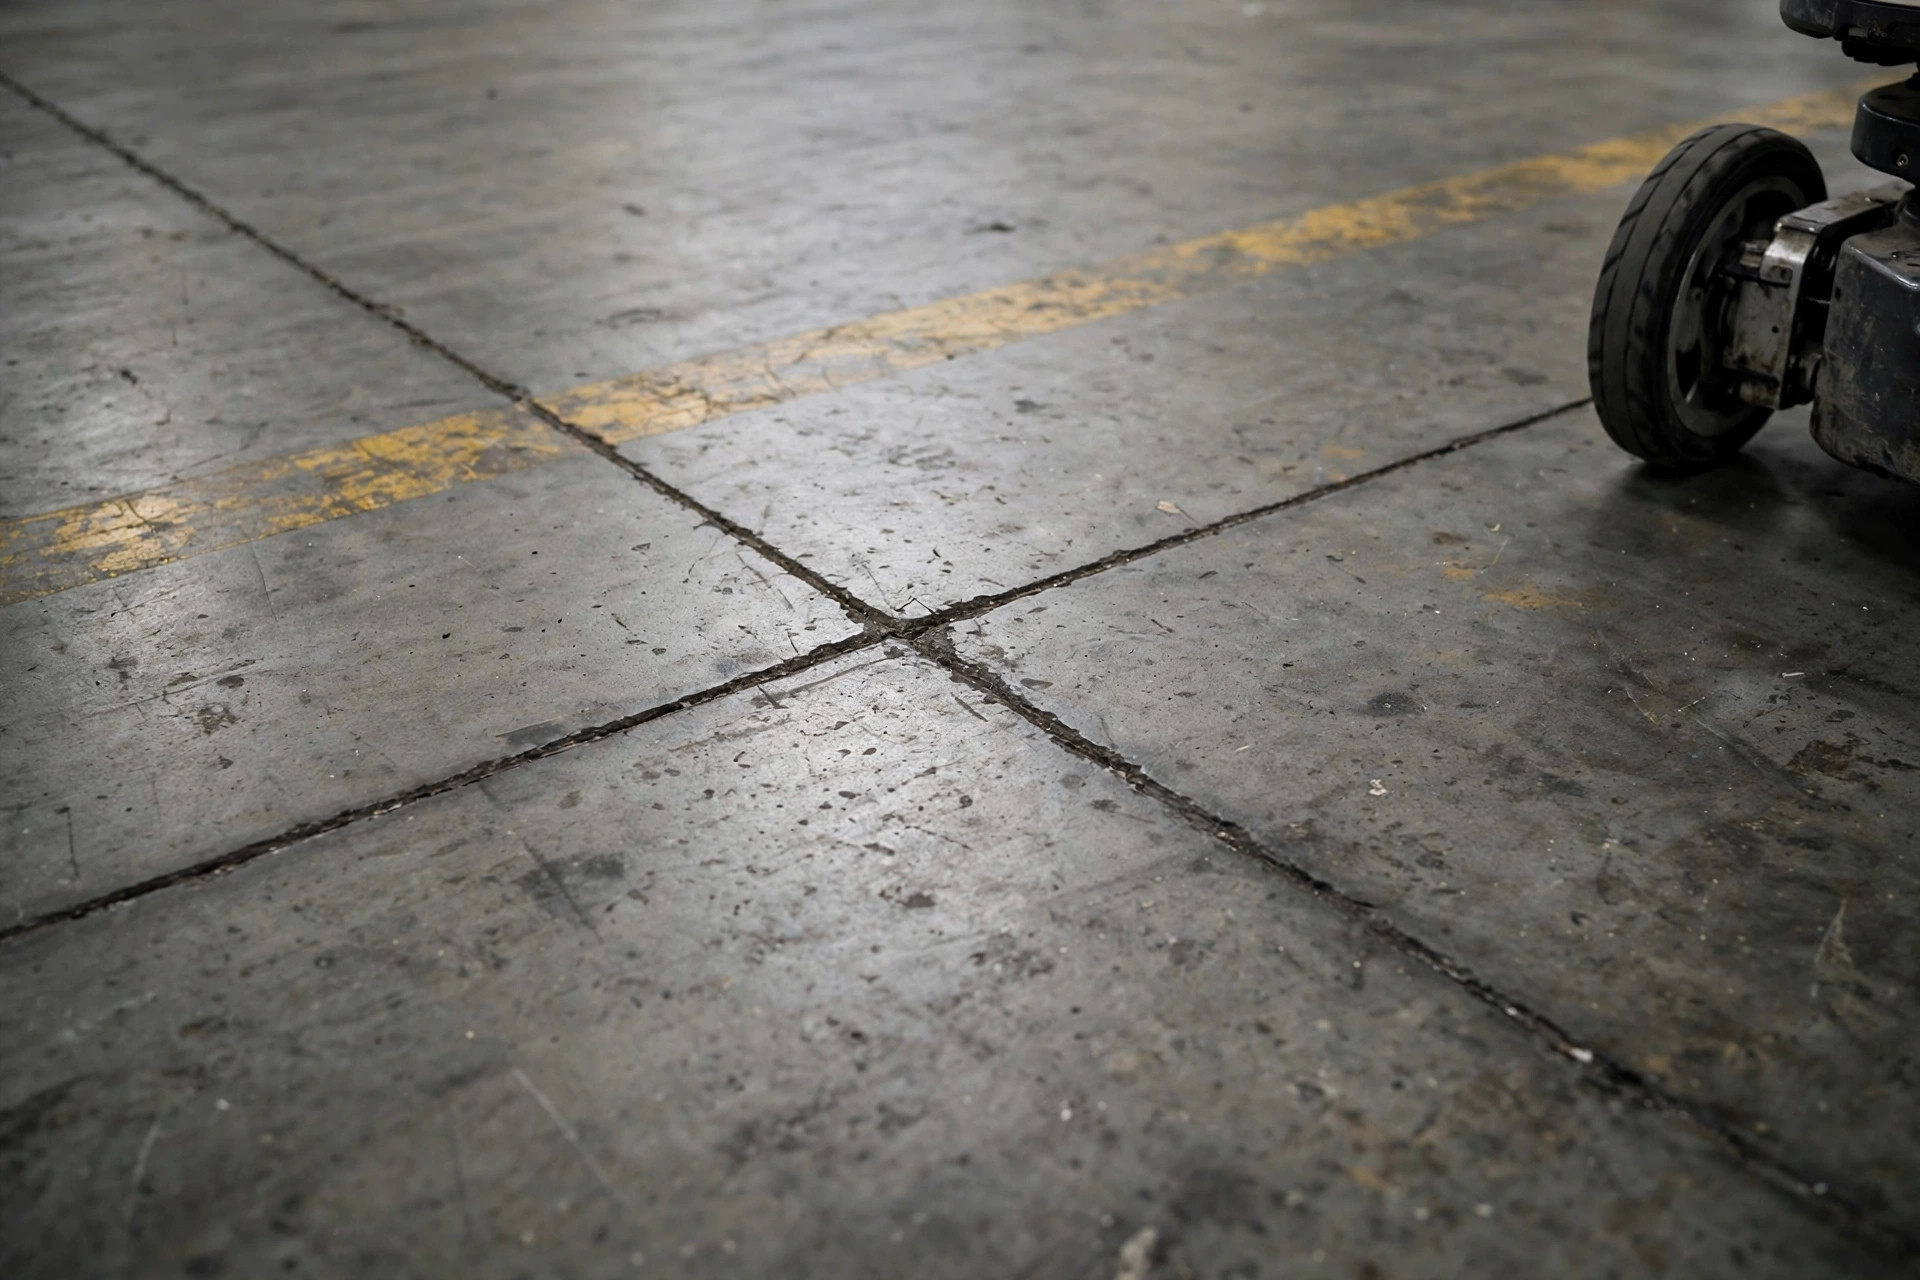
Un suelo que un montacargas ni nota puede dejar fuera de combate a un AMR. Los montacargas tienen ruedas grandes y mucha altura libre: pasan por encima de pequeños baches y resaltos sin darse cuenta. Los AMR navegan con láseres y visión, van bajos y ruedan sobre ruedas pequeñas. Les importan la planimetría, el ancho de las juntas y la reflectividad de la superficie de maneras que un montacargas jamás conocerá. Los tres sospechosos habituales son las juntas de dilatación, la ondulación superficial y el epoxi brillante.
Empecemos por las juntas de dilatación. Las losas de hormigón antiguas se cortan con sierra cada cierto tramo para controlar las grietas, y esos cortes suelen medir de 8 a 12 milímetros de ancho. MiR publica sus requisitos de suelo en blanco y negro en su documento "Route and Floor Suitability": altura máxima de resalto transitable 25 mm, ancho máximo de junta 20 mm, planimetría según TR34 FM3 (FF25/FL20) y solo suelos nivelados para operación autónoma. Son cifras publicadas por el proveedor: mide tu suelo contra ellas antes de que lleguen los robots, no después de que pasen un mes traqueteando por las juntas y perdiendo la localización. Las juntas sobredimensionadas no siempre obligan a levantar el suelo; rellenarlas con sellador de juntas y pulirlas a ras es la solución más rentable que he visto.
El epoxi brillante es el otro asesino silencioso. Muchos almacenes recubren el suelo con epoxi de alto brillo por estética y control de polvo, y entonces el lidar no ve más que reflejos de espejo y la localización deriva. La solución es directa: especifica epoxi mate o semimate, o coloca film antideslizante mate a lo largo de las rutas de los AMR. Pero el suelo tampoco puede ser demasiado rugoso: las superficies picadas o con polvo hacen patinar las ruedas, la odometría discrepa del lidar y el robot gira sobre sí mismo y entra en fallo. La regla que doy a los clientes son tres palabras: plano, limpio, mate.
Tu Wi-Fi: no es la señal débil, es el handoff
La mayoría cree que una buena cobertura Wi-Fi significa barras llenas. Lo que los AMR temen de verdad no es una señal débil, sino el momento en que el robot pasa de un punto de acceso al siguiente. Un AMR en movimiento necesita comunicación constante: asignación de tareas del gestor de flota, actualizaciones de posición de vuelta, latidos de seguridad. Pierde la conexión aunque sea uno o dos segundos y la lógica de seguridad frena en seco. En Fontana, la mitad del problema era el suelo y la otra mitad esto: el almacén había extendido APs domésticos desde la zona de oficinas, y en las zonas de solape la señal rondaba los -70 dBm. Cada handoff tardaba de tres a cinco segundos. Los robots avanzaban unos metros y se paraban, avanzaban unos metros y se paraban.
Los proveedores son bastante explícitos sobre lo que necesitan. La guía de comunicación inalámbrica para AMR de OMRON recomienda -40 dBm o mejor como ideal y -60 dBm como mínimo, con cobertura continua en toda el área de operación. Fíjate en la palabra continua, no "casi cubierto". Durante la aceptación, recorre cada ruta de los AMR con una herramienta de survey Wi-Fi. Cualquier punto por debajo de -60 dBm es una zona muerta y recibe otro AP. Sin excepciones.
Dos cosas más que la gente pasa por alto. Primero, el solape entre celdas de AP tiene que ser el justo. La regla de la industria es de 15 a 20 por ciento de solape de celdas, con -67 dBm como frontera de celda. Muy poco solape y el robot pierde la conexión durante el handoff; demasiado y el cliente se "pega" a un AP lejano que ya debería haber soltado. Segundo, el compromiso entre 2.4 GHz y 5 GHz. 5 GHz es rápido pero muere detrás de una estantería; 2.4 GHz llega lejos pero vive en un vecindario ruidoso. Mi recomendación: pon los AMR en su propio SSID, usa 5 GHz como principal con 2.4 GHz de respaldo y activa el fast roaming 802.11k/v/r. La mayoría de los almacenes ya tienen APs que lo soportan; nadie lo encendió jamás.
La lista de verificación previa a la llegada
Esta es la lista que he ido construyendo a lo largo de varios despliegues. Dos semanas antes de que lleguen los robots, recorre el sitio con ella. Detecta la gran mayoría de los incidentes del go-live:
Suelo: recorre a pie toda la ruta de los AMR. ¿Las juntas de dilatación y las grietas están dentro de los límites publicados por el proveedor (el techo de 20 mm de junta de MiR es un punto de referencia; confírmalo contra la especificación vigente de tu propio proveedor)? ¿Algún descascarillado, bache o contaminación por aceite? ¿El epoxi es mate o semimate, con las secciones brillantes tratadas por adelantado? ¿Hay pendientes en la ruta? La mayoría de los AMR solo ruedan en terreno nivelado en modo autónomo, así que las rampas de la zona de muelles deben marcarse como zonas prohibidas. ¿Las marcas del suelo son nítidas y no reflectantes, y si usas navegación por cinta magnética o códigos QR, están intactos los marcadores?
Wi-Fi: mide la señal a lo largo de las rutas: nunca por debajo de -60 dBm, idealmente -40 dBm o mejor. Mantén el solape de AP entre 15 y 20 por ciento con aproximadamente -67 dBm en la frontera. Dale a los AMR un SSID dedicado, separado de los teléfonos de los empleados, los escáneres y las terminales. Activa 802.11k/v/r. Y haz una prueba de estrés: envía un AMR a plena carga por toda la ruta en hora pico mientras alguien hace streaming de video y transfiere archivos grandes, y vigila paradas de emergencia o retrasos de tareas.
Un punto más que casi todos se saltan: escribe los criterios de aceptación de suelo y Wi-Fi en el contrato de compra como un apéndice, dejando claro quién asume la demora si el sitio no está listo. Un "nuestro suelo está bien" verbal no vale nada el día que las cosas se rompen.
A dónde debe ir el dinero de remediación
Cuando el sitio no pasa la aceptación, gasta en este orden: primero densificación de Wi-Fi, luego reparación localizada del suelo, y el rework completo del suelo solo como último recurso. Añadir unos cuantos APs empresariales cuesta unos pocos miles de dólares y un día o dos de trabajo: la victoria más rápida disponible. Rellenar y pulir las juntas de dilatación se cotiza por metro y sigue siendo barato para trabajo localizado. Lo caro es re-revestir o re-pulir toda la losa: decenas de miles de dólares y un paro de producción. No vayas ahí a menos que sea necesario.
La factura de Fontana aún la tengo fresca: ocho APs adicionales, más de 400 metros de juntas selladas y film mate en los dos carriles principales de circulación: unas decenas de miles de dólares en total, hecho en dos semanas. Para el segundo mes tras el go-live, las paradas de emergencia habían caído de más de 40 al día a un dígito. El dueño me dijo después que dos días de inspección de aceptación antes de la llegada habrían ahorrado un mes de señalamientos cruzados.
Los robots siguen mejorando. Los fallos se han movido del robot al entorno. El suelo y el Wi-Fi son dos cosas de las que el proveedor no se preocupará por ti, y el site survey del integrador suele dejarlas pasar. Recorre el sitio con una lista antes de que lleguen los camiones: son los dos días con mayor ROI de todo el proyecto AMR.
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.