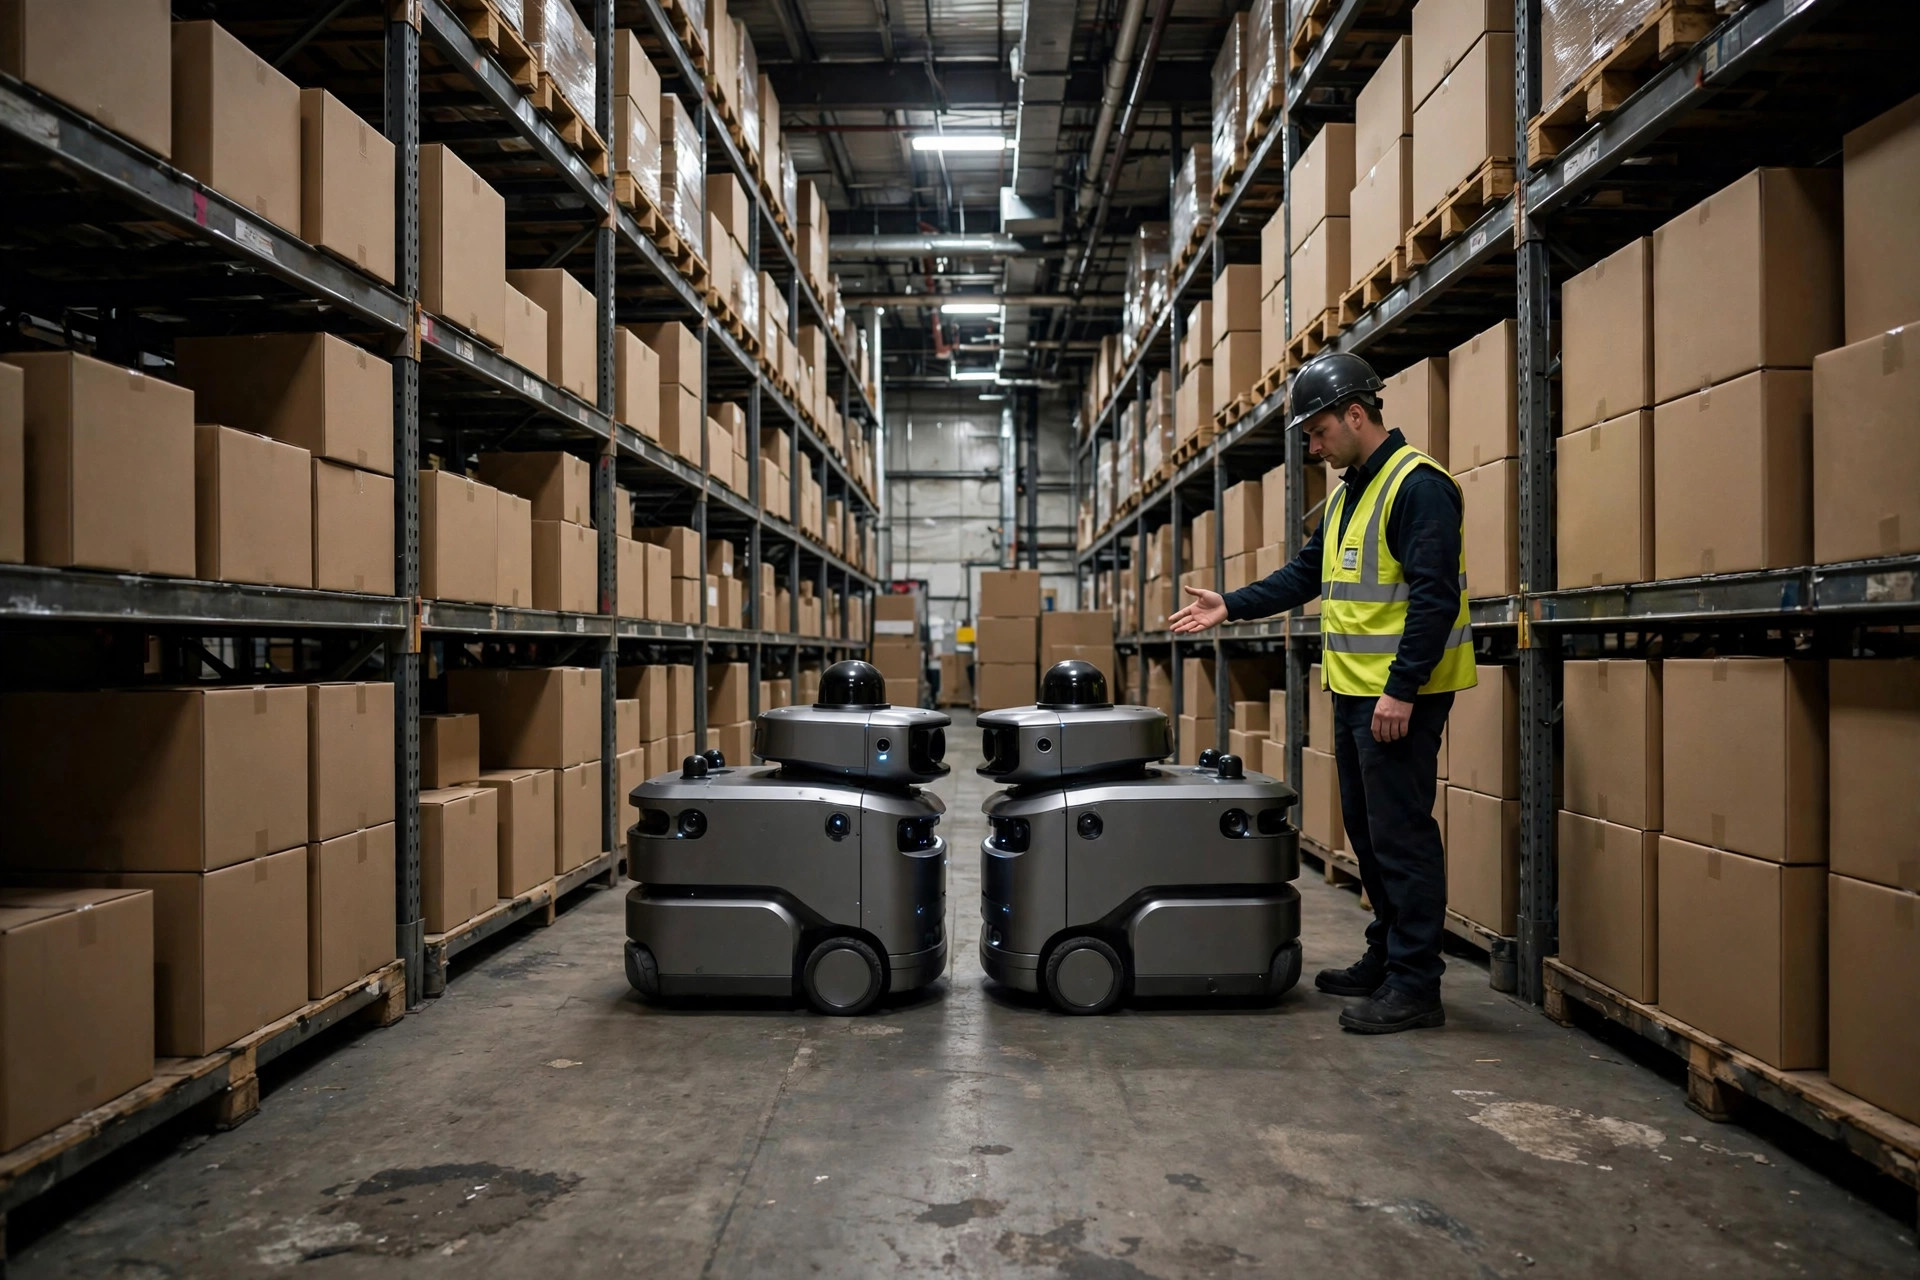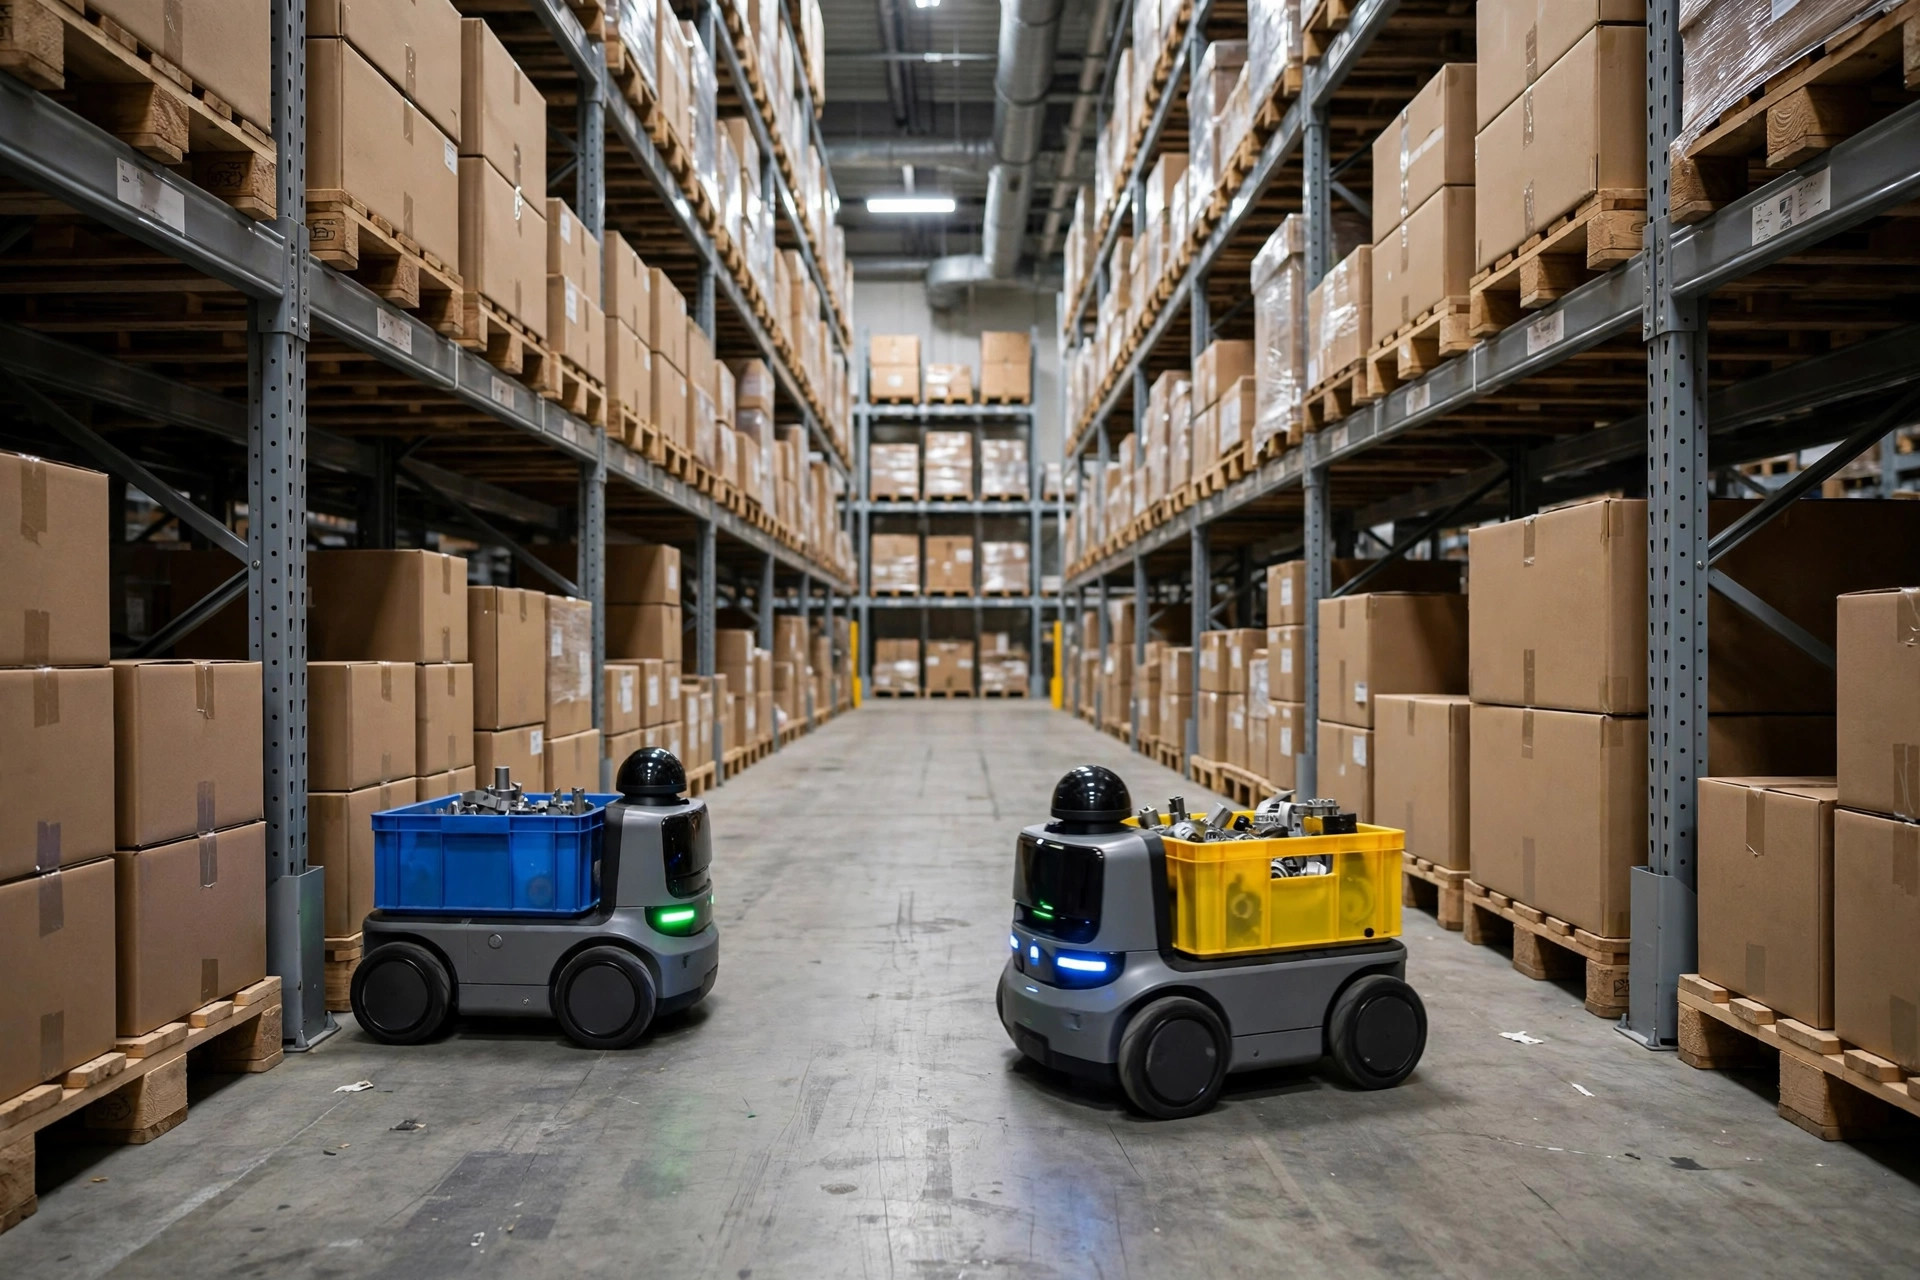
A las 2:30 de un turno de noche en un almacén de accesorios 3C en el este de China, dos AMR se encontraron frente a frente en medio de un pasillo estrecho y se detuvieron. Uno necesitaba entrar a recoger, el otro necesitaba salir a entregar, y el pasillo solo era lo bastante ancho para un vehículo. El operario pulsó «ceder el paso» 3 veces desde la pantalla de control. Cada robot giró en un pequeño círculo y se detuvo de nuevo. El turno por fin se puso en marcha cuando alguien bajó caminando y empujó un robot hacia atrás hasta un cruce a mano. Ese pasillo quedó bloqueado durante más de 40 minutos, 3 robots hicieron cola detrás, y la oleada de salida partió 1 hora tarde.
Así es habitualmente el interbloqueo de AMR en pasillos estrechos. Nada está averiado. El algoritmo no se volvió de repente torpe. El problema es que nadie resolvió el derecho de paso antes de que los robots se encontraran. Ambos robots tienen razón, ambos tienen una tarea válida, y el sistema no tiene una respuesta previamente acordada sobre quién pasa primero, así que se congela. Piénselo así: es como un carril estrecho sin señal de stop ni marca de sentido único, donde dos coches se encuentran de frente. Incluso los buenos conductores necesitan que alguien dé marcha atrás, y dar marcha atrás es mucho más difícil para un AMR que para un conductor humano.
El interbloqueo de AMR en pasillos estrechos empieza por el derecho de paso, no por el algoritmo
Cuando ocurre un atasco, el primer instinto es ajustar parámetros. Ampliar la distancia de evitación de obstáculos de 30 centímetros a 50, alargar el tiempo de espera de 10 segundos a 30, y la noche parece mejor durante uno o dos días. Luego llega otra oleada distinta y el pasillo se atasca de nuevo. Los parámetros pueden suavizar un síntoma. No pueden resolver una disputa por el mismo tramo de suelo cuando dos direcciones lo reclaman a la vez y ninguna regla dice quién espera, quién retrocede y adónde va el vehículo que espera.
Trabajé con un almacén cuyos pasillos eran de doble sentido, con entradas en ambos extremos, y las tareas se asignaban por orden de llegada. En días tranquilos no pasaba nada. En noches punta, 4 o 5 robots estaban a la vez en el mismo sistema de pasillos, mezclándose el tráfico de entrada y de salida, y el interbloqueo aparecía 7 u 8 veces al día. Los ingenieros ajustaron el algoritmo en 3 rondas. Los atascos bajaron de 7 u 8 a 4 o 5, y luego dejaron de mejorar. Convertimos ese pasillo en un circuito de sentido único, solo en sentido horario, y el interbloqueo desapareció el mismo día. El algoritmo no se volvió más inteligente. El problema mismo fue eliminado por una regla.
Puede entenderse con la analogía de la calle de sentido único. Una ciudad no marca una calle como de sentido único porque los conductores sean malos. La marca como de sentido único precisamente porque todos los conductores son razonablemente buenos y aun así necesitan una regla compartida para no tener que negociar cada encuentro desde cero. Con los AMR pasa lo mismo. Pedirles que negocien en cada entrada de pasillo, por rápido que calculen, nunca superará a una regla que ya está escrita en el mapa.
Hay una prueba sencilla para saber si su almacén tiene un problema de derecho de paso o un problema de sensores. Mire dónde se repiten los atascos. El centro de un pasillo de doble sentido, un cruce con un pasillo transversal y la entrada a una zona de carga: si esos 3 puntos se atascan una y otra vez, faltan las reglas. Que los mismos puntos se atasquen cada semana significa que debe dejar de ajustar parámetros y cambiar la carretera.
Reglas de tráfico que previenen el interbloqueo en pasillos estrechos
Bastan 3 reglas, siempre que estén escritas en el mapa y en el asignador de tareas y no solo en la cabeza de una persona.
La primera es un circuito de sentido único. Si un pasillo estrecho puede funcionar en un solo sentido, hágalo funcionar en un solo sentido, aunque cada robot recorra un poco más. El recorrido extra cuesta unas pocas decenas de metros por viaje. Un interbloqueo cuesta todo el pasillo. Esos dos costes no pertenecen a la misma comparación. Usando las propias cifras de ese almacén como ejemplo ilustrativo, antes del cambio el pasillo despachaba aproximadamente 21 palés por hora netos, y menos en los días de atasco; después del cambio a circulación en sentido único, cada robot recorría unos 40 metros más por vuelta, y sin embargo el pasillo despachaba unos constantes 29 palés por hora netos. El desvío parecía una pérdida y resultó ser una ganancia, porque los robots dejaron de esperarse unos a otros.
La segunda regla es una zona de cruce. Donde un pasillo realmente no puede funcionar en sentido único, se necesitan ensanchamientos en ambos extremos y en el centro donde un robot pueda apartarse por completo, sin que medio cuerpo siga sobresaliendo en el pasillo. La zona debe estar marcada en el mapa, y el asignador debe planificar en torno a ella: cuando 2 robots necesiten el mismo pasillo en direcciones opuestas, el primero toma la zona de cruce y el segundo espera en la entrada. Nunca se permite que 2 robots entren a la vez en el mismo pasillo. Un pasillo sin zona de cruce es como un puente estrecho sin arcén. Tarde o temprano, 2 vehículos se encontrarán en él.
La tercera regla es la prioridad. Cuando una tarea de salida se encuentra con una tarea de reposición, alguien tiene que ceder, y ese orden debe resolverse de antemano. Mi orden de trabajo es: salida antes que entrada, palés completos antes que picking por piezas, y un robot con poca batería camino de cargar antes que un robot inactivo. La prioridad no es un lema en la pared. Tiene que vivir en la lógica de asignación, para que el robot de menor prioridad se detenga en la entrada del pasillo mientras el de mayor prioridad lo despeja. Cuanto más clara sea la prioridad, menos veces tendrá que intervenir una persona a mano.
La tabla siguiente compara las opciones. Sus cifras provienen de las propias operaciones de ese mismo almacén, ofrecidas como ejemplo ilustrativo y no como referencia del sector. Otro almacén obtendrá cifras distintas, pero el orden rara vez cambia.
| Enfoque | Riesgo de interbloqueo | Recorrido extra | Complejidad de asignación | Mejor ajuste | | Circuito de sentido único | El más bajo | Algo de distancia extra | La más baja | Pasillos que pueden formar un circuito | | Doble sentido con zonas de cruce | Medio | Casi ninguno | Media | Almacenes antiguos que no pueden formar un circuito | | Evitación puramente algorítmica | El más alto | Ninguno | Parece baja, la lucha contra incendios es la más alta | Pasillos anchos, baja densidad |
La línea de selección cae aquí: cuando un pasillo solo cabe un robot y soporta mucho tráfico en ambos sentidos, no confíe en la evitación puramente algorítmica. Los algoritmos gestionan bien los encuentros ocasionales. No gestionan el tráfico frontal estructural. Una vez que aumenta la densidad, un problema estructural necesita una regla estructural.
Trampas de mantenimiento en pasillos estrechos tras el rediseño
Establecer las reglas es solo la mitad del trabajo. La primera trampa está en la zona de carga. Los cargadores suelen colocarse justo en la entrada de un pasillo, y cuando los robots hacen cola para cargar, la cola de la fila bloquea la mitad de la entrada. El siguiente robot lee el pasillo como abierto, entra, y descubre una cola de carga por delante. Ese almacén 3C pagó exactamente ese error, y luego trasladó su zona de carga 12 metros hacia dentro, dejando un carril de entrada y salida totalmente despejado. Una zona de carga debe situarse más lejos de la entrada en lugar de pegada a ella por comodidad.
La segunda trampa es cambiar el mapa sin cambiar los hábitos de las personas. Después de dibujar un circuito de sentido único, el personal veterano sigue empujando carros por el antiguo doble sentido y dejando palés temporales en la nueva dirección, convirtiendo una carretera de sentido único de nuevo en un bloqueo de doble sentido. Durante la primera semana tras un rediseño, alguien debe vigilar el suelo en persona, y las rutas de carros manuales, los puntos de palés temporales y la gestión de excepciones deben seguir todos la nueva dirección. Cambiar solo el mapa de los robots resuelve la mitad del problema.
La tercera trampa es juzgar el tiempo de actividad y el MTBF por sus promedios. Un buen promedio no significa que el turno de noche esté libre de atascos, y el interbloqueo es exactamente el tipo de fallo que los promedios ocultan. Yo sigo cifras por pasillo: cuántos atascos por pasillo y por día, cuánto duró cada atasco y cuántos robots hicieron cola detrás. Cuando esas 3 cifras caen durante una semana completa, el rediseño está funcionando de verdad. Por alto que parezca el tiempo de actividad promedio, si un pasillo sigue atascándose 3 veces por semana, el turno de noche seguirá quejándose, y tendrá razón.
Así que antes de preguntar si el algoritmo es lo bastante bueno, pregunte si el derecho de paso se resolvió alguna vez. Lo que un circuito de sentido único puede resolver no debe dejarse a un algoritmo para que luche con ello. Lo que las zonas de cruce y la prioridad pueden establecer con claridad no debe dejarse a que las personas en el suelo lo improvisen. Si el dinero estuvo bien gastado se reduce a un número: para el mismo pasillo, ¿aumentaron realmente los palés netos despachados por hora después del cambio? Si aumentaron, el dinero estuvo bien gastado. Si no, las reglas todavía no están bien.
Por Da Liu, Ingeniero de Automatización
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.