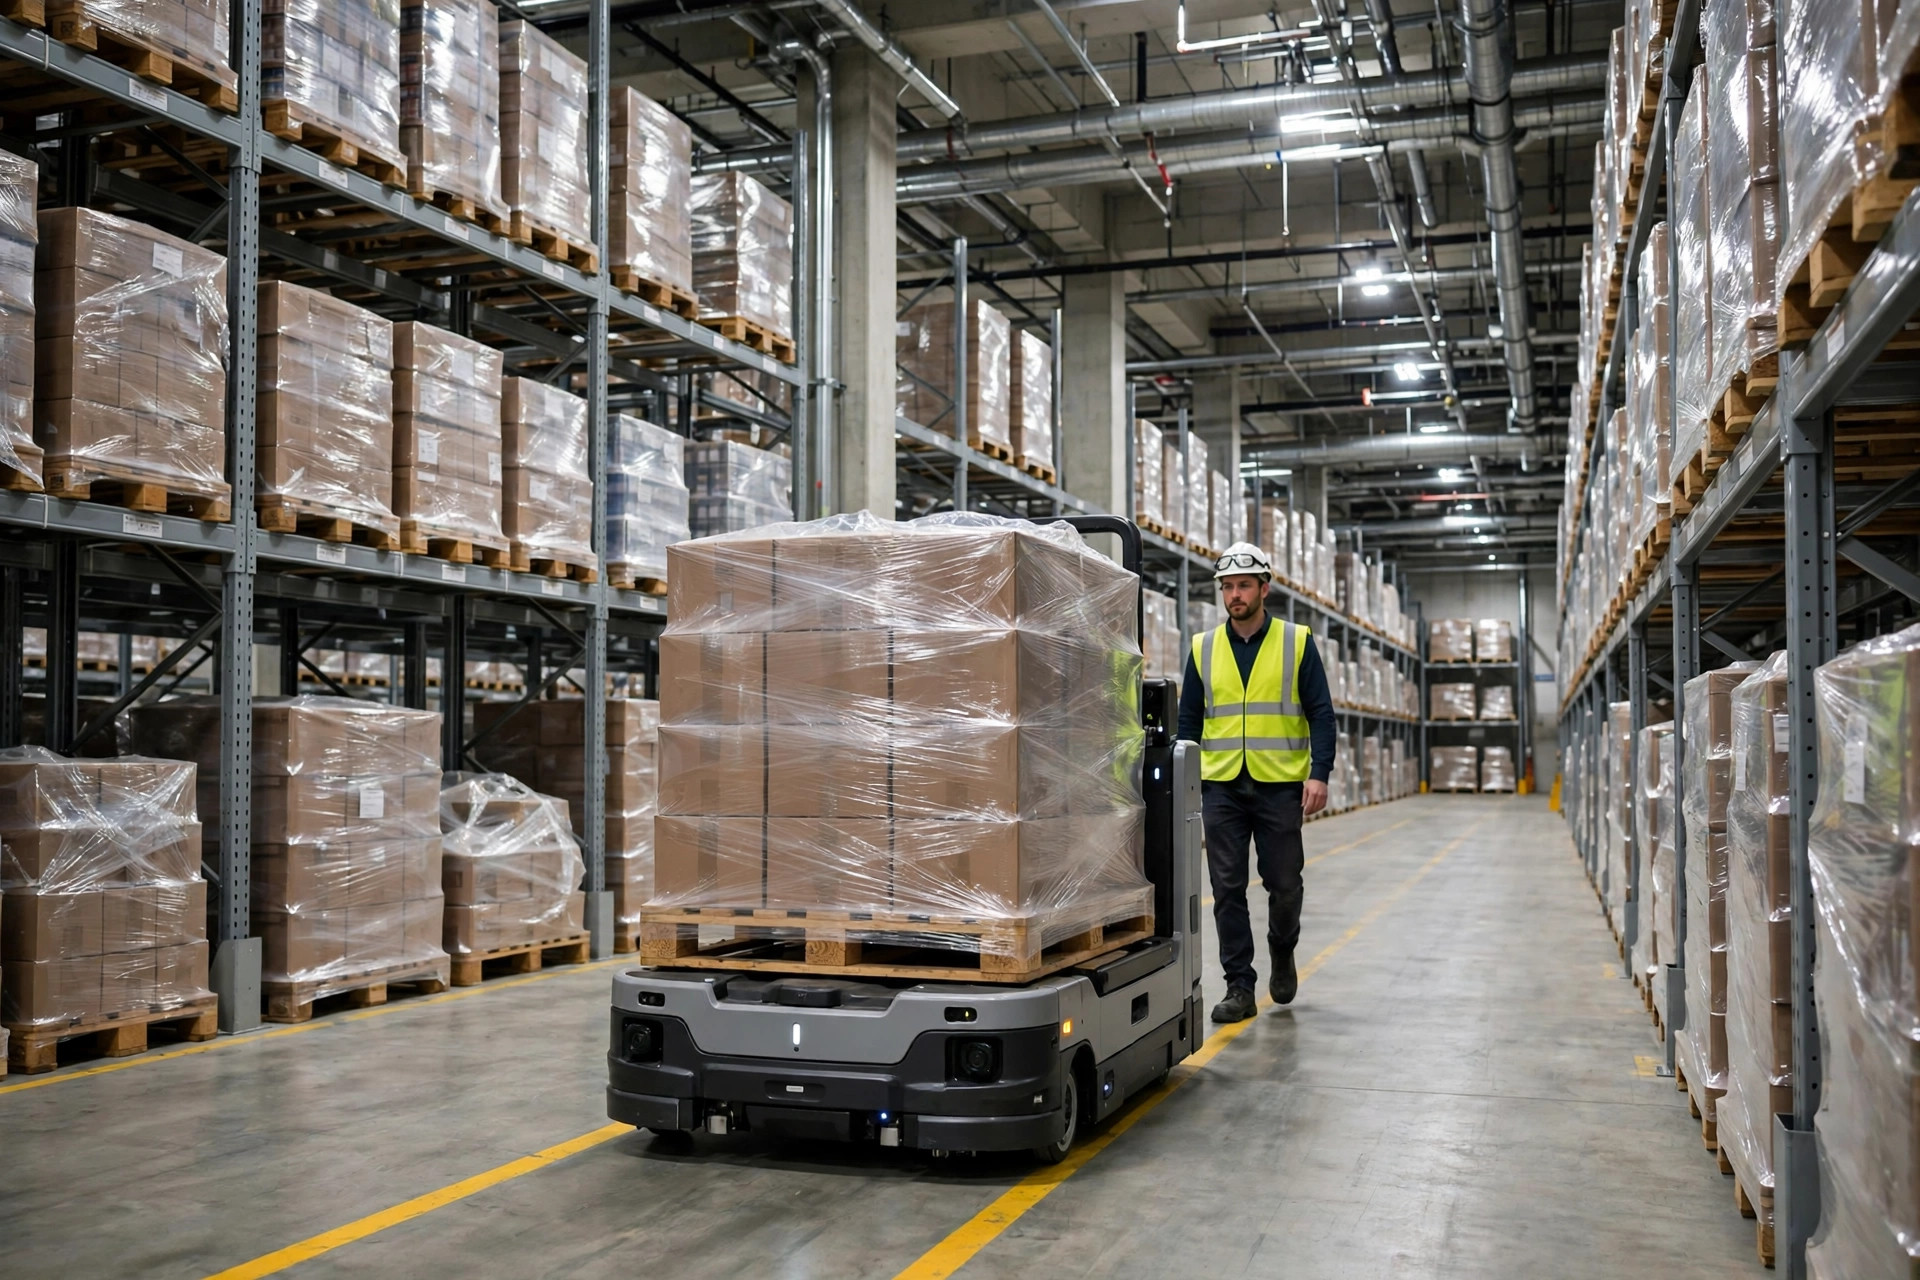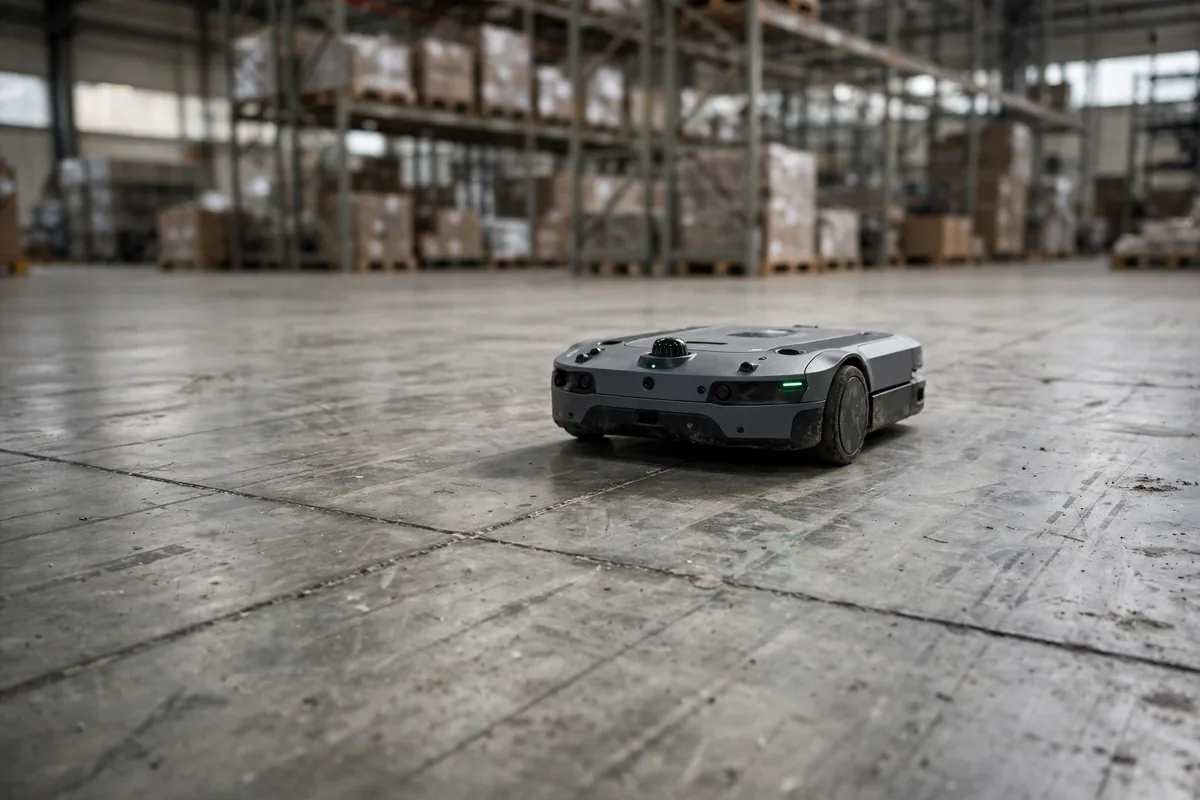
En otoño de 2023, entré a un almacén 3PL en Ontario, California, para revisar un despliegue de AMR que no dejaba de tropezar con el piso. Sesenta mil pies cuadrados, doce AMR, tres meses en servicio — y el gerente de operaciones estaba furioso. Los robots perdían la localización dos o tres veces al día, habían rozado montantes de estantería tres veces y una vez derribaron un pallet completo y detuvieron la línea durante cuarenta minutos. El integrador había reajustado los parámetros de navegación, actualizado el firmware y añadido reflectores. Nada funcionó. Me arrodillé, pasé la mano por el piso y luego apoyé una regla recta sobre él: doce milímetros de subidas y bajadas a lo largo de cuatro metros. El piso era una tabla de lavar. El problema nunca fueron los robots.
Piensa en un AMR como un carrito muy exigente. Tiene ruedas pequeñas, poca distancia al suelo, prácticamente sin suspensión, y se orienta con lidar y odometría de ruedas. Cuando el piso ondula, todo el mundo que ve empieza a tambalearse.
Planitud del piso del almacén: lo que realmente temen los AMR
Imagina empujar un cochecito por un camino de tabla de lavar. Por firmes que tengas las manos, las ruedas no dejan de rebotar. Cada rebote hace que la rueda motriz de un AMR patine un poco, así que la odometría cuenta un poco de más o un poco de menos distancia. Mientras tanto, el lidar escanea paredes y estanterías desde un sensor que cabecea arriba y abajo. Una pasada te cuesta unos pocos milímetros. Repite eso todo el día y el error se acumula hasta centímetros — y los centímetros son la diferencia entre circular por el centro de un pasillo y raspar un montante de estantería.
La planitud ya tiene una escala de medición, y aquí voy a ser directo: si tu proveedor no puede decirte por escrito qué grado necesita tu piso, termina la reunión. En Estados Unidos, la escala común es el sistema FF/FL de ACI 302.1R — FF de planitud, FL de nivelación. Los pisos convencionales parten de alrededor de FF25/FL20, un piso de almacén típico se especifica en FF35/FL25, y un piso superplano llega a FF60/FL40. En Europa, DIN 18202 fija en su lugar límites con regla recta. Qué grado necesita tu AMR está escrito en el manual técnico del fabricante para ese modelo exacto. No en la presentación comercial — en el manual. Si nadie puede mostrar esa página, no estás haciendo selección, estás haciendo ilusiones.
El almacén de Ontario terminó resolviendo el problema de la forma menos glamorosa posible: un estudio FF/FL de todo el piso por parte de un tercero, siete zonas fuera de especificación identificadas, rectificado localizado más nivelación con epoxi. La factura quedó por debajo del precio de un solo AMR. Después de que el nuevo estudio pasó, las pérdidas de localización bajaron de dos o tres al día a una o dos al mes. Los mismos robots, el mismo software. Solo cambió el piso.
Aquí va la parte contraintuitiva: más liso no siempre es mejor. Un piso pulido hasta parecer un espejo da menos agarre a los neumáticos de poliuretano, así que un AMR a plena carga desliza más en una parada de emergencia. Lo que un AMR necesita es un piso plano, no resbaladizo. He visto un almacén pulir su piso hasta que podías ver tu reflejo en él, y luego pagar una segunda vez por un tratamiento antideslizante después de que las distancias de frenado crecieran. Planitud y fricción son dos cosas distintas. No las confundas.
La diferencia entre AGV y AMR también importa aquí, y la gente los confunde constantemente. Un AGV tradicional sigue cinta magnética o códigos QR en el piso, así que un piso ondulado molesta menos a su navegación — lee marcas en el suelo, no las paredes que lo rodean. Sus ruedas siguen rebotando, sus neumáticos siguen desgastándose, y una junta ancha igual lo atrapa. Un AMR navega por lidar y su entorno, así que la planitud del piso del almacén le afecta más: cuando el piso ondula, todo su mapa se tambalea. «El AGV de al lado funciona bien» no prueba nada sobre tu piso. Las dos máquinas son sensibles a cosas distintas.
Juntas, grietas y pendientes: ruedas pequeñas, problemas grandes
Las juntas de dilatación y las grietas son el segundo asesino. La rueda motriz de poliuretano de un AMR a menudo mide poco más de diez centímetros de diámetro. Cuando la junta se ensancha, la rueda cae dentro y sale de golpe con una sacudida. Esa sacudida te cuesta una corrección de localización, sacude la carga y arranca un trozo del neumático. El daño se acumula en silencio: neumáticos medio gastados en tres meses, rodamientos que mueren antes de tiempo.
A principios de 2024, un almacén antiguo cerca de Dallas se pasó a los AMR sobre un piso vertido en 1998. Las juntas de dilatación tenían más de veinte milímetros de ancho y prácticamente nunca se habían rellenado. En los primeros tres meses consumieron cuatro juegos de ruedas motrices, unos pocos cientos de dólares el juego. El dinero era trivial; el tiempo de inactividad para cambiar las ruedas no lo era. La solución fue un trabajo de dos semanas — relleno con epoxi en todo el piso más cortar y volver a verter las peores secciones — con la mitad del almacén fuera de servicio todo el tiempo. Unos pocos días de relleno de juntas antes de la selección habrían evitado todo eso.
La pendiente merece una mirada aparte. Subir una rampa suave suele estar bien; cada AMR tiene una capacidad de pendiente nominal, y el número exacto está en el manual del fabricante. La verdadera trampa es el quiebre en la parte superior e inferior de una rampa. Por un instante, una rueda motriz queda en el aire y gira mientras la otra soporta toda la carga, y la localización salta. Las rampas de las puertas de muelle y las transiciones entre zonas a distinta altura son donde esto ocurre. Mi regla: las transiciones llevan una pendiente gradual, nunca un quiebre brusco, y las pruebas de aceptación consisten en hacer ir y venir diez veces a un robot a plena carga y comprobar si el error de localización converge.
La capacidad de carga del piso es la tercera trampa, y la más cara. Un AMR más una carga completa presiona hacia abajo a través de unas pocas pequeñas zonas de contacto — cargas puntuales concentradas, no peso repartido uniformemente. En un almacén antiguo donde nadie conoce el refuerzo ni la resistencia del hormigón, descubrir losas agrietadas y asentadas después de que los robots ya están funcionando significa volver a verter todo. Una muestra de núcleo y una evaluación de carga antes de la selección cuestan una fracción de una repetición del trabajo.
Requisitos de piso para AMR: medir primero, comprar después
| En qué se va el dinero | Escala aproximada | Costo de saltárselo |
|---|---|---|
| Estudio FF/FL de todo el piso | Unos pocos miles de dólares, uno o dos días | Meses persiguiendo fallos de localización sin causa raíz |
| Rectificado y nivelación localizados | Precio por superficie, normalmente menos que un AMR | Deriva de localización, choques con estanterías, paradas de línea |
| Relleno de juntas con epoxi | De unos pocos miles a decenas de miles bajas, según la longitud total de juntas | Neumáticos que se gastan antes de tiempo, tiempo de inactividad repetido por cambio de ruedas |
| Nuevo vertido superplano completo | A menudo supera el precio de compra de toda la flota de AMR | Si lo descubres tarde, cierras la producción para rehacer el piso |
| Evaluación de capacidad de carga | Unos pocos miles de dólares | Losas que se agrietan y se asientan, toda la flota en tierra |
La tabla deja claro un punto: el estudio del piso es el elemento más barato de la lista, y el que más a menudo se salta. Saltárselo ahorra unos pocos miles de dólares y apuesta equipos por valor de cientos de miles más el rendimiento diario.
Mi marco de decisión tiene cuatro pasos. Primero, estudiar el piso antes de firmar el contrato de AMR — estudio FF/FL, censo de anchos de junta y evaluación de carga juntos. Segundo, clasificar el piso según los resultados: las zonas conformes ponen en marcha los robots, las zonas fuera de especificación se corrigen primero, y nunca «ponerlo en marcha ahora y arreglarlo después». Tercero, volver a estudiar el piso después de la reparación y escribir el informe del nuevo estudio en los criterios de aceptación del AMR — si el piso no pasa, la aceptación no pasa. Cuarto, poner el nuevo estudio del piso en el calendario anual de mantenimiento, igual que los cambios de neumáticos. El piso de un almacén no es un elemento de aceptación de una sola vez. Las carretillas elevadoras lo desgastan y los pallets lo golpean cada día, aparecen grietas nuevas cada año, y un piso que pasó este año puede no pasar el año que viene.
En una reunión de selección de AMR, el proveedor hablará de tiempo de ciclo, carga útil y de lo inteligente que es el software. Tu primera pregunta debería ser: ¿qué piso requiere esta máquina, y qué grado tiene mi piso ahora mismo? Si esos dos números no coinciden, todos los demás números de la sala son ficción. El piso pasa primero. Los robots corren después. Suena a lugar común, y he visto demasiados proyectos volcarse por exactamente ese lugar común.
Por Da Liu, Ingeniero de Automatización Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.