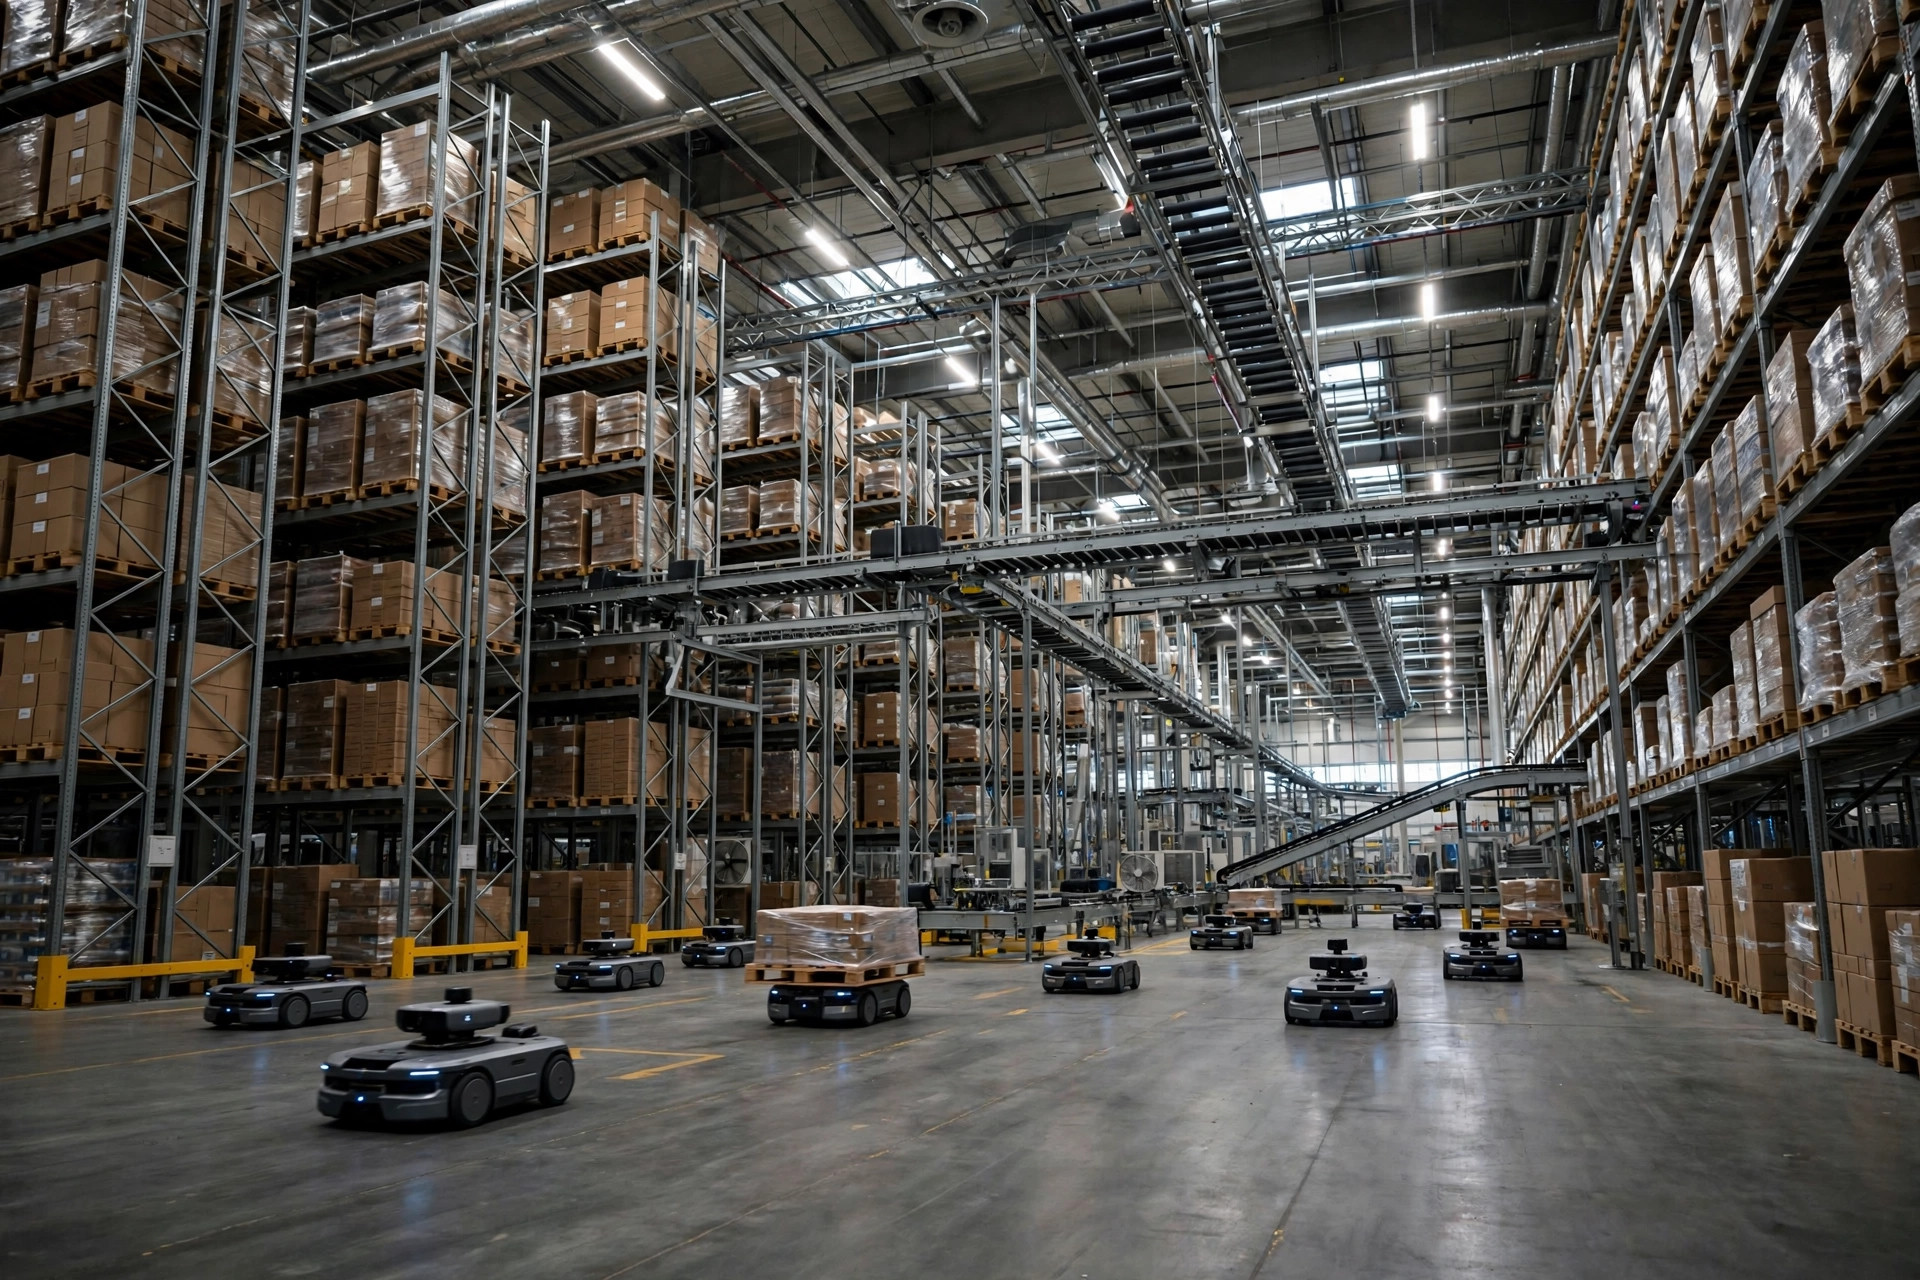
RCS 任务优先级这件事,在小车队时代几乎不存在。十几台车的时候,谁先到谁干活,电量低了去充电,急单来了人工插一下,系统照样转。但当车队规模越过某个门槛,调度就从"派单"变成一道真正的取舍题:波次任务要保吞吐,急单要保时效,充电要保车队在线,而三者抢的是同一批车。RCS(机器人控制系统)坐在 WMS 和车队之间,它每天做的,就是在这三类任务之间分配运力。
车队上了规模之后,RCS 任务优先级为什么成了真问题
先看一组数据。根据 Interact Analysis 的测算,到 2025 年底,全球累计出货的移动机器人接近 210 万台,对应收入约 180 亿美元;部署了移动机器人的客户站点,则从 2020 年的 9000 多家增长到 5.3 万家以上。这意味着过去五年,行业的主旋律是从"试点几十台"走向"成建制的车队"。
但同一家机构在 2025 年中的更新里下调了预期:把当年 AMR 市场的预测砍掉了 8 亿美元,未来五年的复合增速从 26% 调低到 21%,2030 年的收入预期降到 156 亿美元,理由是关税扰动和客户资本开支的观望情绪。这个下调值得玩味——它不意味着调度问题变小了,恰恰相反:扩张放缓的年份,运营方会把现有车队的利用率压得更高,而利用率越高,任务之间的冲突越尖锐。
另一个信号来自亚马逊。2025 年 6 月,亚马逊宣布第 100 万台机器人上线,覆盖 300 多个运营站点,同时推出了 DeepFleet——一个用来协调机器人移动的生成式 AI 模型,公司宣称它能把机器人行驶效率提升 10%。需要说明的是,这是厂商口径,尚未见到独立第三方的验证。但方向本身是清晰的:当协调对象从几十台变成上百万台,调度策略就不再是"规则写死",而必须变成"系统自己学"。
一个真实的两难:急单抢了波次的车
2024 年感恩节旺季前,美国西南部一家做电商履约的仓库遇到了经典场景。大促当夜,急单不断涌入,RCS 开启了抢占式优先级:高优先级的急单任务可以直接中断正在执行的低优先级波次任务,把车抽走去干急单。
从结果看,cutoff 保住了,当晚的急单基本按时发出。但代价出现在了后半夜:被中断的波次任务不断被推迟,后面的几波计划全部顺延,拣选站一度出现"车到了、货没齐"的空转——车在等货,而不是货在等车。
这个案例说明了一个常被忽略的事实:抢占不是免费的。它并没有消除延迟,只是把延迟从急单转移到了波次任务上,换了一种呈现方式。优先级策略的本质,是选择让谁来承担系统的拥堵成本。
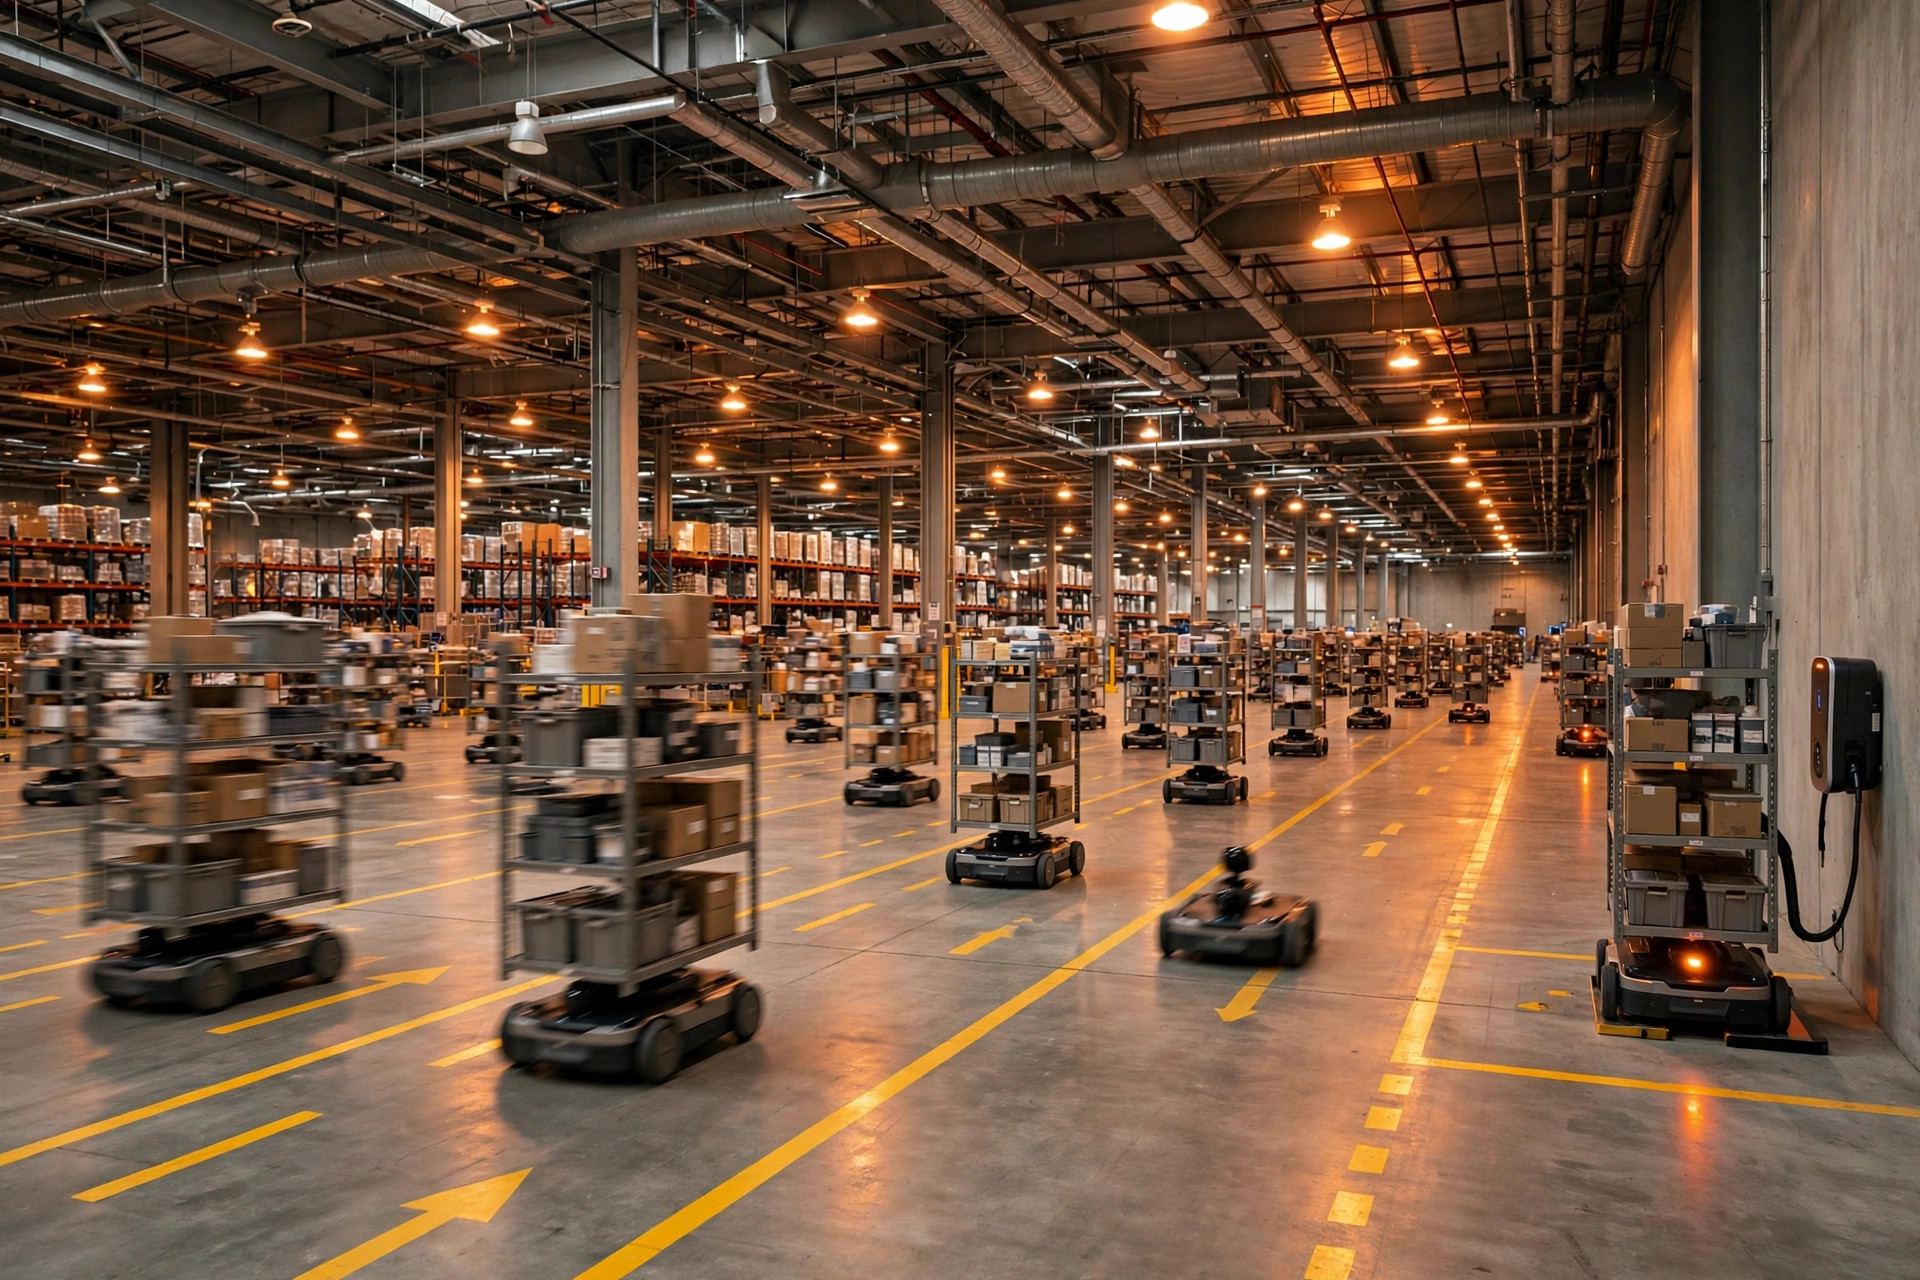
三种 RCS 任务优先级策略的调度权衡
回到做法层面。行业里处理三类任务冲突的策略,大致可以归成三类,各有利弊:
| 策略 | 逻辑 | 适用场景 | 代价 |
|---|---|---|---|
| 静态优先级 | 固定等级,如急单 > 波次 > 充电 | 车队小、任务类型单一 | 急单频繁时波次任务长期"饿死";充电被系统性忽视 |
| 加权评分 | 每类任务按等待时长、时效要求、车辆状态动态打分,得分高者先执行 | 任务混合、负载波动大 | 权重需要持续校准,调参成本高,漂移后效果打折 |
| 抢占式 + 保护机制 | 急单可抢占,但给波次任务保留最低保障份额;充电按窗口预留 | 大车队、旺季高峰 | 实现最复杂,需要对车队状态和任务到达做预测 |
没有哪一种是标准答案。我的观察是,多数成熟车队的实际做法是第三种的变体:允许抢占,但给被抢占的一方设置"饥饿保护"——比如波次任务连续被推迟超过一定次数后自动升级优先级。关键不在于选哪种策略,而在于是否承认这样一个前提:任何静态规则在某种负载下都会失效,策略本身必须带反馈。
反常识的一点:充电任务是系统吞吐的隐藏变量
三类任务里,最容易被低估的是充电。直觉上,充电是"不产生订单"的任务,优先级理应最低。一家仓库就曾按这个直觉把充电优先级设到最低,只允许电量跌破阈值的车去充电。
结果在旺季的一个深夜,大批车辆几乎同时跌破阈值,充电桩前排起长队,车队可用率在凌晨出现断崖式下跌,整场的吞吐跟着掉了下去。工程师后来的解法反直觉:把充电任务的优先级调高,改成碎片化的"机会充电"——任务间隙顺路补电,再配合波谷时段的集中补能窗口。车队可用率的曲线反而平了,系统更稳了。
这里的 trade-off 值得展开:充电任务真正的成本不是电费,而是车辆在错误的时间集体离线。在高利用率的车队里,充电是吞吐量的前置约束。把它当成"有空再说"的低优先级任务,等于在系统里埋了一个定时炸弹。
归因:三类任务为什么天然冲突
三类任务的冲突不是管理问题,是结构问题。它们活在三个不同的时间尺度上:波次任务按小时规划、高度可预测;急单按分钟到达、基本不可预测;充电则受电量曲线和充电桩数量的物理约束,本质上是一个约束满足问题。
更深一层,三者的目标函数本来就不一样:波次任务要最大化吞吐,急单要最小化延迟,充电要最大化车队可用率。RCS 每天做的,就是在三个目标函数之间做在线权衡。而任何只优化单一目标的规则——比如"永远优先急单"——都会在另外两个维度上付出代价。这也是为什么,车队越大,人工定的规则越不够用。
趋势判断:RCS 任务优先级策略正在从规则引擎走向学习型优化
综合上面的数据和案例,我的判断是:未来三到五年,主流 RCS 的调度策略会从"人工写规则 + 调参数"走向"仿真训练 + 在线推理"的学习型优化。依据有三条:第一,车队规模(累计 210 万台、5.3 万个站点)已经让人工调参不可持续;第二,亚马逊 DeepFleet 这类实践表明,头部玩家已经在用模型替代规则做车队级协调;第三,数字孪生仿真的成熟,让策略可以在上线前先在虚拟车队里"练"几千个旺季。
但这个判断有一个前提:学习型调度需要足够高质量的运营数据做燃料,而大多数仓库的数据治理还停留在"能用"的水平。算法不是瓶颈,数据才是。
这就留下一个开放的问题:当调度策略本身变成一个会学习的系统,仓库运营团队还需要保留"人工干预优先级"的那只手吗?如果保留,干预的粒度应该是什么——是调几个权重参数,还是在紧急时刻直接接管某台车?这个问题现在还没有标准答案,但它很可能决定了下一代 RCS 的产品形态。
作者:陈博士|供应链研究员