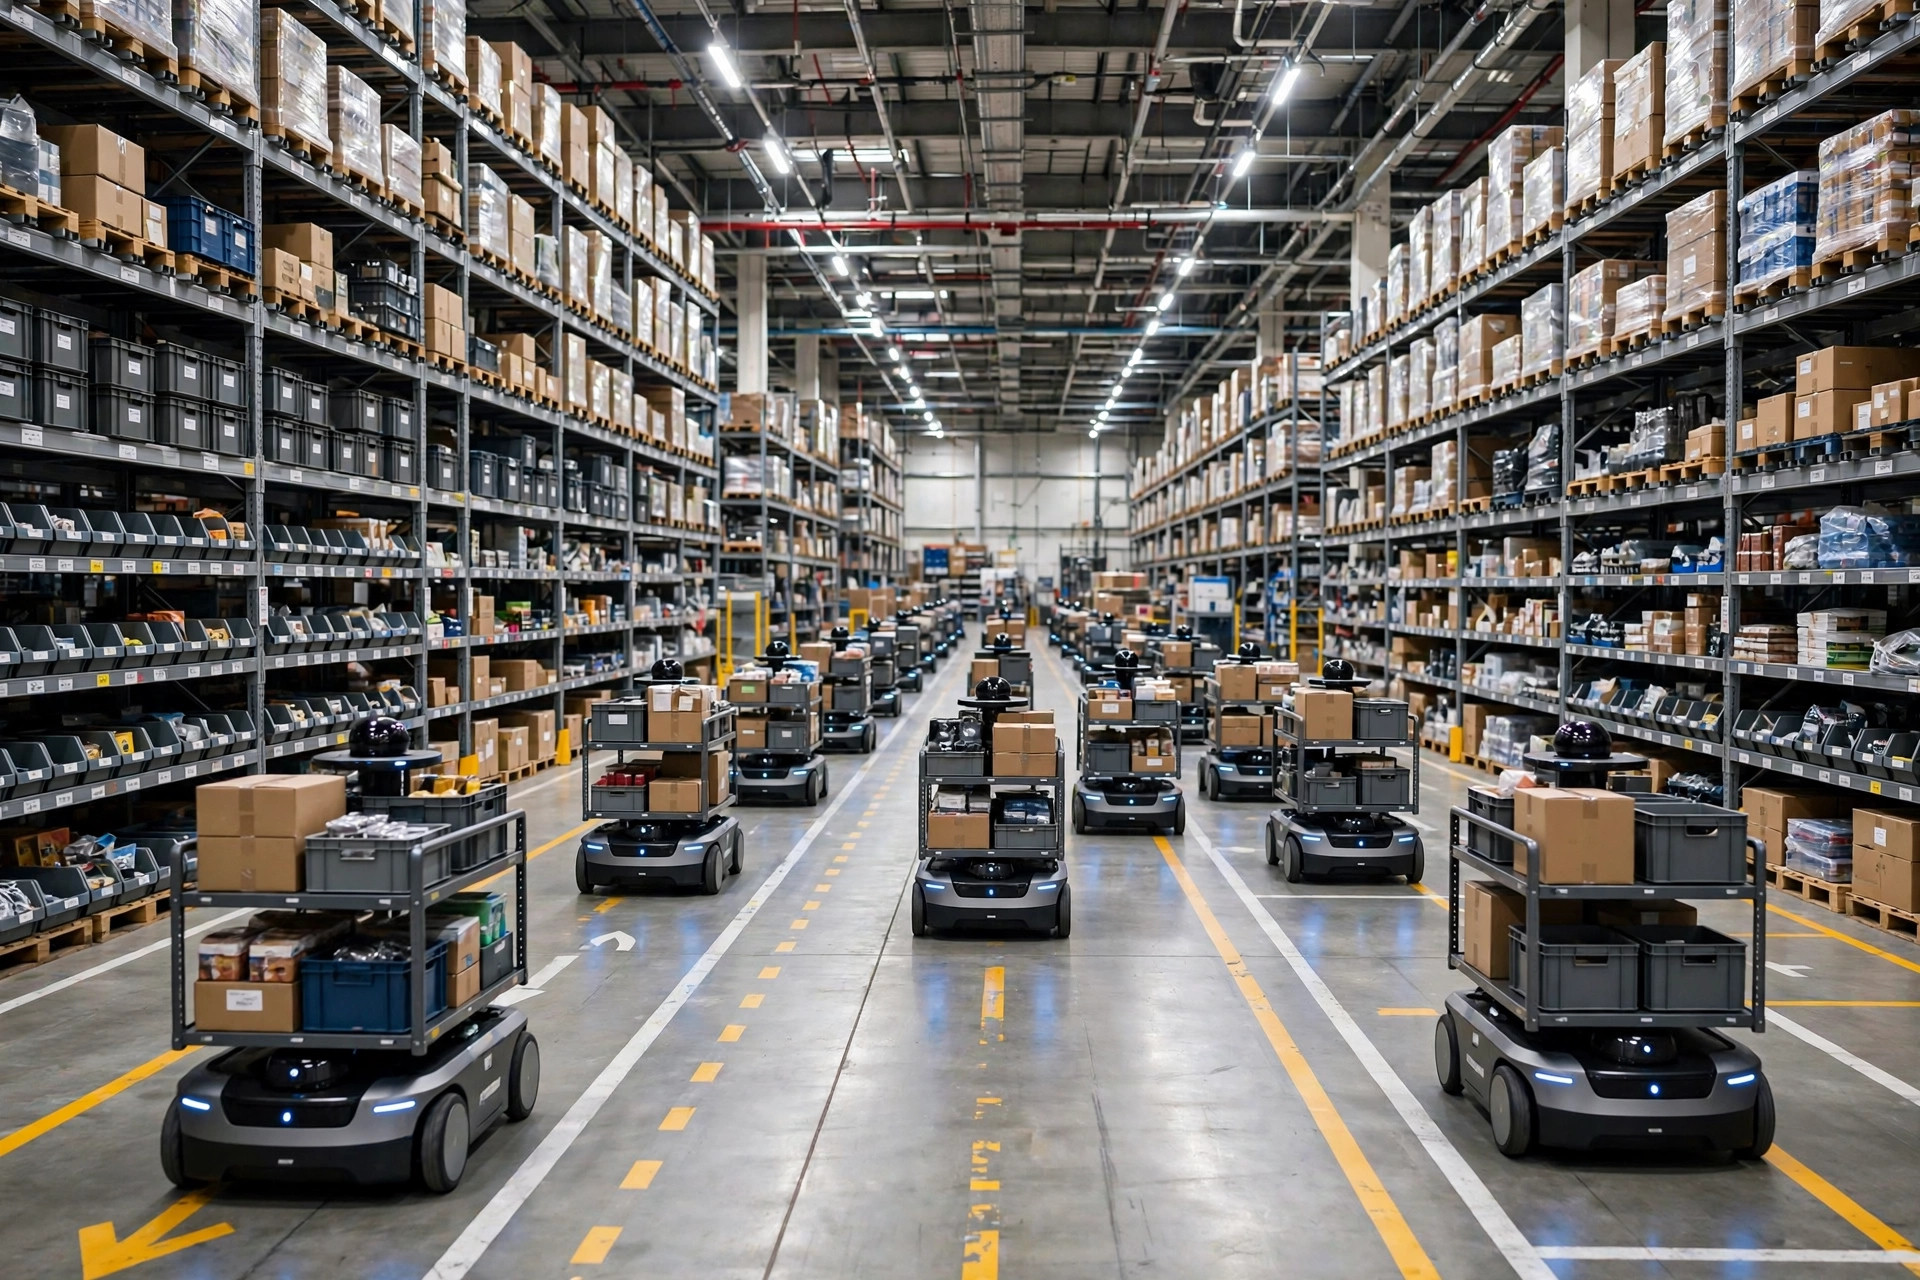
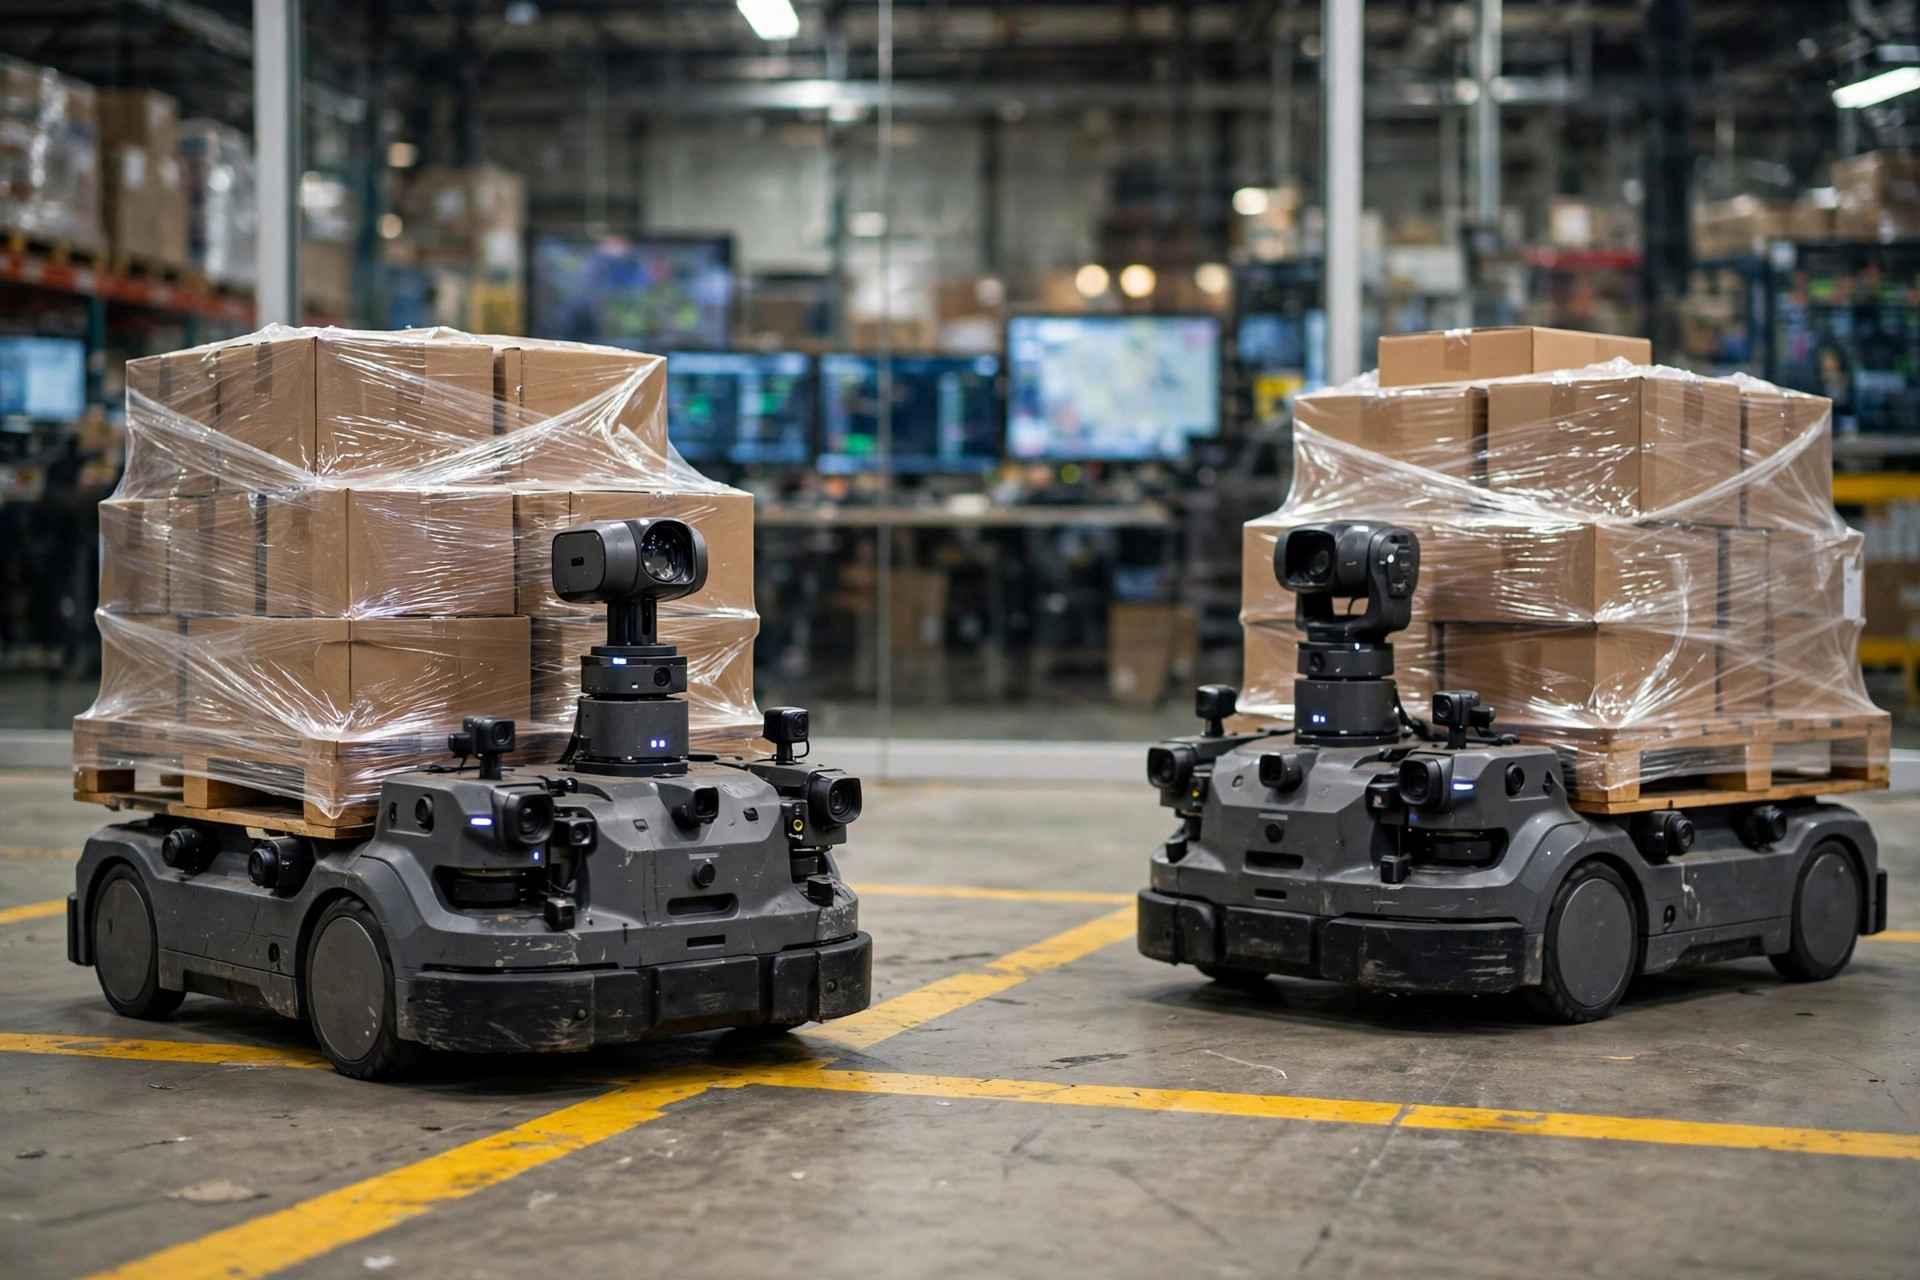
单台 AMR 在仓库里跑路线,调度问题几乎不存在;可当同一个场地里同时有上百台 AMR 在跑,"谁去接哪个任务、走哪条路、路口谁先走"就成了一个真正的系统问题。AMR 群体调度,本质上是把一条动态变化的任务流,实时分配给一群会互相挡路的移动执行者——这既是算法问题,也是组织问题。
现象:调度问题跟着车队规模一起长大
过去十年,仓储 AMR 的部署密度发生了质变。2012 年 Amazon 以 7.75 亿美元收购 Kiva Systems,是行业公认的起点;到 2024 年,Amazon 宣布其仓库机器人部署量已超过 70 万台。国内的极智嘉、海康机器人等厂商,也早已把"数百台同场"做成了常规交付形态。当机器人从"几台试点"变成"一个车队",调度就从单机导航问题,升级成了多智能体协作问题。
这个升级为什么重要?因为单机导航解决的是"一台车怎么从 A 点到 B 点",而群体调度要回答的是三个耦合在一起的问题:任务分配(哪个任务派给哪台车)、路径规划(每台车走哪条路线)、冲突消解(两台车要进同一个路口时谁让谁)。三个问题互相牵制:分配得再好,路径上堵成一团也白搭;路径规划得再顺,任务分配不均会导致一半车闲置、一半车排队。
AMR 群体调度的三种思路:集中、分布、学习
学术界和工业界的探索,大致收敛为三条路线。它们不是简单的优劣排序,而是三种不同的世界观。
思路一:中央集中式优化——一个大脑管全场
中央调度器掌握全局状态:所有待办任务、每台车的位置、电量和载荷。任务分配常用指派算法(如匈牙利算法)或其变体求解,路径规划则用带时间维度的 A*、以及专门处理多智能体冲突的 CBS(基于冲突的搜索)等算法。所有决策在一个地方算完,再下发给每台车执行。
这条路线的吸引力在于确定性:全局信息在手,理论上可以算出吞吐最高的那组解;决策过程可记录、可复现,出了问题能回放审计——这对安全合规要求高的场景是硬优势。
但它的代价同样清晰。第一是计算复杂度:任务分配本质上是组合优化,车队规模上去之后,求解时间会急剧膨胀,工程上不得不靠启发式和滚动时域来"掐时间",而一旦掐时间,"全局最优"也就打了折扣。第二是单点脆弱性:中央调度器宕机或网络抖动,整个车队的行为质量会断崖式下跌。第三,它对"信息完备"的假设很苛刻——而真实仓库的任务到达是随机的,Wi-Fi 是会抖的,机器人是会趴窝的。
加州内陆帝国地区一家电商履约仓的样本颇具代表性:约 120 台货架搬运 AMR,中央调度,仿真里空驶率压得很漂亮;上线后,WMS 任务的突发到达让调度器频繁重规划,旺季日均 2 万单的峰值时段,系统反而因"算不过来"被迫降级成简单规则。集中式优化的天花板很高,但它对输入质量的要求,常常超过真实仓库能给出的水平。
思路二:分布式协商——每台车自己谈
分布式路线把决策权下放:每台 AMR 是一个独立智能体,通过拍卖或投标机制认领任务(出价最低的拿走),路口冲突则通过优先级规则或局部协商解决。没有中央大脑,车与车之间只交换必要信息。
这条路线的优势是鲁棒和可扩展:加车就是加节点,不需要重构中央模型;单台车故障只影响局部,不会拖垮全场;对通信中断的容忍度也更高——断网的车可以按本地规则继续跑,而不是原地瘫痪。
代价是"局部最优":每台车只看得见自己周围,群体行为可能陷入次优均衡,比如多台车同时涌向同一个热门拣选区造成拥堵,或者在狭窄通道里互相礼让形成活锁。更麻烦的是可解释性:分布式系统的涌现行为很难事前预测,出了异常,复盘时常常说不清"当时到底是谁先动的"。
华东一家 3C 分拨中心的案例颇具代表性:2023 年上线约 80 台分拣 AMR,采用分布式拍卖调度。日常运营平稳,加车扩容确实方便;但大促期间任务密度翻倍后,交叉路口的协商开销明显上升,个别时段出现了"大家都在等对方先走"的僵持,最后靠人工设定的优先级走廊才解开。分布式不是"不用管",而是把复杂度从中央算法转移到了规则设计和异常兜底上。
思路三:学习型策略——让车队自己学会协作
第三条路线是多智能体强化学习(MARL):让上百个智能体在仿真里反复试错,学出协作策略再部署到真车。理论上,它能学到人类设计不出的协作模式,而且对动态环境的适应性天然更强。
但这条路线离大规模落地还有几道坎。第一是仿真到现实的差距:仿真里学得再好的策略,真车的传感器噪声、地面摩擦、载荷差异都可能让它失效;做过 sim-to-real 迁移的团队都知道,最后一公里的调参往往比训练本身还熬人。第二是黑盒问题:神经网络策略难以审计,在安全认证严格的场景(比如人机混合作业区)很难通过评估。第三是训练成本:大规模 MARL 训练需要可观的算力投入,而收益的不确定性还很高。
所以目前的真实格局是:学习型方法更多出现在"预测"环节(比如预测任务到达、预测拥堵),而不是直接做"决策"。先让 AI 当参谋,再让它当指挥官,更符合工程现实。
AMR 群体调度的落地取舍:没有银弹,只有匹配
把三条路线放在同一个框架里比较,选型逻辑会清晰很多:
| 维度 | 中央集中式优化 | 分布式协商 | 学习型策略 |
|---|---|---|---|
| 决策主体 | 中央调度器 | 每台车独立决策 | 训练好的群体策略 |
| 车队规模 | 中小规模表现最好,超大规模需降级 | 扩展性最好,加车即加节点 | 规模越大训练越难 |
| 实时性 | 重规划延迟是瓶颈 | 局部响应快 | 推理快,但依赖模型质量 |
| 单点故障 | 脆弱,中央宕机影响全局 | 鲁棒,局部故障局部影响 | 取决于部署架构 |
| 可解释/可审计 | 强,决策可回放 | 弱,涌现行为难预测 | 最弱,黑盒 |
| 落地成熟度 | 最高,主流厂商默认路线 | 中等,需精心设计规则 | 最低,多为试点 |
仿真里吞吐最高的方案,现实里不一定赢——中央优化的"全局最优"建立在信息完备和瞬时计算两个假设上,而真实仓库恰恰在这两点上打折最多。一个反应快、退化优雅的次优方案——比如中央做粗粒度任务分配、局部用分布式规则消解冲突的混合架构——往往比脆弱的最优方案产出更高。工程上,"坏情况下不崩"比"好情况下最优"值钱得多。
另一个常被低估的事实是:调度算法本身大概只占落地难度的三成。剩下的七成,是充电策略、地图分区、以及与 WMS 和人工的协同(任务粒度怎么切、异常谁来接管)。我见过不止一个项目,算法团队把 CBS 调到极致,最后却被"充电桩数量不够"卡住了吞吐——群体调度从来不只是算法问题。
趋势判断:混合架构是当下的答案,学习型是远期的变量
三条路线对应着三种对"不确定性"的态度:集中式用算力消除它,分布式用冗余容忍它,学习型用数据适应它。短期内,混合架构(中央粗分配 + 局部分布式消解)会是主流交付形态;学习型组件先从预测和仿真调参切入,再逐步向决策层渗透。
更远地看,一个开放式问题是:当 AMR 数量继续增长,场地里再混入人形机器人、无人叉车甚至自动驾驶卡车,"群体调度"的边界会不会从"一类设备"扩展到"整个场地的交通操作系统"?到那一天,调度算法要协调的不再是同构车队,而是异构交通参与者——那可能是比今天的三条路线更大的范式变化。而这个问题,目前还没有标准答案。
作者:陈博士|供应链行业研究员