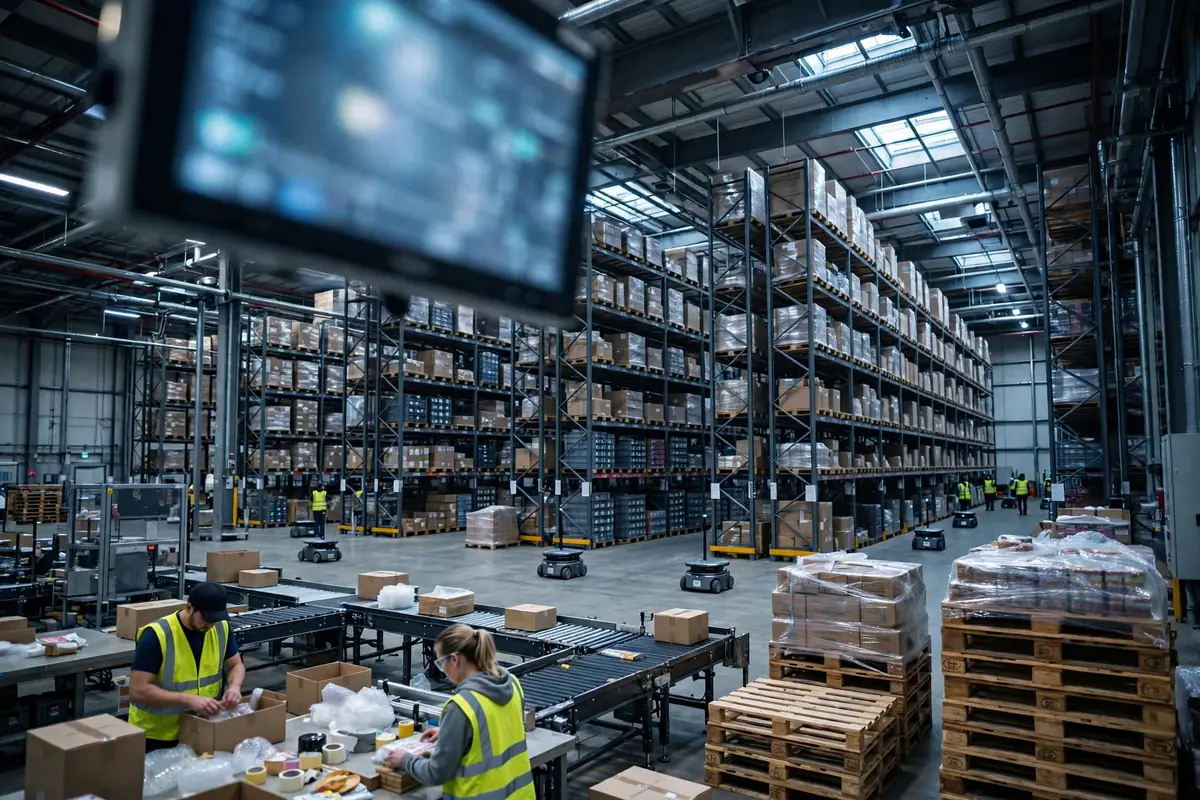
无人叉车上岗前,仓里这几处得先改到位。先说一句不好听的:很多无人叉车项目不是车不行,是仓没准备好。车一进场就托盘顶货架、过道里和人工叉车抢路、充不上电,最后大家得出一个错误结论——无人叉车不靠谱。其实是你让一台按固定逻辑行走的设备,去适应了一个从来没为它设计过的仓库。
你可以理解为,这就像给自动驾驶汽车修路:车再聪明,也不能在没画线、没红绿灯、到处乱停车的马路上不出事。它也一样,它怕的不是复杂任务,而是环境里的不确定性。下面这五项,就是上线前必须改到位、而且能逐项验收的东西。
无人叉车先看地面和货架净空,别先看载重
它的导航靠的是对环境的稳定感知。地面裂缝、修补后高低不平的接缝、长期被托盘压出来的坑,都会让它反复减速、定位漂移,甚至报故障停在原地。我见过一个华东仓,去年设备商调试时一切正常,一上量就天天在同一个弯道报警,最后发现是地面伸缩缝被叉车轮胎磨出了台阶,人工叉车压过去没感觉,它的传感器却每次都把它当成障碍。
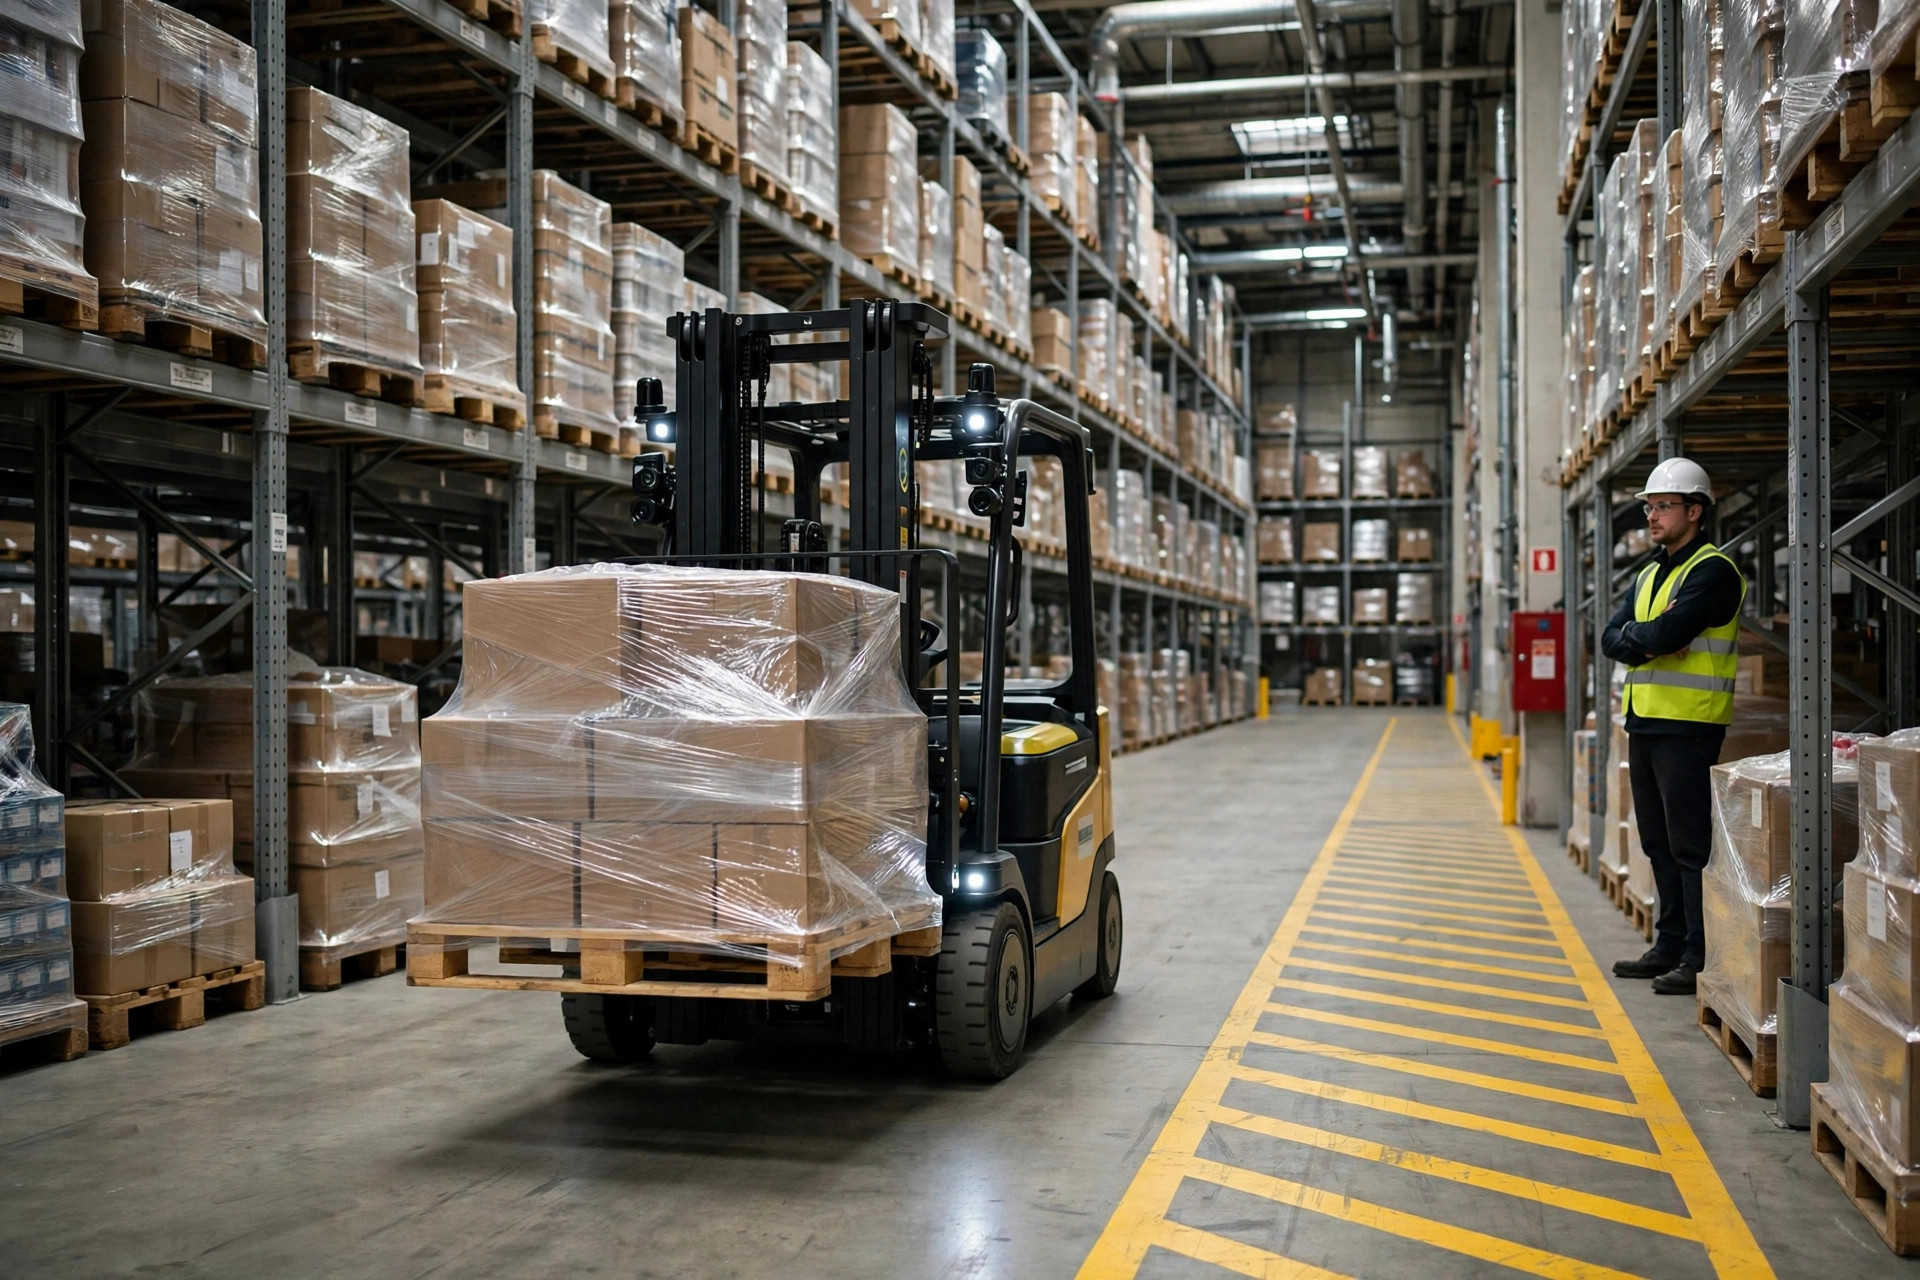
货架净空是第二个坑。它取货时,货叉要伸进托盘位,托盘上方和两侧只要留得不够,它要么不敢进,要么一进就刮到上层货物或横梁。验收的办法很土但有效:拿你要跑的最大托盘尺寸,实地比一遍所有要跑的货位,超限的、变形的、被货物侵占的货位先清出来,别等车来发现。还有一种伪需求要直接点破:有人一上来就要求它全仓通用,什么货位、什么托盘都能跑。我的态度是,先把一条线、一种托盘、一种货位跑稳,再谈扩展。全仓通用听起来很美,代价是全仓都要按最高标准改造,钱和时间都翻倍。
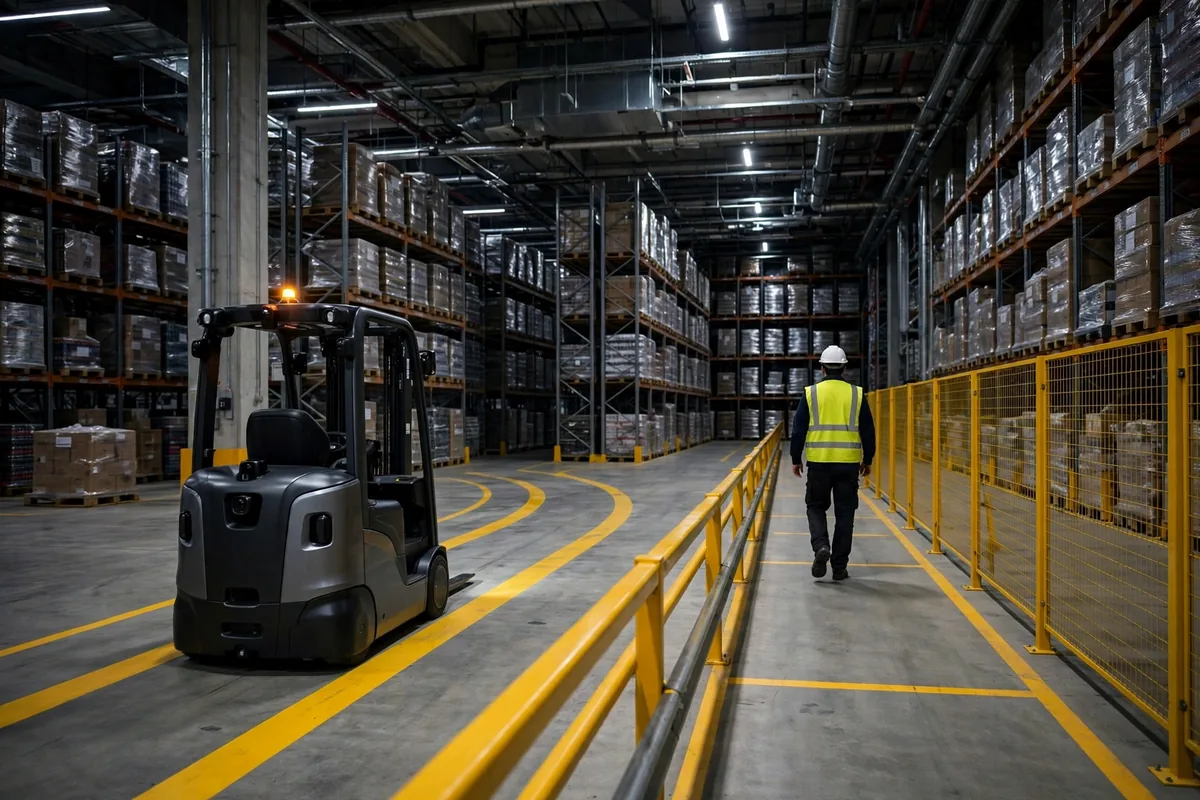
无人叉车充电区和人车混行安全区要先划出来
充电区不是找个墙角插上电就行。它充电时要自动对位、自动进出,充电位周围必须留出它转弯和倒车的空间,地面上不能堆临时托盘,充电桩前面也不能被人工叉车当成临时停车位。更关键的是电容量和充电节奏要和班次对上:如果高峰时段所有车同时回去充电,等于生产线上同时少了一半运力。排班的做法是错峰充电,让一部分车在波谷时段补电,高峰时段全员在岗。这个节奏要在试点期就跑出来,而不是上线后靠人工调度救火。
人车混行是最容易被轻视、也最不能含糊的一环。它和人在同一条通道里,规则必须比人工叉车时代更明确:行人通道和专用通道要用物理标识分开,交叉口要有明确的优先规则和减速点,人工叉车进入它的作业区前要有告知和确认流程。我见过一个华南现场,试点第一周工人图方便从专用通道抄近路,车每次都急停,一天下来节拍全乱。问题不在车太敏感,而在规则没立起来。安全区划好之后,还要做一次全员演练,让每个人都知道车会怎么走、遇到人会怎么停,而不是只在墙上贴一张告示。
无人叉车任务对接:WMS 说清楚,车才跑得顺
前面四项是物理准备,这一项是系统准备,也是最容易返工的。它不是自己找活干的,它要从 WMS 里接任务:从哪个库位取、放到哪个库位、优先级是什么、异常时退回哪里。这些规则如果只存在于老员工的脑子里,系统对接时就会处处是例外。我建议的验收标准很具体:每一种任务类型,都能在 WMS 里找到唯一的来源、唯一的去向和唯一的异常处理路径;同一种任务,不同班次的人下达,结果必须一致。
试点选线也有讲究。别一上来就选最复杂的线,也别选最清闲的线。好的试点线有三个特征:任务量稳定、货物品类单一、异常情况可控。跑通之后再按这个顺序扩展:同类货位、同类任务、相邻区域。每扩一步,都把上一阶段的故障清单清零再往下走。扩展太快的结果我见过不止一次:三条线同时出问题,没人说得清是哪条线的改造没做到位,最后只能全部停下来返工。选试点线之前,可以先对照适用场景与选型思路,确认你的仓是不是适合先上这类设备的场景,再按本文的清单做改造。
验收时可以按这张表逐项打勾,任何一项没过都不扩线:
| 准备项 | 验收办法 | 没过的典型后果 |
|---|---|---|
| 地面与净空 | 最大托盘实地比对全部试点货位 | 频繁减速、刮货、停机报警 |
| 充电区 | 高峰时段错峰充电实测一个班次 | 高峰缺车、运力突然掉线 |
| 人车混行 | 交叉口规则加全员演练 | 急停打乱节拍、工人抄近路 |
| 任务对接 | 同任务不同班次下达结果一致 | 例外靠人工补单、系统扯皮 |
这钱花得值不值,看这一个数:试点线连续稳定运行的时长里,人工干预的次数有没有降到你能接受的水平。如果车还在频繁等人来救,说明准备工作没做完,扩线就是把问题放大。反过来,如果试点线已经能自己跑完一个完整班次,干预只是偶发的清障和确认,那就可以谈下一步了。它从来不是买车的问题,而是把仓改造成它能稳定工作的环境的问题。环境改到位了,车自然就好用了。
作者:大刘|自动化设备工程师