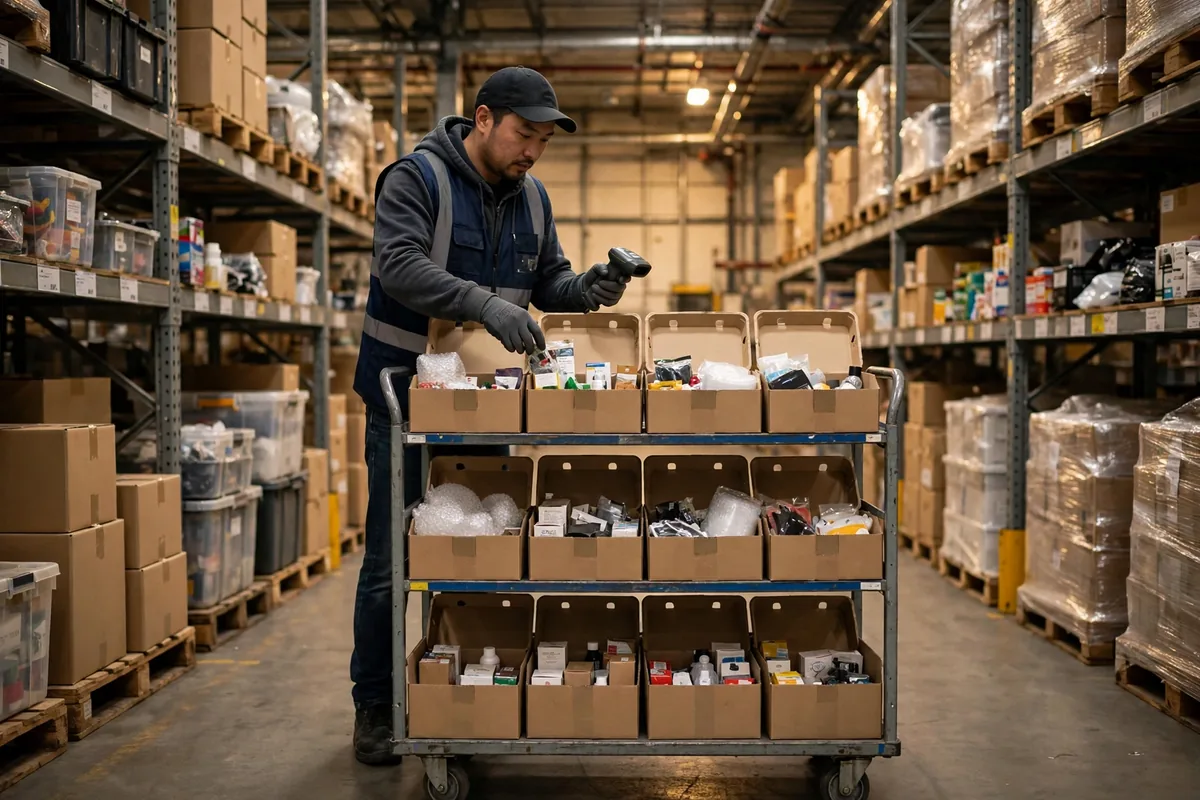
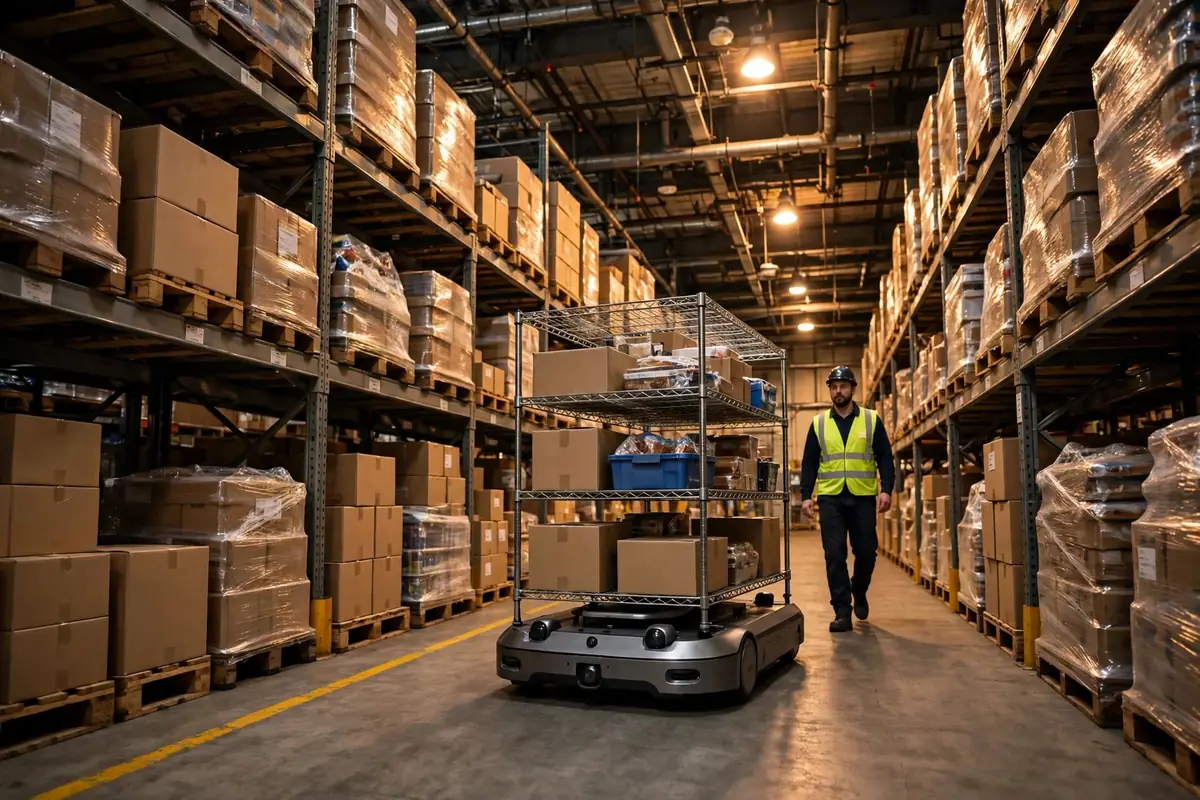
我们小仓可烧不起这个钱。AMR 人机混行安全这道题,我们是拿土办法解出来的:3000 平的仓,6 个人,2 台 AMR,1 台叉车,全挤在几条巷道里。机器人刚进来的头一个月,我每天上班第一件事就是去巷道口站岗,生怕它跟人撞上。有一次它载着一托盘货从拐角冲出来,对面拣选员小陈抱着箱子正好拐进来,两个人——哦不,一人一机——在巷道中间来了个面对面,吓得小陈手里的箱子差点飞出去。从那天起我就明白了,AMR 人机混行安全这件事,靠的不是机器人有多聪明,是你有没有给它立规矩。
先说我们的窘境。小仓的巷道本来就是按人设计的,宽不到哪去,货架两边再一堆货,机器人和人迎面走,躲都没地方躲。大厂的方案是把人清出去,划无人区,装一堆围栏和光栅,那套东西一报价,我直接把供应商请出去了。不是我不想安全,是那套方案的钱够我发半年工资了。小仓有小仓的活法,安全这件事也得用小仓的办法解决。
AMR 人机混行安全先定规矩:路权比传感器便宜
土办法第一条:巷道改成单向环路。我们的主巷道以前是双向,谁都能走,机器人和人迎面撞是迟早的事。改成单向之后,机器人顺时针跑,人逆时针走,迎面相遇直接没了。拐角处贴反光条,装两个几十块钱的凸面镜,叉车司机拐弯前能看到对面有没有人。这一招零成本,效果立竿见。
改单向环路的时候,有老员工抱怨多绕路,我一开始也犹豫。后来算了一笔账:绕路一趟多走 20 米,一天多走不到一公里,换来的是再也不用在巷道里跟机器人玩躲猫猫。效率这东西,不能只看脚底下的路,要看整天的单量。我们改完单向的第一个月,出库量没掉,险情倒是清零了。
土办法第二条:会车点和限速区。巷道中间留两个加宽的会车点,画上黄线,机器人到会车点自动减速,人在会车点优先通过。拣选区门口划限速区,机器人进这个区域就得慢下来,速度压到人走路的速度差不多。仓库门口和拐角是最危险的地方,限速区就画在这几个点上,别全仓限速,全仓限速等于没限速,效率还搭进去了。
土办法第三条:行人优先,写进制度贴在墙上。机器人再急,也得让人先过。拣选员手里抱着货、叉车正在作业的时候,机器人必须停下等。这条规矩看着土,执行起来最管用。人都知道自己是优先方,走路就不慌,不慌就不乱跑,不乱跑事故就少一半。
还有新人培训这一关。新来的拣选员第一天上班,先不急着干活,花半小时跟他走一遍巷道:哪条是机器人路线,哪个拐角要停下看镜子,会车点在哪,听到机器人提示音该往哪躲。我们把这些画成一张图贴在休息室,图比制度好使,新人看一遍就记住了。机器人不会累,人会累,人一累就容易走神,走神的时候靠的就是肌肉记忆。
AMR 人机混行安全土办法:三千块能干的事别花三十万
传感器这件事,我的态度是:该花的花,不该花的别花。AMR 自带的安全激光雷达是底线,买机器人之前先问清楚,它有没有人员检测和急停,安全功能做到什么等级,别只听销售吹。地面的反光贴、墙角的防撞条、巷道口的减速带,这些几百块钱的东西,防撞效果一点不比贵设备差。
再说一个真实的教训。下面这组数是假设算例:2026 年 3 月,隔壁一个同行的小仓,AMR 在巷道里追尾了一辆手动叉车,叉车上托盘里的货洒了一地,万幸没伤到人。事后一查,原因是叉车倒车进巷道,AMR 的激光雷达有个盲区,叉车尾部正好卡在盲区里。解决办法土得掉渣:在叉车尾部贴一块反光板,再给 AMR 加一条“倒车禁入”的规则,巷道里只许前进不许倒车,问题就没了。贵设备有盲区,便宜规矩没盲区。
还有一招是错峰。我们的 AMR 补货任务全排在早上开工前半小时和中午吃饭时间,拣选员不在巷道里的时候,机器人可劲跑。白天人多的时候,机器人只跑固定路线,不接临时单。错开高峰,巷道里的人机相遇直接少了一大半,效率也没掉,因为机器人本来就是在人歇着的时候干活。
还有提示音和灯光这两个小东西。我们的 AMR 转弯会响提示音,车顶还有一圈灯,晚上也能看见。有人嫌吵,我说吵就对了,听不见才可怕。巷道口地面上再刷一条停止线,机器人到线就停两秒,确认没人再走。这两秒看着浪费,一天下来也就耽误几分钟,换来的是拐角再也没出过险情。
| 土办法 | 花多少钱 | 防的是什么 | | 单向环路+凸面镜 | 几百块 | 迎面相撞 | | 会车点+限速区 | 地面漆钱 | 拐角和门口的高速相遇 | | 行人优先制度 | 零成本 | 人慌了乱跑 | | 错峰跑补货 | 零成本 | 高峰期人机扎堆 |
AMR 人机混行安全要过的三本标准,别只背一本
标准这件事,小仓主也得懂一点,不然供应商说什么你都只能点头。国际上管这事的是 ISO 3691-4,2023 年出的现行版,专门讲无人驾驶工业车辆和它的系统,里面有个附录 A,讲作业区怎么准备:巷道两侧要留出净空,宽度至少 0.5 米、高度至少 2.1 米,意思就是人和机器人身边得有躲的地方。美国那边对应的是 ANSI/ITSDF B56.5,2024 年是现行版,管的是同样的事,还按危险区和受限区给了速度上限的表。美国还有一套 ANSI/A3 R15.08,分三部分:第一部分管机器人本体,第二部分管集成商怎么把系统装进你的仓,第三部分是 2026 年刚出的,管我们用户日常怎么用才安全。
R15.08 第三部分最值得小仓主多看两眼,因为它写的是我们用户的责任:风险评估怎么做、员工培训做到什么程度、设备改了之后怎么重新评估、定期检查查什么。说白了,标准不是买回来供着的,是要变成每天的动作:每周检查一次急停按钮好不好使,每月看一次机器人的运行日志,巷道改了布局就重新走一遍风险评估。动作做到位了,检查的人来了你也不慌。
反常识的判断来了:标准越全,越说明光靠机器人自己不够。ISO 3691-4 花了整整一个附录讲场地准备,就是因为再好的传感器也救不了没准备好的巷道。窄巷道、没净空、没会车点,机器人装十个雷达也白搭。先把场地收拾好,再谈传感器,这才是正确的顺序。
给同类小仓主的建议就四条。第一,巷道先改单向环路,这是性价比最高的一招。第二,会车点和限速区画在最危险的几个点上,别贪多。第三,买机器人之前问清安全等级,问不清就换一家。第四,把行人优先写进制度,贴墙上,天天讲。安全这件事,小仓有小仓的活法,不用照着大厂的报价单活。
作者:小马|小仓创业者,3000 平小仓主