Comece pela cadeia: RCS vs WMS através de uma única tarefa
No debate RCS vs WMS, comece por uma tarefa de transporte e observe como ela flui.
Pense no transporte por aplicativo: o WMS é o passageiro, o RCS é o algoritmo de despacho, o AMR é o motorista. O passageiro só diz "mova um pallet de A para B" — qual carro, qual rota, quem cede a passagem no cruzamento, o passageiro nunca toca em nada disso.
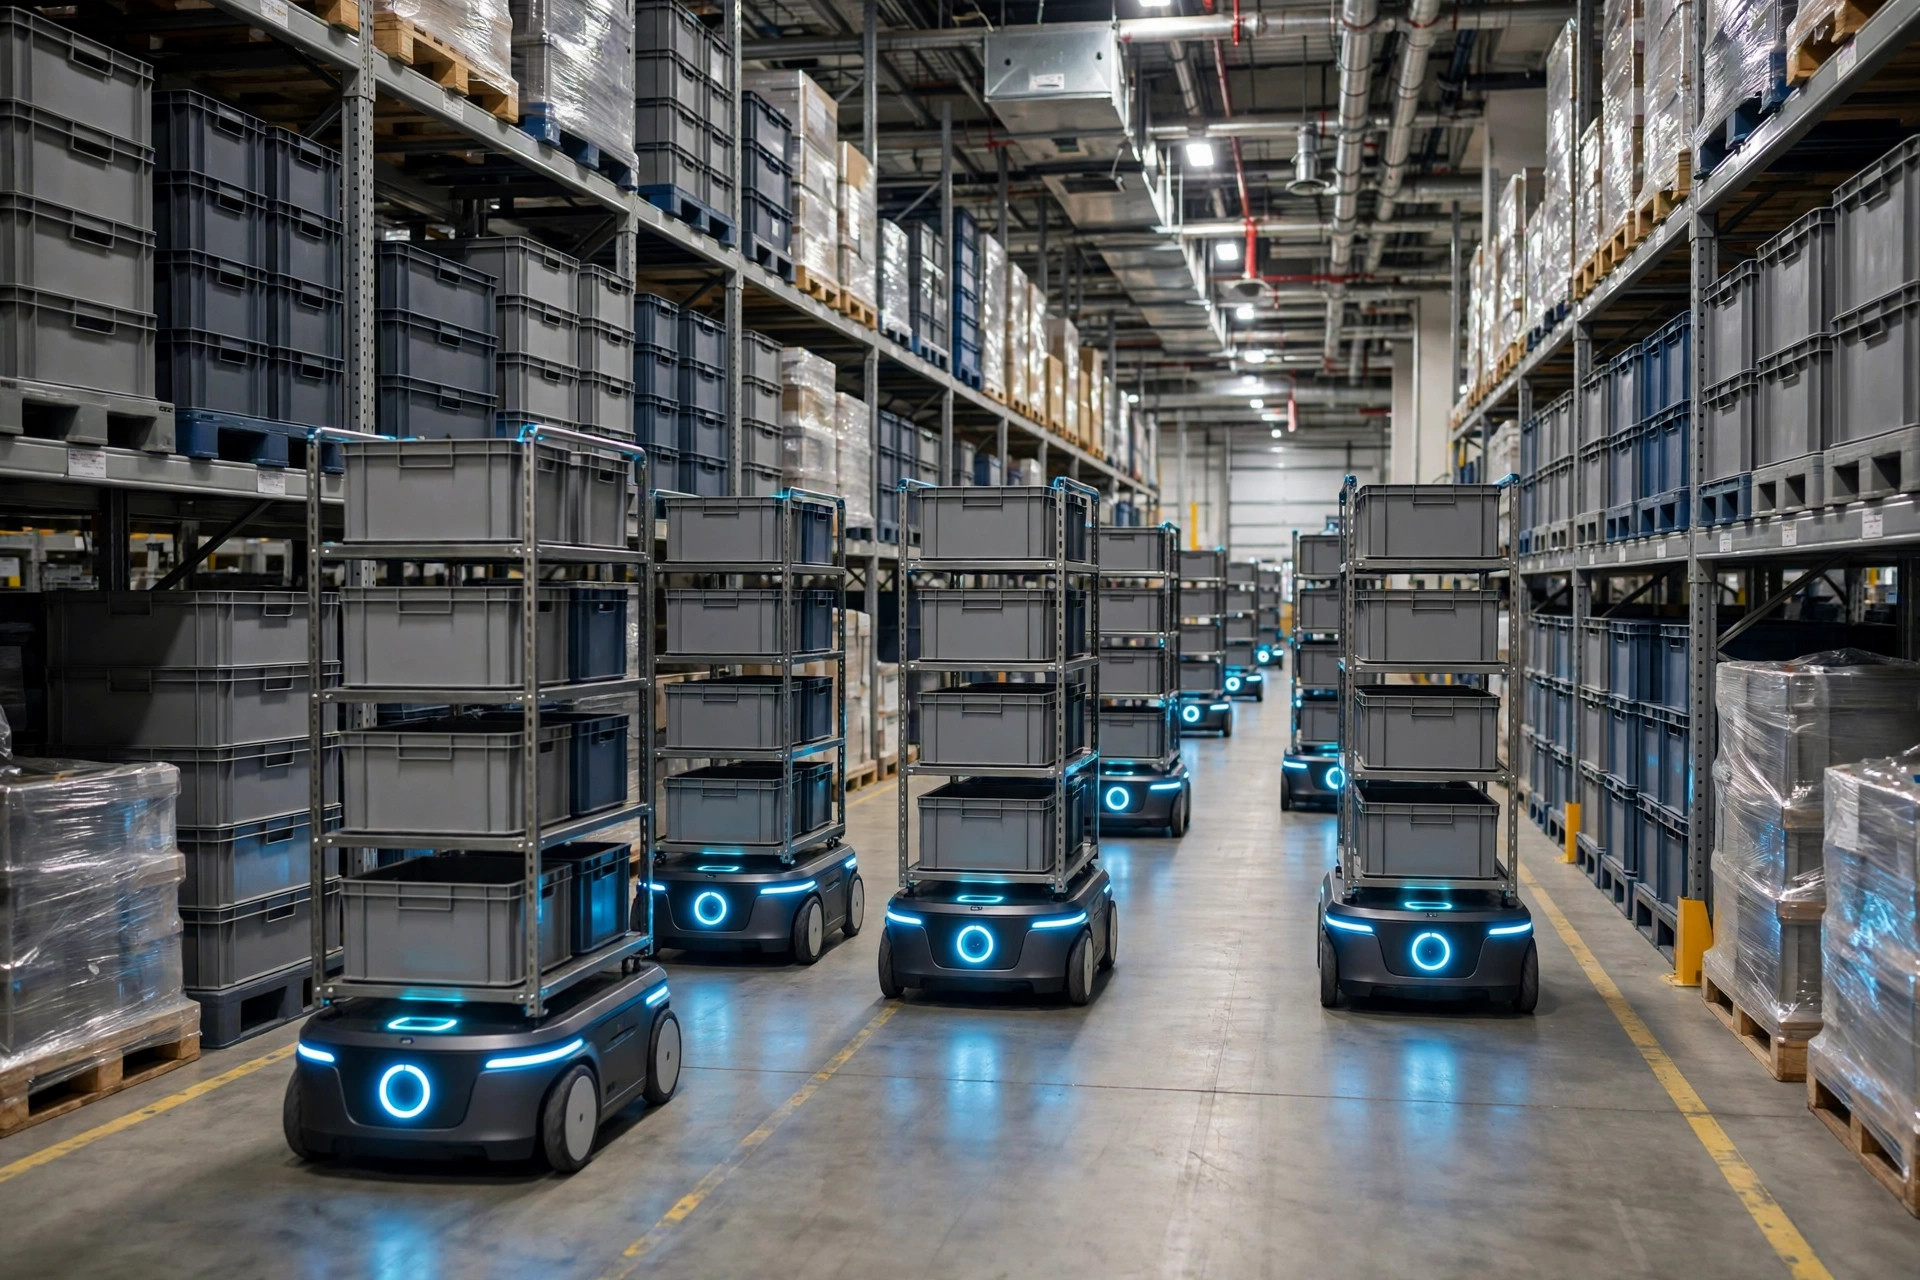
No armazém funciona igual. O WMS é dono dos documentos de negócio — um pedido de saída precisa coletar 20 unidades da posição A e entregá-las à estação de embalagem. Ele gera uma "tarefa de transporte": origem, destino, informações da carga, prioridade, janela de tempo, e a entrega ao RCS. O RCS faz o trabalho do despachante da frota: qual AMR tem bateria suficiente, está mais perto da origem e está livre; planeja a rota; quando dois robôs estão prestes a disputar um cruzamento, o RCS faz o controle de tráfego e diz a um deles para ceder. O AMR apenas percorre o caminho que recebeu, para diante de obstáculos e volta ao carregador quando a bateria está baixa.
Três camadas, uma cadeia limpa: o WMS emite tarefas → o RCS despacha robôs e gerencia rotas → os AMRs executam. Acertando isso, 90% das trocas de culpa nunca acontecem.
A matriz de responsabilidades: quem é dono do quê, sem ambiguidade
Coloquei a divisão RCS vs WMS em uma única tabela. Cole-a na parede no kickoff do projeto — economiza pelo menos três meses de discussões:
| Item | Responsável | Notas |
|---|---|---|
| Documentos de negócio (picking / reposição / cross-dock) | WMS | O "porquê" da tarefa |
| Geração de tarefas (origem / destino / prioridade) | WMS | O "quê" da tarefa |
| Qual robô assume o trabalho | RCS | Pontuado por bateria, posição, carga atual |
| Planejamento de rotas | RCS | Mapa, estações, zonas proibidas vivem no RCS |
| Controle de tráfego (ceder passagem em cruzamentos) | RCS | A habilidade central da coordenação multi-robô |
| Agendamento de recargas | RCS | Qual robô carrega quando, e por quanto tempo |
| Monitoramento da saúde dos robôs (bateria / falhas) | RCS | Coleta em tempo real, reporte de exceções |
| Confirmação de tarefa concluída | RCS → WMS | "Movimento feito" — só então o WMS pode fechar o pedido |
| Reporte de exceções (carga nunca chegou) | RCS → WMS | O WMS decide: redespachar ou ir manual |
Uma regra de ferro: o WMS nunca comanda diretamente um AMR individual. O WMS diz "preciso de mercadoria de A para B"; o RCS decide "o robô 7 pega o corredor 3". Certa vez vi um fornecedor de WMS construir um "despachante leve" enviando comandos direto aos robôs enquanto o RCS despachava a mesma frota. Um robô recebeu duas ordens contraditórias e girou no lugar por 40 minutos. Dois chefes, um robô confuso.
O ponto de corte na seleção: que escala merece um RCS independente
Esta é a pergunta mais frequente, e a maior zona de demanda fictícia. Direto ao ponto: 5 AMRs ou menos não precisam de um RCS independente. Ponto final.
Cinco robôs em um armazém pequeno mal criam conflitos de tráfego; o gerenciador de frota embutido do fornecedor dá conta. Pagar seis dígitos por um RCS independente ali é como contratar um departamento de RH para uma startup de cinco pessoas — dinheiro gasto, nada a mais entregue.
Traço o ponto de corte com três linhas — tamanho da frota e complexidade do cenário:
Linha um: tamanho da frota. Menos de 5 robôs, o despacho embutido do fornecedor basta. Entre 5 e 20, depende da complexidade do cenário. Acima de 20, um RCS independente é quase obrigatório. As duas próximas linhas importam mais.
Linha dois: frotas multimarca. Duas ou mais marcas de AMR em um armazém tornam um RCS independente inegociável. O despachante de cada fornecedor só fala com seus próprios robôs — o sistema do fornecedor A não faz controle de tráfego para os do fornecedor B. Você precisa de um RCS neutro como despachante mestre, conversando com cada frota por uma interface padrão como VDA 5050. Marca única? O despachante próprio do fornecedor costuma rodar melhor que qualquer RCS de terceiros — protocolo proprietário, ajuste sob medida.
Linha três: complexidade das tarefas. Movimentos puros ponto a ponto pedem despacho simples. Mas colaboração multi-robô (dois robôs se revezando com uma carga superdimensionada), preempção por prioridade dinâmica, agendamento conjunto de recarga e tarefas — é aí que os despachantes embutidos batem no teto. Um bom RCS se paga nos algoritmos: bem ajustado, o uptime da frota se mantém acima de 95%; mal ajustado, 20 robôs entregam o throughput de 10.
Três linhas traçadas, um framework: marca única + menos de 20 robôs + movimentos ponto a ponto = pule o RCS independente; atinja duas das três linhas, compre.
História de guerra um: interface de responsabilidade difusa, os dois lados se culpam
2023, um armazém de e-commerce no leste da China: 12 AMRs, WMS e RCS de dois fornecedores. Três semanas após o go-live, as tarefas de saída viviam estourando o prazo. Fornecedor do WMS: "Emitimos as tarefas há séculos — o RCS é lento." Fornecedor do RCS: "Recebemos cinco minutos atrasadas — o WMS é lento."
Duas semanas de discussão. Adicionei uma camada de log entre os dois sistemas, registrando timestamps de "tarefa emitida" e "RCS recebeu". Os dados disseram a verdade: as tarefas levavam 4 minutos e 37 segundos em média para viajar do WMS ao RCS. O culpado era a fila de mensagens do middleware — o fornecedor do WMS agrupava as entregas para "suavização de carga", e a interface do RCS não tinha confirmação de entrega. Nenhum lado mentiu; ambos tinham culpa.
A lição: o contrato da interface WMS-RCS precisa definir três coisas — o requisito de tempo real para a emissão de tarefas (digamos, dentro de 3 segundos), a confirmação de entrega do RCS e o mecanismo de timeout e retry. Escreva as três no apêndice técnico, e a próxima disputa se resolve pelos logs em um minuto.
História de guerra dois: o impasse frontal sobre "quem faz o controle de tráfego"
2024, um armazém 3PL no sul da China: 18 AMRs em 6,000 metros quadrados, o corredor mais estreito com 2.2 metros. Uma manhã, dois AMRs carregados se encontraram de frente num corredor estreito, ambos frearam de emergência, ficaram travados 20 minutos até alguém mover um deles à mão. Cerca de 300 pedidos perderam o cutoff naquele dia.
A autópsia encontrou: a lógica de tráfego do RCS tinha o corredor estreito configurado como mão dupla, porque alguém copiou e colou o template do corredor largo na implementação. E o WMS? Nunca soube que o corredor era estreito — no mundo do WMS, mapas não existem.
Eis a conclusão contraintuitiva: a maior mina terrestre do RCS vs WMS não é "quem despacha", é "quem mantém o mapa". O mapa — larguras de corredor, mão única vs mão dupla, zonas proibidas, localizações dos carregadores — é o ativo central do RCS. Mas mudanças no mapa (um pallet parado por aí, um corredor em manutenção) são notadas primeiro pelas pessoas do chão de fábrica. A cadeia deveria ser: equipe de chão → WMS (o sistema que a operação usa todo dia) → sincronizado para o RCS. Em projetos demais, o WMS e o RCS mantêm cada um seu mapa, e em três meses os dois já não batem.
A correção: o mapa do RCS é a única fonte da verdade; o WMS emite tarefas e nunca toca no mapa. Mudanças de chão sincronizam por um processo padrão dentro de 24 horas. O dia em que os mapas divergirem é o dia em que os robôs travarem.
As armadilhas da manutenção: o go-live é só a linha de largada
As maiores armadilhas do RCS não estão na seleção — estão na operação:
Primeiro, ninguém ajusta a estratégia de recarga. O padrão do RCS costuma ser "carregar abaixo de 20%", mas se 20 robôs ficarem sem bateria ao mesmo tempo, a fila de carregadores estoura seus prazos. A abordagem certa é a recarga por ondas: recarga em massa nos intervalos entre ondas, mantenha os robôs acima de 30% durante os picos. Ajuste contra dados reais de ondas.
Segundo, ninguém lê os números de MTBF. O MTBF do datasheet do fornecedor é dado de laboratório; o seu MTBF real é medido no seu próprio chão. O RCS registra o histórico de falhas de cada robô — puxe mensalmente. O robô cujo MTBF cai mais rápido precisa em breve de troca de roda ou de LiDAR. Esperar até ele morrer custa cinco vezes mais em downtime do que a manutenção preventiva — calculei a partir das faturas de reparo de três projetos.
Terceiro, os upgrades do RCS e do WMS dessincronizam. O WMS faz upgrade e muda um campo da interface de tarefas; o RCS nunca acompanha; a emissão de tarefas começa a dar erro. Com dois fornecedores, todo upgrade precisa de um teste de integração conjunto — escreva no SOP de operações. Nunca confie em promessas de "compatibilidade retroativa"; a taxa de falha em campo é de 100%.
Vale o dinheiro? Olhe este número
De volta à pergunta original — RCS vs WMS, quem comanda o AMR? Comando em camadas: o WMS é dono do negócio, o RCS é dono da frota. Em uma frase: o WMS decide "o que mover", o RCS decide "como movê-lo".
Se um RCS independente vale o dinheiro se resume a um número: eficiência da frota = tarefas reais concluídas ÷ (número de robôs × máximo teórico de tarefas por robô). Meça um mês antes, um mês depois. Subiu mais de 15% — dinheiro bem gasto. Menos de 10% — você nunca precisou de um RCS independente; o despachante embutido do fornecedor estava bom, e o orçamento teria comprado mais dois robôs.
Por Da Liu, Engenheiro de Automação
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.