Em resumo: a alocação de tarefas de um RCS não é "enviar quem estiver mais perto". As quatro variáveis que realmente decidem a qualidade da alocação são distância, bateria, tipo de tarefa e congestionamento, ponderadas em conjunto. Já vi a política padrão de mais perto primeiro falhar três vezes, sempre com o mesmo roteiro. Com a lógica de alocação certa, uma frota de 20 robôs AMR pode reduzir sua taxa de viagens em vazio de cerca de 40% para menos de 25%, e o travamento de corredores no horário de pico praticamente desaparece.
Por que a alocação por proximidade continua falhando
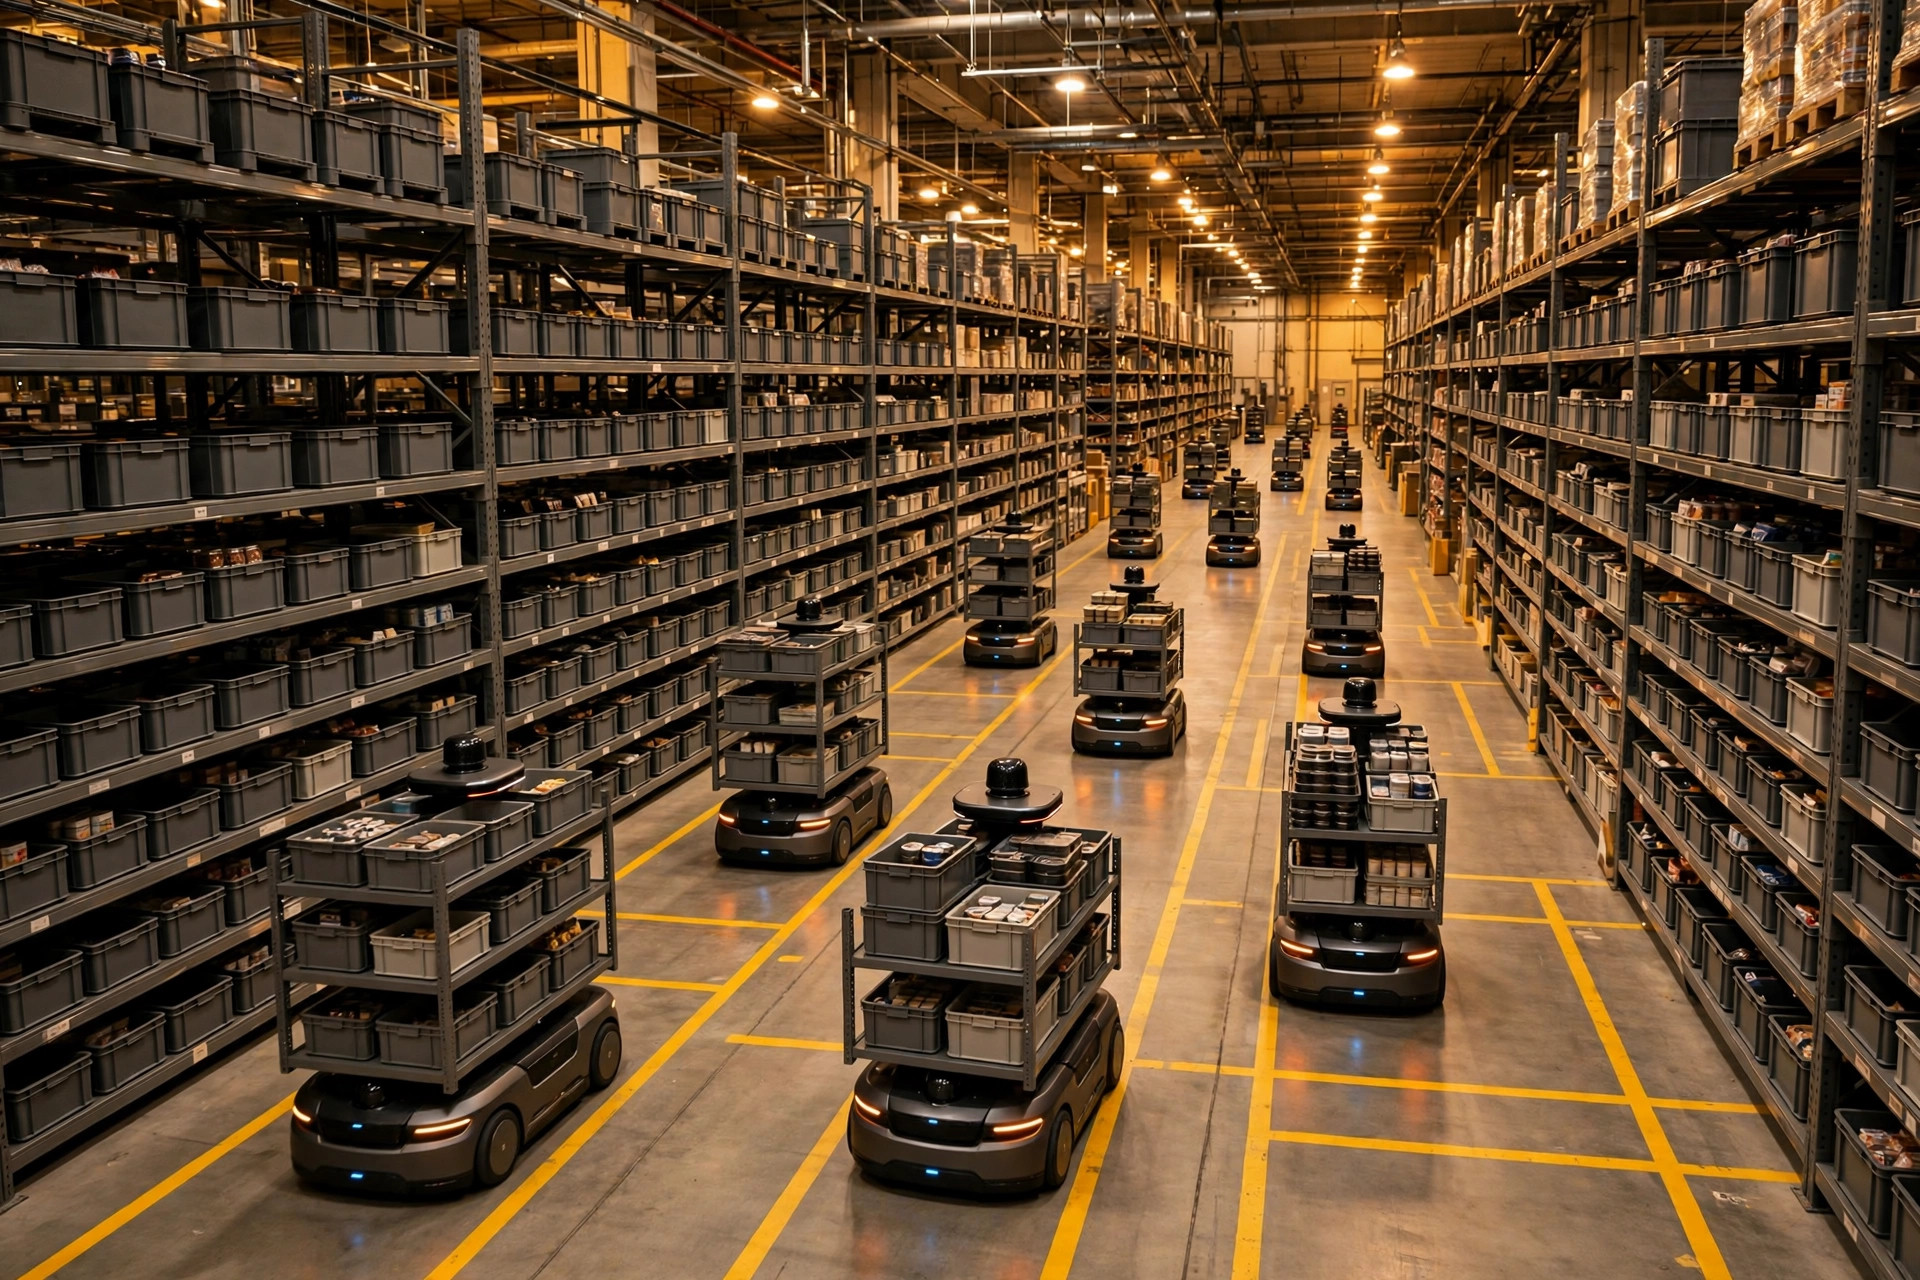
Setembro de 2023, um armazém de vestuário de um 3PL no leste da China, 18 AMR do tipo elevador entrando em operação. O RCS usava a política padrão do fornecedor: alocação puramente por proximidade. No dia do lançamento, em plena promoção, seis tarefas de entrada caíram de uma vez. O RCS despachou os seis robôs mais próximos, e os seis convergiram para o mesmo corredor principal. Os robôs da frente esperavam que os de trás cedessem passagem; os de trás estavam bloqueados pelos da frente. Onze minutos de paralisação total. Enquanto isso, quatro tarefas de saída na outra ponta ficaram sem robôs disponíveis: os mais próximos estavam todos presos no congestionamento. Já vi exatamente essa falha três vezes.
A alocação por proximidade otimiza a distância em vazio de um único despacho e ignora como a frota fica depois do despacho. Enviar seis robôs na mesma direção ao mesmo tempo é fabricar o próprio congestionamento.
As quatro variáveis que a alocação de um RCS realmente usa
Na minha lista de verificação da véspera da entrada em operação, a alocação de tarefas tem quatro itens, verificados um por um:
- Distância: não a distância em linha reta, mas o comprimento do trajeto em vazio: a distância real de deslocamento do robô até a tarefa, incluindo corredores de mão única e desvios. Muitas tarefas estão a 30 metros em linha reta e a 120 metros de condução real.
- Bateria: robôs abaixo de 30% de carga devem ser automaticamente relegados apenas a viagens curtas; abaixo de 20%, bloqueados para novas tarefas e enviados para carregar. Vi um projeto em que o RCS deu um transporte longo entre zonas a um robô com 12%. Ele morreu no meio do corredor, bloqueando uma artéria principal até alguém empurrá-lo à mão.
- Tipo de tarefa: nem todos os robôs fazem todos os trabalhos. Os tipos elevador e garfo não podem ser misturados, e paletes pesados (mais de uma tonelada, por exemplo) só vão para modelos de alta capacidade. O conjunto de tarefas do RCS deve ser filtrado pelas etiquetas de capacidade do veículo antes de qualquer alocação.
- Congestionamento: outro robô entrará no corredor-alvo nos próximos dois minutos? O RCS deve alocar por reserva: ao despachar, reservar o trajeto e limitar as entradas no mesmo sentido por corredor (normalmente duas ou três, conforme a largura do corredor).
Minha ordem de prioridade recomendada: tipo de tarefa (filtro rígido primeiro) → bateria (restrição rígida) → congestionamento (penalidade dinâmica) → distância (desempate). A maioria dos padrões de RCS coloca a distância em primeiro lugar. Essa é a causa raiz das falhas.
Estratégias de alocação de tarefas robóticas comparadas: escolhendo uma de quatro
| Estratégia | Lógica | Pontos fortes | Pontos fracos | Ideal para |
|---|---|---|---|---|
| Mais perto primeiro | O menor trajeto em vazio vence | Simples, resposta rápida | Congestionamentos, ignora a bateria | Frotas com menos de 10 robôs, fora do pico |
| Atribuição por zonas | Armazém dividido em zonas, robôs fixos por zona | Zero trajeto em vazio entre zonas, fácil de entender | Desequilíbrio de carga; uma zona quente colapsa | Armazéns com distribuição de tarefas estável |
| Baseada em leilão | Tarefas difundidas; cada robô dá seu lance de custo; o menor lance vence | Quase ótimo global, considera naturalmente bateria e distância | Complexa; exige muita capacidade de computação do RCS | Frotas com mais de 30 robôs |
| Pré-atribuição + replanejamento dinâmico | Planeja 5 minutos à frente, replaneja ao vivo com congestionamento | A mais estável no pico, menos travamentos | Precisa de previsões de pedidos do WCS | Armazéns de e-commerce com picos acentuados |
Como escolher? Três perguntas: ① A frota é maior que 20 robôs? Se sim, descarte o mais perto primeiro. ② Há picos evidentes? Se sim, use pré-atribuição. ③ O hardware do seu RCS roda leilões? Se não, volte às zonas com ajuste manual. Não adore o algoritmo mais sofisticado: vence o que roda de forma estável.
Lista de verificação da véspera da entrada em operação: edição de alocação de tarefas do RCS
- Limites de bloqueio por bateria baixa definidos? Eu uso 20% de bloqueio, 30% de relegação.
- Etiquetas de capacidade do veículo combinadas com os tipos de tarefa? Faça um teste negativo: emita deliberadamente uma tarefa incompatível e confirme que o RCS a rejeita.
- Limites de concorrência por corredor definidos? Defina as artérias principais e os corredores secundários separadamente.
- Linha de base de viagens em vazio medida? Primeira semana: acompanhe diariamente a quilometragem em vazio dividida pela quilometragem total. Acima de 35%, reajuste.
- Responsabilidades de RCS versus WCS documentadas? Quem divide as tarefas, quem atribui os robôs, quem assume a contingência quando a interface expira: tudo por escrito.
Três modos de falha caros
Falha 1: congestionamento de robôs em um corredor. Maio de 2024, um armazém de e-commerce de cosméticos no sul da China, 24 AMR. Na promoção da meia-noite, 40 tarefas de saída caíram em 10 segundos. O mais perto primeiro enviou 14 robôs para o mesmo corredor principal em direção ao cais de saída. Travamento total. A correção: acrescentar reserva de corredor ao RCS: quando as entradas no mesmo sentido passam de três, as tarefas seguintes são automaticamente redirecionadas ou atrasam o despacho em 30 segundos. Após a mudança, o tempo de travessia do corredor principal, com ondas de igual tamanho, caiu de uma média de 9 minutos para menos de 3.
Falha 2: fronteiras difusas entre RCS, WCS e PLC. A causa raiz mais comum de projetos condenados. A divisão do trabalho deve ser: o WCS divide os pedidos em tarefas de movimento (mover o quê de A para B); o RCS atribui tarefas a robôs específicos, planeja rotas, gerencia o tráfego e agenda o carregamento; o PLC só cuida do hardware de baixo nível (rolos, elevadores). Vi um projeto em que tanto o WCS quanto o RCS planejavam rotas, e os dois planos de rota lutavam entre si: robôs girando no lugar nas interseções. A cura: escrever o contrato de interface em pedra. O WCS emite tarefas, nunca rotas. Rotas são território 100% do RCS.
Falha 3: despachar sem verificar a bateria. Coberto acima: um robô com bateria baixa em um transporte longo é uma bomba-relógio. Um detalhe a mais: os locais dos carregadores pertencem ao modelo de alocação. Ao despachar, dê aos robôs com bateria baixa tarefas que terminem perto de um carregador, para que terminem o trabalho e entrem direto no carregamento. Dois coelhos com uma cajadada só.
Uma decisão contraintuitiva: não operar a frota em plena carga
Muitos donos de armazém acham que um robô parado é dinheiro desperdiçado. Errado. Minha regra: manter sempre 15–20% da frota como capacidade flexível. As tarefas chegam em ondas; uma frota em plena carga atingida por uma onda não tem robôs para despachar, então tudo acumula em fila, e as filas atrasam todas as tarefas juntas. Com 20% em reserva, a onda é absorvida e o tempo médio de espera das tarefas realmente cai. Naquele armazém de cosméticos, mantivemos 4 de 24 robôs como flex (apenas tarefas de emergência), e o tempo médio de espera das tarefas durante a promoção caiu cerca de um terço em comparação com operar com os 24. O contraponto: quatro robôs parecem ociosos localmente, mas todo o sistema roda mais rápido globalmente. Essa é a lição mais difícil da alocação de tarefas de um RCS: a atribuição ótima não é a que mantém cada robô ocupado; é a que mantém o sistema desbloqueado.
Por Lin Xiao, Consultor de Implementação de WMS
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.