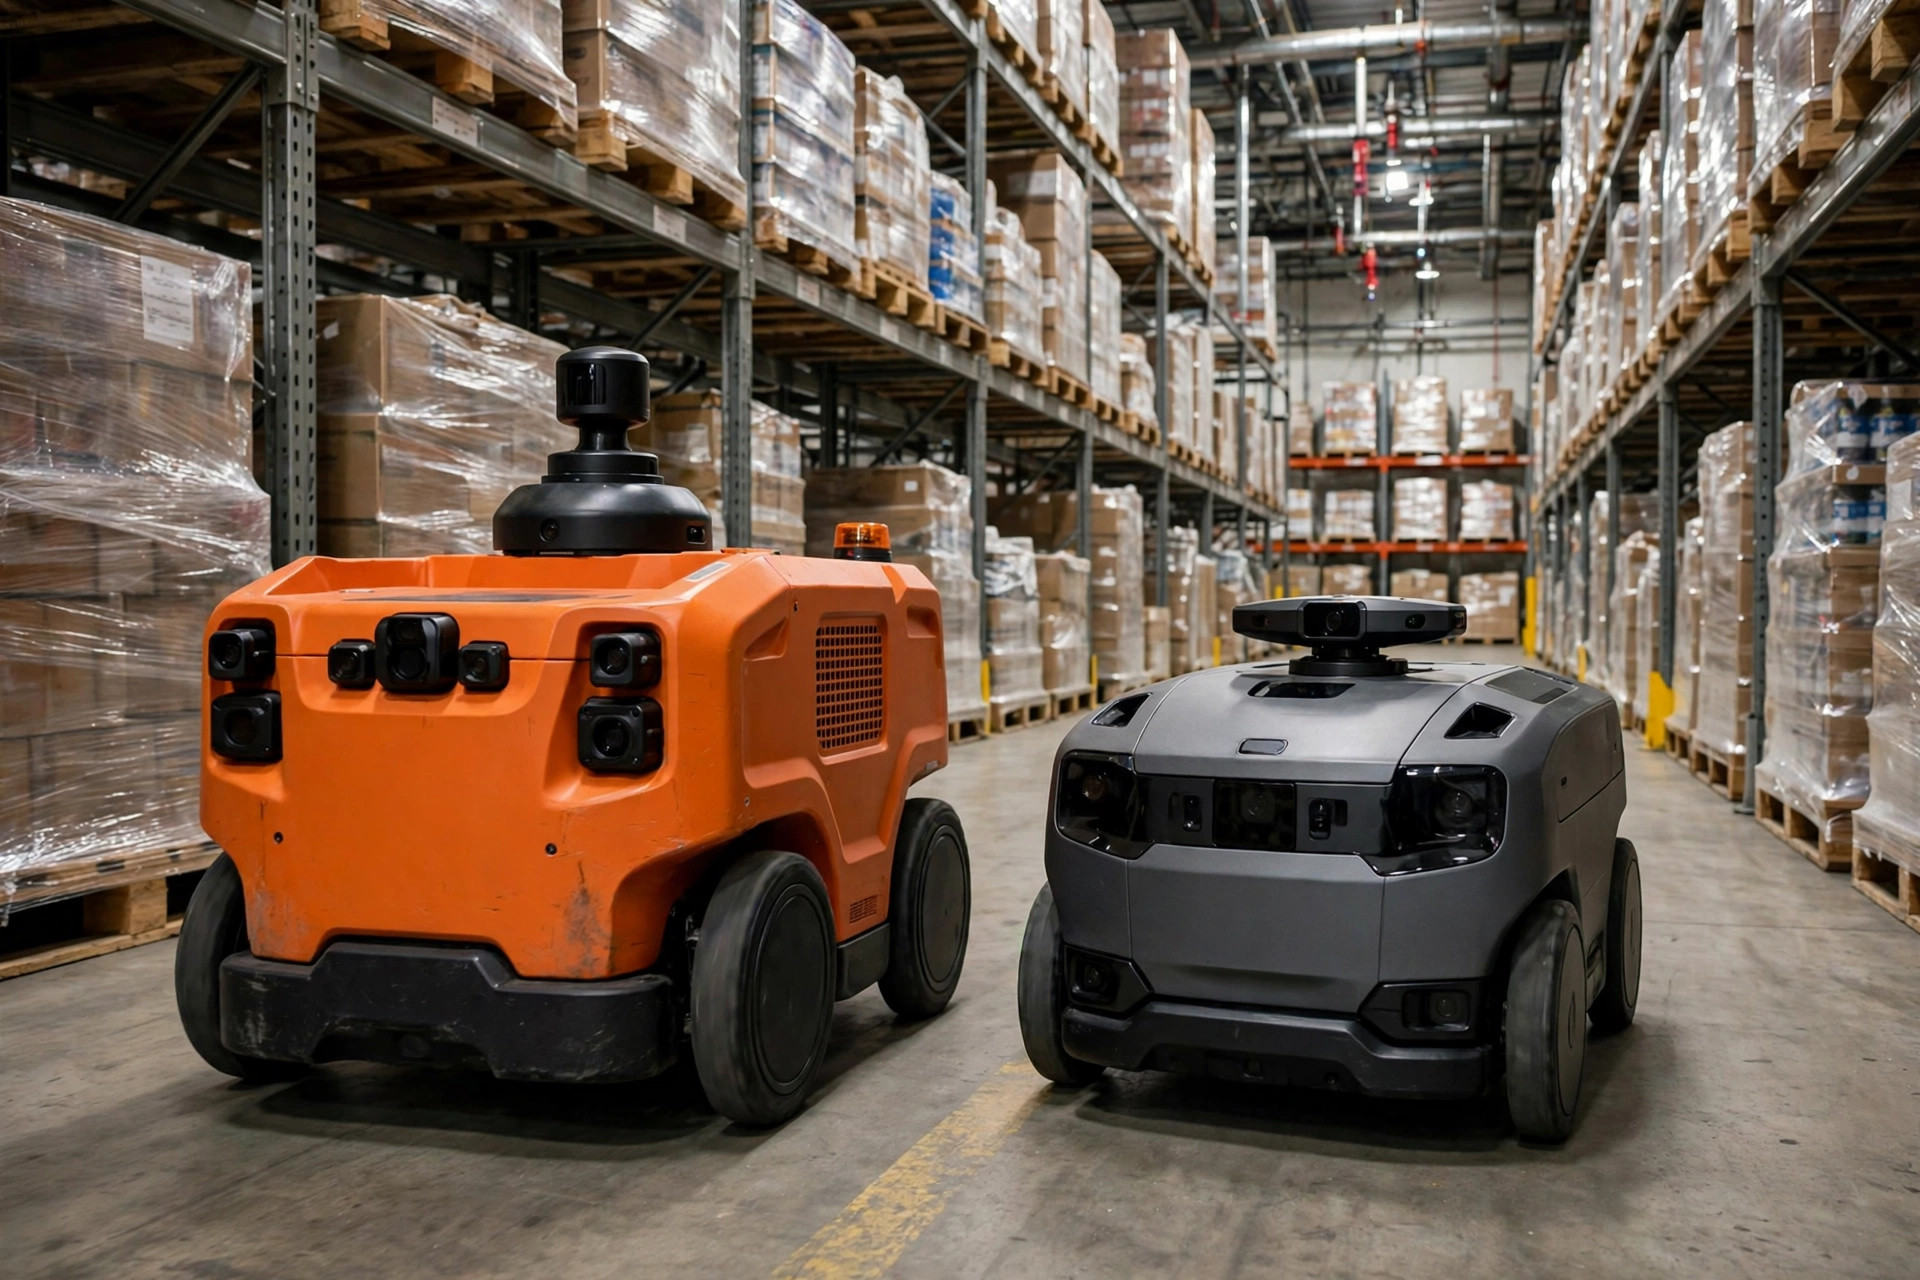
Eram 2 da manhã em um centro de distribuição de bebidas nos arredores de Atlanta, e eu estava no mezanino vendo dois AMRs jogando quem aguenta mais. O robô da marca A tinha parado em seco em um cruzamento, convencido de que tinha a preferência. O robô da marca B tinha recuado dezoito polegadas, declarado "path blocked" e ficado ali, piscando. Seus dois sistemas de despacho estavam cada um esperando o outro se mover. Depois de vinte minutos, o supervisor noturno desligou a automação da zona inteira e mandou três pessoas com paleteiras limpar à mão um atraso de 60 caixas. Nenhum equipamento estava quebrado. Os robôs simplesmente não conseguiam concordar sobre quem passa primeiro — porque ninguém jamais os tinha feito falar a mesma língua.
Aquela noite é a que eu relembro para cada gerente de armazém que me pergunta: "Podemos simplesmente comprar a outra marca também? É mais barata." A resposta curta é sim. A resposta longa é que a parte difícil de uma frota mista nunca são os veículos. É decidir quem dá as ordens.
O que o VDA 5050 cobre — e o que ele deliberadamente deixa de fora
O VDA 5050 é um padrão aberto de comunicação publicado em conjunto pela VDA da Alemanha (associação da indústria automobilística) e pela VDMA (associação de engenharia mecânica). Ele define a interface entre robôs móveis e um controle central de frota, às vezes chamado de controle mestre. A versão atual é a 3.0.0, publicada em março de 2025.
O desenho é deliberadamente estreito. As ordens fluem em uma direção, o estado na outra. As mensagens são JSON sobre MQTT — QoS 0 para o tráfego de rotina, QoS 1 para o monitoramento da conexão. A especificação define um pequeno conjunto de tipos de mensagem: order, instantActions (pause, resume), state (position, battery, errors), visualization, connection heartbeat, factsheet (as características físicas do robô) e zoneSet. Se um fornecedor os implementar corretamente, qualquer controle mestre compatível pode despachar seus veículos.
O que o padrão não faz é igualmente importante: ele não define funções de segurança nem lógica de tráfego. Roteamento, preferência, gestão de congestionamento, recuperação de impasses — a especificação deixa tudo isso explicitamente para o controle mestre e os fornecedores. O VDA 5050 faz os robôs entenderem as ordens. Não os ensina a compartilhar a estrada.
Aprendi isso do jeito caro em um projeto em que o folheto de um fornecedor marcava a caixa de "compatível com VDA 5050". Durante a integração, descobrimos que eles tinham implementado o canal de state — o robô podia informar onde estava — mas nunca tinham construído o canal de order. O controle mestre não conseguia enviar uma única tarefa. Os robôs eram falantes e inúteis. Nunca confie no folheto. Durante a aceitação, faça o fornecedor demonstrar cada canal de mensagem um por um, com seus próprios olhos no tráfego do broker.
A pergunta do controle mestre: três arquiteturas, nenhum almoço grátis
Em uma frota mista só pode haver um cérebro. Vi três formas de os armazéns resolverem isso.
Opção um: um gerenciador de frota neutro de terceiros. Software dedicado que fala VDA 5050 e trata todas as marcas igualmente. A vantagem é a liberdade — você pode trocar de fornecedor depois sem arrancar a camada de controle. A desvantagem é uma licença de software separada, e a realidade de que as ações específicas de cada fornecedor (a sequência de elevação proprietária da marca B, por exemplo) não podem ser expressas no padrão, então espere adaptadores personalizados.
Opção dois: um fornecedor de robôs também atua como controle mestre. É o argumento comercial mais comum: "Nosso gerenciador de frota roda nossos robôs e os deles." Funciona, com uma pegadinha. O planejador é inevitavelmente afinado para a marca anfitriã — alocação de tarefas, prioridade de carga, recuperação de erros, tudo favorece sutilmente o time da casa. E é nas condições comerciais que realmente dói: o contrato de manutenção normalmente prende você por dois a três anos, e quando você tenta adicionar uma terceira marca, o "teste de compatibilidade" se torna um veto conveniente.
Opção três: dividir o prédio. A marca A fica com a zona leste, a marca B com a zona oeste, com uma cerca virtual entre elas. É o caminho de menor esforço e, francamente, uma admissão de derrota. As tarefas entre zonas são carregadas por pessoas, à mão — exatamente a mão de obra que você estava automatizando.
Meu veredito: se a frota vai passar de dez veículos e você planeja continuar adicionando marcas, escolha o controle neutro de terceiros. O custo da licença se paga na segunda rodada de compras. Para um piloto com menos de cinco veículos, um controle hospedado pelo fornecedor é aceitável — mas coloque isso no contrato: quando uma marca de terceiros for adicionada, o fornecedor incumbente tem 60 dias para concluir a integração VDA 5050, com penalidades diárias descontadas da taxa de manutenção para cada dia de atraso. Sem essa cláusula, "vamos suportar depois" vira uma discussão de três anos.
O problema dos mapas que ninguém põe na cotação
Aqui está a famosa lacuna do VDA 5050: ele não diz nada sobre mapas. Cada fornecedor constrói seu próprio mapa com seu próprio sistema de coordenadas. A origem da marca A fica no dock de recebimento; a origem da marca B fica na estação de carregamento. Quando o controle mestre diz "vá para (12, 30)", cada robô ouve um lugar diferente.
Na prática, os engenheiros de comissionamento alinham os mapas à mão: escolhem quatro pontos conhecidos no prédio, fixam os dois sistemas de coordenadas juntos e seguem em frente. Funciona — até deixar de funcionar. O alinhamento é uma foto. No dia em que você reorganiza os racks ou coloca uma faixa temporária de staging, os mapas se separam em silêncio, e ninguém percebe até que um robô dirija para um espaço que não existe no seu mapa. Vi isso acontecer em um centro de armazenamento refrigerado: os racks foram realocados, ninguém registrou os mapas de novo, e um robô entrou em um corredor sem saída que tinha sido fechado, com o LiDAR gritando, levando a frota inteira junto.
Então trate o alinhamento de mapas como um procedimento operacional, não como uma tarefa única. Cada movimento de rack ou mudança de corredor deve disparar um novo registro, escrito no SOP com um responsável nomeado. Se sua instalação muda de layout sazonalmente, orce as horas de engenharia como você orça as trocas de bateria.
Antes de assinar: a lista de verificação de aceitação
Esta é a lista que construí vendo projetos de frotas mistas falharem. Rode-a antes da assinatura final:
- Faça o fornecedor demonstrar cada canal de mensagem VDA 5050 individualmente — especialmente order e instantActions, não só state.
- Coloque ambas (ou todas) as marcas para trabalhar juntas por pelo menos quatro horas contínuas. Conte as esperas mútuas e as intervenções humanas.
- Encenem um encontro frontal em um corredor. O controle mestre deve resolvê-lo em menos de 30 segundos — não uma pessoa de luvas.
- Corte o roaming Wi-Fi por 10 segundos no meio de uma missão. O robô deve parar com segurança no lugar, não vagar com sua última instrução.
- Desconecte o carregador de uma marca e observe se a lógica de realocação de tarefas por bateria baixa cobre a frota inteira, não só aquela marca.
- Mova um rack, execute o novo registro do mapa e cronometre. O processo deve se completar em duas horas.
- Exija a factsheet e verifique dimensões, carga útil e raio de giro contra o contrato.
E aqui está a única coisa que você pode fazer amanhã: não decida a interoperabilidade em uma sala de reunião. Leve dois veículos de cada marca candidata para uma área de staging vazia — ou um canto ocioso do seu próprio prédio — e rode meio dia de missões mistas: despacho, carregamento, falhas, quedas de rede, tudo. Se um fornecedor continua encontrando razões para evitar esse teste de fumaça, afaste-se do negócio. O dinheiro que você economiza não é o ponto. Os impasses das 2 da manhã que você nunca terá, sim.
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.