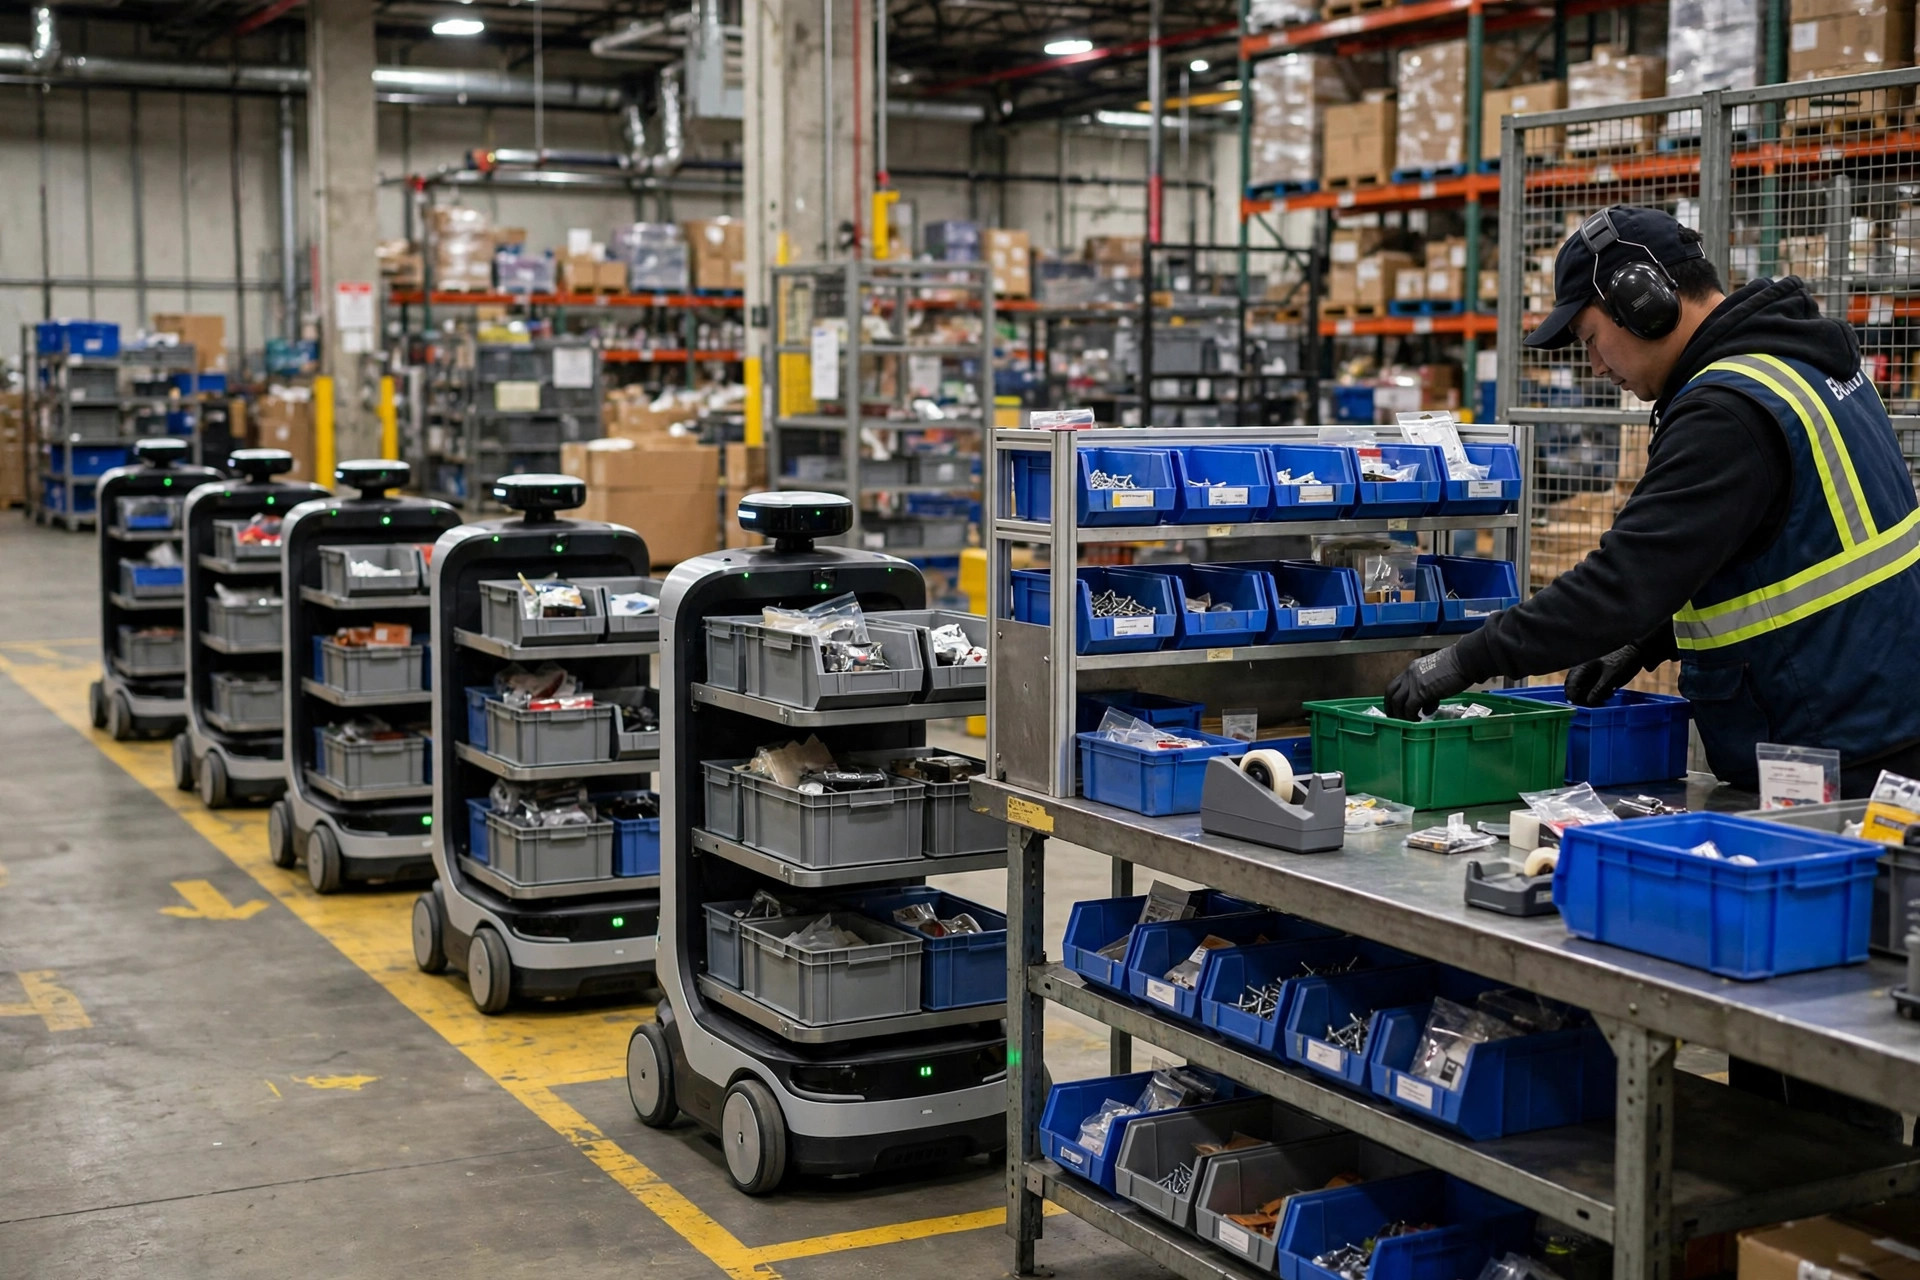
Veredito direto: em sete de cada dez projetos goods-to-person que eu já vi, o gargalo não é o robô. É a pessoa em pé na estação de picking. Os robôs conseguem entregar 40 a 60 totes por hora em uma estação de picking goods-to-person; um humano faz o picking de 150 a 250 unidades na mesma hora, dependendo da complexidade dos SKUs. As duas taxas saem de sincronia, os robôs se enfileiram na frente da estação, e você construiu um engarrafamento caríssimo.
Uma estação de picking goods-to-person é uma linha de produção em série onde o takt da máquina encontra o takt humano — duas engrenagens se encaixando. O robô é a engrenagem motriz: constante, ajustável. O humano é a engrenagem movida: a velocidade depende do fôlego, do mix de SKUs e do clima do turno. Acelere a engrenagem motriz e a movida patina; a saída trava na engrenagem mais lenta. E aqui vai minha primeira provocação: muitos projetos dimensionam a frota de robôs com duas casas decimais e simulações lindas, enquanto a taxa de picking humana ganha uma linha — "assumido 200 UPH" — sem ninguém olhar o perfil de SKUs. Projetar uma estação de picking como se a capacidade humana fosse infinita é o requisito falso mais caro nos projetos goods-to-person.
Faça as Contas Primeiro: Como Funciona o Descompasso de Takt
A saída da estação segue uma fórmula simples:
Saída efetiva da estação = min(capacidade de apresentação dos robôs, taxa do operador x número de operadores)
Em 2023, trabalhei num projeto de um 3PL em Ontario, Califórnia: 8 estações de picking, 6 robôs de tote por estação. Medido: um ciclo do robô — buscar, entregar, retornar — levava em média 75 segundos, cerca de 48 apresentações por estação por hora. Cada tote tinha em média 4.2 picking, então a demanda do lado robótico era de cerca de 200 picking por hora. Os operadores levavam em média 18 segundos por picking, incluindo bipar, conferir e colocar — 200 unidades por hora por pessoa. No papel, perfeitamente equilibrado.
Mas isso era a média. A alta temporada empurrou o tempo por picking para 26 segundos — a vazão por pessoa caiu para cerca de 140 unidades por hora, enquanto os robôs continuavam entregando 48 totes por hora. Resultado: 3 a 4 robôs enfileirados em cada estação, a utilização da frota caiu de 82% para 55%, a taxa de erro saltou de 0.3% para 1.1%. O integrador disse que os robôs performaram bem; o cliente disse que o volume não andou. Os dois estavam certos — ninguém tinha modelado o piso da taxa de picking humana.
O takt do robô é um valor de projeto, estável; o takt humano oscila com o mix de SKUs, o turno e a estação do ano. Dimensione pela média e a primeira oscilação quebra tudo.
Correção 1: Posições Duplas e Slots de Buffer — Parem de Fazer os Robôs Esperar
A correção um é o desacoplamento: não force o robô e o humano num encaixe rígido; coloque um buffer entre eles.
Na prática, monte a estação como "um operador, duas posições de apresentação" — uma ativa mais um ou dois slots de buffer. O robô larga seu tote numa posição vazia e vai embora; ele nunca espera pelo operador. A troca cai de 20 a 30 segundos para 3 a 5 segundos — uma virada de corpo.
Um armazém de e-commerce de moda em Houston fez isso em 2022. Seis estações de posição única, com filas de robôs como norma diária. O retrofit: uma posição paralela de apresentação por estação, cerca de $4,000 cada, incluindo rack, put-to-light e um trecho de esteira (ordem de grandeza). Depois da mudança: a saída por estação subiu de 165 para 235 unidades por hora, e o tempo de espera dos robôs caiu de 31% para 9% do tempo total. Nenhum robô adicionado. Nenhuma pessoa trocada.
A linha divisória: quando a espera dos robôs passar de 20% do tempo total, adicione posições de buffer antes de adicionar robôs. Adicionar robôs a uma estação engarrafada é outra via de acesso para um pedágio travado — os carros continuam sem passar. Muitos projetos fazem ao contrário: fila na estação, primeira reação é "não tem robô suficiente, compra mais dois", dezenas de milhares de dólares por unidade, e a fila não anda uma polegada. Se isso não é um requisito falso, eu nunca vi um.
Correção 2: Pré-Atribuição de Tarefas e Sincronia de Takt das Ondas Dentro da Estação de Picking Goods-to-Person
A correção um é um buffer físico; a correção dois é um buffer de planejamento: fazer com que os totes que chegam à estação sejam totes que um humano consegue pegar com conforto.
O WES decide qual tote vai para qual estação e quando. Sua lógica padrão — mais próximo mais balanceado — não distingue um tote misto de 12 peças e 5 SKUs (três minutos de trabalho) de um tote de 2 peças e um único SKU (vinte segundos). O ritmo do operador é triturado por essa aleatoriedade.
A correção é a classificação de dificuldade dentro do WES: pontuar cada tarefa por peças × quantidade de SKUs × complexidade de tamanho, e então balancear a dificuldade ao liberar as ondas — cada estação, cada janela de 15 minutos, recebe uma proporção fixa de tarefas difíceis e fáceis. Pense numa fila de bandejão: o funcionário não consegue servir uma porção em 3 segundos e outra em 30 e manter a fila andando. Intercale pratos difíceis de servir com pratos fáceis.
Aquele 3PL de Ontario aplicou isso: classificação de dificuldade no WES, com ondas com mais de 40% de totes difíceis divididas em duas liberações. O tempo por picking caiu de 26 segundos de volta para 19 — as pessoas não ficaram mais rápidas, as tarefas ficaram mais fluidas. A saída da estação se estabilizou em cerca de 210 unidades por hora, com metade da variância.
Minha planilha de sincronia de takt — preencha com seus próprios números medidos, não copie os meus:
| Item | Como preencher | Exemplo (ordem de grandeza) |
|---|---|---|
| Tempo de ciclo do robô | Buscar, entregar, retornar — média medida | 75 seg |
| Apresentações por estação por hora | 3600 / ciclo x fator de paralelismo | 48 |
| Picking médios por tote | Do perfil de pedidos, média semanal | 4.2 |
| Demanda do lado robótico | Apresentações x picking por tote | 200 unidades/hora |
| Tempo por peça por dificuldade | Medir por faixa de dificuldade, sem médias preguiçosas | Fácil 12 seg / difícil 30 seg |
| Vazão efetiva do operador | 3600 / tempo médio ponderado por peça | 150-200 unidades/hora |
| Diferença de takt | Demanda menos vazão do operador | Diferença positiva = robôs vão enfileirar |
| Slots de buffer necessários | Diferença / vazão do operador, arredondar para cima | Diferença de 50 -> pelo menos 1 slot de buffer |
Use nesta ordem: a correção dois para baixar o tempo por picking, depois a correção um para o buffer, adicione estações por último. Inverta a ordem e você está queimando dinheiro.
Correção 3: Ergonomia — Elevando o Teto Humano na Estação de Picking Goods-to-Person
As duas primeiras correções impedem a máquina de esperar; esta torna o humano mais rápido. O takt humano tem um teto claro, e a maioria dos projetos de estação nunca chega nem à metade dele.
Três alavancas, classificadas pelo retorno sobre o esforço:
Primeira, a zona dourada. O alcance sem se curvar ou se esticar: cerca de 20 a 80 centímetros acima da superfície de trabalho, num raio de 60 centímetros à frente do corpo. Altura de apresentação do tote, posição da caixa, coldre do scanner — tudo isso pertence ali. Eu já vi estações com totes na altura do joelho, operadores se curvando 800 vezes por dia. Isso não é um problema de eficiência; é um pedido de auxílio-doença em treinamento. Levante o rack e o tempo por picking cai 2 a 4 segundos — com 2,000 picking por dia, isso são duas horas.
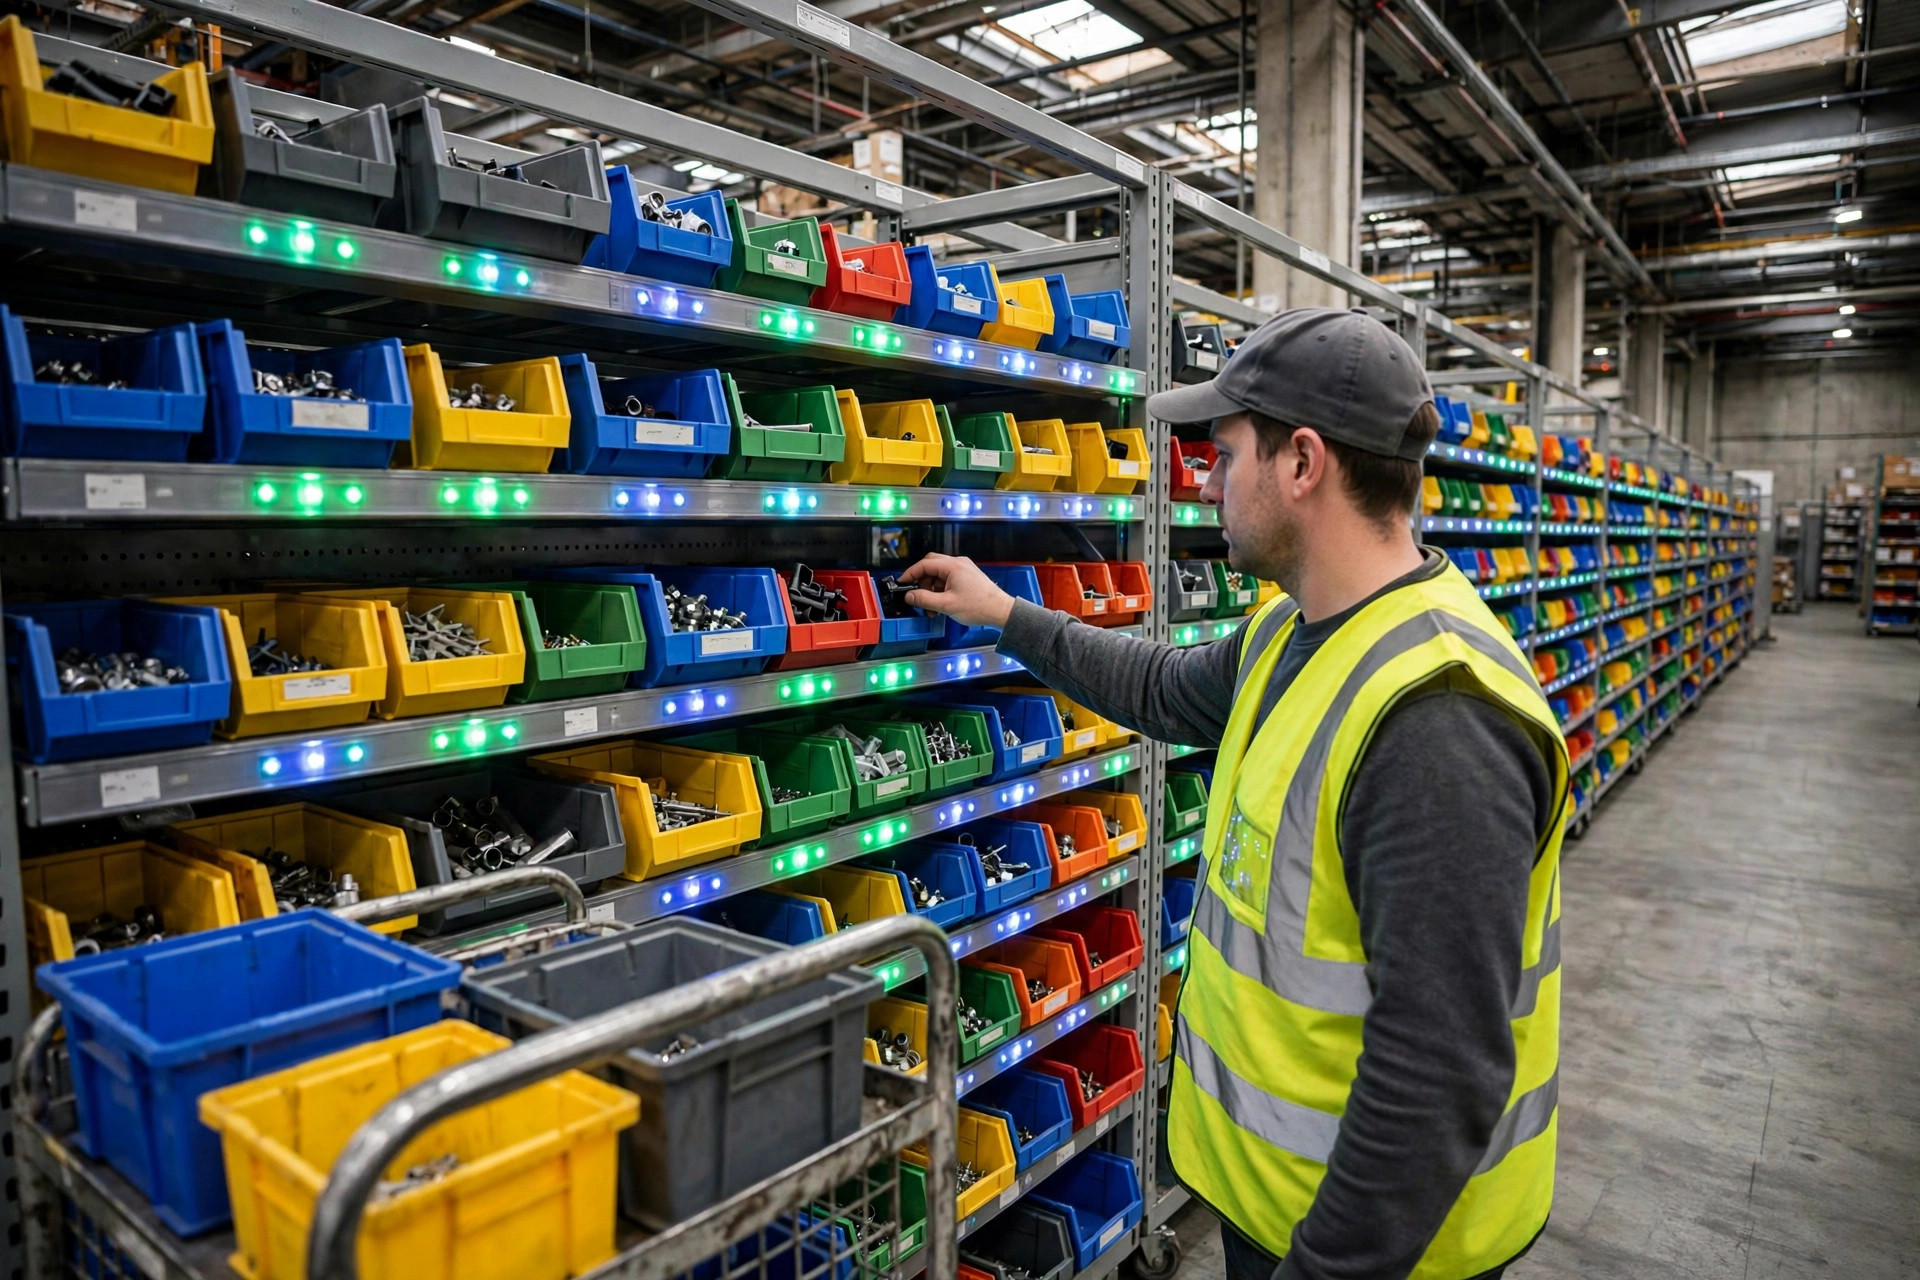
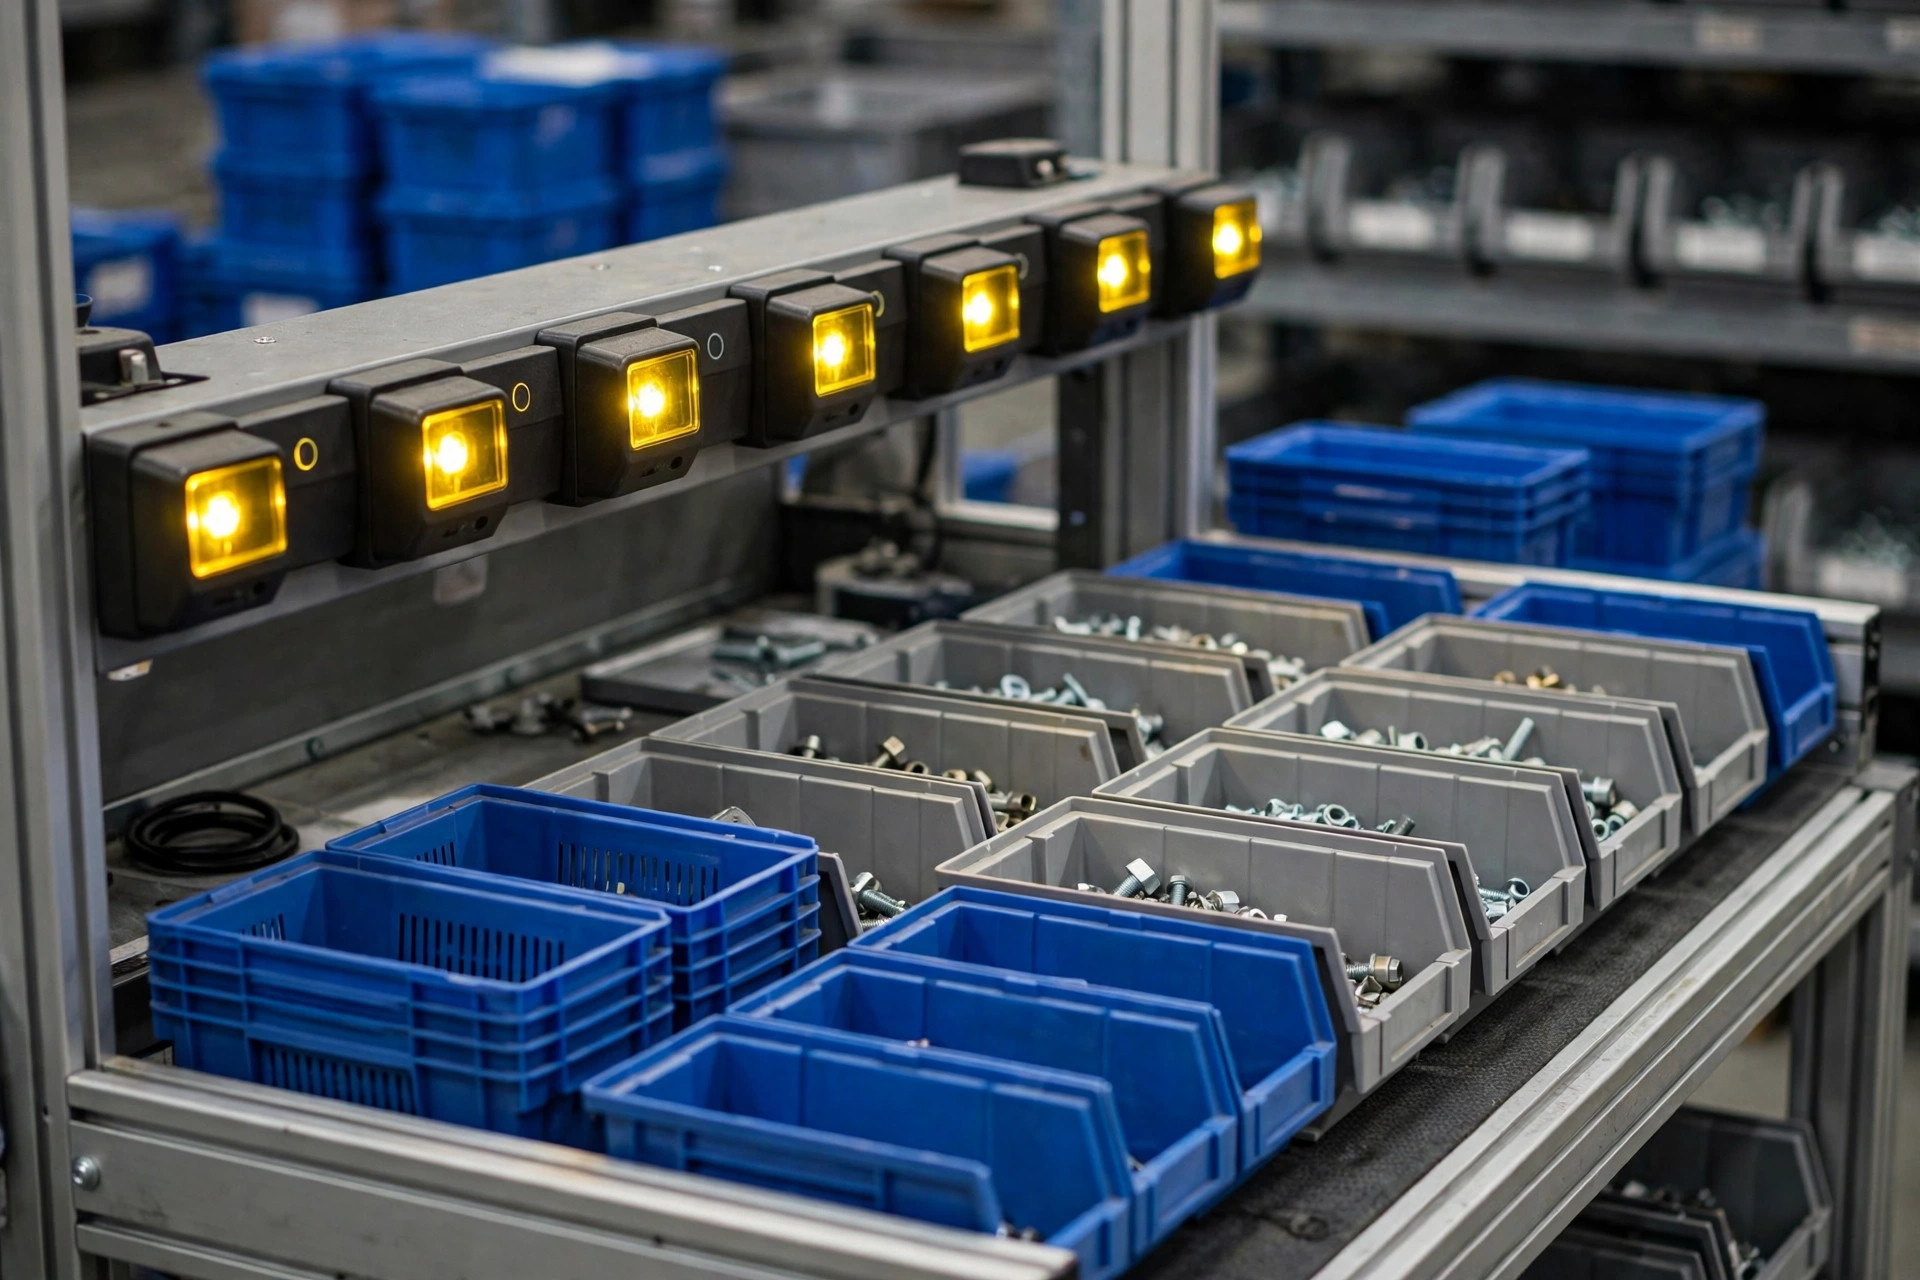
Segunda, put-to-light. No picking paralelo de múltiplos pedidos, o maior ralo de tempo não é a pegada — é o pensar: em qual caixa vai esta peça? Uma fileira de indicadores luminosos transforma "pensar" em "olhar", cortando o tempo de decisão por peça de 3 a 5 segundos para menos de um. Um módulo de luz custa alguns milhares de dólares por estação (ordem de grandeza), e se paga em cada pedido, cada turno.
Terceira, exibição de informações. Letras grandes, só a etapa atual — "pegue essa quantidade, coloque naquele slot." Excesso de informação desacelera as pessoas exatamente como a falta de informação.
A decisão contraintuitiva: num projeto goods-to-person, robôs mais rápidos podem perder dinheiro mais rápido. A frota é dimensionada para robôs em plena utilização. Se a estação só consegue absorver 60% da capacidade de apresentação, os 40% extras de robôs que você comprou estão enfileirados e depreciando na frente da estação. Antes de acelerar qualquer coisa, pergunte: tem mais robôs enfileirados na estação, ou os operadores estão parados esperando totes? Se for o primeiro caso, o gargalo é humano, e adicionar robôs é adicionar carros a uma via engarrafada.
A Armadilha da Manutenção: As Três Correções Mortas em Três Meses
Entrar em operação é só o meio do caminho. As três correções implantadas, números de aceitação lindos — e seis meses depois tudo volta à estaca zero. As armadilhas são sempre as mesmas:
Uma: lâmpadas put-to-light queimadas que ninguém troca. As luzes são consumíveis — quando metade de uma fileira está apagada, os operadores voltam a "pensar." Sobressalentes e inspeções pertencem ao SOP.
Duas: o slot de buffer vira um monte de tralha. Devoluções e material de embalagem caem na posição B "só temporariamente", o desacoplamento morre, e a fila volta na hora. O líder do turno limpa cada estação no início do turno. Regra dura.
Três: a classificação de dificuldade das ondas nunca é recalibrada. O mix de SKUs está vivo; os perfis de alta e baixa temporada podem diferir por um fator de dois. Recalibre os limiares trimestralmente ou o WES vai programar pela definição de difícil e fácil do ano passado.
Então o dinheiro vale a pena? Observe este número: custo de mão de obra por estação dividido pela saída efetiva da estação — seu custo de mão de obra por unidade com picking feito. Depois das três correções, esse número deve cair de 15 a 30 por cento (ordem de grandeza, dependendo do seu ponto de partida). Se não se moveu, o dinheiro foi para o lugar errado — muito provavelmente, alguém comprou mais robôs de novo.
Por Da Liu, engenheiro de automação
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.