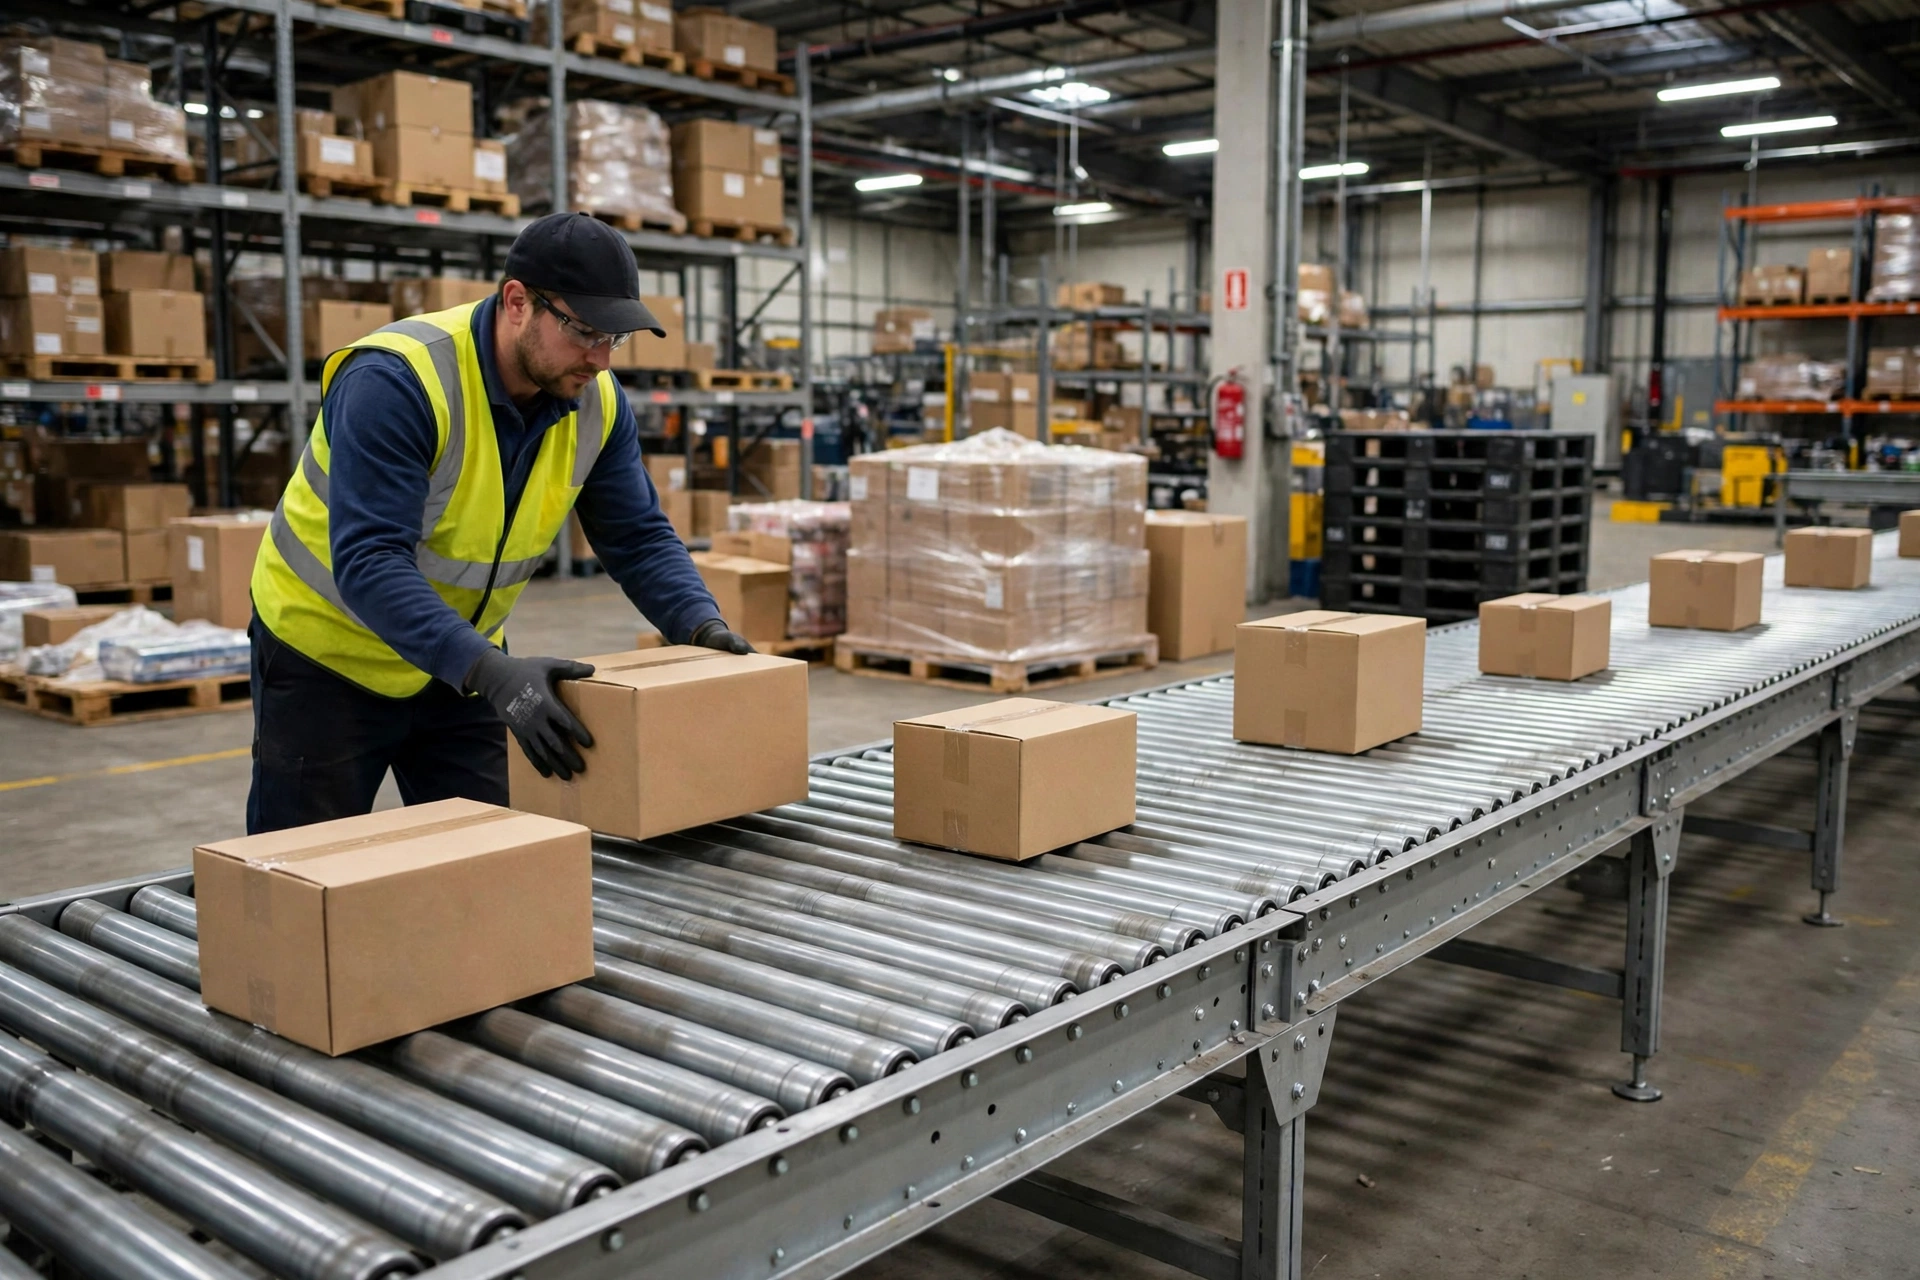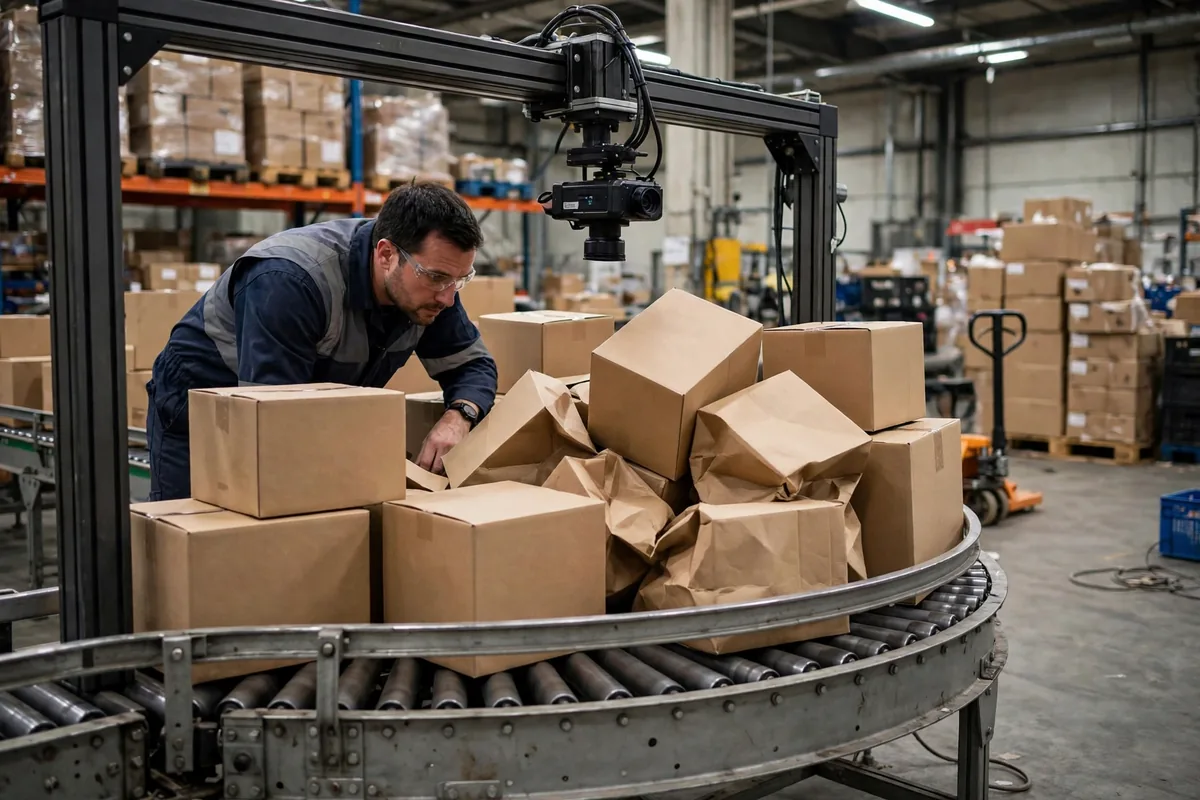
Um falso alarme de travamento de esteira geralmente é atribuído ao algoritmo. Minha experiência aponta para o outro lado: a maioria dos falsos alarmes tem pouco a ver com o algoritmo. O problema está em três lugares — a luz, os pacotes e o lugar onde a câmera está montada. Pensem assim: a câmera não falha por não entender, falha por não enxergar com clareza, não enxergar por completo ou não enxergar do lugar certo. Ao longo dos meus anos em projetos de integração, vi muitos armazéns gastarem muito dinheiro com detecção de travamento por visão, apenas para ver a taxa de falsos alarmes se recusar a baixar. No fim, os operadores desligaram o som do alerta. Isso é pior do que os próprios falsos alarmes, porque quando chega um travamento de verdade, também não há ninguém ouvindo.
Primeiro motivo: a luz e o brilho provocam o falso alarme de travamento de esteira
Comecemos pelo princípio. Uma câmera julga um travamento observando se os pacotes continuam se movendo de um quadro para o outro. Um pacote que fica parado por mais tempo do que o definido dispara um alarme. A lógica é sólida. O problema é a qualidade das imagens que a alimentam. Quando a luz muda, a imagem muda, e a percepção do sistema sobre o que está 'se movendo' versus o que está 'parado' muda junto.
A luz de um armazém é mais difícil de gerenciar do que a maioria imagina. As lâmpadas do teto incidindo diretamente sobre o filme retrátil preto deixam brancas regiões inteiras do quadro, e as bordas dos pacotes desaparecem. As sacolas de polietileno leves são piores: a sacola enruga e flexiona, pontos de brilho vagam pela superfície, e o software pode ler um ponto de brilho em movimento como um pacote em movimento, ou um pacote parado como um em movimento. Depois há o sol da tarde entrando pelas portas do cais em diagonal, brilhante em um trecho da esteira e escuro no seguinte, sombras derivando com as nuvens. O sistema lê essa deriva como algo rastejando ao longo da esteira.
Imaginem uma linha de saída real, como cenário: ela funciona sem problemas a manhã inteira, e depois os falsos alarmes começam a se acumular depois das duas da tarde. Ninguém tocou no algoritmo, a mistura de pacotes não mudou, só o ângulo do sol mudou. Estender uma cortina de sombra na porta do cais cortou os falsos alarmes em mais da metade na hora. É como tirar uma foto contra o sol — a lente pode ser excelente e a foto ainda sai estourada. A solução está na luz, não na lente.
O ajuste em campo segue um roteiro bastante fixo: trocar para iluminação difusa e manter fontes pontuais longe da superfície da esteira, adicionar filtros polarizadores onde o brilho é forte, travar a exposição e o balanço de branco da câmera para que parem de oscilar, e instalar um para-sol acima da câmera onde o layout permitir. Um item é constantemente esquecido: as próprias lâmpadas. À medida que os tubos envelhecem, o brilho diminui um pouco a cada semana, a imagem fica um pouco mais escura e a taxa de falsos alarmes sobe aos poucos. Muitos centros só descobrem que as lâmpadas eram o problema depois de meses culpando o software.
Segundo motivo: a mistura de pacotes move a taxa de falsos alarmes de travamento de esteira
A segunda causa está nos pacotes. Um armazém de comércio eletrônico nunca vê a mesma mistura duas vezes: caixas arrumadas de manhã, sacolas de polietileno moles que desabam à tarde, itens grandes e de formato estranho por cima no pico. Um modelo treinado com um tipo de pacote fica cego quando a mistura muda. As caixas têm bordas limpas que o software pode rastrear; as sacolas afundam, dobram e se empilham umas sobre as outras, de modo que duas sacolas pressionadas juntas podem ser lidas como um pacote grande, ou como um travamento.
Tomemos um exemplo hipotético: um centro que processa 20,000 pacotes por dia vê menos de 10 falsos alarmes diários em uma semana normal. Chega a alta temporada, as sacolas de polietileno saltam de trinta por cento da mistura para sessenta, e os falsos alarmes passam de 60 por dia. Os mesmos pacotes, o mesmo algoritmo, só a mistura mudou. Os números são ilustrativos, mas a direção é real: a taxa de falsos alarmes segue a mistura de pacotes, não o número da versão do software.
Não há atalho aqui, só o caminho lento. As amostras de treinamento precisam cobrir toda a gama de pacotes — caixas, sacolas de polietileno, itens irregulares, pacotes de filme reflexivo, todos eles. Os limiares devem ser definidos por tipo de pacote em vez de um único limiar governando tudo. Depois da entrada em operação, continuem coletando amostras de falsos alarmes e retreinando semanalmente. Muitos projetos falham no teste de aceitação: o teste é feito com as caixas mais arrumadas do prédio, então a taxa de falsos alarmes parece ótima, e a alta temporada expõe tudo. Testem com os pacotes mais difíceis que vocês têm. Se falhar nesse teste, não assinem.
Posicionamento da câmera: onde nasce o falso alarme de travamento de esteira
A terceira causa é a posição de montagem. O lugar onde a câmera está decide o que ela pode ver. Montada baixa demais, sua visão cobre apenas um trecho curto da esteira, e os pacotes que se amontoam escondem uns aos outros — se os de trás estão se movendo se torna invisível. Montada alta demais, os pacotes encolhem a pontos e o movimento fino deixa de ser registrado. Montada bem acima de uma curva, a mudança natural de velocidade dos pacotes ao virar é lida erroneamente como uma parada.
É como uma câmera de trânsito em um cruzamento: mude o ângulo um pouco e surge um ponto cego. Há também uma armadilha mais silenciosa. Quando o suporte da câmera é aparafusado ao chassi da esteira, a vibração da esteira viaja direto para o suporte e a imagem treme. O tremor é pequeno demais para o olho humano perceber, mas o algoritmo pode ler a vibração como movimento de pacotes, ou a vibração pode esconder uma parada real. A solução é um suporte que se sustenta por conta própria, sem compartilhar o chassi da esteira, e uma lente limpa conforme o cronograma — a poeira vai velando a imagem, e os falsos alarmes sobem com ela.
Vale a pena traçar uma linha de seleção. Um sensor fotoelétrico vigia um único ponto: bloqueado significa travamento, livre significa que está tudo bem. É simples e confiável, mas não consegue distinguir um travamento real de um falso. Um sistema de visão vigia todo um trecho da esteira e pode distinguir um pacote que hesita de um realmente preso — ao custo de sensibilidade à luz, à variação de pacotes e a erros de montagem. Em uma linha com pacotes uniformes e luz estável, sensores mais um atraso de tempo bastam, e comprar visão é gastar dinheiro à toa. Em uma linha de triagem de alto volume com uma mistura de pacotes desordenada, a visão se paga. Tracem mal essa linha e a taxa de falsos alarmes nunca vai cair, não importa quanto vocês gastem.
Falso alarme ou travamento perdido: façam primeiro a conta do tempo de inatividade
Falsos alarmes e travamentos perdidos ficam em extremos opostos de uma gangorra. Afrouxem o limiar e cada pequena hesitação dispara um alarme; apertem-no e o sistema demora demais para confirmar, deixando um pequeno travamento crescer até virar um verdadeiro amontoado. Ajustar não é levar os falsos alarmes a zero. É calcular qual lado custa mais.
Publicações do setor reportaram os números: o tempo de inatividade não planejado em uma grande instalação de triagem custa de $6,000 a $20,000 por hora em custo direto. A mesma reportagem observa que os travamentos falsos se repetem milhares de vezes por dia nas instalações do mundo inteiro. Com esses números na mesa, a conta é simples. Em um exemplo hipotético, uma linha que gera 40 falsos alarmes por dia, a 3 minutos cada um para parar, verificar e redefinir, perde 120 minutos por dia aos trancos. No extremo baixo de $6,000 por hora, essas 2 horas equivalem a $12,000 de capacidade girando em falso. Do outro lado, um travamento perdido deixa os pacotes se empilharem uns atrás dos outros: meia hora para desobstruir na melhor das hipóteses, e uma esteira rasgada ou um separador danificado se der errado.
| Situação | Custo por evento | Frequência | Resultado típico |
|---|---|---|---|
| Falso alarme | Alguns minutos para parar e verificar | Dezenas de vezes por dia, às vezes mais de cem | Fadiga de alertas — os operadores começam a ignorar os alarmes |
| Travamento perdido | Meia hora para desobstruir, mais possíveis danos ao equipamento | Raro, mas basta um | Pacotes empilhados, equipamento em risco |
Então aqui está um modelo de decisão viável: o teto aceitável de falsos alarmes é definido pelo tempo médio de atendimento por falso alarme multiplicado pelos falsos alarmes por dia — esse produto é o imposto diário que vocês pagam pelos falsos alarmes. O teto de travamentos perdidos é definido pelo custo de desobstrução de um bloqueio real mais o risco ao equipamento. Convertam os dois lados em minutos perdidos e corrijam o lado que for maior. Mais uma prática de campo: rodem qualquer sistema novo em modo sombra por duas semanas primeiro, registrando sem alarmar, e definam os limiares a partir dos dados dessas duas semanas em vez de adivinhar um número. Depois disso, re-verifiquem os limiares toda vez que a mistura de pacotes mudar substancialmente, e não deixem que expirem silenciosamente em segundo plano.
Vale a pena o dinheiro? Olhem para um número: os minutos de inatividade que vocês pagam pelos falsos alarmes todos os dias. Se esse número está caindo, o sistema de visão está se pagando. Se não está se movendo, o problema provavelmente não é o algoritmo — é a luz, os pacotes ou o lugar onde a câmera está montada. Verifiquem primeiro essas três coisas, e depois falem sobre trocar de modelo ou adicionar capacidade de computação.
Por Da Liu, Engenheiro de Automação Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.