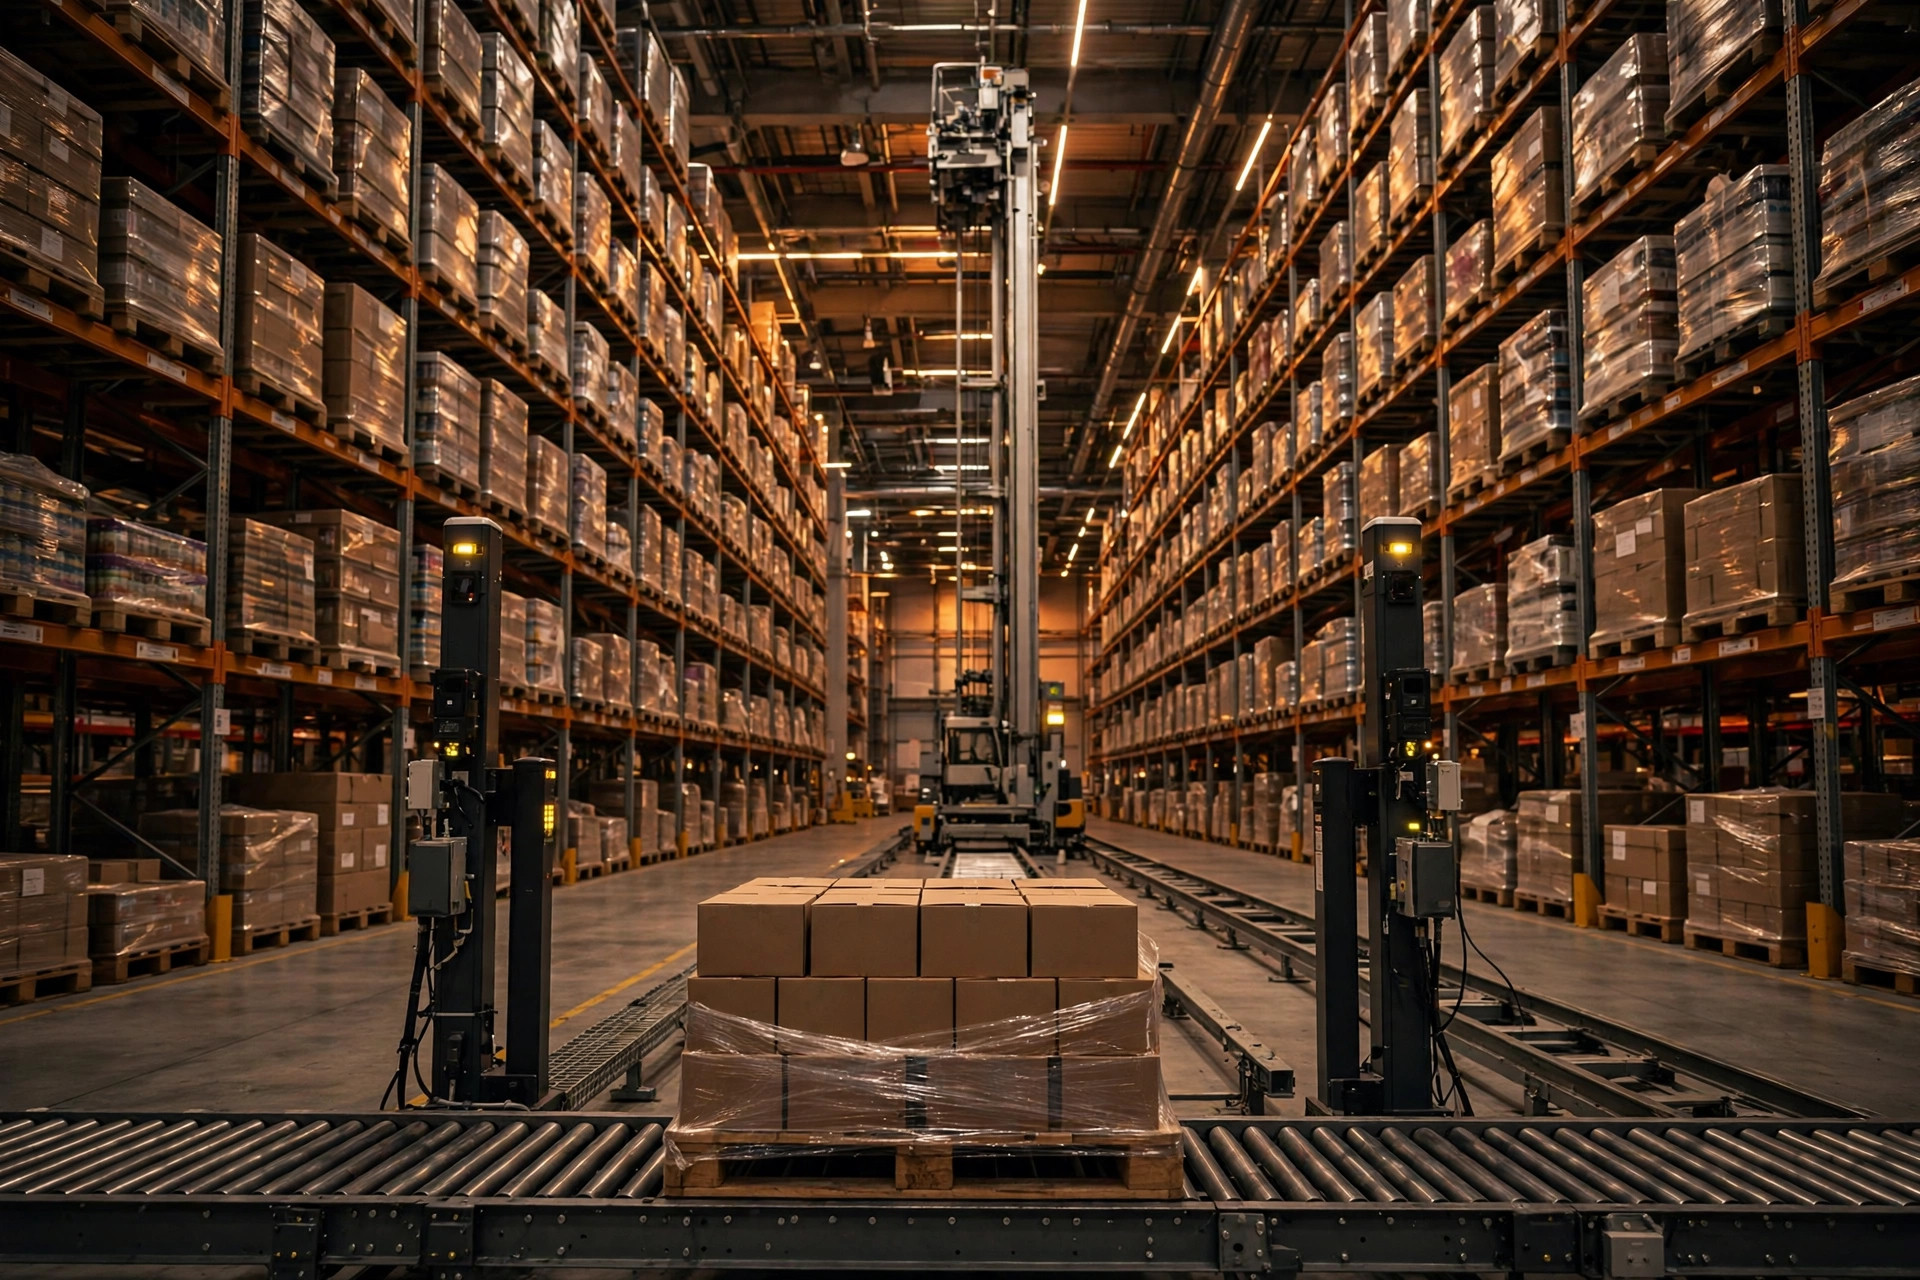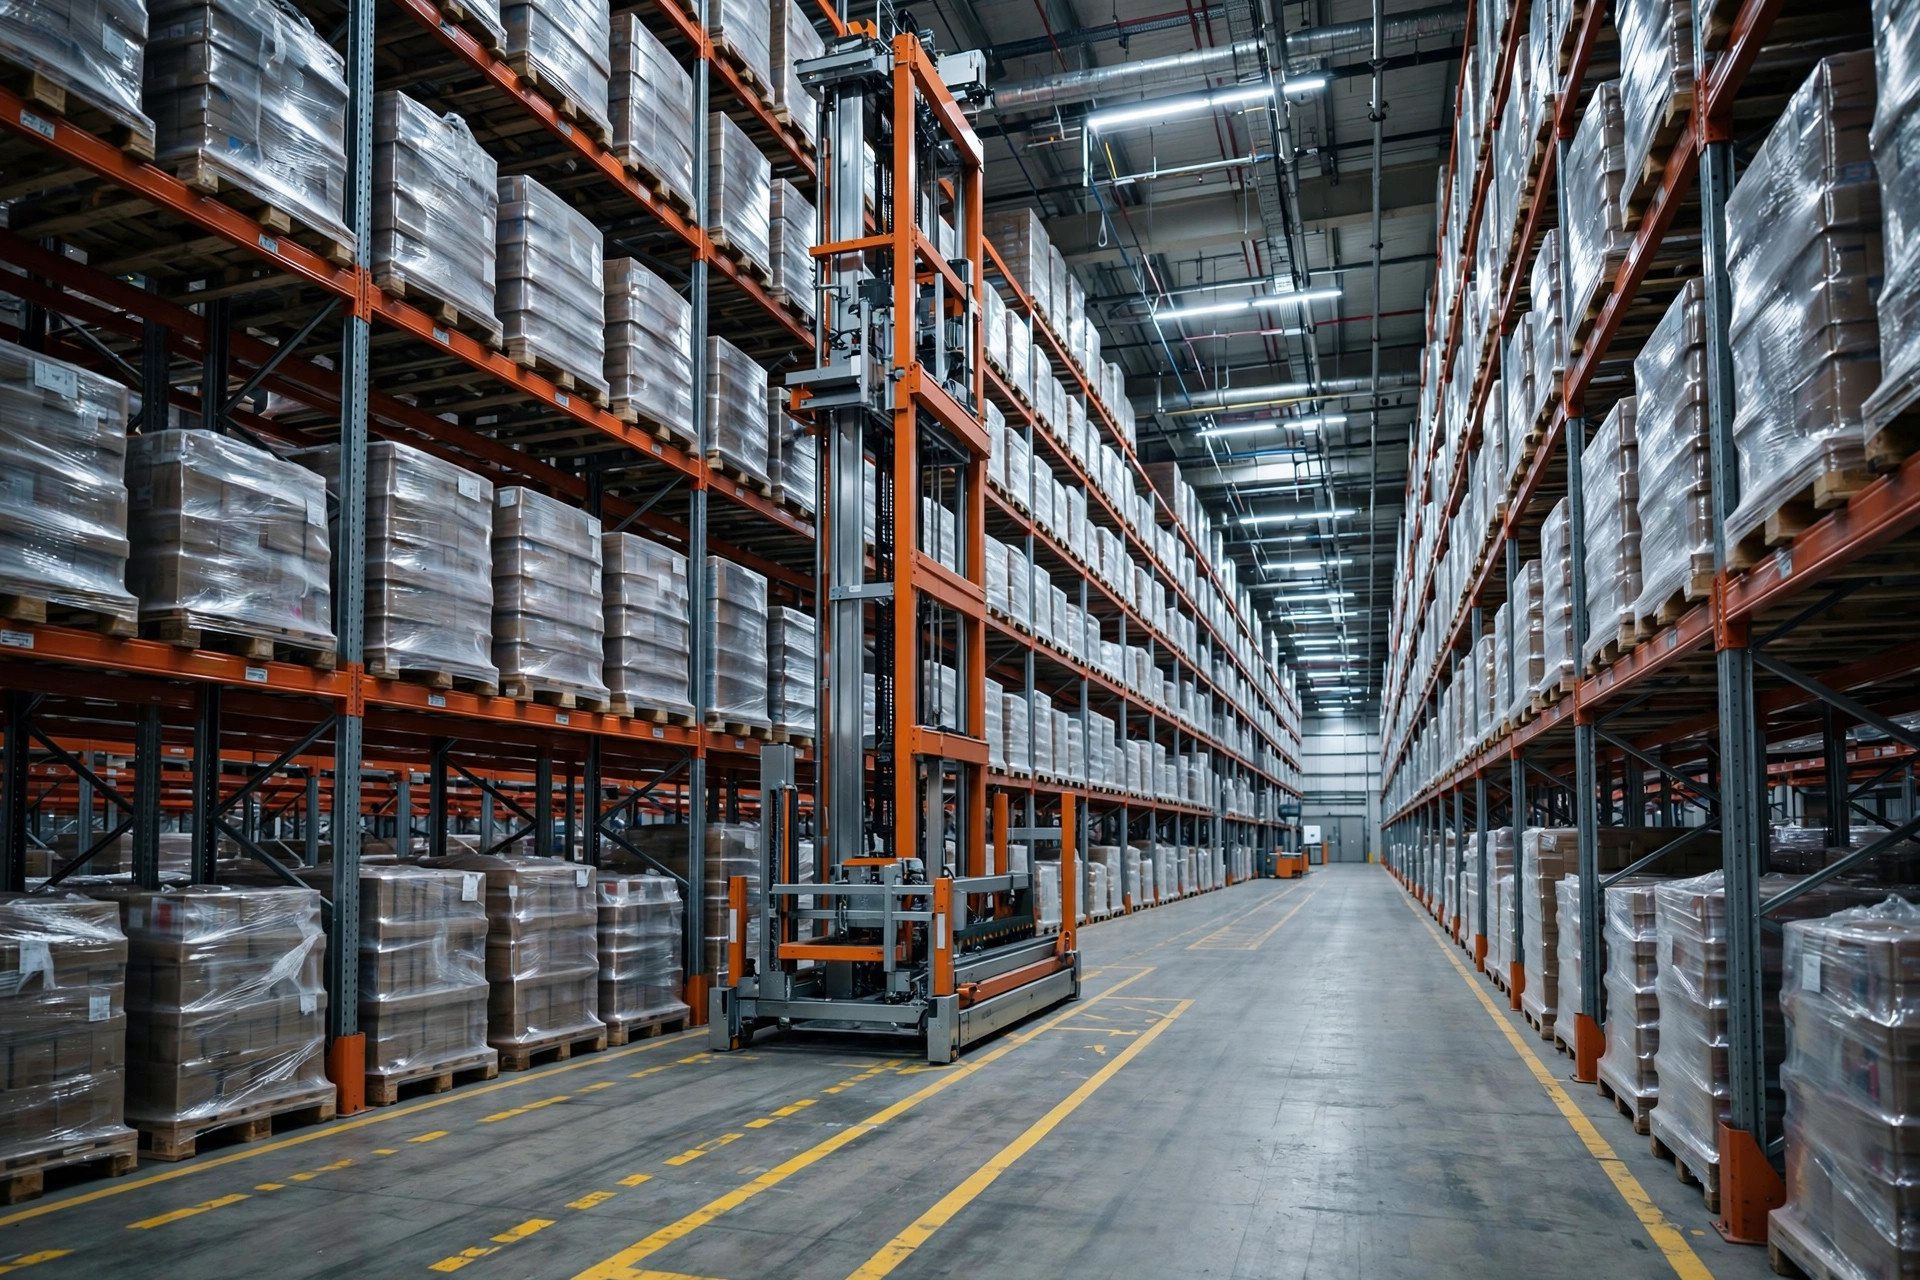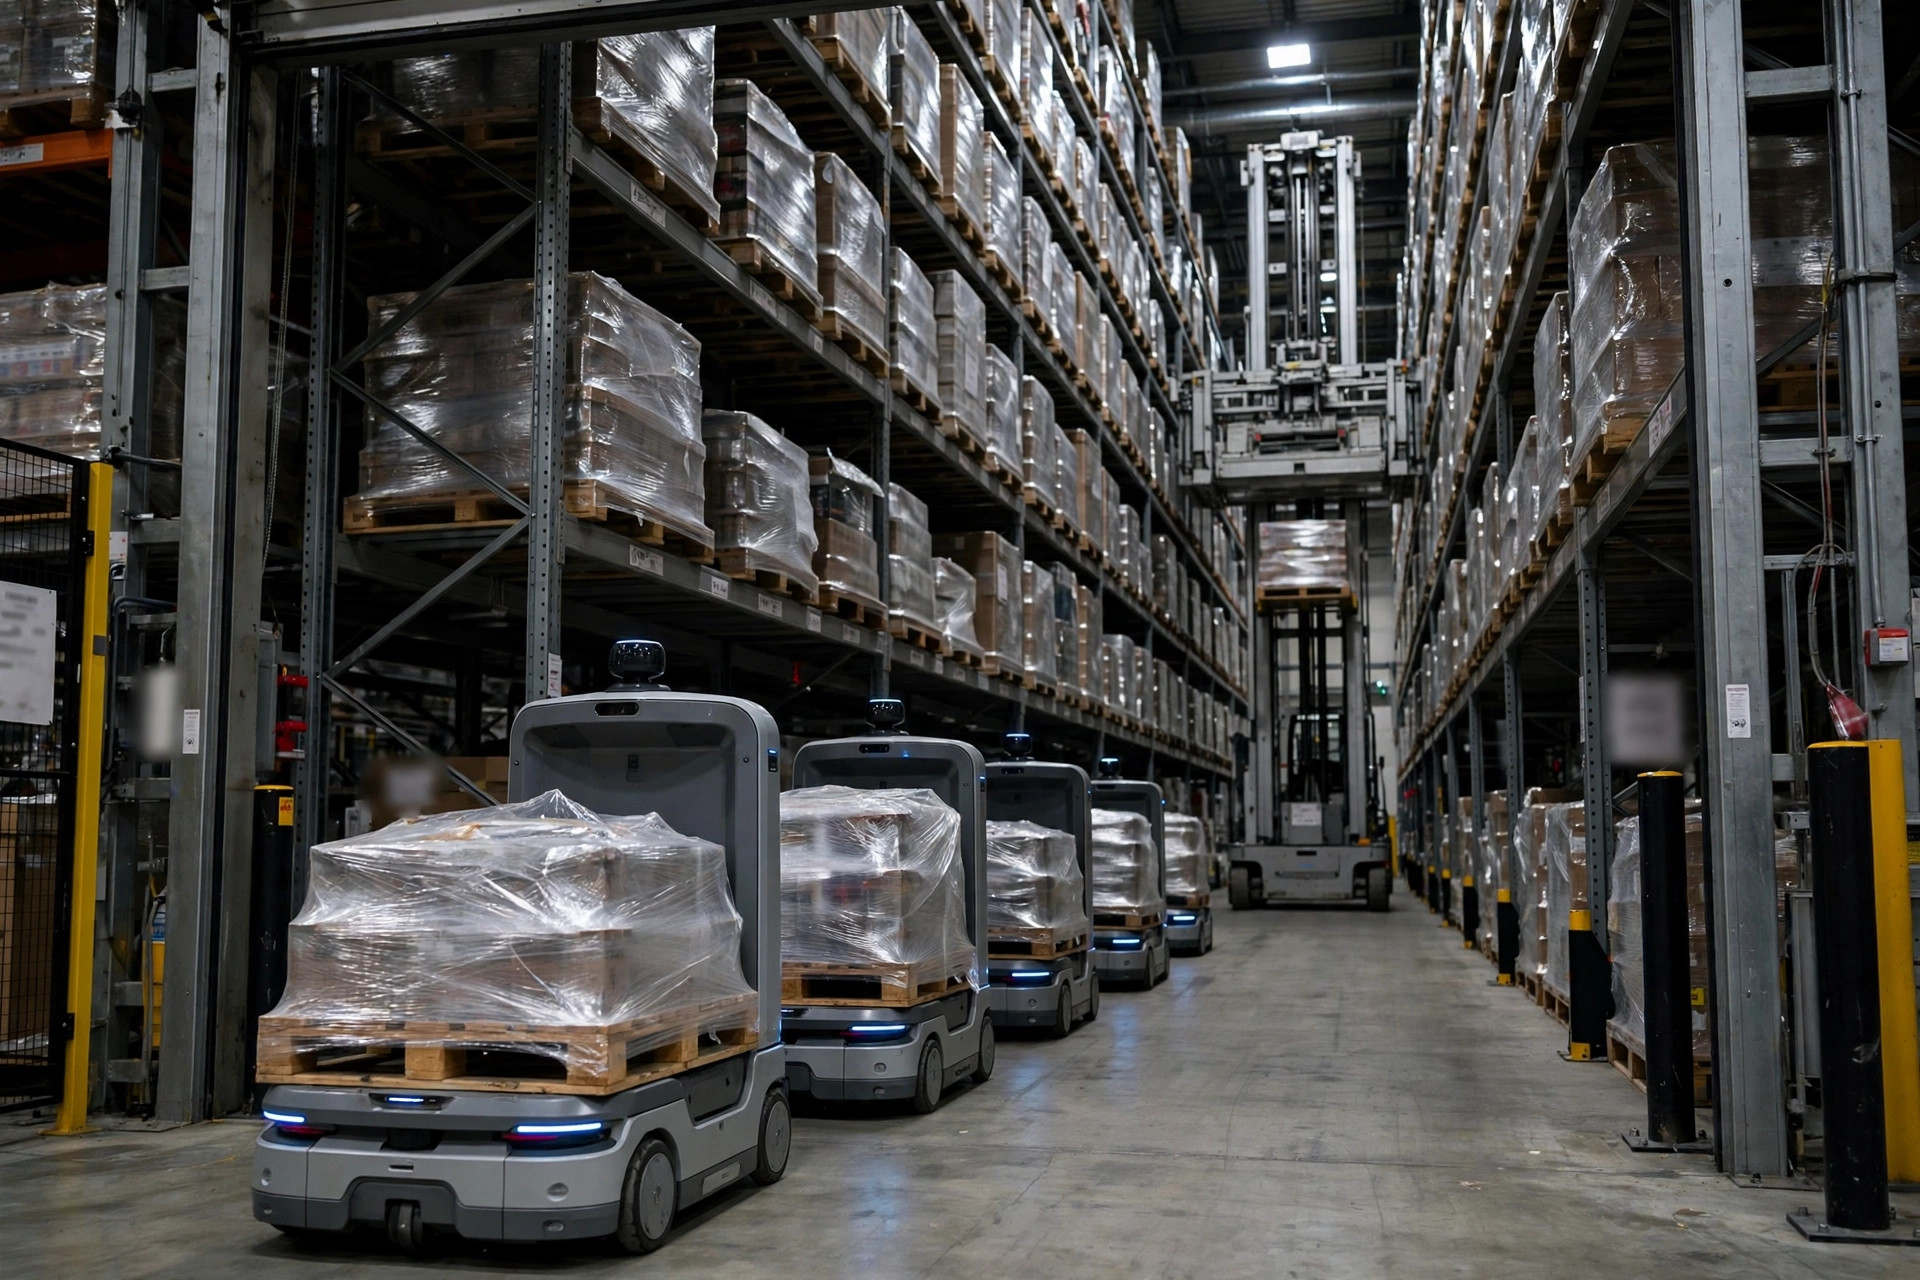
Meu veredito logo de cara: quando você integra um sistema automatizado de armazenagem e recuperação com AMRs — a clássica integração ASRS-AMR — 90% da dor está na costura entre os dois: onde as tarefas trocam de mãos, quem fica sabendo da tarefa primeiro, e quem espera quando as cadências de takt não batem. Erre nesses três e não importa quão rápidos sejam seus guindastes nem quantos robôs você comprou: a doca de recebimento vai engarrafar do mesmo jeito. Há dois lados nisso. Um é físico: onde fica o ponto de transferência, qual o tamanho do buffer. O outro é informacional: quem manda em quem entre o WCS e o despachante dos AMRs. Erros físicos são baratos de corrigir. Erros de informação custam meses de retrabalho.
Simplificando, um ASRS e uma frota de AMRs têm temperamentos opostos. O ASRS é teimoso: os guindastes percorrem corredores fixos num takt de metrônomo, tantos paletes por minuto, nem um a mais. Os AMRs são espíritos livres: circulam, desviam e formam filas, mas o takt deles se desregula assim que o tráfego aumenta. Casar um metrônomo com um espírito livre nunca foi sobre deixar cada um mais rápido. É sobre fazê-los se encontrar no mesmo compasso.
O buraco que eu vivi: 40 metros na doca de recebimento do ASRS
Novembro de 2022, um armazém de autopeças em Suzhou: ASRS de transelevadores de quatro corredores, 12 AMRs alimentando o recebimento. Os números de aceitação pareciam ótimos: 90 paletes por hora por guindaste, AMRs a 1.8 m/s sem carga. Na primeira semana de operação, a doca de recebimento engarrafou. Os AMRs formaram fila diante do transportador de recebimento: até 8 robôs esperando, o mais longo parado 11 minutos. E os guindastes? Ociosos metade do tempo, olhando uma doca vazia porque nenhum palete tinha chegado.
O projeto da transferência era o culpado. Os AMRs depositavam os paletes no transportador de recebimento, que só amortecia 3 paletes; uma vez cheio, cada AMR atrás ficava parado. Enquanto isso, o WCS despachava as tarefas de recebimento com 2–3 minutos de atraso: o AMR já tinha chegado, mas o WCS ainda não tinha mandado um guindaste buscar o palete. Um gargalo físico numa ponta (buffer de 3 paletes), um atraso de informação na outra (tarefas chegando tarde), e a frota de 12 AMRs entregava apenas cerca de 60% da sua capacidade real.
O resgate levou três movimentos. Primeiro, ampliar o buffer de recebimento de 3 para 8 paletes: um buffer não é desperdício, é o tradutor entre duas cadências de takt diferentes. Segundo, o pré-despacho: quando um AMR está a 2 minutos do ponto de transferência, o WCS atribui a tarefa de recebimento a um guindaste com antecedência, para que o guindaste espere o palete em vez de ser atribuído depois que ele aterrissa. Terceiro, filas com reserva no lado dos AMRs: os robôs com destino à mesma doca são sequenciados com antecedência em vez de 8 deles se aglomerarem num mesmo ponto. O tempo de espera dos AMRs caiu de 11 minutos para menos de 40 segundos, e a utilização dos guindastes subiu de 52% para 88%.
Vi projetos demais gastando dinheiro no lugar errado: adicionar robôs quando os AMRs não dão conta, acelerar os guindastes quando o ASRS fica para trás. O gargalo está na costura, não nas máquinas.
Dois lados da integração ASRS-AMR: a transferência física e a informacional
O lado físico cabe numa tabela: o checklist de transferência da integração ASRS-AMR.
| Elemento | Ponto de projeto | Erro comum | O que eu especificaria |
|---|---|---|---|
| Local da transferência | Estações de transferência dedicadas no recebimento/expedição, fora da linha principal | AMRs acoplando direto no transportador principal | Estação dedicada + zona de buffer, desacoplada da linha principal |
| Profundidade do buffer | Dimensionar pela diferença de takt × fator de variabilidade | 2–3 paletes "só para constar" | 6–10 paletes, cobrindo pelo menos 5 minutos de oscilação |
| Sincronia de takt | Planejar pelo lado mais lento | Planejar pelo lado mais rápido e mandar o lento acelerar | O lado lento define o takt, o lado rápido mantém 15% de folga |
| Tratamento de exceções | Uma transferência falhada deriva automaticamente para uma estação manual | O deadlock espera um engenheiro | Desvio automático para o manual + alarme após timeout de 3 minutos |
| Isolamento de segurança | Separação rígida entre a zona dos AMRs e as bocas dos corredores dos guindastes | Uma simples linha amarela pintada | Proteção física + cortinas de luz, AMRs a 2 m de distância |
O lado informacional é a divisão WCS vs. despachante de AMRs — e a parte da integração ASRS-AMR com mais chances de exigir retrabalho. Minha regra numa frase: o WCS decide para onde vai a mercadoria, o despachante de AMRs decide como o veículo chega lá — e os dois trocam apenas o status das tarefas, nunca comandos. O WCS emite "mover o palete A da doca 1 para o ponto B"; o despachante escolhe o robô, a rota e o desvio por conta própria. Os retornos de status precisam de quatro estados, nem um a menos: aceita, coletada, entregue, exceção. O padrão mais letal é os dois lados acharem que são o chefe: o WCS tentando dirigir a trajetória de cada AMR enquanto o despachante reprioriza tarefas por conta própria. Eles brigam, e o chão trava.
Então quem espera quando as cadências de takt não batem? É um compromisso, e a resposta é: o ativo barato espera pelo caro. Um guindaste custa milhões; um AMR custa uma fração disso: então os AMRs esperam. Uma exceção: se a frota de AMRs for o gargalo (digamos 6 robôs alimentando 4 corredores), inverta e desacelere os guindastes, porque um guindaste de milhões parado custa mais que um robô na fila. Faça as contas: uma hora de guindaste parado — depreciação, energia, throughput perdido — compra cerca de 50 viagens extras de AMR. Identifique primeiro o gargalo, depois decida quem espera. Nunca decida por achismo.
O segundo buraco: tarefas-fantasma na expedição
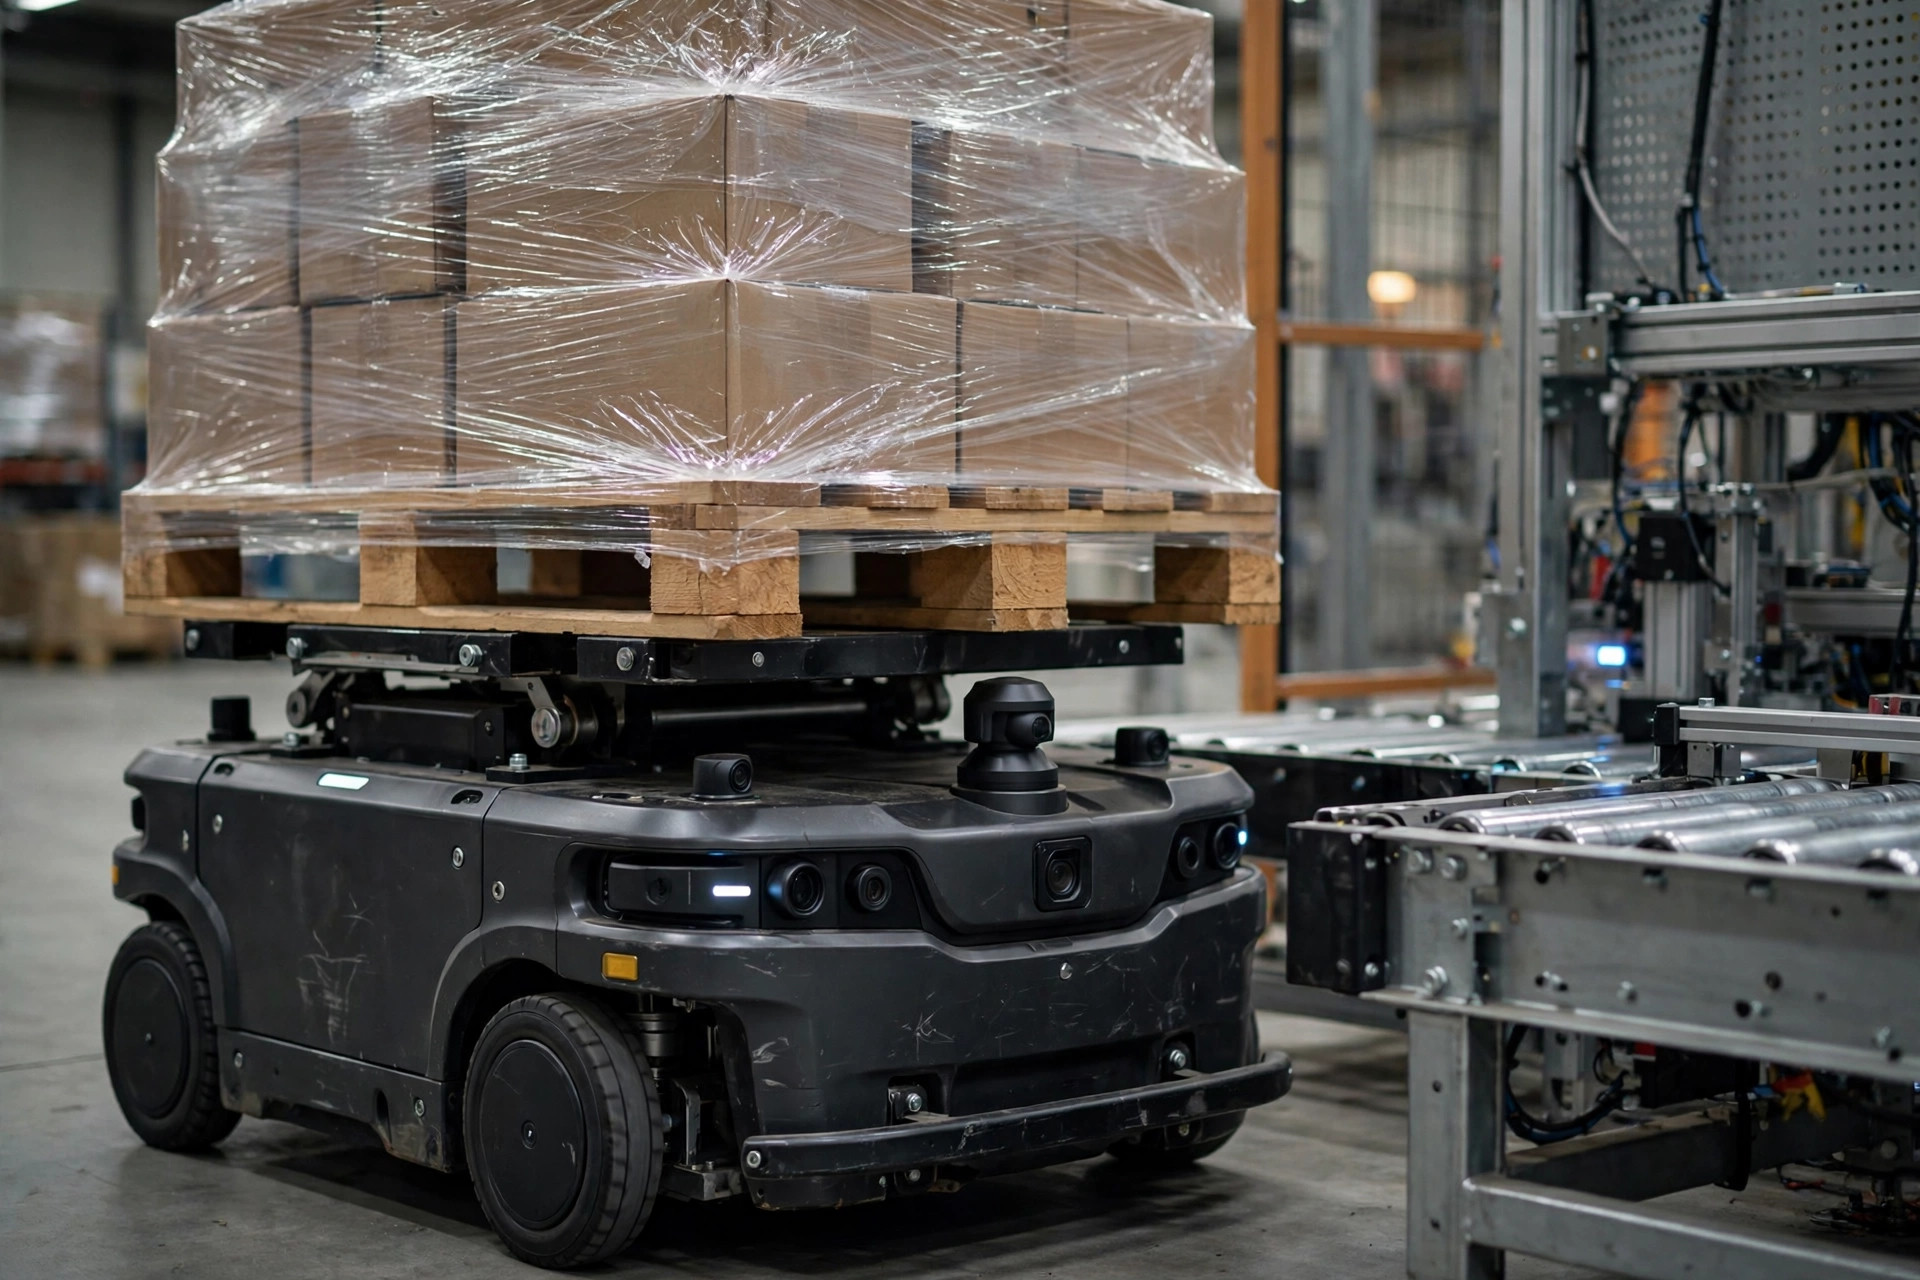
Março de 2024, um 3PL no Meio-Oeste americano: ASRS de shuttles alimentando AMRs para uma separação put-to-wall. A expedição foi mais traiçoeira que o recebimento. O WCS tinha despachado a retirada, o AMR já rodava, e foi aí que o atendimento ao cliente cancelou o pedido. O shuttle entregou o palete na doca de expedição, o AMR chegou, e ninguém queria a mercadoria: uma tarefa-fantasma. No pico, mais de 40 paletes órfãos por dia se acumulavam, o buffer de expedição enchia, e os movimentos legítimos de expedição engarrafavam atrás.
Mesma causa raiz: a costura da informação. O cancelamento chegou ao WMS mas nunca se propagou ao WCS nem ao despachante de AMRs. A correção: uma verificação de validade da tarefa entre o despachante e o WCS — 30 segundos antes de um AMR coletar, ele confirma que a tarefa continua válida; se não, cancela e devolve o robô vazio para a área de espera. A verificação custa uma chamada de API, dezenas de milissegundos. Pulá-la custava 40 paletes órfãos mais meia hora de limpeza por dia. Depois da operação, as tarefas-fantasma caíram de mais de 40 por dia para menos de 3 (o resto cancelado dentro da janela de 30 segundos: perdas aceitáveis).
Uma frase para fechar
Eis a verdade contra-intuitiva sobre casar um ASRS com AMRs: o gargalo nunca está nas rodas nem nos trilhos — está em saber se a informação chega cedo ou tarde. AMRs em fila, guindastes ociosos, tarefas-fantasma: tudo isso é, no fundo, "alguém que precisava saber não sabia". Desenhe o fluxo de informação da transferência antes de falar em adicionar robôs, acelerar guindastes ou ampliar buffers. Inverta a ordem e o dinheiro some.
Por Lao Mi, veterano da cadeia de suprimentos (20 anos)
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.