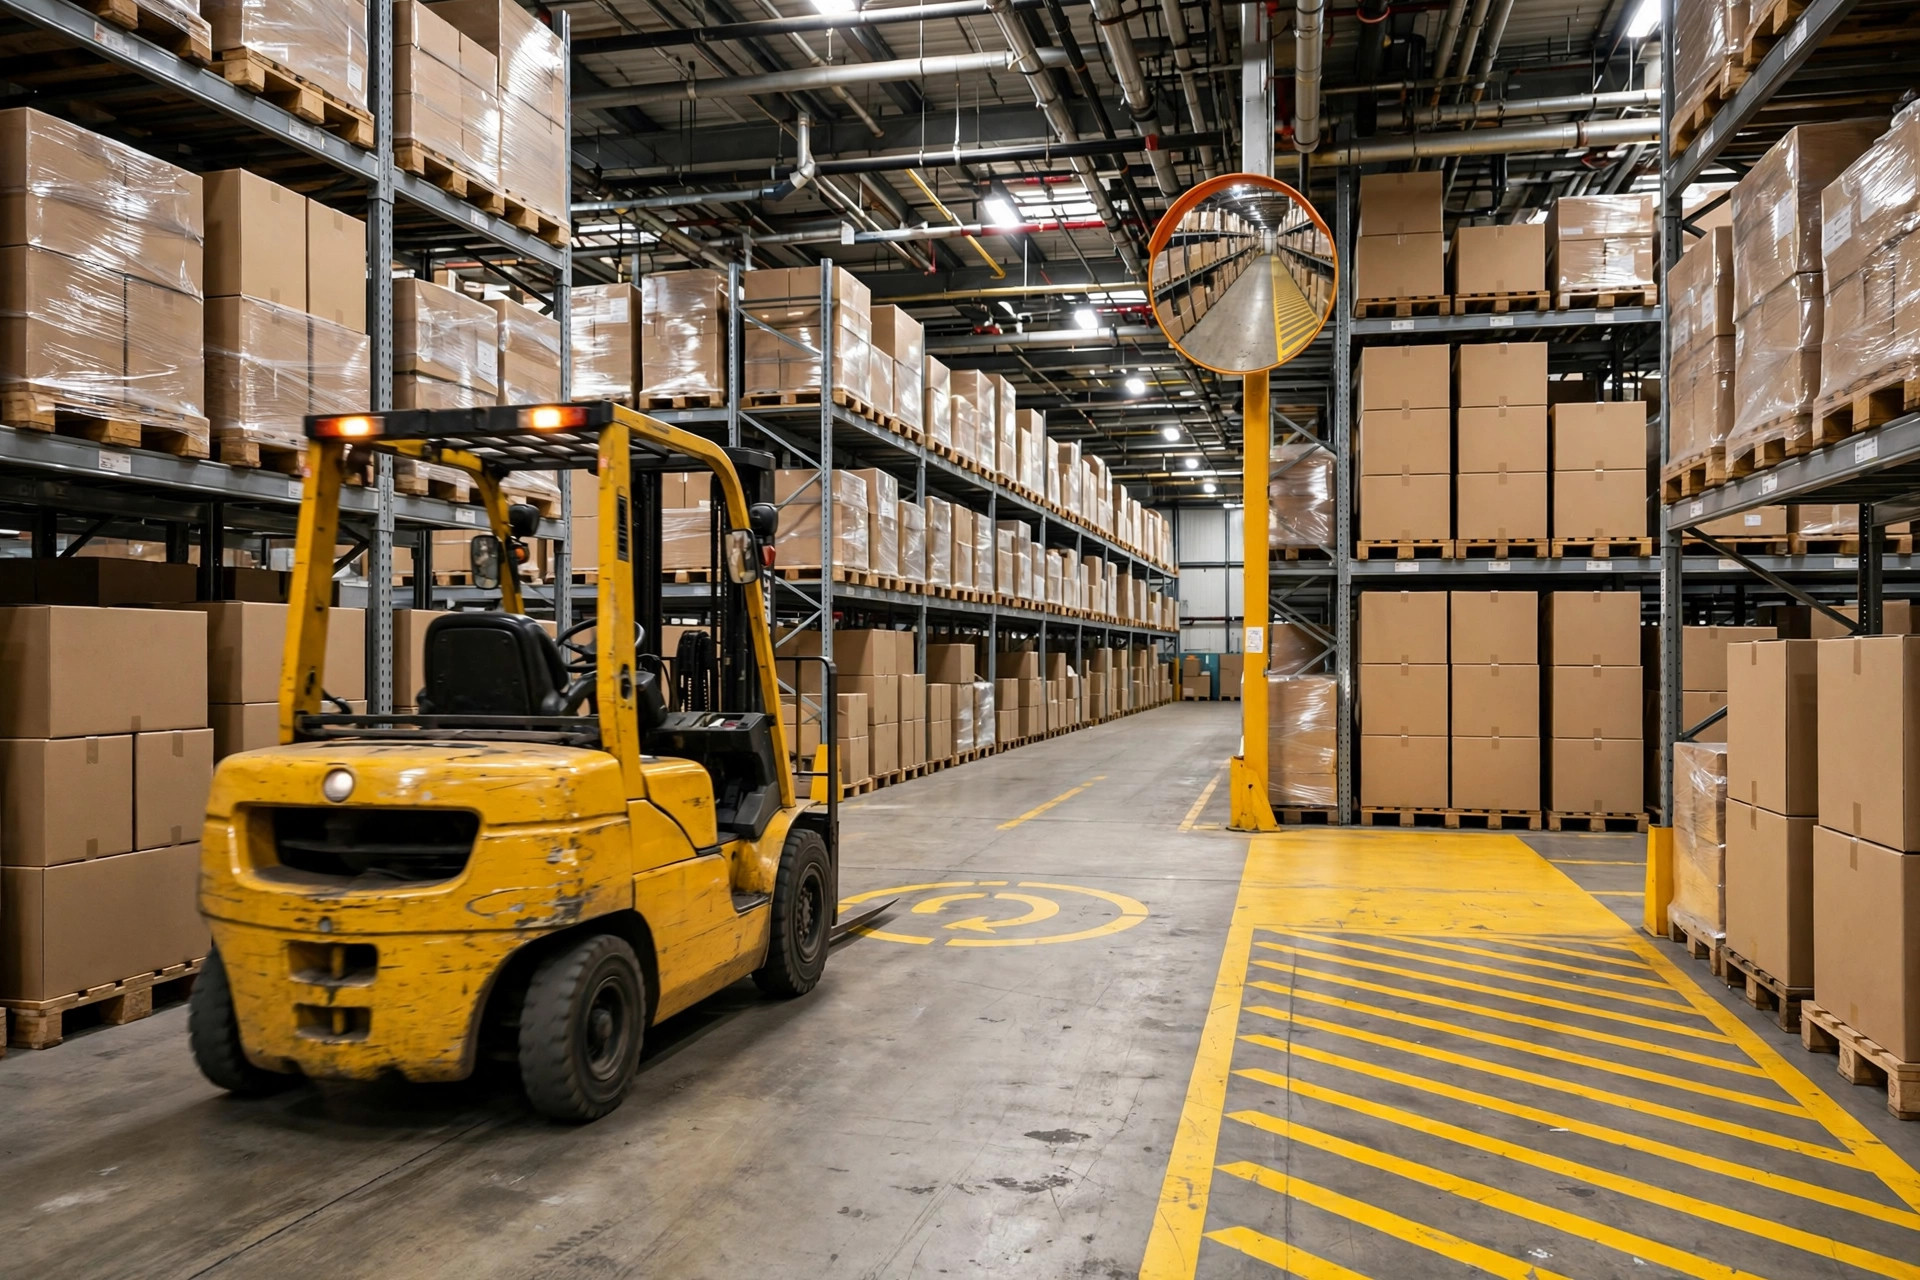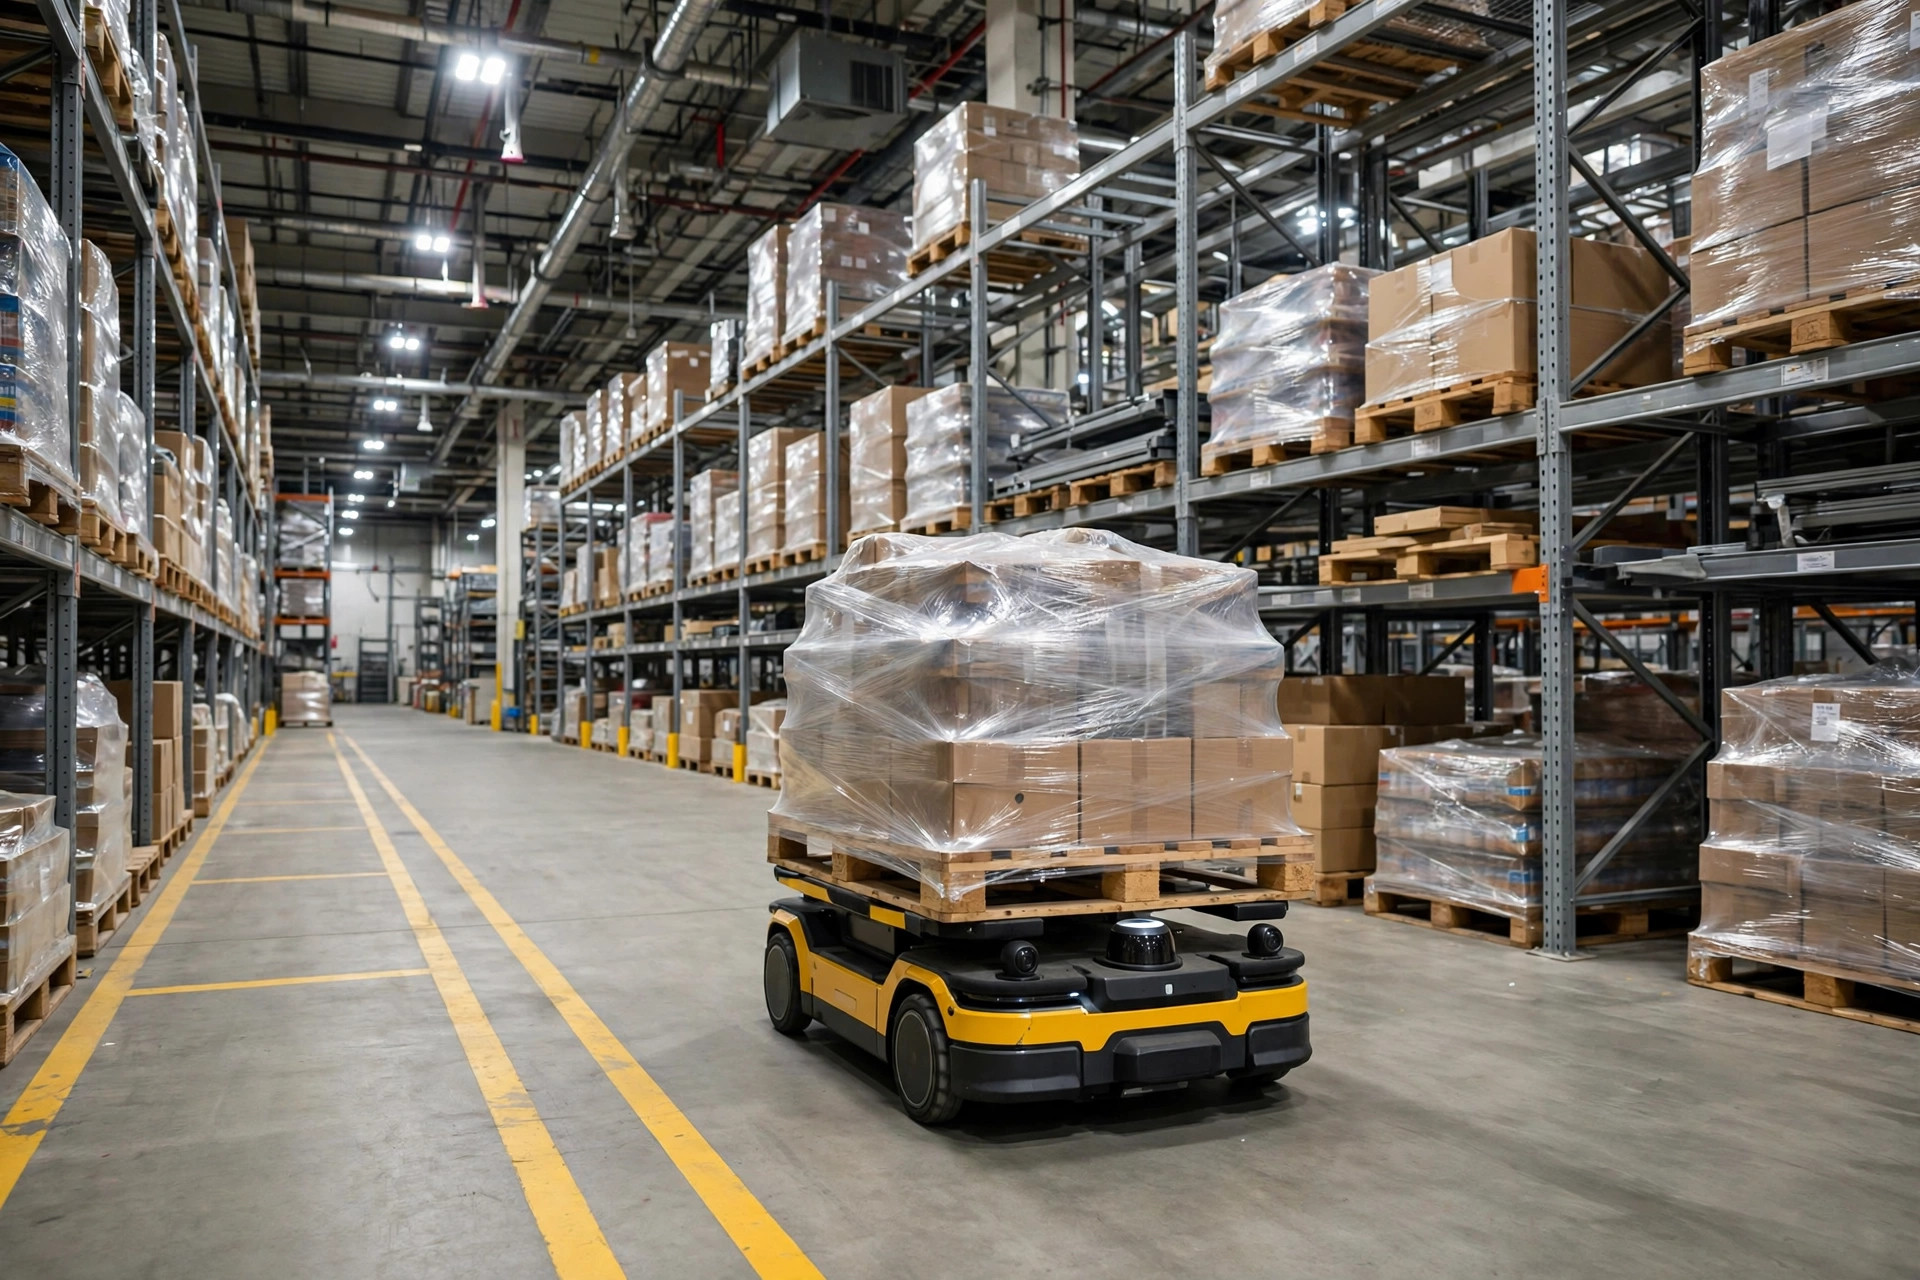
"Para para pessoas." Essa é a frase com que todo vendedor de AMR abre o discurso, e é a frase que permite a muitos donos dormir tranquilos depois de assinar o pedido de compra. Já percorri mais de um armazém onde uma dúzia de robôs percorre o corredor principal enquanto separadores e técnicos de controle de qualidade caminham pela mesma faixa, e a gerência me diz que o sistema é inteligente o bastante para que ninguém precise ceder passagem. Soa lindo. Não é?
Costumo fazer uma pergunta ao supervisor do chão de fábrica, e o clima muda: você sabe a que altura do chão fica o plano de varredura do LiDAR? Oito em cada dez não sabem responder. A maioria dos scanners 2D fica montada a um pé ou mais do chão, varrendo um único plano horizontal. Tudo acima desse plano, invisível. Tudo abaixo dele, também invisível. Os garfos de uma empilhadeira deitados no chão têm apenas algumas polegadas de altura—deslize um pela lateral e o scanner só vê ar vazio. Uma caixa que rolou para o corredor, um pedaço de filme stretch caído, mesma história: fora da "linha de visão" do robô.
Aqui está a parte que dói: o scanner nunca vê uma "pessoa". Ele vê um contorno reflexivo. Um trabalhador do turno da noite com um moletom escuro de capuz, de cabeça baixa no celular, sob iluminação de corredor a meia-luz, devolve um sinal fraco. Da detecção à classificação até a parada completa, cada etapa custa tempo. Por mais rápido que a máquina reaja, ela não vence a física: os sensores varrem em ciclos, e um robô carregado precisa de distância para frear. Isso não é um defeito de qualidade. É simplesmente como o mundo funciona.
No ano passado, assisti a um quase acidente se desenrolar em câmera em um centro de fulfillment nos arredores de Columbus, Ohio—perto de 400.000 pés quadrados, com cerca de duas dúzias de AMRs trabalhando à noite. Por volta das 2h da madrugada, com metade das luzes do corredor apagadas para economizar energia, um embalador cortou na diagonal a faixa principal dos AMRs, de olhos no celular. Um robô dobrou a esquina da estante, reduziu a velocidade, mas não parou por completo—parando a menos de um metro do rapaz. Ele suou frio. O robô pausou dois segundos, seguiu em frente, e o log do sistema registrou uma linha: "desvio de obstáculo". Ninguém se machucou. Ninguém sequer registrou um relatório.
Disse depois ao gerente do armazém: isso não é "o sistema funcionando muito bem". Isso é um quase acidente. A mesma manobra, numa área de recebimento mais movimentada no meio do dia, ou com um funcionário veterano de reação mais lenta, e teríamos uma conversa bem diferente. A sorte é o consumível mais caro de um armazém.
O que o scanner não vê é o verdadeiro perigo
Antes de desenhar uma única zona de segurança, admita que o scanner tem três pontos cegos embutidos. Primeiro, a altura: obstáculos baixos são basicamente cara ou coroa, como descrevi. Segundo, os cantos: estantes, colunas e paletes empilhados bloqueiam a linha de varredura, então robôs e pessoas "aparecem de repente" um para o outro nos cruzamentos. Terceiro, os materiais: roupas escuras, filme stretch transparente e aço inoxidável polido retornam mal, e o sistema os classifica tarde.
Então a abordagem profissional são dois anéis concêntricos ao redor do robô: uma zona externa de desaceleração—algo entra, o robô reduz a velocidade e acende as luzes—e uma zona interna de parada—chegue mais perto e ele freia forte. O tamanho desses anéis não é chute; segue a carga útil, a velocidade e as condições do piso. Um robô totalmente carregado numa rampa precisa de uma distância de parada muito maior que um vazio no concreto plano. Tire os números reais do manual de segurança do fabricante do equipamento—não do discurso do vendedor, e certamente não da sua própria fita métrica. O manual, mais o que a OSHA espera no seu local, é a única autoridade.
Vou dizer em voz alta a parte impopular: apostar toda a segurança no desvio de obstáculos por software é como usar pastilhas de freio como guardrail. Pastilhas se desgastam. O software classifica mal. Guardrails, não.
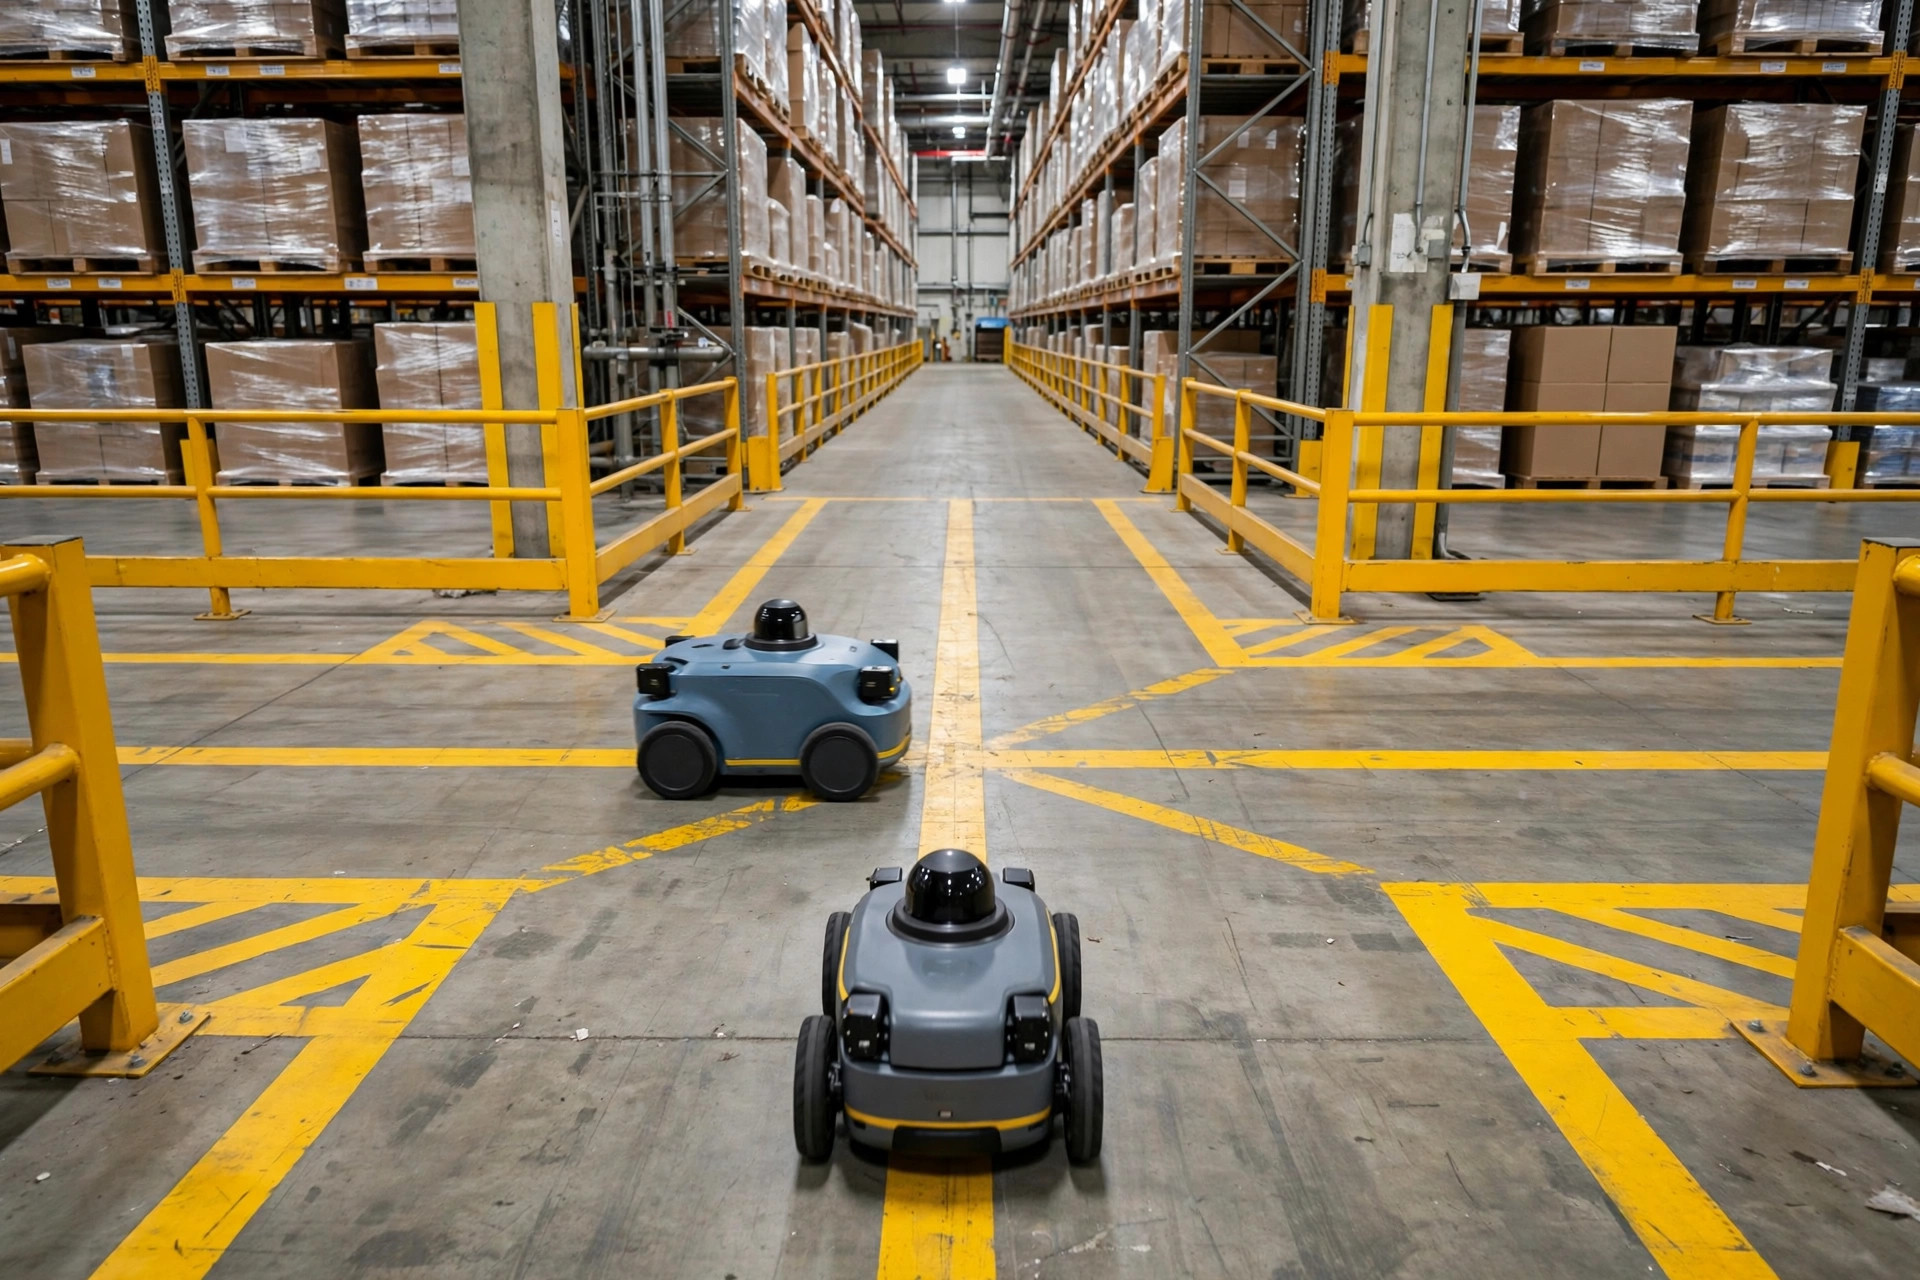
Tinta no chão vence o código na nuvem
Passarelas de pedestres e rotas de AMR seguem uma regra: separe-as onde der, e onde não der, trate o cruzamento como uma interseção—nunca como espaço compartilhado. Os métodos são gloriosamente low-tech, e é por isso que funcionam: marcações amarelas no chão para as passarelas, guardrails nos trechos críticos, faixas de pedestres estilo zebra nos cruzamentos e mão única onde o layout permitir. Pessoas e máquinas têm cada uma sua faixa, então nem sequer têm a chance de se encontrar.
É nos cruzamentos que a coisa fica séria, e três coisas baratas se pagam rápido: espelhos convexos, sinalização de redução de velocidade e alertas sonoros e visuais. O robô desacelera e pisca antes da curva; o pedestre o vê chegando de longe. Equipar um prédio de 200.000 pés quadrados com tudo isso custa na faixa baixa a média de cinco dígitos—troco perto do tempo parado, da investigação e do aumento do seguro de um único incidente.
Vi três armazéns cujos donos diziam a mesma coisa: "o software é inteligente o bastante, barreiras físicas são exagero". Depois, um dos gerentes de EHS deles me contou em particular que quando a seguradora veio para uma auditoria no local, a primeira pergunta do auditor ao entrar foi: como as passarelas de pedestres estão fisicamente separadas das rotas dos robôs? Se você não souber responder a essa, já sabe como vai a negociação do prêmio. Até o pessoal que recolhe os cheques entendeu isso antes de nós: o código mantém honestas as pessoas honestas; os guardrails mantêm todo mundo vivo.
Os três pontos perigosos nunca ficam nos trechos retos
Num corredor reto, com pessoas e robôs se aproximando de frente, o scanner vê tudo—esse é o lugar mais seguro do prédio. Os incidentes acontecem nos pontos de transferência, onde os fluxos de trabalho humano e robótico se cruzam no mesmo ponto. Reduzi a três, e cada um merece dez minutos do seu tempo parado no chão observando.
Primeiro: a área de preparação do recebimento. Pessoas descarregando à mão, paletes pousando no chão, empilhadeiras indo e vindo, AMRs costurando por tudo isso puxando carga. Humanos e robôs competem pelos mesmos metros quadrados. É a zona mais bagunçada e a mais fácil de descartar—porque "é só temporário".
Segundo: os cruzamentos do corredor principal, especialmente os cantos das estantes. Os pedestres atravessam a rota dos AMRs onde as estantes bloqueiam completamente a linha de visão, então os dois lados "aparecem de repente". Trate-os como cruzamentos de verdade: espelhos, sinalização, redução de velocidade. Os três, sem exceção.
Terceiro: as áreas de recarga e manutenção. Técnicos caminham entre os robôs para trocar peças e limpar sensores enquanto as unidades ficam em "standby"—a um comando de voltar a rodar. Fazer manutenção num robô sem bloqueio e sinalização é como limpar uma arma carregada.
O comissionamento e a operação diária precisam de roteiros diferentes. Durante o comissionamento, as rotas mudam diariamente e os parâmetros são ajustados o tempo todo—mantenha alguém no chão observando, imponha velocidades reduzidas, até feche faixas temporariamente. Três dias lentos valem mais que uma tarde ruim. Na operação diária, rotas fixas geram complacência. "Nada aconteceu em seis meses" é a frase de abertura de todo relatório de incidente. O que funciona então são duas disciplinas: percorrer o chão para verificar se as zonas de segurança não foram colonizadas por paletes e lixeiras, e puxar os eventos de "parada de emergência" dos logs do sistema. Quando a contagem de paradas de emergência começa a subir, o sistema está lhe enviando uma carta de aviso com antecedência.
Aqui está uma lista de verificação para a gerência. Cole-a na parede do escritório e percorra-a trimestralmente:
- As passarelas de pedestres e as rotas dos AMRs estão fisicamente separadas? Os cruzamentos são gerenciados como interseções?
- Os parâmetros das zonas de desaceleração e parada do LiDAR foram revalidados contra as cargas úteis e velocidades atuais—usando o manual de segurança do fabricante, não a palavra do vendedor?
- Cada um dos três pontos de transferência de alto risco (preparação do recebimento, cruzamentos do corredor principal, recarga e manutenção) tem um responsável, e eles estão livres de obstruções?
- Os turnos da noite e os feriados receberam sua própria revisão de risco de iluminação e pessoal?
- Alguém está realmente lendo o log de paradas de emergência, e a tendência está piorando?
- O treinamento de novos contratados inclui uma lição sobre os pontos cegos dos robôs?
No fim do dia, o problema nunca foi "o AMR para para pessoas". É "o AMR consegue ver todas as pessoas, o tempo todo". Não consegue. Admita o que a máquina não consegue ver e cubra essas lacunas com guardrails, tinta e regras. Vinte anos em chão de armazém me ensinaram a ordem: primeiro a separação física, depois o desvio inteligente. Inverta a ordem e você vai pagar a mensalidade mais cedo ou mais tarde—a única pergunta é se você a paga para a seguradora ou para a sorte.
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.