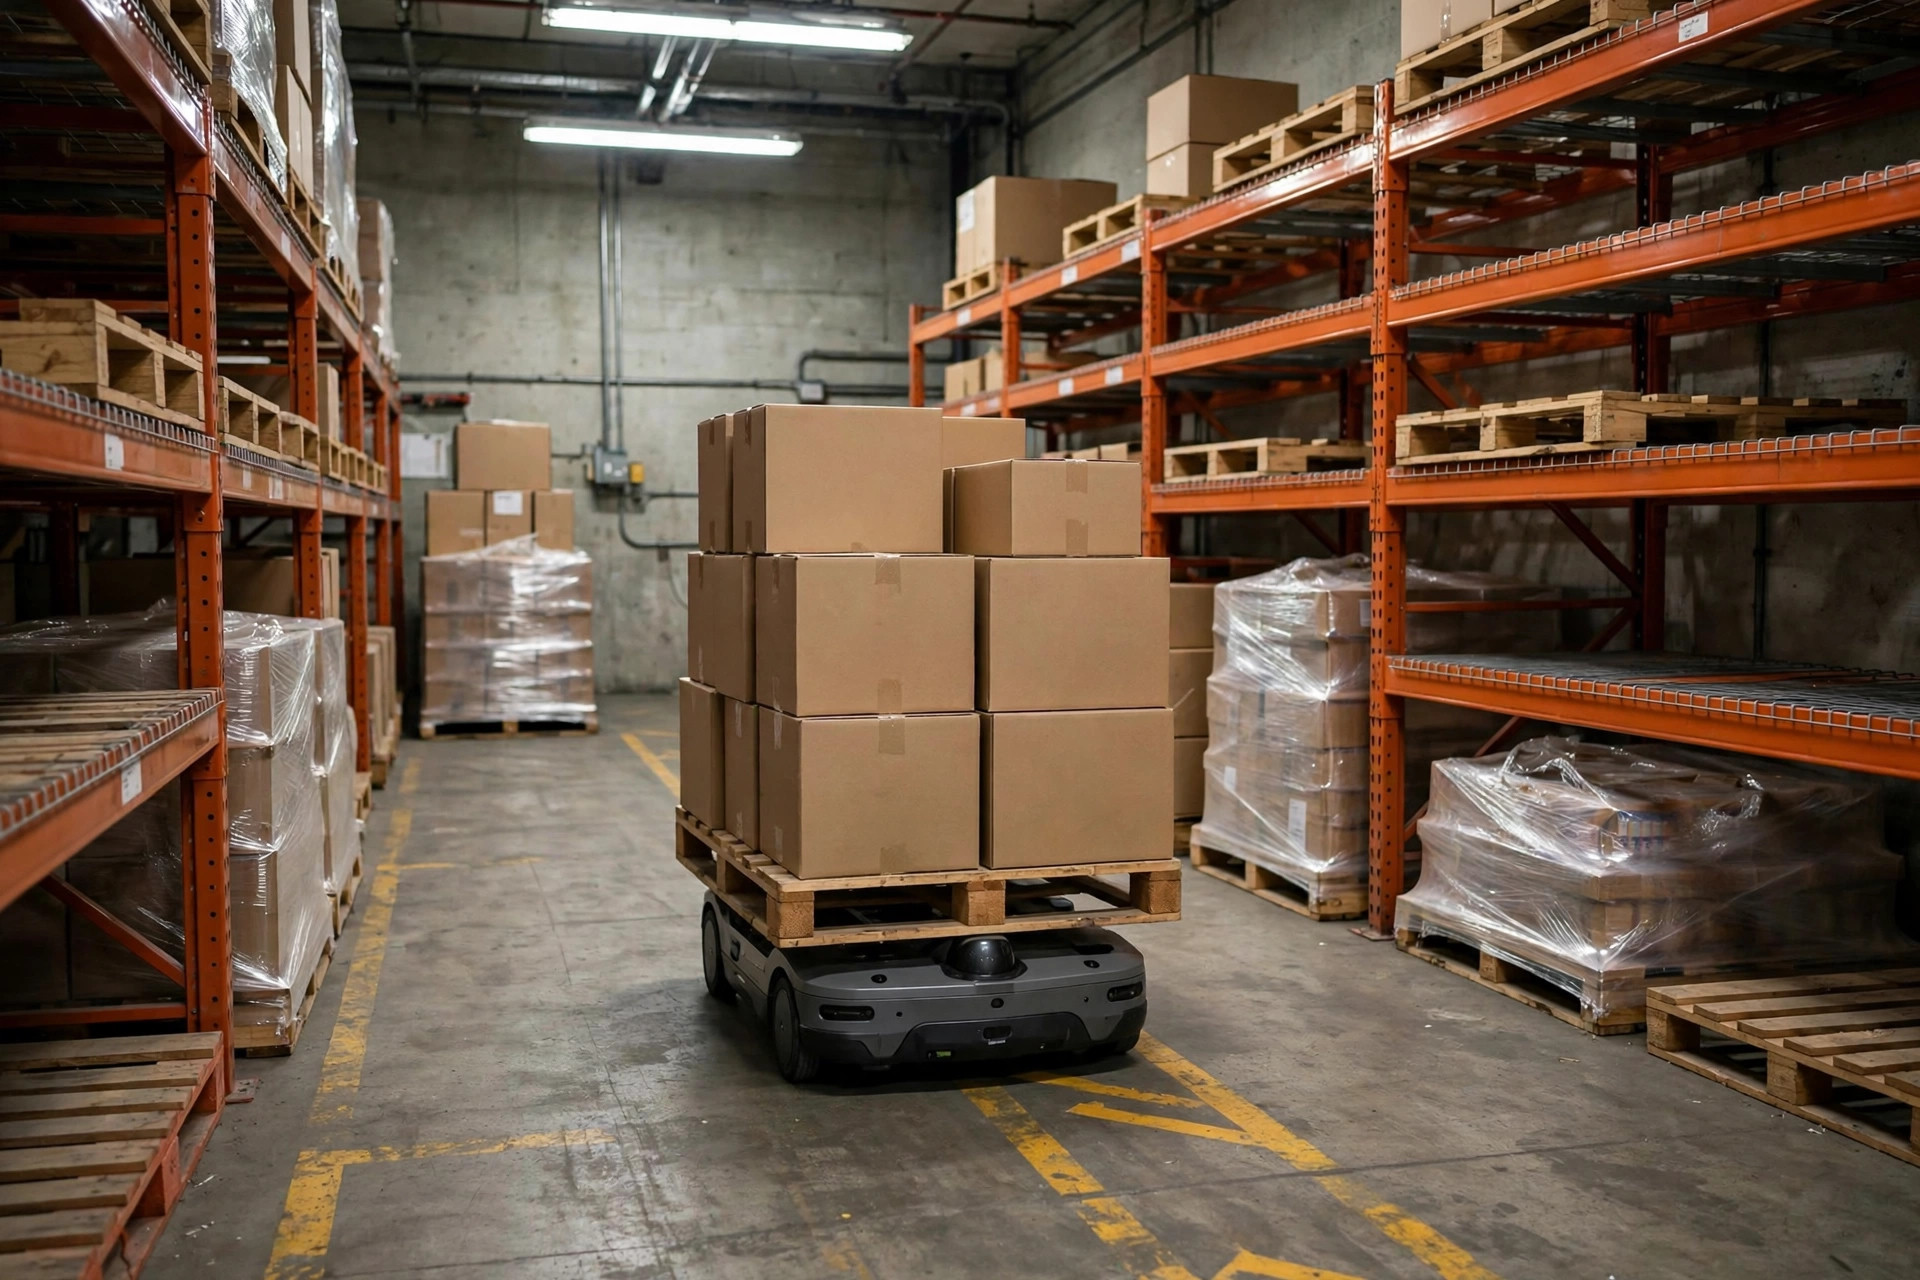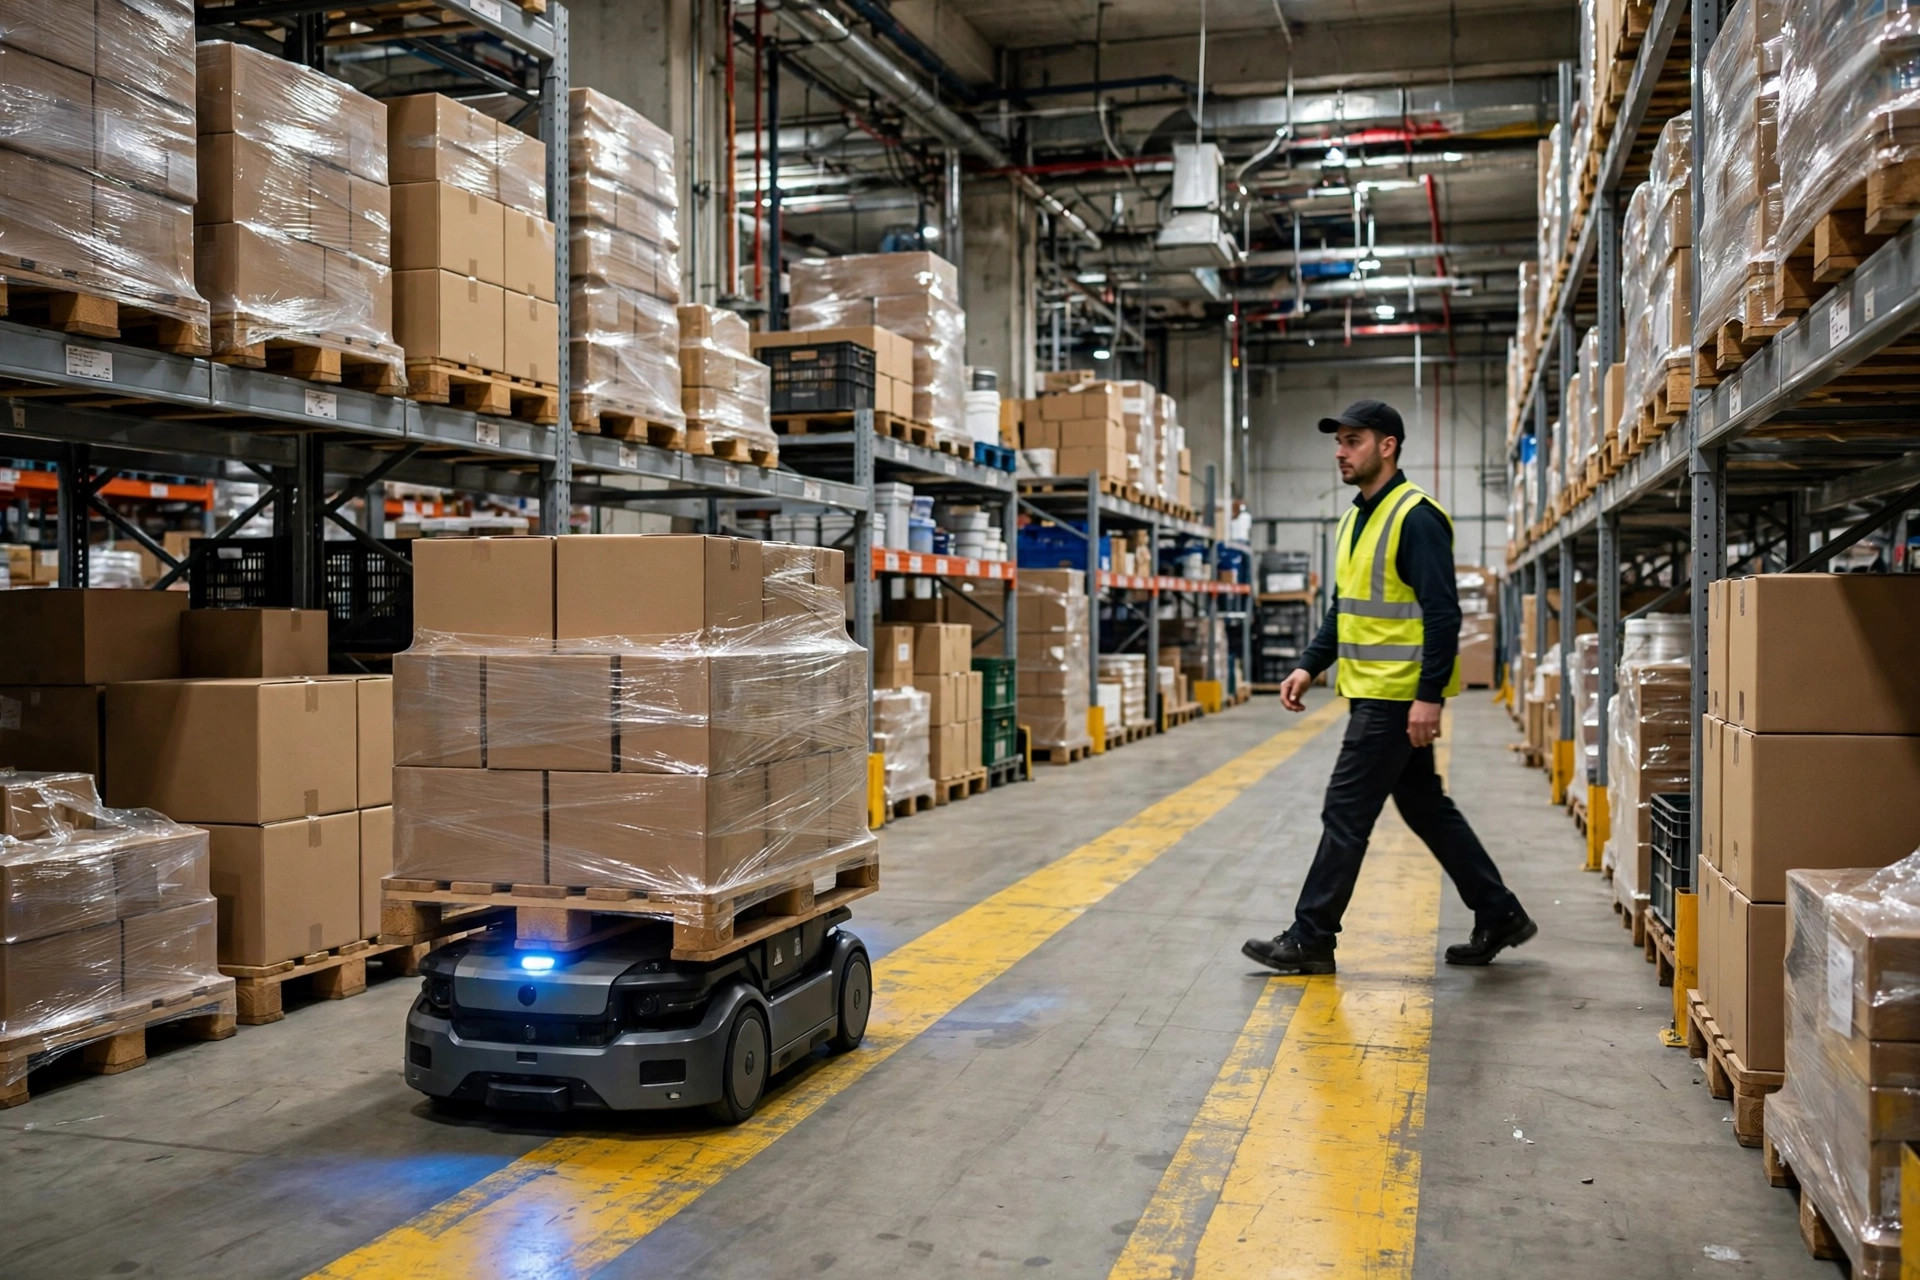
Começo com a ideia contraintuitiva: nos incidentes de pedestres com AMRs, o mais perigoso nunca foi «o robô vai rápido demais». É o humano que presume «ele me vê». Já vi operadores andando ao lado de um AMR enquanto olhavam o celular, e separadores cortando um corredor a um metro na frente de um — «tem lidar, ele para». O lidar para. A física não negocia. Este artigo cobre três linhas de defesa: como definir a distância de segurança, como zonear pessoas e máquinas, e como configurar a lógica de parada de emergência. Mantenha as três e o tráfego misto é realmente implantável.
O princípio: como um AMR «vê» você
Pense no sistema de segurança de um AMR como «olhos + cérebro + freios»: o scanner laser de segurança varrendo um campo plano ao redor do veículo, o CLP de segurança emitindo comandos no instante em que algo entra numa zona predefinida, e a frenagem do sistema de tração. Se um elo cair, sua segurança é papelada.
O parâmetro-chave é a distância de parada, porque ela determina o tamanho das zonas de segurança: distância de parada = distância de reação + distância de frenagem, onde distância de reação = tempo de resposta do sistema × velocidade e distância de frenagem = velocidade² / (2 × desaceleração). Uma estimativa aproximada para um caso comum — um AMR carregado com 1 tonelada a 1.5 m/s, desaceleração 0.6 m/s², resposta 0.3 s — dá cerca de 0.45 m de reação mais 1.9 m de frenagem, uns 2.3 m no total. Por isso uma zona de segurança de 1 metro é ilusão: a distância que o veículo precisa para parar, mais margem para o movimento humano, faz com que 2.5 m seja o ponto de partida sensato. Trate isso como ilustrativo — a avaliação de risco do seu integrador para sua instalação é o que vale, já que carga, atrito do piso e rampas reescrevem o número.
Um ponto cego que as pessoas esquecem: o scanner de segurança varre um único plano, normalmente a 20–30 cm do chão. Ele vê suas pernas — não o palete à altura do peito, nem a mercadoria suspensa nos garfos de uma empilhadeira. Dentro desses pontos cegos ele genuinamente não vê você, e é por isso que «tem lidar, então é seguro» é uma ilusão.
Sobre normas, dois fatos públicos: OSHA 1910.176 cobre empilhadeiras industriais motorizadas com requisitos gerais sobre segurança de pedestres e treinamento de operadores — consulte a tabela de penalidades publicada vigente da OSHA para os níveis de multa. ANSI/RIA R15.08 é a norma de segurança escrita especificamente para robôs móveis; suas exigências centrais são uma avaliação de risco pré-implantação e funções de segurança qualificadas no nível de integridade de segurança apropriado. Qualquer coisa incerta volta ao texto da norma e à avaliação de risco do seu integrador — nunca à promessa verbal de um vendedor.
Comparação de três abordagens de zoneamento
Há exatamente três formas de zonear pessoas e máquinas. Não há quarta. Aqui está a tabela comparativa:
| Abordagem | Como funciona | Nível de proteção | Impacto na eficiência | Serve para |
|---|---|---|---|---|
| Separação física | Cercas e proteções envolvem por completo as rotas de AMR | Mais alto | Mais baixo — pessoas e robôs nunca se encontram | AMRs de alta velocidade, cargas pesadas (1 tonelada+) nos corredores principais |
| Cercas virtuais | As zonas de segurança mudam dinamicamente; a entrada de humanos provoca redução de velocidade ou parada | Médio-alto | Médio — reduções de velocidade frequentes prejudicam o takt time | Zonas de separação, pontos de carga/descarga onde os caminhos se cruzam |
| Separação temporal | Pessoas e robôs trabalham em turnos ou janelas diferentes | Médio | Alto — a utilização do AMR sofre | Armazéns pequenos, poucos AMRs, rotas simples |
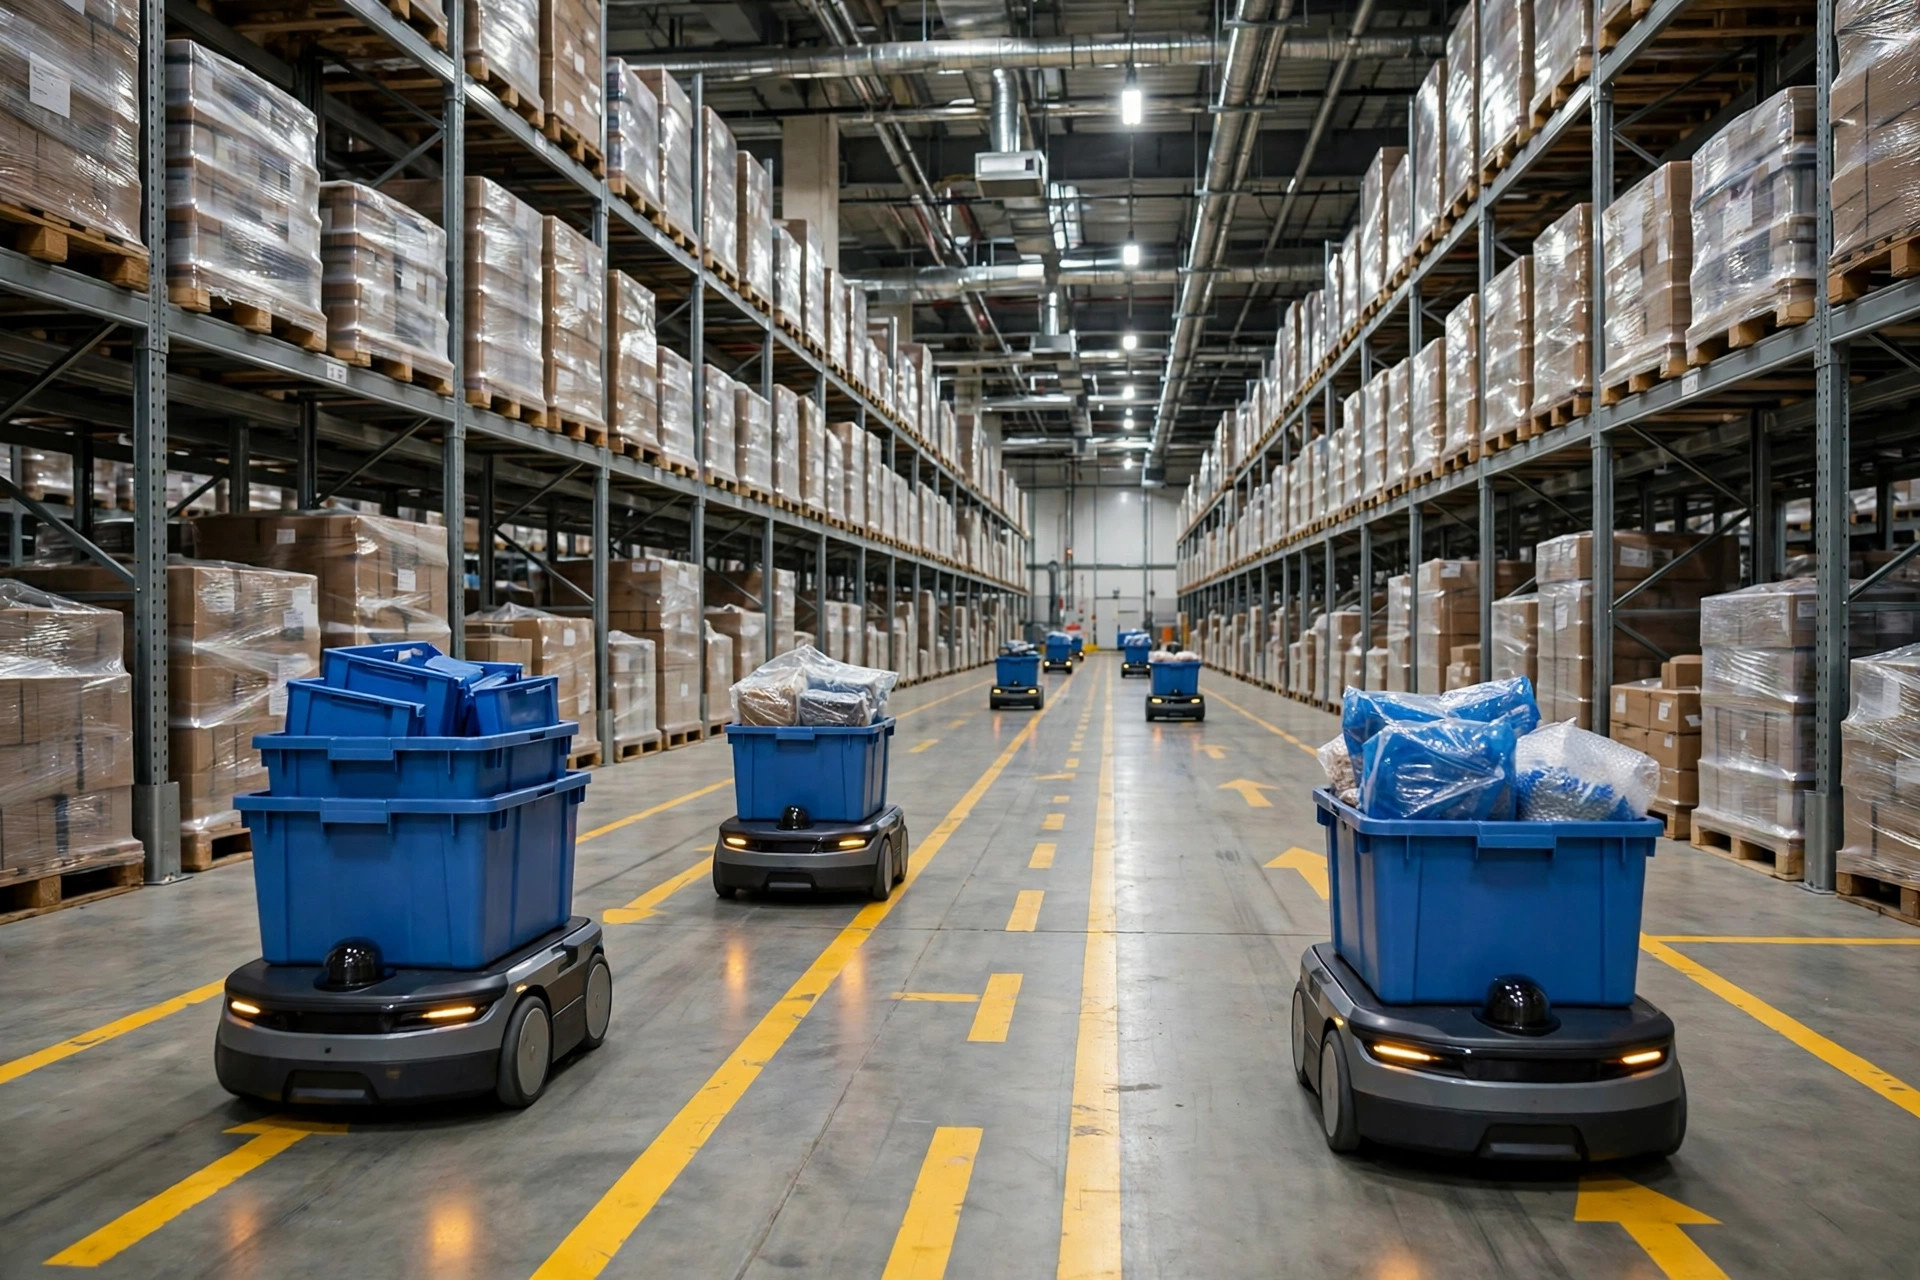
O limiar de seleção é claro: velocidade acima de 1.5 m/s, carga acima de 1 tonelada, ou rotas que cruzam áreas densas de pedestres — não hesite, vá de físico. Cercas virtuais são a escolha realista para a maioria dos armazéns, mas têm um pré-requisito: a calibração das zonas de segurança deve ser re-verificada regularmente. Vi um centro de e-commerce adicionar uma fileira de racks temporários antes da alta temporada de 2024. As rotas de AMR não mudaram, mas a calibração das zonas ainda era a do layout antigo — o novo rack bloqueava um canto do campo de visão do scanner, criando um ponto cego. Duas semanas de pequenos atritos que ninguém levou a sério, até um AMR derrubar um tote ali. Ninguém se feriu, felizmente.
A separação temporal parece o mais barato, mas exige a maior disciplina. Quando a utilização do AMR cai, todo o modelo de ROI quebra, e em três meses o chão volta silenciosamente ao tráfego misto — essa é a natureza humana. Então meu veredito é direto: instalação pequena, poucos robôs, rotas simples — a separação temporal é um bom começo. Mas assim que o volume cresce, você vai pagar por cercas virtuais ou separação física de qualquer jeito.
Parada de emergência e redução de velocidade: lógica de três níveis
Construa a lógica de redução de velocidade e parada em três níveis — pense como o controle de cruzeiro adaptativo de um carro, «longe, meio, perto»:
O nível um é a zona de aviso: uma pessoa entra no campo externo, o AMR cai para velocidade de engatinhar (digamos 0.3 m/s) e acende luzes ou apita — um lembrete, não uma frenagem.
O nível dois é a zona de parada de proteção: uma pessoa entra no campo interno, o AMR para imediatamente e retoma automaticamente quando a pessoa sai. Este nível é lógica dura no CLP de segurança — tem que parar mesmo se o sistema de negócio caiu.
O nível três é a parada de emergência: colisão iminente ou falha de autoteste do CLP de segurança — corte total de energia, freios aplicados. O circuito de parada de emergência tem que ser cabeado, não sem fio, não software. Pergunte ao integrador «a parada de emergência é um circuito cabeado ou um comando de software?» Uma resposta vaga é desclassificação instantânea.
Hora de mirar num pseudo-requisito: «é só colocar uma buzina grande no AMR e deixar tocando o dia todo». Não. O ruído ambiente do armazém passa de 70 dB, então a buzina tem que ser dolorosamente alta para ser ouvida — e os humanos ficam insensíveis a alarmes contínuos em questão de dias (fadiga de alarme, bem documentada). Uma buzina só pode auxiliar o nível um. A segurança nunca pode descansar na suposição de que «alguém ouviu».
Limiares de seleção: gaste onde conta
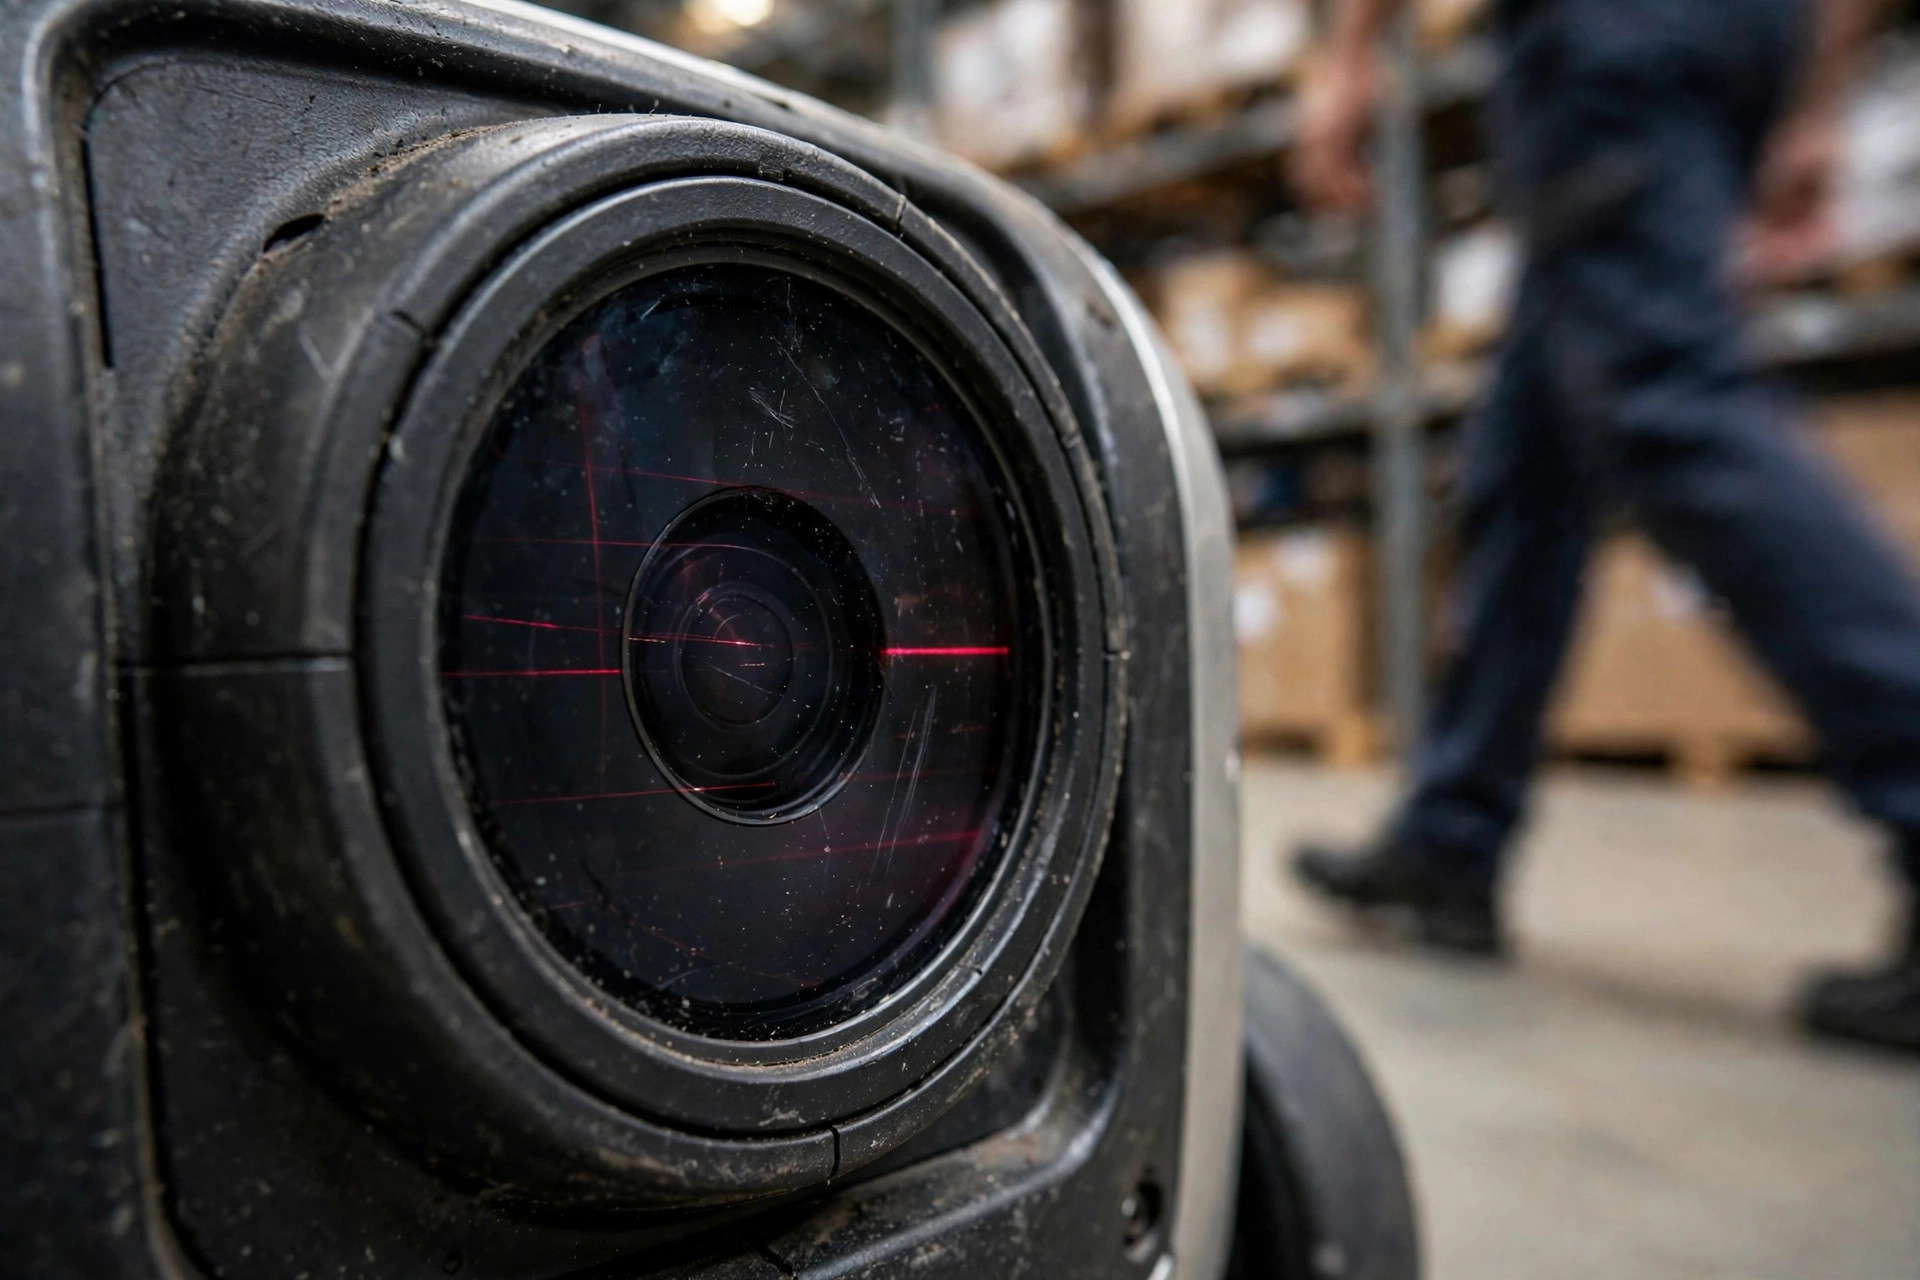
O lidar de navegação e os scanners laser de segurança são duas coisas distintas — não deixe que «tem lidar» engane você. O lidar de navegação cuida da localização: preciso, mas sem certificação de segurança. Um scanner laser de segurança carrega uma qualificação de integridade de segurança, custa duas a três vezes mais, e é o único «olho» permitido dentro do laço de segurança. Onde os AMRs compartilham espaço com pessoas, o scanner de segurança é obrigatório, não opcional.
O mesmo com os controladores: um controlador padrão executa lógica de negócio, um CLP de segurança executa lógica de segurança — dois sistemas independentes. Quando você precisa de visão 3D por cima? AMRs estilo empilhadeira, cargas suspensas nos garfos, ou alturas de trabalho acima do plano do scanner — o que o 2D não vê em altura, o 3D cobre. Estes três itens (scanner de segurança, CLP de segurança, visão 3D) são o último lugar para cortar num orçamento de segurança. Cada dólar economizado aqui é uma aposta na probabilidade.
Quatro armadilhas de manutenção
Cerca de 70% das falhas de segurança de pedestres com AMRs acontecem na fase de manutenção:
Armadilha 1: ópticas do scanner sujas ou desalinhadas por pancadas. O pó do armazém é implacável — três meses sem limpar e o alcance de detecção cai de forma mensurável. Pior é uma leve pancada de um palete: 2 graus de desalinhamento abrem um grande ponto cego a 5 metros. Contramedida: limpeza das ópticas no checklist semanal, alinhamento re-verificado trimestralmente.
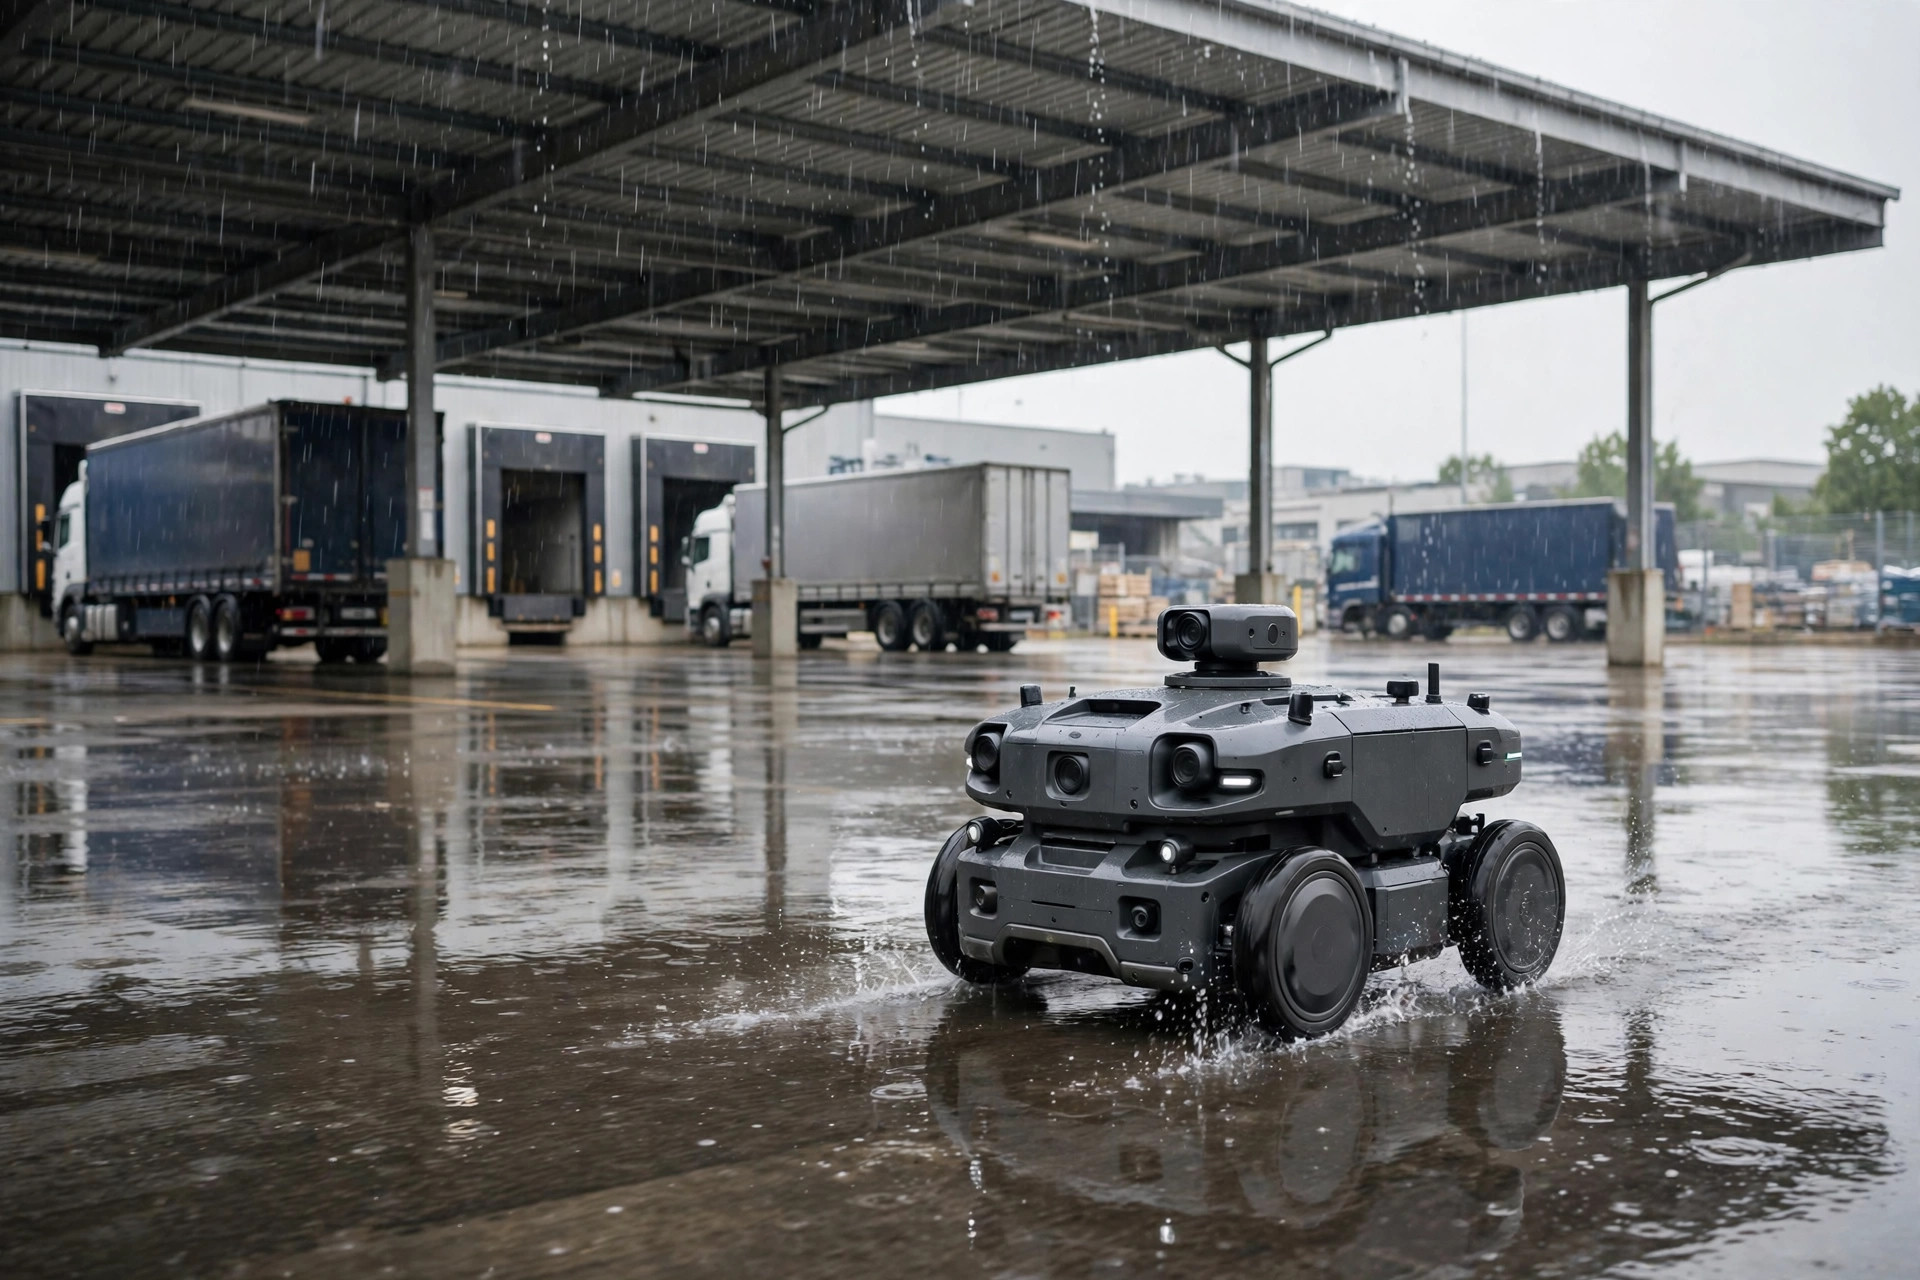
Armadilha 2: pisos refletivos e água. O epóxi recém-encerado ou poças jogam reflexos parasitas no scanner — paradas falsas no melhor caso, detecções perdidas no pior. Contramedida: o material do piso entra na avaliação de risco, e re-teste após limpezas profundas.
Armadilha 3: alguém no chão aumenta silenciosamente o limite de velocidade. Chega a alta temporada, o líder de turno acha os AMRs lentos e sobe o limite de 1.2 m/s para 1.8 m/s — enquanto as zonas de segurança seguem calibradas para 1.2. Contramedida: as senhas dos parâmetros de segurança ficam com o dono do equipamento, e toda mudança passa por um processo de mudança com uma nova avaliação de risco.
Armadilha 4: atualizações de firmware que sobrescrevem a configuração de segurança. A atualização entra, as zonas de segurança e os limiares de redução voltam aos padrões de fábrica, mas o layout do chão mudou há dois anos. Contramedida: revalidar cada função de segurança após cada atualização, com registros escritos. A gestão de mudanças da ANSI/RIA R15.08 espera exatamente isso — não pule porque é tedioso.
As contas: se vale a pena se resume a um número
O custo de uma colisão com pedestre se divide em direto e indireto. Direto: custos médicos, penalidades da OSHA (uma única violação grave chega a cinco dígitos em USD — consulte a tabela publicada vigente da OSHA), e o tempo de parada durante a investigação. Indireto: prêmios de seguro de trabalho subindo por anos, clientes tirando pontos em auditorias de segurança, moral no chão, contratação mais difícil — o mundo do armazém é pequeno, e uma instalação conhecida por um incidente grave paga mais para contratar.
Um pacote de segurança completo — scanners de segurança, CLP de segurança, retrofit de zoneamento, a avaliação de risco — geralmente custa cerca de um décimo do orçamento total do projeto AMR. Então aqui vai a frase de encerramento: se o dinheiro vale a pena se resume a um número — um incidente de severidade média, direto mais indireto, geralmente cobre refazer o pacote de segurança de toda a instalação duas vezes. O gasto em segurança não é um custo. É o item de maior ROI do projeto.
Por Da Liu, Engenheiro de automação
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.