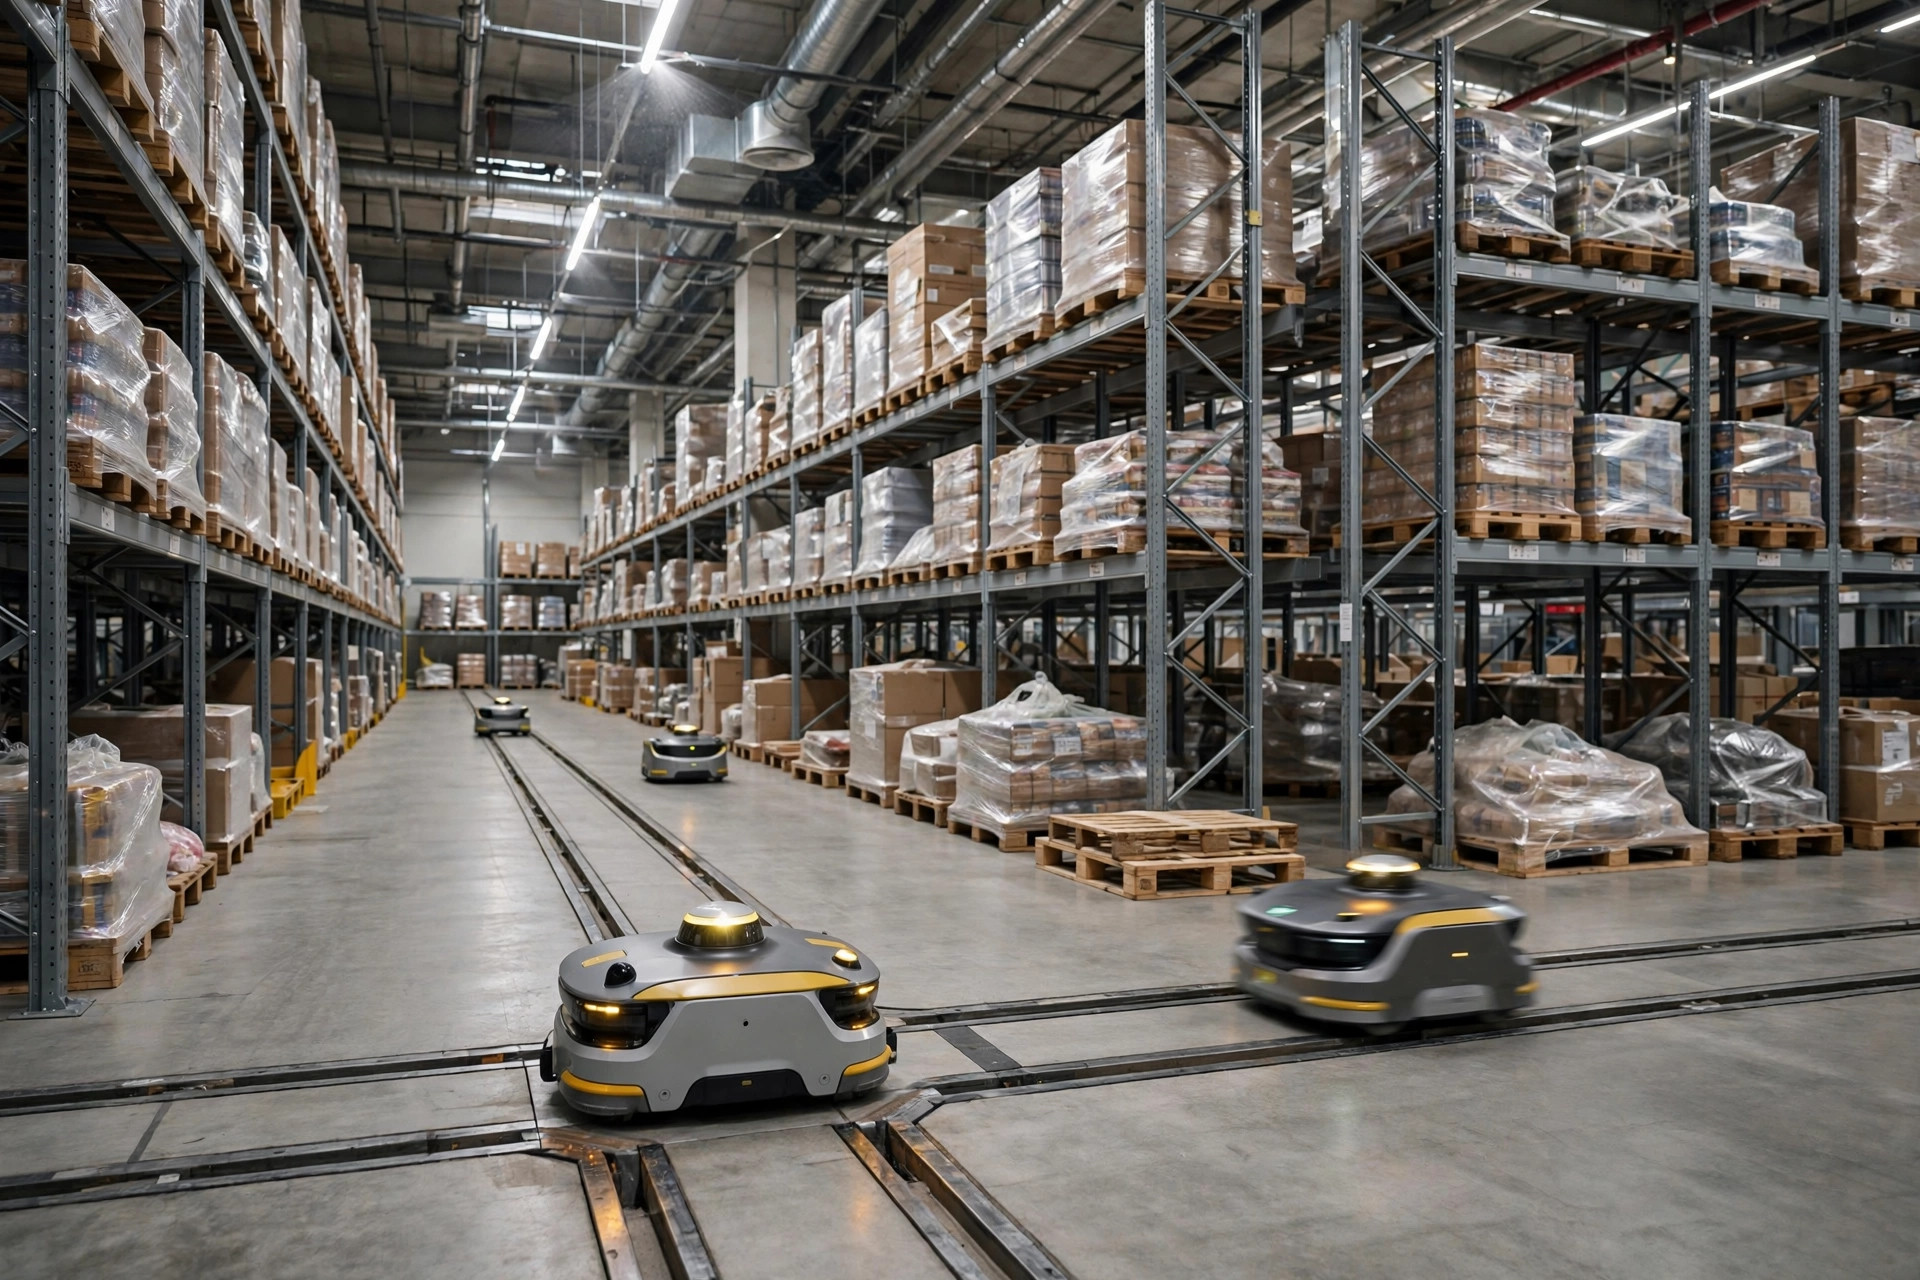
No outono passado, entrei em um armazém 3PL em Ontario, Califórnia. Algumas centenas de milhares de pés quadrados, uma frota novinha de AMRs fazendo transferências de paletes. O gerente do projeto estava orgulhoso — até que três robôs congelaram na área das docas naquela tarde. "Localization lost" em todas as telas. Os robôs ficaram parados girando no lugar enquanto as empilhadeiras buzinavam ao redor. Ele se virou para mim e disse: "Funcionou perfeitamente na sala de demonstração deles. O que aconteceu?"
Abaixei-me e olhei para o piso. Isso me contou a maior parte da história. A área das docas tinha concreto polido — brilhante o suficiente para ver seu reflexo. Scanners a laser odeiam isso. Os reflexos alimentam o robô com paredes que não existem. Depois olhei ao redor da doca: as pilhas de paletes mudavam todos os dias. Um dia uma parede de carga, no dia seguinte o piso vazio. Os robôs navegavam comparando contornos com um mapa, e o mapa nunca coincidia. Dois modos de falha empilhados um sobre o outro. Nenhum algoritmo ia salvar aquela implantação.
É sobre isso que trata este artigo. Ao escolher AMRs, a tecnologia de navegação decide se o seu go-live vai ser entediante ou um incêndio diário. Há três opções principais — baseada em LiDAR, baseada em visão e navegação por características naturais. Os vendedores vão falar de números de precisão e algoritmos sofisticados. Quase ninguém vai dizer do que cada uma realmente tem medo.
Do que cada tipo de navegação tem medo em segredo
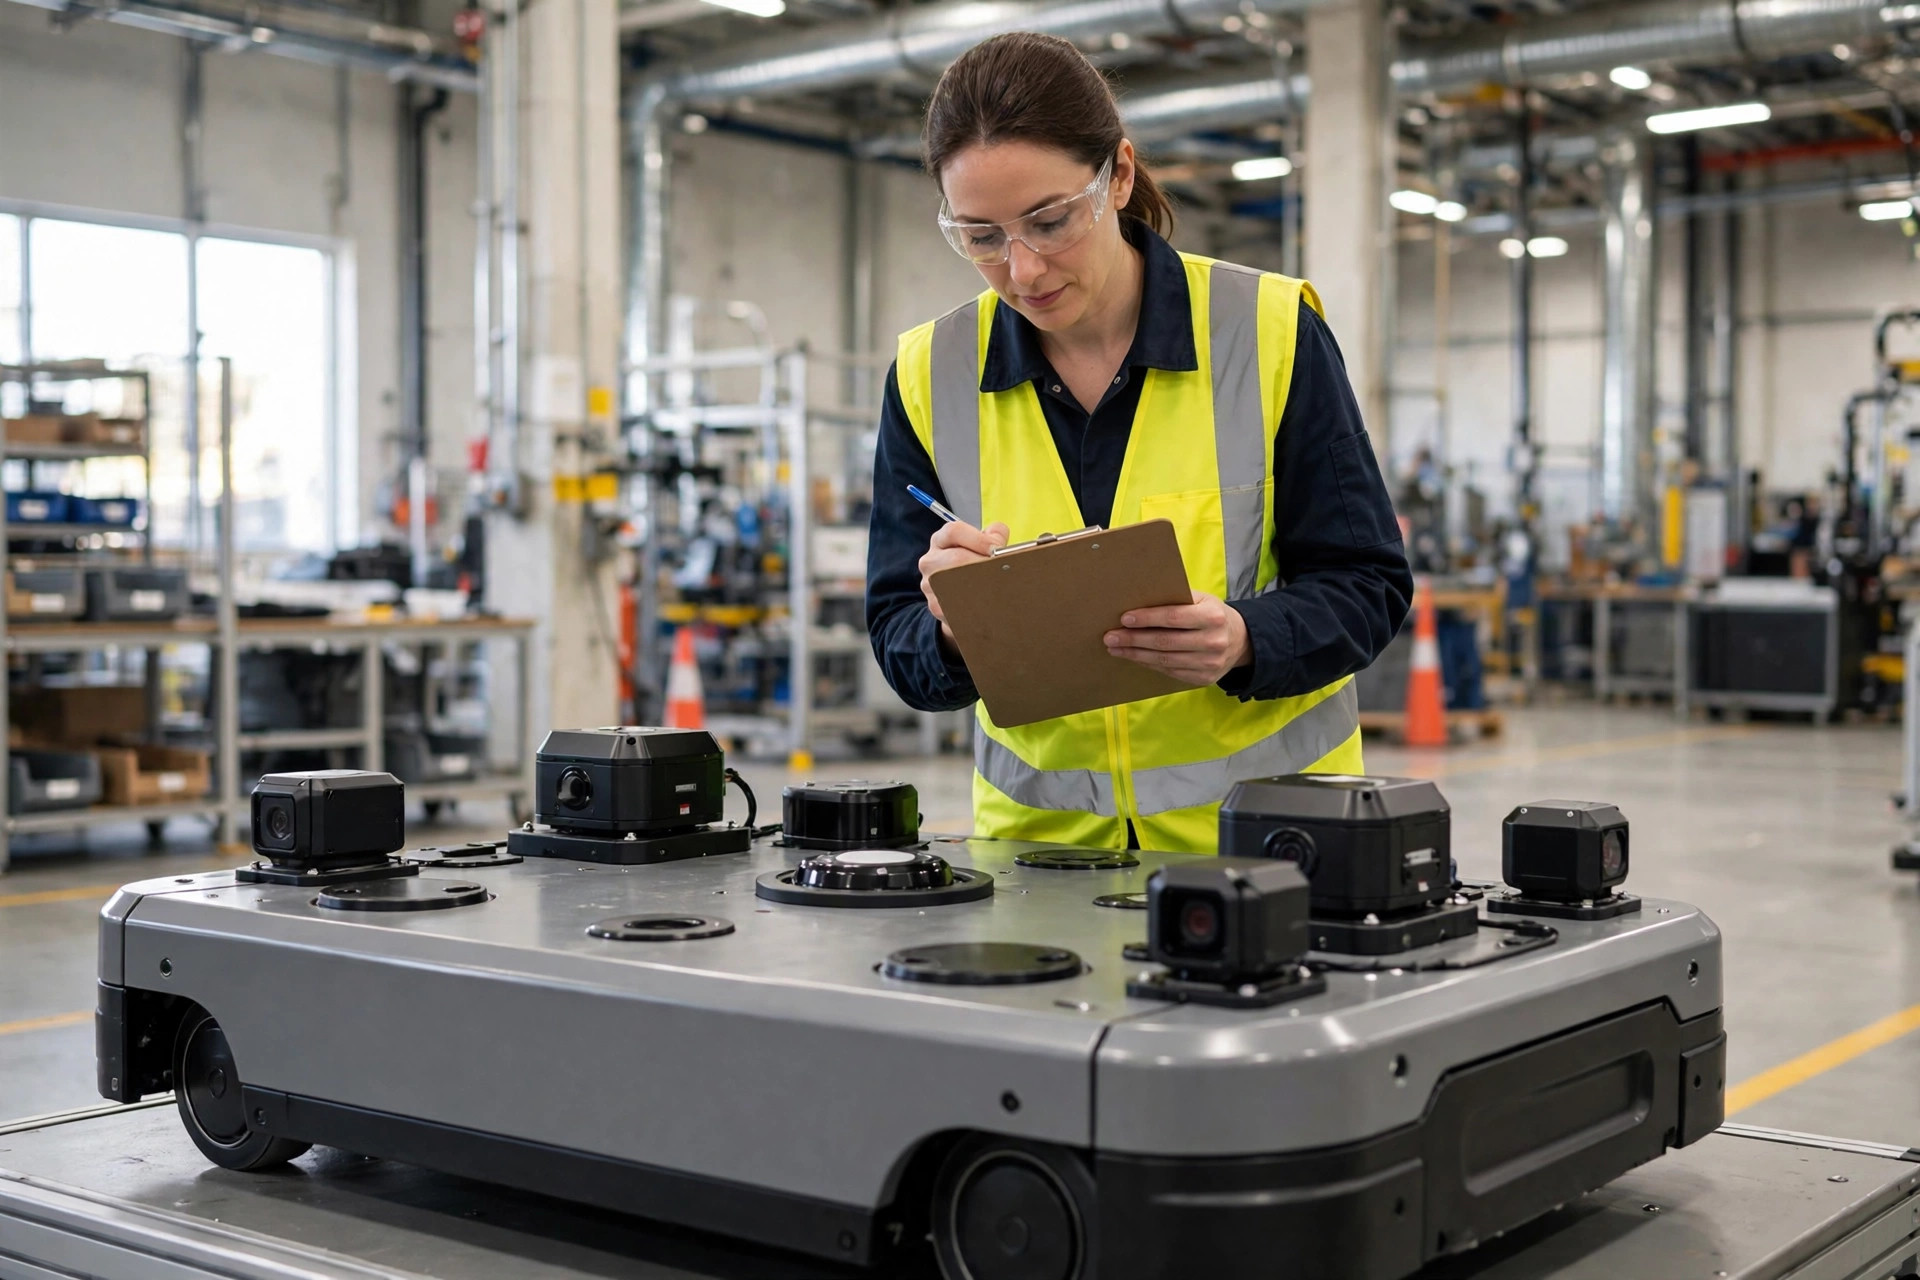
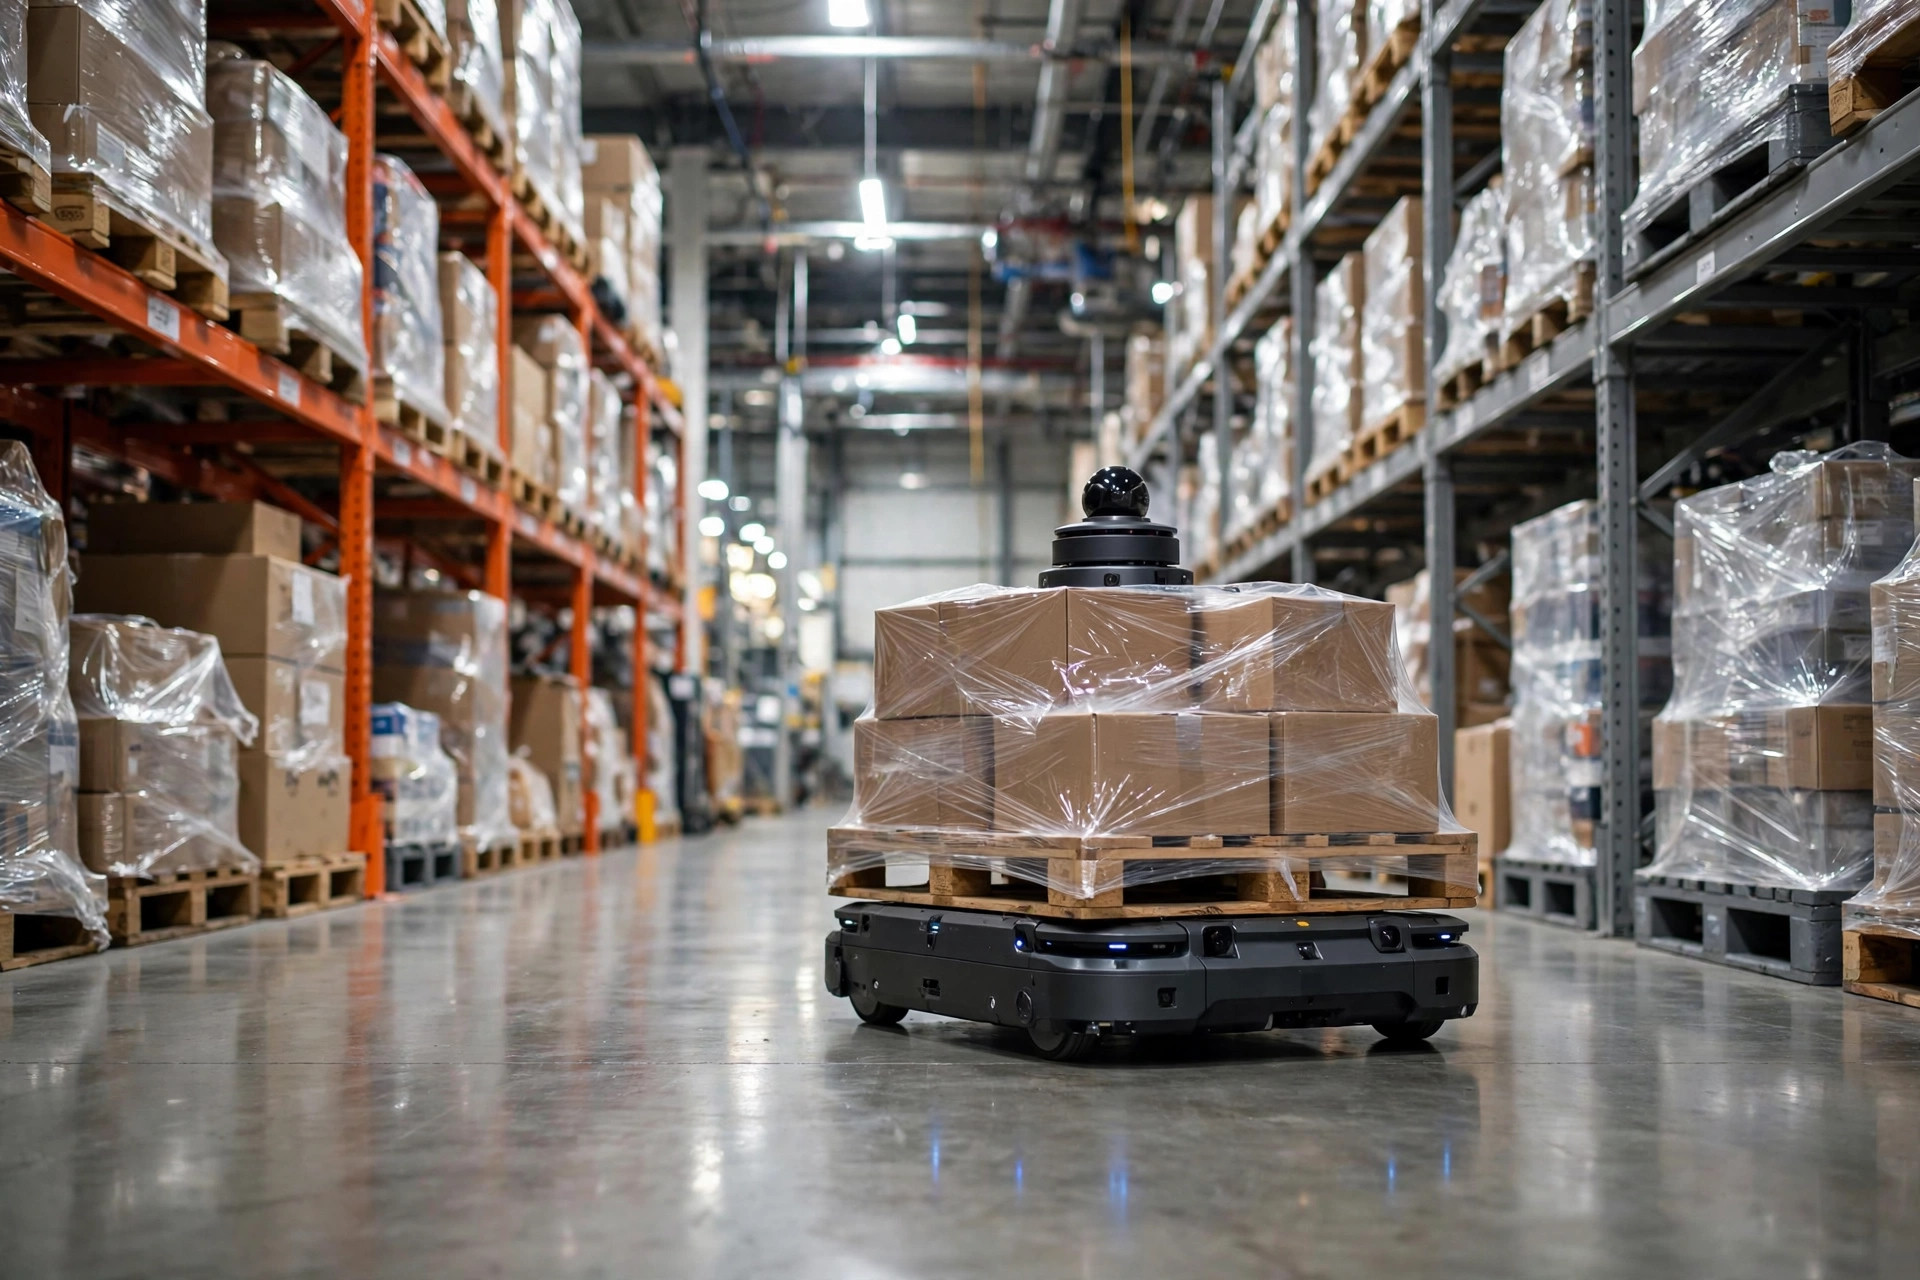
A navegação LiDAR é aquela com o disco giratório do sensor no topo. O conceito é simples: o laser varre o entorno, constrói um mapa de paredes, colunas e faces de racks, e se localiza comparando o que vê com esse mapa. Sua verdadeira força é que ela não se importa com a luz. Turno de dia, turno de noite, luzes acesas, luzes apagadas — ela dirige do mesmo jeito. Por isso muitas operações 24/7 a adotam por padrão.
Mas ela tem dois calcanhares de Aquiles. O primeiro são os pisos reflexivos. Concreto polido, água parada, placas de doca de aço inoxidável — o laser ricocheteia e o robô "vê" paredes fantasmas. Desacelerações leves no melhor caso, curvas erradas no pior. Uma vez vi um armazém de padrão alimentício onde o piso é lavado diariamente; os robôs LiDAR se comportavam bem de manhã e começavam a alucinar toda tarde quando o piso ficava úmido. Acabaram cercando metade do prédio com geofence, o que significava que metade do investimento estava morto na chegada. A segunda fraqueza são os grandes espaços abertos. Em uma área de preparação ampla e aberta sem nada para escanear por dezenas de metros, a localização deriva. Dá para instalar marcos artificiais, mas aí você já perdeu todo o apelo de um AMR flexível.
A navegação baseada em visão usa câmeras e pontos de interesse. O grande atrativo é o custo — câmeras são muito mais baratas que unidades LiDAR — e de bônus as mesmas câmeras podem identificar paletes e ler as condições da carga. É uma porta de entrada popular para operações menores de olho no orçamento.
Do que ela tem medo é da luz fazendo coisas inesperadas. Uma porta de doca se abrindo, o sol da tarde entrando inclinado por uma claraboia, alguém apagando as luzes para a troca de turno — os pontos de interesse que a câmera memorizou de repente parecem diferentes, e o robô fica efetivamente cego. Há também uma armadilha mais sutil: corredores longos de racks idênticos. Dez corredores todos iguais confundem o comparador, e o robô se convence de que está em um lugar onde não está. A carga acaba no corredor errado. A reposição sazonal piora isso — uma onda de entradas muda a paisagem de pontos de interesse da noite para o dia. Então a primeira pergunta para qualquer implantação baseada em visão é a estabilidade da luz. Mapeie cada claraboia e cada porta de doca antes de assinar qualquer coisa.
Depois há a navegação por características naturais. Sem refletores nas paredes, sem fita magnética no piso — ela usa apenas o próprio prédio: paredes, colunas, montantes de racks. A implantação é rápida, zero modificações no piso, e projetos de retrofit adoram porque "sem obra necessária" soa ótimo em uma proposta.
Sua fraqueza é a mudança. Armazéns sazonais, áreas de preparação de cross-dock, zonas de doca — qualquer lugar onde os paletes se movem diariamente. Os marcos que ela memorizou desaparecem da noite para o dia. O site de Ontario com que abri foi atingido exatamente por isso, empilhado sobre o problema do piso reflexivo. Outro clássico: o armazenamento temporário de pico bloqueia as paredes e colunas que o robô usava como marcos, e a frota inteira se perde no primeiro dia. Antes de escolher a navegação por características naturais, faça a si mesmo uma pergunta: quantas vezes por ano meu layout muda? Se a resposta for mais do que algumas, exija que o fornecedor coloque o processo de atualização do mapa no contrato — com que frequência, automático ou visita de engenheiro — não uma promessa verbal.
Note o padrão: nenhum tipo de navegação vence em todos os lugares. O LiDAR teme reflexos e vazio, a visão teme oscilações de luz e monotonia, a navegação natural teme a mudança. Escolher é comparar seu prédio com essas três listas de medos — não comparar decimais de precisão em uma ficha técnica.
Percorra seu prédio com este checklist antes de assinar
O maior erro de seleção que vejo é decidir em uma sala de reunião a partir de um slide deck. Aqui está minha recomendação concreta: antes de assinar, imprima este checklist e percorra seu próprio prédio — área das docas, zonas de preparação, corredores principais. Anote as respostas.
Primeiro, abaixe-se e olhe para o piso. Polido, frequentemente molhado, tráfego intenso de empilhadeiras — coloque uma interrogação no LiDAR imediatamente. Quando o vendedor disser "nosso algoritmo filtra reflexos", peça para ele provar no seu piso, na sua doca, em uma tarde úmida. Dados da sala de demonstração não contam.
Segundo, olhe para a luz. Claraboias, grandes portas de doca, sol direto da tarde — a navegação baseada em visão deve ser testada exatamente nessas condições. Um teste às 10 a.m. e um teste às 3 p.m. podem ser dois robôs completamente diferentes.
Terceiro, verifique o quão estável é seu rack. Realocações sazonais, empilhamento temporário no piso, grandes áreas de cross-dock — tenha cautela com a navegação por características naturais. Pergunte diretamente ao fornecedor: quão rápido o mapa é atualizado após a mudança do ambiente, e isso acontece automaticamente? Coloque por escrito.
Quarto, observe os obstáculos em movimento. Tráfego denso de empilhadeiras e zonas mistas com pedestres estressam os três tipos de navegação. Aqui a pergunta não é a precisão de localização, é a pilha de segurança: cobertura do laser de segurança, como o robô desacelera para pessoas, e se o sistema foi avaliado contra padrões de segurança de robôs móveis como ANSI/RIA R15.08 e ISO 3691-4. O navegador mais preciso do mundo não vale nada se não puder compartilhar o espaço com humanos com segurança.
Quinto, insista para que o fornecedor mapeie seu prédio real. Uma sala de demonstração não prova nada — pisos novos, racks arrumados, iluminação perfeita. O teste real é sua doca, sua área de preparação, seu sol das 3 p.m. Essa frase vale dinheiro de verdade. Lembre-se.
A maioria das falhas de AMR que vi não eram robôs ruins. Eram combinações ruins — a pilha de navegação nunca combinou com o prédio, e ninguém verificou antes do pedido de compra sair. Amanhã de manhã, pegue este checklist e percorra seu piso. Responda três perguntas: seu piso reflete, seu rack se move, sua luz muda? Depois vá falar com os fornecedores. Acertando a combinação, tudo o que vem depois é gerenciável. Errando, você estará na área das docas dirigindo o tráfego dos seus próprios robôs — como aquele gerente de projeto de Ontario ainda está.
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.