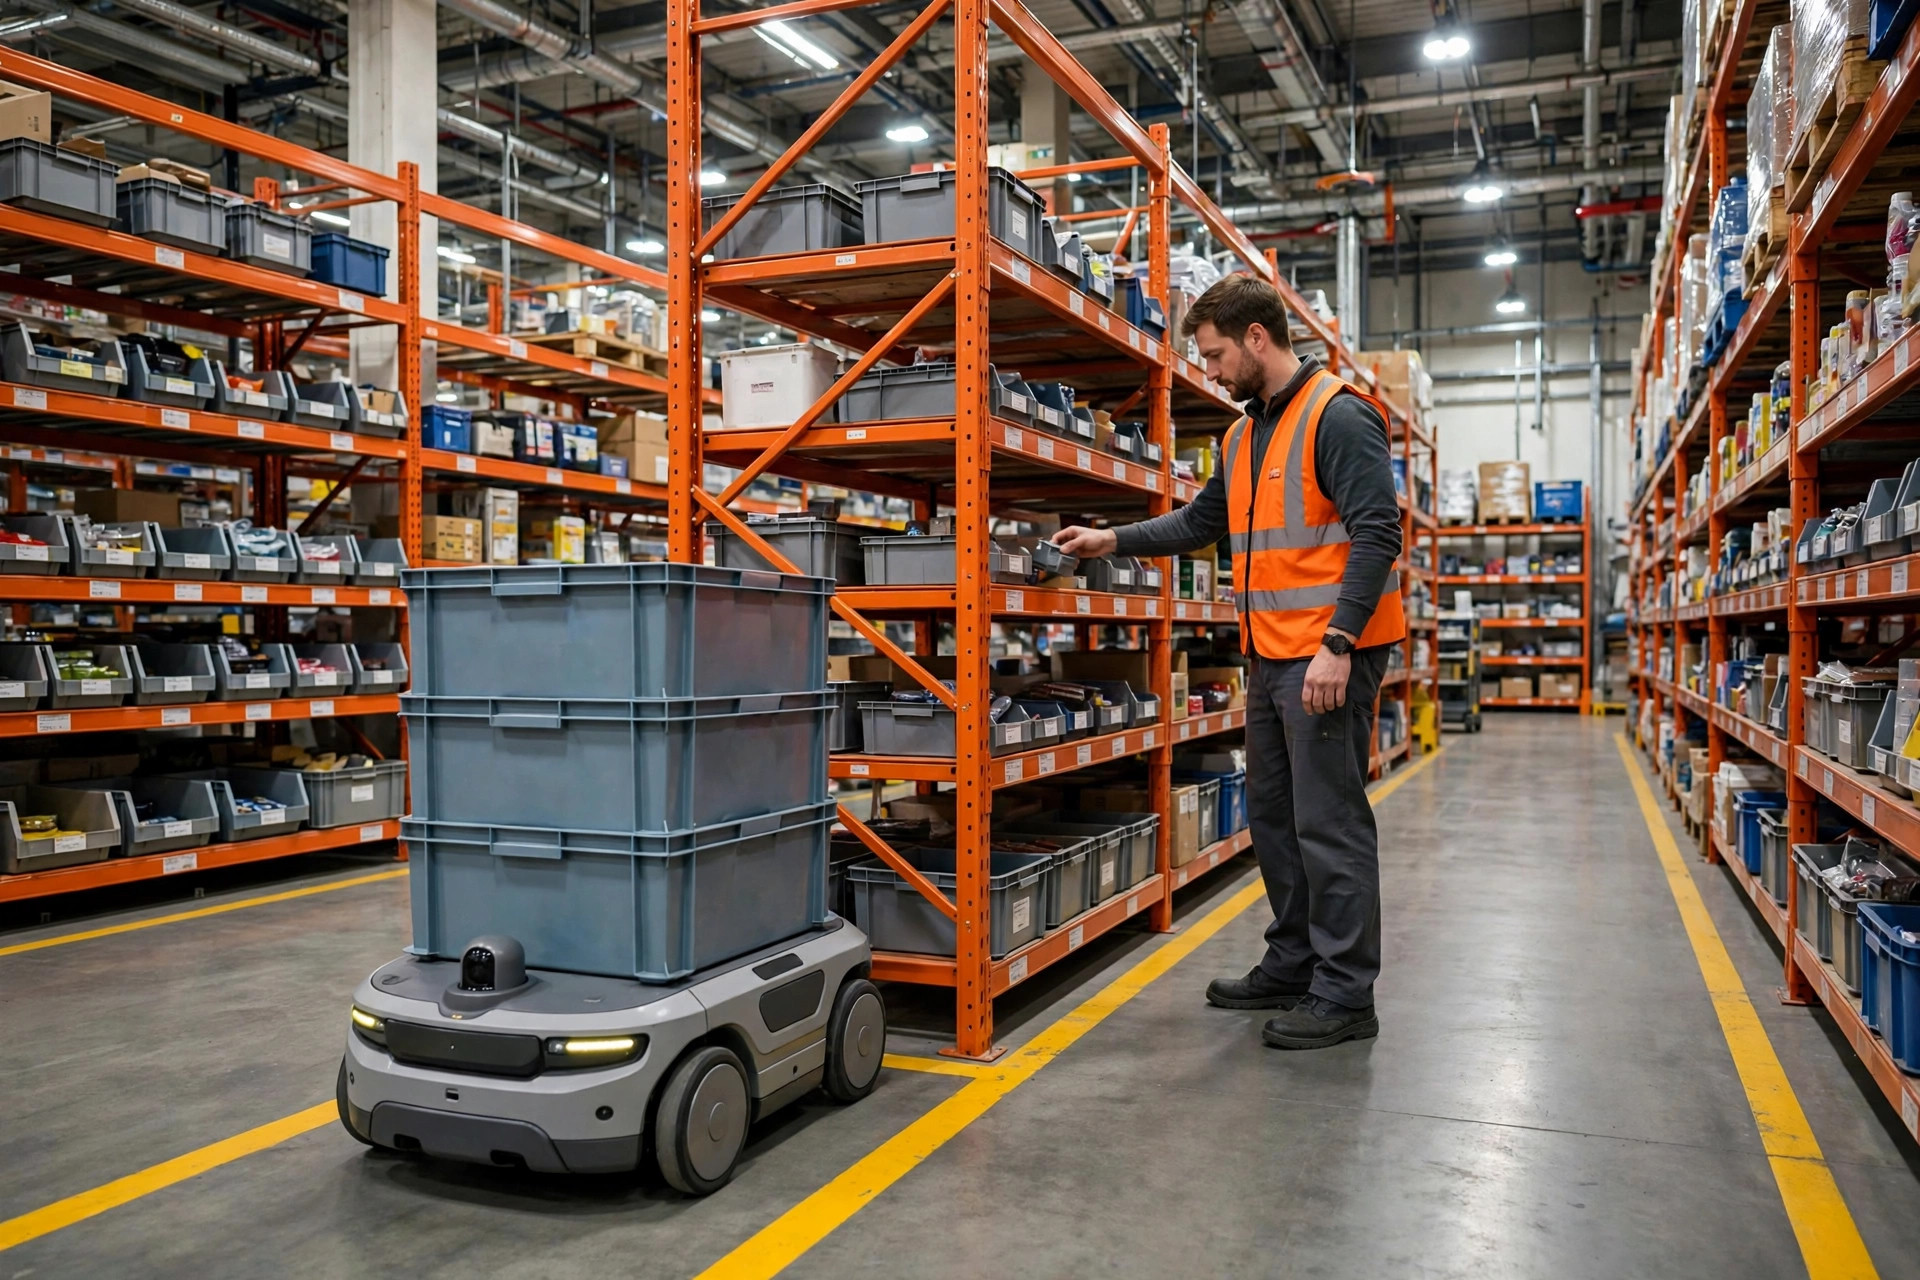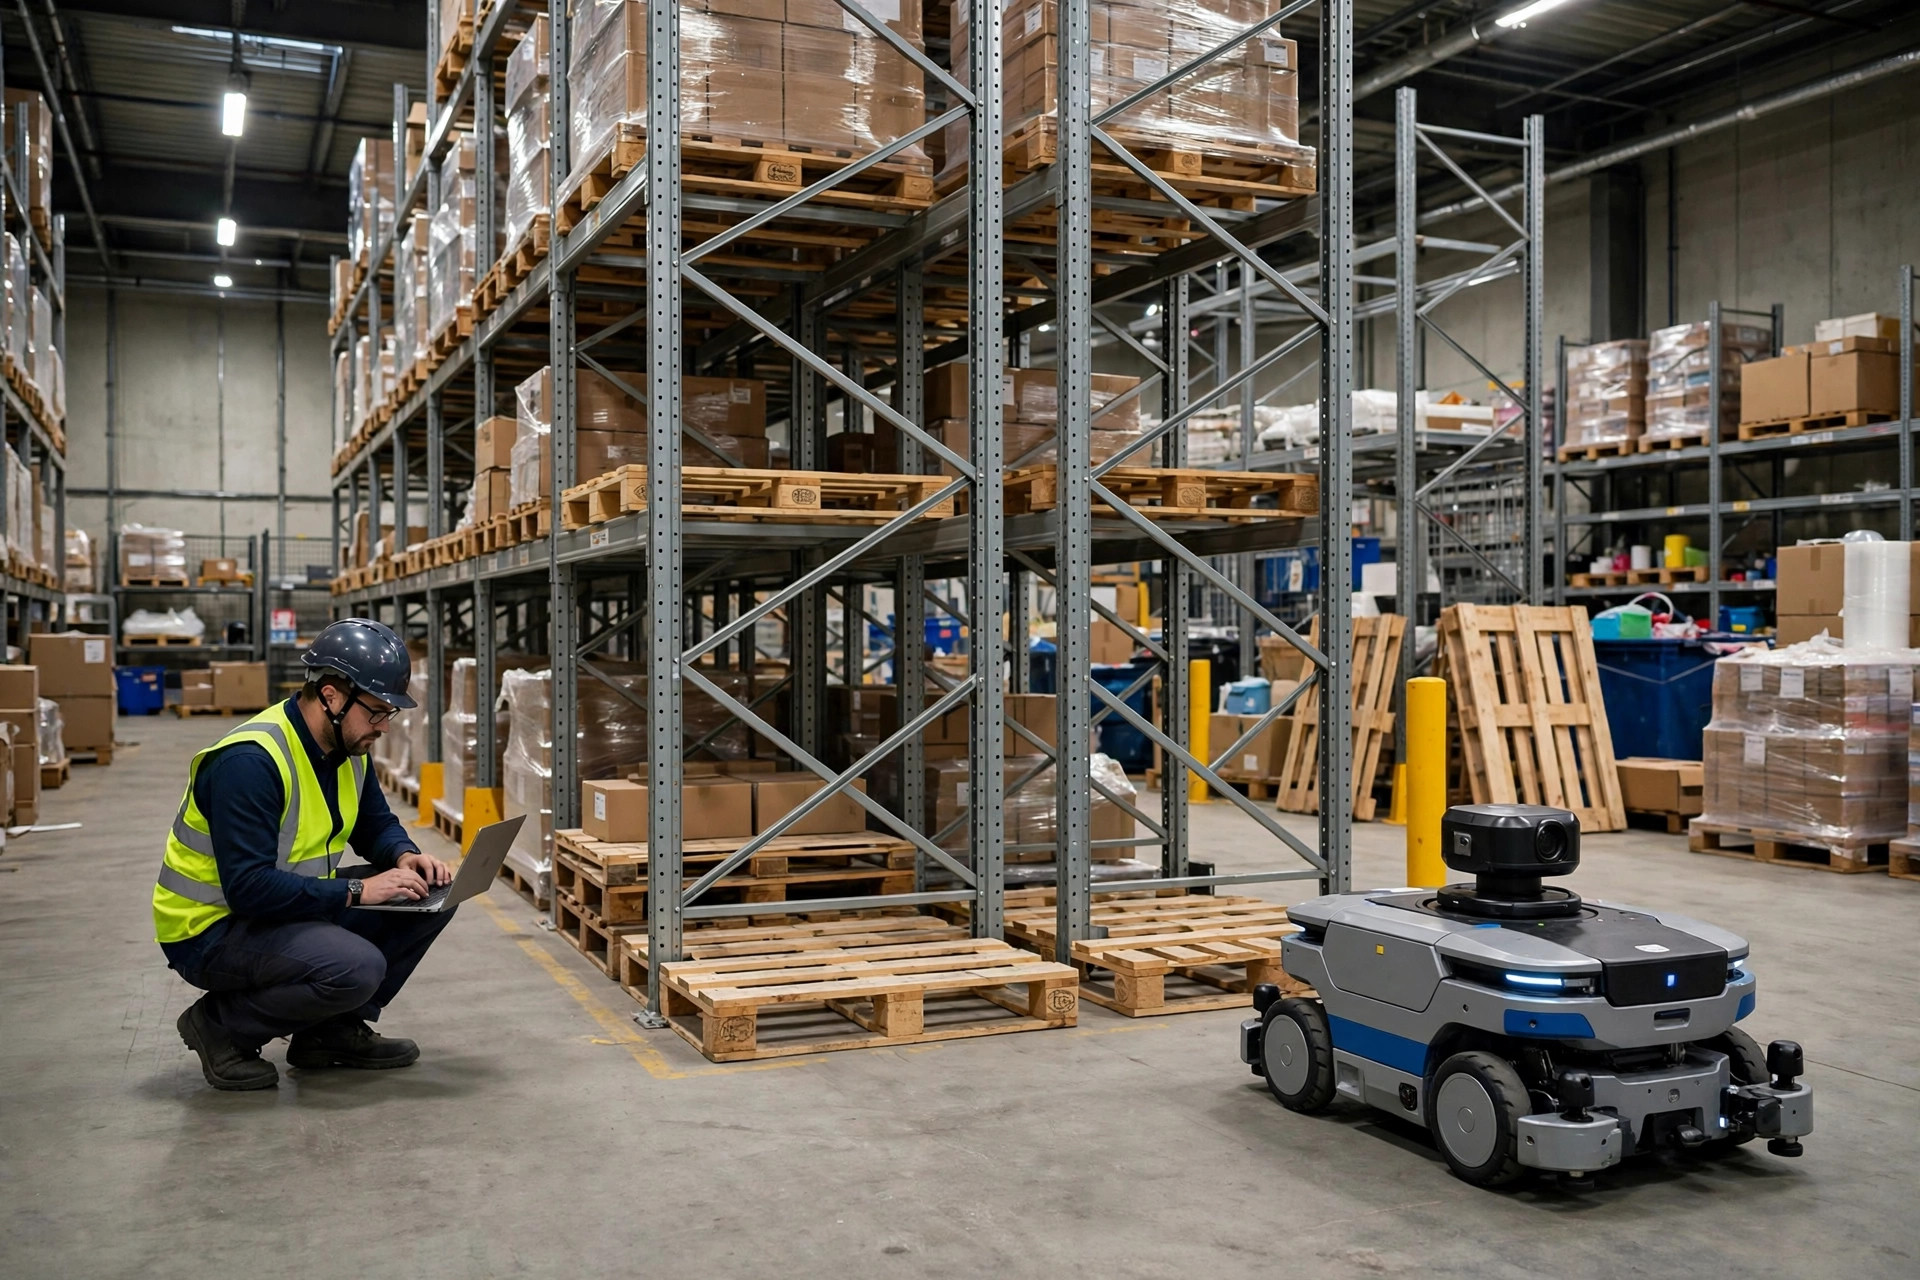
Às 8 a.m. o painel da frota acendeu em vermelho. Sete de doze AMRs reportaram "localização perdida"; os outros cinco giravam em círculos como se estivessem bêbados. O primeiro instinto do técnico foi um lidar morto — mas ele estava girando normalmente. A causa real havia sido plantada na noite anterior: para abrir espaço para uma nova categoria, o turno da noite havia realocado duas fileiras inteiras de porta-paletes pesados na zona leste. Nenhuma coluna tinha se movido, mas o mundo como os AMRs o lembravam tinha desaparecido.
Foi no outono de 2024, em um armazém 3PL de peças automotivas nos arredores de Suzhou, onde eu era o líder técnico do lado do integrador. A ligação às 4 a.m.: "Seus robôs ficam cegos toda vez que movemos uma prateleira?"
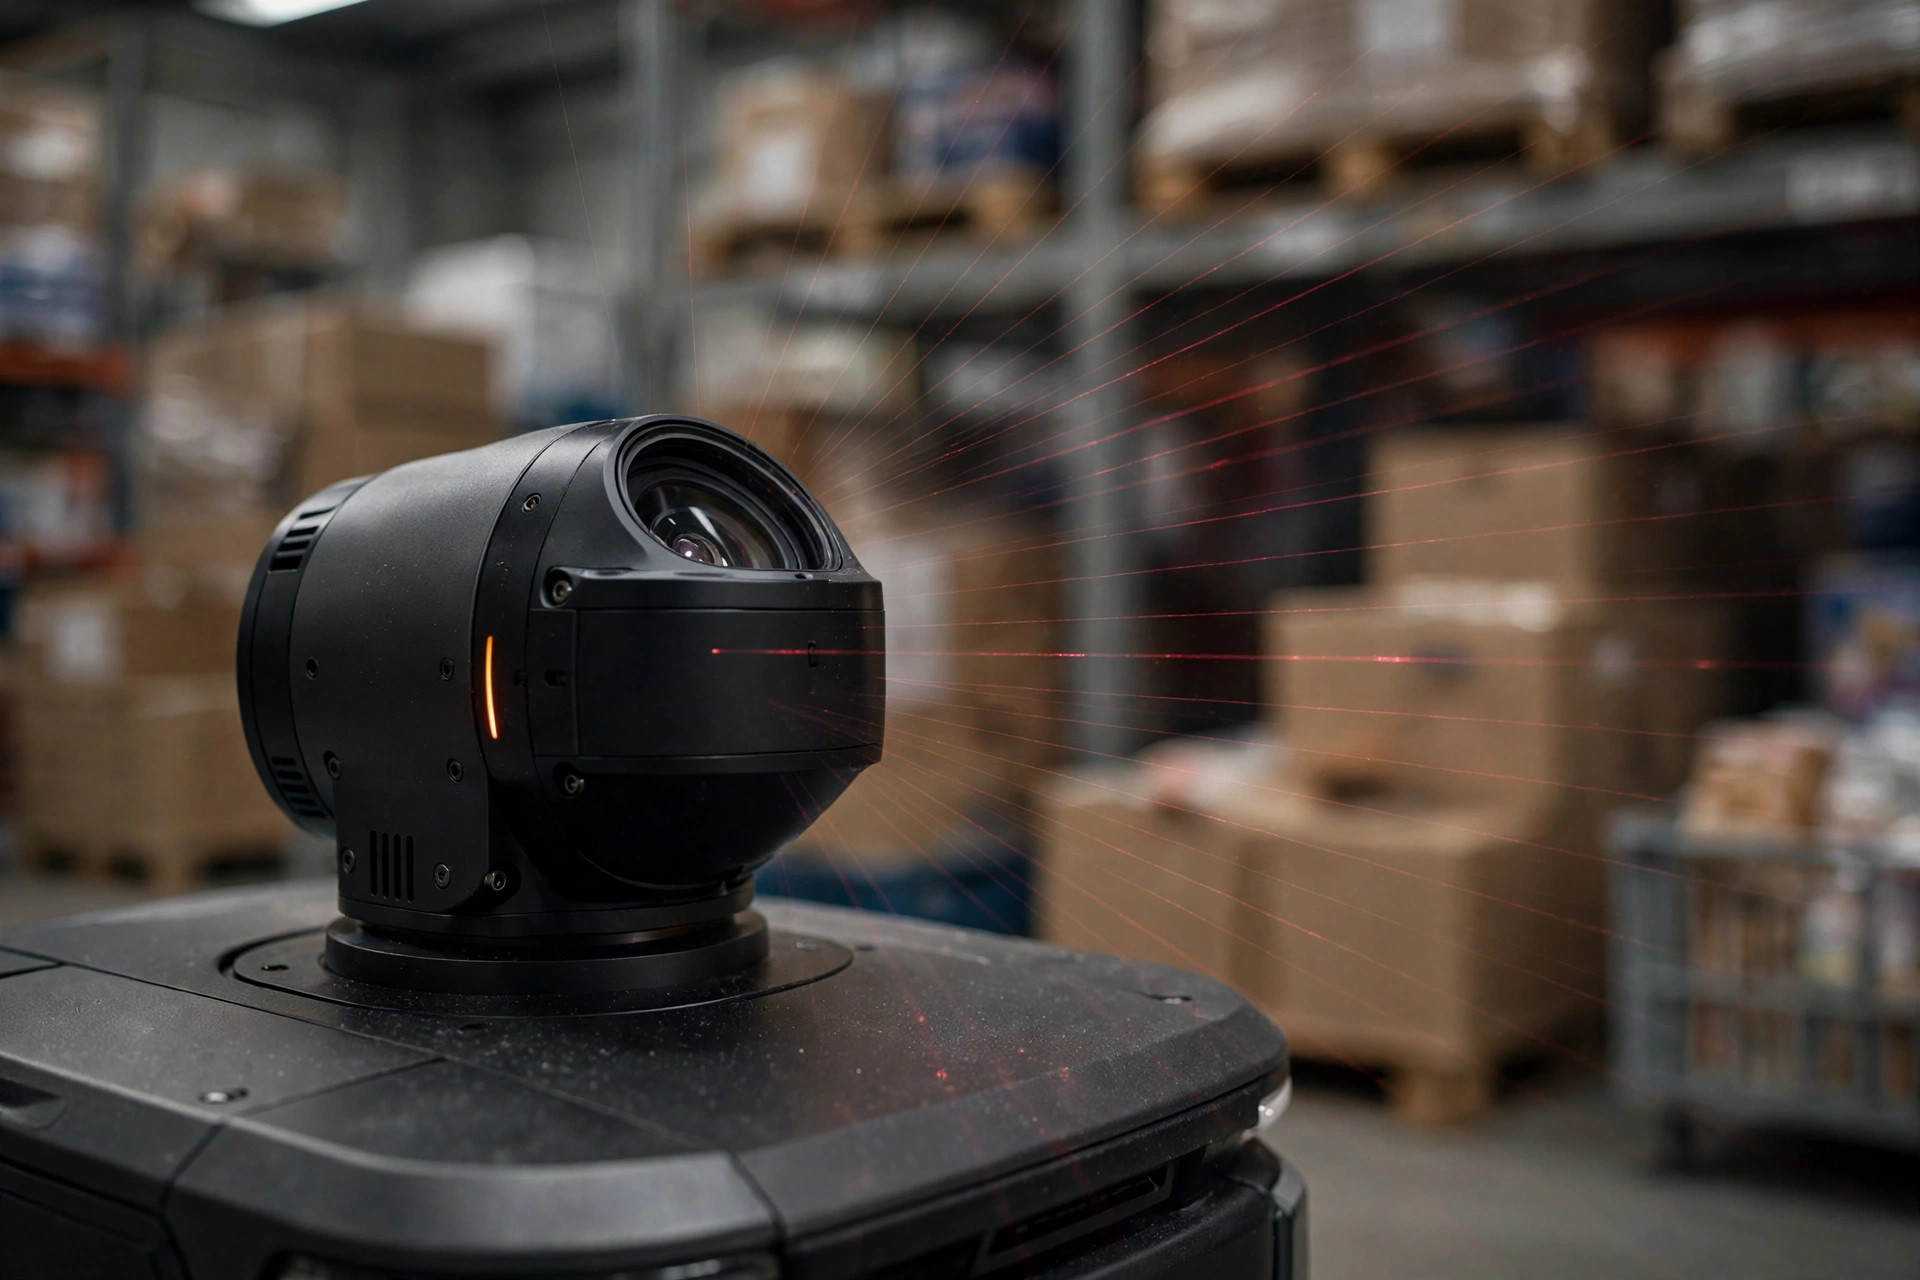
Para ser justo, os AMRs não estavam cegos. Eles tinham amnésia. Pense assim: a navegação de um AMR não funciona com visão, funciona com memória. Um lidar dispara dezenas de milhares de pontos por segundo e os costura em um mapa de contornos; enquanto dirige, o robô compara constantemente as varreduras ao vivo com aquele mapa lembrado para descobrir onde está. Boa correspondência: tipicamente mais ou menos 5 cm. Má correspondência: o robô está perdido. Mova os porta-paletes e cada marco na memória dele muda. É como se a rua do seu trajeto diário, de uma noite para outra, trocasse todas as fachadas das lojas e movesse os postes — você também ficaria parado no cruzamento sem saber para onde ir.
Três sabores de navegação, três formas de temer uma mudança
Três sabores dominantes, três modos de falha muito diferentes depois de uma grande mudança de endereçamento. Primeiro os princípios, depois as linhas divisórias.
Primeiro, SLAM com lidar 2D — o sabor de maior volume hoje. Memoriza contornos, compara com eles. Força: estável, imune à iluminação. Fraqueza: cegueira para rostos. Encha uma zona com porta-paletes idênticos e o algoritmo oscila entre posições parecidas — a confiança cai, o robô serpenteia, em casos ruins ele para de vez. Foi o que aconteceu em Suzhou: as duas fileiras realocadas pareciam exatamente as fileiras vizinhas, e os AMRs não conseguiam distinguir os corredores.
Segundo, navegação visual (VSLAM, câmeras lendo características de textura). A mais sensível a uma mudança. O lidar lê contornos; a visão lê detalhes — a estampa da caixa de papelão, o brilho da fita, um risco no piso são todos âncoras para ela. Mude o endereçamento e as âncoras são anuladas. Pior, a iluminação: turno do dia versus turno da noite, luzes acesas versus luzes apagadas são dois mundos diferentes para ela. Vi um armazém de cosméticos onde os AMRs visuais rodavam bem de dia e derivavam meio metro à noite sob iluminação diferente. A navegação por lidar reconhece rostos; a navegação visual reconhece roupas — troque a roupa e ela não sabe mais quem é você.
Terceiro, balizas fixas: códigos QR, fita magnética, postes refletivos. Princípio mais burro, mais à prova de mudanças: o mapa está vinculado às balizas, então quando os porta-paletes se movem você só recola os códigos e faz um novo levantamento. O preço é a flexibilidade, e os códigos de piso são rotineiramente mastigados pelas empilhadeiras. A manutenção é puro trabalho manual.
| Navegação | Após uma grande mudança de endereçamento | Esforço de reconstrução | Observações |
|---|---|---|---|
| SLAM de contorno por lidar | O mais cego para rostos; a confiança cai em zonas de porta-paletes parecidos | Médio: nova varredura noturna mais validação zona a zona | Maior volume; o foco deste artigo |
| VSLAM visual | O mais sensível; pontos de característica anulados, mudanças de iluminação causam deriva | Alto: reconstruir o banco de dados de características, idealmente com levantamento em vários turnos | Não compre o discurso de que "visão com IA não precisa de manutenção de mapa" |
| Balizas QR / magnéticas / refletivas | Sem falsas memórias; alinhe as balizas e pronto | Baixo: recolar mais novo levantamento, mas é trabalho braçal | Códigos de piso atropelados são o imposto de manutenção de longo prazo |
Sobre esse discurso de vendas — deixe-me cutucar uma vaca sagrada. Alguns fornecedores agora dizem aos clientes: "Nossa navegação visual com IA é autodidata; mude o endereçamento à vontade, não precisa reconstruir o mapa." Bobagem. A visão é o sabor mais sensível a mudanças de ambiente, e a primeira coisa que o autodidata aprende depois de uma grande mudança é a coisa errada: ele trava posições erradas como âncoras corretas e deriva cada vez mais quanto mais tempo roda. Não existe bala de prata aqui, só trade-offs. Quer flexibilidade, aceite reconstruções de mapa como lição de casa; quer tranquilidade, aceite o trabalho braçal dos códigos de piso.
O plano de 72 horas
De volta a Suzhou. Levamos 72 horas para recuperar a navegação, e a análise post-mortem virou um procedimento fixo para cada mudança de endereçamento desde então — zero repetições. Eis a linha do tempo:
Horas 0–8: congelar e fazer backup. Depois que os porta-paletes forem movidos e o piso estiver limpo, não corra para fazer uma nova varredura — faça backup do mapa antigo e congele sua versão. A primeira versão do mapa novo provavelmente terá problemas; mantenha um caminho de reversão. Durante essas 8 horas, todos os AMRs vão para modo manual escoltado ou parada total — a localização já não é confiável.
Horas 8–24: nova varredura noturna. Escolha a janela de baixa atividade e levante a nova zona com um equipamento de lidar, ou rode um AMR em modo de mapeamento. Dois detalhes importam. Primeiro, o piso precisa estar limpo: paletes soltos e empilhadeiras estacionadas são varridos como marcos permanentes, e no dia em que alguém os mover o mapa desencontra — a causa mais comum de retrabalho. Segundo, em zonas de porta-paletes parecidos adicione características artificiais à mão — um adesivo refletivo em uma coluna dá ao algoritmo uma âncora única.
Horas 24–48: entrada em operação zona a zona, rodadas vazias antes das rodadas carregadas. Abra uma zona, rode vazio e observe dois números: confiança de localização e relocalizações por hora. Confiança persistentemente abaixo do limite, ou relocalizações passando de um dígito por hora — esse mapa reprova, mande de volta. Depois os testes carregados: um palete carregado bloqueia a metade inferior do campo de visão do lidar, então vazio-OK não implica carregado-OK.
Horas 48–72: entrada em operação total, olhos nas telas. Todos os AMRs no mapa novo, com 24 horas de monitoramento dos dois sintomas clássicos: paradas em grupo e serpenteio. Na hora 72, revise os três números — contagem de relocalizações, taxa de tarefas no prazo, intervenções manuais. Tudo de volta à linha de base, trabalho concluído.
Tráfego misto: o plano de segurança importa mais que a precisão
Eis a conclusão contraintuitiva: durante essas 72 horas, o perigo nunca foi a má localização. Era todo mundo presumindo que a localização ainda estava boa. Um robô em deriva não sabe que está em deriva: o caminho planejado e a posição real podem diferir em meio metro, e o "espaço vazio" que seu laser de segurança enxerga pode conter uma pessoa.
Então minhas regras de segurança de transição são inegociáveis: limite a velocidade de todos os AMRs a menos de 50 por cento do normal durante a reconstrução; isole com barreiras as fronteiras entre zonas antigas e novas e separe o tráfego de empilhadeiras e AMRs por janelas de tempo; aumente um nível a distância de parada de segurança de cada AMR. Alguns chamam isso de exagero — deixe-me fazer as contas. Um AMR raspando uma coluna de porta-palete custa reparo mais tempo parado, contado em dias. Um AMR atingindo uma pessoa, e aí não é mais sobre dinheiro. O plano de segurança custa 72 horas de throughput reduzido; pulá-lo arrisca um incidente parando tudo. Faça você as contas.
Mais um ponto contraintuitivo: a parte mais lenta de uma reconstrução de mapa nunca é a varredura. Levantar 5,000 metros quadrados leva de um engenheiro experiente duas a três horas. O que come o relógio é a espera — pelos porta-paletes terminarem de se mover, pelos paletes saírem do caminho, pelo piso chegar a uma condição varrível. Em Suzhou, a varredura levou 3 horas; esperar a limpeza levou 11. Então a equipe de AMRs precisa estar na sala quando o plano de endereçamento for feito — no dia em que o plano de reendereçamento for finalizado, o cronograma de reconstrução da navegação é finalizado junto. Reconstruir mapa não é um trabalho técnico, é um trabalho organizacional. O maior buraco é sempre "os porta-paletes se moveram e ninguém avisou a equipe de AMRs".
A armadilha da manutenção: mapas vencem
Muita gente trata a reconstrução de mapa como um evento único. Errado. Mapas vencem, e vencem em silêncio.
Alturas de empilhamento de caixas, staging sazonal invadindo os corredores, até ângulos de sol de inverno versus verão corroem a correspondência varredura-mapa um pouco de cada vez. O dia em que ela cai abaixo do limite é sua próxima amnésia em massa. Minha prática: uma checagem trimestral de saúde do mapa. Confiança e frequência de relocalização em tendência de queda significam agendar um novo levantamento antes que os robôs comecem a bater de cara, não depois. E mapas precisam de controle de versão: quem mudou o quê, quando e por quê, por escrito. O cenário de pesadelo é um engenheiro de campo ajustando o mapa à mão sem registro; três meses depois, quando as coisas quebram, ninguém consegue rastrear.
Por fim, a pergunta clássica: o dinheiro vale a pena? Observe este número — tempo médio para recuperar de uma única falha de localização (MTTR). Para AMRs com SLAM de lidar, um robô perdido se relocaliza sozinho, tipicamente em dezenas de segundos. Para os visuais depois de uma grande mudança, pode precisar de intervenção humana — MTTR em horas. Na hora da seleção, não olhe só o preço unitário — multiplique a frequência de reendereçamento pelos dias-pessoa por reconstrução. Para um armazém que reendereça duas vezes por ano ou mais, a diferença de TCO entre os sabores de navegação pode cobrir o preço de um robô extra. Parâmetros não mentem — o que mente é o vendedor que só mostra metade deles.
Por Da Liu, Engenheiro de Automação
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.