Em novembro passado, logo antes da temporada de pico, meu rádio me acordou às 3 da manhã.
"Chefe, a unidade 3 parou de novo. Diz que há um obstáculo à frente, mas não tem nada, só uma nuvem de pó de farinha."
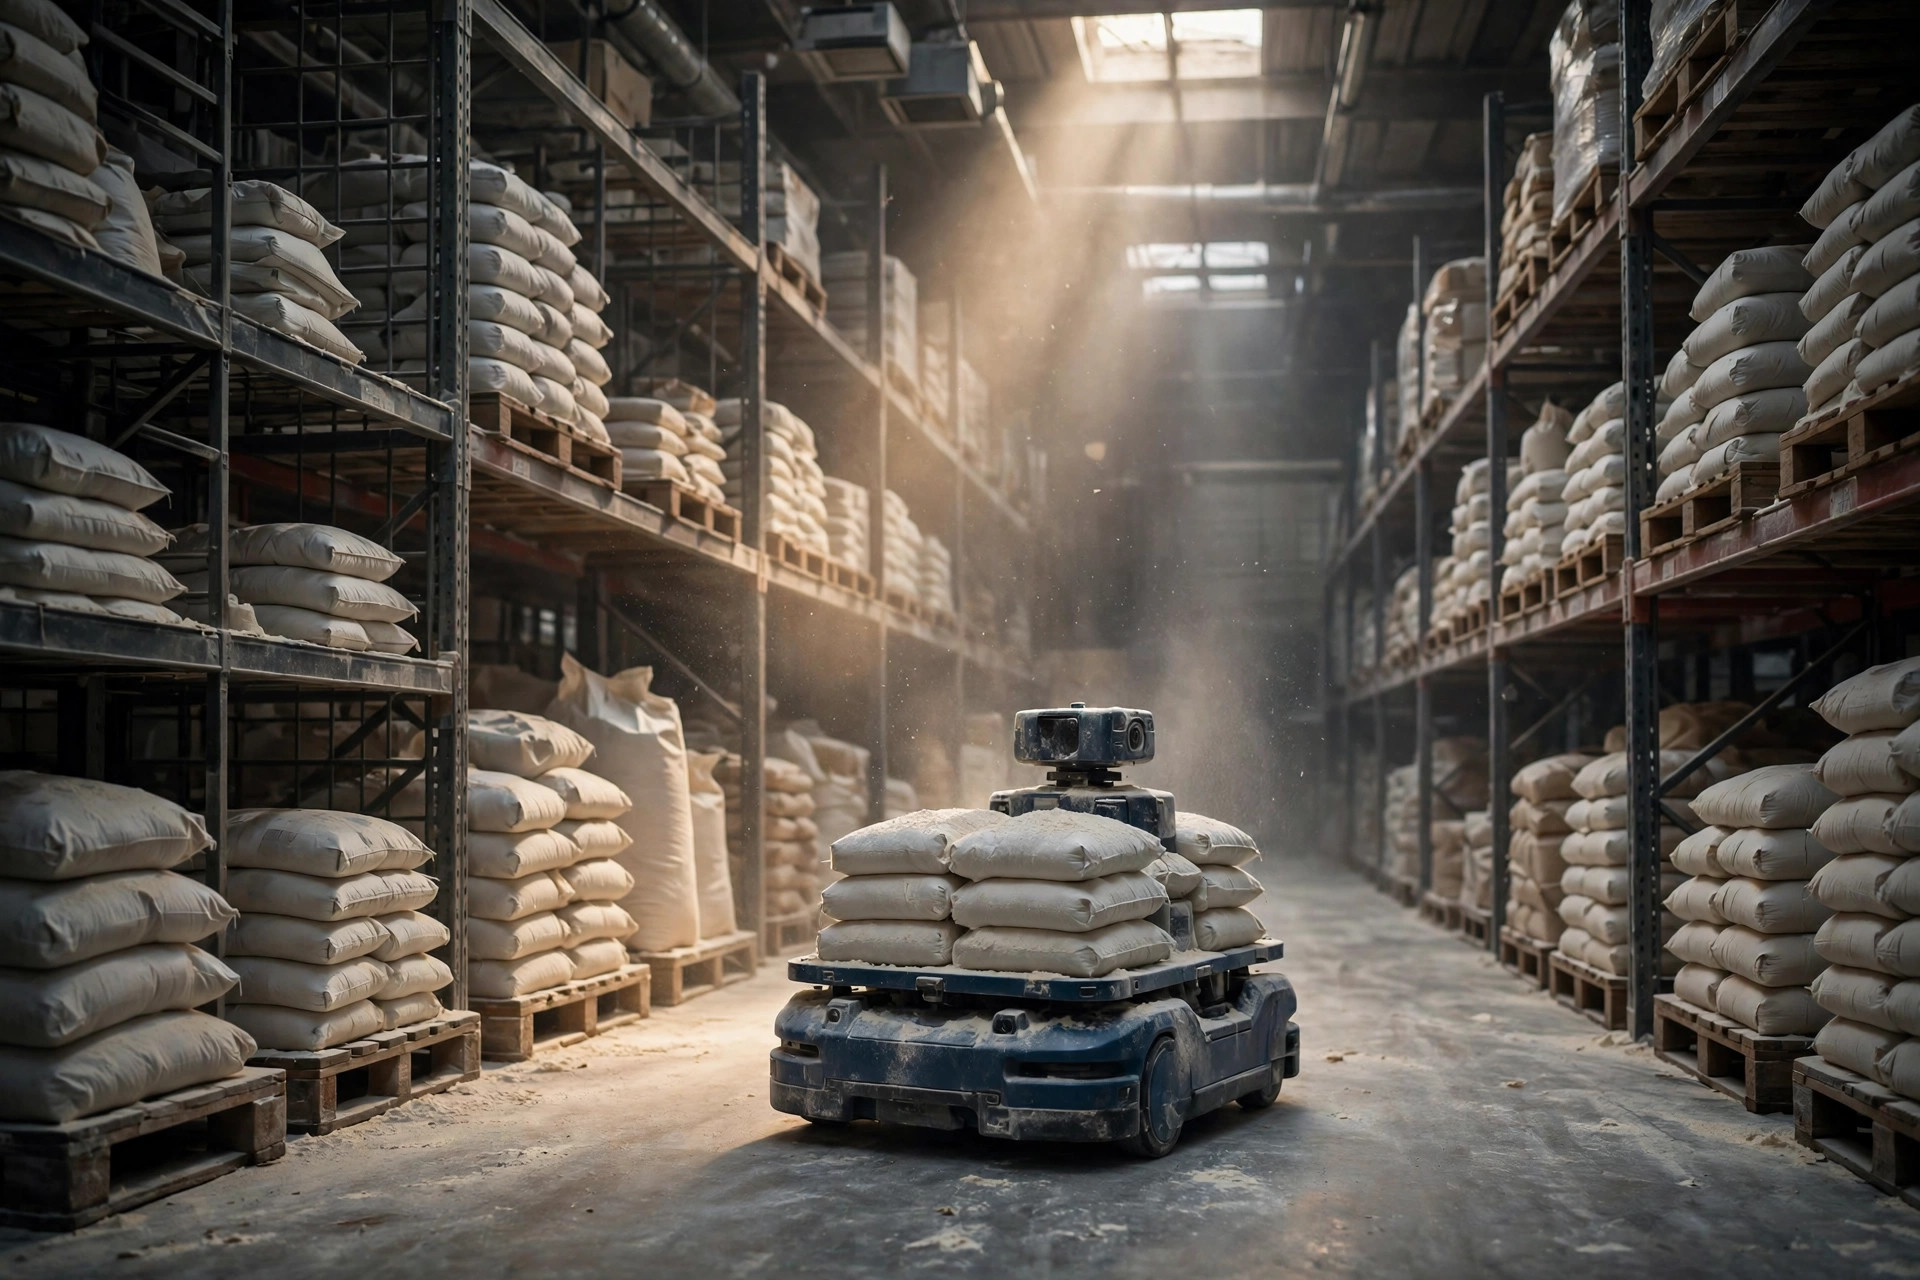
A unidade 3 era um dos nossos AMRs no armazém de farinha acabada, levando sacos de farinha de 25 quilos do paletizador até a área de espera, mais de cem viagens por dia. Se você já trabalhou num armazém de farinha, sabe que o ar sempre carrega uma fina névoa branca: dá para vê-la flutuando nos feixes de luz. O robô tinha parado logo a favor do vento do paletizador, onde o pó está mais denso. Só naquele turno da noite, ele parou de emergência 7 vezes, e cada uma significou alguém andando até lá para reiniciá-lo. Meu líder do turno da noite estava furioso.
Vou ser direto com você: antes da chegada dos AMRs, a proposta do fornecedor parecia um sonho: precisão de navegação dentro de 2 centímetros, detecção de obstáculos em 360 graus, zero pontos cegos. Havia uma linha em letras miúdas no contrato que nenhum de nós leu com atenção: "Ambiente operacional: pisos internos limpos e secos." Limpos e secos? Num armazém de farinha? Quando voltamos para reclamar, disseram que era "uso além do ambiente acordado". Eles atenderiam as máquinas, claro, mas as paradas falsas não contavam como falhas. Esse prejuízo foi nosso.
Isto é o que ninguém conta sobre AMRs em armazéns com pó: o problema nunca é se o robô consegue carregar o peso. É se os olhos dele conseguem enxergar através do pó. Um LiDAR dispara um feixe de laser e mede quanto tempo a reflexão leva para voltar. A farinha flutua no ar, o feixe bate numa partícula de pó e volta direto, e o robô conclui que há uma parede a 30 centímetros: parada de emergência, alarme, e esperar um humano vir resgatá-lo. A indústria chama isso de "retornos aéreos": o pó é o gatilho mais comum em armazéns, à frente da neblina e do vapor.
O problema mais traiçoeiro é o segundo tipo: o pó se assenta na janela do LiDAR e forma uma película. Ele não cega o robô de uma vez, cega devagar. No começo nossa precisão de navegação foi de 2 centímetros para 5, e não demos importância. Duas semanas depois os robôs começaram a "hesitar" nos cruzamentos, ziguezagueando em curvas em S. Depois de um mês, um perdeu a posição por completo e ficou girando, tentando achar o norte. Achamos que era um bug de software. O fornecedor passou um dia diagnosticando remotamente e depois nos disse para limpar a janela do LiDAR. Uma passada de pano saiu branca de pó de farinha, e o robô dirigiu perfeitamente. Naquele dia aprendi a verdadeira lição: num armazém com pó, o alvo de manutenção número um de um AMR não são as rodas nem a bateria. São os olhos.
Foi assim que fomos resolvendo, passo a passo, para você não pagar a mesma mensalidade.
O passo um foi o mais primitivo: limpar. Nossa ficha de manutenção dizia "limpar a janela do LiDAR semanalmente". Num armazém de farinha, isso é piada. Mudamos para uma vez por turno: a equipe da noite limpa a janela com um pano seco sem fiapos na passagem de turno, dois minutos, pronto. Essa única mudança cortou as paradas falsas de 7 ou 8 por dia para 3 ou 4. Sinceramente, esses dois minutos são os dois minutos com maior retorno de todo o prédio.
O passo dois foi o ajuste de software. O engenheiro do fornecedor abriu dois parâmetros remotamente: filtragem multieco: quando o laser recebe várias reflexões, pega a mais distante como o obstáculo real e descarta as próximas como ruído de pó, e aumentou o limiar de confiança para obstáculos próximos, já que as reflexões do pó voltam fracas. Depois do ajuste, as paradas falsas caíram de novo, para 1 ou 2 por dia. Mas afine a filtragem com agressividade demais e sai caro: uma vez, ela filtrou um palete vazio no chão. O robô foi direto para cima dele e ficou com uma roda presa por meia hora. Força de filtragem versus sensibilidade de detecção é uma troca, e nas zonas mais empoeiradas convém deixar espaço para o julgamento humano: não coloque os parâmetros no máximo.
O passo três é onde quase erramos. Alguém sugeriu selar o LiDAR numa capa antipó totalmente fechada: problema resolvido para sempre, certo? O engenheiro do fornecedor balançou a cabeça: e o calor? Os motores de tração e o controlador já trabalham quentes; sele tudo e num dia de verão de 35 graus os motores superaquecem e perdem potência. De fato pegamos emprestada uma unidade de demonstração anunciada como totalmente selada IP65 para testar. A proteção contra o pó era real, mas depois de 4 horas de operação contínua, o corpo estava quente o bastante para fritar um ovo, e no terceiro dia já lançava alarmes de sobretemperatura do motor. A conclusão vai contra o instinto da maioria:
Uma classificação IP mais alta nem sempre é melhor. No código IP, o primeiro dígito cobre o pó: 5 significa "protegido contra pó": algum pó pode entrar, mas não afeta a operação; 6 significa totalmente "vedado contra pó". Parece que o 6 ganha, certo? Mas um corpo totalmente selado IP65 num armazém com pó vira uma armadilha de calor: motores e controladores assando em alta temperatura, vida útil mais curta. Nossa linha na areia agora é IP52 para cima: os 600 e 1350 da MiR foram os primeiros AMRs do mercado com classificação IP52, protegidos contra pó e à prova de gotejamento, construídos especificamente para "ambientes desafiadores". IP52 com limpeza diligente supera o IP65 num armazém de farinha, que tem pó mas não é uma planta química.
Aqui vai a segunda contra a intuição: o LiDAR mais caro não é o mais resistente ao pó. Testamos uma unidade com um LiDAR 3D de muitos canais: nuvem de pontos mais densa, sim, mas também ruído mais denso no pó, e ele deu alarmes falsos ainda mais que os nossos originais. O desempenho mais estável foi um LiDAR de segurança 2D comum com multieco e algoritmos de filtragem de pó. No ar empoeirado, o que importa num "par de olhos" é o algoritmo antinterferência, não a contagem de canais.
Nossa lista de linhas vermelhas para compras:
| Item | Nossa linha vermelha | Por quê |
|---|---|---|
| Classificação de proteção | IP52 mínimo para a unidade inteira; IP5X é o piso | Uma máquina IP20 num armazém de farinha é uma doação |
| LiDAR | Multieco ou algoritmos de filtragem de pó obrigatórios | Sem isso, as paradas falsas por retornos aéreos não têm tratamento |
| Projeto térmico | Nada de projetos totalmente selados e sem ventilação | Unidades seladas IP65 superaquecem e perdem potência no verão |
| Cláusula de aceitação | No contrato: no máximo 3 paradas falsas a cada 8 horas contínuas em condições de pó | Promessas verbais não contam; o que vale é a tinta |
| Acesso de serviço | Janela do LiDAR e filtros removíveis à mão | Se a limpeza exigir escada e remoção de painel, a equipe para de fazer em três meses |
Esse último item nasceu de uma negociação dura. Assinamos um acordo complementar com o padrão de aceitação por escrito: "no máximo 3 paradas falsas a cada 8 horas contínuas na zona de pó", ou as máquinas voltam. O fornecedor resistiu no começo, disse que nosso ambiente era especial. Depois de uma semana de impasse, ele deixou um engenheiro no local por três dias, ajustou cada parâmetro de filtragem e a rotina de limpeza, e passou de primeira. Desde então, todo equipamento que entra no nosso armazém leva uma cláusula de ambiente nos termos de aceitação. Colegas, se não estiver no contrato, vocês vão perder a discussão do pós-venda. Sempre.
Para a manutenção, agora aplicamos o que a equipe chama de "as três grandes", fixadas na escala de turnos:
Primeiro, limpar a janela do LiDAR a cada turno com um pano seco sem fiapos: nunca um pano úmido, porque água mais farinha vira pasta, que cega o sensor ainda pior. Segundo, trocar os filtros semanalmente: a tomada de ar de refrigeração do chassi tem um filtro, e o pó de farinha pode entupir metade dele em duas semanas. Quando o fluxo de ar de admissão cai, a temperatura do motor sobe em linha reta, e a navegação começa a derivar junto. Xiao Wang pulou uma troca uma vez; o robô começou a "desenhar dragões", desviou uma dúzia de centímetros da rota e quase bateu numa estante. Terceiro, limpar mensalmente as bandas das rodas e os eixos de tração: a farinha úmida gruda nas rodas, e uma vez revestidas há deslizamento e má odometria.
Quatro robôs, e a rotina das três grandes nos custa menos de 800 yuans por mês em mão de obra e consumíveis. Quando estávamos engolindo 7 ou 8 paradas falsas por dia, cada reinicialização mais a espera media 12 minutos: quase uma hora de tempo de operação perdido por robô por dia. Nos nossos volumes, a carga não movimentada em um mês custava muito mais que dez vezes a manutenção.
Um último lembrete para colegas operadores: armazéns de farinha, fábricas de ração, galpões de material de construção: onde quer que o ar carregue pó, façam-se três perguntas antes da chegada dos AMRs. Qual é a classificação IP da unidade? O LiDAR dele sabe o que é pó? E há um padrão de aceitação para ambiente empoeirado no contrato? Se não conseguirem responder às três, não assinem. A proposta do fornecedor foi escrita para um laboratório. O pó está no armazém de vocês, não no deles.
Por Chen Feng, Gerente de operações de armazém Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.