Um julgamento depois de vinte anos pisando em armazéns: quando um projeto de AMR desanda, metade das vezes não é culpa do robô. É a transferência — o ponto exato onde o AMR encontra o transportador, a estante ou o elevador. Em 2023 trabalhei num projeto em Ontario, Califórnia, um centro de fulfillment de e-commerce com mais de 80.000 pés quadrados. Os AMRs circulavam lindamente nas áreas abertas. No momento em que entravam numa estação de docking, tudo desmoronava. O retrabalho se arrastou por quase three months e queimou várias centenas de milhares de dólares em custo extra de integração. Um amigo integrador de sistemas me disse depois que isso é rotina. Se a interface não estiver bem ajustada, o robô mais sofisticado do mundo não passa de um peso de papel caríssimo.
Parou perfeitamente. Só não alinhou.
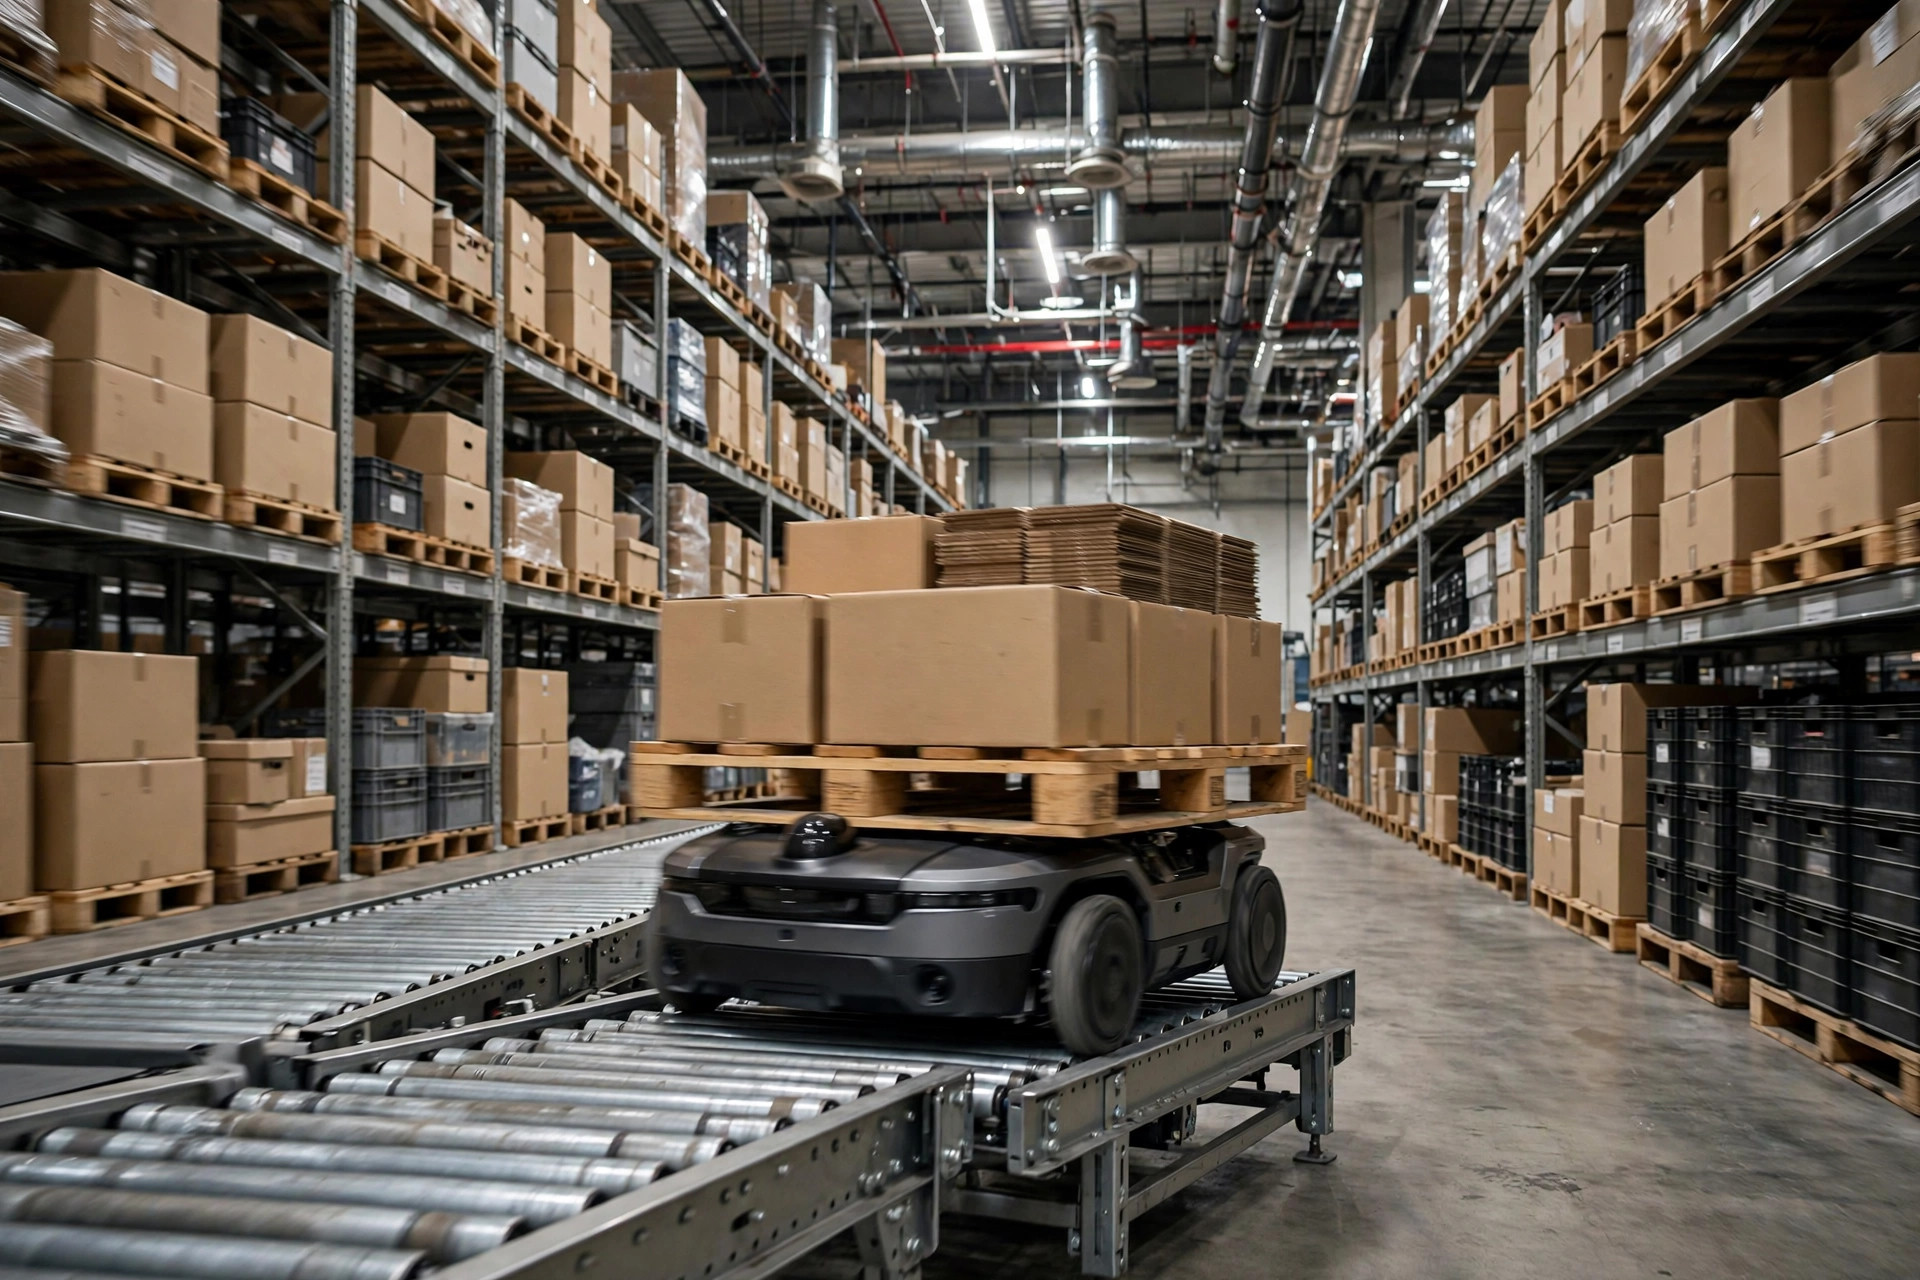
A primeira armadilha é a mais irritante. O AMR navega com precisão centimétrica e para exatamente sobre sua marca — e a carga mesmo assim não transfere. Por quê? Porque o transportador do outro lado tem tolerâncias mecânicas.
Quando os transportadores são instalados, o nivelamento das pernas e a altura dos rolos dependem de trenas e do critério da equipe. O desenho diz que os dois lados estão na mesma altura; na realidade, um ou dois centímetros de diferença são perfeitamente normais. O AMR levanta seu palete, e há um degrau de dois centímetros entre o deck do palete e a superfície dos rolos. A carga emperra, ou uma ponta levanta. O problema mais traiçoeiro é a largura — as folgas de cada lado entre o palete que o AMR carrega e os rolos do transportador. O projeto usou números teóricos. Depois da instalação, alguém mediu, e os dois lados nem sequer eram simétricos.
Foi exatamente isso que matou o projeto de Ontario. O AMR atingia seu ponto ensinado todas as vezes, sem exceção. O palete entrava, os rolos da esquerda recebiam a carga primeiro, o lado direito flutuava, o palete inclinava e toda a linha alarmava. Levou two weeks para achar a causa: uma perna do transportador havia cedido, deixando uma diferença de altura de menos de dois centímetros. Dois centímetros. Invisível a olho nu.
Há também um trade-off que vale a pena resolver cedo. AMRs de elevação superior são os mais sensíveis ao desnível; as unidades tipo garfo toleram mais, mas exigem direções específicas de entrada do palete, o que restringe a interface na outra direção. Não especifique o veículo de forma isolada. O método de docking e a tolerância da interface são um pacote — decida-os juntos.
Então na aceitação, não se limite a ver se o AMR para no alvo. Leve um nível e meça a diferença de altura no ponto de docking. Escreva as tolerâncias de altura, nivelamento e folga dos dois lados da interface nos seus critérios de aceitação, com o desvio admissível preto no branco. E especifique pernas ajustáveis nas estações de docking. Se o piso ceder, você pode renivelar. Pernas soldadas soldam o risco no lugar.
Quem se move primeiro?
A segunda armadilha mora no software. Chama-se o aperto de mãos (handshake). O AMR chegou — o transportador sabe? A linha empurrou a carga para fora — o AMR realmente a recebeu? Se a sequência errar por um passo, as coisas quebram.
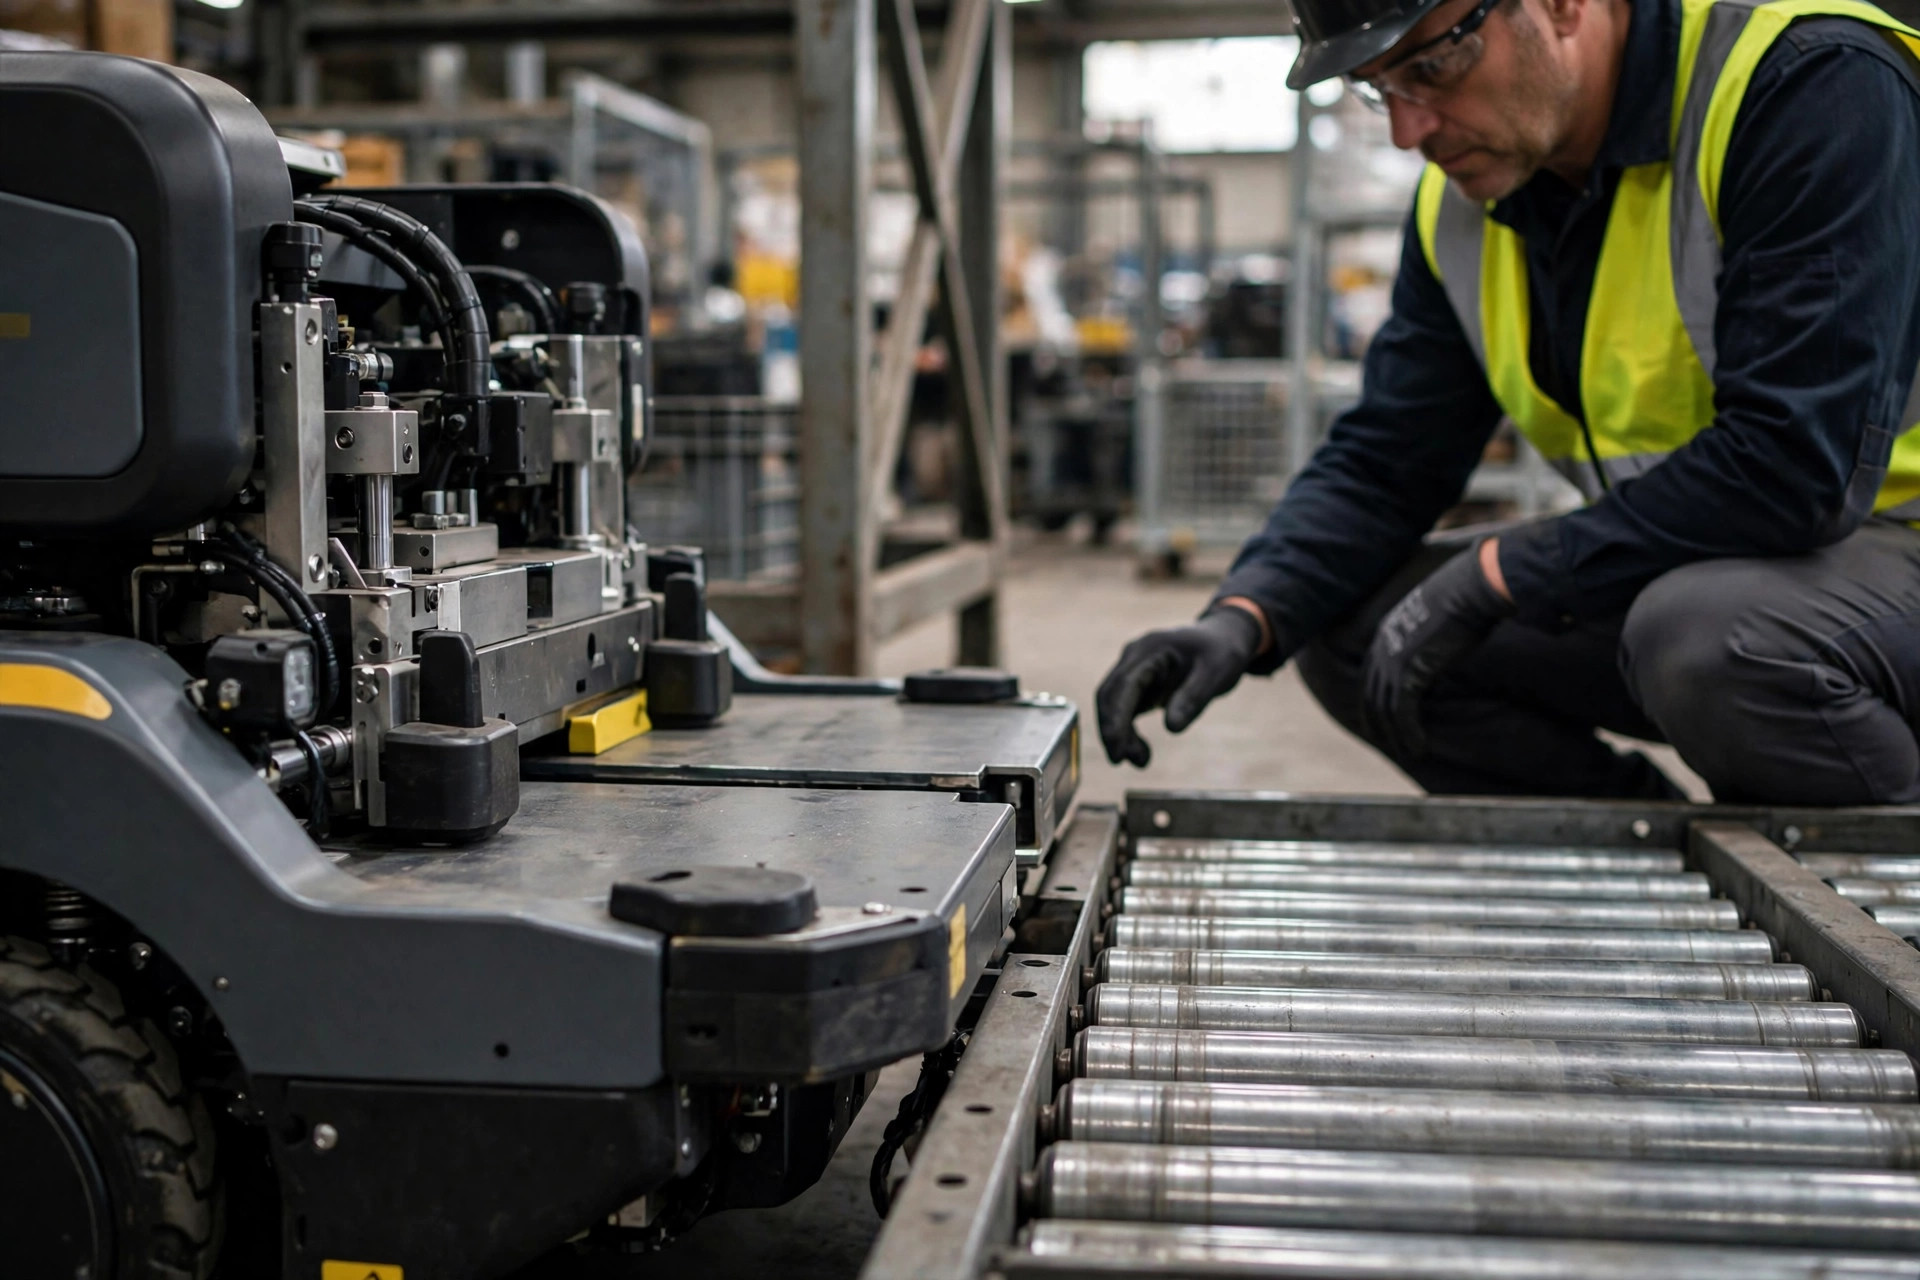
As cenas clássicas de falha: o transportador começa a alimentar antes de o AMR ter parado por completo, e o palete bate de frente no corpo do veículo. Ou o AMR acha que pegou a carga, arranca, e a carga continua sobre os rolos — o robô transportando orgulhosamente nada. A causa raiz é que o gerenciador de frota do AMR e o CLP do transportador falam línguas diferentes. Ambos os lados têm um sinal de "em posição", mas o definem de forma diferente. Para o AMR, em posição significa que a navegação diz. Para o CLP, significa que um sensor fotoelétrico está bloqueado. Meio segundo de diferença — e nesse meio segundo, a transferência dá errado.
A solução? Desenhe o timing da interface como um diagrama de tempos e faça os dois lados assinarem. Como os sinais são trocados (contatos secos ou mensagens de rede), quanto tempo de timeout conta como falha, quem para primeiro numa falha — feche tudo isso antes do comissionamento conjunto, não no chão em pleno debug. O padrão mais robusto que já vi é a confirmação dupla: o AMR sinaliza a chegada, o CLP responde com uma permissão, e o AMR só se move depois de receber a permissão. Meio segundo mais lento. Zero cargas caídas. Em automação de armazéns, meio segundo lento não é vergonha nenhuma. Uma carga caída é.
O piso também vota
A terceira armadilha está sob seus pés. O ponto de docking é o pedaço de concreto mais castigado do prédio inteiro.
O AMR para, eleva e gira no mesmo ponto dezenas de vezes por dia, com toda a carga concentrada em poucos pés quadrados. Depois de um ano, um pequeno recalque ou fissuração no ponto de docking não tem nada de incomum. Um ou dois centímetros de recalque e o AMR continua parando cravado — a navegação não liga para a altura do piso. Mas o mecanismo de elevação tem curso fixo. O piso afunda, e o palete não alcança mais a superfície dos rolos. E ainda há as juntas de dilatação. Se uma delas rachar bem embaixo do ponto de docking, o AMR passa por cima dela a cada ciclo, as rodas dão um solavanco, o posicionamento treme, e sua taxa de sucesso de transferência cai de 99% para 90% — e você não faz ideia do porquê.
Naquele projeto, o piso foi o último suspeito. Todos culparam o veículo, depois o transportador, e só então se ajoelharam para olhar o concreto. Minha recomendação padrão agora: concretar a área de docking como sua própria laje de alta resistência, isolada do piso ao redor, com as juntas de dilatação desviadas ao redor do ponto de docking. A obra civil custa quase nada. O retrabalho se mede em meses. Para retrofit em galpões existentes, coloque as condições do piso no levantamento prévio do local e varra a zona de docking com um nível a laser. Não confie nos seus olhos.
Então entra um humano
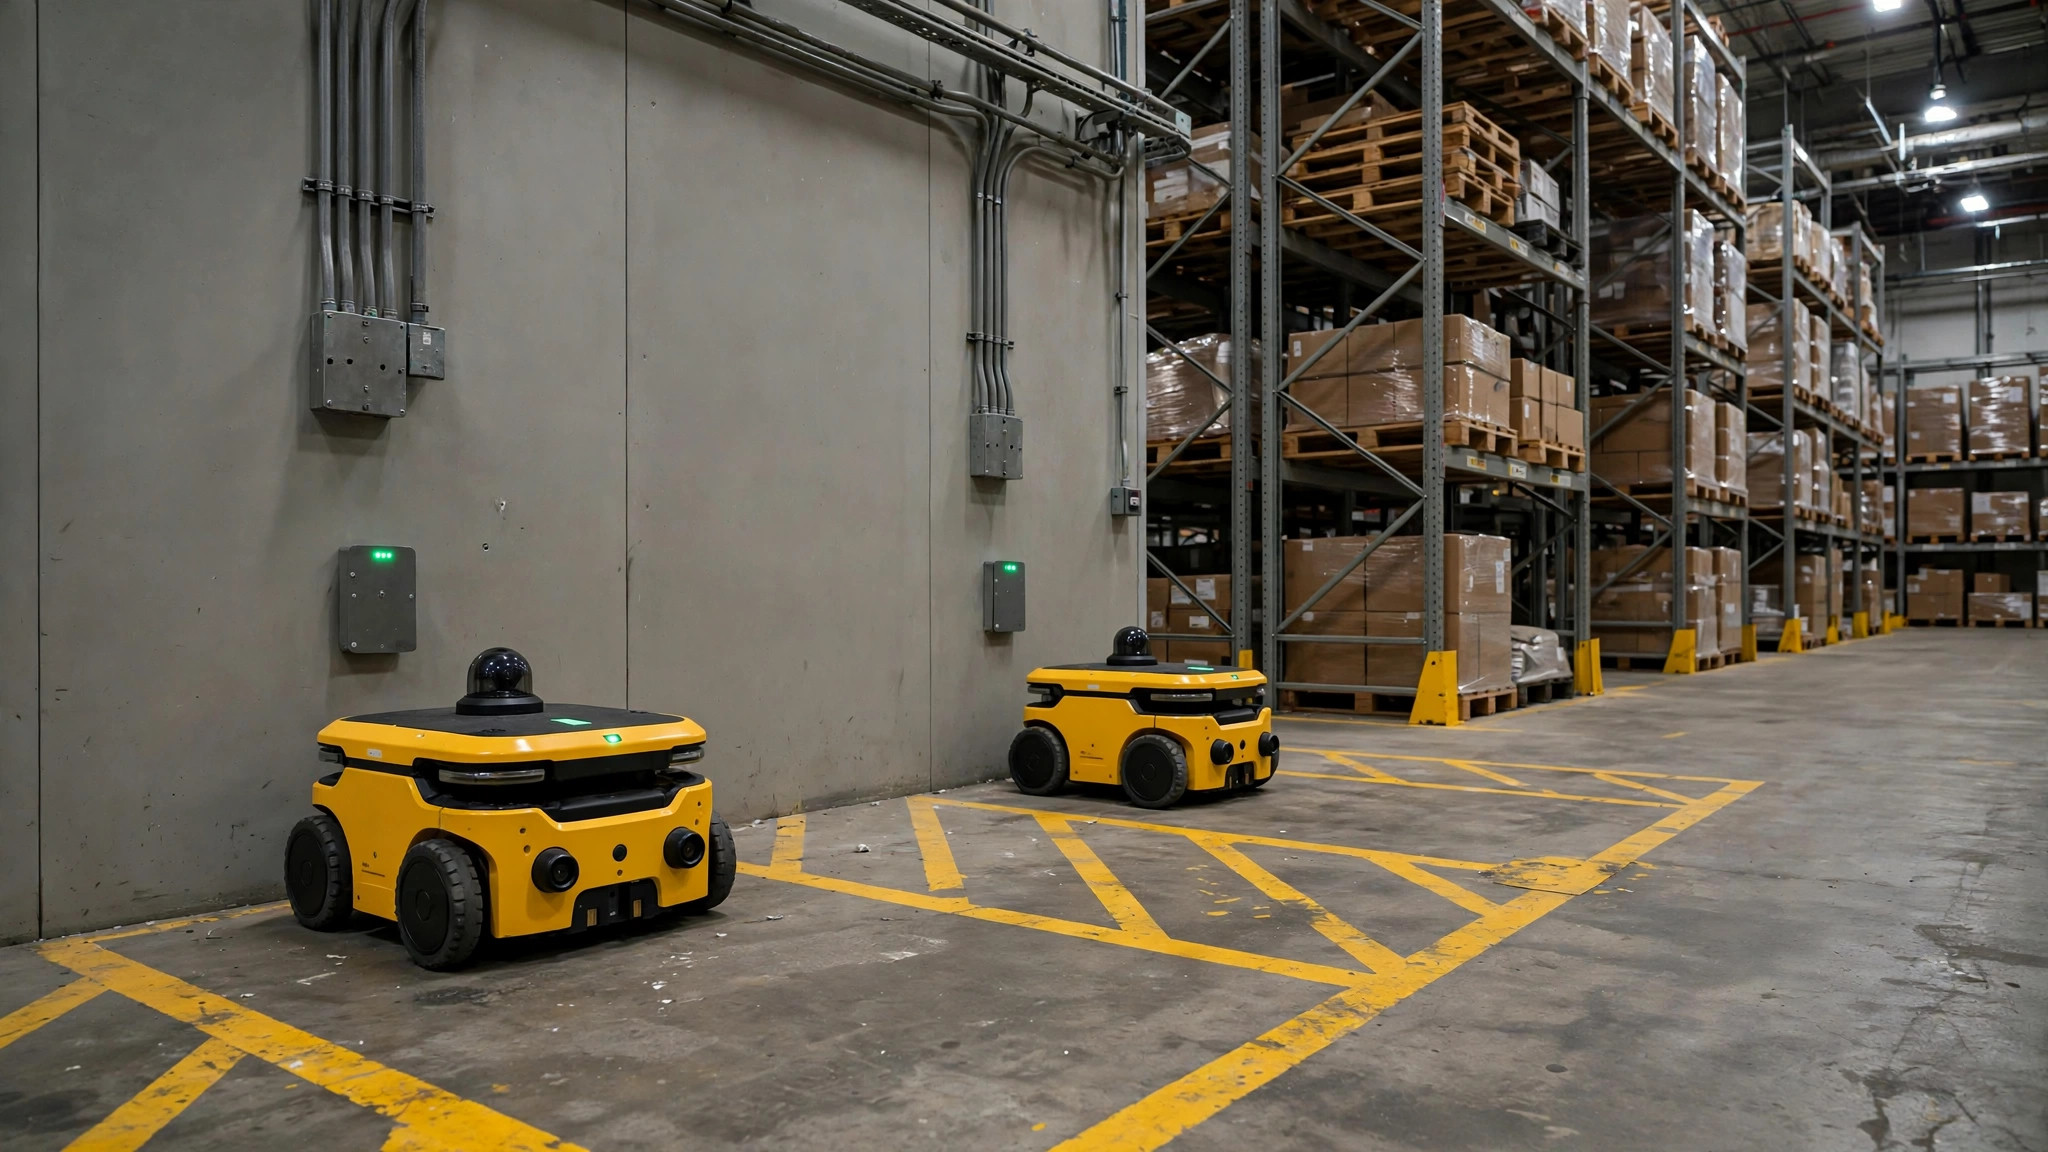
A quarta armadilha é a mais perigosa, porque toca na segurança. A zona de docking é onde pessoas e máquinas mais se misturam: os AMRs fazem docking aqui, empilhadeiras manuais podem deixar cargas aqui, e um técnico de manutenção pode estar embaixo do transportador ajustando alguma coisa.
A lógica deveria ser simples: se há uma pessoa na zona de docking, nenhum AMR entra; enquanto um AMR está transferindo, o transportador não se move. Mas muitos projetos intertravam só metade do sistema. O AMR tem scanners a laser e para bem — enquanto o transportador continua rodando. Ou a porta de segurança abre, o AMR para, o CLP nunca recebeu o sinal, os rolos continuam girando, as cargas continuam chegando, e as mãos do técnico estão bem ao lado dos rolos.
O intertravamento tem que ser bidirecional. O sinal de entrada de pessoal — porta de segurança, cortina de luz, tapete de segurança — deve ir ao gerenciador de frota do AMR e ao CLP ao mesmo tempo. Ambos param, ou não é um intertravamento. Parar só um lado é o mesmo que não travar nada. Na aceitação, faça um teste de intrusão: simule a entrada de uma pessoa e verifique se o AMR e o transportador param juntos, e se a recuperação acontece em sequência em vez de tudo voltar à vida de uma vez só.
Um detalhe fácil de perder: o turno da noite. Durante o dia, alguém vigia a área de docking e resolve os pequenos contratempos na hora. À noite você tem um ou dois operadores. O AMR e o transportador começam a discutir no ponto de docking, o alarme toca por meia hora sem ninguém responder, e o trabalho em processo se acumula na linha inteira. Então embuta isso na lógica de intertravamento: se uma falha de docking exceder um tempo definido, suspenda a tarefa automaticamente e dispare um alerta de escalação. Não deixe o equipamento ficar ali discutindo consigo mesmo.
O que me traz de volta a como terminou o projeto de Ontario. Quatro armadilhas, tapadas uma a uma, three months. O gerente do projeto me disse que se soubesse que a interface daria tanto trabalho, teria separado-a como seu próprio pacote de trabalho com sua própria aceitação desde o primeiro dia. Não poderia concordar mais.
Então aqui vai uma pergunta para levar: se o seu armazém está prestes a implantar AMRs, o piso da área de docking, o transportador e a sinalização do CLP irão para um único integrador como um pacote turnkey — ou o veículo, a linha e o software irão cada um para um fornecedor diferente? Sua resposta decide mais ou menos quanto dinheiro você gastará depois na interface.
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.