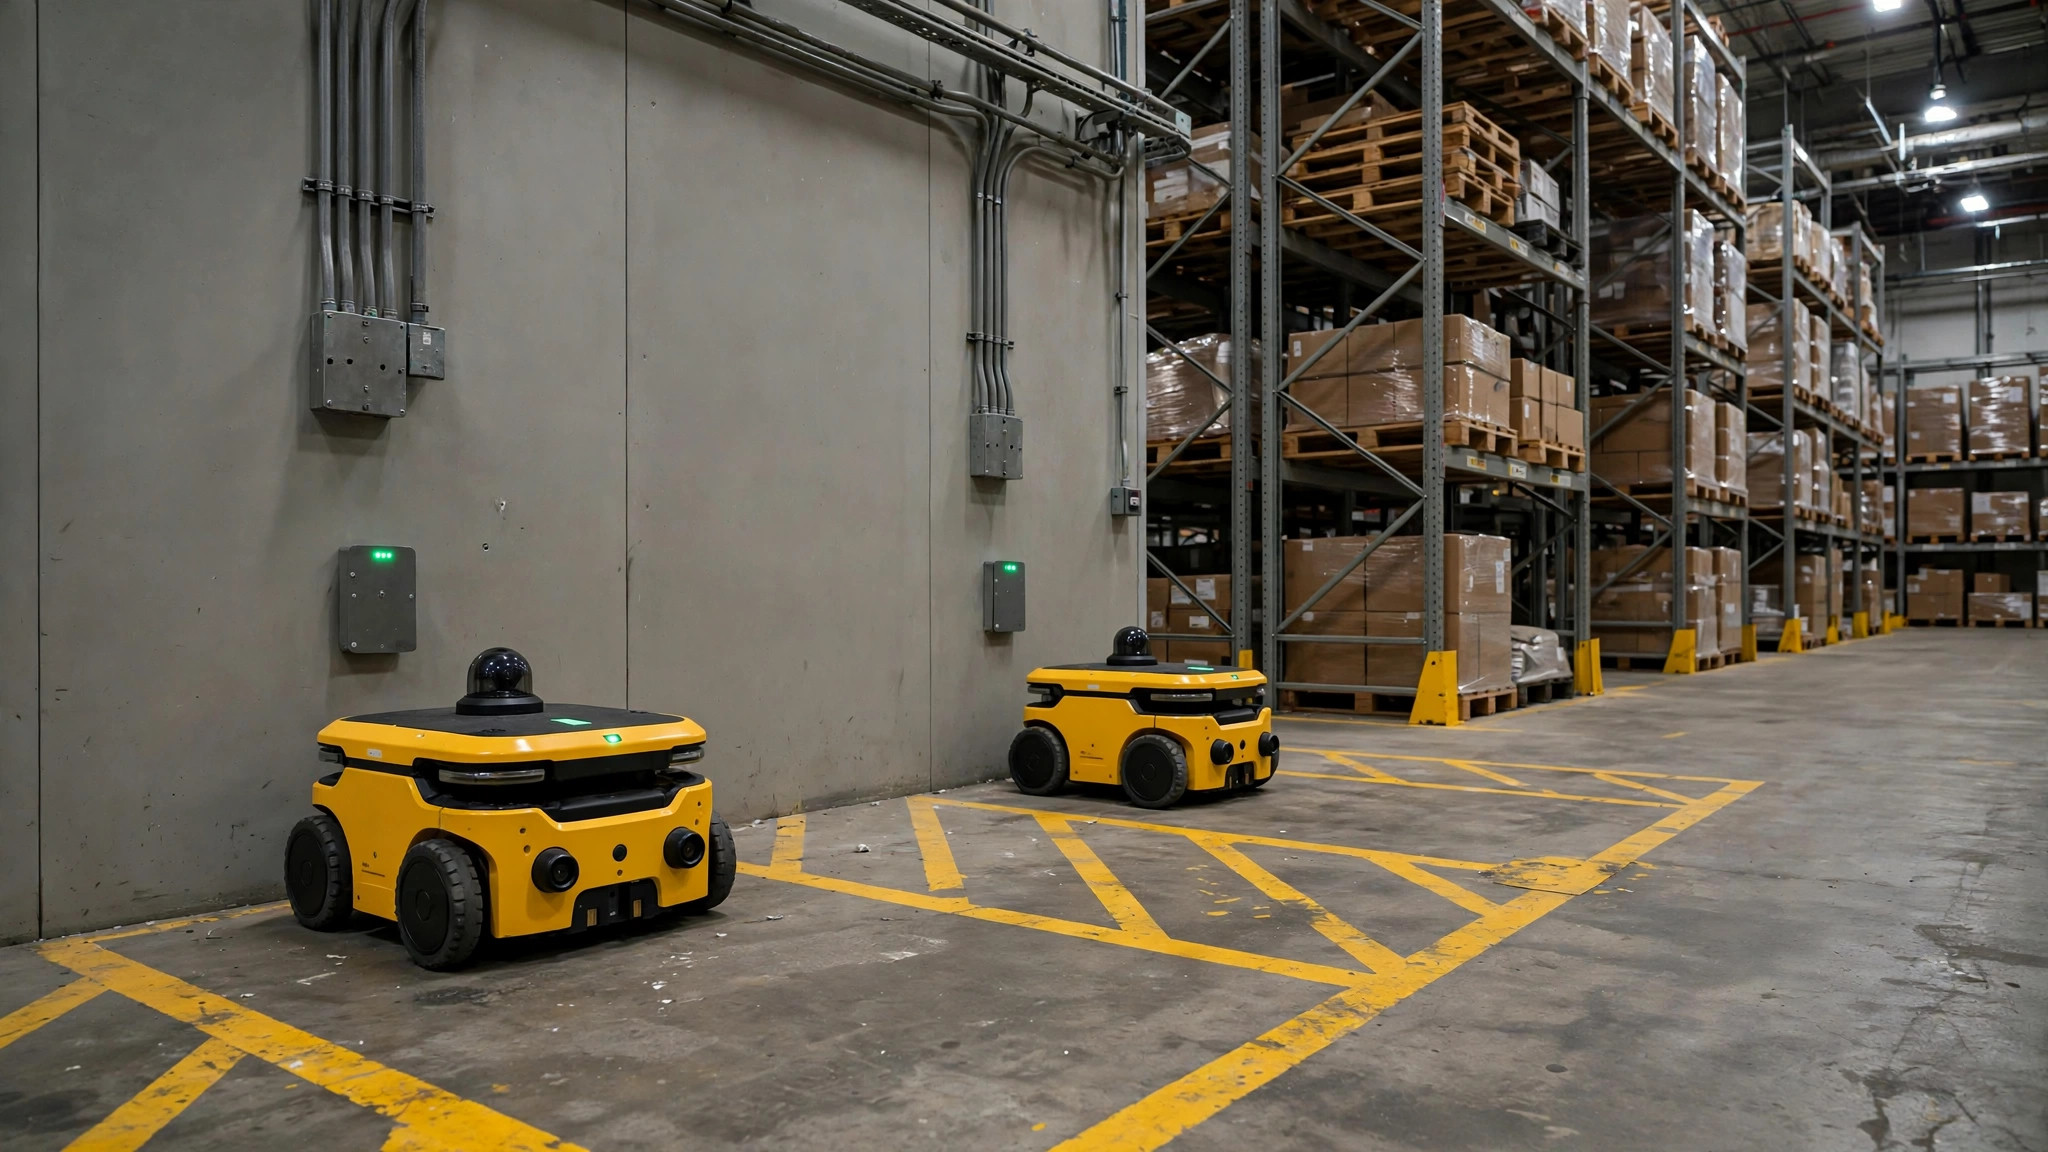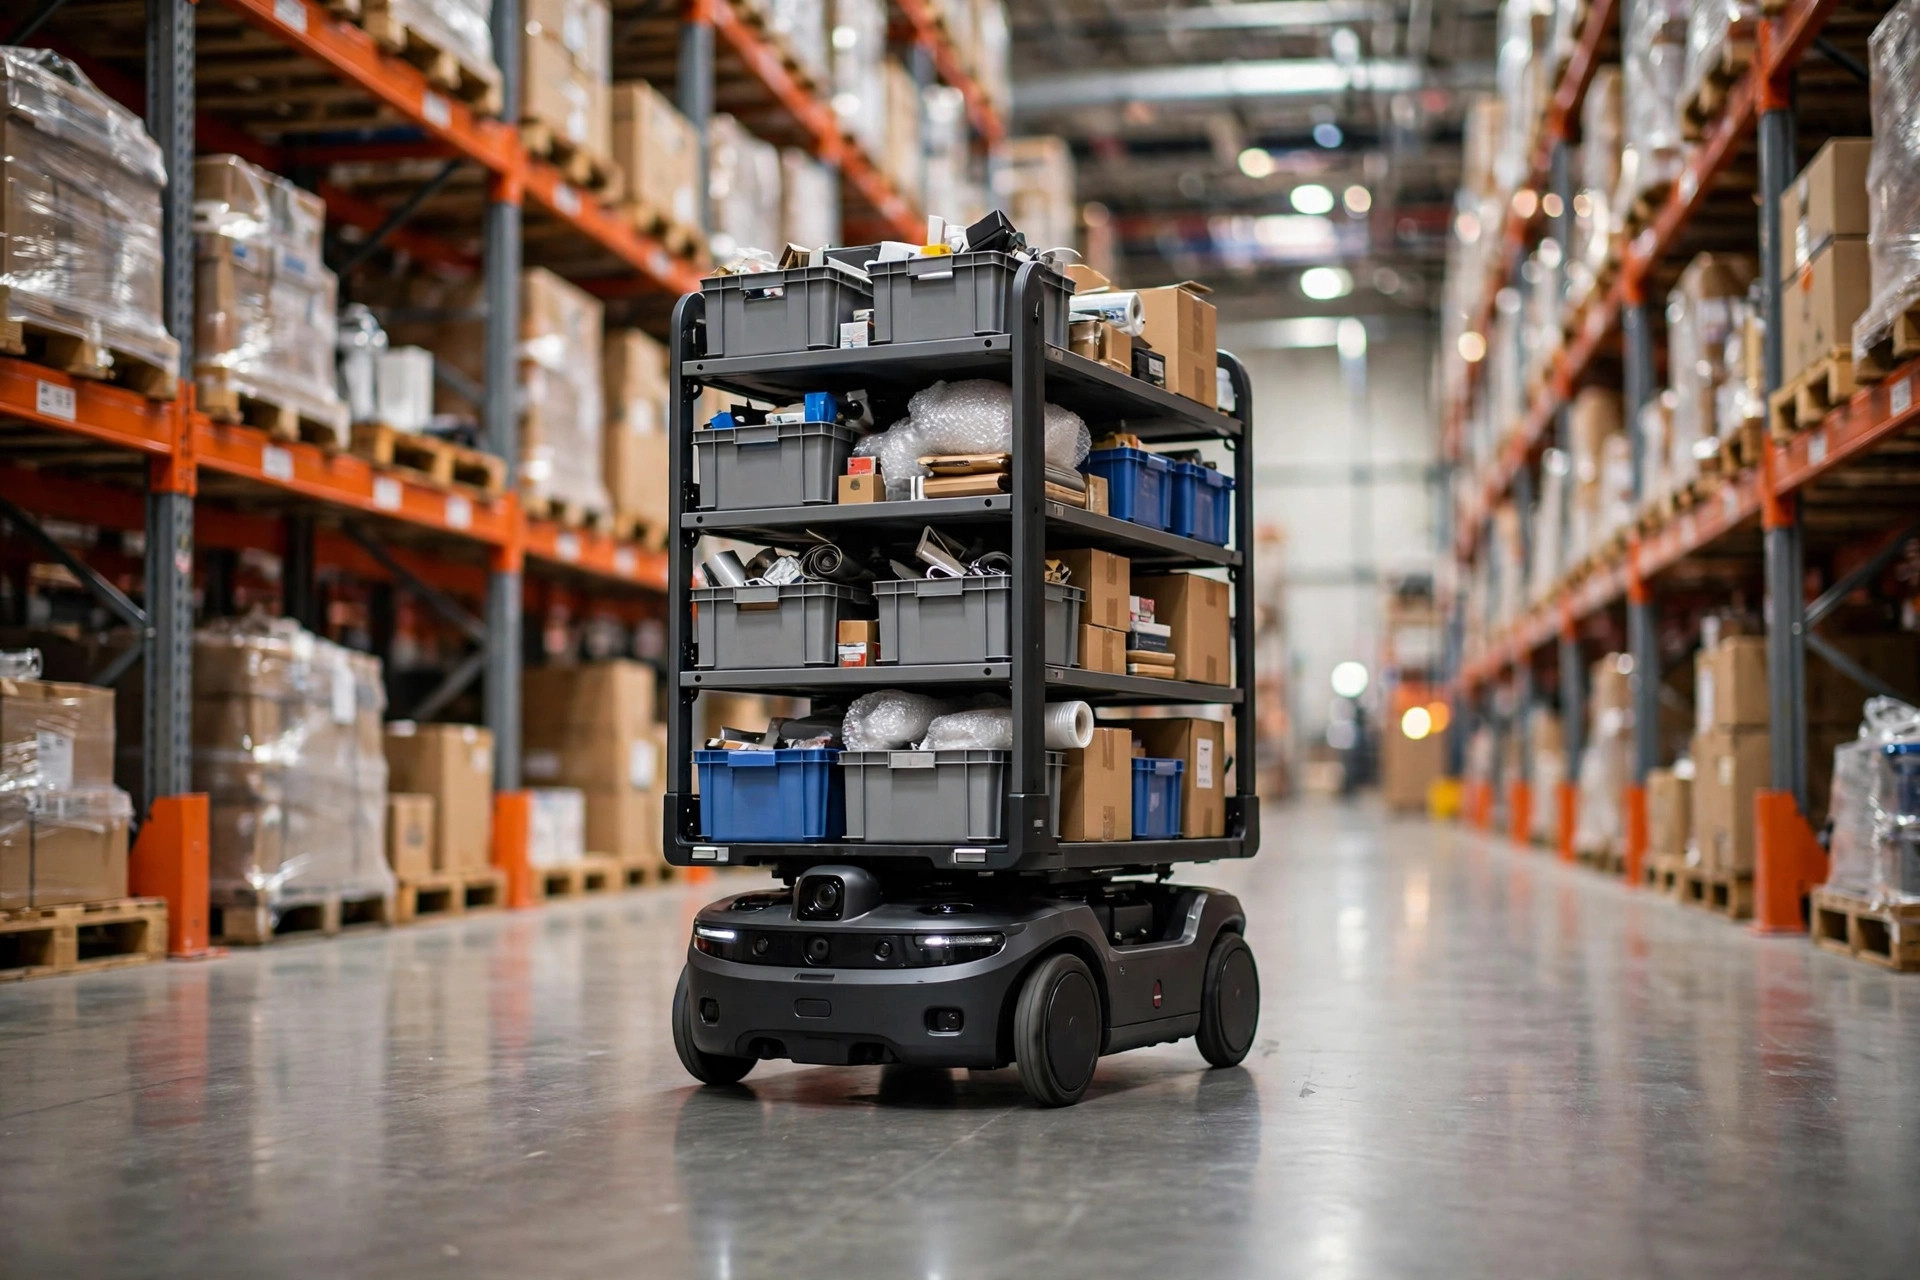
No outono de 2023, entrei em um centro de fulfillment de 120,000 pés quadrados em Fontana, Califórnia. Eles haviam acabado de implantar seis AMRs para picking goods-to-person, e durante a primeira semana a frota parava de emergência mais de 40 vezes por dia. Os operadores ficavam esperando robôs que não se moviam. O throughput era pior que o da operação totalmente manual que haviam substituído. O dono estava pronto para culpar os robôs e devolvê-los. Passei dois dias no local, e o veredito foi simples: os robôs estavam bem. O piso e o Wi-Fi, não.
Essas são as duas portas ocultas de toda implantação de AMR. Elas raramente entram no contrato com qualquer detalhe, e quando algo dá errado, tornam-se inteiramente o seu problema.
Seu piso: um AMR não é uma empilhadeira
Um piso que uma empilhadeira nem percebe pode tirar um AMR de combate. Empilhadeiras têm pneus grandes e alta distância do solo: passam por pequenas depressões e saliências sem perceber. Os AMRs navegam com lasers e visão, são baixos e rodam sobre rodas pequenas. Eles se importam com planicidade, largura das juntas e refletividade da superfície de formas que uma empilhadeira jamais conhecerá. Os três suspeitos habituais são as juntas de dilatação, a ondulação da superfície e o epóxi brilhante.
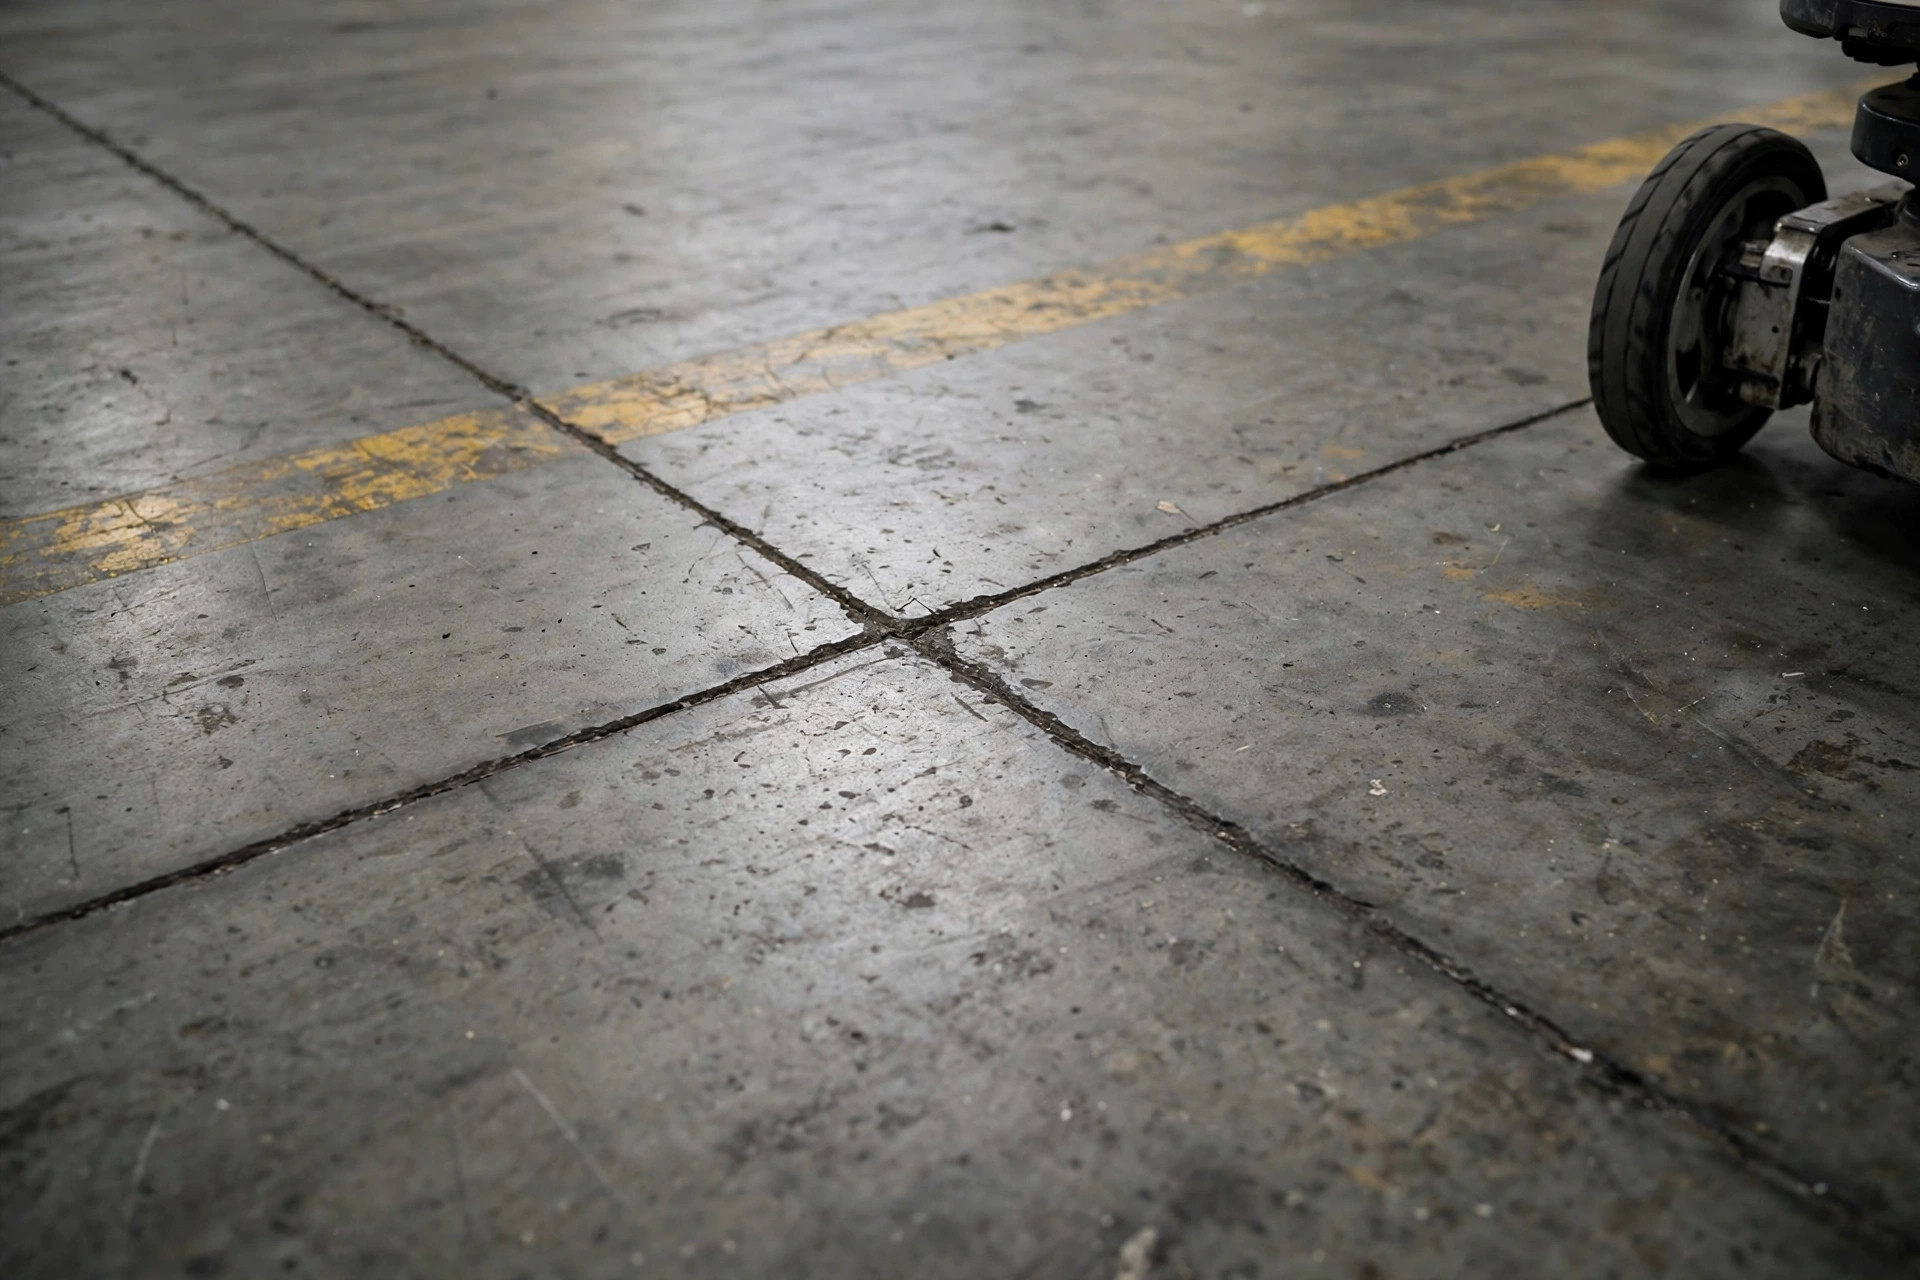
Comece pelas juntas de dilatação. Lajes de concreto antigas são serradas de tempos em tempos para controlar fissuras, e esses cortes costumam medir de 8 a 12 milímetros de largura. A MiR publica seus requisitos de piso em preto e branco no documento "Route and Floor Suitability": altura máxima de ressalto transponível 25 mm, largura máxima de junta 20 mm, planicidade conforme TR34 FM3 (FF25/FL20) e apenas pisos nivelados para operação autônoma. São números publicados pelo fornecedor: meça seu piso contra eles antes da chegada dos robôs, não depois de passarem um mês chacoalhando pelas juntas e perdendo a localização. Juntas superdimensionadas nem sempre obrigam a quebrar o piso; preenchê-las com selante de junta e nivelar por esmerilhamento é a correção mais custo-efetiva que já vi.
O epóxi brilhante é o outro assassino silencioso. Muitos armazéns revestem o piso com epóxi de alto brilho por estética e controle de poeira, e então o lidar não vê nada além de reflexos de espelho e a localização deriva. A correção é direta: especifique epóxi fosco ou semifosco, ou aplique filme antiderrapante fosco ao longo das rotas dos AMRs. Mas o piso também não pode ser áspero demais: superfícies esburacadas ou empoeiradas fazem as rodas patinar, a odometria discorda do lidar, e o robô gira no lugar e entra em falha. A regra que dou aos clientes são três palavras: plano, limpo, fosco.
Seu Wi-Fi: não é o sinal fraco, é o handoff
A maioria acha que boa cobertura Wi-Fi significa barras cheias. O que os AMRs realmente temem não é um sinal fraco: é o momento em que o robô passa de um access point para o seguinte. Um AMR em movimento precisa de comunicação constante: atribuição de tarefas do gerenciador de frota, atualizações de posição de volta, heartbeats de segurança. Perca a conexão por apenas um ou dois segundos e a lógica de segurança pisa fundo no freio. Em Fontana, metade do problema era o piso e a outra metade era isto: o armazém havia estendido APs domésticos da área de escritórios, e nas zonas de sobreposição o sinal rondava os -70 dBm. Cada handoff levava de três a cinco segundos. Os robôs avançavam alguns metros e paravam, avançavam alguns metros e paravam.
Os fornecedores são, na verdade, explícitos sobre o que precisam. O guia de comunicação sem fio para AMR da OMRON recomenda -40 dBm ou melhor como ideal e -60 dBm como mínimo, com cobertura contínua em toda a área de operação. Repare na palavra contínua, não "quase coberto". Durante o aceite, percorra cada rota dos AMRs com uma ferramenta de survey de Wi-Fi. Qualquer ponto abaixo de -60 dBm é zona morta e ganha outro AP. Sem exceções.
Mais duas coisas que as pessoas perdem. Primeiro, a sobreposição entre células de AP tem que estar certinha. A regra da indústria é de 15 a 20 por cento de sobreposição de células, com -67 dBm como fronteira da célula. Sobreposição de menos e o robô perde a conexão durante o handoff; demais e o cliente "gruda" em um AP distante do qual já deveria ter saído. Segundo, o tradeoff entre 2.4 GHz e 5 GHz. 5 GHz é rápido, mas morre atrás de uma estante; 2.4 GHz alcança longe, mas vive em uma vizinhança barulhenta. Minha recomendação: coloque os AMRs no próprio SSID, use 5 GHz como primário com 2.4 GHz de fallback e ative o fast roaming 802.11k/v/r. A maioria dos armazéns já tem APs que suportam isso; ninguém nunca ligou.
O checklist pré-chegada
Este é o checklist que construí ao longo de várias implantações. Duas semanas antes da chegada dos robôs, percorra o local com ele. Ele pega a grande maioria dos incidentes do go-live:
Piso: percorra a pé toda a rota dos AMRs. As juntas de dilatação e as fissuras estão dentro dos limites publicados pelo fornecedor (o teto de 20 mm de junta da MiR é um ponto de referência; confirme contra a especificação vigente do seu próprio fornecedor)? Algum descascamento, buraco ou contaminação por óleo? O epóxi é fosco ou semifosco, com as seções brilhantes tratadas antecipadamente? Há declives na rota? A maioria dos AMRs só roda em terreno nivelado em modo autônomo, então as rampas da área de docas precisam ser marcadas como zonas proibidas. As marcações do piso estão nítidas e não refletivas, e se você usa navegação por fita magnética ou código QR, os marcadores estão intactos?
Wi-Fi: meça o sinal ao longo das rotas: nunca abaixo de -60 dBm, idealmente -40 dBm ou melhor. Mantenha a sobreposição de AP entre 15 e 20 por cento com cerca de -67 dBm na fronteira. Dê aos AMRs um SSID dedicado, separado dos celulares dos funcionários, scanners e coletores. Ative o 802.11k/v/r. E faça um teste de estresse: envie um AMR totalmente carregado por toda a rota no horário de pico enquanto alguém faz streaming de vídeo e transfere arquivos grandes, e observe paradas de emergência ou atrasos de tarefas.
Mais um item que quase todos pulam: escreva os critérios de aceite de piso e Wi-Fi no contrato de compra como um apêndice, deixando claro quem assume o atraso se o local não estiver pronto. Um "nosso piso está bom" verbal não vale nada no dia em que as coisas quebram.
Para onde deve ir o dinheiro da remediação
Quando o local não passa no aceite, gaste nesta ordem: primeiro densificação de Wi-Fi, depois reparo localizado do piso, e a reforma completa do piso apenas como último recurso. Adicionar alguns APs corporativos custa alguns milhares de dólares e um dia ou dois de trabalho: a vitória mais rápida disponível. Preencher e esmerilhar as juntas de dilatação é precificado por metro e continua barato para trabalho localizado. O caro é re-revestir ou re-esmerilhar toda a laje: dezenas de milhares de dólares e uma parada de produção. Não vá por aí a menos que seja necessário.
A conta de Fontana ainda está fresca na minha memória: oito APs adicionais, mais de 400 metros de juntas seladas e filme fosco nas duas vias principais de circulação: algumas dezenas de milhares de dólares no total, feito em duas semanas. No segundo mês após o go-live, as paradas de emergência haviam caído de mais de 40 por dia para um dígito. O dono me disse depois que dois dias de inspeção de aceite antes da chegada teriam economizado um mês de troca de acusações.
Os robôs continuam melhorando. As falhas saíram do robô e foram para o ambiente. O piso e o Wi-Fi são duas coisas com as quais o fornecedor não vai se preocupar por você, e o site survey do integrador costuma deixá-las passar. Percorra o local com um checklist antes da chegada dos caminhões: são os dois dias com maior ROI de todo o projeto AMR.
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.