결론부터 말하겠습니다: 하나의 웨이브 안에서 사람과 로봇 간 작업을 분배할 때는 정확히 두 개의 잣대만 씁니다 — 이동 거리와 판단 난이도입니다. 장거리 이동과 반복적인 풀케이스 이동은 로봇에게. 눈과 두뇌가 필요한 모든 것 — 불규칙한 상품, 예외, 피스픽 검증 — 은 사람에게. WES에서는 세 가지만 제대로 맞추면 웨이브가 알아서 돌아갑니다: 작업 태그, 리소스 풀, 그리고 리밸런싱 트리거입니다. 이 실패를 정확히 세 번 봤는데, 매번 죽는 방식이 같습니다: 로봇을 싼 노동력으로 취급하다가, 결국 사람과 기계가 같은 통로에서 서로 막아서고, 웨이브가 전원 사람 팀보다 느려지는 것입니다.
로봇을 늘렸더니 웨이브가 더 느려진 이유
WES에서 사람과 로봇은 두 종류의 리소스이지, 두 개의 직함이 아닙니다. 웨이브를 릴리스한다는 것은 작업 배치를 능력에 따라 리소스에 밀어넣는 것입니다. 그런데 많은 고라이브가 정확히 하나의 할당 규칙만 가지고 출고됩니다: "자동화할 수 있는 건 전부 자동화한다."
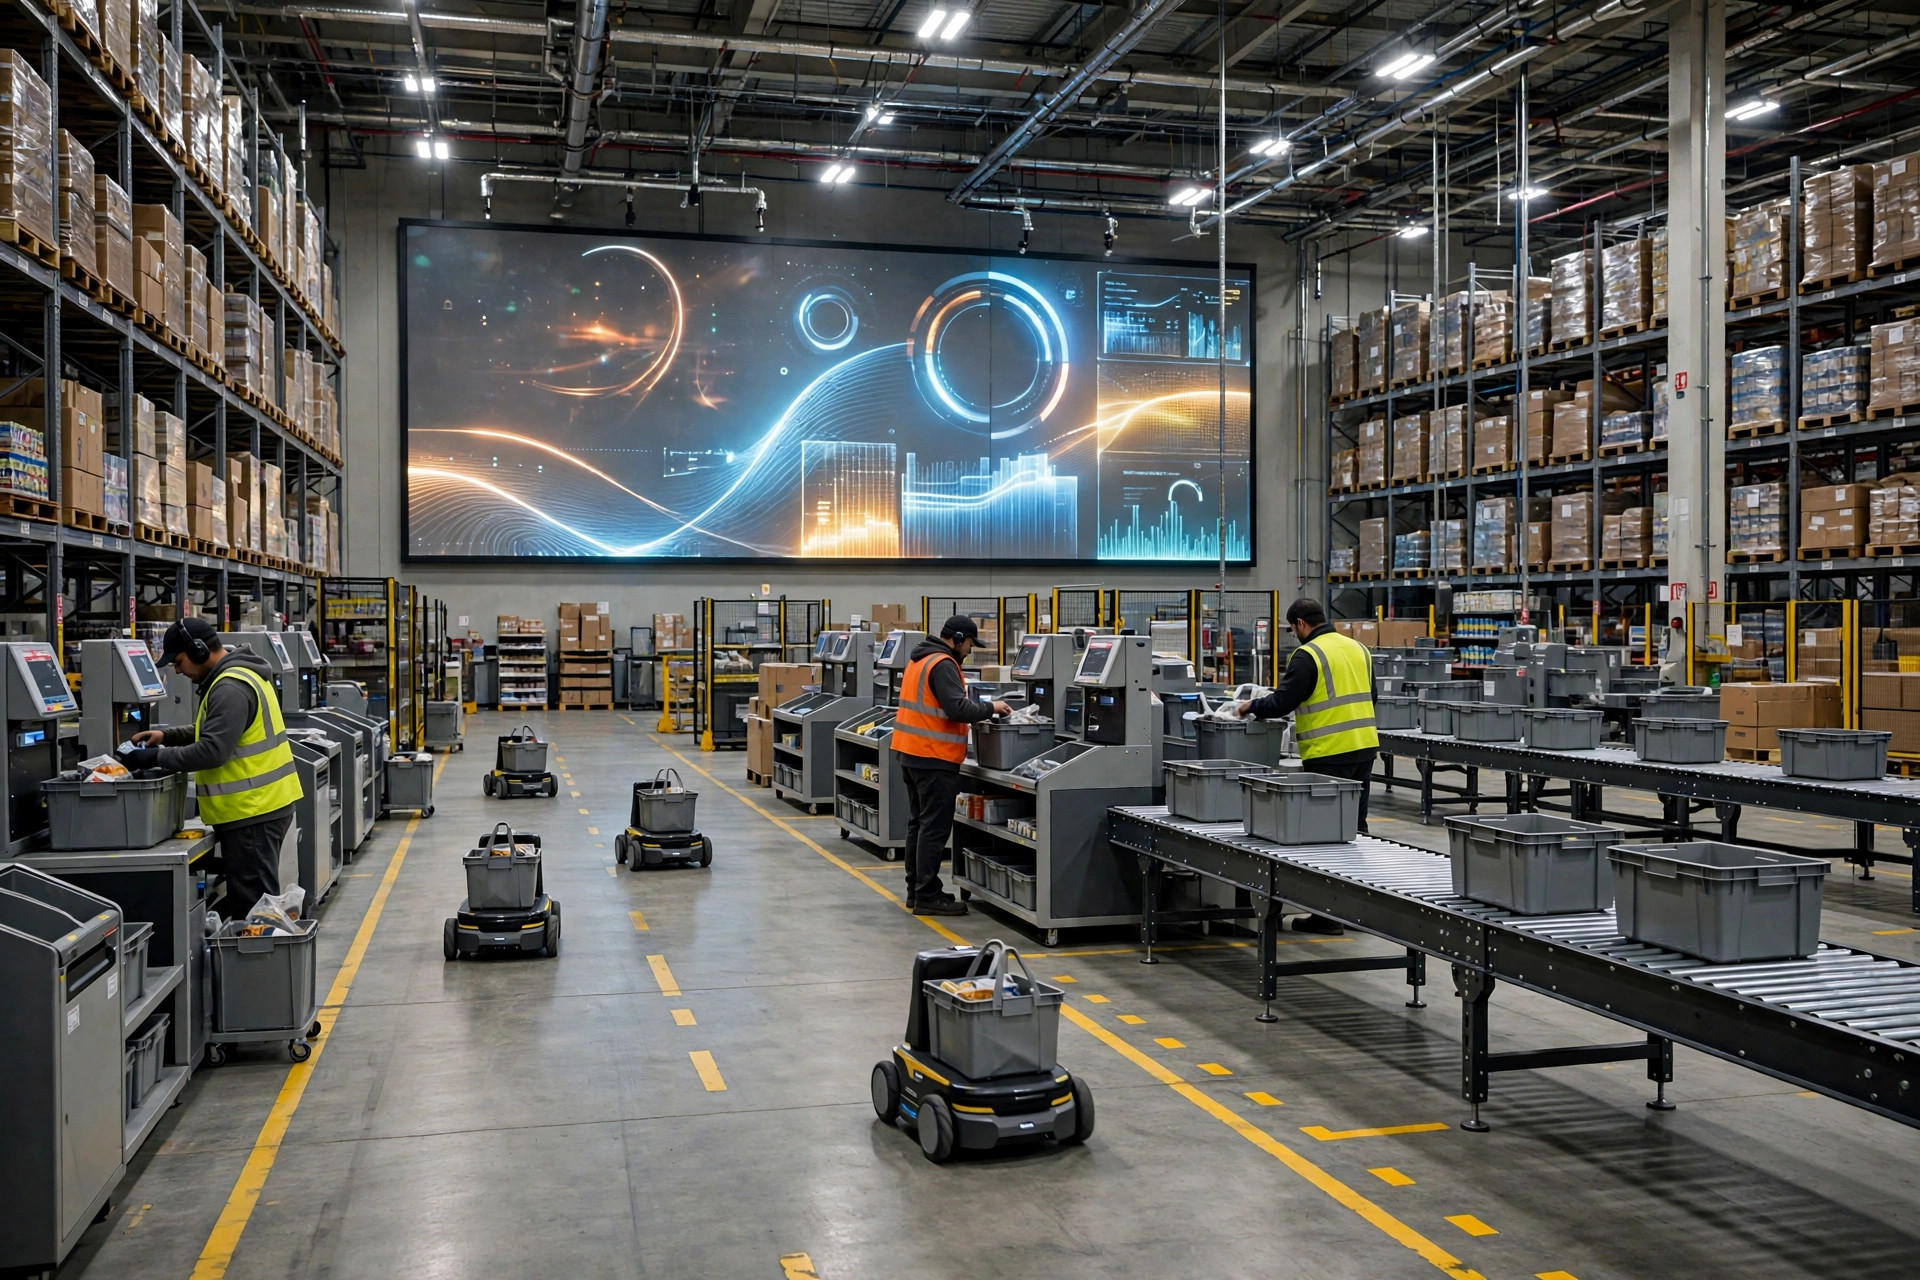
2024년 저는 플로리다의 3PL 현장에서 일했습니다 — 40,000제곱피트, 120대의 AMR과 60명의 피커가 같은 웨이브를 돌렸습니다. 고라이브 첫 주, 웨이브 완료 시간은 전원 사람 기준선보다 18% 악화됐습니다.
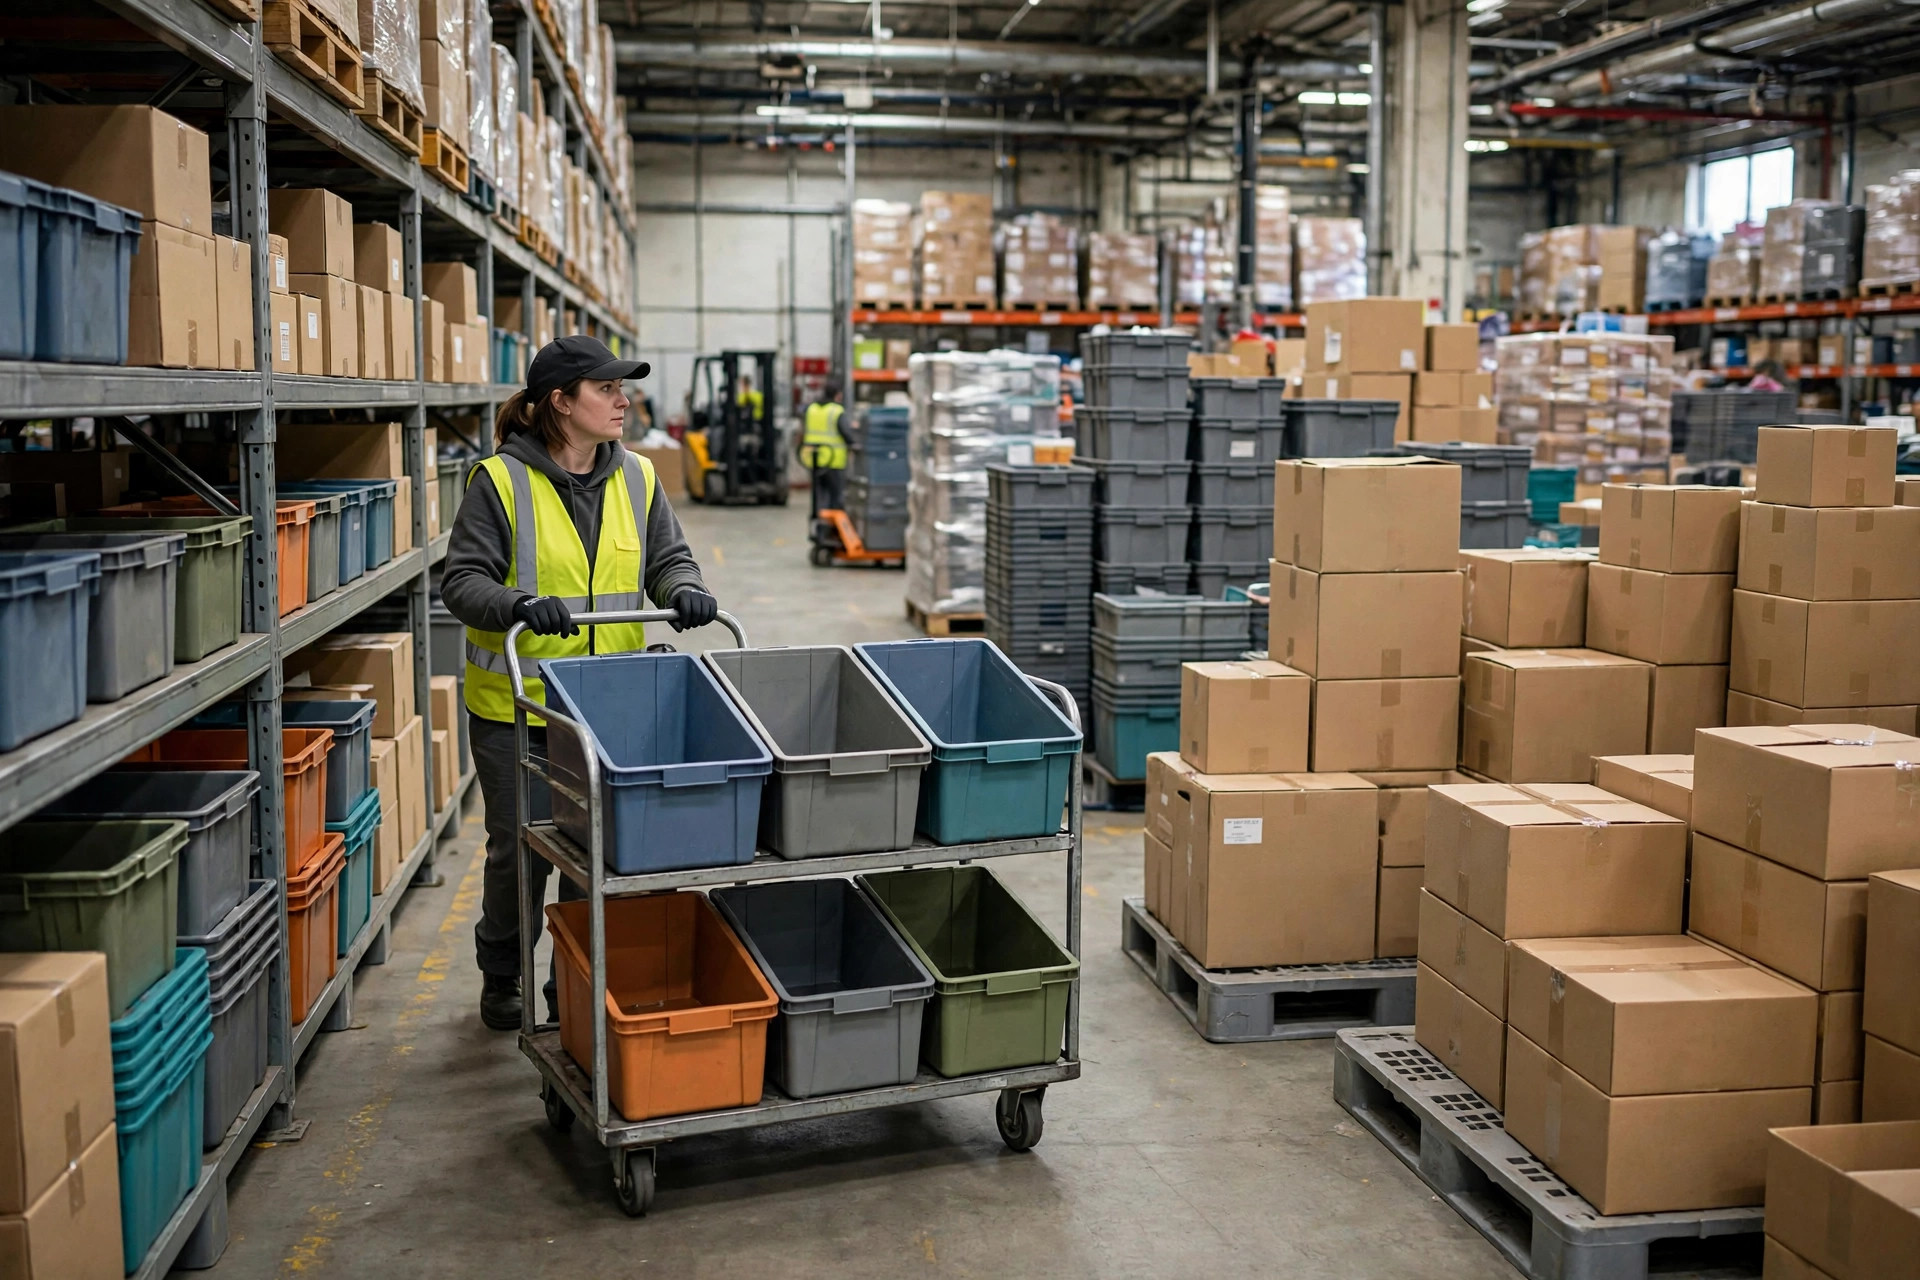
원인: AMR이 밀도가 높은 수작업 피스픽 존에 할당됐던 것입니다. 통로 폭은 고정. 사람과 로봇이 같은 통로에서 마주 보고 움직이며, 양보하고, 경로를 바꾸느라 — 택트 타임이 무너졌습니다. 처방은 화려하지 않았습니다: 피크 밀도로 조닝하기. 밀도가 높은 소형 상품 존은 사람 전용으로 하고, AMR은 장거리 보충과 풀파렛 이동을 맡으며 피크 통로에는 절대 들어가지 않게 했습니다. 둘째 주에는 웨이브 시간이 고라이브 전보다 22% 좋아졌습니다.
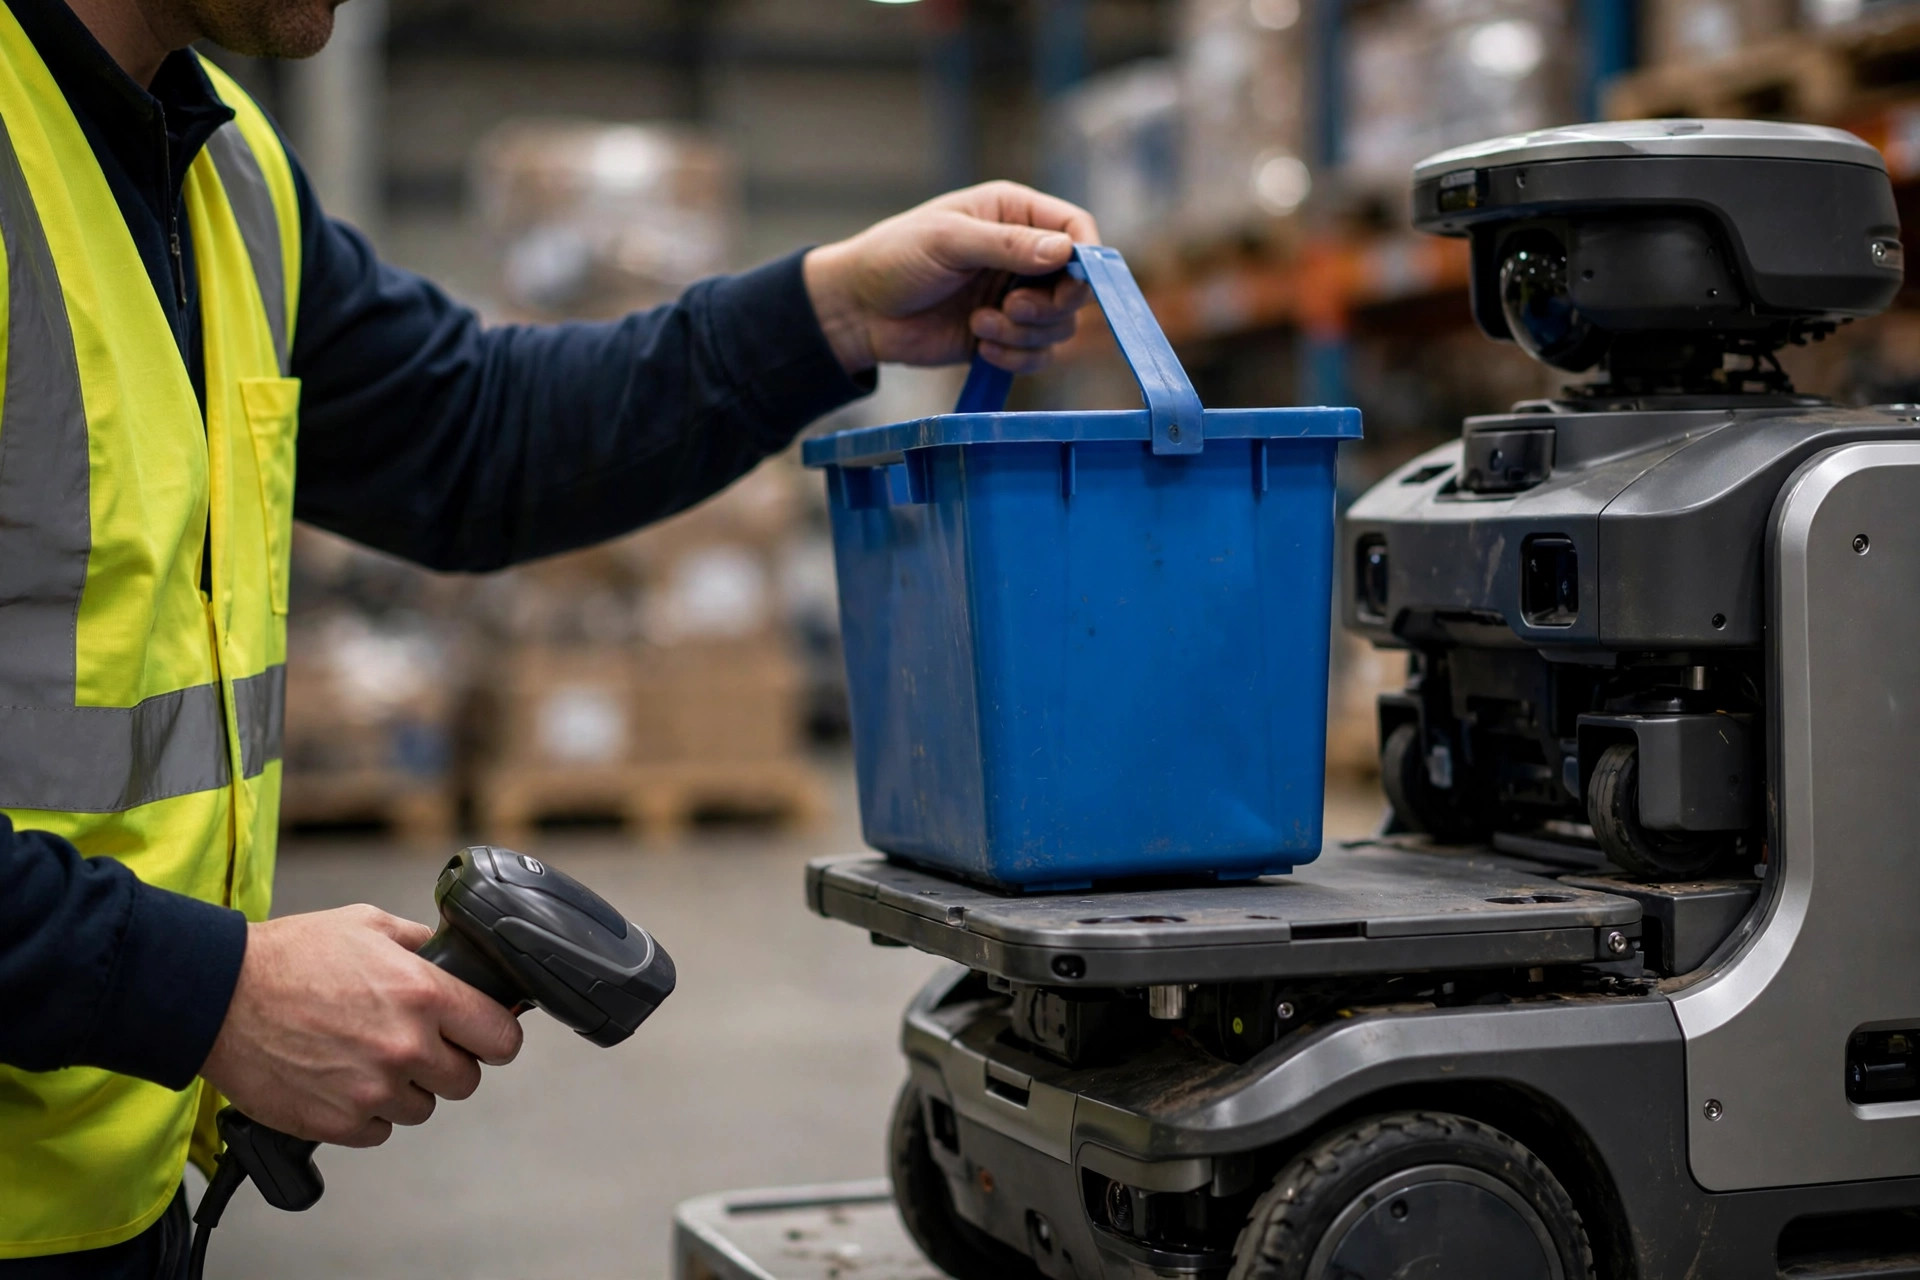
직관에 반하는 점은 이겁니다: WES에서 최적화해야 할 것은 로봇 경로 계획이 아니라, 사람-로봇 핸드오프입니다. 로봇이 검증 스테이션에 제시간에 도착했는데 사람이 아무도 없고, 스무 대의 로봇이 줄을 서서 기다립니다. 핸드오프 대기 시간은 경로 최적화가 벌어놓은 시간을 전부 먹어버립니다. 세상에서 가장 예쁜 라우팅 알고리즘도, 아무도 설계하지 않은 핸드오프는 구하지 못합니다.
작업을 깔끔하게 나누는 5단계
1단계: 모든 작업에 태그를 답니다. WES 작업 모델에 네 개의 필드를 추가합니다: 예상 이동 거리, 단위 중량, 상품 규칙성(규칙적/불규칙적), 과거 예외 발생률. 태깅 규칙은 시스템에 하드코딩 — 디스패처의 눈짐작에 절대 의존하지 마세요. 오늘 태그가 없으면 내일의 할당은 운에 맡기는 겁니다.
2단계: 능력 매트릭스를 갖춘 두 개의 리소스 풀을 만듭니다. human_pool과 robot_pool, 각각 능력 시트를 가집니다: 사람은 불규칙한 상품과 예외를 처리하지만 긴 도보는 싫어하고, 로봇은 고정 페이로드로 24시간 돌지만 파손된 카톤이나 잘못 붙은 라벨은 못 알아봅니다. 능력 매트릭스는 WES가 할당하는 유일한 근거입니다. 이게 없으면 3단계의 규칙은 빈말입니다.
3단계: 세 개의 할당 규칙을 씁니다. 그대로 가져가세요:
- 편도 80미터를 넘는 이동은 무조건 robot_pool에 먼저;
- 과거 예외 발생률이 5%를 넘는 작업 유형은 human_pool로 강제;
- 같은 SKU의 작업은 둘로 나눕니다: 피스피킹은 사람에게, 풀케이스와 풀파렛 이동은 로봇에게.
4단계: 리밸런싱 트리거를 겁니다. 웨이브 중간에 어느 한 풀에 15분 이상 주인이 없는 작업이 있으면, WES가 옮길 수 있는 작업을 자동으로 다른 풀로 이동시킵니다. 임계값은 설정에 넣으세요 — 디스패처에게 화면을 보며 소방수 노릇을 시키지 마세요. 2025년, 둥관의 이커머스 창고가 한 번에 2,000개의 작업을 릴리스했고, 40대의 AMR이 메인 통로 입구에서 6분간 줄을 섰습니다. 용량 기반 단계적 릴리스 — 3분마다 한 배치 — 로 바꾸자 줄이 말끔히 사라졌습니다. 릴리스 주기는 병목 리소스에 맞춥니다. 이게 WES 스케줄링 101입니다.
5단계: 일주일 데이터를 돌리고, 튜닝합니다. 작업을 거리 × 예외 발생률 산점도에 찍고, 보이는 경계에 규칙 임계값을 두세요 — 감이 아니라. 80미터, 5%, 15분은 출발점일 뿐, 복음이 아닙니다.
| 작업 프로필 | 할당 대상 | 이유 |
|---|---|---|
| 장거리 이동(편도 80 m 초과) | 로봇 | 걷는 것은 사람에게 가장 비싼 비용; 기계는 신경 쓰지 않는다 |
| 반복적인 풀케이스 / 풀파렛 이동 | 로봇 | 안정적인 택트, 피로 없음 |
| 불규칙하거나 파손되기 쉬운 상품 | 사람 | 눈과 손이 필요하다 |
| 과거 예외 발생률 5% 초과 | 사람 | 예외는 사람의 영역 |
| 웨이브 막바지 자잘한 보충 | 사람 | 로봇 출동 비용이 작업 자체를 넘어선다 |
고라이브 당일 밤 체크리스트
이 실패를 세 번 봤기 때문에, 고라이브 당일 밤에는 정확히 다섯 가지만 확인합니다: 1. 네 개의 작업 태그 필드가 모두 채워지고 누락 없음; 2. 능력 매트릭스가 최신 버전이며, AMR 페이로드가 통로 폭과 대조됨; 3. 세 개의 할당 규칙이 테스트 환경에서 최소 50개의 웨이브를 돌았음; 4. 리밸런싱 트리거 임계값이 설정에 있고 디스패처가 알림의 생김새를 앎; 5. 핸드오프 인력이 로봇 도착 택트에 맞춰짐. 다섯 개 모두 녹색이 아니면 사인하지 않습니다 — 하나라도 빠지면 연기합니다. 일주일 연기는 고라이브 후 재작업보다 훨씬 쌉니다.
비용이 큰 네 가지 실패 모드
실패 하나: AMR을 싼 노동력으로 써서 피커를 직접 대체하는 것. 같은 통로에서 사람과 로봇이 마주 보는 것은 공멸입니다 — 플로리다 현장이 그 수업료를 냈습니다.
실패 둘: 웨이브를 한 번에 전부 릴리스하는 것. 통로 용량은 하드 제약입니다. WES 릴리스 주기는 병목을 따라야 합니다. 둥관의 줄이 경고의 이야기입니다.
실패 셋: 주인이 없는 예외. 로봇이 예외를 올리면 사람은 로봇 문제라고 여기고, 작업은 2시간 동안 방치됩니다. 제 규칙: 모든 예외는 기본적으로 human_pool로, WES 알림은 시프트 리더의 핸드헬드로 직행합니다.
실패 넷: 택트 설계 없는 핸드오프. 검증에 두 사람, 앞에 스무 대의 로봇이 줄 — 그런 웨이브에서는 로봇을 늘릴수록 더 빨리 죽을 뿐입니다.
내일 바로 쓸 수 있는 팁: 로봇부터 사지 마세요. 지난달 작업을 뽑아 거리 × 예외 발생률 플롯에 놓고 보세요. 60% 이상이 단거리·저예외 사분면에 들어가면, 로봇을 늘리는 건 돈 태우는 일입니다 — 먼저 사람의 이동 동선을 고치세요. 동선이 깨끗해지면 WES 할당 규칙이 비로소 의미를 갖습니다.
Lin Xiao, WMS 구현 컨설턴트 지음
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.