트럭 운전사가 가장 싫어하는 것
트럭 운전사 열 명에게 가장 싫은 걸 물어보면 여덟 명이 "화물 대기"라고 답한다. 기존 라이브로드 방식에서 운전사는 창고에 도착해 하역 3시간, 적재 2시간을 기다리고 실제 주행은 하루 절반도 안 된다. 운전사는 운행 횟수로 돈을 벌기 때문에 대기는 곧 잃은 수입이다. 트랙터+운전사 일일 비용은 고정이고 하루 운행 횟수에는 한계가 있어 차주도 손해다.
드롭앤훅은 이 낭비를 없애기 위해 존재한다. 트랙터는 적재된 트레일러를 야드에 내려놓고, 미리 적재된 공차를 연결해 떠난다. 체류 시간은 몇 시간에서 약 20분으로 급감한다. 효율 두 배의 대가: 야드 내 트레일러 대수가 폭증하고 관리 복잡도가 기하급수적으로 늘어난다. 바로 YMS의 전문 분야다.
네 가지 드롭트레일러 모델
| 모델 | 패턴 | 적합한 현장 |
|---|---|---|
| 야드 내 드롭 | 트랙터가 사유 야드 안에서 하차, 스포터 지원 | 일일 처리량이 큰 대형 DC |
| 간선 드롭 | 두 지점이 마주 보고 달리며 중간에 트레일러 교환 | 물량이 안정적인 고정 레인 |
| 네트워크 순환 | 여러 거점 사이에서 트레일러 순환 | 지역 네트워크, 다중 DC 협력 |
| 외주 드롭 | 제3자 차량이 드롭 서비스 제공 | 물량 변동 심함, 트랙터 직접 보유 의향 없음 |
드롭 운영에서 YMS의 다섯 가지 핵심 수
1. 트레일러 프로파일링: 트레일러 한 대당 하나의 파일
모든 트레일러는 YMS에서 고유 식별을 갖는다. 차량 번호, 적재량, 상태(적재 대기/하역 대기/공차/정비 중), 현재 위치, 적재물. 이 파일이 없으면 드롭앤훅은 "내려놓고 잃어버림"을 의미한다.
2. 작업 배차: 어떤 것을 내려놓고 어떤 것을 연결할 것인가
YMS는 적하역 계획에서 스포터 운전사에게 자동으로 작업을 배차한다. "트레일러 A-123을 5번 도크에서 출하 대기 구역으로 이동, 공차 B-456을 8번 도크에 적재용으로 배치." 운전사는 휴대폰/PDA로 작업을 받고 스캔으로 완료를 확정한다. 사람이 작업을 찾으러 다니지 않는다. 작업이 사람을 찾아온다.
3. 상태 흐름: 트레일러의 라이프사이클
적재 대기 → 적재 중 → 출차 가능 → 출차 → 운송 중 → 도착 → 하역 대기 → 하역 중 → 공차 준비 완료. 모든 전환은 YMS에 기록되고, 체류 초과 시 자동 알림(예: "적재 대기"가 4시간 미처리면 배차에 알림).
4. 스팟 관리: 주차도 자원이다
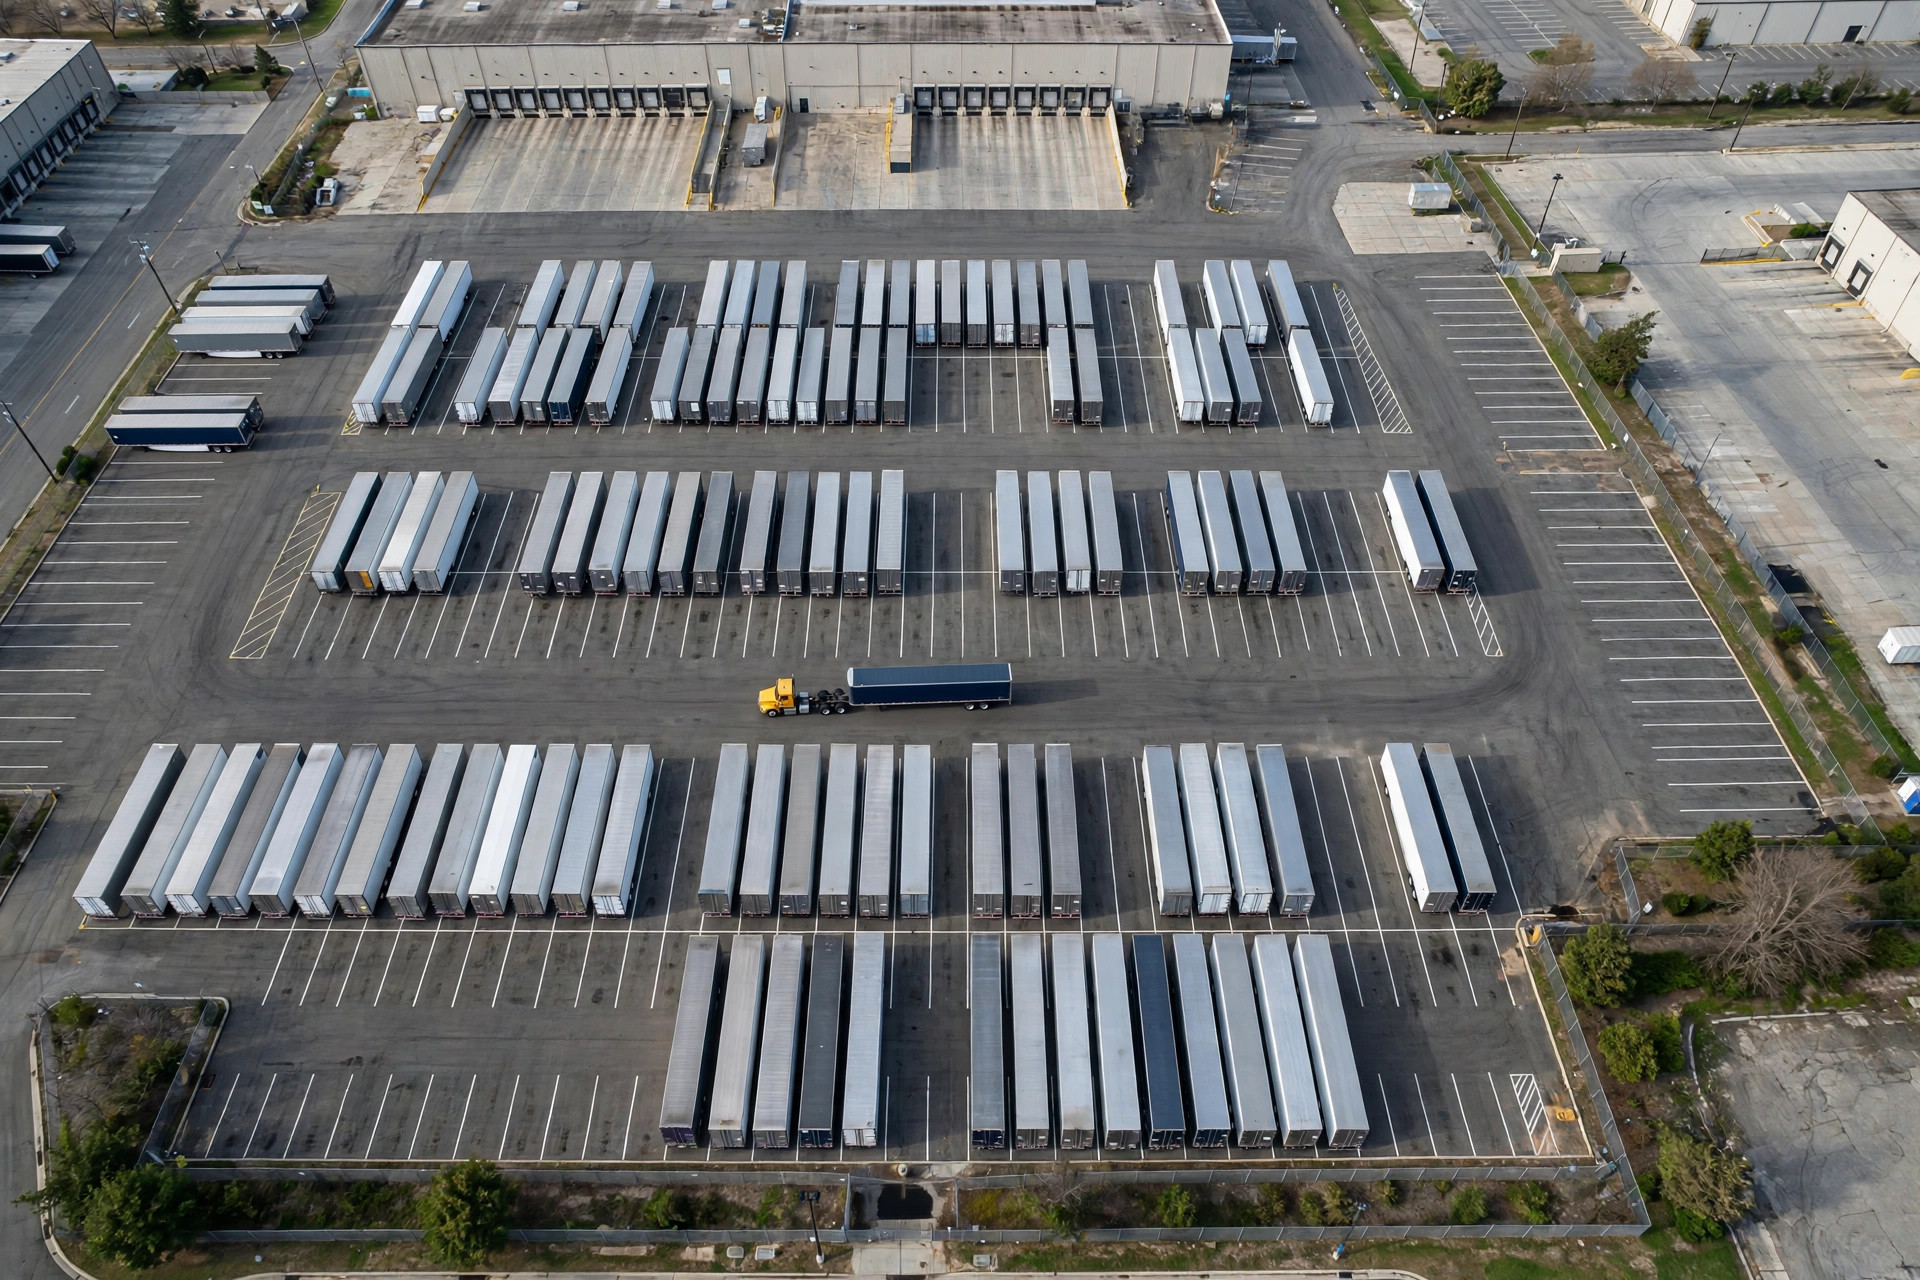
야드 스팟에 번호를 부여하고 구역을 나눈다(적재 구역, 출차 대기, 정비, 공차 풀). YMS가 작업별로 스팟을 자동 배정한다. 스팟 관리가 없으면 드롭 야드는 3일 만에 주차장이 된다. 차량이 가득 들어차 스포터가 움직일 수 없게 된다.
5. WMS/TMS 연동: 데이터 공백 없이
WMS는 YMS에 "8번 도크 적재 완료, 인출 가능"이라고 알리고, TMS는 YMS에 "간선 트랙터 2시간 후 도착, 출하 트레일러 대기시켜라"고 알린다. 세 시스템이 YMS에 모이니 모든 드롭 이동에 상류 지시와 하류 목적지가 생긴다.
재무 모델: 추가 트레일러 비용은 어디서 회수되는가
재무팀이 드롭앤훅에 던지는 단골 질문. "트레일러를 1.5배나 사는데 가치가 있는가?" 숫자로 따져보자.
| 항목 | 라이브로드 | 드롭앤훅 |
|---|---|---|
| 트랙터 일일 운행 횟수 | 1.2 | 2.5 |
| 운전사 일일 대기 시간 | 4 hours | 0.5 hours |
| 트레일러 대수(트랙터 10대) | 12 | 28 |
| 트레일러 연간 비용(감가상각+정비) | ~$12K/unit | same |
트랙터 10대 차량 기준: 트레일러 16대 추가에 연간 약 $190K 추가 비용. 하지만 운행 횟수는 1.2에서 2.5로 오른다. 사실상 수송 능력이 두 배다. 트랙터를 5대 덜 사거나(장비+인건비 연간 약 $750K 절약), 두 배의 화물을 운송하거나. 어느 쪽으로 계산해도 드롭이 유리하다. 유일한 예외는 극도로 불안정한 물량이다. 트레일러가 40%가 넘는 시간 놀면 모델이 깨진다.
다음: 드롭앤훅 + 자율 스포터
드롭앤훅의 종착점은 무인 야드 스포팅이다. YMS 지시에 따라 자율 스포터가 24/7 가동되고, 교대도 운전사 찾기도 필요 없다. 오늘의 규모화 장벽은 두 가지다. 야드 통행권(폐쇄 또는 반폐쇄 야드 필요)과 대당 비용이다. 하지만 방향은 분명하다. YMS는 자율 스포터의 두뇌이며, 배차·작업 할당·스팟 관리는 이미 존재한다. 먼저 YMS와 드롭 프로세스를 제대로 돌리면 자율화는 자연스럽게 따라온다. 선도 업체들은 이미 폐쇄 캠퍼스에서 완전 무인 스포팅을 운영하며 스포팅 비용을 40% 이상 절감하고 있다.
사례 연구: 한 CPG 기업의 순환 드롭 네트워크
한 소비재 기업이 미국 서부에서 1개 중앙 DC + 4개 지역 DC를 운영하며 60+대의 트레일러가 매일 순환했다. YMS 도입 전: 월 3–5건의 "트레일러 분실" 사고. 지역 DC에서는 화물은 있는데 트레일러가 없는 일이 잦았다. 도입 후: 모든 트레일러에 GPS + 전자 잠금으로 위치 실시간 전송. 각 DC의 수요 계획에서 YMS가 드롭 작업을 자동 생성. 중앙 DC의 트레일러 풀이 여유 차량을 동적으로 재배치. 6개월 후: 트레일러 회전율 40% 상승, "화물은 있는데 트레일러 없음" 해소, 간선 트랙터 가동률이 55%에서 85%로. 같은 차량 수로 50% 더 많은 수송 능력.
피해야 할 함정
- 트레일러 대수를 정확히 산정하라: 드롭 운영은 보통 트랙터의 2.5–3배 트레일러가 필요하다. 트레일러가 모자라면 모델은 시작조차 안 된다. 가장 흔한 도입 실패다.
- 스포터를 아끼지 마라: 야드 스포팅은 드롭앤훅의 "라스트마일"이다. 인력이 모자라면 결국 도크가 막힌다. 트레일러 15–20대당 스포터 1명 + 야드 트랙터 1대를 예산으로 잡아라.
- 한 레인부터 시범 운영하라: 네트워크 전체를 한 번에 뒤집지 마라. 물량이 가장 안정적인 레인에서 2개월간 운영하며 프로세스와 YMS 설정을 다듬고 복제하라.
결론
드롭앤훅은 "트레일러 중복"을 "트랙터 효율"과 교환하고, YMS는 "정보 투명성"을 "야드 질서"와 교환한다. 둘은 천생연분이다. YMS 없는 드롭은 제어 없는 가속, 드롭 없는 YMS는 무대 없는 영웅이다. 트랙터가 하루 2시간 이상을 화물 대기에 쓰고 있다면 드롭+YMS 조합을 진지하게 검토할 때다.
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.