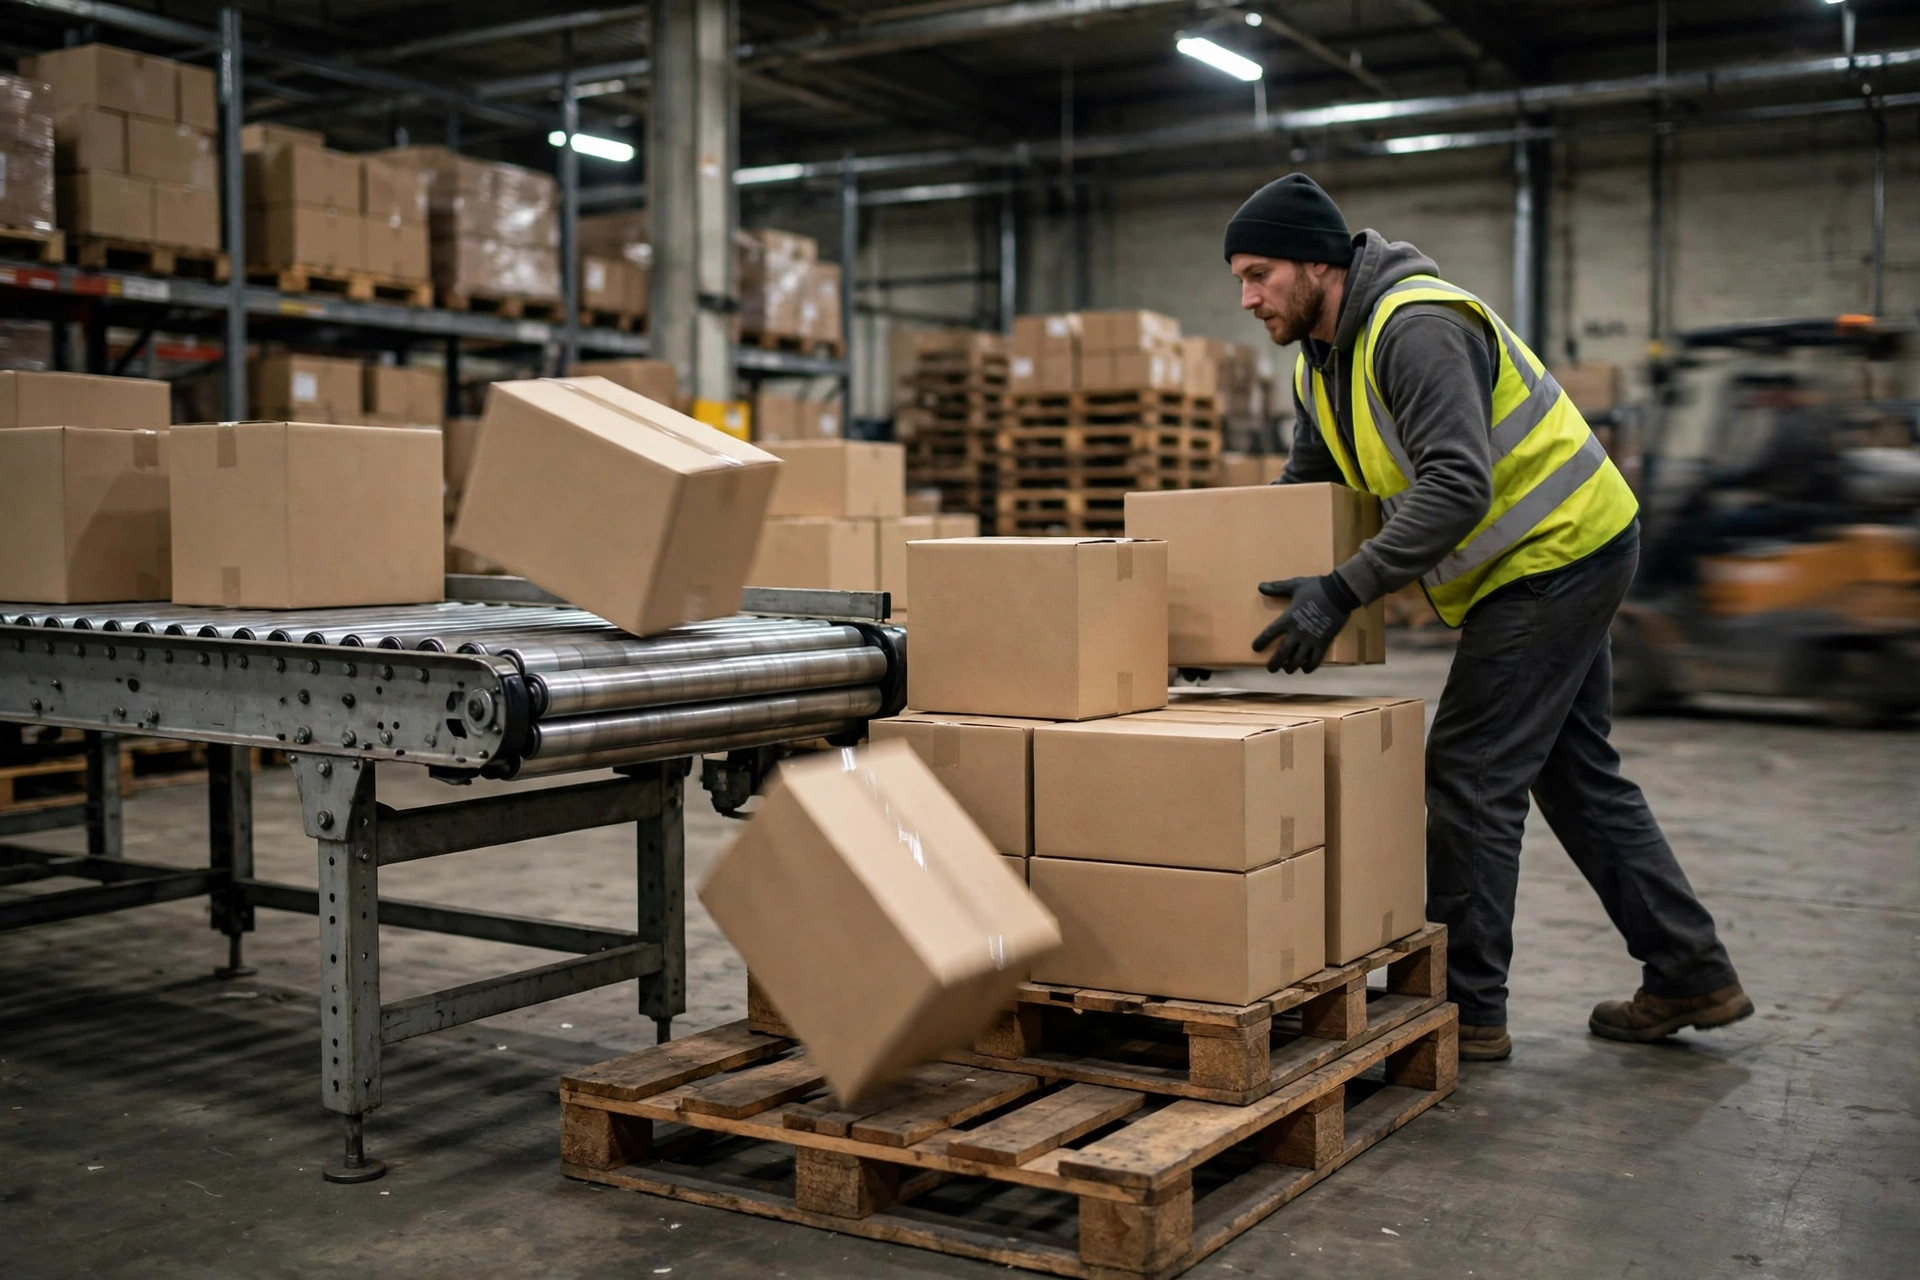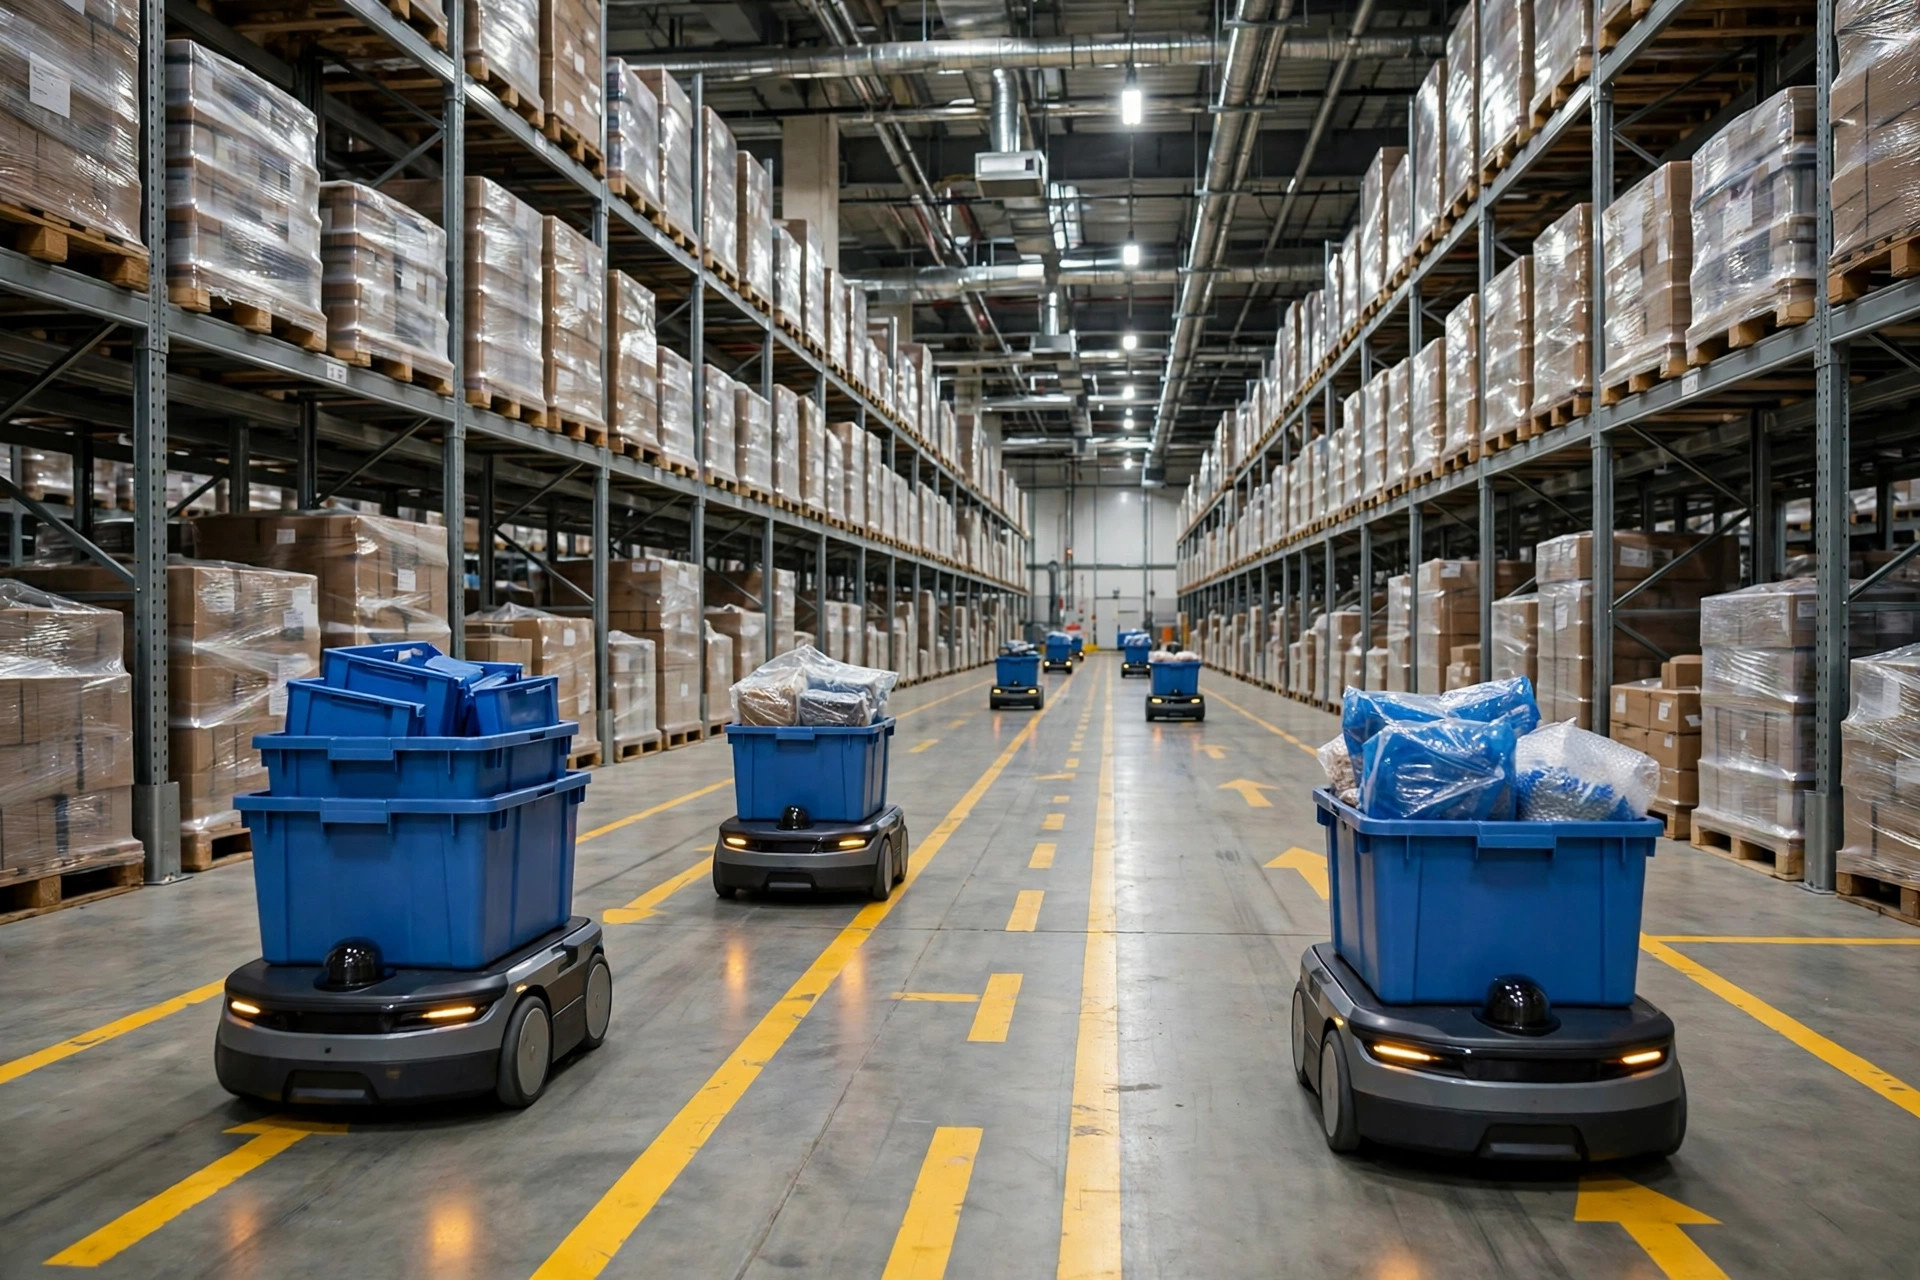
여러분, 작년 피크 시즌에 겪었던 최악의 컨베이어–AMR 도킹 정체에 대해 말씀드리겠습니다. 10월 중순, 물량이 막 오르기 시작했을 때 컨베이어 라인 끝이 막히기 시작했습니다 — 라인 자체가 아니라 AMR이 문제였습니다. 라인 끝 롤러 위에 박스가 쌓이는데, AMR 4대가 적재를 기다리며 줄을 섰습니다. 가장 오래 기다린 놈은 거의 40분을 기다렸습니다. 배차 화면은 온통 노란색이었습니다. 컨베이어팀은 로봇이 느리다고 탓했고, 로봇 쪽은 라인이 너무 빨리 밀어 넣는다고 탓했습니다. 솔직히 말씀드리자면, 둘 다 문제가 아니었습니다. 문제는 핸드오프였습니다 — 그 계산을 해 본 사람이 아무도 없었던 겁니다.
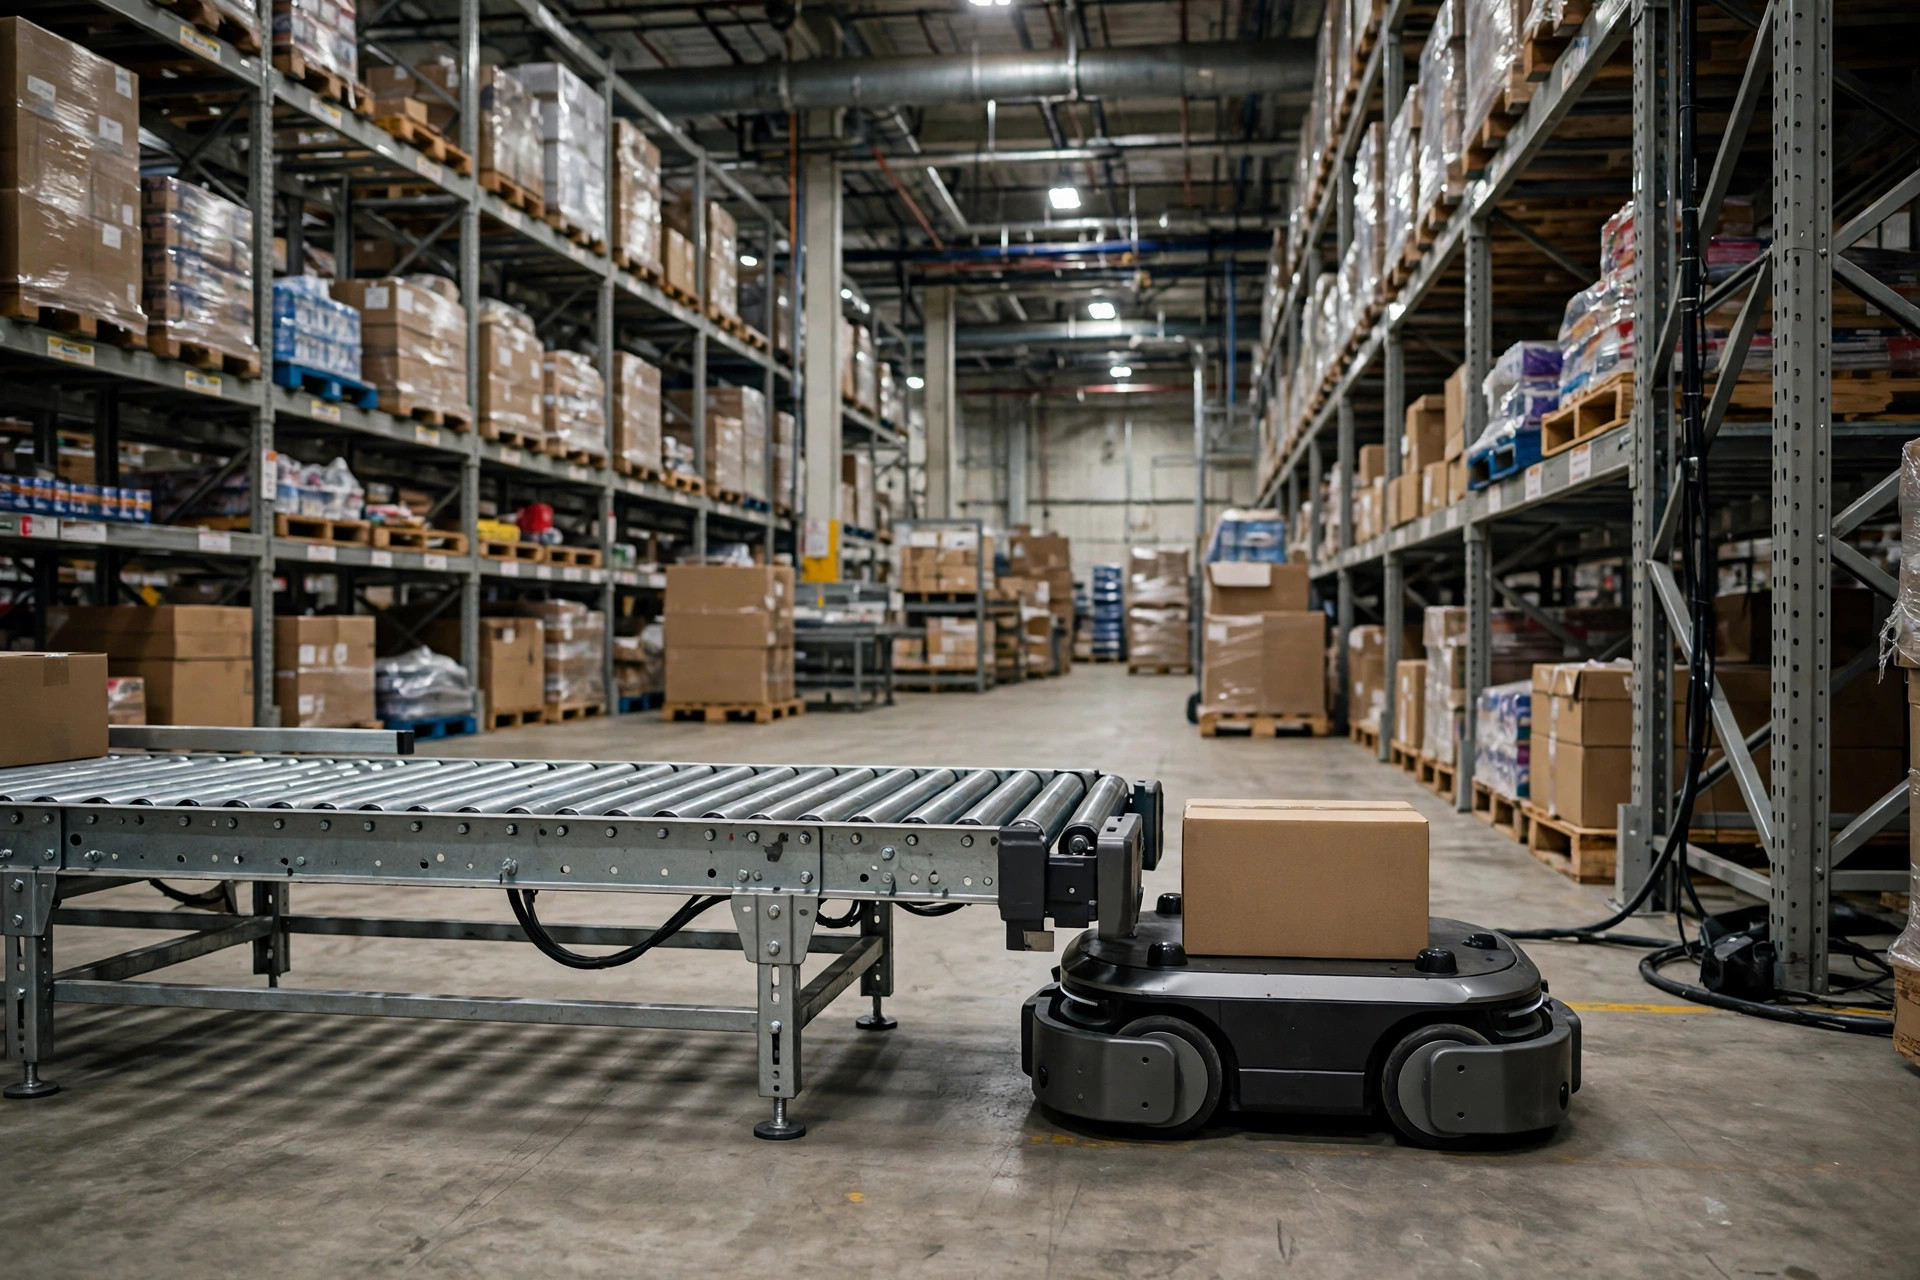
오늘 주제는 이것입니다: 컨베이어–AMR 도킹, 로봇이 컨베이어 라인의 앞뒤 끝에서 짐을 받고 내려놓는 방식입니다. 작은 디테일처럼 보입니다. 자동화 창고에서는 전체 예외의 절반이 이 한 곳에서 나옵니다.
컨베이어–AMR 도킹을 돌아가게 하는 세 가지 방법
컨베이어 끝에서 AMR이 적재·하역하는 데는 세 가지 주류 방식이 있습니다. 세 가지 다 써 봤습니다. 상처 자국은 이렇습니다:
첫째, 리프트형. AMR이 컨베이어 아래 스테이션에서 카트나 팔레트 밑으로 들어가 들어 올리고, 정렬하고, 내려놓고 떠납니다. 장점은 비용 — 라인을 거의 손댈 필요가 없습니다. 단점은 속도입니다: 한 번의 리프트·정렬 사이클에 20~30초가 걸리고, 카트와 팔레트는 전부 같은 규격이어야 합니다. 우리는 이걸로 시작했습니다. 피크가 오자 택트가 못 따라가고 라인이 막혔습니다.
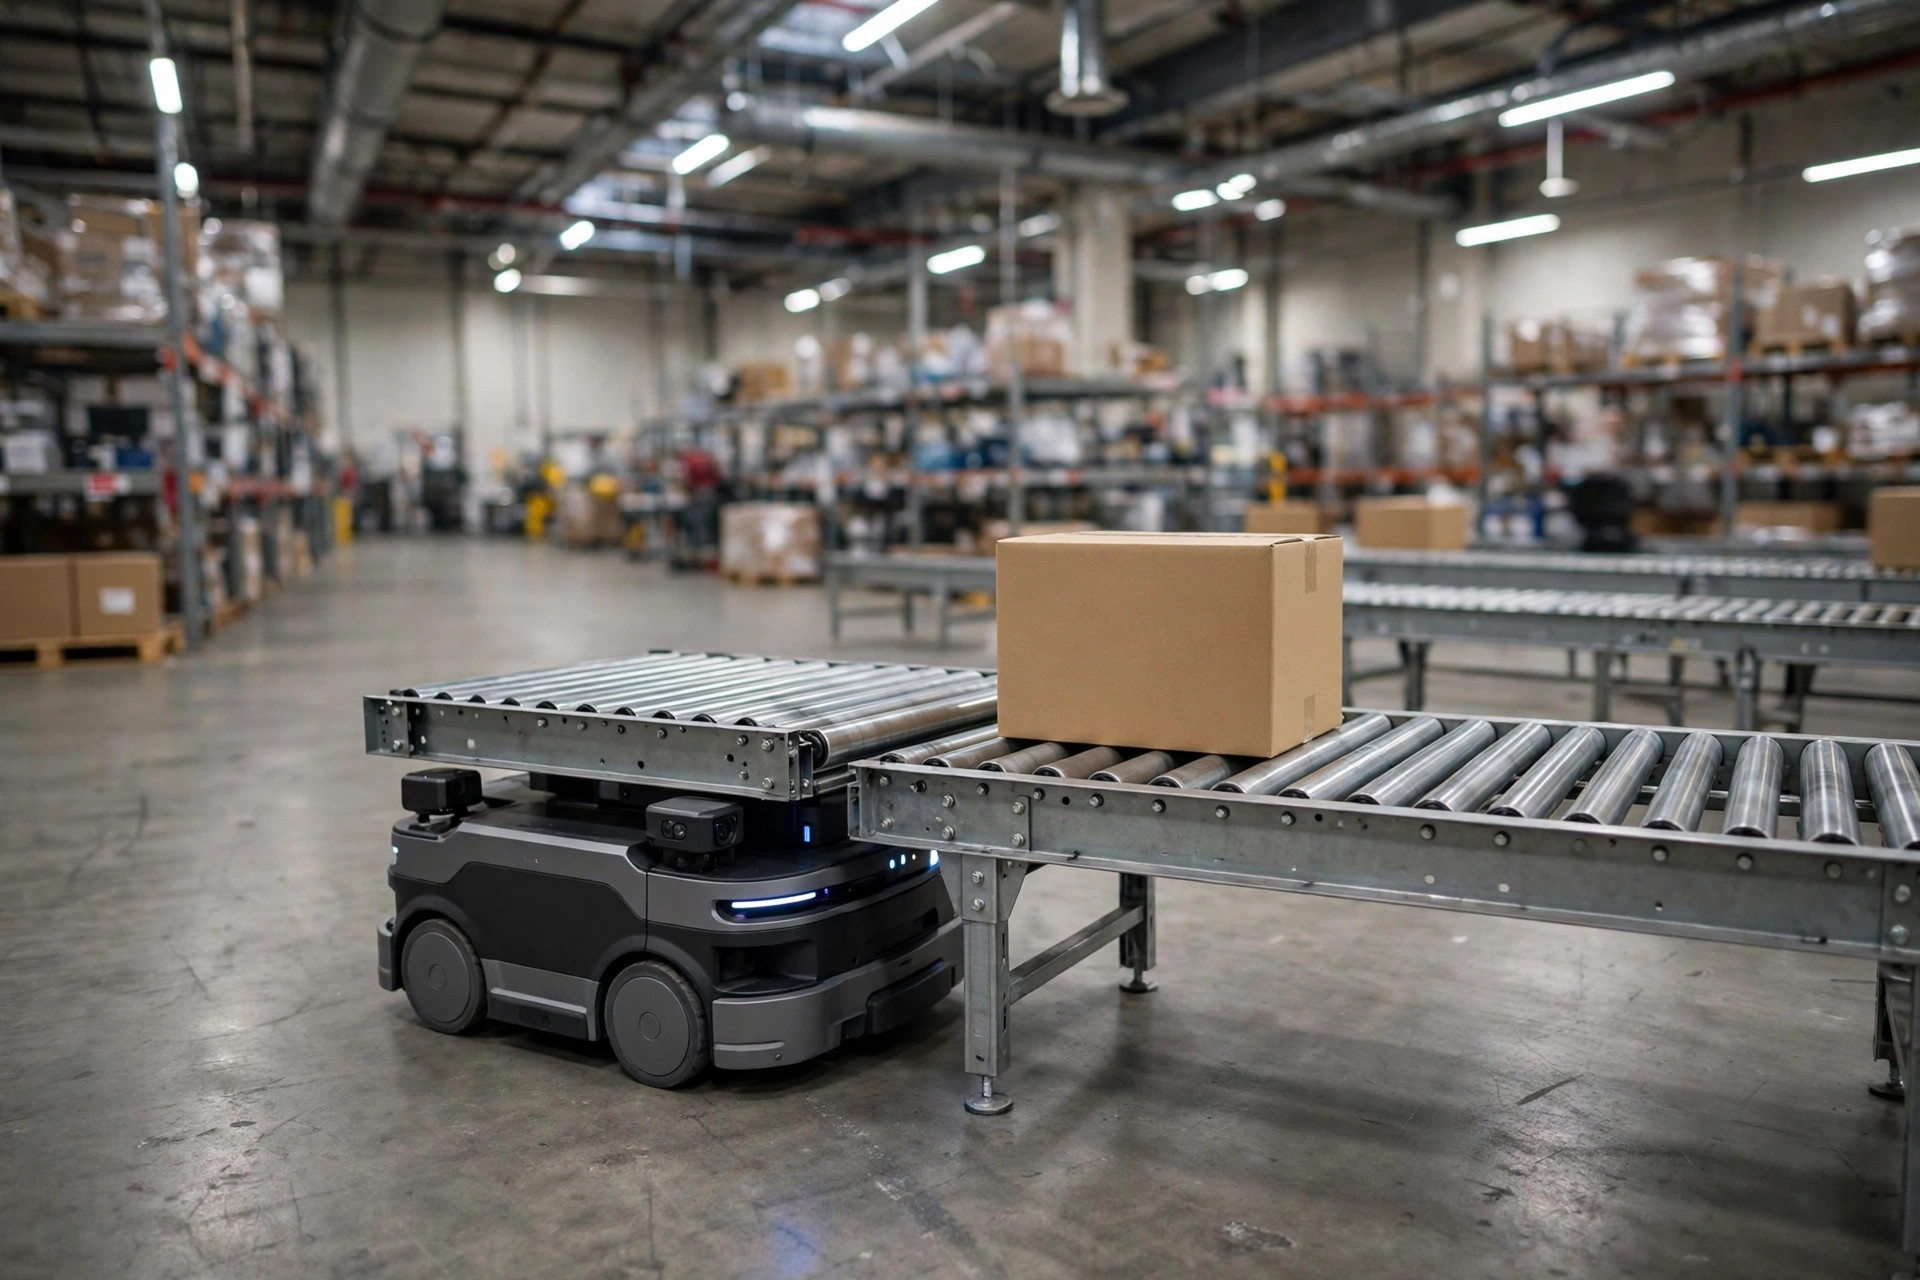
둘째, 롤러 도킹. AMR이 자체 롤러 구간을 싣고 다닙니다. 라인 끝에 가서 자기 롤러를 컨베이어 롤러에 맞추면 박스가 그대로 굴러 넘어옵니다. 장점은 속도 — 핸드오프에 약 10초, 연속 가동이 가능합니다. 단점은 비용, 그리고 정밀도입니다: 두 롤러 베드의 높이 차이가 5밀리미터를 넘으면 박스가 걸립니다. 결국 이를 악물고 베스트셀러 SKU 라인용으로 롤러 AMR을 몇 대 샀습니다. 효과는 즉각적이었습니다.
셋째, 수동 이송. 라인 끝에 사람을 세우고, 내려오는 박스를 손으로 AMR 랙에 쌓습니다. 웃지 마세요 — 많은 창고의 현실입니다. 개조 비용 제로, 예외 대응은 가장 유연합니다. 단점: 그 사람이 자리를 비우는 순간 막힙니다 — 그리고 야간 근무에 그 일을 하고 싶은 사람은 아무도 없습니다. 우리 현행 방침: 메인 라인은 롤러 도킹, 테일 라인이나 반품처럼 변동이 심한 라인은 수동 이송입니다.
| 방식 | 핸드오프 택트 | 개조 비용 | 예외 처리 | 적합한 곳 |
|---|---|---|---|---|
| 리프트형 | 사이클당 20–30초 | 낮음 | 보통 | 팔레트·카트, 낮은 택트 수요 |
| 롤러 도킹 | 사이클당 약 10초 | 높음 | 어려움 — 막힘은 사람이 필요 | 박스 화물, 고택트 메인 라인 |
| 수동 이송 | 사람에 따라 다름 | 제로 | 가장 유연 | 변동 심하고 예외 잦은 라인 |
택트 계산: 라인과 로봇의 대기 시간이 가장 비싼 낭비
도킹은 결국 하나입니다: 택트 매칭. 라인의 공급 속도와 AMR의 반출 속도가 맞아야 합니다. 숫자를 돌려보면 명백해집니다:
우리 메인 라인 중 하나에서는 컨베이어가 시간당 120박스를 내려놓습니다. AMR은 라인 끝에서 분류 구역까지 편도 90초, 적재·하역에 30초 — 왕복 4분입니다. 로봇 한 대는 시간당 15박스를 나릅니다. 120 나누기 15는 8. 이론상 따라가려면 로봇 8대가 필요합니다. 당시 우리는 4대였습니다 — 막힌 게 하나도 놀랍지 않았습니다.
하지만 이론값에 맞춰 규모를 잡으면 안 됩니다. AMR 가동률이 80%를 넘으면 배차가 줄을 서기 시작하고, 90%를 넘으면 예외 한 건에 라인 전체가 쓰러집니다. 우리는 지금 가동률 70%로 규모를 잡습니다: 8 나누기 0.7은 약 11이니, 11대로 돌립니다 — 예비 로봇 3대가 예외를 흡수하고 충전합니다. 그 셋은 서류상 낭비처럼 보입니다. 한 피크 주간에 세 번이나 살렸습니다.
여기가 직관에 반하는 지점입니다: 도킹에서 가장 비싼 건 장비가 아닙니다 — 라인과 로봇이 서로를 기다리는 대기 시간입니다. 롤러 AMR은 여섯 자릿수 중반을 훌쩍 넘는 가격입니다. 한 시간 놀려도 감가상각에 기회비용을 값매기는 사람은 아무도 없습니다. 하지만 라인이 한 시간 막히면 분류 라인에 수십 명이 손 놓고 서 있고 — 재무는 그 계산을 하고 식은땀을 흘립니다. 그러니 차량 규모를 잡을 때는 한 대 모자란 것보다 한 대 많은 게 낫습니다. 여분 한 대는 보험, 모자란 한 대는 사고입니다.
컨베이어 도킹이 막힐 때: 세 단계의 예외
도킹 예외는 세 단계로 나뉘고, 지금은 단계별로 대응합니다.
1단계: 박스 막힘. 롤러 핸드오프 구간에서 박스가 비틀리거나 끼입니다. 매일 몇 번씩, 항상 일어납니다. 우리 해법: 라인 끝에 광전 센서를 달고, 막힘이 15초를 넘으면 자동 알람, 가장 가까운 순찰자가 가서 바로잡습니다. 규칙 하나: AMR에게 막힘을 "밀고 나가게" 하지 마세요 — 한 번 밀면 박스가 찌그러지고, 하류 분류기가 스캔을 못 하고, 연쇄 반응이 시작됩니다.
2단계: 로봇 다운. AMR이 네트워크나 위치 인식을 잃고 그 자리에 멈춥니다. 배차는 그 작업을 다른 로봇에 자동으로 재할당하고, 누군가는 죽은 놈을 충전 구역까지 밀고 가서 재부팅해야 합니다. 뼈아프게 배웠습니다: 초기 우리 배차에는 작업 인계가 없어서, 한 대가 죽고 뒤에 줄 선 세 대가 기다리고, 라인 끝은 10분 만에 찼습니다. 이제 다운된 로봇은 2분 안에 사람이 대응합니다. SOP에 있습니다.
3단계: 배치 예외. 규격 초과 박스의 배치, 또는 WMS의 잘못된 작업 데이터로 라인 끝이 반복해서 막힙니다. 싸우지 마세요 — 곧바로 수동 이송으로 전환하세요: 도킹 지점 옆 백업 수동 스테이션을 열고 AMR들을 다른 라인으로 돌립니다. 우리 원칙: 모든 도킹 지점 옆에는 항상 수동 백업 스테이션을 둡니다. 자동화할수록 수동 폴백이 더 필요합니다. 모순처럼 들립니다. 피크 중에 두 번 살렸습니다.
하나 더 세밀한 점: 도킹 지점의 바닥. AMR은 하루 종일 정확히 같은 자리에서 강하게 브레이크를 밟고 회전합니다. 그래서 바닥 마모가 다른 어디보다 빠르고, 위치 인식에 쓰는 바닥 마커는 두세 달에 한 번씩 점검해야 합니다. 가볍게 보지 마세요 — 열에 아홉은, 위치 인식 상실은 그냥 마커 마모입니다.
도킹이 가치가 있을 때: 세 가지 조건
모든 라인이 AMR 도킹을 받을 자격이 있는 건 아닙니다. 우리 규칙은 세 가지 조건이고, 하나라도 빠지면 안 합니다:
첫째, 안정적인 물량. 일일 물량 변동이 30%를 넘는 라인에서는 택트가 절대 맞지 않습니다. AMR은 하루 종일 "박스 기다림"과 "박스 쫓기"를 오갑니다. 거기는 수동 이송이 더 유연합니다.
둘째, 균일한 박스 크기. 박스 치수 편차가 너무 크면 롤러 도킹의 가이드 기구가 조정되지 못하고, 막힘률이 오르고, 예외 처리에 쓰는 인건비가 절약한 인건비를 넘어섭니다. 먼저 박스 크기를 표준화하고 나서 도킹 얘기를 하세요.
셋째, 충분히 긴 거리. AMR 주행 거리가 너무 짧으면 — 예컨대 라인 끝에서 분류 구역까지 20미터 — 로봇은 달리는 시간보다 회전하고 도킹하는 데 시간을 더 쓰고 계산이 맞지 않습니다. 우리 내부 기준: 편도 50미터가 넘는 주행만 도킹 검토 대상으로 봅니다.
그리고 순서를 거꾸로 하지 마세요: 먼저 택트를 정하고, 다음에 장비를 고르고, 라인 개조는 마지막입니다. 우리의 가장 비쌌던 실수는 AMR을 먼저 사고 나서 컨베이어 높이가 로봇에 맞지 않는 걸 뒤늦게 발견하고 — 라인을 두 번 손본 겁니다. 장비 업체가 그 경고를 자발적으로 해 주지 않습니다. 걔들은 그냥 로봇을 파는 겁니다.
마지막으로 동료 운영자분들께 한마디: 컨베이어–AMR 도킹은 이미 오래전에 기술 문제가 아닙니다. 운영 문제입니다 — 택트 계산을 누가 했는지, 예외는 누가 처리하는지, 변동성을 어떻게 흡수하는지. 사기 전에 이 셋에 답하세요. 어느 업체를 고르는지보다 열 배 중요합니다.
Chen Feng, 창고 운영 매니저 지음
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.