
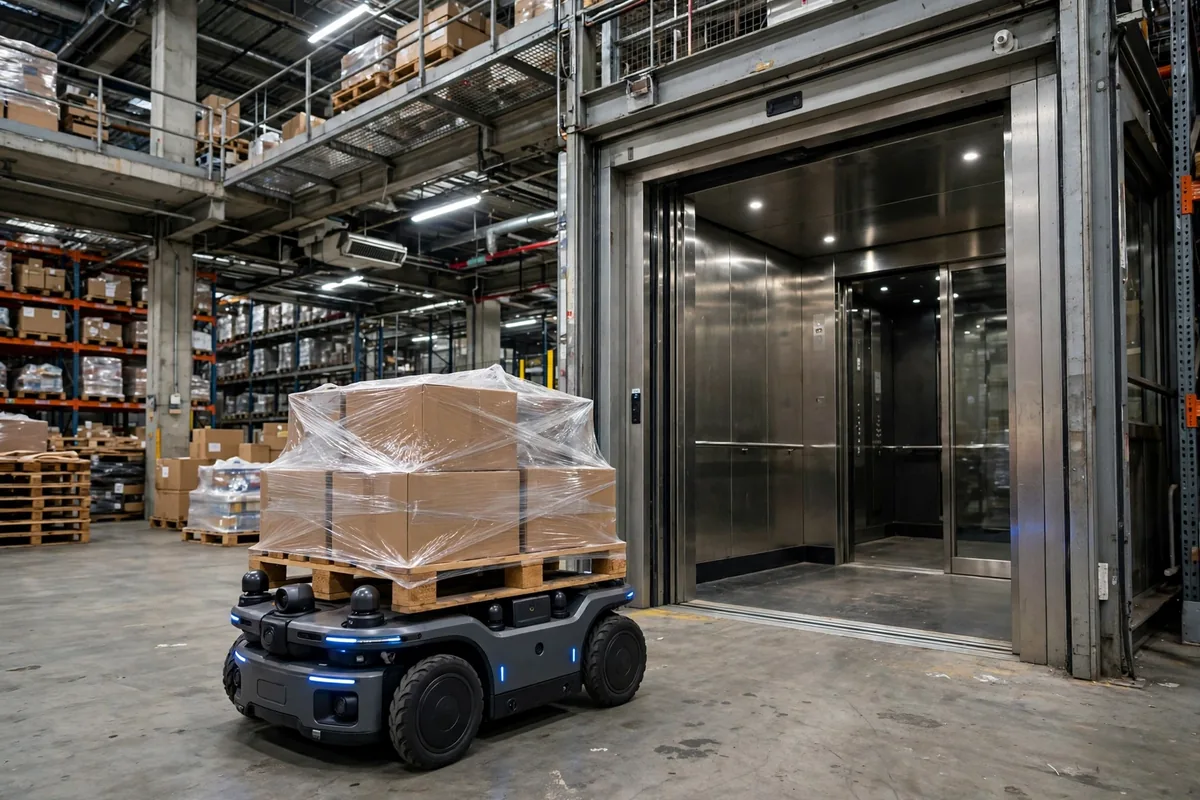
AMR 화물 리프트 통합은 슬라이드에서는 사소해 보이지만 현장에서는 비싸게 먹힌다. 로봇은 스스로 주행하고, 리프트도 스스로 운행하니 결합은 쉬워야 한다. 나는 너무 많은 프로젝트가 그 반대를 배우는 것을 지켜봤다. 로봇은 리프트 문 앞에서 1분 이상 기다리고, 하루 수백 번의 운행이면 로봇이 절약한 모든 노동 시간이 기다림으로 그대로 되돌아간다. 고속도로를 짓고 한가운데 신호등을 설치하는 것과 같다. 도로가 아무리 넓어도 병목은 그 교차로 하나다.
2024년 가을, 항저우의 한 전자상거래 창고가 우리에게 설비 검토를 요청했다. 12대의 AMR은 무부하 시 초속 약 1.2미터였다. 그러나 피크 시간에 층간 운행은 평균 약 9분이 걸렸고, 그중 4분 이상이 리프트 문 앞에서의 대기와 출입에 쓰였다. AMR은 사람이 버튼을 누르는 척하는 부착형 호출 박스로 리프트를 불렀다. 카가 도착해도 로봇은 문이 얼마나 열렸는지, 안에 사람이 있는지, 팔레트가 이미 안에 있는지 알 수 없었다. 스케줄러는 로봇을 배차했지만 리프트가 어디 있는지 몰랐기 때문에, 로봇은 문에 도착한 뒤에야 리프트를 불렀고, 카는 3층에서 빈 채로 내려왔으며, 로봇은 또 한 사이클을 기다렸다. 피크 시간에는 3대의 로봇이 한 리프트 문 앞에 줄을 섰고 뒤에는 회전할 공간도 없었다.
두 번째 이야기는 더 흔하고, 더 비싸다. 2025년 봄, 쑤저우의 한 자동차 부품 창고는 2층 라인사이드 스토어와 지상층 완제품 구역 사이의 이송에 리프트형 AMR 8대를 투입했다. 비용을 아끼기 위해 팀은 가장 기본적인 연결만 만들었다. AMR이 "올라가고 싶다"는 릴레이 신호를 보내면 리프트가 도착해 열리고, 로봇은 자체 레이저 내비게이션으로 스스로 들어가는 방식이었다. 가동 시작 후 3주째, 400킬로그램이 넘는 화물을 실은 로봇이 카에 들어갔을 때 화물의 가장자리가 문 라이트 커튼을 건드렸다. 로봇이 반쯤 낀 채 문이 여닫기를 반복했고, 누군가 비상 정지를 눌러 손으로 끌어낼 때까지 계속됐다. 다친 사람은 없었지만, 그것은 설계가 아니라 운이었다. 그 뒤의 재작업 — 문 피드백, 적재 확인, 카 내 비컨 — 은 첫날에 제대로 하는 것보다 눈에 띄게 더 비쌌다.
AMR 화물 리프트 통합은 세 가지 질문으로 귀결된다: 누가 부르고, 누가 열고, 누가 결정하는가
통합을 걷어내면 순서대로 세 가지 질문만 남는다. 첫째, 누가 리프트를 부르는가? 로봇이 도착한 뒤가 아니라 스케줄러가 미리 불러야 한다. 스케줄러는 목적 층과 리프트 위치를 아니까, 출발 층으로 30에서 60초 일찍 카를 불러야 한다. 둘째, 누가 문을 여는가? 문 상태는 리프트 컨트롤러에서 신호로 돌아와야 한다. 문 완전 개방, 카 수평 조정 완료, 적재 허용. 세 가지가 모두 갖춰져야 로봇이 들어갈 수 있고, 하나라도 빠지면 노란 선 뒤에 머문다. 로봇이 자체 센서로 문 상태를 추측하게 해서는 안 된다. 셋째, 누가 책임자인가? 사람이 리프트에 손을 대는 순간 — 비상 정지, 수동 문 조작 — 제어는 즉시 리프트로 돌아가고, AMR은 멈출 수만 있을 뿐 경쟁해서는 안 된다.
직설적으로 말해 내 단호한 입장은 이렇다. 리프트가 개방형 통신 인터페이스가 없는 구형이고, 기본 호출과 문 상태용 무전압 접점 신호만 있다면 층간 운행을 촘촘하게 스케줄링하지 말라. 무전압 접점 통합은 동작한다 — 나도 만들어 봤다 — 하지만 그 어휘는 기본적으로 "도착"과 "개방" 두 단어뿐이다. 로봇은 카 안의 장애물이나 고장 코드에 대해 아무것도 배우지 못한다. 그런 구성에서는 리프트 한 대당 시간당 약 20회 미만의 층간 운행으로 유지하라. 더 많이 스케줄링하면 줄을 세우기 위해 돈을 쓰는 셈이다. 리프트 업체가 프로토콜을 개방하면 — 층, 방향, 적재, 고장 상태 — 스케줄러는 진짜 층 스케줄링을 할 수 있다. 한 번의 카 운행에 상행과 하행을 짝짓거나, 한가한 시간에 빈 로봇을 미리 배치하는 식이다. 프로토콜 개방도가 스케줄링이 얼마나 똑똑해질 수 있는지를 직접 결정한다. 멍청한 리프트 인터페이스 위에 똑똑한 플릿을 올리는 것은 잘못된 층에 돈을 던지는 일이다.
분기점: AMR 화물 리프트 통합이 돈을 버는 경우와 그렇지 않은 경우
대부분의 팀은 비용 계산을 잘못된 곳에서 한다. 로봇 속도에 가격을 매긴다. 한 번의 층간 운행은 주행 시간에 리프트 호출 대기, 출입 시간, 리프트 이동 시간, 출고 확인 시간을 더한 것과 같다. 주행 속도를 초속 1미터에서 1.5미터로 높이면 한 번당 고작 10초를 아낀다. 호출 대기를 90초에서 20초로 줄이면 같은 운행에서 70초를 아낀다. 하루 300회의 층간 운행이면 그 한 항목만으로 6로봇시간 가까이가 풀리고, 로봇시간이야말로 플릿을 줄일 수 있게 하는 것이며, 진짜 돈이 있는 곳이다.
| 운행 구간 | 사전 리프트 호출 없이 | 제대로 된 통합으로 |
|---|---|---|
| 리프트 호출 대기 | 60–120초 | 0–20초, 카가 이미 대기 중 |
| 진입 및 위치 확인 | 40–80초, 반복 탐색 | 20–30초, 모든 신호 확인 후 진입만 |
| 리프트 이동 | 리프트 속도와 층 차이로 결정 | 변함없음 — 물리적 한계 |
| 출고 및 인계 | 30–60초 | 15–25초 |
리프트 이동 시간은 고정돼 있다. 개선할 수 있는 것은 대기와 확인뿐이다. 더 빠른 로봇이 리프트 문 앞의 줄을 해소하지 않는다. 줄이 더 정돈되게 형성될 뿐이다.
통합에 투자하기 전에, 화물과 빈도에 맞춰 AMR과 지게차 중 어떻게 선택할지를 정해 둘 가치가 있다. 그 선택이 무엇이 화물을 운반할지를 결정하고, 호출 프로토콜, 인터록, 층 스케줄링이 그 운반이 원활히 돌아갈지를 결정한다.
대부분의 팀이 현실이 가르쳐 주기 전까지는 받아들이지 않는 직관에 반하는 판단이 있다. 층간 운행이 많을수록 모든 로봇이 하나의 리프트를 공유해서는 안 된다. 피크 시간의 리프트 한 대는 단일 장애점이며, 차량을 늘릴수록 대기는 가파르게 증가한다. 실효성 있는 해결책은 층 구역별로 리프트를 전용으로 배정하거나, 층간 작업을 분산시키는 것이다 — 피킹 웨이브 사이의 틈에 보충 운행을 넣고, 긴급 피킹의 폴백으로 작업자 지원 경로를 두는 식이다. 정책 한 줄 — "층간 작업은 동일 층 작업보다 우선순위가 낮다" — 은 피크 처리량을 종종 끌어올린다. 동일 층 작업이 먼저 멈추지 않도록 보호하라. 그 뒤에야 층간 속도를 논하라.
아무도 예산에 넣지 않는 유지보수 함정
가장 위험한 단계는 가동 당일이 아니라 그 뒤 첫 한 달이다. 함정 하나: 리프트 업체가 펌웨어 업데이트를 밀어넣고, 통신 포인트가 이동하고, 로봇은 옛날 주소를 계속 읽는다. 통하는 해결책은 양쪽이 보유한 서명된 신호 포인트 표이며, 변경에는 사전 통지와 공동 테스트가 필요하고, 악수가 아니라 유지보수 계약에 명문화해야 한다. 함정 둘: 카 안에서의 위치 측정. 리프트 카 안의 AMR에는 바닥 코드나 반사판이 없어 바퀴 오도메트리만으로 운행한다. 한 번은 괜찮다. 하루 수백 번이면 드리프트가 10센티미터를 훨씬 넘을 수 있고, 로봇은 출고 시 문틀에 긁히기 시작한다. 카 안의 비컨, 혹은 카 이동 중 자세 재위치 측정은 빼서는 안 될 비용이다. 함정 셋: 고장 시 폴백. 리프트 고장, 통신 단절, 카 안에서 로봇의 전원 상실 — 각각 문서화된 플레이북이 필요하다. 로봇을 태운 채 리프트가 고장 나면 로봇은 스스로 탈출하려 해서는 안 된다. 통신이 정해진 임계값을 넘어 끊기면 스케줄러는 해당 리프트를 사용 불가로 표시하고 우회시켜야 한다. 로봇이 카 안에서 멈추면 사전에 지명된 누군가가 수동 밀어내기 책임을 져야 한다. 플레이북을 빼먹으면 첫 실제 고장에서 모두가 동시에 즉흥 대응을 하게 된다.
인수 검사에서는 몇 번의 매끄러운 시연으로 판단하지 말라. 실제 작업량으로 풀 시프트를 돌리고 세 가지 숫자를 보라. 평균 운행 시간, 평균 리프트 문 대기 시간, 그리고 통합으로 인한 작업 실패다. 이 세 가지가 꼬박 1주일 유지되면 통합은 진짜로 서 있는 것이다. 깔끔한 시연이 증명하는 것은 배선이 옳다는 것뿐이다. 풀 시프트를 버텨내는 것이 시퀀스가 옳다는 것을 증명한다.
그렇다면 이 돈은 쓸 가치가 있는가? 숫자 하나를 보라. 전체 운행 시간 중 리프트 문 앞에서의 대기와 출입 확인이 차지하는 비중이 얼마인가? 그 비중을 30퍼센트 아래로 낮출 수 있다면 통합은 제 몫을 하고 있는 것이다. 그 기준에 미치지 못하면 로봇을 몇 대를 사든 리프트 문 앞에서 더 비싼 줄을 세우는 것뿐이다.
Da Liu, 자동화 엔지니어 지음
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.





