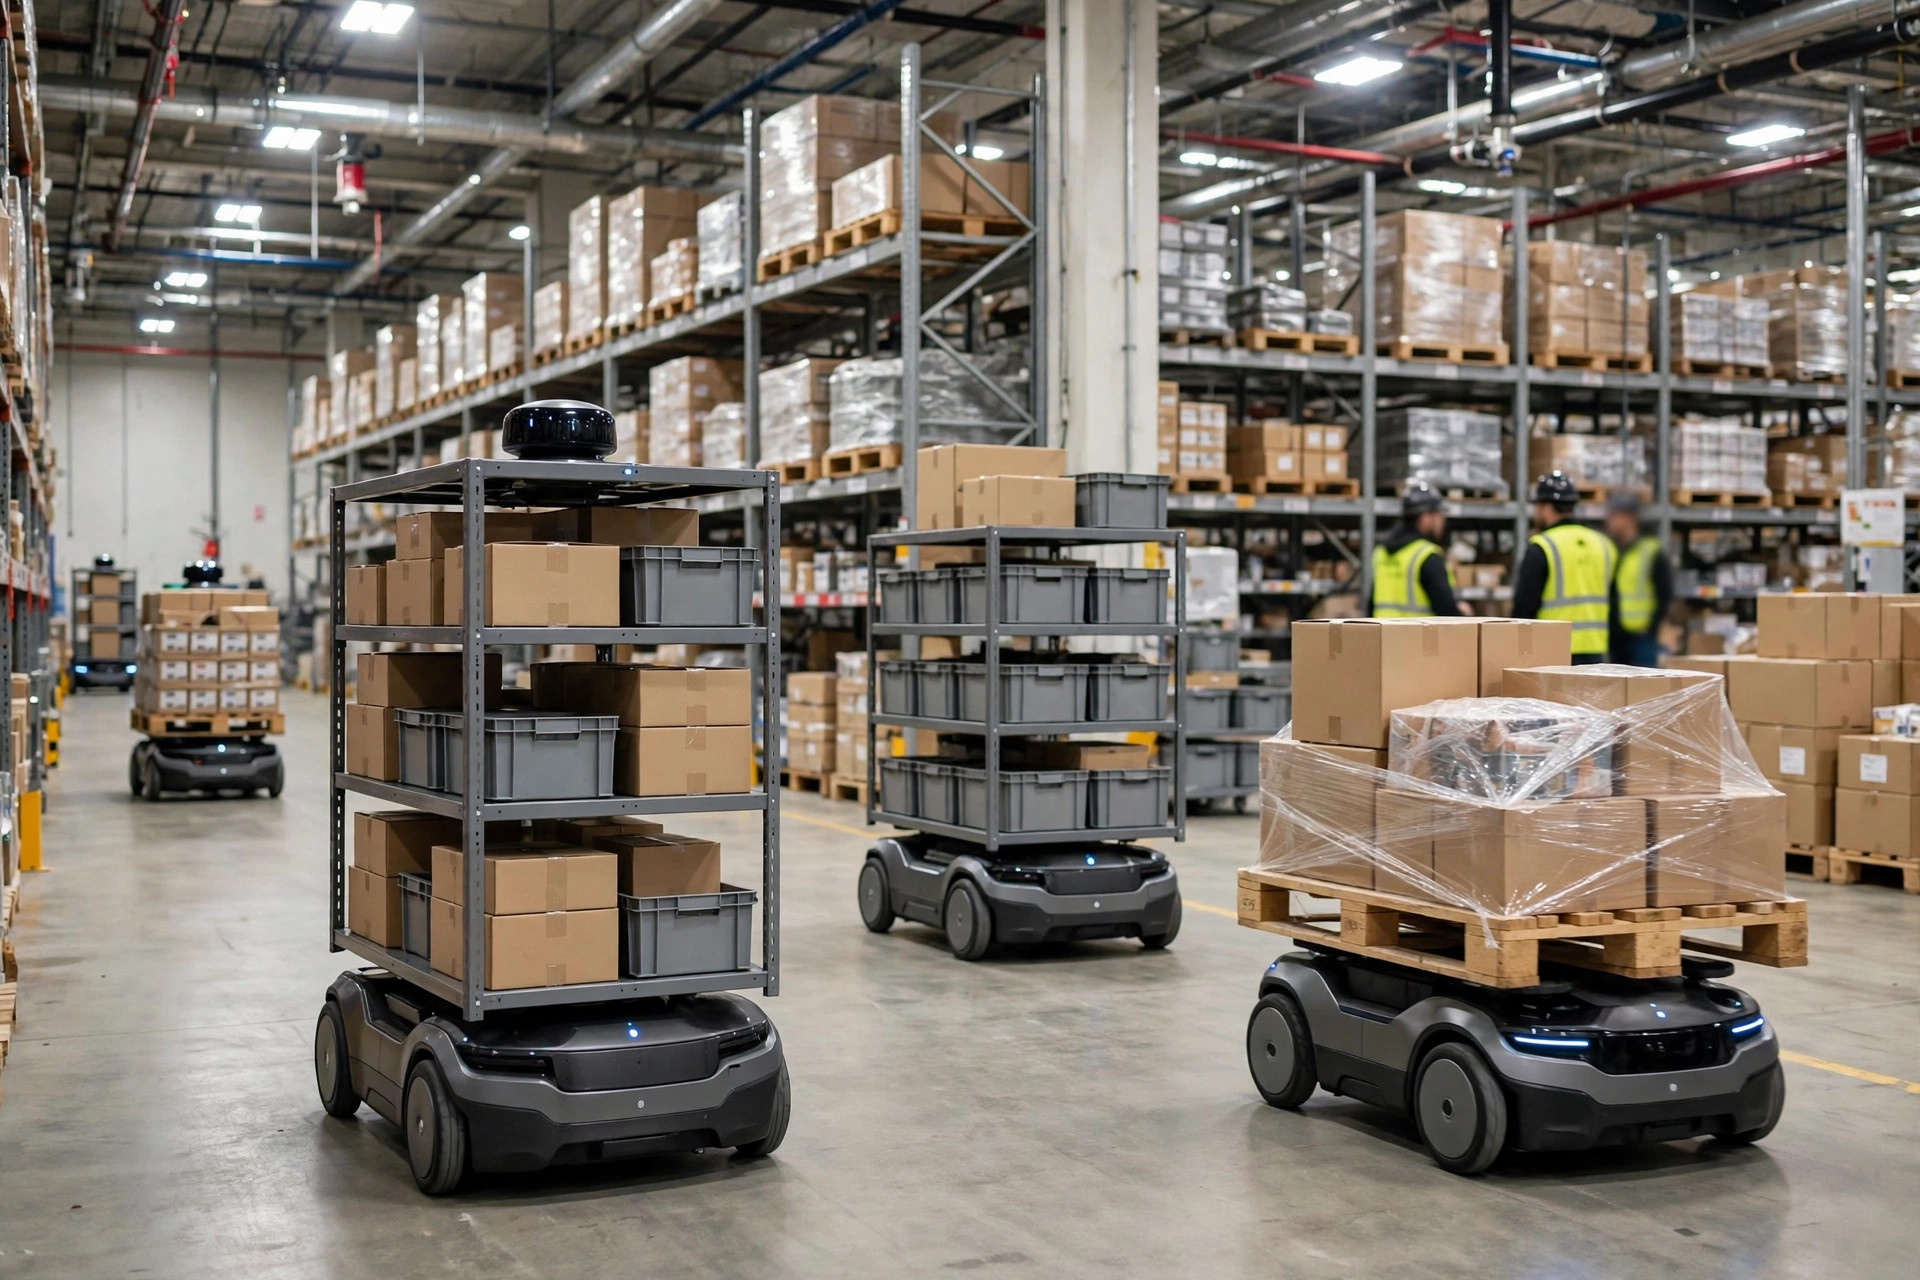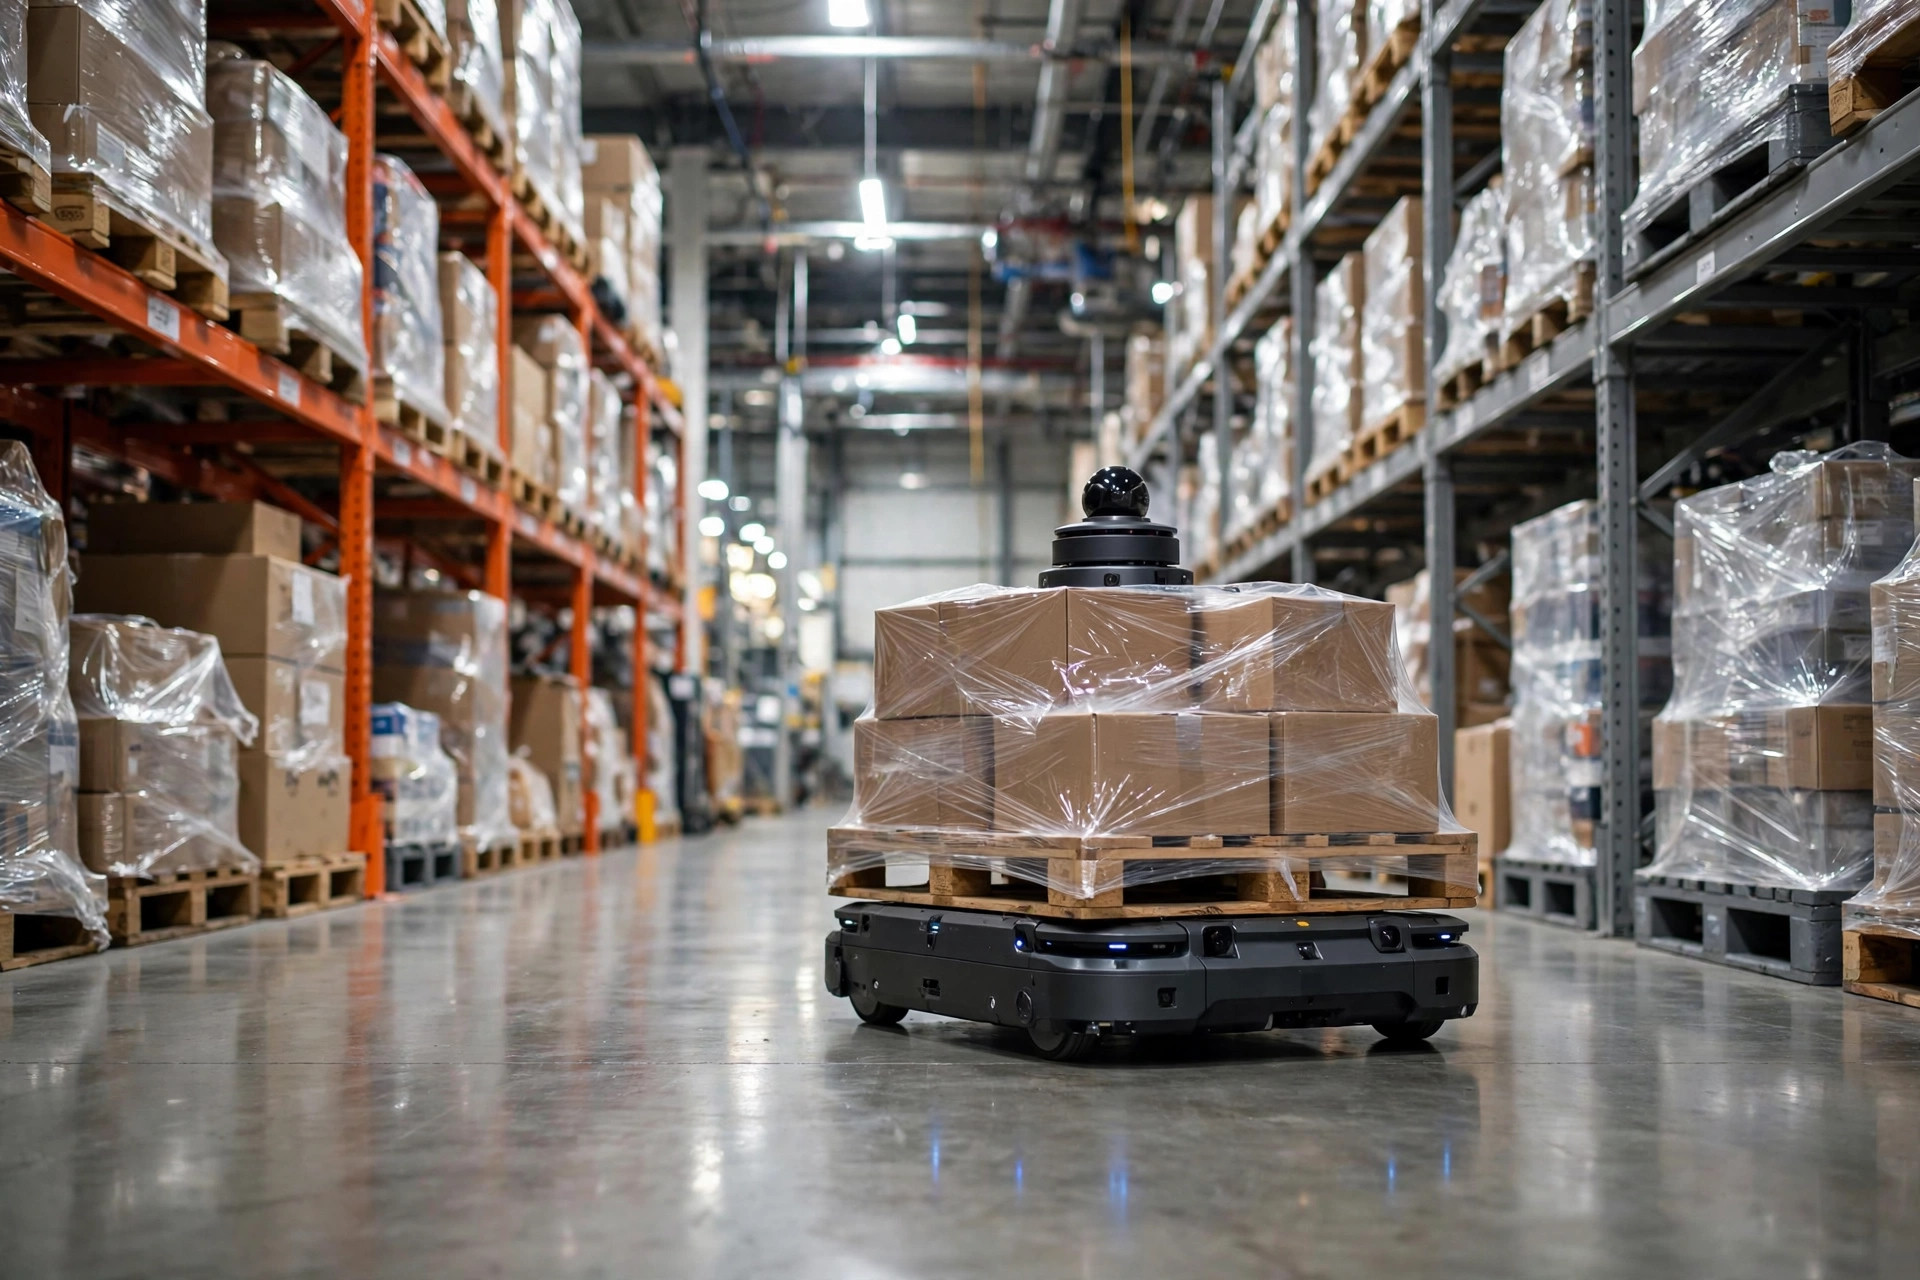
작년 가을, 저는 캘리포니아 온타리오에 있는 3PL 창고를 방문했습니다. 수십만 평방피트의 규모, 파렛트 운반을 하는 새 AMR 플릿. 프로젝트 매니저는 자랑스러워했습니다——그날 오후 독 에어리어에서 세 대의 로봇이 완전히 멈출 때까지는요. 모든 화면에 "Localization lost". 지게차들이 경적을 울리는 가운데 로봇들은 그냥 제자리에서 빙글빙글 돌았습니다. 그는 저를 돌아보며 말했습니다. "데모룸에서는 완벽하게 돌아갔는데. 무슨 일인가요?"
저는 쪼그리고 앉아 바닥을 봤습니다. 그걸로 이야기의 대부분을 알 수 있었습니다. 독 에어리어 바닥은 광택 콘크리트였습니다——자신의 모습이 비칠 정도로 반짝였습니다. 레이저 스캐너는 그런 바닥을 싫어합니다. 반사광이 로봇에게 존재하지 않는 벽을 보여줍니다. 그런 다음 독 주변을 둘러봤습니다. 파렛트 더미는 매일 바뀌었습니다. 어느 날은 화물의 벽, 다음 날은 빈 바닥. 로봇은 외곽선을 지도와 대조해 항법했는데, 지도가 한 번도 맞지 않았습니다. 두 가지 고장 모드가 겹친 겁니다. 어떤 알고리즘도 그 도입을 구할 수 없었습니다.
이 글의 주제가 바로 그겁니다. AMR를 고를 때, 내비게이션 기술이 가동 시작을 '지루한 일'로 만들지 '매일의 불 끄기'로 만들지를 결정합니다. 주류 선택지는 세 가지——LiDAR 기반, 비전 기반, 자연 특징(natural-feature) 내비게이션. 영업사원은 정확도 수치와 화려한 알고리즘을 이야기합니다. 각각이 실제로 무엇을 두려워하는지 알려주는 사람은 거의 없습니다.
각 내비게이션 방식이 몰래 두려워하는 것
LiDAR 내비게이션은 위에 빙글빙글 도는 센서 퍽이 달린 방식입니다. 개념은 간단합니다. 레이저가 주변을 스캔해 벽·기둥·랙 전면을 지도로 만들고, 보이는 것과 지도를 대조해 자기 위치를 찾습니다. 진짜 강점은 조명을 신경 쓰지 않는다는 것입니다. 주간 근무, 야간 근무, 조명 켜짐, 꺼짐——똑같이 달립니다. 그래서 24/7 운영 현장의 많은 곳이 기본으로 선택합니다.
하지만 두 가지 아킬레스건이 있습니다. 첫째는 반사 바닥입니다. 광택 콘크리트, 고인 물, 스테인리스 독 플레이트——레이저가 튀어 로봇이 '유령 벽'을 봅니다. 잘해야 감속, 최악의 경우 엉뚱한 방향으로 회전. 한 번은 매일 바닥을 세척하는 식품 등급 창고를 봤습니다. LiDAR 로봇은 오전에는 잘 돌아가다가 바닥이 젖는 오후마다 매일 환각을 보기 시작했습니다. 결국 건물 절반을 지오펜싱으로 막아버렸고, 이는 투자금의 절반이 도착과 동시에 죽었다는 뜻입니다. 두 번째 약점은 넓은 개방 공간입니다. 수십 미터 내에 스캔할 것이 없는 넓은 스테이징 에어리어에서는 자기 위치 추정이 흘러갑니다. 인공 랜드마크를 붙일 수도 있지만, 그렇게 되면 유연한 AMR의 매력은 사라집니다.
비전 기반 내비게이션은 카메라와 특징점을 씁니다. 가장 큰 매력은 비용입니다——카메라는 LiDAR 유닛보다 훨씬 쌉니다——덤으로 같은 카메라가 파렛트를 식별하고 적재 상태를 읽을 수 있습니다. 예산을 따지는 소규모 현장의 인기 있는 입문 경로입니다.
그것이 두려워하는 건 조명이 예상 밖의 일을 하는 것입니다. 독 도어가 열리고, 채광창으로 오후 햇살이 비스듬히 들어오고, 교대 근무 시간에 누군가 조명을 끄면——카메라가 기억한 특징점이 갑자기 다르게 보이고, 로봇은 사실상 눈이 멉니다. 더 미묘한 함정도 있습니다. 똑같은 랙이 이어진 긴 복도. 똑같이 생긴 10개의 통로가 매칭을 혼란시키고, 로봇은 자신이 있지 않은 곳에 있다고 확신합니다. 화물이 엉뚱한 통로로 갑니다. 계절 보충이 이를 악화시킵니다——입고 물결이 하룻밤 사이에 특징점 풍경을 바꿔버립니다. 그래서 비전 기반 도입의 첫 질문은 조명 안정성입니다. 계약서에 사인하기 전에 모든 채광창과 독 도어를 지도에 표시하세요.
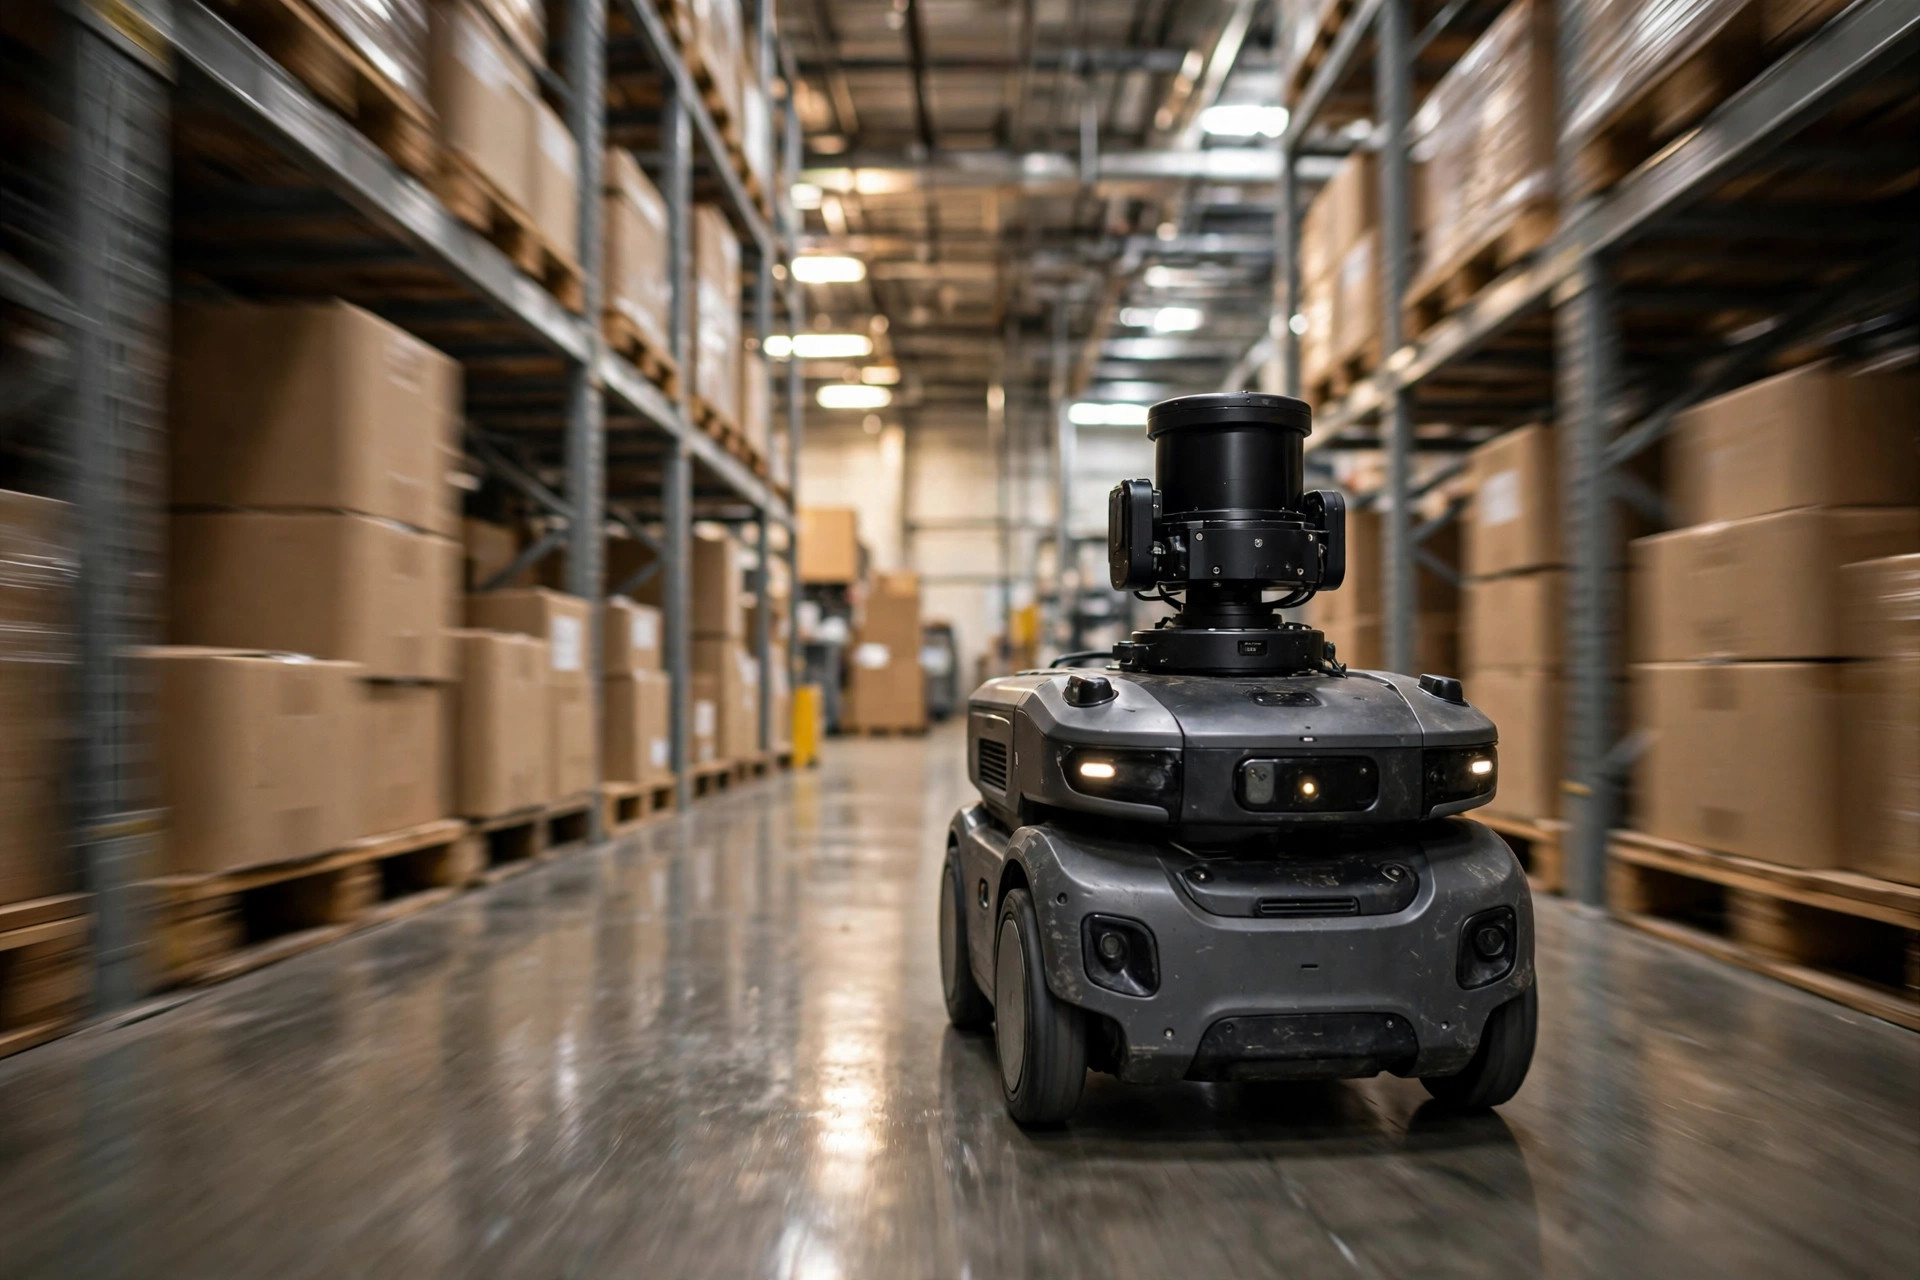
그리고 자연 특징 내비게이션이 있습니다. 벽에 반사판 없음, 바닥에 자기 테이프 없음——그냥 건물 자체, 즉 벽·기둥·랙 기둥을 씁니다. 도입이 빠르고, 바닥 개조는 제로. 리트로핏 프로젝트가 좋아하는 이유는 '공사 불필요'가 제안서에서 멋지게 들리기 때문입니다.
약점은 변화입니다. 계절 창고, 크로스독 스테이징 에어리어, 독 존——파렛트가 매일 움직이는 곳이라면 어디든. 기억했던 랜드마크가 하룻밤 사이에 사라집니다. 제가 서두에 말한 온타리오 현장이 바로 이걸 당했고, 반사 바닥 문제까지 겹쳤습니다. 또 다른 전형적인 예: 피크 시즌 오버플로 적재가 로봇이 랜드마크로 쓰던 벽과 기둥을 가려버리고, 첫날 플릿 전체가 길을 잃습니다. 자연 특징 내비게이션을 선택하기 전에 자신에게 한 가지 질문하세요. 제 레이아웃이 1년에 몇 번 바뀌는가. 답이 두어 번을 넘는다면, 지도 업데이트 프로세스를 계약서에 넣으라고 요구하세요——얼마나 자주, 자동인지 엔지니어 방문인지——구두 약속이 아니라.
패턴이 보이시나요. 모든 곳에서 이기는 내비게이션 방식은 없습니다. LiDAR는 반사와 빈 공간을 두려워하고, 비전은 조명 변화와 똑같음을 두려워하고, 자연 특징은 변화를 두려워합니다. 선택이란 스펙 시트의 정확도 소수점 비교가 아니라, 당신의 건물을 이 세 가지 두려움 목록과 대조하는 것입니다.
계약하기 전에 이 체크리스트를 들고 현장을 걸으세요
제가 보는 가장 큰 선택 실수는 슬라이드 자료를 보고 회의실에서 결정하는 것입니다. 구체적인 제 권장 사항은 이겁니다. 계약하기 전에 이 체크리스트를 인쇄해 자신의 건물을 걸어보세요——독 에어리어, 스테이징 존, 메인 통로. 답을 적어둡니다.
첫째, 낮게 쪼그리고 앉아 바닥을 보세요. 광택, 자주 젖음, 지게차 통행 많음——LiDAR에 바로 물음표를 붙입니다. 영업사원이 '우리 알고리즘은 반사를 필터링합니다'라고 하면, 당신의 바닥에서, 당신의 독에서, 비 온 오후에 증명하라고 요구하세요. 데모룸 데이터는 인정 안 됩니다.
둘째, 조명을 올려다보세요. 채광창, 큰 독 도어, 오후 직사광선——비전 기반 내비게이션은 바로 그 조건에서 테스트해야 합니다. 오전 10시 테스트와 오후 3시 테스트는 완전히 다른 로봇일 수 있습니다.
셋째, 랙이 얼마나 안정적인지 확인하세요. 계절 슬롯 변경, 임시 바닥 적재, 큰 크로스독 에어리어——자연 특징 내비게이션은 조심하세요. 벤더에게 직접 물으세요. 환경이 바뀐 뒤 지도가 얼마나 빨리 업데이트되고, 자동으로 되나요. 서면으로 받으세요.
넷째, 움직이는 장애물을 보세요. 빽빽한 지게차 통행과 보행자 혼재 구역은 세 방식 모두에 부담을 줍니다. 여기서의 질문은 자기 위치 추정 정확도가 아니라 안전 스택입니다. 안전 레이저 커버리지, 사람 앞에서 로봇이 어떻게 감속하는지, 그리고 그 시스템이 ANSI/RIA R15.08, ISO 3691-4 같은 이동 로봇 안전 표준에 따라 평가됐는지. 세계에서 가장 정확한 내비게이터도 사람과 안전하게 공간을 공유하지 못하면 무가치합니다.
다섯째, 벤더가 당신의 실제 건물을 매핑하게 하세요. 데모룸은 아무것도 증명하지 않습니다——새 바닥, 정돈된 랙, 완벽한 조명. 진짜 테스트는 당신의 독, 당신의 스테이징 에어리어, 당신의 오후 3시 햇살입니다. 이 한 문장은 진짜 돈의 가치가 있습니다. 기억하세요.
제가 본 AMR 실패의 대부분은 나쁜 로봇이 아니었습니다. 나쁜 조합이었습니다——내비게이션 스택이 건물에 맞지 않았고, 발주서가 나가기 전에 아무도 확인하지 않았습니다. 내일 아침, 이 체크리스트를 들고 현장을 걸어보세요. 세 가지 질문에 답합니다. 바닥이 반사하는가, 랙이 움직이는가, 조명이 바뀌는가. 그런 다음 벤더와 이야기하세요. 조합이 맞으면 그다음은 전부 관리 가능합니다. 틀리면, 독 에어리어에서 자신의 로봇 교통 정리를 하게 됩니다——온타리오의 그 프로젝트 매니저가 지금도 그러는 것처럼.
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.