強さを尋ねる前に、一日に何ケース運ばなければならないのか、どれだけ重いのか、パレットが最終的にどんな形にならなければならないのかを尋ねよう。倉庫パレタイジングロボットの選定は、十回中九回同じように失敗する。買い手はまずデモを見て、自分の貨物のことを考えるのはその後だ。すると貨物がラインに載り、ケースサイズは週に三回変わり、重量は上下に振れ、サイクルレートは崖から落ちる。仕様書の数字はすべて実験室で測られたものだ。
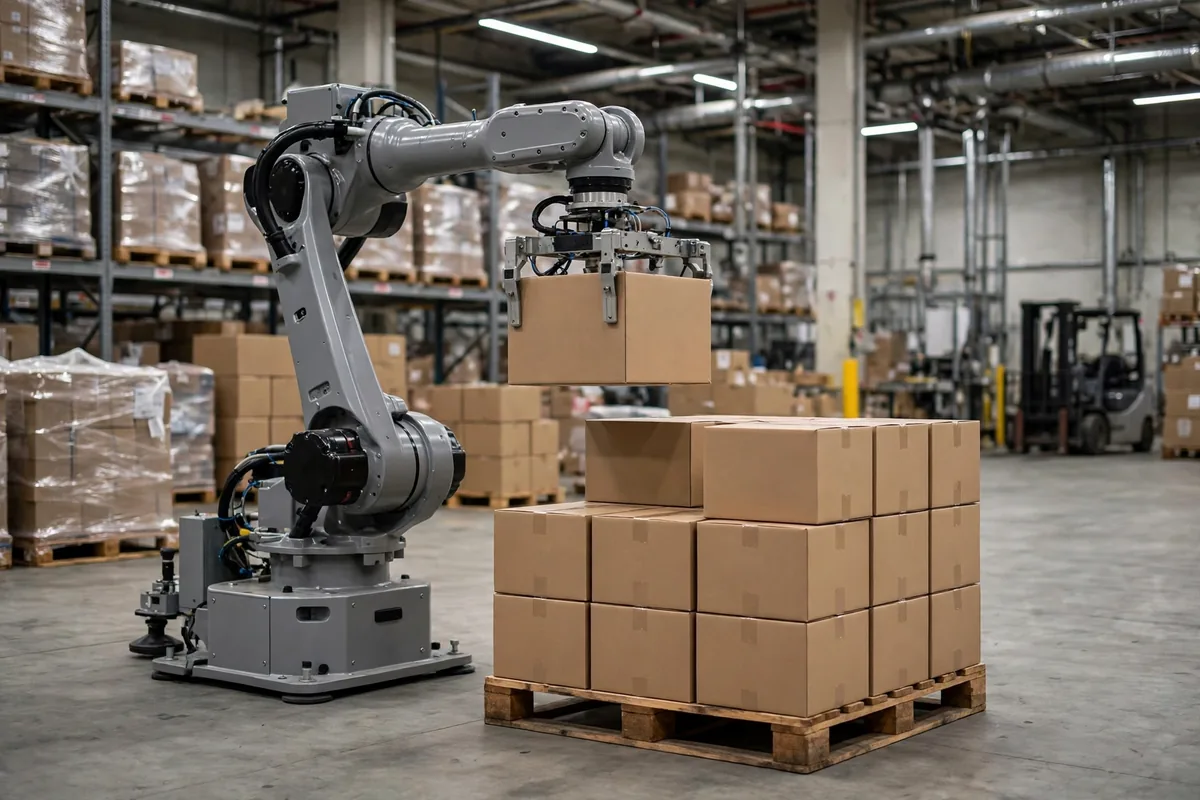
まず三つの機械タイプが実際にどう動くかから始めよう。多関節パレタイザーは、コンベヤからケースを拾い、振り回してパレットに置く、四軸または六軸のロボットアームだ。疲れることのない肩と肘と手首だと考えればよい。ガントリーパレタイザーは、クロスビームからグリッパーを吊るしたレール上のフレームで、直線に動き、一層まるごと一度に持ち上げる。協働パレタイザーは、安全フェンスのない軽量アームで、人と並んで働くよう設計され、力の制限により接触しても誰も傷つけない。分かれ目はブランドではなく物理だ。多関節アームはリーチと柔軟性を、ガントリーは柔軟性とフルレイヤー速度を、協働アームは速度と安全性を交換する。タイプを間違えれば、どんなに再プログラミングしてもセルは救えない。
多関節型、ガントリー型、協働型パレタイジングロボット:仕様を並べて比較
核心の数字を並べれば、境界線は自ずと引かれる。
| タイプ | サイクルレート(公表の代表的な範囲) | ペイロード | 積み上げ高さ | フェンスの要否 |
|---|---|---|---|---|
| 多関節型(産業用) | 10–20 サイクル/分 | 140–350 kg クラスの機械が一般的 | 約 2,000 mm | 要、完全フェンスのセル |
| ガントリー型(フルレイヤー) | 約 270 サイクル/時(フルレイヤー基準) | 一層まるごと、一層あたり数百 kg | 約 2,000 mm | 要、ガントリーゾーンを隔離 |
| 協働型 | 3–6 サイクル/分。軽量ケースでは 8–10 とうたうベンダーも | 10–25 kg | 1,500–1,700 mm | 不要、人のそばで作業 |
数字は正しい場所で読もう。多関節アームの 10–20 サイクル/分は、手ぶらか軽いケースを短い移動距離で測ったものだ。重いケース、長いリーチ、六つのパレット位置への対応となれば、実際のスループットはカタログ値の六十〜七十パーセントに落ちる。ガントリーの 270 サイクル/時はフルレイヤーを数えたものだ。一回の掴みで十二ケース——ケースあたりの速度は非常に速いが、それは貨物を層ごと掴める場合に限る。ケースサイズが均一で、層パターンが固定されていることだ。貨物を混ぜれば層グリッパーは掴めず、ガントリーの優位性はゼロになる。協働アームの 3–6 サイクル/分は遅く見えるが、フェンスも、安全スキャナーも、ライン変更時のフェンス移動によるダウンタイムも不要だ。低物量のセルでは、一人あたりの生産性は必ずしも劣らない。
比較は実際の数字で行おう。仮想の例:飲料工場が一つのラインで 1,200 ケース/時、12本入りのパックを一個 12 kg、1,200 × 1,000 mm の標準パレットに、一層 12 ケース、5層積みで稼働している。実効 12 サイクル/分の多関節アームは 720 ケース/時をこなすので、一つのラインを維持するには二本のアームが必要だ。ガントリーは 12 ケースのフルレイヤーを一回の動作で掴むので、100 サイクル/時で 1,200 ケースすべてをカバーでき、一台で余裕がある。5 サイクル/分の協働アームは 300 ケース/時をこなす。四台あってもラインには追いつかず、四つの作業ステーションを占める。そのラインに協働アームを置くのは、マラソンに短距離走者を四人出場させるようなものだ。ではシナリオを反転させよう。仮想の例:小規模な eコマース倉庫が一日に 800 件の注文を出荷し、ケース重量は 1〜18 kg、一日に七〜八パターンのパレットパターンがある。多関節アームはオーバースペックで、パターンを変えるたびにプログラミングできる人に教え直してもらわなければならない。梱包ベンチのそばの協働アームは、タッチスクリーンから五分でパターンを切り替え、オペレーターが一人でこなす。小ロットと無限のバラエティでは、肝心なところで産業用アームを上回る。選定ラインはシンプルだ。一ケース 25 kg 未満、一分あたり 6 ケース未満、パターンが毎日変わる——協働型。25 kg 超、一分あたり 10 ケース超、パターンがほぼ固定——多関節型。ケースが非常に均一で、フルレイヤー積み、一台あたりの最大生産量——ガントリー型。
購入前に数えておくべきパレタイジングロボットのメンテナンスの落とし穴
ここが直感に反する部分だ。パレタイジングロボットで最も高くつくのは、ロボットではない。止まっているロボットだ。多関節アームの MTBF は紙の上では立派だが、計画外の停止のほとんどはアームではなくグリッパーに起因する。老朽化した吸着カップ、摩耗したクランプジョー、ゆっくり漏れる真空ポンプ——この三つがパレタイジングセルのダウンタイムの大半を占める。グリッパーは消耗品として扱おう。吸着カップは四半期ごとに交換し、真空は週に一度点検し、吸引力が 10% 低下したものはすべて交換する。ケースが滑り落ちる日を待ってはいけない。ガントリーの落とし穴はレールとホイストだ。移動距離が長いと、ガイドレールにほこりがたまり、潤滑が省かれ、位置は少しずつずれ、やがて層ごとに積みが傾いていく。レールは月ごとに清掃し、位置決めは四半期ごとに再校正する。緊急修理の十分の一のコストで済む。協働アームの落とし穴は最も見えにくい。フェンスがないため、人は一日中そのそばを歩き、力のしきい値は少しずつ、さらに少しずつ引き上げられる。サイクルレートは上がり、協働の意味そのものが消える。一度の接触事故でラインは安全レビューのために停止し、その停止は新しい機械二台分より高くつく。
見積もりには決して現れない落とし穴があと二つある。一つ目はパレットそのものだ。1,200 × 1,000 mm のパレットと 1,200 × 800 mm のユーロパレットを混ぜれば、プログラムはサイズごとにパターンセットを必要とする。作業員が間違ったパレットを掴めば、積みは曲がる。パレットの種類は入荷ドックで色分けした別々の山に分け、選択したパレットサイズが合わなければ機械をロックする。二つ目は入荷する段ボールの品質だ。封が不十分だったり湿気で柔らかくなったりした段ボールは、持ち上げはうまくいっても、積んだ段で角が一つつぶれ、パレット全体を巻き添えにする。段ボールが柔らかいことをロボットは教えてくれない。プログラムどおり、とにかく積む。稼働開始後の最初のひと月は、毎日十ケースを取り出して封の強度をテストし、数字が安定するまで管理を引き渡してはいけない。
すべての倉庫パレタイジングロボット選定チェックリストに入れるべき停止を、私は目撃した。仮想の例:食品工場の多関節セルが、稼働開始から三か月後、ピークシーズンの直前の週にケースを落とし始めた——三回の停止、各二時間だ。原因はプログラムではなかった。吸着カップだった。工場内の夏の暑さでゴムが予想より早く劣化し、真空は通常の 0.06 MPa から 0.04 MPa に低下し、軽いケースはまだ持ち上がったが、重いケースは持ち上げの最中に滑った。新しいカップ一式は $300 未満だったが、三回の停止で 600 ケース/時の生産が失われ、3,600 ケース以上の生産ロスとなり、ピークの注文は危うく逃すところだった。受け入れ検査では、サイクルレートだけを確認してはいけない。それが倉庫パレタイジングロボット選定の教訓を一行で表したものだ。署名する前に摩耗部品を確認すること。グリッパーの摩耗部品リスト、交換間隔、スペアパーツ価格を契約書に明記してもらうこと。摩耗部品が安くシンプルなほど、機械を所有する真のコストは低くなる。
最後に、このお金が無駄になっていないかを決める計算で締めくくろう。仮想の例:フェンス、コンベヤ、インテグレーション込みの多関節パレタイジングセルは、約 $600,000 になる。一シフト、一日 8 時間、年間 250 日、実効 600 ケース/時で、年間 1.2 million ケースを積む。五年間で割れば、一ケースあたり $0.10 だ。手作業の積み付けは一人あたり約 300 ケース/時。一人で年間 600,000 ケースを積み、賃金と福利厚生は年間約 $120,000、つまり一ケースあたり $0.20 だ。紙の上ではロボットは半額だ。しかし、物量が年間わずか 400,000 ケースなら、ロボットは一ケースあたり $0.30——人より高い——となり、買えば損をする。このお金が無駄になっていないかは、一つの数字に帰着する。年間パレタイジング物量をロボットの年間能力で割ったものだ。稼働率が 60% を超えれば、購入を検討しよう。40% 未満なら、まずレンタルか、まず外注だ。機械は決して高すぎることはない。ただ暇すぎるだけだ。
Da Liu(オートメーションエンジニア)著 英語版からの翻訳。内容に相違がある場合は英語版を優先します。