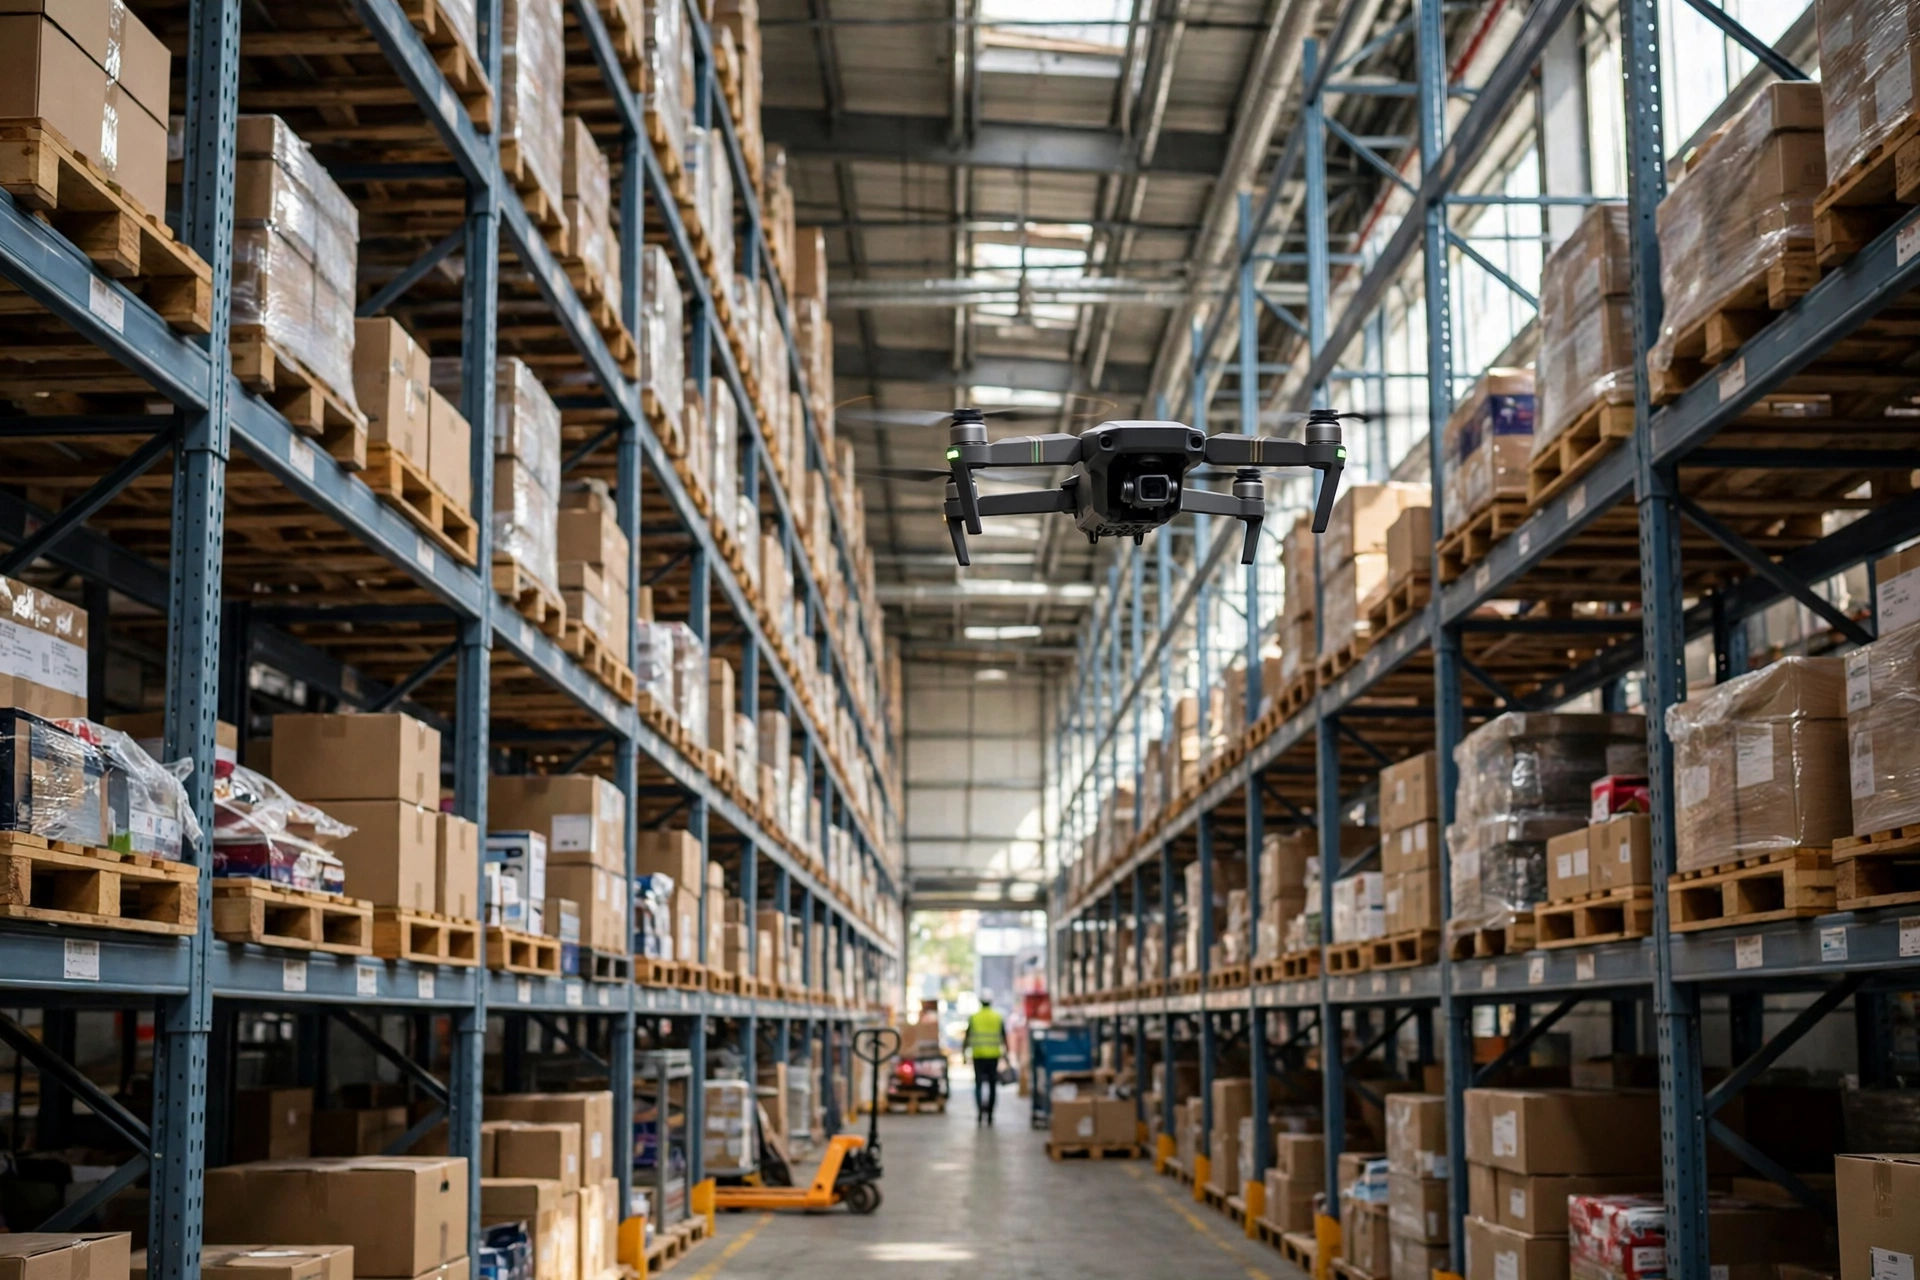
倉庫ドローン在庫カウントの精度は、過大評価もしやすく、軽視もしやすい。そのどちらの誤りも同じ原因から生まれる。ドローンそのものを測定対象として扱ってしまうことだ。小型のクアッドコプターが通路の端から離陸し、ロケーションラベルとパレットを撮影して、倉庫管理システム(WMS)との差異リストを持って着陸する。カウントを信頼できるかどうかを決めるのは、ドローンが現地で見つけるものだ。ラベルが読めるか、パレットがロケーションの中に収まっているか、カメラが仕事をできるだけの光があるか、である。
倉庫ドローン在庫カウントの精度が実際にどう機能するか
ドローンによるカウントは4つの段階で進む。第1に位置決め。屋内には衛星信号がないため、機体は視覚センサーと距離計で自らの位置を定め、計画されたルートに沿って各ベイを上下に移動する。第2に撮影。搭載カメラがロケーションラベルとパレットの前面を撮影し、バーコードやその他の識別子を読み取る。第3に照合。読み取り結果をWMSの記録と突き合わせ、一致、欠品、余剰、誤配置としてフラグを立てる。第4に例外処理。フラグの立ったロケーションに人が赴き、手作業で解決する。
撮影と照合の間にある隔たりこそ、精度の大部分が決まる場所だ。写真は読み取りではなく、読み取りは正しいロケーションではない。斜めに貼られたラベル、ベイのラインからはみ出したパレット、近すぎる位置に並んだ2枚の隣接ラベル。そのどれもが、飛行技術では修正できない不一致を生みうる。ドローンがうまく答えられる問いは一つだけだ。高い場所に届いてラベルを見ることができるか、という問いであり、残りは倉庫に委ねられる。ラベルの品質、ロケーションの規律、そして整理整頓だ。飛行はそれらを補うというより、むしろ露呈させる傾向がある。購買の問いは、カメラ単体の性能がどれほど良いかではない。倉庫が在庫を、実際に建物にある照明の下で、高所からカメラが読める形で提示できるかどうか、である。
倉庫ドローン在庫カウントの精度が通用する場面 — そして通用しない場面
最も明確な利点は高層ラッキングにある。手作業で上層を数えるには、高所作業をするか、フォークリフトでパレットを降ろす必要があり、どちらも遅く、安全面の負担も伴う。ドローンは最下層から最上層までを一度の飛行で読み取り、登る作業と設備の手配を仕事から取り除く。ラッキングが高いほど、通路が多いほど、その利点は大きくなる。
失敗のパターンは、マーケティングが示唆するよりも安定しており、新しい機体になっても消えない。反射するラベル、シュリンクフィルム、金属包装は、ある角度ではまぶしく光る。はみ出した段ボールや混み合ったパレットは、ラベルを完全に隠してしまう。暗い通路や逆光の最上層では、カメラは光に飢える。そして長時間の飛行中の位置ドリフトにより、読み取りが1ロケーションずれることもある。それらが合わさって、ドローンは差異を見つけるための道具となり、最終照合の代わりにはならない。
2024年の秋、オハイオ州のサードパーティ・ロジスティクス事業者が、手作業によるカウントでベースラインを設定した後、6段構成の高層ラッキング10通路で試験を行った。ほとんどのロケーションは最初の飛行で一致した。例外は2か所に集中した。積み上げられた段ボールが下のラベルを部分的に覆っていた最上層と、午後の日差しが低い角度でラベルに当たる通路入口付近のロケーションだ。結果は、離陸前にほぼ決まっていた。
2025年春のオランダの医薬品卸売業者の2つ目の事例は、運用者がどのように適応するかを示している。敷地の半分は常温保管、半分はより暗い冷蔵エリアで、ラベルは大半がフィルムコーティングだった。敷地全体の初飛行では、常温エリアで短い例外リスト、冷蔵エリアで長い例外リストが出て、そこでの手作業の再確認が、飛行で節約した時間をほぼすべて消費した。運用者は設備ではなく範囲を変えた。ドローンは常温エリアの高層ベイだけを飛び、冷蔵エリアは今も手作業で数え、フィルムコーティングのラベルはマット素材への交換が進められている。
直感に反するパターンを、はっきり述べておく価値がある。ドローンはしばしばラッキングの最上部で最も信頼でき、地上レベルで最も信頼できない。上では視界がすっきりし、障害物は少ない。地上レベルでは、機体はフォークリフト、パレットジャッキ、仮置きされた荷物、通路を行き交う人々と競合する。多くの初回パイロットは高層だけを見てシステムが機能すると結論し、範囲を広げる。そして飛行が地上まで降りてくると、例外率が上がることに気づく。速度は2つ目のトレードオフを生む。速く飛べば通路あたりの時間は短くなるが、カメラが各ロケーションの前にとどまる時間も短くなる。ルート計画は、倉庫が速度と精度の間でどこに位置したいかという選択であり、速度だけを追求するものではない。
| 観点 | 手作業カウント | ドローンカウント | 固定スキャン |
|---|---|---|---|
| 高層ロケーション | 遅い。高所作業が必要 | 速い。通路に沿って一度で | 高層には届かない |
| 地上レベル | 安定。スタッフが手で確認できる | 干渉を受けやすい。例外が多い | 固定点では安定 |
| 速度 | 人数次第 | 通路あたり速い。再確認で時間が増える | 通過時はほぼ瞬時 |
| 精度が依存するもの | 丁寧さと経験 | ラベル、光、位置決め | 配置とラベルの規律 |
| 初期投資 | 低い。主に人件費 | 中程度。ルート、ラベル、統合 | 高い。設置工事 |
| 最適な用途 | 全数カウントとサンプルカウント | 高層サンプル。差異の発見 | ドックドア |
購入の前に、計算をしておく価値がある。高層ラッキング40通路の現場を考えてみよう。1通路を手作業で数えるには、2人チームが1日の大半を費やすこともある。ドローンなら数分で飛べる。単独で見れば、その差は大きい。しかし各飛行で数十のフラグ付きロケーションが残り、手作業で再確認することになれば、再確認の時間が合計を再び押し上げる。決定的な数字は飛行時間ではなく例外率だ。例外率が低いほどドローンの経済性は良くなる。高いままなら、空中で節約した時間は地上で再び費やされる。投資回収は、機体の価格よりも2つの準備、すなわちラベルの修正とロケーション規律の徹底にかかっている。その2つは初飛行の前に行われなければならない。
どの倉庫が飛ぶべきで、どの倉庫が待つべきか
最初に始めるのに最も適した倉庫には共通のパターンがある。5段以上のラッキング、頻繁な再スロットなしに比較的安定した品揃え、規律あるラベルと整然と置かれたパレット、そして人件費や高所作業ですでに高くついている高層カウントだ。そうした建物では、ドローンの強みがまさに仕事の高コスト部分に直結する。
待つべき倉庫も見分けがつく。地上への大量の積み上げと頻繁な場当たり的ロケーション変更、損傷または反射するラベルの高い割合、すぐには改善できない貧弱な照明、フォークリフトとスタッフが常に行き交う通路だ。冷蔵倉庫は独自の評価が必要だ。低温と暗さはバッテリーとカメラの両方に影響するからだ。小さな試験エリアが正しい第一歩であり、敷地全体への展開ではない。こうした場合、問題はドローンではない。現場の準備ができていないのだ。先に飛べば、再確認コストが利益を上回る例外リストが生まれる。
決定する前に、短いチェックリストを進めよう。まず安全。飛行時間帯と飛行禁止区域を定め、飛行中は通路を空け、緊急着陸と電源喪失時の手順を合意する。次に規制。倉庫がある場所で屋内飛行に適用される規則を確認し、最新の公式方針を調べる。データ統合。結果はWMSに書き戻されなければならず、例外は飛行ソフトウェアの中に留まるのではなく、名前のあるロケーションに、名前のある責任者とともに届かなければならない。ラベル。1通路をサンプリングし、反射・損傷・曲がったラベルの割合を測り、拡大する前に一括交換が必要かどうかを判断する。その後、1〜2通路でパイロットを行い、結果を手作業カウントと1行ずつ比較し、拡大する前に例外率と再確認時間を測る。最後に責任を割り当てる。誰が飛ばし、誰が再確認し、誰が差異を解決するのか。
ドローンによるカウントは、増幅器として理解するのが最もよい。倉庫の規律が強いところでは、高層カウントの効率を増幅する。その規律が弱いところでは、ラベルとロケーションの問題の可視性を増幅する。倉庫が飛ぶべきかどうかは、機体の仕様よりも3つの問いにかかっている。ラベルは読めるか、ロケーションのラインは守られているか、通路に十分な光があるか。その答えが、どんなデモ飛行よりも精度をよく予測する。ドローンが今後数年のうちに、差異の発見から最終カウントへと移行するかどうかは、ラベル素材、屋内位置決め、認識ソフトウェアがそろって進歩するかにかかっている。その3つのうち1つでも遅れれば、結論は待たなければならない。
Dr. Chen(サプライチェーン研究者)著 英語版からの翻訳。内容に相違がある場合は英語版を優先します。