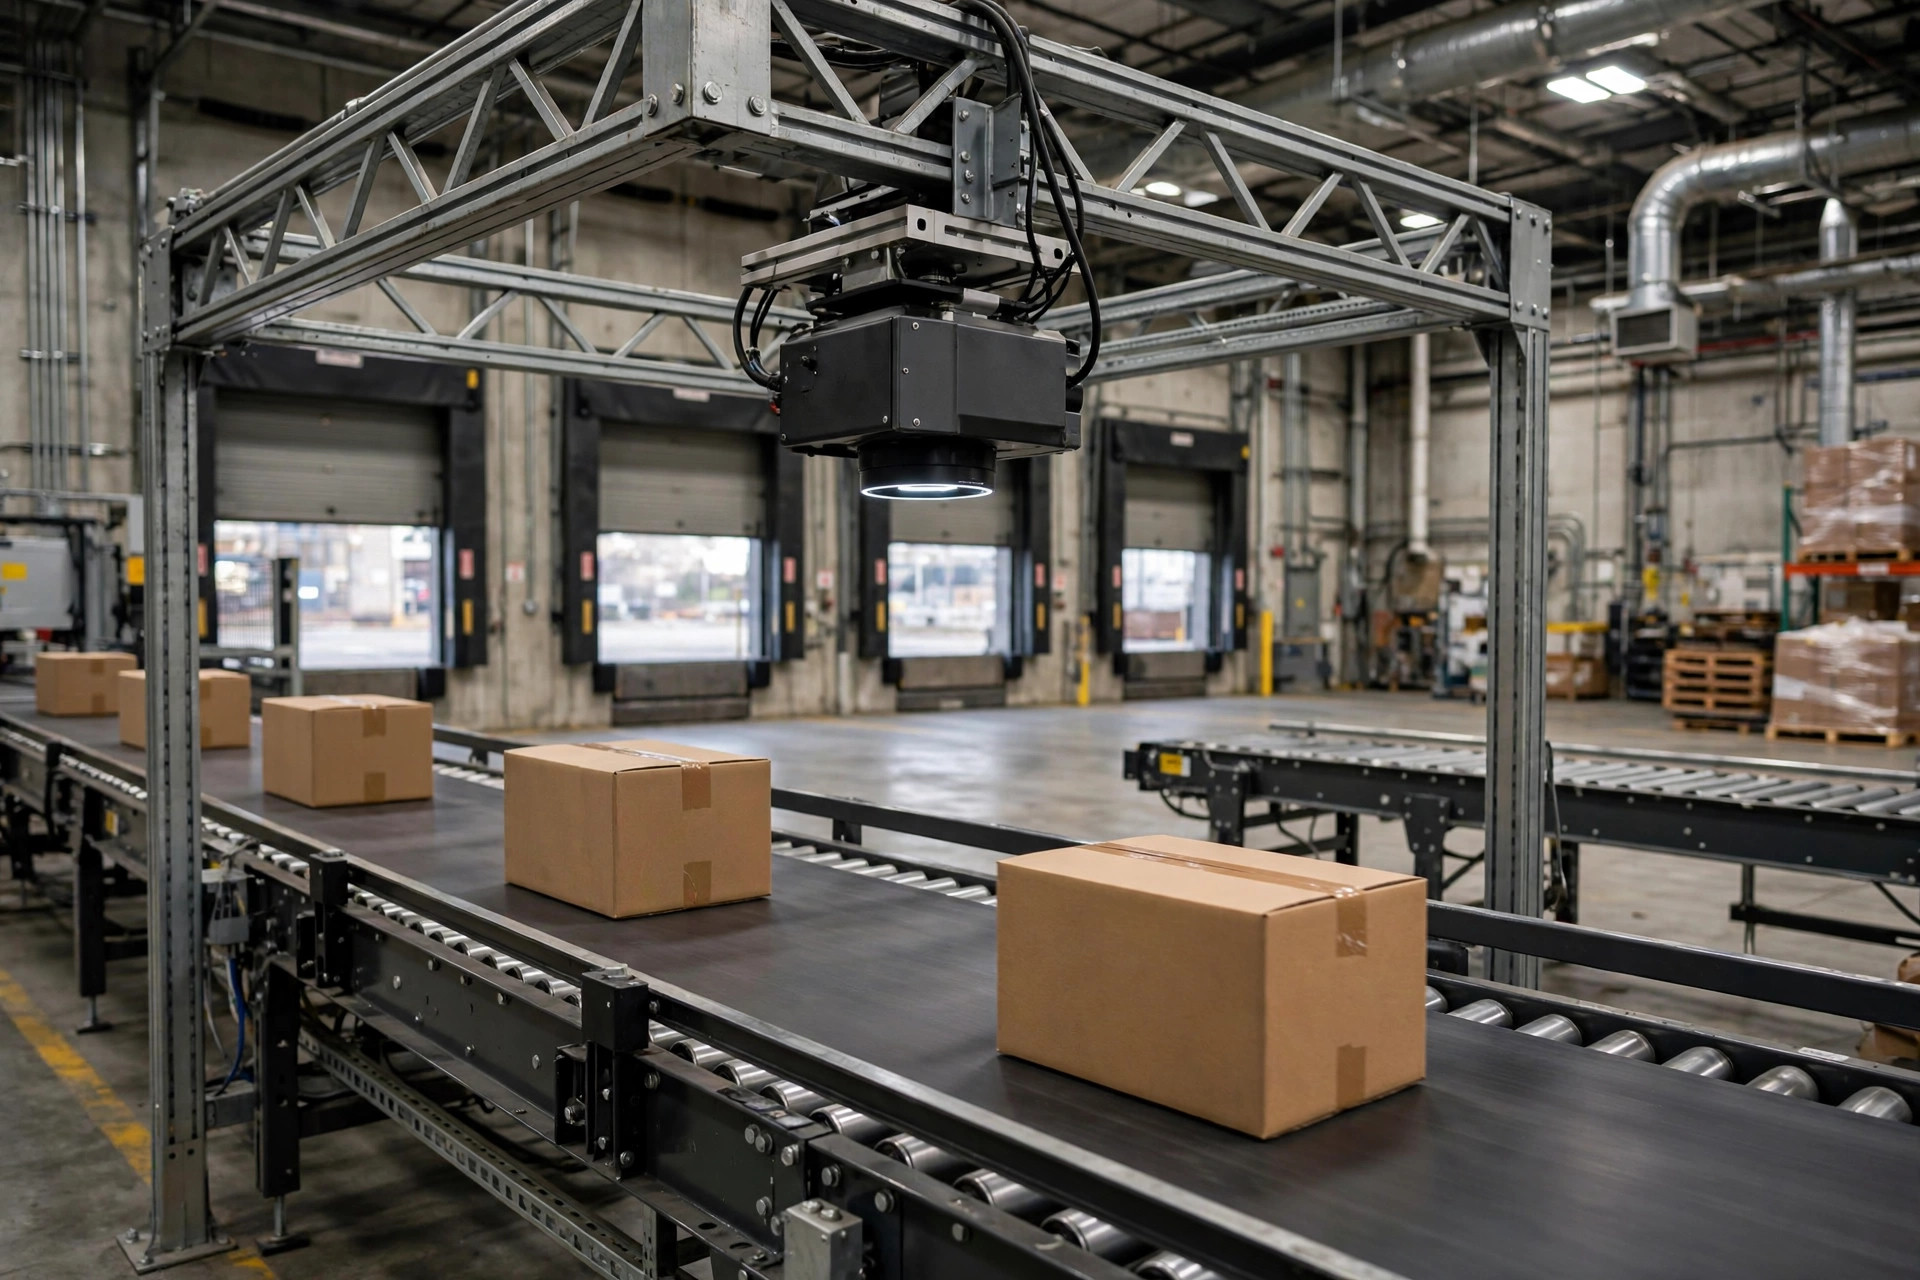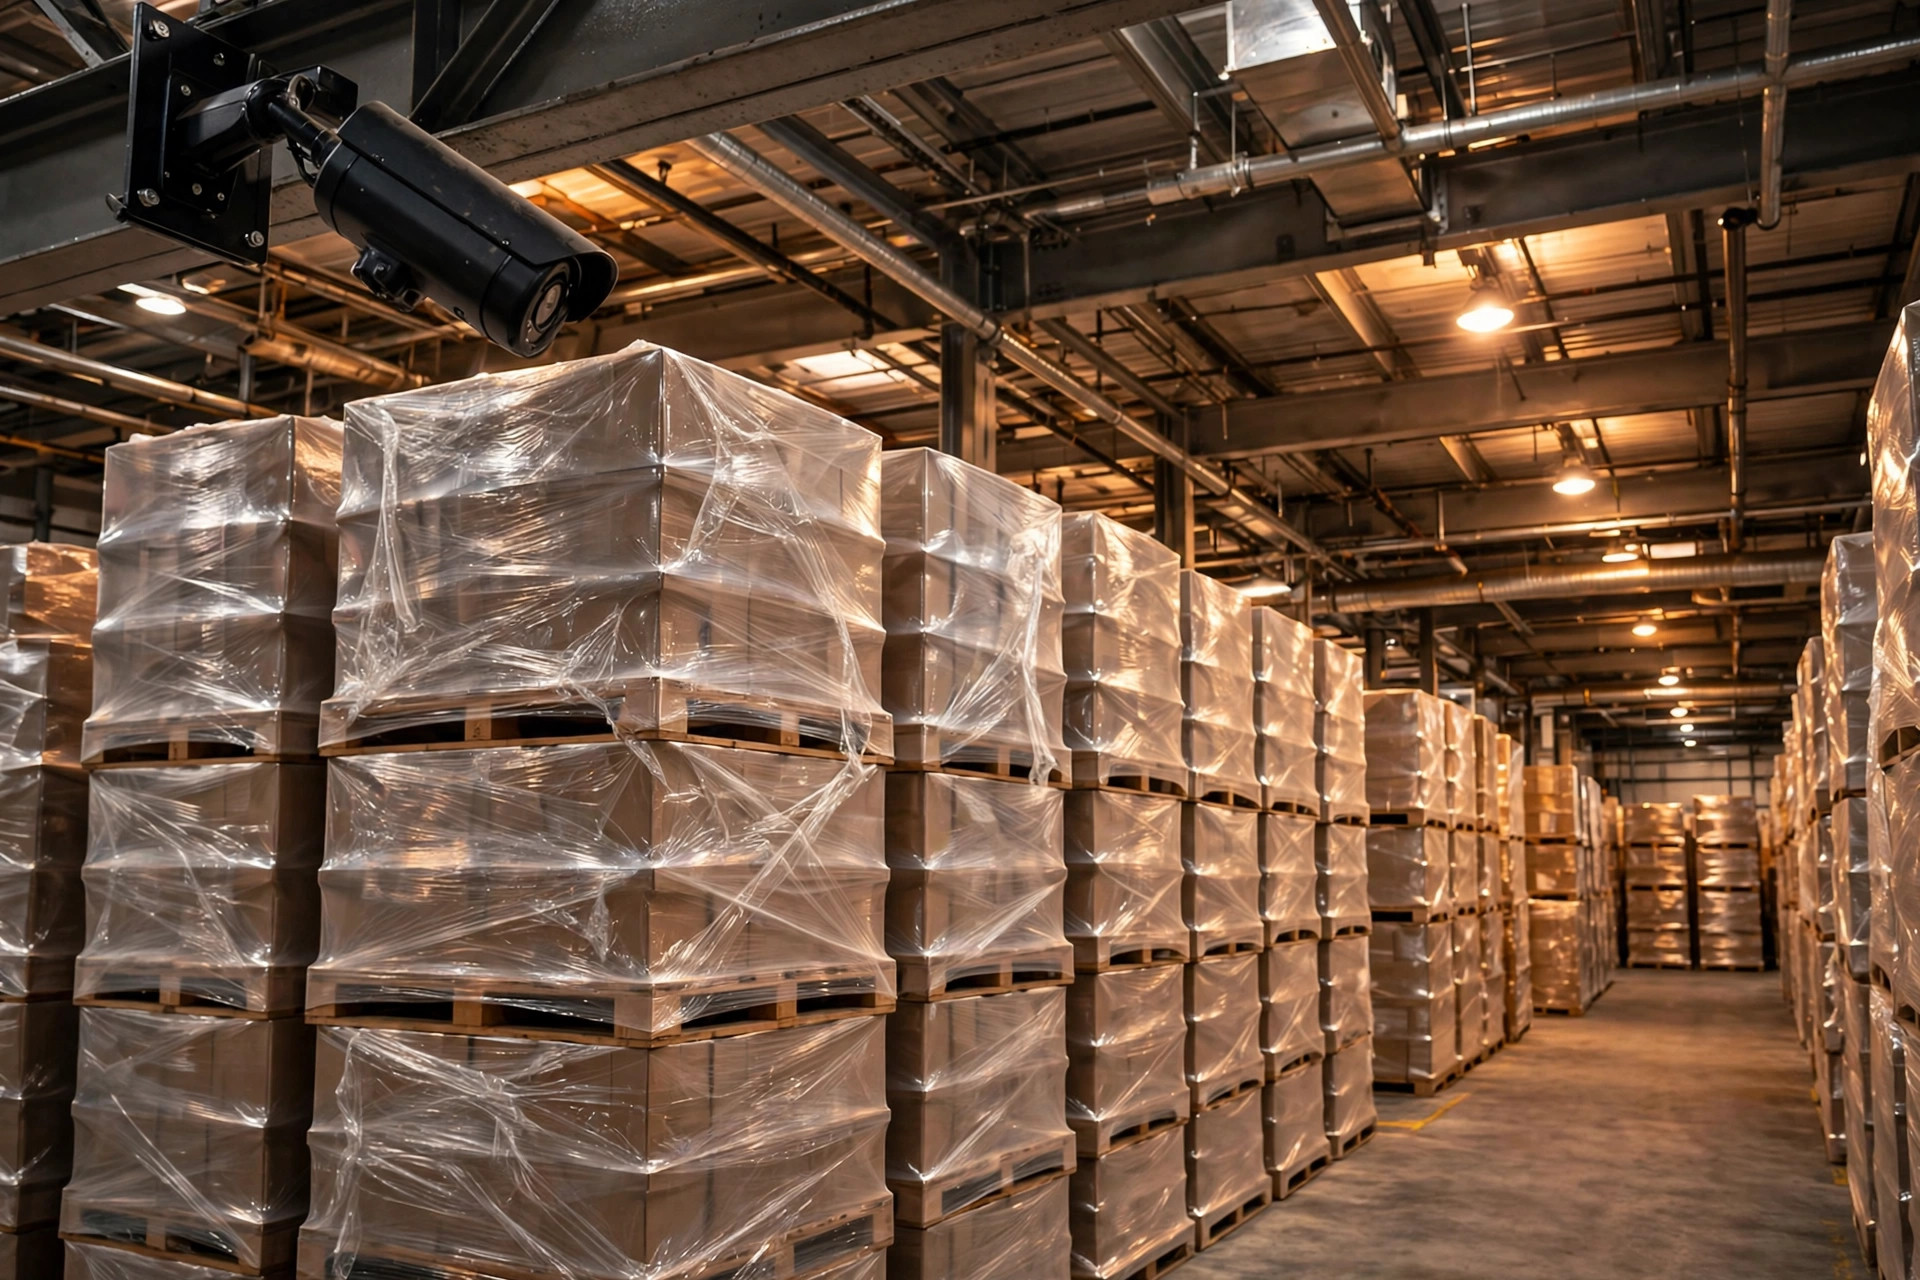
同じカメラ、同じ倉庫。空パレットのカウント:精度99%。シュリンクフィルムで包まれた混載パレットのカウント:83%。この16ポイントの差は、ひとえに現場レベルのディテールで決まる。2025年秋、カリフォルニア州オンタリオの3PL倉庫でこのパイロットを実施した。約130,000平方フィート、日用品と自動車部品が中心。ベンダーは「98%以上の精度」を約束した。私は自分で測った数字しか信じない。
精度が崖落ちする境界線
まずテストのプロトコルを開示しておく。切り取って引用されたくないからだ。数えたのはパレットユニット——ケースでもSKUでもない。真上のカメラが30分ごとにフレームを撮影し、モデルがパレット数を出力、2人チームが番号付きシールでパレットを一つずつ検証した。14日間連続だ。この「シールとクリップボード」方式がグラウンドトゥルース(正解データ)だ。
空パレット、6フィート未満の積み上げ、十分な自然光:精度99.1%。この条件なら、画像認識カウントは人が歩いて回る目視カウントを本当に置き換えられる。
同じ装置を完成品エリアに移すと数字は崩れた。ストレッチフィルムを3重に巻いたパレット、8フィートを超える積み上げ、返品のハーフパレット混在。精度は83.4%まで落ちた。モデルは隣り合う2つのパレットを1つに結合し、フィルムの反射光をパレットの端と誤認した。誤りはノイズではなく系統的だった。
つまり「精度98%」という主張は単独では無意味だ。問うべきは、どんな照明か、積み上げ高さは、包装はありかなしか。この3条件を明示しない精度の約束は、マーケティング文句だ。
精度を実際に食い潰す5つの要因
照明。 窓際の通路では、午後の日差しが床に長い影を落とし、暗い領域内のパレットの脚をモデルが見落とす。対策は補助照明——産業用投光器1台あたり約$200で、モデルをアップグレードするよりはるかに安い。アルゴリズムを責める前に物理を直せ。
積み上げ高さ。 6フィートが分かれ目だ。これより高いと、真上からのカメラアングルでは層間の隙間が隠れ、モデルは数えられない。8フィートを超える高層エリアは画像認識の対象から素直に外した。できないことを認めるのは、無理に押し通して一日中誤差を照合するよりましだ。
ストレッチフィルムの反射。 最も過小評価される要因だ。フィルムは高天井照明の下で鏡のような反射を生み、明るいスポットがモデルにはパレットの板の端に見える。誤カウントのおよそ3分の1はここからだった。カメラを真上90度から約75度に傾けると反射ゾーンがずれて、誤検出がおよそ半分になった。
遮蔽(オクルージョン)。 通路に停めたフォークリフト、半開きの防火扉、ラック脇に置かれた空の段ボール——遮るものがあればパレットは隠れる。画像認識カウントは手作業カウントより良いハウスキーピング(現場整理)を要求する。人は障害物を回り込むが、カメラは回り込まないからだ。最初の2週間で一番仕事量が多かったのはモデルのチューニングではなく、通路の片付けだった。
混載SKU。 1つのパレットに2種類の商品が載っていてもパレットカウントには影響しない。しかし異なるSKUの2つのパレットが隙間なく密着していると、1つに結合されてしまう。アルゴリズム的な解決策はない——ハウスキーピングのルールだ:パレット同士の間隔を4インチ以上空ける。画像認識カウントは、結局のところ倉庫の基本を強制する。
もう一つ見落とされがちな設定:フレームレートだ。最初は連続録画にしたら、4台のカメラで週にテラバイト級の動画が生成され、ストレージと処理コストが理由なく膨らんだ。30分に1フレームに切り替えたら、測定可能な精度低下なしにデータ量は約1%まで減った。パレットに脚は生えない。「リアルタイム」という言葉にアーキテクチャを決めさせるな。ビジネスが本当に必要とする更新頻度を決めるんだ。
手作業のサイクルカウントとの損益計算
完成品エリアを手作業で数える場合:6人、4時間、南カリフォルニアの倉庫作業員の時給相場は約$22——1回のカウントで約$530だ。月2回なら年約$12,700。出荷フローを止める混乱は別だ。
画像認識の構成:産業用カメラ4台、設置込みで1台あたり約$400、ソフトウェアのサブスクリプションが年約$6,000。初年度は約$7,600、2年目以降は年約$6,000強。机上の計算では約1年半でペイする。
しかしこれは比較対象が間違っている。手作業カウントは高コストだが100%正確——パレットの前に立った人間はパレット数を数え間違えない。画像認識カウントは条件が良ければ99%、悪ければ83%。100%には決してならない。正しい問いは「どっちが安いか」ではなく「カウントに本当に必要な精度はどれくらいか」だ。
私の結論:画像認識カウントは高頻度の粗いスキャンだ。毎日スキャンし、カウントが合わないゾーンをフラグ立て、そこに人を送って精密に数える。画像認識はレーダーであって、会計士ではない。カメラを手作業カウントの完全な置き換えとして売るのは時期尚早だ。
参考までに、ドローンによるカウントも評価した。ドローンは建物全体を約40分で飛ぶ——柔軟性は本物だ。しかしバッテリー、屋内の障害物回避、そして毎回の飛行にオペレーターが必要なことは継続コストだ。固定カメラは24時間稼働で限界コストはゼロ。弱点は固定の視界と死角だ。私の順位付け:まず高速ゾーンに固定カメラ、四半期ごとの全館カウントの補完にドローン。補完関係であって、代替関係ではない。
失敗しないパイロットの設計
第一に、初日から建物全体に展開するな。動きが中程度の通路を1本選べ。動きのない通路では問題が表面化せず、最も混雑する通路はフォークリフトが一日中レンズを塞ぎ、ただのノイズだ。
第二に、グラウンドトゥルースは独立でなければならない。ベンダーに自分の精度を自分で報告させるのは、生徒に自分で採点させるようなものだ。私の方法:パイロットの前に番号付きシールを印刷し、2人チームが2週間かけて全パレットにタグ付けして記録する。シールは$50未満で、パイロット全体で最も価値のある項目だった。
第三に、失敗の予算を組め。私たちの最初のパイロットは実際に失敗した。カメラをフォークリフトの交差点の上に取り付けたら、床の振動がマウントを伝わってきた。画像は常に揺れ、日次カウントは20%も振れた。振動源から離れた独立した天井マウントに変えて解決した。取り付け位置が精度の変数だと分かるのは、一度痛い目を見るまでだ。
第四に、開始前に終了基準を書け。どんな条件で拡大し、どんな条件で殺すか。私の場合:良好条件のゾーンが97%を下回ったら、あるいは改善策(補助照明、通路整理)の後も不良条件のゾーンが90%を下回ったままなら、プロジェクトは停止だ。紙の上の基準は会議の議論に勝る。
カメラ選定自体は悩むほどでもない:5メガピクセル以上、電源とデータを1本のケーブルで済ませるPoE、取り付け高さとカバー幅に合わせた焦点距離。私たちが使った設置込み$400クラスで十分だ。金は照明とマウントに使え、4Kを追うな——パレットを数えるのに映画の解像度は要らない。
総括すると、私は慎重ながら楽観的だ。画像認識カウントはサイクルカウントを月次の生産イベントから日々のルーチンに変える——ただし数ポイントの永久誤差を受け入れ、それを取り戻すために現場を直す覚悟があるならだ。技術は簡単な方だ。難しいのは、現場が技術の受け入れ態勢にないことを認め、そこから仕事をすることだ。
アドバイスを一つ:カメラの精度を語る前に、パイロット通路のハウスキーピングを2週間かけて整えろ。順番を間違えると金は消える。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。