導入:「帳簿にはある、棚にはない」はなぜ起きる?
家電倉庫(50,000ロケーション)は年に2回、棚卸しを実施していた——1回40人×3日。それでも在庫精度は96.5%で頭打ちだった。残りの3.5%は毎日の注文キャンセルにつながった。「システムでは在庫あり、現場では見つからない」。人手カウントには限界がある:人は疲れ、読み間違え、最上段には手が届かない。画像AIは「見る」という行為を自動化・標準化するためにある。
核心フレームワーク:4つのポイント
1. ロケーション監査:カメラに通路を歩かせる
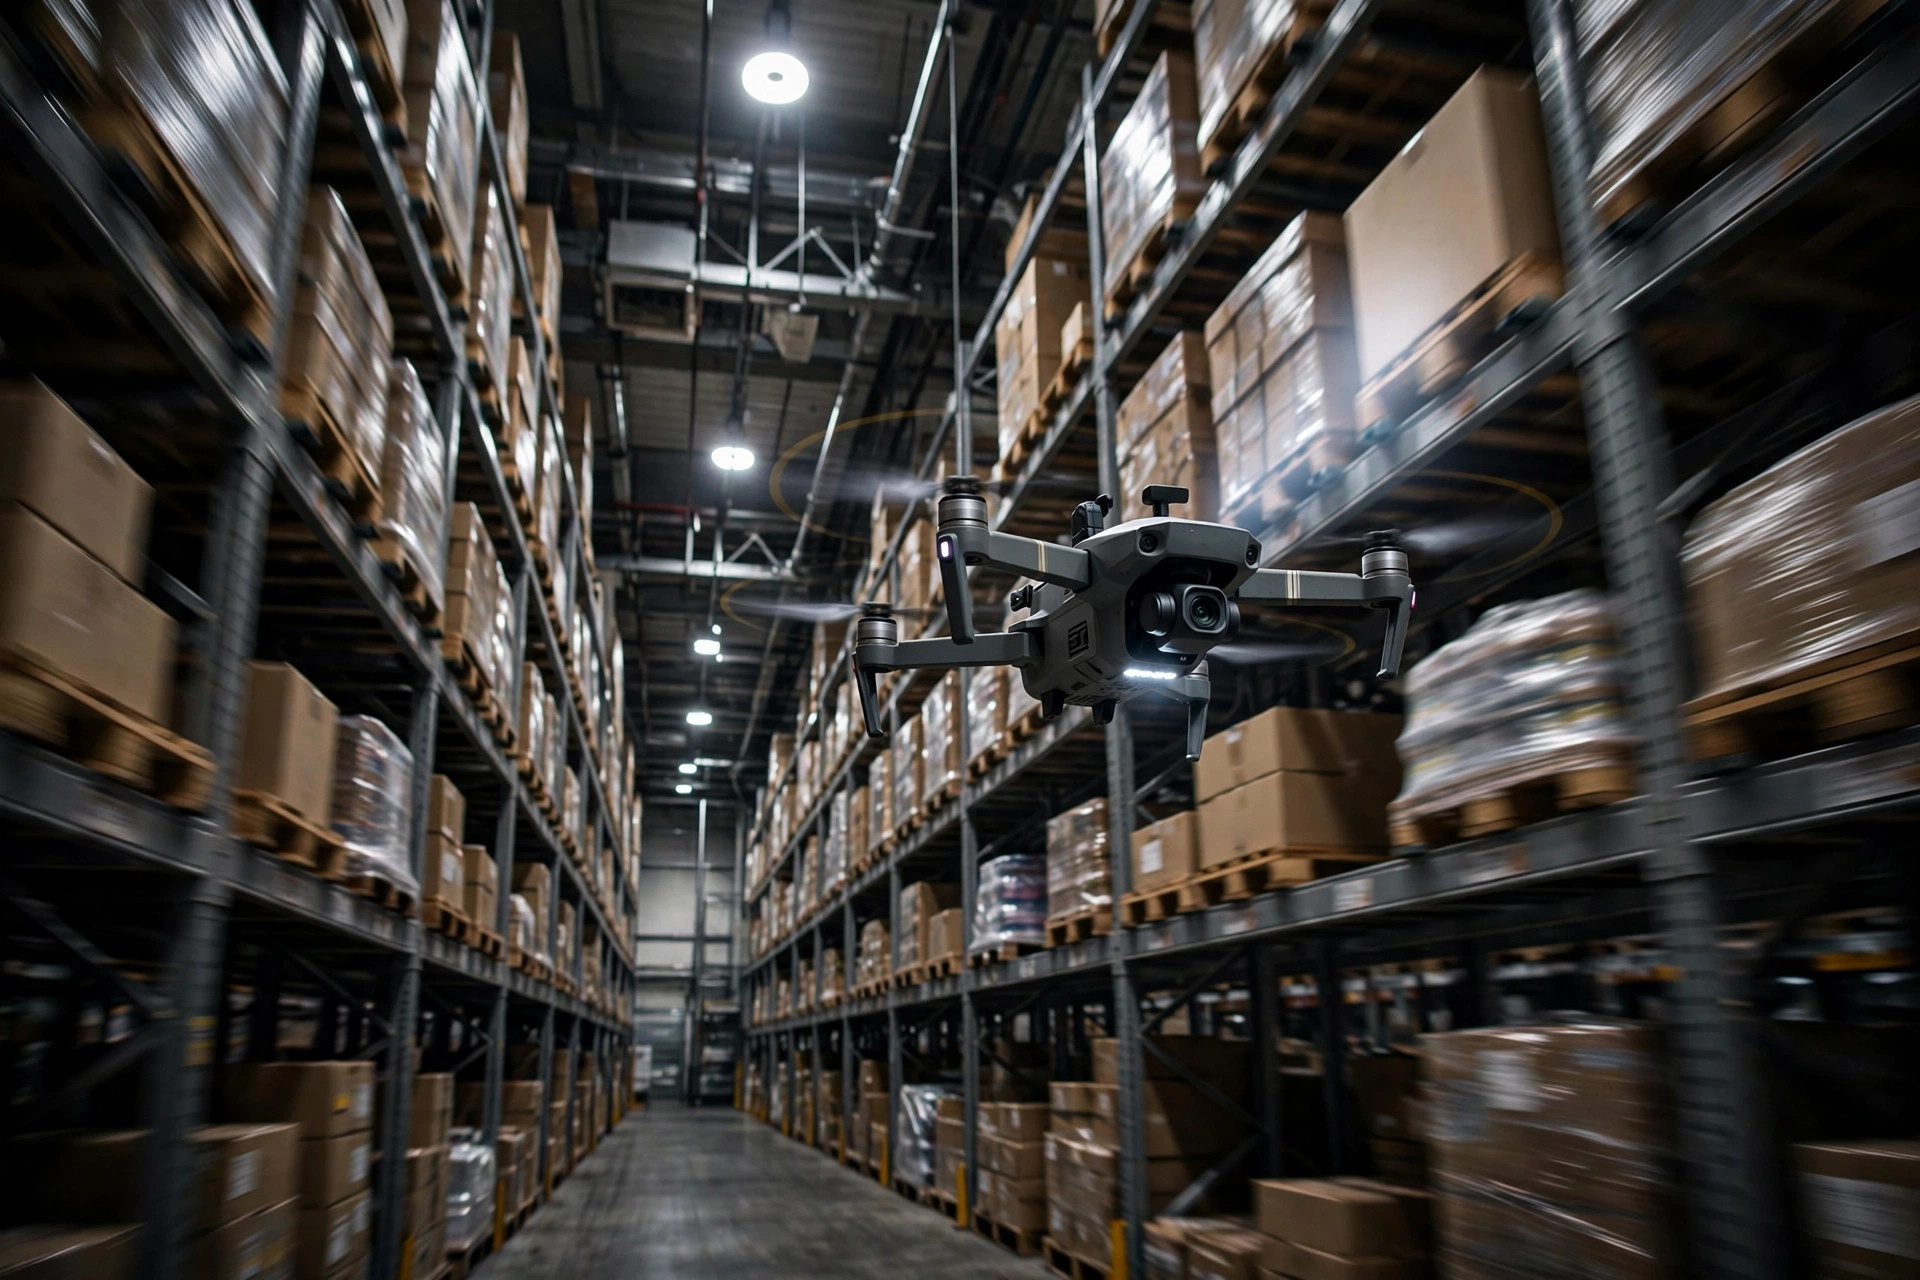
構成はこうだ。カメラを搭載したAGVやドローンが通路をパトロールし、OCRがロケーションコードと商品ラベルを読み取り、WMSの帳簿在庫と行ごとに照合する。ある倉庫の実測値:50,000ロケーションの全数スイープを4時間で完了、差異検出率99%超——3日間の人手作業を上回る。
重要パラメータ:カメラは3メートル先のバーコードを解像できなければならない。パトロール速度は1.5 m/s未満に保つ——これを超えるとOCR精度は95%を下回る。
2. 異常検知:まず5つの高頻度シナリオから固める
| シナリオ | カメラ設置場所 | 実測検出率 |
|---|---|---|
| 在庫があるのに空ロケーション/空のはずが在庫あり | 通路パトロール | 99%+ |
| 遮蔽・破損したロケーションラベル | 通路パトロール | 97% |
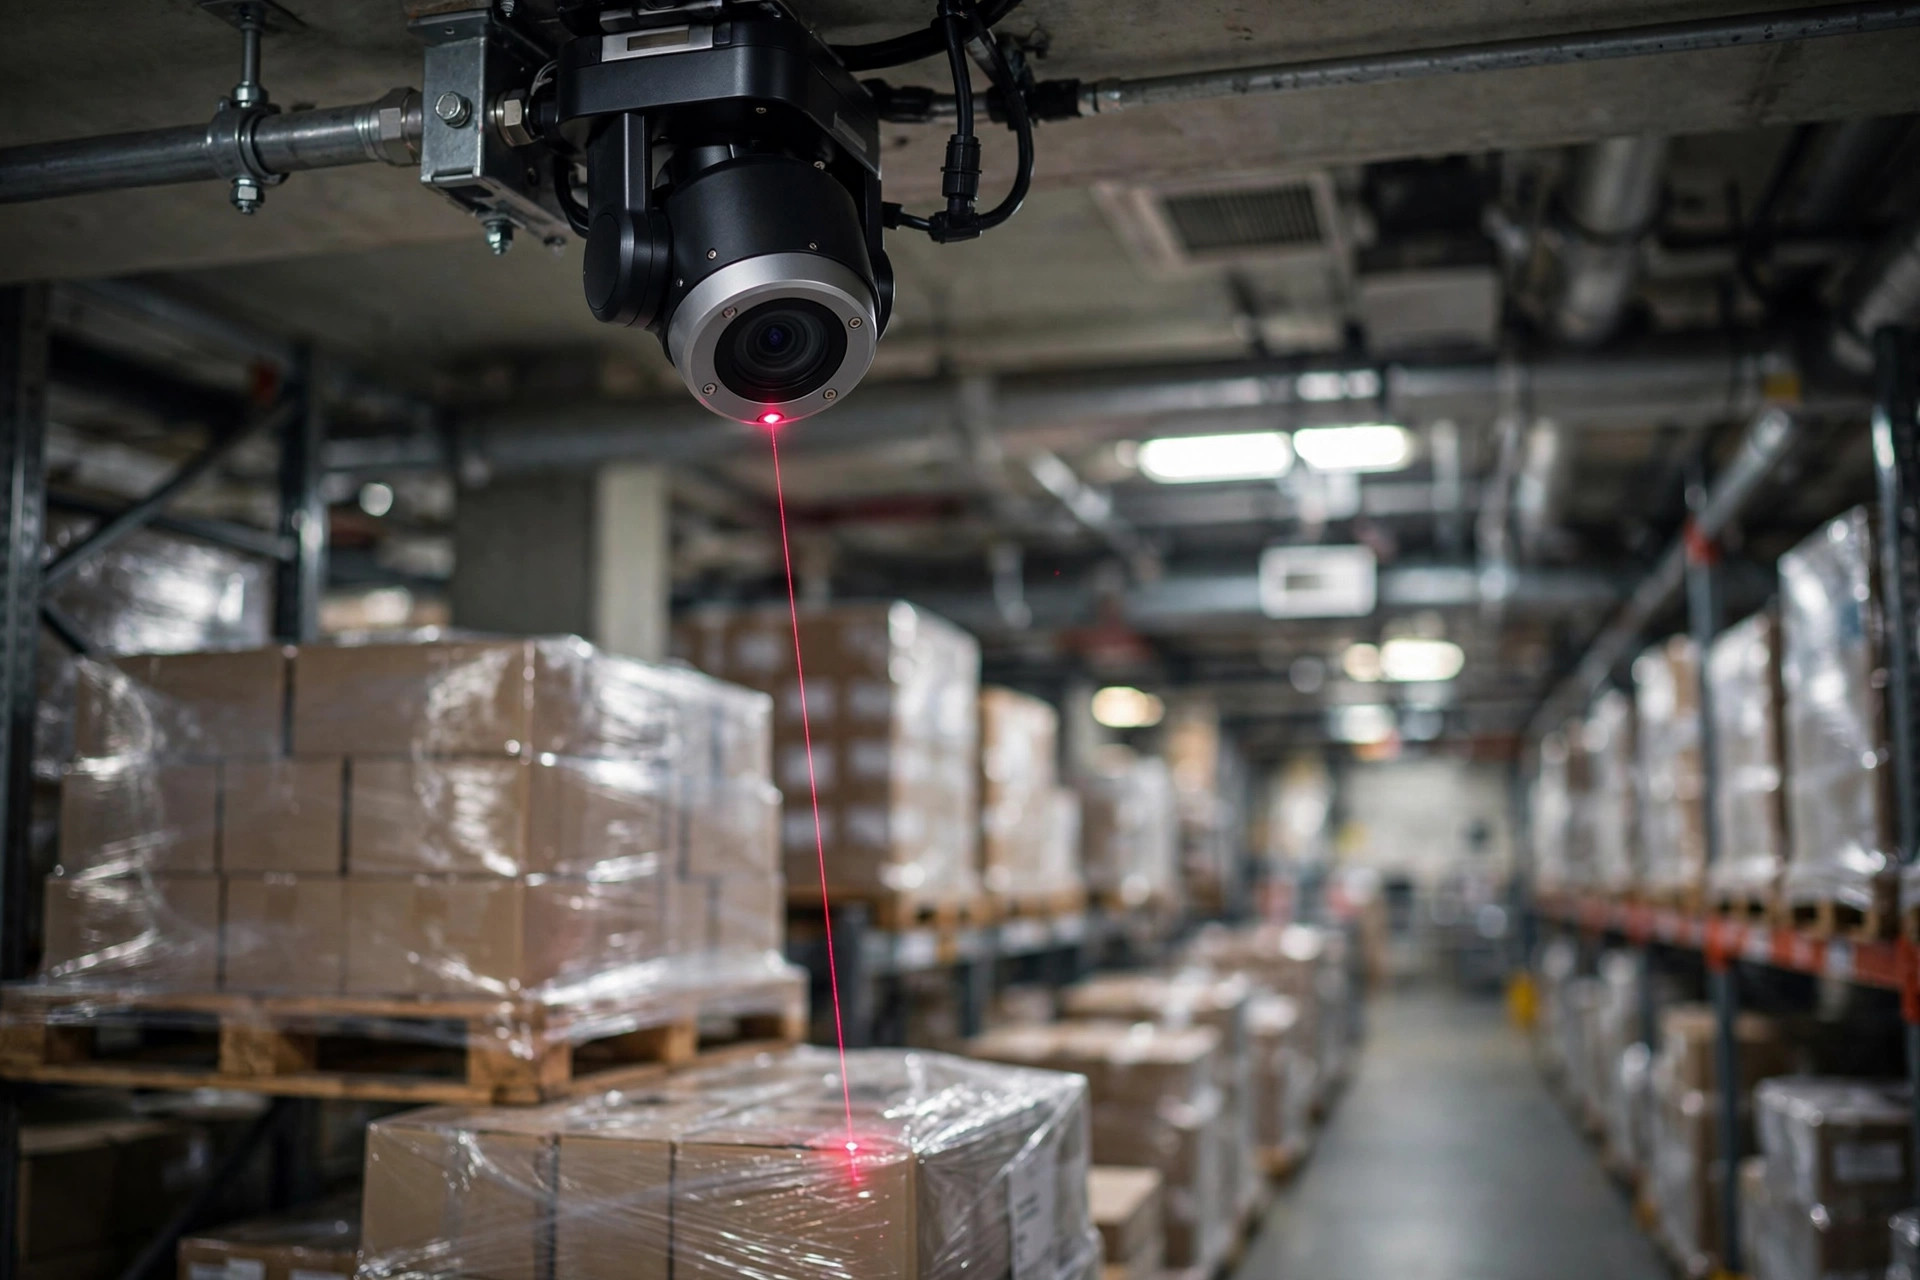
| 商品破損・包装変形 | 入荷の固定カメラ | 95% |
| パレットの傾き・高さ超過の積み付け | 出荷の固定カメラ | 96% |
| 防火通路の閉塞 | 通路の固定カメラ | 98% |
この5つで倉庫の日常異常の80%をカバーできる。いきなり「ロケーション内のSKU間違い」のような細粒度認識から始めないこと——SKU間の外観識別には膨大なサンプルが必要で、ROIも低い。
3. 3ステップ展開:固定カメラから全自動化へ
ステップ1は入荷と高付加価値ゾーンの固定カメラパイロット——2週間で検出率を検証する。ステップ2はモバイルパトロール:AGVやドローンで建物全体をカバー。ステップ3はWMSでのカウントタスク自動生成——差異は直接調査担当に振られる。ループが閉じるのはステップ3になってからだ。
各ステップには進む前に明確な受入基準が必要だ。ステップ1が不調なまま建物中にカメラを敷き詰めるプロジェクトが多すぎる——壊れたパイロットは規模では直せない。
4. データが土台:異常タイプごとにラベル付き画像500枚
モデルの品質=データの品質。現場の経験則:異常クラスごとに最低500枚のラベル付きサンプル、かつ学習セットはシフト間の照明変化をカバーすること——これが最大の罠だ。昼光で調整したモデルは夜間照明で精度を10ポイント落とすこともある。反射ラベルはもう一つの典型的な落とし穴で、偏光フィルターや撮影角度の調整で大抵解決する。
現場事例:在庫精度96.5%→99.2%
3C倉庫。画像カウント導入1年後:在庫精度は96.5%から99.2%へ、年間棚卸工数は40人日から6人日に、「見つからない」による注文キャンセルは70%減。総投資額は約$900K(固定カメラ40台+パトロールAGV 2台)——1年以内に回収した。
避けるべき落とし穴
- 初日に建物中をカメラだらけにしない。 パイロット→検証→拡大。検出率の低さを規模でごまかすな。
- プライバシーは先に。 カメラは顔を映す。稼働開始前に顔ぼかしを組み込み、従業員への告知とポリシーを整える。
- 異常はWMSでループを閉じろ。 タスクに振られないアラートはただの見せ物だ。検知は自動でカウント/調査タスクを生成し、責任者を明確に。
お金はどこへ:コスト構造
50,000ロケーションの倉庫で、画像導入はおよそ4つのバケットに分かれる:
| コスト項目 | 割合 | 備考 |
|---|---|---|
| ハードウェア(カメラ、AGV/ドローン、サーバー) | 50% | 産業用カメラを買え。ケチらない |
| ソフトウェア(アルゴリズムのライセンス/開発) | 20% | サイト単位または年間ライセンス |
| 導入(設置、調整、ラベリング) | 20% | ラベリングが工数の大食い |
| 年間運用 | 10%/年 | モデルの反復、設備保守 |
節約のコツ:パイロット期間のパトロールAGVは買わずにレンタル。公開データセットで事前学習してから自前画像で微調整すれば、必要サンプルは半減。固定カメラは高付加価値・高エラーゾーンから——ROIが最も良い2割の配置。
覚えておくべきは、ハードウェアは一度きりの支出、データと運用は継続だということ。設備だけ予算化して運用がないプロジェクトは始めるべきでない。
パイロットから全館へ:3つの受入ゲート
各ステップに厳しい指標——通らなければ進まない:
- パイロットゲート(1か月目): 固定カメラ10箇所、5つの異常タイプすべて検出率≥93%、誤検出率<5%。未達ならデータとモデルを調整——新規配置はなし。
- 拡大ゲート(2~3か月目): パトロールAGV稼働、ロケーションの50%をカバー、差異検出率≥98%、全数スイープを8時間以内に1回。
- 全館ゲート(4~6か月目): 検知がWMSのカウントタスクを自動生成、ループ完結率(検知→解決)≥95%、在庫精度≥99%。
各ゲートの受入レポートにはビジネスとITが共同署名する。典型的な死亡パターンはパイロットゲートを飛ばして拡大すること——検出率が弱いままカメラを増やしても、本当の問題は誤検出に速く埋もれるだけだ。
まとめ
倉庫における画像AIの最良の入口は、ロケーション監査+5つの高頻度異常だ。固定カメラのパイロットから始め、照明条件をまたいで学習させ、検知はWMSのタスク振り分けに直結させる。在庫精度が99%を超えれば、カウントは「一大キャンペーン」ではなく「日々のパトロール」になる。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。