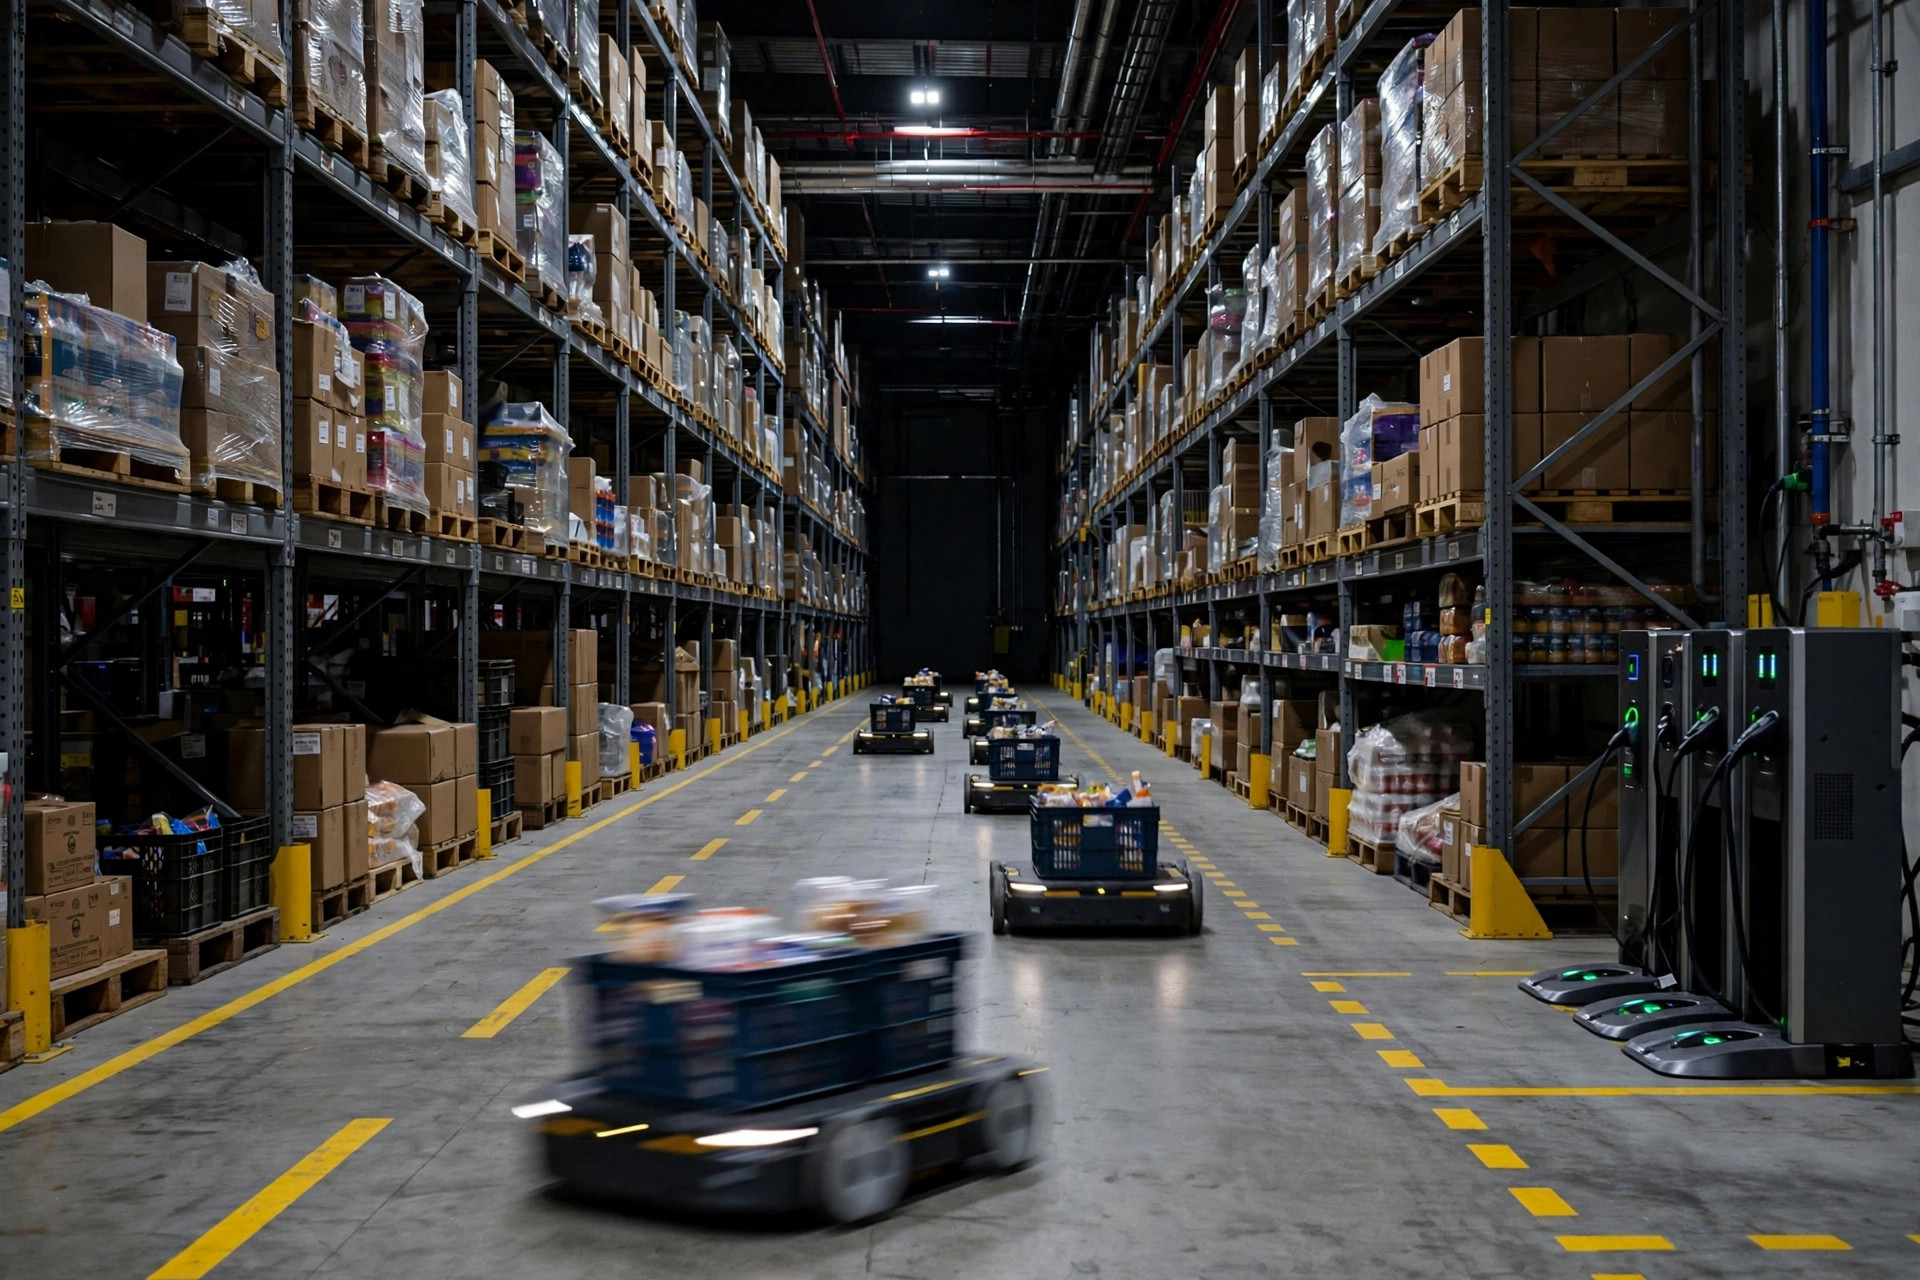
結論から:RCSフリートを20台から80台のAMRに拡張することは、生産を止めずにできる。ただし、新しい車両を1台も追加する前に、ネットワークとマップと充電を先に拡張した場合に限る。新車を稼働中のフリートにそのまま放り込めば、午前3時に障害対応をすることになる。
私はこれが失敗するのを3回見てきたが、筋書きはいつも同じだ。RCS拡張で最も危険なのは新しいロボットではない。古いマップだ。20台時代には問題なく動いていた立入禁止ゾーンや交通ルールが、80台ではデッドロック発生装置に変わる。20台時代には非公式な一方通行レーンとして問題なく流れていた狭い通路が、80台では交差点で6台が睨み合うスタンドオフになり、人の監督者が手早くほどけるものではない。皆が新車を見ているとき、ベテランはマップを見ている。これがフリート切替における最も直観に反する教訓だ。ハードウェアは簡単な部分、マップが爆弾だ。
2つのプロジェクトが、これを痛い目に遭わせて教えてくれた。
2024年9月、蘇州の3Cアクセサリー倉庫からフリートを24台から72台のAMRに拡張する依頼を受けた。条件は1つ:日中のオーダーを1件たりとも止めないこと。私の計画では、新車を最初の48時間は実タスクから外し、「シャドウフリート」として空走ルートを走らせてマップを学習させ、その後段階的に引き上げた。1週目は25%、2週目は50%、健全性メトリクスが安定して初めて全台投入。RCS切替全体で2週間。ダウンタイムゼロ。タイムラインはこうだ:新車は9月2日に到着、48時間のシャドウフリートは9月4〜5日に稼働、18台の第一波が9月9日に実タスクを開始、フリートは9月16日に50%到達、午後5時の健全性レポートが次のステップを判断。2週間後、72台すべてが稼働し、日中のオーダーの定時率は96%から98%にむしろ改善していた。
2023年、カリフォルニアの食品流通センターは逆のことをした。クライアントは40台の新車を一気にRCSに接続し、充電設備を一度も拡張しなかった。その夜、新車は充電器に行列を作り、旧フリートの充電ウィンドウを奪い合った。翌朝6時、フリート全体が充電切れで動かなくなった。電話でのオーナーの言葉はそのままにこうだ:「ロボットを増やしたんだ、問題じゃない。」事後分析で判明した充電器対車両比は1:18——安全ラインを大きく下回っていた。新車が到着する前に充電設備を指摘していたが、クライアントは「まず動かそう」と言った。実際に動いたのは充電待ちの行列だった。
生き残るフリート拡張は4つのフェーズを踏み、各フェーズに確認可能な成果物がある。
フェーズ1:まずネットワークとマップ(切替の2〜4週間前)
- ネットワークに負荷をかける。80台分のRCSハートビートとタスク振り分けは20台時代の4倍以上のトラフィックを生み、Wi-Fiローミングのハンドオフポイントは再テストが必須だ。私のやり方はこうだ:新車が到着する前に、既存の20台にシミュレーショントラフィックを足してアクセスポイントが飽和するまで負荷をかけ、パケットロスを監視する。RCSハートビートのロスが1%を超えたら、新車の話をする前にアクセスポイントを追加する。
- マップを描き直す。一方通行レーン、立入禁止ゾーン、充電エリアはすべて80台スケール用に描き直す。狭い通路は一方通行にし、交差点には譲合ポイントを設け、充電は角から主要通路へ移す。古いマップの流用は失敗通知書だ。20台用に作られた交通ルールは、80台の交通密度を支えられない。
- RCSパラメータを再調整する。ハートビートタイムアウトとタスクリトライ間隔は20台時代に設定されたもので、80台用に再調整が必須だ。私のやり方は、まずハートビートタイムアウトを20%緩め、引き上げが安定してから締め直す。すべてのパラメータ変更は変更ログに載せる——誰が、何を、ロールバック値は何か。そして前夜のチェックリストで1つ1つ確認する。
フェーズ2:充電インフラ(1〜2週間前)
実際のプロジェクトで私が見てきた充電器対車両比は、だいたい1:8から1:10に収まる。タスク密度の高い倉庫は1:6寄りに詰める必要がある。バッテリー稼働時間とタスク強度次第だ——カリフォルニアの現場はまさにこの点で倒れた。新しい充電器は1週間前に通電し、充電カーブが健全なことを確認する。拡張期間中は充電ウィンドウをずらす:新車の充電を旧フリートから30分オフセットさせ、充電エリアが通路を塞ぐ行列にならないようにする。
フェーズ3:段階的な引き上げ(1〜2週間)
新車は3波に分けてフリートに入れる。第一波は新車の25%、実タスクに触る前に48時間空走させてマップを学習させる。第二波でフリートを50%に引き上げながら、3つのメトリクスを監視する:平均タスク完了時間、デッドロック件数、充電待ち時間。どれも悪化しなければ全台投入。このフェーズ中はフリート健全性レポートを毎日出し、次の波は現場オーナーの承認が出てから始める。段階的引き上げは通常1〜2週間、タスクが複雑な大型現場は3週間になることもあるが、それでよい。ロールバックのトリガーを書き出し、管制室の壁に貼る:1日に3件以上のデッドロック、平均タスク完了時間がベースラインより15%遅い、充電待ちが20分超——どれか1つでも次の波を止め、現在の波を戻す。しきい値は壁に、誰かの頭の中じゃない。
切替前夜のチェックリスト
- ネットワーク:アクセスポイントがフル負荷ストレステストを通過、RCSハートビートのロスが1%未満
- マップ:一方通行レーンと立入禁止ゾーンを80台スケール用に描き直し、新車が全ルートを空走済み
- 充電:新充電器が通電・7日間テスト済み、ずらし充電をRCSで設定済み
- 交通ルール:デッドロック時の手動引き継ぎSOPを訓練済み、優先通行の優先順位を更新済み
- ロールバック計画:各波にロールバックポイントを定義済み、新車をフリートから抜いて手動運用に戻せる
- 引き上げメトリクス:タスク時間・デッドロック・待ち時間のベースラインを記録済み、しきい値を超えたら即ロールバック
フリート切替が失敗する4つの典型パターン
- 全部一気に足す。一発切替のRCS拡張など存在しない。一晩で数十台を足そうとしたプロジェクトを2つ見たが、どちらも夜明け前に爆発した。
- マップの描き直しを省略する。20台時代の立入禁止ロジックは、80台ではデッドロック工場になる。
- 充電を後回しにする。充電器より先に車両が来ても、充電待ちの行列という名のロボットの駐車場ができるだけだ。
- ロールバック計画がない。引き上げにダメな波を戻す手段がなければ、午前2時の選択肢は座して耐えるしかない。
覚えておいてほしい:フリート拡張は「車両が多い」ことでは勝てない。「より多くの車両を支えられるマップ、ネットワーク、充電」で勝つ。この3つを先に拡張し、車両は後から足す。そうすればダウンタイムゼロは自然な結果だ。逆の順番でやれば、真夜中の電話があなたのところに来る。
Lin Xiao(WMS導入コンサルタント)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。