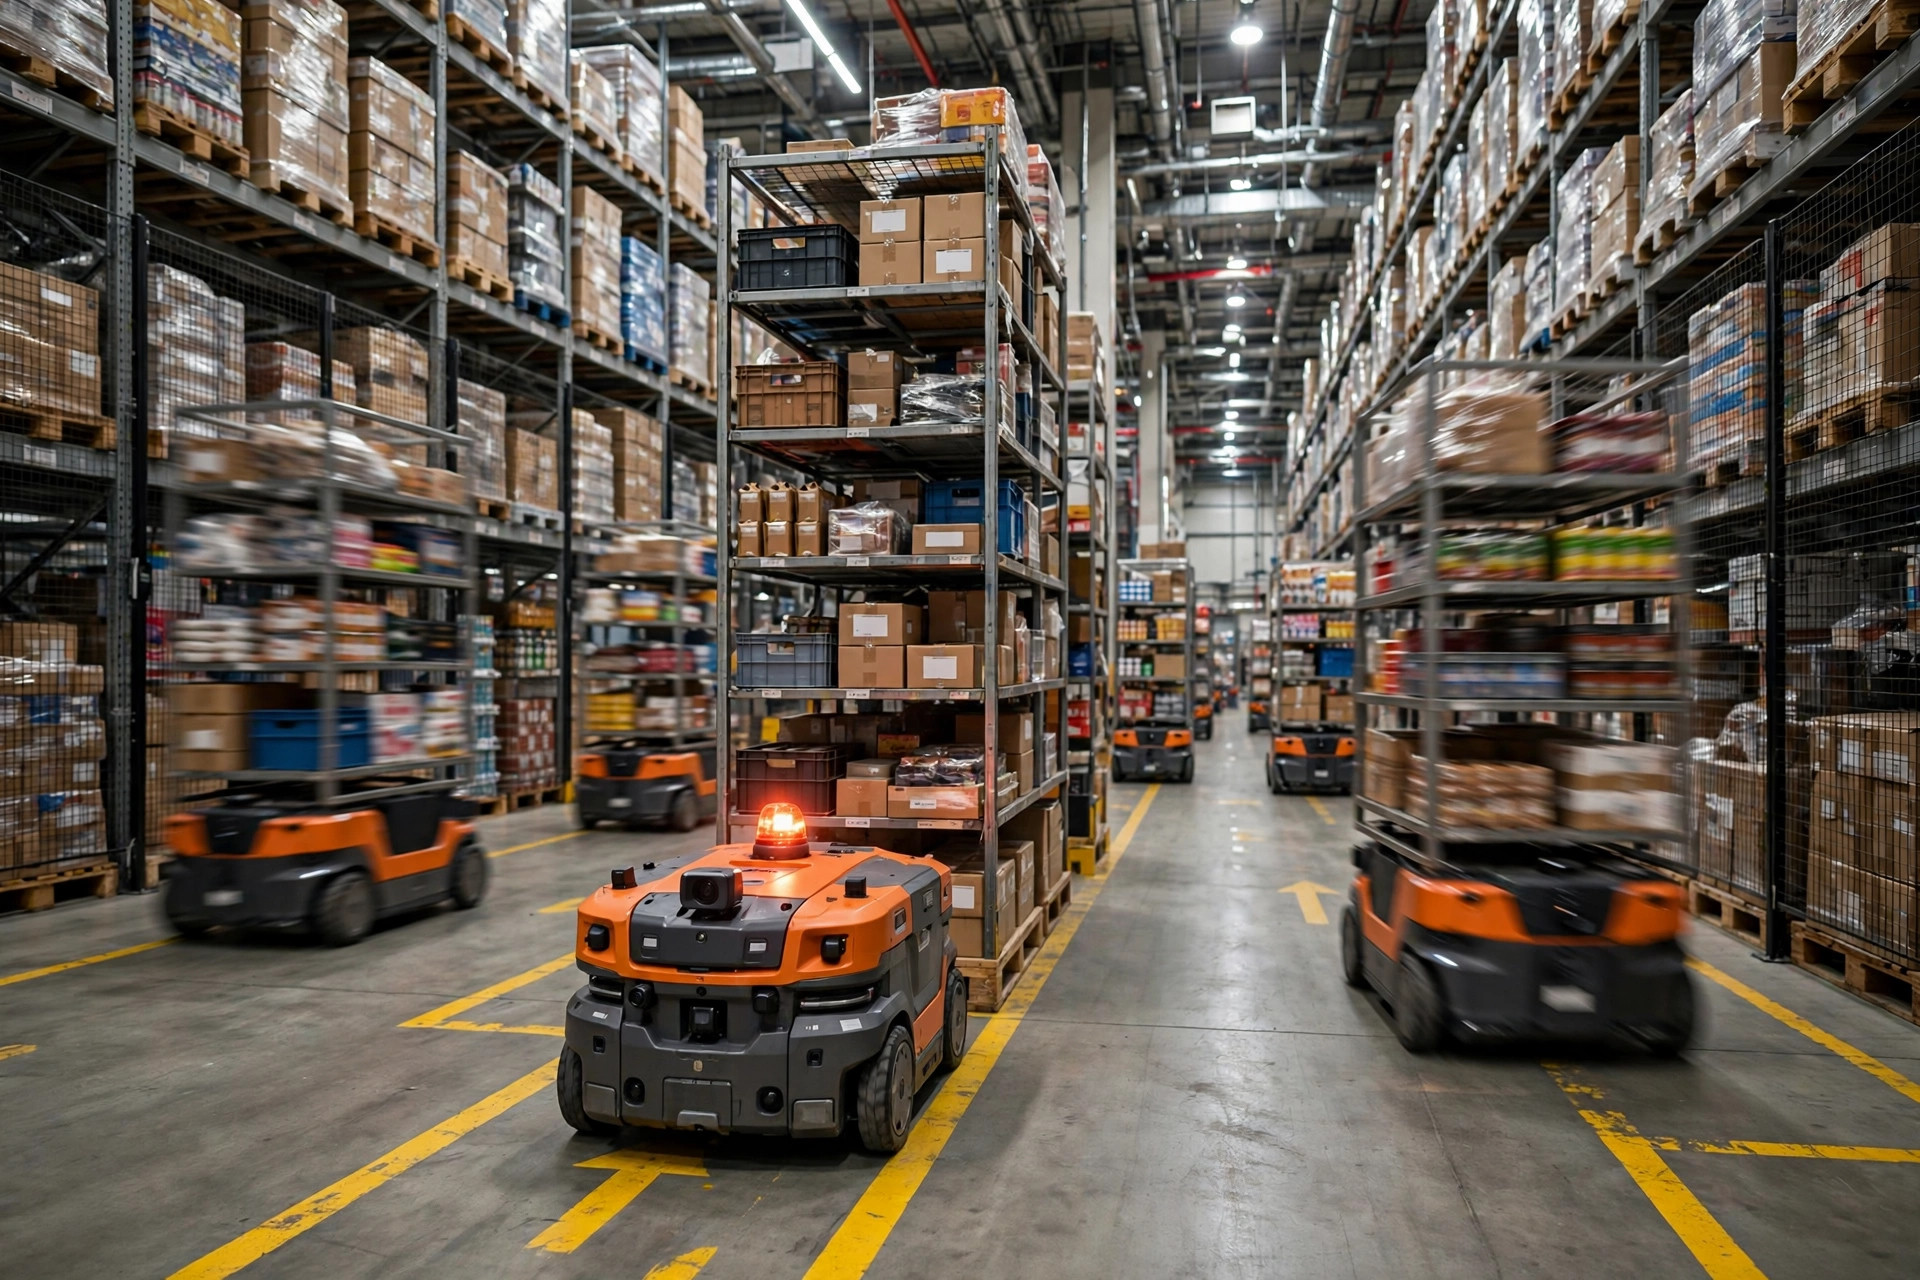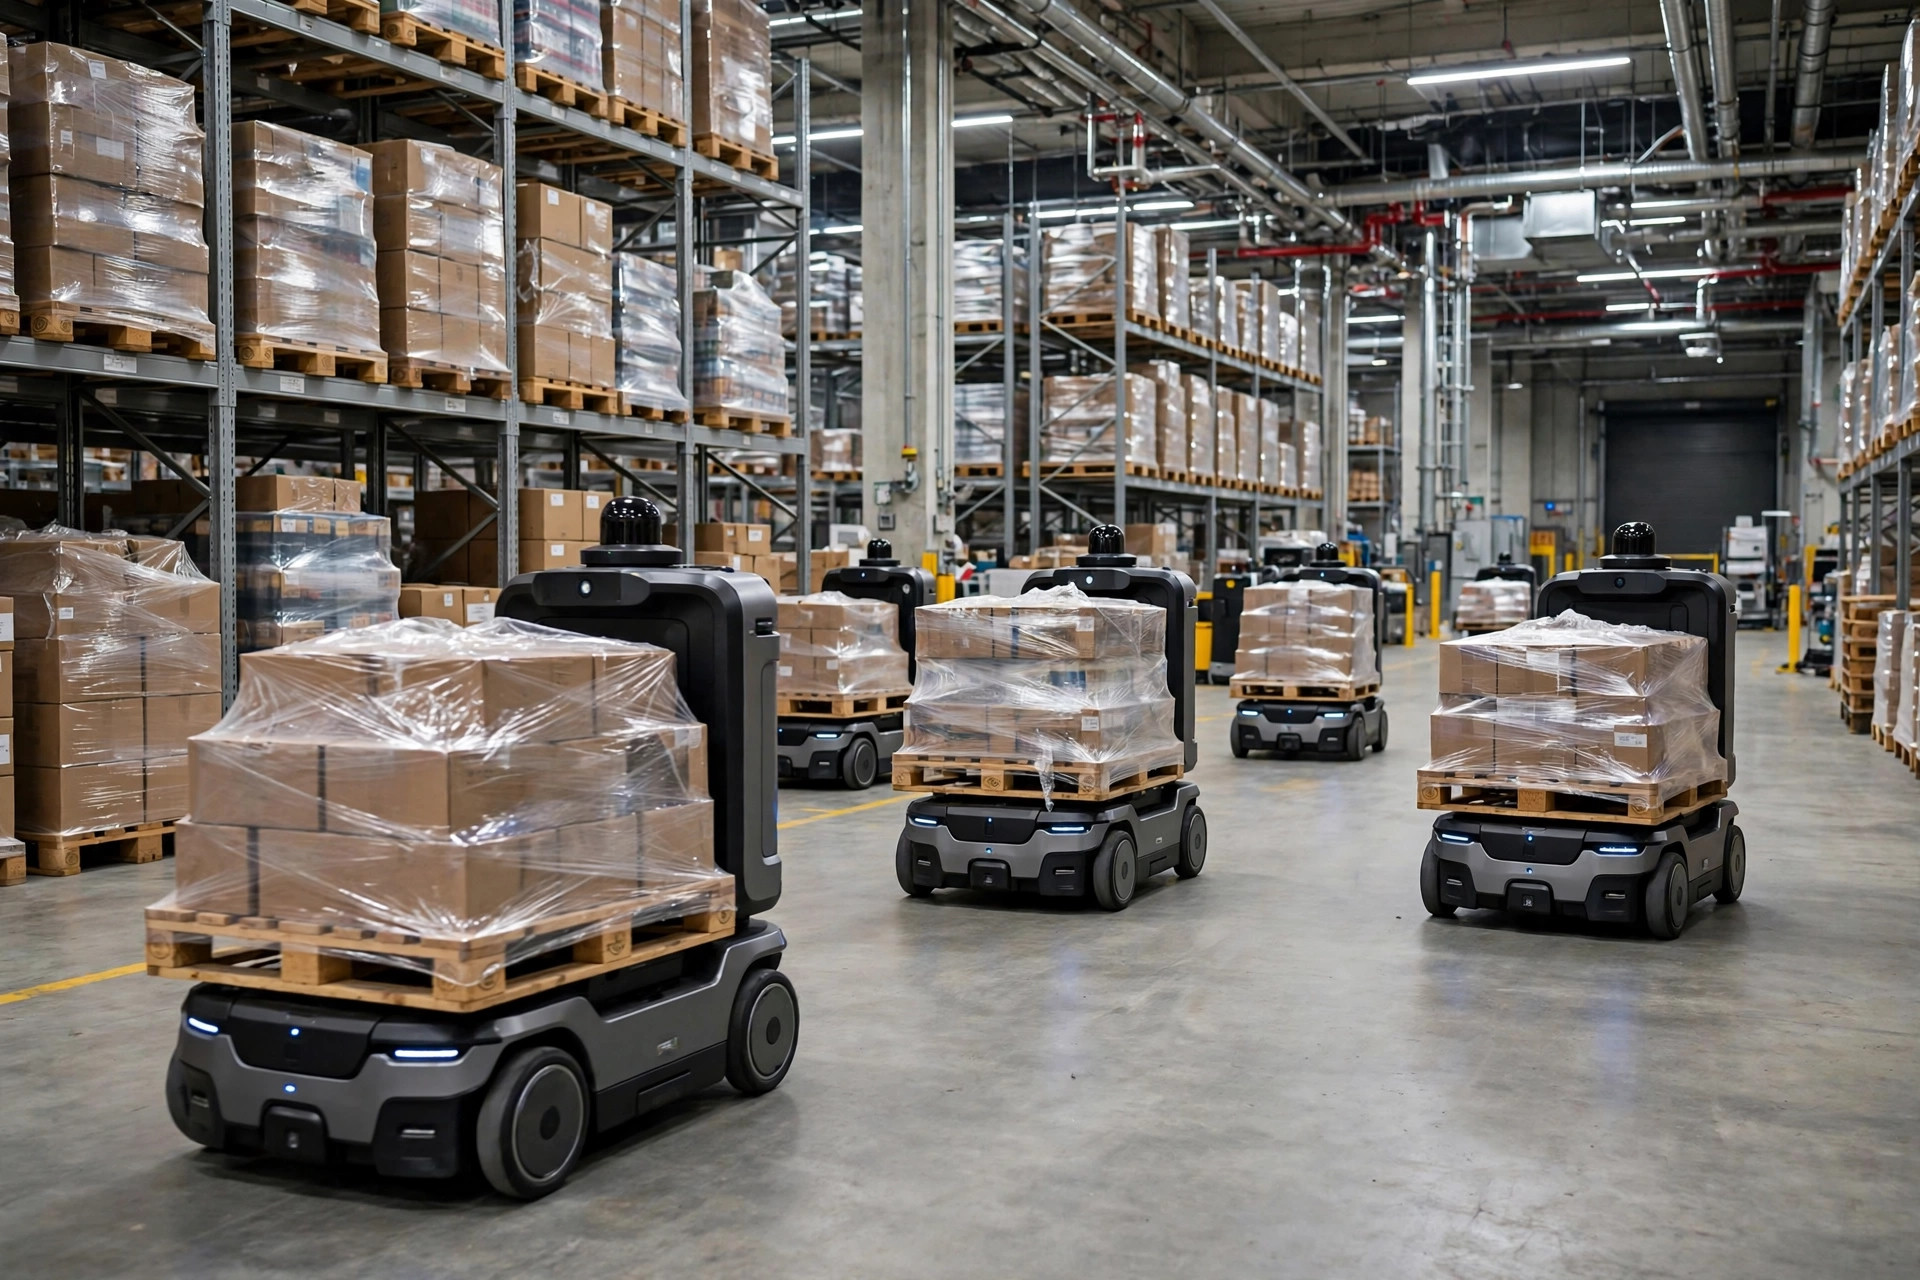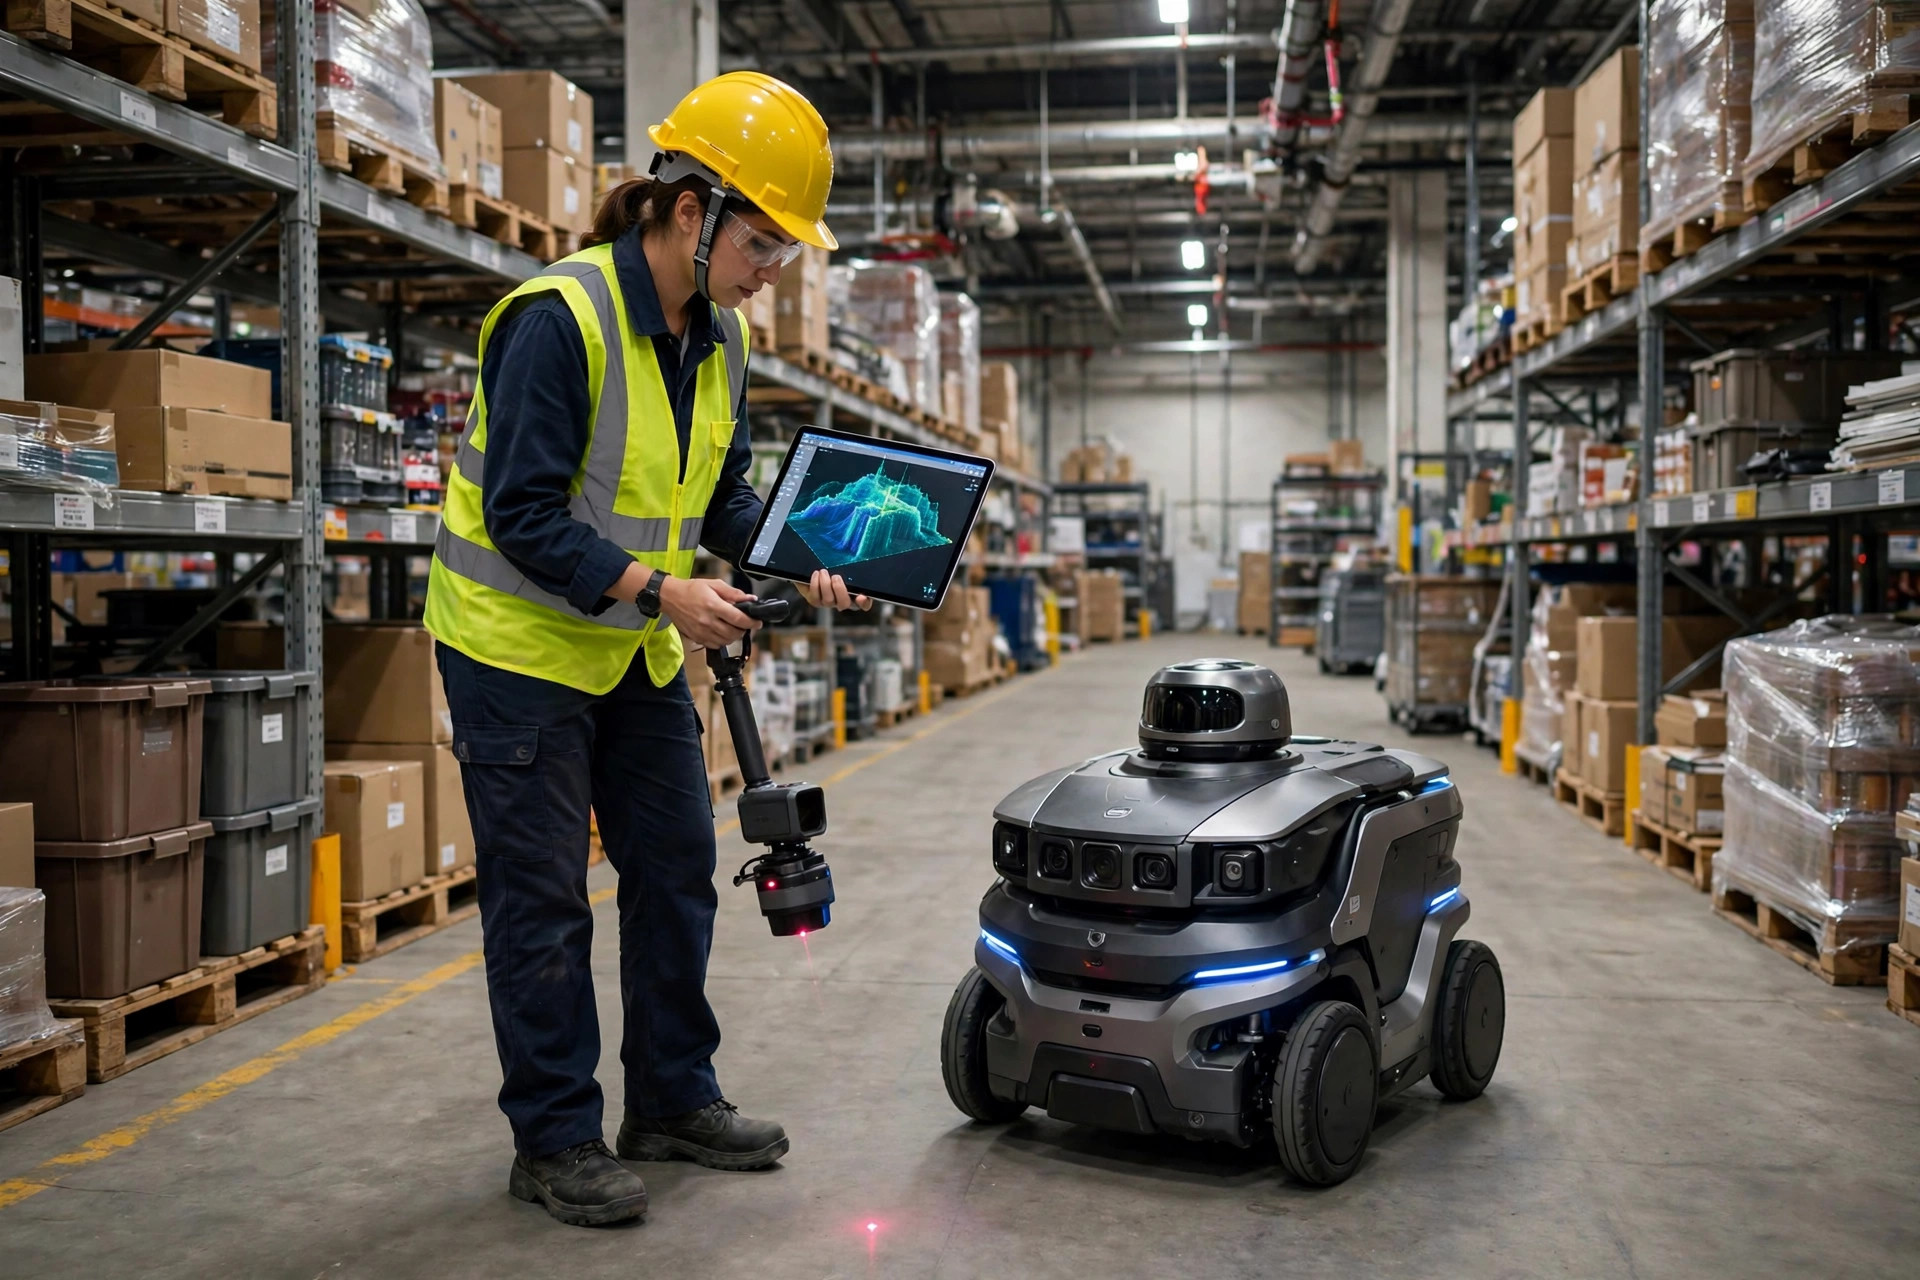
結論から言うと:RCS導入で最も過小評価されているステップは、ロボットの選定でもWMSとの連携でもない。倉庫マッピングだ——すべての通路、すべての立入禁止ゾーン、すべての交通ルールを、1台のボットも動く前に設定しておく。地図を間違えれば、初日から大惨事が始まる:ラックに突っ込むロボット、凍結した交差点、その場で回転しながら「動けません」と報告するボット。
私はこの失敗を3回見てきた。最悪だったのはこうだ:12台のAMRのうち4台が同時にアラームを出し、ピッキングゾーン全体が3時間停止。その間、クライアントの上司がすぐ後ろに立っていた。根本原因は4語で言える:地図が間違っていた。
なぜ地図が全てを決めるのか
RCS(ロボット制御システム)の仕事は3つだ:WMSからタスクを受け取る、経路を計画する、交通を管理する。この3つはすべて、ひとつの前提の上に成り立つ——システムが「見ている」倉庫と実際の倉庫が一致していることだ。
地図はRCSの世界観だ——間違えれば、その先のすべてが間違う。いやらしい性質がある:地図の問題はテストでは絶対に顔を出さない。テストは2台のボット、空荷、低速で行う。すべてうまくいく。ところが稼働開始日はフル積載、全フリート、ピークの物量が押し寄せ、ちいさなズレがすべて増幅されて本番事故になる。
事例1:マッピング当日と、それ以外の日
2024年5月:中国東部の3PL倉庫、12,000平方メートル、20台のAMRがgoods-to-personピッキングを行っていた。マッピングは日曜日に予定され、フロアには週末分のパレットが残ったままだった。エンジニアは近道を取り、それらを避けてマッピングした。
月曜日、フォークリフトがすべてを片付けた。地図には幽霊の壁が12も残り、AMRは一日中、何もない空間を迂回し続けた。平均タスク時間は計画を40%超過(プロジェクトで実測)。さらに悪いことに、幽霊の壁のひとつがメイン通路上にあり、2台のボットが毎日そこでデッドロックし、誰かが「救出」に行くまで動かなかった。
手直し:クリア、マッピングのやり直し、すべての立入禁止ゾーンの再設定——スケジュール3日分が消え、さらに1週間のスループットを失った。教訓はひとつ:マッピング当日のフロアは「日曜日スペシャル」ではなく、通常日と同じ姿でなければならない。
事例2:消防通路上の充電ゾーン
2023年後半。広東省のEC倉庫。地図自体は正確だったが、充電ゾーンはオフィスでCAD図面を見て目分量で決めたものだった——そして標識のある消防通路の中にすっぽり入っていた。
平穏な2週間が過ぎ、消防検査が入って、是正通知書がGMの机の上に届いた:充電器はすべて移設、地図は再設定、半日のダウンタイム。この失敗も私は3回見ている——マッピング時に適当に描いた「付帯」ゾーンは、検査官が真っ先に指摘するものだ。
マッピング手法の選び方:まずこの比較表から
| LiDAR SLAMマッピング | 手動アノテーション | ハイブリッド(私の標準) | |
|---|---|---|---|
| 手法 | マッピング用リグを押して回るか、AMRをマッピングモードで走らせる | CAD図面をインポートし、通路とゾーンを手でマーク | LiDARベース地図+立入禁止ゾーンと交通ルールを手動設定 |
| 精度 | ±2–5 cm(プロジェクト実績の範囲) | 図面の古さ次第。古い現場は0.5mずれることも | LiDARマッピングと同じ |
| 工数(10,000平方メートルあたり、参考) | 2–3日(プロジェクト実績の範囲) | 1–2日 | 3–4日 |
| コスト | 最大(機材+人件費) | 最小 | 中間 |
| 向いている現場 | 大規模・複雑な現場、図面が不正確な古い建物 | 図面が正確で新しい小規模現場 | 大半のプロジェクト——標準選択 |
工数とコストの数値はプロジェクト実績の範囲であり、現場の複雑さや現地の人件費によって変わる。見積りとして使うな。
意外な真実:「高精度」は罠である
「ミリメートル級の精度を」と言って来るクライアントは多い。私の結論:不要であり、むしろ有害だ。
倉庫は生き物だ——販促用仮置き、ロケーション変更されたラック、新しい充電器が、地図を月単位で変える。AMRの自己位置推定に必要な精度(±5 cm以内で十分、プロジェクト実績より)を超える精度は純粋な保守コストだ:ラックを1台動かせばマッピングのやり直しになる。
正しいトレードオフ:精度は「十分」、網羅性は「一回でやり切る」。立入禁止ゾーンの1つの抜けは、1cmの誤差より遥かに痛い。まず出して回せ——すべてのRCSはホットな地図更新をサポートしている。100点を目指して3ヶ月かけるより、90点で稼働して残り10点を本番で仕上げる方が勝つ。
実践プレイブック:6ステップのマッピング・チェックリスト
ステップ1:マッピング前の準備(3項目、すべて必須)
- マッピングの24時間前にフロアをクリアする:仮置きパレットとトートを片付け、「通常日」の状態に戻す。これを飛ばしたら、その後の作業はすべて無駄になる。
- 最新の図面を入手する:CAD平面図、消防通路図、電気設備図。現実と完全に一致することはない——現実が優先——だがベースラインは必要だ。
- フロアとRCSの両方を知るマッピング責任者を指名する。マッピングを機器ベンダーに丸投げするな——彼らはあなたの消防通路がどこか知らない。
ステップ2:現場マッピング(5つの鉄則)
- 稼働の少ない時間帯にマッピングするが、フロアは通常日の状態でなければならない(事例1参照)。
- 保守用通路や充電器へのアプローチも含め、AMRが入る可能性のある全エリアをカバーする——ボットが入った瞬間、未マッピングのエリアは未知の土地になる。
- ガラス、鏡、オープングリッドのラックはLiDARの天敵だ——その場所は手で確認する。
- マッピング直後にタブレットを持ってフロアを歩き、合わないものはその場でフラグを立てる。
- 倉庫マッピングの生データをアーカイブする——3ヶ月後にラックが動いたとき、私に感謝するだろう。
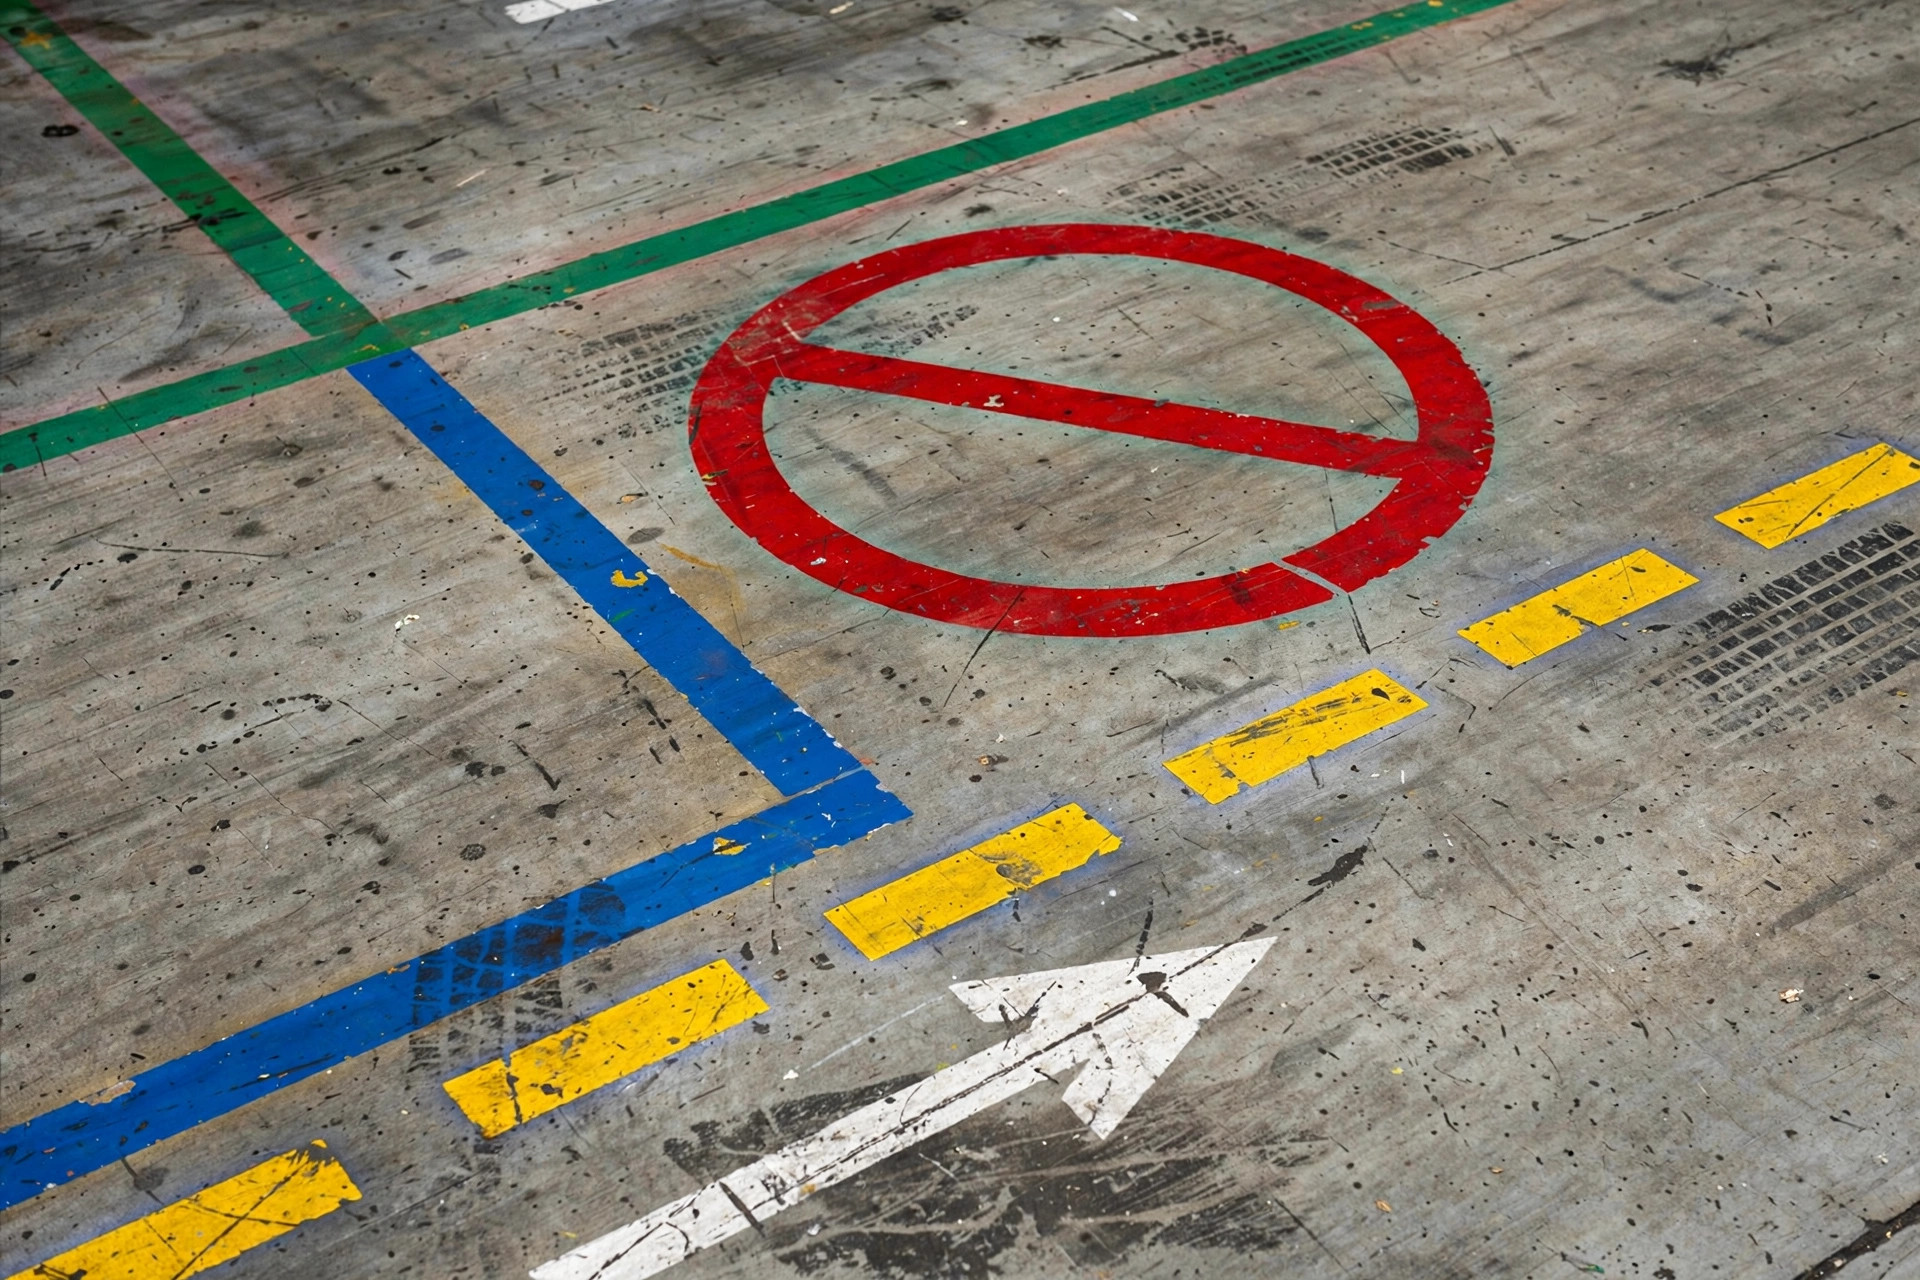
ステップ3:立入禁止ゾーン(4分類、どれも必須)
- 消防通路と非常口:消防図面を1:1でなぞる——1メートルも増やすな、減らすな。
- 歩行者通路と混在交通ゾーン:AMRと人が空間を共有する場所はすべて描く——後の速度制限ルールはここにかかっている。
- 充電・保守エリアの周囲:機器の占有面積ではなく「車両の占有面積+安全マージン」で描く。
- ダイナミックゾーン(販促仮置き、QA保留):条件付きの立入禁止——使用中はブロック、空いたら開放。
ステップ4:交通ルール(4項目)
- 一方通行の通路:車両2台分の幅+安全マージンより狭い通路は一方通行にする(プロジェクト実績:2.5メートル未満は厳しく精査)、方向は支配的な作業フローに合わせる。
- 交差点の優先権:すべての交差点に必要だ——メイン通路優先か先着順か。方式はひとつに決め、全体に適用し、混ぜるな。
- 速度ゾーン:混在交通エリア、カーブ、スロープに区間別の制限を設定する。減速すれば事故は不釣り合いなほど減る(複数プロジェクトで観測)。
- 待避所:一方通行の通路の両端に待避ベイを設け、デッドロックが迫るときにスケジューラがボットを送れる場所を作る。
ステップ5:充電ゾーンと人・ロボット分離(ここがいつも破綻するので、単独のステップ)
- 充電器の設置、3つのルール:消防通路上は絶対ダメ、主要な作業動線上もダメ、作業エリアの近く(空走行を削減)。
- 各充電器群の周囲に隔離ゾーンを描く——技術者のバッテリー交換動線とAMRの接近経路を分ける。
- 混在交通ゾーンには最低でも物理バリアか音声・視覚アラートが必要だ——地図上の立入禁止だけでは人を止められない。
ステップ6:統合テスト(稼働開始の48時間前)
- 空荷でのフロア全走行:すべてのボットがすべての経路を走る。RCSは地図に対する実際の走行軌跡をログに取る。
- 積載での負荷テスト:ピークのタスク量をシミュレーションする——交差点のデッドロックと一方通行通路のキューに注意。
- 故障訓練:通路の真ん中に「死んだ」ボットを停めて、スケジューラがそれを避けて経路を組むことを確認する。ほとんどのプロジェクトがこれを飛ばすが、飛ばしたプロジェクトは後悔する。
稼働当日の夜チェックリスト(印刷して、1つずつチェック)
- □ 地図のバージョンを凍結し、バージョン番号を記録
- □ 4分類の立入禁止ゾーンをすべて設定し、スクリーンショットをアーカイブ
- □ 交通ルールが完成(一方向、優先権、速度ゾーン、待避所)
- □ 充電ゾーンが消防通路から外れている(消防図面と突合済み)
- □ 地図を第三者がレビュー済み(描いた本人以外)
- □ 空荷走行、積載負荷テスト、故障訓練の報告書が手元にある
- □ 生のマッピングデータをアーカイブ済み
- □ ホット更新のプロセスを定義済み(誰が編集でき、誰が編集をレビューするか)
- □ フロアリーダーがRCSベンダーの緊急連絡先を携帯に登録済み
- □ ロールバック計画:今夜地図がひどく間違っていたら、戻せるか?
よくある失敗ポイント(どれも誰かに痛い目を見せてきた)
- マッピング当日のフロアが通常オペレーションと違った——仮置きパレットが殺し屋ナンバーワン。24時間前のクリアを計画に入れる。
- 立入禁止ゾーンを機器の占有面積で描き、安全マージンなし——AMRは思っているより大きく曲がる。
- 充電ゾーンを目分量で決めた——事例2参照。消防図面との突合は交渉の余地なし。
- 交差点の優先権なし——2台のボットが永遠に「丁寧に譲り合う」。
- 地図全体を1人が担当——自己レビューはレビューではない。2人目の人間を入れろ。
- 稼働後に地図を誰もメンテしない——ロケーション変更1回で歴史的文書と化す。メンテナンスをSOPに入れ、責任者を指名する。
倉庫マッピングに費やす日々は、RCSプロジェクト全体で最もROIの高い日々だ。今取る近道はすべて、後で午前2時のアラームコールになる——この失敗を私は3回見てきた。4回目はごめんだ。
Lin Xiao(WMS導入コンサルタント)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。