
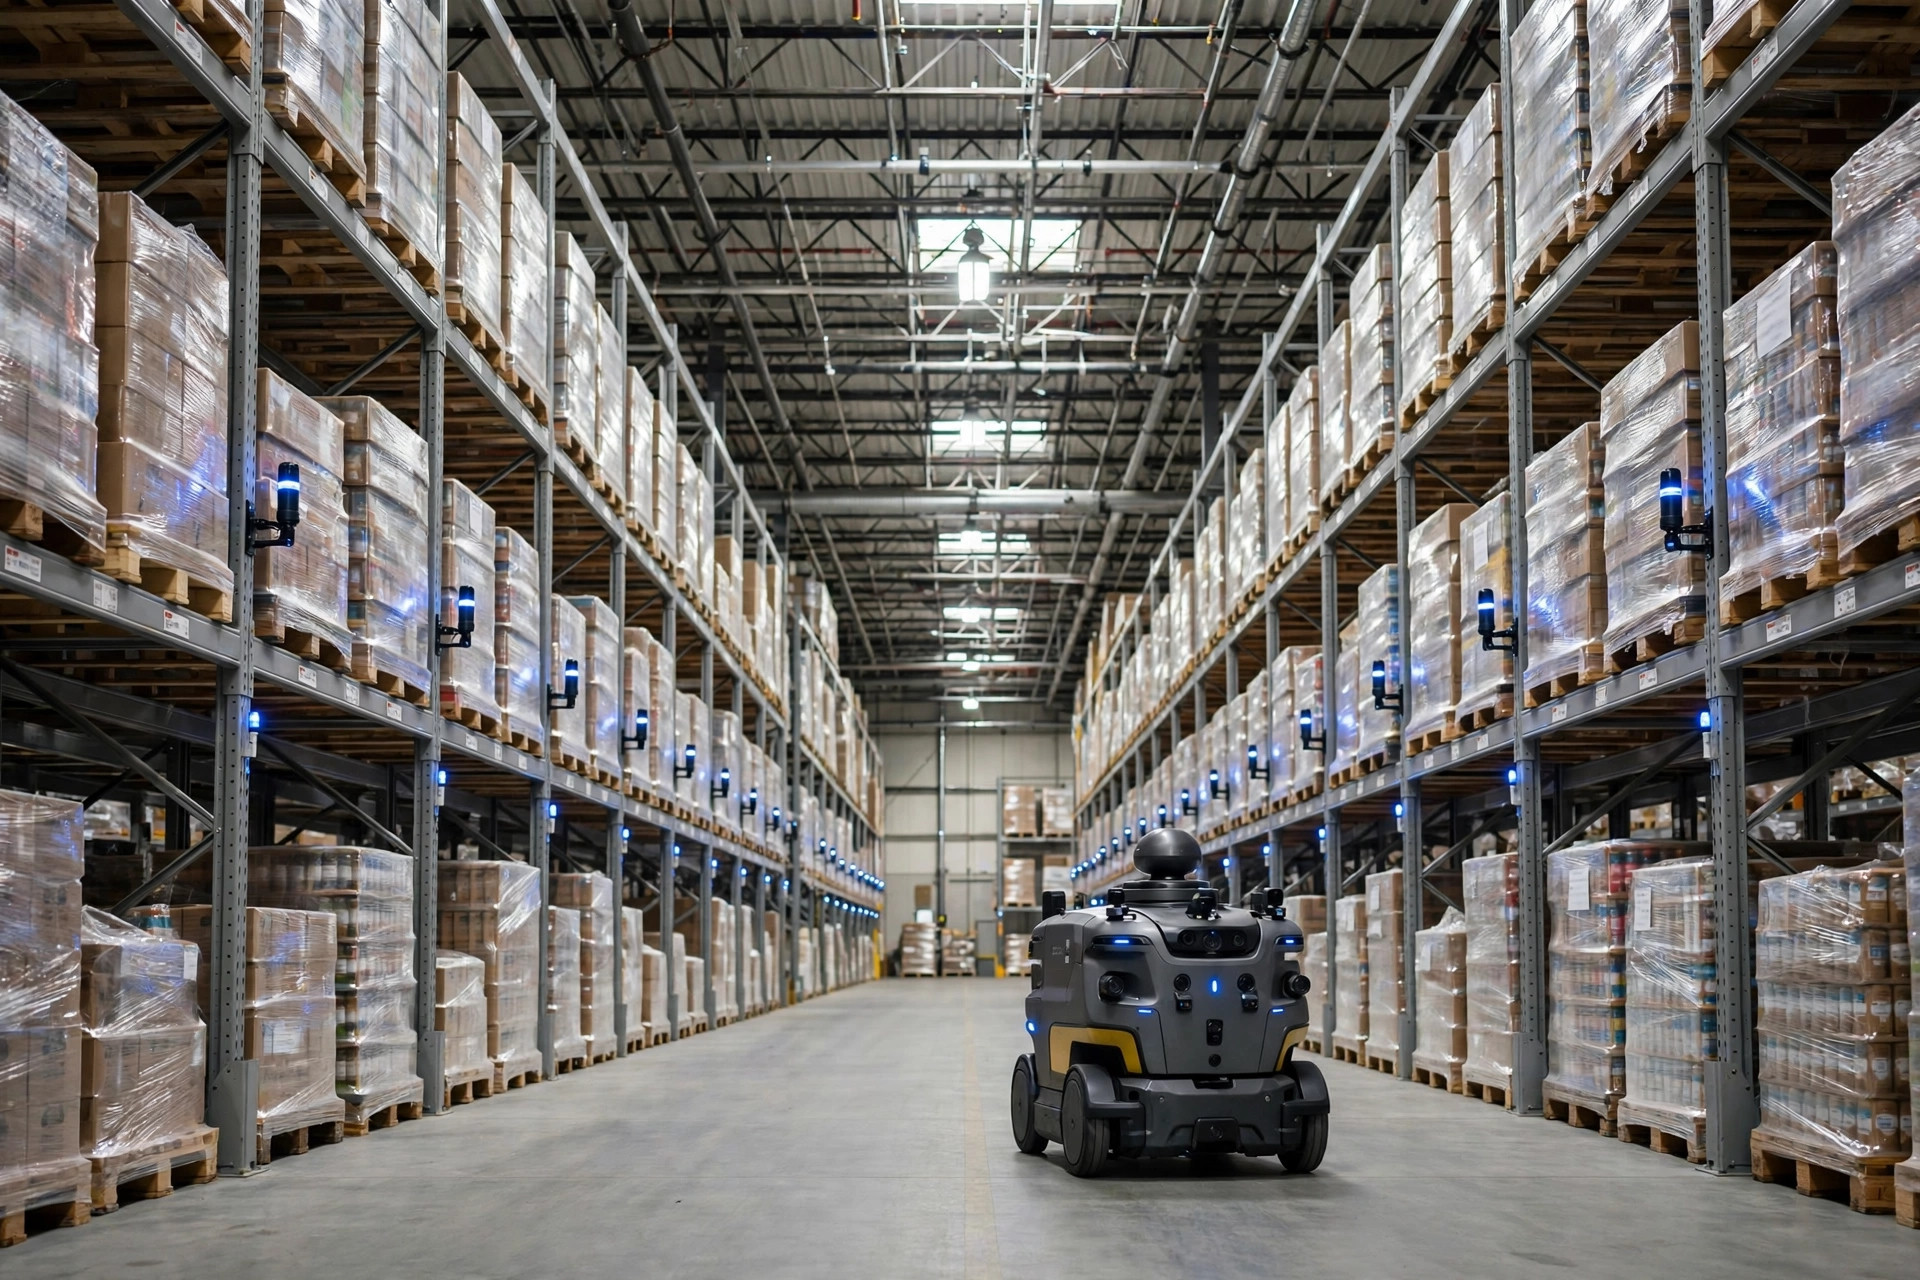
まず結論から言います。倉庫の位置測位ユースケースの90%はセンチメートル級の精度を必要としていません。安定して信頼できるサブメートル級のトラッキングは、生の精度に常に勝ります。UWB、カメラ、LiDARは屋内ではそれぞれ異なる形で破綻します。それらを融合させれば実際に隙間を埋められますが、フュージョンは高コストで複雑、メンテナンスの負担も大きい。投資を回収できるのは特定のシナリオだけです。ほとんどの倉庫にとっては過剰です。この結論から切り込むのは、「精度の余剰」に消えていくお金を何度も見てきたからです。
根底にあるニーズは本物です。歩行者と同じ通路を走るフォークリフトには衝突警告が必要です。AMRフリートにはスロット単位のディスパッチが必要です。ピッカーの移動データはルート最適化に流れ込みます。そのすべてが「この建物内のどこに誰がいるか」に答える必要があります。GPSは屋内では使い物にならないため、屋内測位という業界全体が存在するのです。ただ技術を選ぶ前に、自分に一つ問いかけてください。「大まかにどのゾーンか」が分かればいいのか、それとも「数十センチの精度で」知りたいのか。この二つの要件はコストが桁違いです。
単一センサー方式はどこで破綻するのか
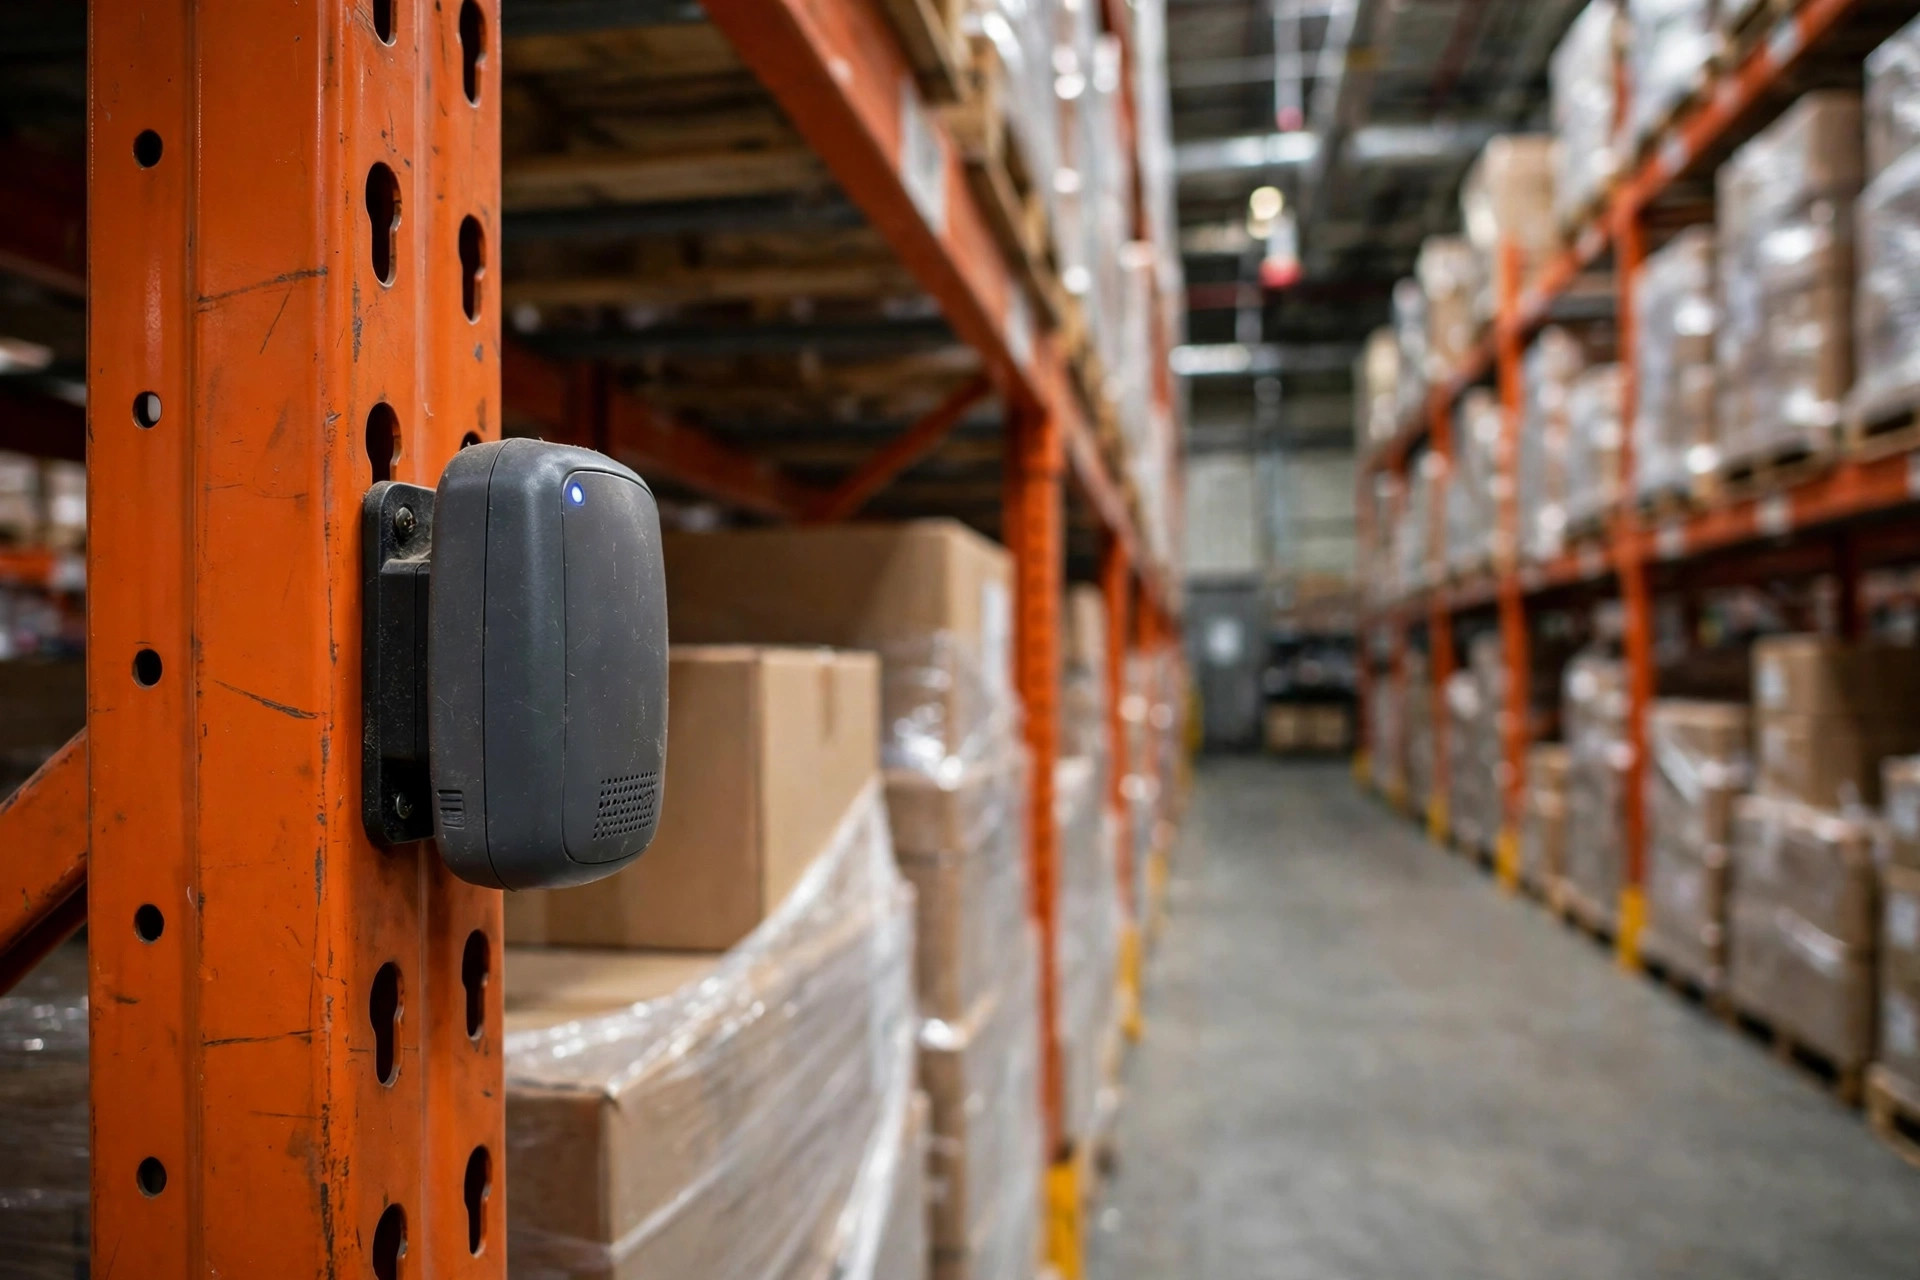
ここ数年で最も注目されてきたのはUWBです。原理はシンプルです。天井や壁に設置したアンカー、フォークリフトや人に付けたタグ、電波の到達時間から距離を算出し、精度は実際にデシメートル級。しかし落とし穴は細部にあります。第一に、金属ラックはUWBの天敵です。電波がラックの間で反射を繰り返し、マルチパスが実験室精度のかなりの部分を削ります。実験室の数値と倉庫の数値は別物です。第二に、アンカーは高密度に設置しなければならず、大規模な建物をカバーするのは本物のエンジニアリング作業であり、ラックのレイアウトが変わるたびにアンカー位置の再測量が必要です。第三に、タグは充電が必要です。数百個のタグの充電・貸出・紛失を管理するのは、それ自体が運用の仕事になります。測位自体は問題なく動いていたのに、「タグが見つからない」という理由でプロジェクト全体が崩壊した案件を見たことがあります。
ビジョン方式(カメラ+ビジュアルSLAM)は安いです。倉庫にはすでにカメラがあるため、ハードウェアコストはほぼゼロ。しかし弱点は単刀直入です。照明が変わればドリフトします。日勤と夜勤、死んだ蛍光灯の列、レンズに向けられたフォークリフトのヘッドライト――精度もそれに合わせてぐらつきます。ラックが視界を遮り、パレットが積み上がると特徴点が消えます。ベンダーがめったに言わないことがもう一つあります。作業者を撮影するカメラは、それ自体でプライバシーコンプライアンスの作業を発生させます。労組の強い米国の倉庫では、それだけでプロジェクトが潰れます。
AMRの多くが採用するオンボードSLAMのLiDAR方式は、高精度で照明に強い反面、高コストで、動的環境では脆い。倉庫は静的ではありません。フォークリフトは絶えず横切り、パレットの位置は日々変わり、ピークシーズンには一時的なステージングエリアが出現します。地図は数日で古くなり、作り直しが必要です。シカゴ近郊の12万平方フィートの物流センターでは、AMRフリートの毎朝の最初の仕事は地図の再スキャンでした。ピークシーズンにはそのルーチンだけで30分のキャパシティを食っていました。
共通の問題:センサーにはそれぞれ快適な領域があり、倉庫はどこも快適ではありません。
フュージョンが実際に隙間を埋める仕組み
フュージョンを一言で言えば、各センサーに得意分野をやらせ、互いにカバーさせることです。UWBは絶対座標を提供します。「この建物のこの地点にいる」。ビジョンや慣性ユニットは相対的な動きを提供します。「今この方向にこの距離だけ移動した」。LiDARは周囲の幾何情報を提供します。「周りの障害物はこう見えている」。フィルタリングアルゴリズムが複数のストリームを縫い合わせ、一つがドリフトしたときに他が引き戻します。
効果は本物です。UWBがラックの反射に苦しむ数秒間、慣性とビジョンが持ちこたえます。カメラの死角では、UWBの絶対測位が持ちこたえます。1+1が2を超えることもあります。ただここで冷水を浴びせなければなりません。キャリブレーションが正しく行われた場合に限ります。センサー間の時刻同期と空間キャリブレーションが雑だと、フュージョンは1+1が2未満になります。複数の間違ったデータストリームが互いに汚染し合い、単一センサーよりデバッグが難しくなるのです。フュージョンのデバッグの複雑さは線形ではなく乗算的に増えます。
つまりフュージョンは「センサーを束ねること」ではありません。エンジニアリングへのコミットメントです。長期的な手入れが必要です。キャリブレーション、パラメータ調整、異常のトリアージ。その技術的な体制がない中規模倉庫が買うのは、永遠に世話をし続けなければならないシステムです。
採算が取れる場合と、無駄なお金になる場合
採算が取れるのは3つのシナリオです。第一に、安全が重要な場面です。フォークリフトとピッカーが混在する高密度の高層ラックエリアでは、接近アラートと衝突回避が必要で、人命に直結する精度は削れる場所ではありません。第二に、スロット単位の精度でのAMRフリートのディスパッチです。フリートが大きくなるにつれて、スケジューリングアルゴリズムが位置誤差を増幅します。第三に、大規模な建物での移動最適化です。およそ10万平方フィートを超えると、ピッカーの移動距離の削減×人数がスプレッドシートに載る人件費削減を生み、精度への投資がリターンを示します。
採算の取れないリストの方が長い。2万~3万平方フィートの建物なら、床面のQRマーカーとWMSのスロットロジックで十分です。フォークリフトが通過時にマーカーをスキャンすれば位置が再キャリブレーションされます。シンプルで安く、メンテナンスゼロ。「フォークリフトが大まかに入庫側か出庫側にいるか」だけ分かればいいなら、BluetoothビーコンやWi-Fi測位で十分です。精度は劣りますがコストはほんの一部です。私が最もよく見る無駄遣いはこうです。経営層が「隣の倉庫がUWBを入れた」と聞いて自社も入れ、その精度を本当に必要とする業務プロセスが一つもないことに気づく。余計なお金は埃をかぶって眠っています。
ベンダーの資料には載っていない罠があと3つ。第一に、アンカーの設置は一度きりのプロジェクトですが、メンテナンスは永遠です。ラックの移動やレイアウト変更のたびに再測量が発生し、それは総所有コストに含めるべきです。第二に、ベンダーロックインです。タグ、アンカー、アルゴリズムがすべて一社製で、ベンダーを変えればやり直しです。第三に、データの扱いは測位そのものより重要です。位置ストリームがWMSに流れ込んだら、誰が見ているのか、最適化のアクションにつながっているのか。そうでなければ、完璧なトラッキングも高価なダッシュボードに過ぎません。
明日に向けた実践的なアドバイス:まだハードウェアは買わないでください。フロアプランを取り出し、精密な位置が本当に必要なシナリオを一つずつ丸で囲んでみてください。3つ丸を付けられなければ、フュージョンの話はやめてください。進める場合は、1つの通路で1か月パイロット運用し、パケットロス、ドリフト発生、週あたりのメンテナンス時間を記録してください。良いデータが拡張を勝ち取ります。位置測位システムの価値は計算するもので、売り込むものではありません。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。





