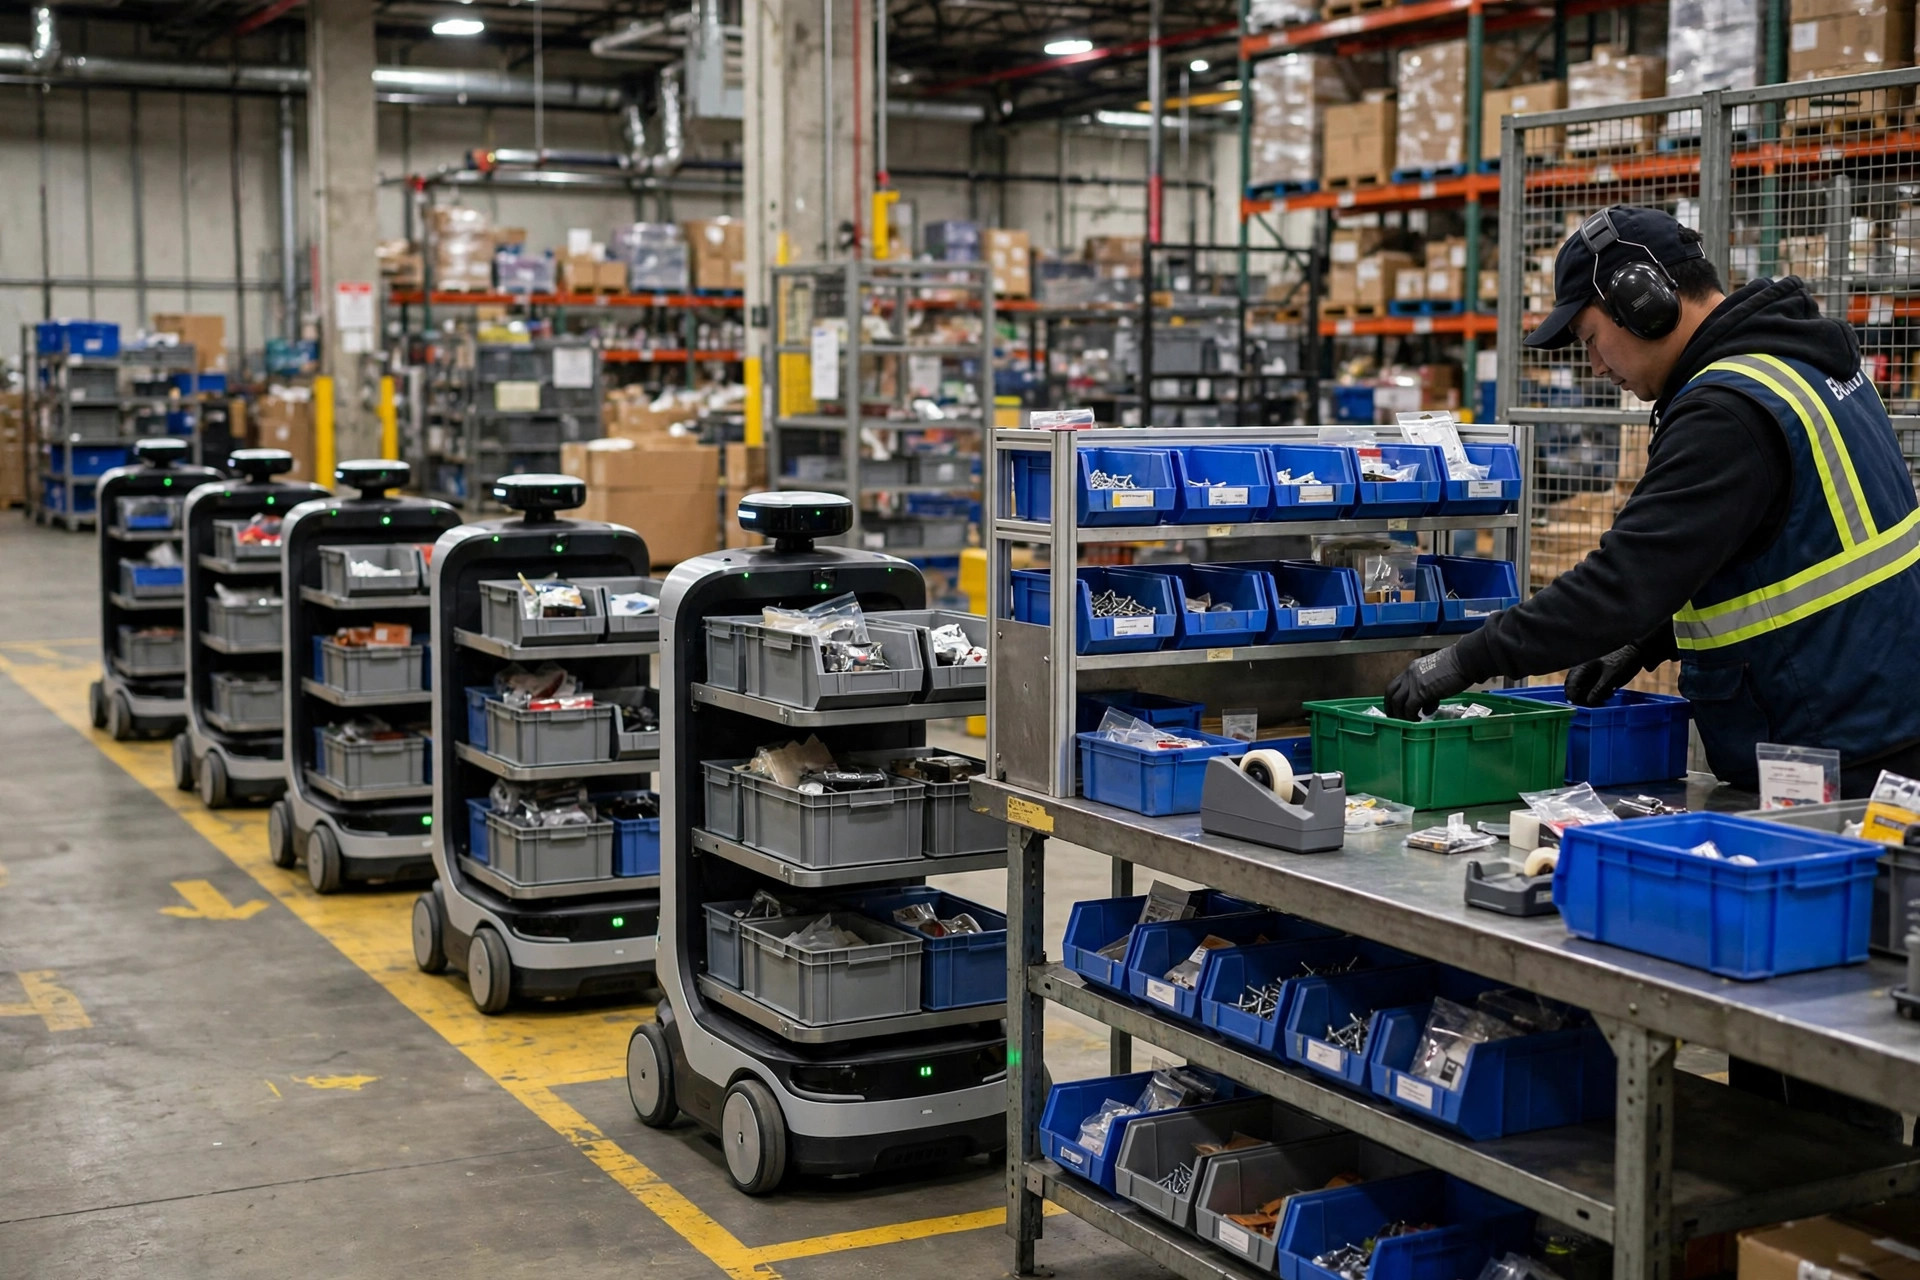
結論から先に言います。私が見てきたGTP(Goods to Person)プロジェクトの10件中7件で、ボトルネックはロボットではありません。ピッキングステーションに立つ人間です。ロボットは1時間あたり40〜60個のトートをGTPピッキングステーションに届けられます。一方、人間は同じ1時間で150〜250ユニットをピッキングします(SKUの複雑さ次第)。この2つのペースがずれると、ロボットはステーションの前で渋滞し、結果として高額な渋滞を買ったことになります。
GTPピッキングステーションは、機械のタクトと人間のタクトが出会う直列生産ラインです。噛み合う2つの歯車のようなものです。ロボットは駆動歯車。安定していて、速度調整もできます。人間は従動歯車。速度は体力、SKUミックス、そのシフトの調子次第です。駆動歯車を速く回せば従動歯車は滑り、生産量は遅い方の歯車にロックされます。ここでまず一発かましておきます。多くの設計では、ロボットの台数を美しいシミュレーションで小数点以下2桁まで計算するのに、人間のピック率は「200 UPHと仮定」という一行だけ。SKUプロファイルを誰も見ていない。人的能力を無限大と仮定してピッキングステーションを設計すること。それこそGTPプロジェクトで最も高くつく「偽の要件」です。
まず計算する:タクトのミスマッチはこうして起きる
ステーションの生産量は、シンプルな式で決まります。
実効ステーション生産量 = min(ロボット搬送能力, 作業者ピック率 × 人数)
2023年に、私はカリフォルニア州オンタリオの3PLプロジェクトに携わりました。ピッキングステーション8台、各ステーションにトート搬送ロボット6台。実測値:ロボット1サイクル(取りに行き、届け、戻る)は平均75秒。1ステーションあたり1時間約48回の搬送です。各トートは平均4.2ピックなので、ロボット側の需要は1時間あたり約200ピック。作業者はスキャン・確認・投入込みで1ピック平均18秒。つまり1人あたり1時間200ユニット。紙の上では完璧にバランスが取れていました。
しかし、それは平均値でした。繁忙期には1ピックあたり26秒まで延び、作業者1人あたりのスループットは1時間あたり約140ユニットに落ちました。一方、ロボットは1時間48個のトートを運び続けます。結果、各ステーションに3〜4台のロボットが渋滞し、フリート稼働率は82%から55%に落ち、エラー率は0.3%から1.1%に跳ね上がりました。インテグレーターは「ロボットはよく動いています」と言い、クライアントは「物量が動いていない」と言いました。どちらも正しかったのです。人間のピック率の下限をモデル化した人が、誰もいなかったのです。
ロボットのタクトは設計値で安定しています。人間のタクトはSKUミックス、シフト、季節で揺れます。平均値で設計すれば、最初の揺れで破綻します。
対策1:デュアルポジションとバッファスロット——ロボットを待たせない
対策1は「デカップリング」です。ロボットと人間を固く噛み合わせようとせず、間にバッファを置く。
実践としては、ステーションを「作業者1人、搬送ポジション2つ」で組みます。アクティブ1つに、バッファスロットを1〜2つ。ロボットは空いているポジションにトートを置いて去るだけ。作業者を待つことはありません。切り替えは20〜30秒から3〜5秒へ。体の向きを変えるだけになります。
2022年、ヒューストンのアパレルEC倉庫がこれをやりました。シングルポジションのステーションが6台、ロボットの渋滞は日常茶飯事。改修内容は、ステーションごとに搬送ポジションを1つ並列追加。ラック、put-to-light、コンベア区画込みで1ステーションあたり約$4,000(概算)。改修後:1ステーションあたりの生産量は1時間あたり165から235ユニットに上がり、ロボットの待ち時間は総時間の31%から9%に落ちました。ロボットは1台も追加せず、人員も1人も置き換えていません。
分岐点はここです。ロボットの待ち時間が総時間の20%を超えたら、ロボットを増やす前にバッファポジションを増やす。渋滞中のステーションにロボットを足すのは、渋滞中の料金所に進入路をもう1本作るようなもの。車はやっぱり前に進めません。多くのプロジェクトは逆をやります。ステーションで渋滞が起きると、第一反応は「ロボットが足りない、2台買おう」。1台あたり数万ドルかけて、渋滞は1ミリも動きません。偽の要件にもほどがあります。
対策2:タスク事前割り当てとウェーブ・タクトマッチング——GTPピッキングステーションの中で
対策1は物理的なバッファ。対策2は計画的なバッファです。ステーションに届くトートを、人間が無理なくピックできるトートにする。
どのトートをどのステーションにいつ出すかはWESが決めます。デフォルトのロジック(最寄り+負荷分散)は、12ピース・5SKUの混合トート(3分間の作業)と、2ピース・単一SKUのトート(20秒)を区別できません。そのランダムさが、作業者のリズムをずたずたにします。
対策は、WESの中での難易度グレーディングです。各タスクを「ピース数×SKU数×サイズの複雑さ」でスコア化し、ウェーブをリリースするときに難易度をバランスさせる。各ステーション、各15分の時間枠に、難しいタスクと易しいタスクを一定の比率で配分します。社員食堂の配膳を想像してください。1人分を3秒で盛る料理と30秒かかる料理を交互に混ぜたら、列は進みません。盛りにくい料理と盛りやすい料理を交互に出すのです。
あのオンタリオの3PLはこれを実践しました。WESでの難易度グレーディング。難トートが40%を超えるウェーブは2回に分けてリリース。1ピックあたりの時間は26秒から19秒に戻りました。人が速くなったのではありません。タスクが滑らかになったのです。ステーションの生産量は1時間あたり約210ユニットで安定し、ばらつきは半分になりました。
私のタクトマッチング・ワークシートです。自分の実測値を入れてください。私の数字をコピーしないこと。
| 項目 | 記入方法 | 例(概算) |
|---|---|---|
| ロボットサイクル時間 | 取りに行き、届け、戻る——実測平均 | 75秒 |
| 1時間あたりの搬送回数(ステーション) | 3600 ÷ サイクル × 並列係数 | 48 |
| トートあたりの平均ピック数 | 注文プロファイルから、週平均 | 4.2 |
| ロボット側の需要率 | 搬送回数 × トートあたりピック数 | 200ユニット/時 |
| 難易度別の1ピック時間 | 難易度帯ごとに測定、適当な平均は不可 | 易しい 12秒 / 難しい 30秒 |
| 作業者の実効生産量 | 3600 ÷ 加重平均ピック時間 | 150〜200ユニット/時 |
| タクトギャップ | 需要率 − 作業者生産量 | プラスならロボットが渋滞する |
| 必要なバッファスロット | ギャップ ÷ 作業者生産量、切り上げ | ギャップ50 → 最低1スロット |
使う順番はこうです。まず対策2でピック時間を下げ、次に対策1でバッファを入れ、ステーションの追加は最後。逆順にやればお金を燃やすことになります。
対策3:人間工学——GTPピッキングステーションで人間の上限を上げる
最初の2つの対策は機械の待ちをなくします。この対策は人間を速くします。人間のタクトには明確な上限があり、ほとんどのステーション設計はその半分にも届いていません。
レバーは3つ。費用対効果の高い順に並べます。
第一に、ゴールデンゾーン。
前屈や伸び上がりなしで届く範囲。作業面からおよそ20〜80センチの高さ、体の前方の60センチ以内の半径です。トートの搬送高さ、カートンの配置、スキャナーホルスター。すべてここに入れるべきです。膝の高さにトートがあるステーションを見たことがあります。作業者は1日に800回かがみます。それは効率の問題ではありません。育ちかけの労災申請です。ラックを上げれば、1ピックあたり2〜4秒短縮。1日2,000ピックなら2時間になります。
第二に、put-to-light。
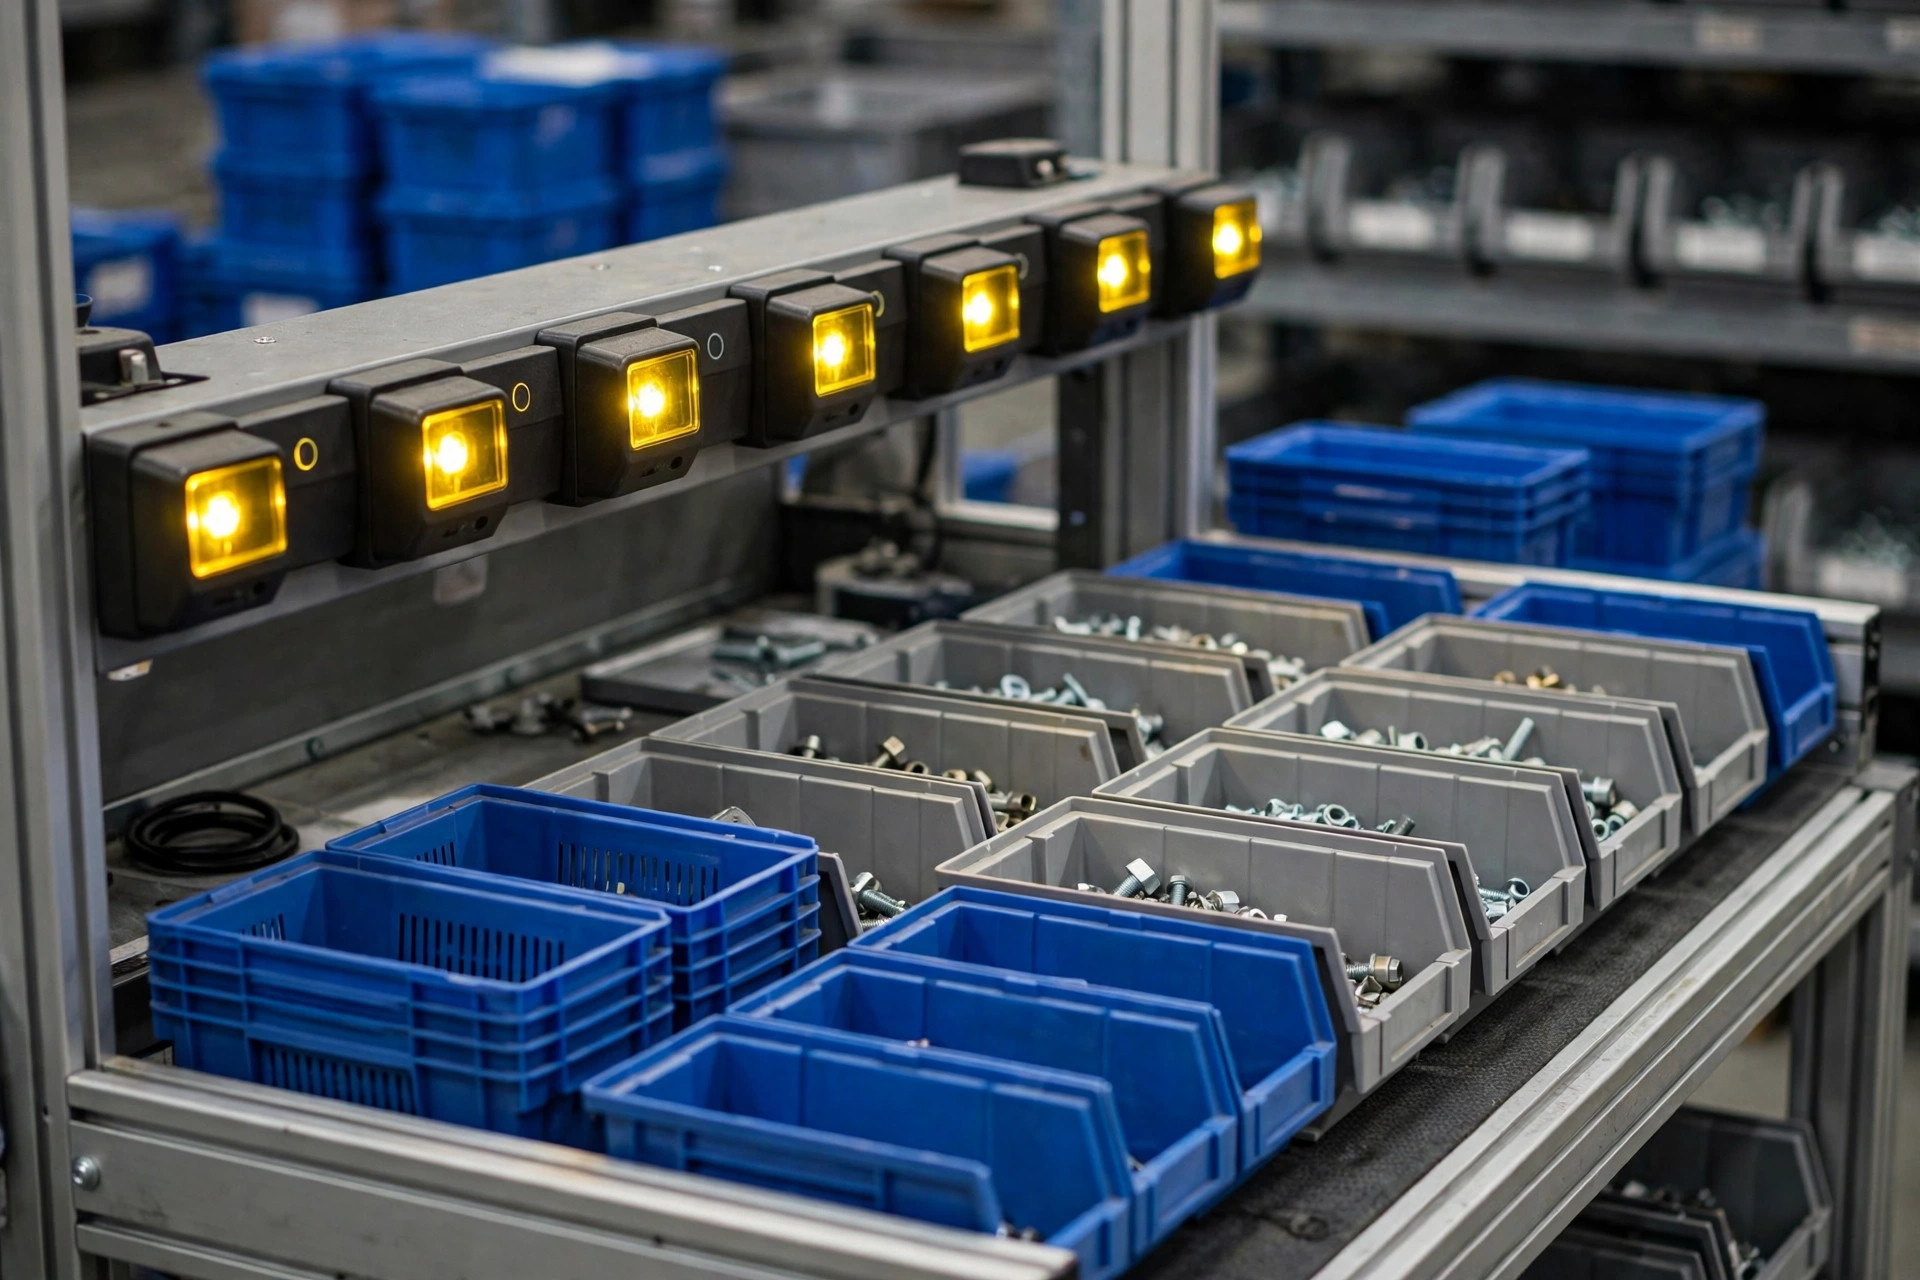
複数オーダーの並行ピッキングでは、一番時間を食うのは「掴む」ではありません。「考える」です。この1ピースはどのカートンに入れるのか。表示灯の列が「考える」を「見る」に変えます。1ピースあたりの判断時間は3〜5秒から1秒未満に。ライトモジュールは1ステーションあたり数千ドル(概算)。注文ごと、シフトごとに回収できます。
第三に、情報表示。
大きな文字で、今の手順だけ。「これだけ掴んで、あのスロットに入れる」。情報過多は、情報ゼロと同じように人を遅くします。
直感に反する判断ですが。GTPプロジェクトでは、速いロボットほど速くお金を失います。 フリートサイズはロボットをフル稼働させる前提で組まれます。ステーションが搬送能力の60%しか吸収できなければ、買い足した40%のロボットはステーションの前で渋滞しながら減価償却されていきます。何かを速くする前に、問うべきはこれです。ステーションで渋滞しているのはロボットか、それともトート待ちで手が止まっている作業者か。前者ならボトルネックは人間。ロボットを足すのは、渋滞した道路に車を増やすことです。
保守の罠:3つの対策が3か月で死ぬ
稼働開始は前半戦が終わっただけです。3つの対策を導入し、検収数字は美しい。半年後には振り出しに戻ります。罠はいつも同じです。
一つ。切れたput-to-lightのランプを誰も交換しない。ライトは消耗品です。半列が真っ暗になれば、作業者は「考える」に戻ります。予備品と点検はSOPに入れておく。
二つ。バッファスロットが物置になる。返品と梱包資材がポジションBに「ちょっとだけ」置かれ、デカップリングは死に、渋滞が戻ります。シフト開始時にリーダーが全ステーションを片付ける。鉄則です。
三つ。ウェーブの難易度グレーディングが一度も再校正されない。SKUミックスは生きています。繁忙期と閑散期のプロファイルは2倍違うこともあります。四半期ごとに閾値を再校正しないと、WESは去年の「難しい」「易しい」でスケジュールを組み続けます。
で、元は取れるのか。一つの数字を見てください。ステーションあたりの人件費 ÷ ステーション実効生産量。つまり、1ユニットをピックするあたりの人件費です。3つの対策の後、この数字は15〜30パーセント下がるはずです(概算、スタート地点によります)。下がらなければ、お金は間違ったところに行きました。十中八九、誰かがまたロボットを買い足しています。
Da Liu(自動化エンジニア)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。