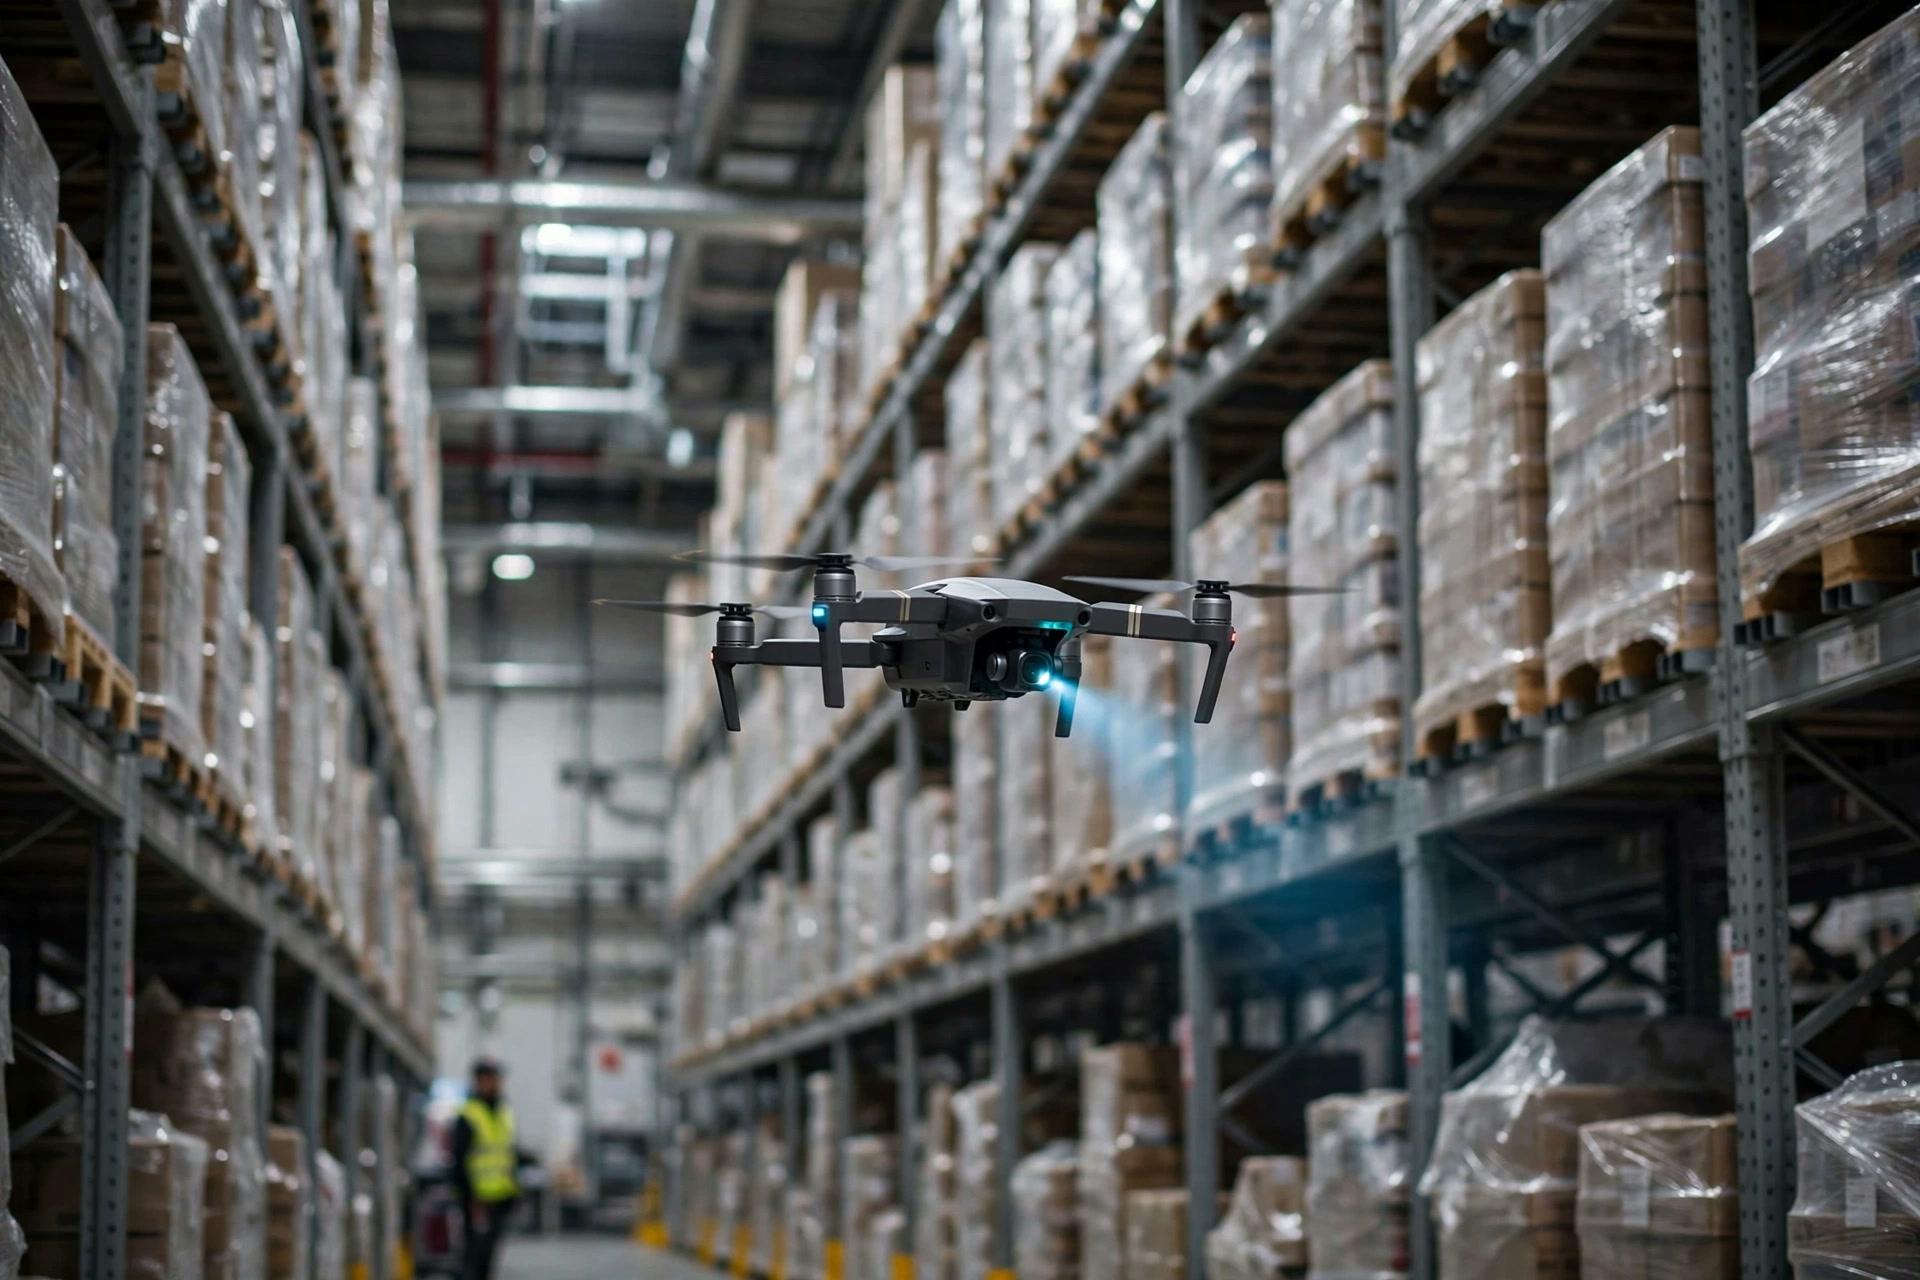
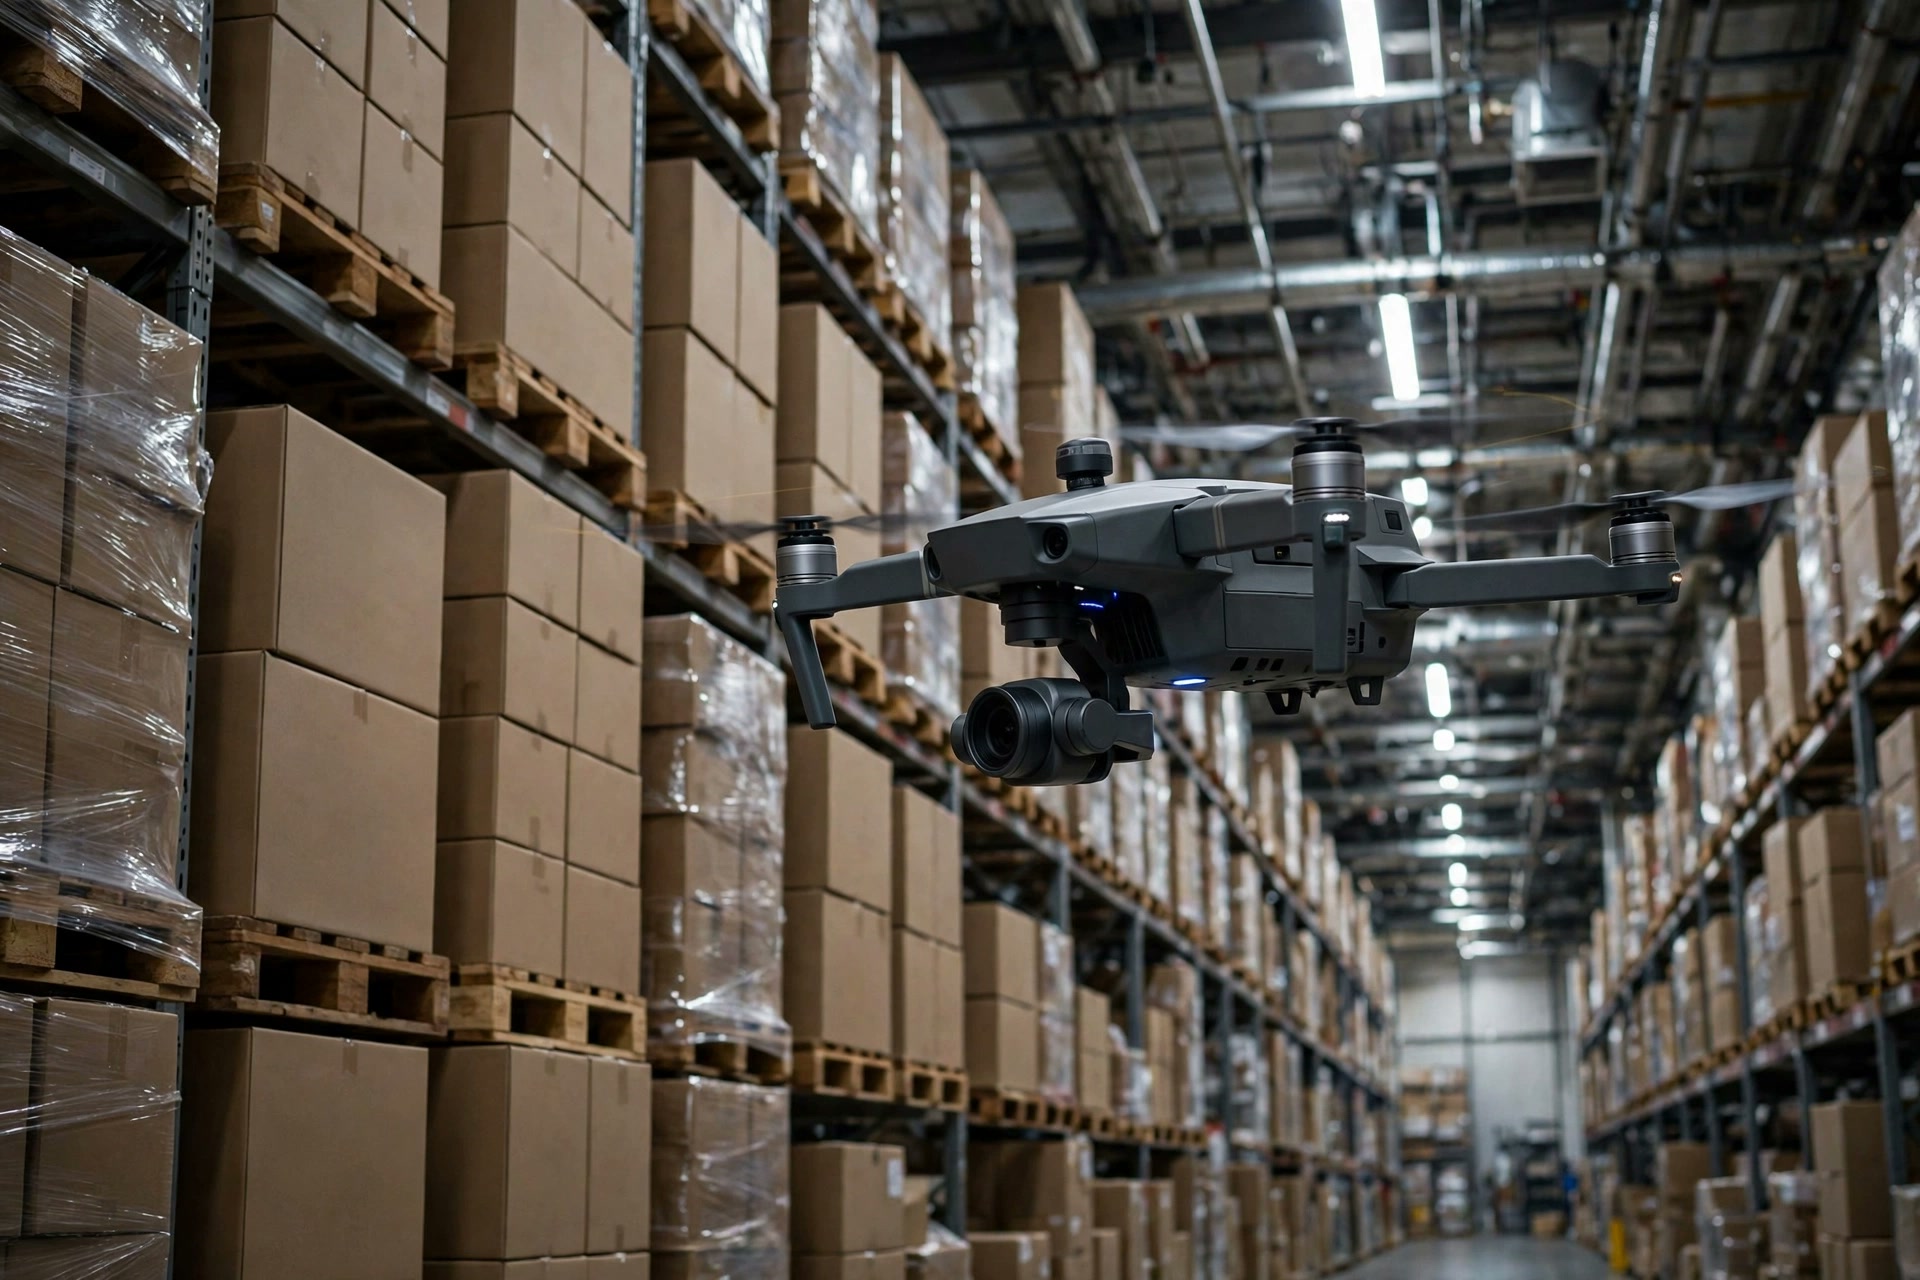
サイクルカウントは倉庫業務の中でも古い職人の一つだったが、今や空を飛び始めている。最近の業界展示会ではドローンカウントのブースが最大の人だかりを作り、物流のプロモーション映像では、ロケーションのバーコードを読み取りながら高層ラックの間を滑空するドローンのショットが「スマート倉庫」の標準的なビジュアルシンボルになっている。しかし、よく飛べることと、よく数えられることは同じではない。ドローンによるAI在庫カウントは実際どれほど正確なのか——そして人の検証は本当に不要になるのか?
まず、ドローンが実際に解決している課題から始めよう。従来の高所カウントは過酷な作業だ。作業員はリフト設備に乗って一層ずつ上がるか、首を伸ばして頭上十メートル先のラベルに長距離スキャナーを向ける。遅く、人間工学的に苛烈で、高所作業には真の安全リスクが伴う。ドローンの売り文句はシンプルだ——登るのは自分がやる、通路ごとに事前計画されたルートを飛行し、オンボードカメラでロケーションバーコードを読み取り、在庫システムに結果を送り返す。机上では、人は退場する準備ができているように見える。実際は、事情はかなり複雑だ。
二つのパイロット、二つの結末
公開報道によると、ある大手欧州小売業の地域物流センターは約二年前、高所サイクルカウントにカウント用ドローンを導入した。効果は目に見えた。かつては予定シフト、リフト設備、数日を要した高所ゾーンは、今では通常計画でその何分の一かの時間で飛行できる。注目すべきは、しかし同社がしなかったことだ——人の工程をなくさなかった。ドローンの出力は「疑わしい差異リスト」であり、最終確認と調整は依然として人の作業員のものだ。機械は走査し、人が判断する。役割分担は明確だ。
中国の主要ECフルフィルメントセンターの業界交流で紹介された第二のパイロットは、異なる結末を迎えた。三つの現実が浮かび上がった。狭い通路内ではGPSは使えないため、ドローンは視覚測位に頼るが、ラックの模様が際限なく繰り返す環境ではドリフトが発生する。一部の商品は光沢フィルム包装で出荷され、特定の光の角度ではオンボードカメラが読めない。そしてキャンペーン期にはスロット割当の変更が頻繁すぎて、システムのロケーションマップが実際のラックと一致しなくなる。初回ラウンドは誤検出が多すぎて、人の再検証作業量がむしろ増加した。プロジェクトは生き残ったが、標準化されたバーコードと安定したスロット割当のゾーンに対象を絞った。
二つの事例を合わせると、同じ結論に行き着く。ドローンカウントが成功するかどうかは、飛行できるかどうかではめったに決まらない。倉庫の環境がそれに向けて準備されていたかどうかで決まる。
精度論争の三つの根:誤読、誤配置、そして行動できないこと
公開されている技術議論とパイロットのフィードバックに基づくと、ドローンカウントの精度をめぐる論争はおおよそ三つの層に帰着する。
第一は誤読だ。カウントとは根本的には認識である——ロケーションを特定し、バーコードを読み取り、数量を検証する。オンボードカメラの読み取り率は、照明、バーコードの反射性、破損やしわのあるラベル、隠蔽に左右される。倉庫は写真スタジオではない。光の条件は雑然とし、バーコードは建物内でもっとも脆いデータキャリアの一つだ。少し斜めに貼られたり、しわになったり、ストレッチフィルムに半分覆われたりすれば認識は失敗する。データ規律についての注記:ベンダーが公表する読み取り率の数字は測定方法が大きくまちまちで、独立に検証可能な第三者ベンチマークデータが不足しているため、この記事は精度の数字を一つも引用しない。こうしたマーケティングの主張は割り引いて受け取るべきだ。
第二は誤配置だ。屋内ではGPSがないため、ドローンは視覚SLAMや事前設置のビーコンで航行し、ラックのような繰り返し環境では位置ドリフトがよく起きる。ドリフト自体は対処可能だ。危険なのは、正しい商品を間違ったロケーションに読み込むこと——Aの数量をBのアドレスに記録してしまうことだ。この誤りは読み取りミスより陰湿で、事後にほどくのがはるかに難しい。
第三は行動できないことだ。差異を見つけたドローンは、それをフラグ付けすることしかできない。多すぎるカートン、足りないカートン、誤配置のパレット——機械は忠実に報告するが、調査・修正・説明という物理的な作業には依然として人が必要だ。カウントは単なる数え上げではなかった。その後半は照合であり、照合は依然として人の仕事だ。
数字で見る:三つのカウント方式の比較
| 人手カウント | ドローンのみ | ドローン+人検証(ハイブリッド) | |
|---|---|---|---|
| 高所カバレッジ | 低い、リフト設備が必要 | 高い、自動ルート | 高い |
| 一回あたりの労力 | 大きい | 小さい、ただしパイロット/メンテナンスが必要 | 中程度、例外処理に集中 |
| 高所作業リスク | あり | 実質的になし | 実質的になし |
| 例外処理 | 強い——その場で発見・修正 | 弱い——フラグのみ | 強い——人がフラグ付きを処理 |
| 結果の信頼性 | 作業員の丁寧さ次第 | 環境適合度次第 | 最も高い——二重検証 |
| 適合先 | あらゆる倉庫 | 標準化バーコード・安定スロット割当の倉庫 | 大半の高層ラック倉庫 |
この表は、直感に反する判断を隠している。**もっとも正確で費用対効果の高い方式は完全自動化ではなく、ハイブリッド——ドローン+人の検証だ。**多くのROI計算は「削減できた人件費」しか数えず、誤検出が生む手戻りを見落としている。ハイブリッド方式は人を高所の全ロケーション数えから解放し、機械がフラグ付けした例外に集中させる——そこが人の労働の単位生産性が実際にもっとも高いところだ。
第二の直感に反する点:**ドローンが節約するのは「カウント」のお金ではなく「登る」お金だ。**作業員の判断を置き換えたことは一度もない。置き換えたのはリフト設備、高所リスク、カウント中の通路ダウンタイムだ。これがはっきりすれば選定基準は変わる。「人を完全に代替できるか」と問うのではなく、「高所から確実にデータを持ち帰れるか」と問うのだ。
よく見落とされる隠れコストもある。ドローンプログラムの継続コストは機体価格をはるかに超える。バッテリーのローテーション——高頻度カウントでは一日複数回の充電サイクルとなり、バッテリーは消耗品だ——ソフトウェアライセンス、パイロットとメンテナンスの訓練、倉庫内飛行の安全管理。これらを合わせると、初年度の総所有コストはしばしば機器見積を大きく上回る。「機器価格」対「削減人件費」だけを比較するROIモデルは、体系的に楽観的になりすぎる。
向かう先:人の検証は残るが、形を変える
技術的には、オンボード認識と屋内測位は進化を続けているが、もっと面白いのは複合アーキテクチャだ。移動スキャン用のドローン、重要ロケーションの継続監視用の固定カメラ、複数ソースのデータを整合させるAI。この「移動+固定」の構成は、高密度高層保管の主流の選択になりつつある。
しかし技術がどう進化しようと、一つの判断は揺らぎそうにない。人の検証はなくならない。理由は技術が不十分だからではなく、カウントが数え上げで終わったことは一度もないからだ。その終点は常に「帳簿と現物が一致する」という管理行為だった。差異の原因を追うこと——入荷時の取り違え、過剰ピッキング、システムのラグ——には人の経験が必要だ。ドローンは差異の発見をいくらでも効率的にできるが、説明する責任は代替できない。
締めくくりに、開かれた問いを一つ。カウントが「四半期ごとのイベント」から「毎日動くバックグラウンドタスク」に変わるとき、在庫管理の測り方も変えるべきだろうか?未来の核心指標は、もはや「カウント精度」という静止画ではなく、「差異発生」から「差異解消」までの応答時間になるかもしれない。機械はカウントの頻度を変えた。頻度はいずれ管理の定義を変える——それは精度論争そのものより重要かもしれない。
Dr. Chen(サプライチェーン研究者)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。