「ただのベルト」が3つのプロジェクトを沈めた話
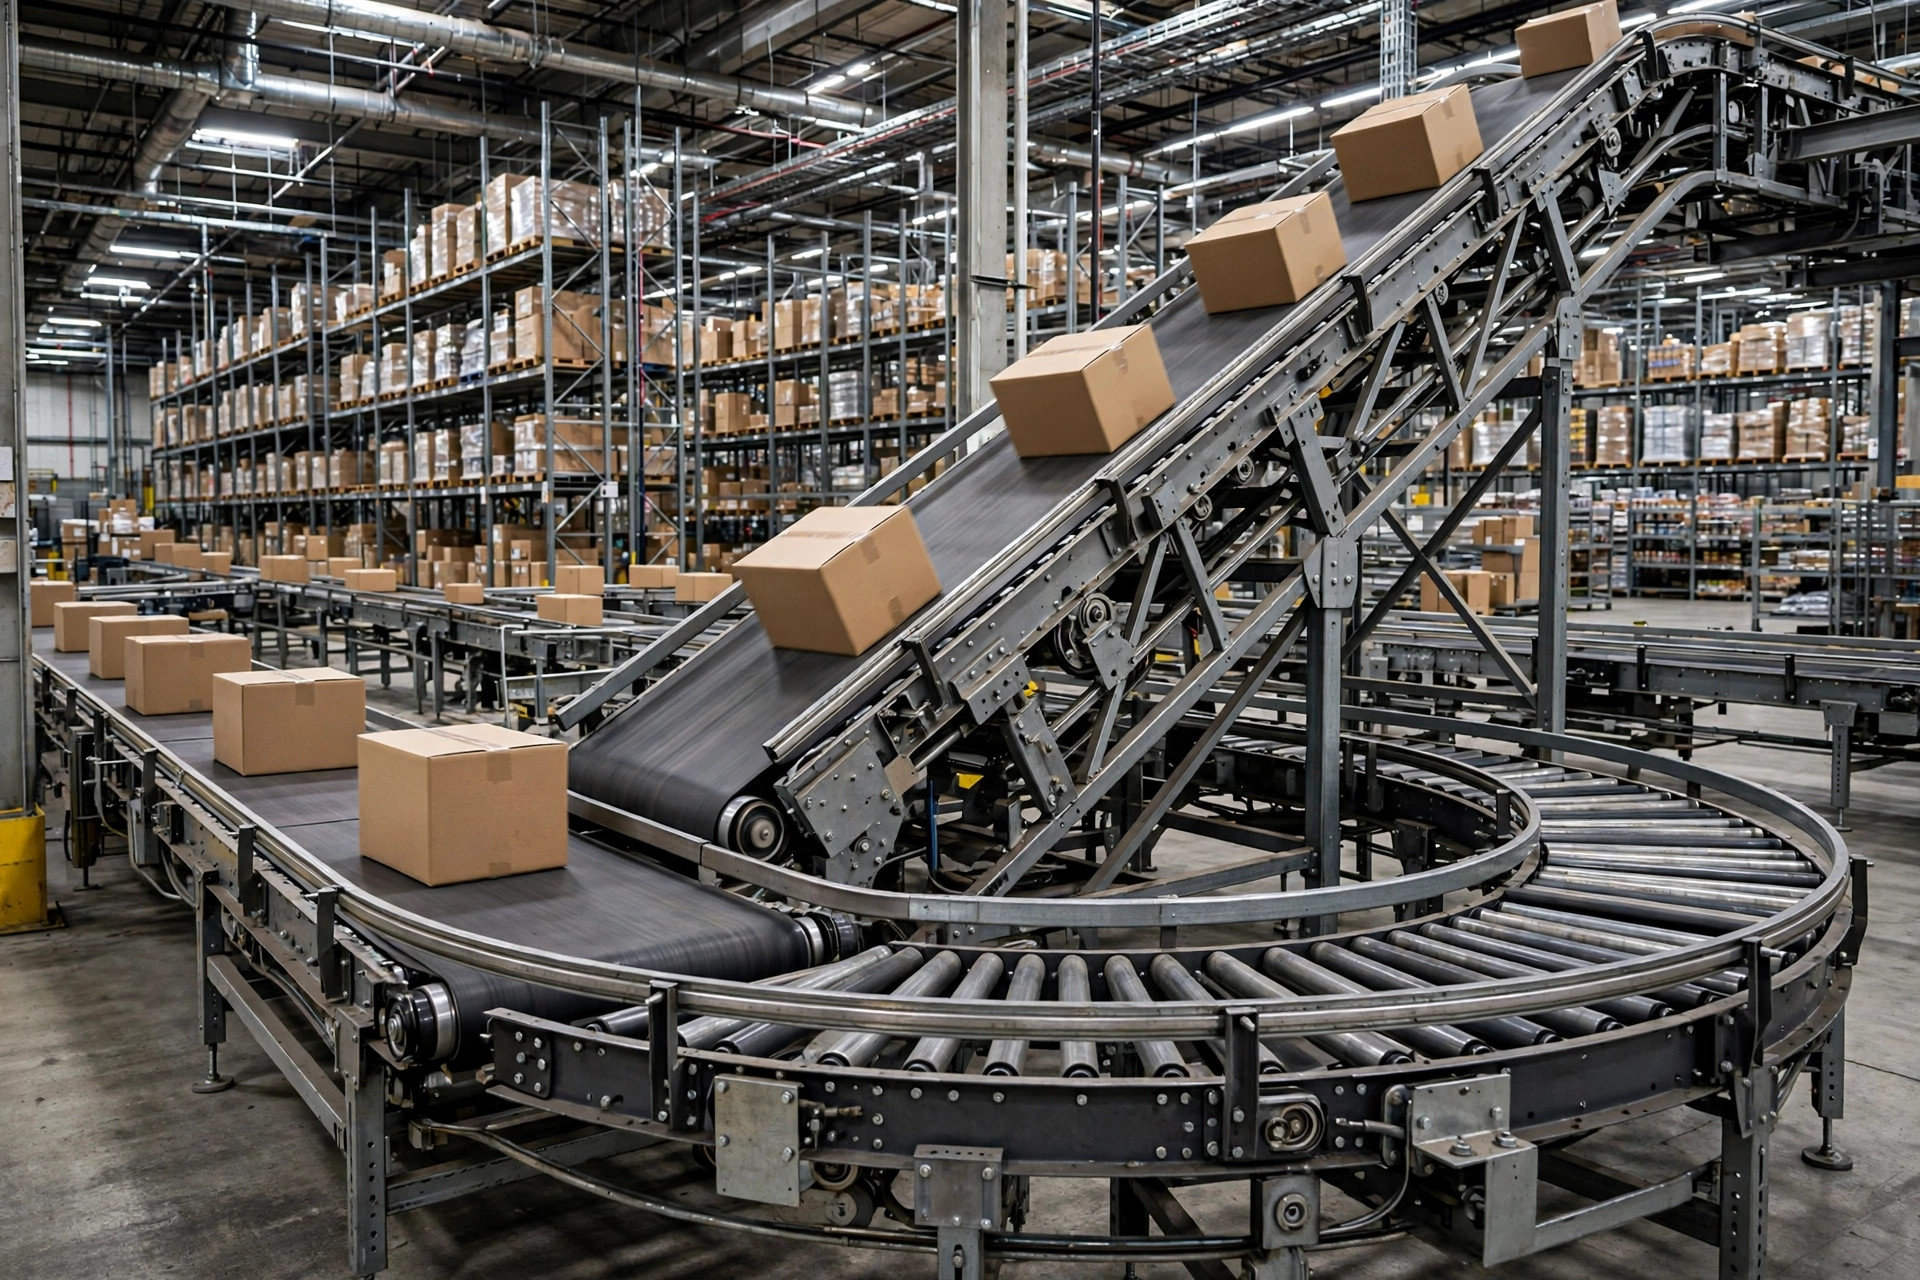
私が見てきた中で最も高くついたコンベヤの教訓:あるクライアントの新 DC では、仕分けエリアから梱包エリアまで 12 メートルの登りがありました。コスト削減のため、設計は標準の平ベルトコンベヤを 22 度の傾斜で採用。初日から、カートンが次々と滑り落ちてセクション全体が詰まりました。手直し — クリート付きベルトと上部ホールドダウンへの交換 — には追加で $90K と 1 か月の遅延がかかりました。
コンベヤは自動化倉庫の動脈です。単純に見えますが、1 つパラメータを間違えればライン全体の処理能力と信頼性が下がります。速度・傾斜・カーブは、設計で最も間違いやすい 3 つのポイントです。
3つのエンジニアリング要点を解剖する
1. 速度:速ければ速いほど良いわけではない — 1.2–2.0 m/s が最適帯
ライン速度は時間当たり処理能力を直接決めます:処理能力 = 3,600 × 速度 ÷ ワーク間隔。1.5 m/s・間隔 0.6 m のラインは理論上 9,000 個/時を処理します。
ただし速度には代償があります:
- 仕分け精度の低下:光電センサには応答時間、ダイバータ機構には作動時間が必要 — 2.0 m/s を超えると、ホイールダイバータの精度は 99.5% から 98% 未満に落ちます。
- 騒音と摩耗:0.5 m/s 速くなるごとに、ローラとベルトの摩耗は約 40% 増えます。
- 非常停止距離の延伸:安全規格は停止距離を義務付けます — 高速ラインでは安全ライトカーテンをより後方に設置する必要があり、床面積を食います。
私の選定ルール:幹線ラインは 1.5–2.0 m/s、仕分け区間は 1.2–1.5 m/s、手作業ゾーン(投入・検品)は 0.8–1.2 m/s。ゾーン別速度は、全域均一速よりも省エネ・安定の両方で勝ちます。
2. 傾斜:15 度を超えたら機種を変える
登坂能力はコンベヤの種類で天と地ほど違います — これが選定の鉄則です:
| 種類 | 安全な傾斜上限 | 備考 |
|---|---|---|
| 標準平ベルト | 12–15° | これを超えると滑る。特に底面の滑りやすいカートンで |
| クリート/模様付きベルト | 25–30° | サイドスカートでこぼれを防止。小物に有効 |
| 駆動ローラ | 5–8° | 摩擦駆動。傾斜ではすぐ滑る |
| チェーンコンベヤ | 30°+ | パレット用。チェーンのドッグが仕事をする |
| スパイラルリフト | 垂直 | 省スペース。中2階への移載に最適 |
痛い教訓:カートンとベルトの摩擦係数は乾燥時 ~0.4 ですが、湿ったりフィルム包装されていたりすると ~0.25 まで落ちます。0.25 のとき arctan(0.25) ≈ 14° — 15 度という上限はここから来ています。多湿な地域や結露のある冷蔵室では、2–3 度さらに控えめに。
15 度を超える登坂は 3 つの選択肢:クリートベルトに変える、上部ホールドダウンベルトで製品を「サンドイッチ」して押し上げる、リフトを使う。「モータを大きくすればよい」は信じないでください — モータは動力を解決しても、滑りは解決しません。
3. カーブ:ラインで最も高くつく 10%
直線区間は安く、カーブは高い。典型的なラインでは、故障の 80% と立上げ時間の 50% がカーブから来ます。
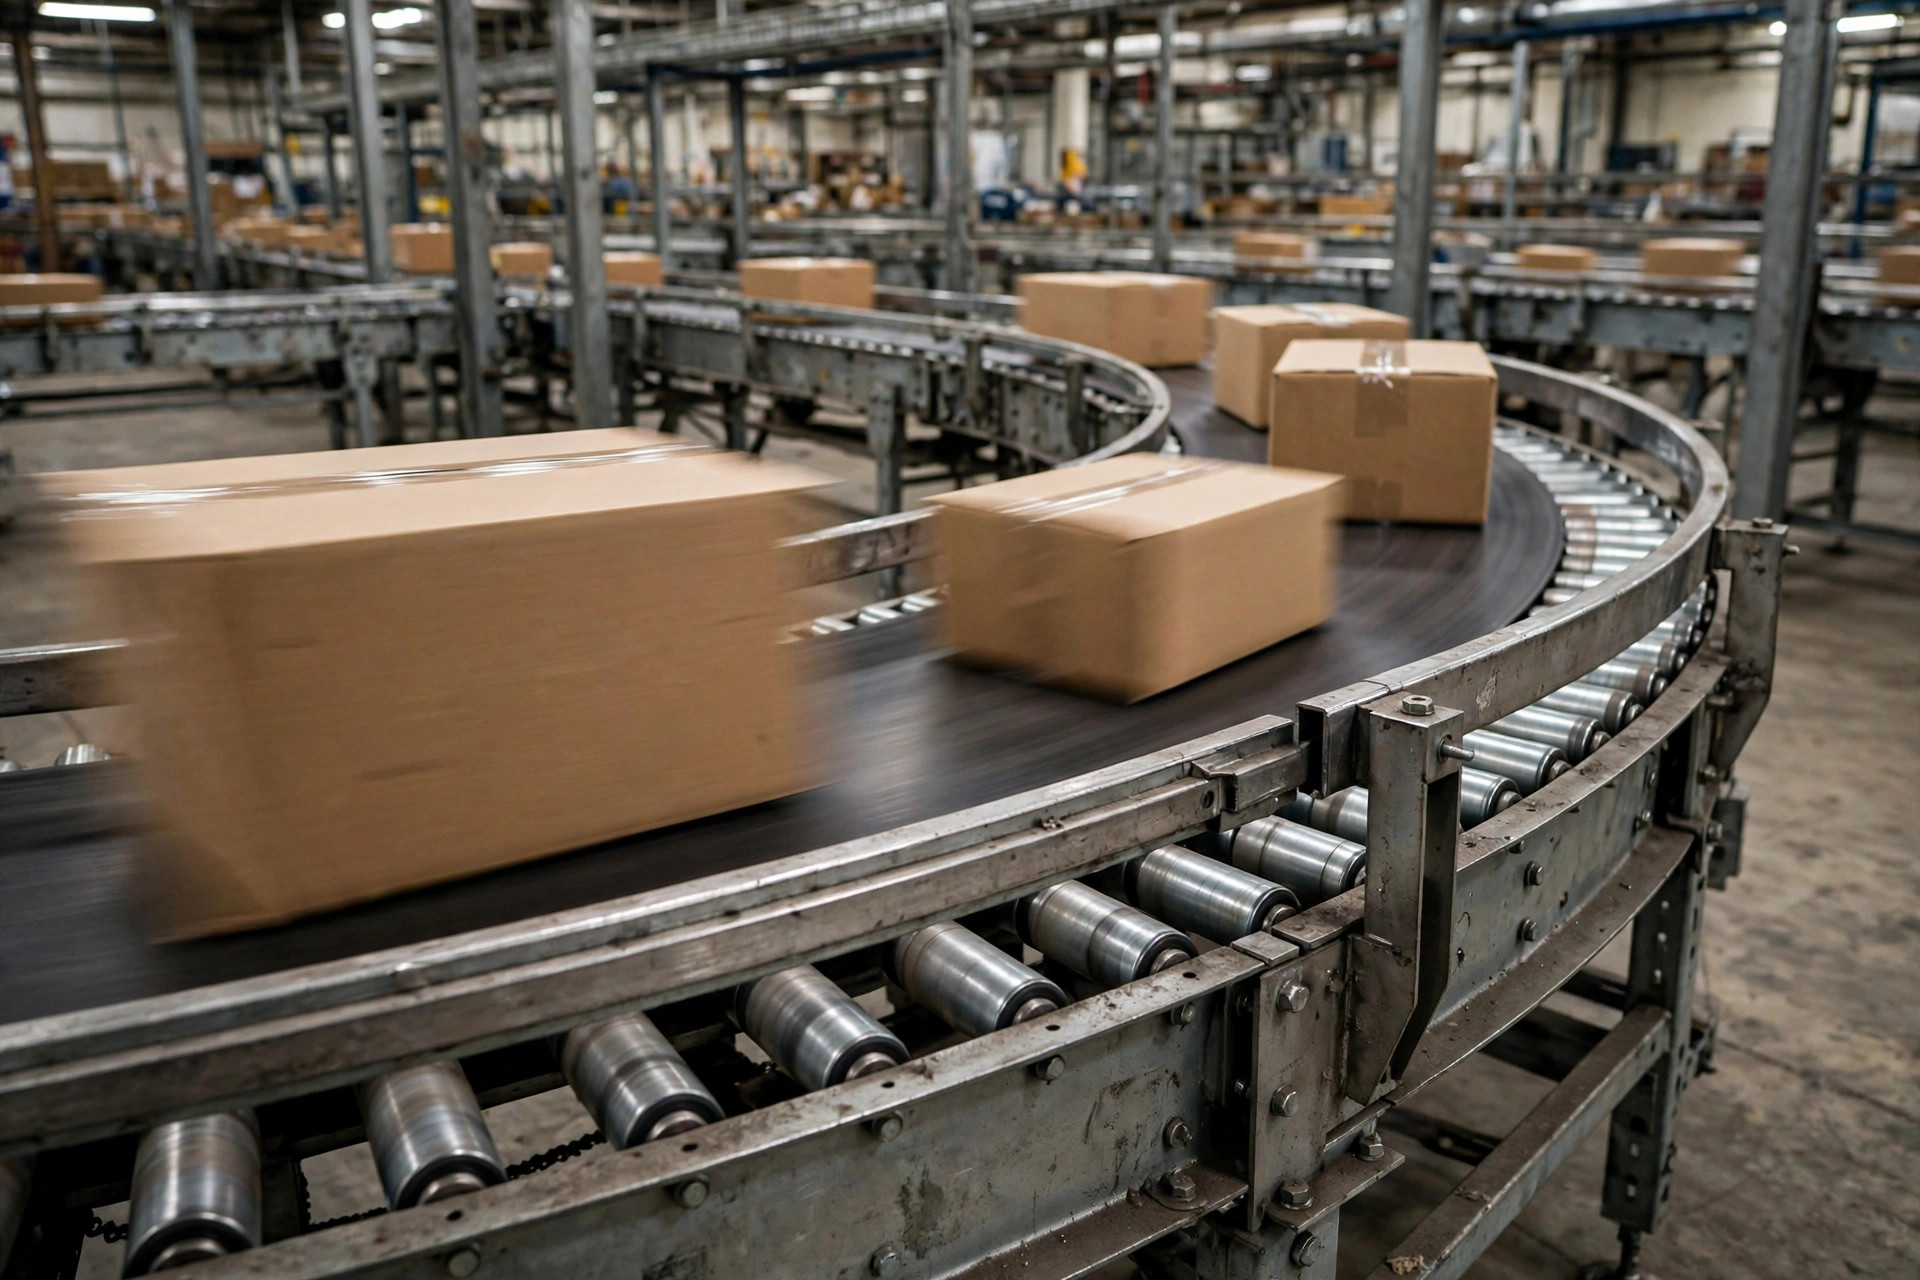
- ベルトカーブ:テーパーローラが旋回を受け持ち、半径は通常 600–1,000 mm、小包に適する — 速度は 1.5 m/s 未満に抑えてください。遠心力で製品が吹き飛びます。
- ローラカーブ:テーパーローラの差動で、より大きな半径、より多くの床面積が必要ですが、積載能力は上。
- リフト&トランスファー:直角の専門家 — 上昇して 90° 回転し、置き直す。1 サイクル ~8–12 秒。これはボトルネックに注意:ラインの処理能力はそのサイクルレートと等しい。直列は 2–3 基まで。
カーブ計画の鉄則 3 つ:カーブ半径 ≥ 製品最長辺の 1.5 倍。各カーブの前後に流れを安定させるための直線コンベヤを 2 m 確保。すべてのカーブの両側をガードで保護(高さは製品高さの 3 分の 2 以上)。
曲がるより登れるなら登ってください。U 字・L 字レイアウトでは、90° のベルトカーブ 1 つが直線ベルト 8–10 m 分のコストになります。天井高さが許すなら、クリートベルトの登り 2 本+高架直線で床面のカーブを置き換える — 揚程は増えますが故障しやすいカーブが消え、長期的な保守コストは下がります。
おまけ:電気が機械に遅れないように
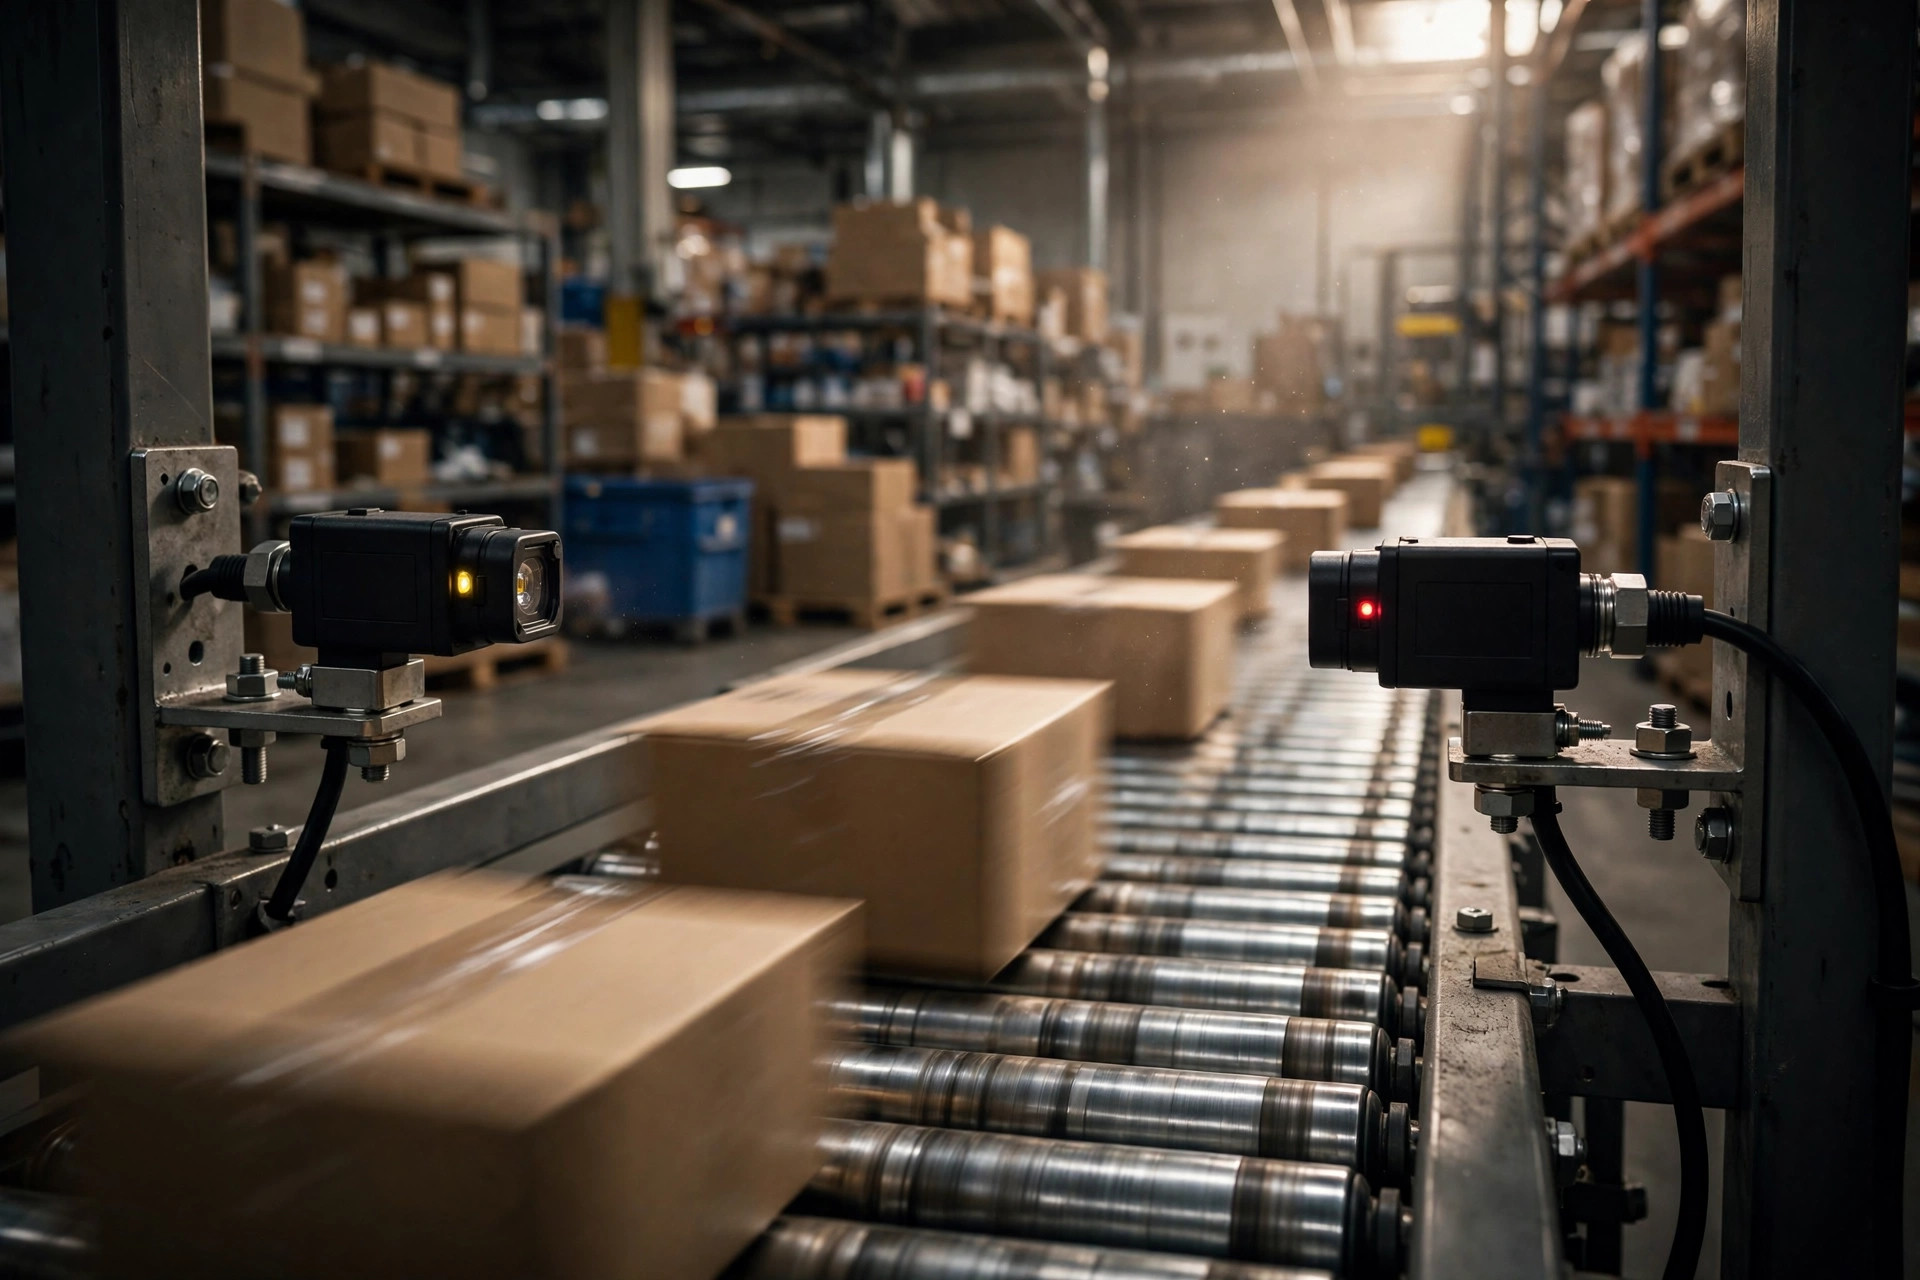
コンベヤはメカトロニクス — 機械が決まったら電気が追随しなければなりません:1 ラインに 1 台のインバータ(ケチって複数モータを 1 台のドライブで共有しない — 起動・停止の衝撃でベルトが伸びます)。光電センサは拡散反射型ではなく透過型を(粉塵の多い倉庫では拡散型は数か月で誤動作します)。制御盤には 20% の I/O 予備を残し、将来の増設で盤ごと交換にならないように。これらの細部はそれぞれ安い — 全体の 5% 未満 — ですが、一発で立上げるか 3 か月デバッグするかを分けます。
実例:1 つのカーブ判断で $400K を節約
U 字レイアウトのテキサスの 3PL は、仕分けラインに 180° のターンを必要としていました。当初設計は 90° のベルトカーブ 4 基で $520K。私は現場を歩き、12 m の天井高を見て「登坂+高架直線+降坂」を提案しました:18 m のクリートベルト登坂 2 本で 6 m の高さまで上げ、40 m の空中直線、そして降ろす。合計 $380K — $140K の節約、そして何より故障ポイント 4 つを削減。2 年間、カーブ区間のダウンタイムはゼロ。最高のカーブはカーブなし — 上へ行きましょう。
落とし穴:高頻度故障 4 つ
- カーブ内の光電センサ:カーブでは製品の姿勢が変わり誤検知します。光電センサは直線区間のみに、カーブから 2 m 以上離して設置。
- 平坦走行で選定されたモータ:傾斜用モータは揚上仕事+摩擦をカバーしなければなりません — 余裕 30% を確保しないと、夏の熱で出力低下し過負荷でトリップします。
- 伸縮継手なし:直線区間が 30 m を超えると熱膨張で支持架構が座屈します — 20–30 m ごとに 5 cm の伸縮ギャップを。
- 全ライン 1 ボタン:下流が詰まっても上流が送り続けます。滞留検知付きのゾーン制御は必須 — 詰まりは上流を自動停止させなければなりません。
まとめ
コンベヤ計画は 3 つの数字に尽きます:速度はゾーン別に 1.2–2.0 m/s、傾斜のレッドラインは 15°、カーブ半径は製品長さの 1.5 倍。そして 1 つの心構え:カーブはできるだけ減らす — 天井が許すなら、回り込むのではなく上を行く。コンベヤは 24/7 稼働します。設計時に 10% の手間を余分にかければ、稼働後の深夜緊急呼び出しを 50% 減らせます。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。