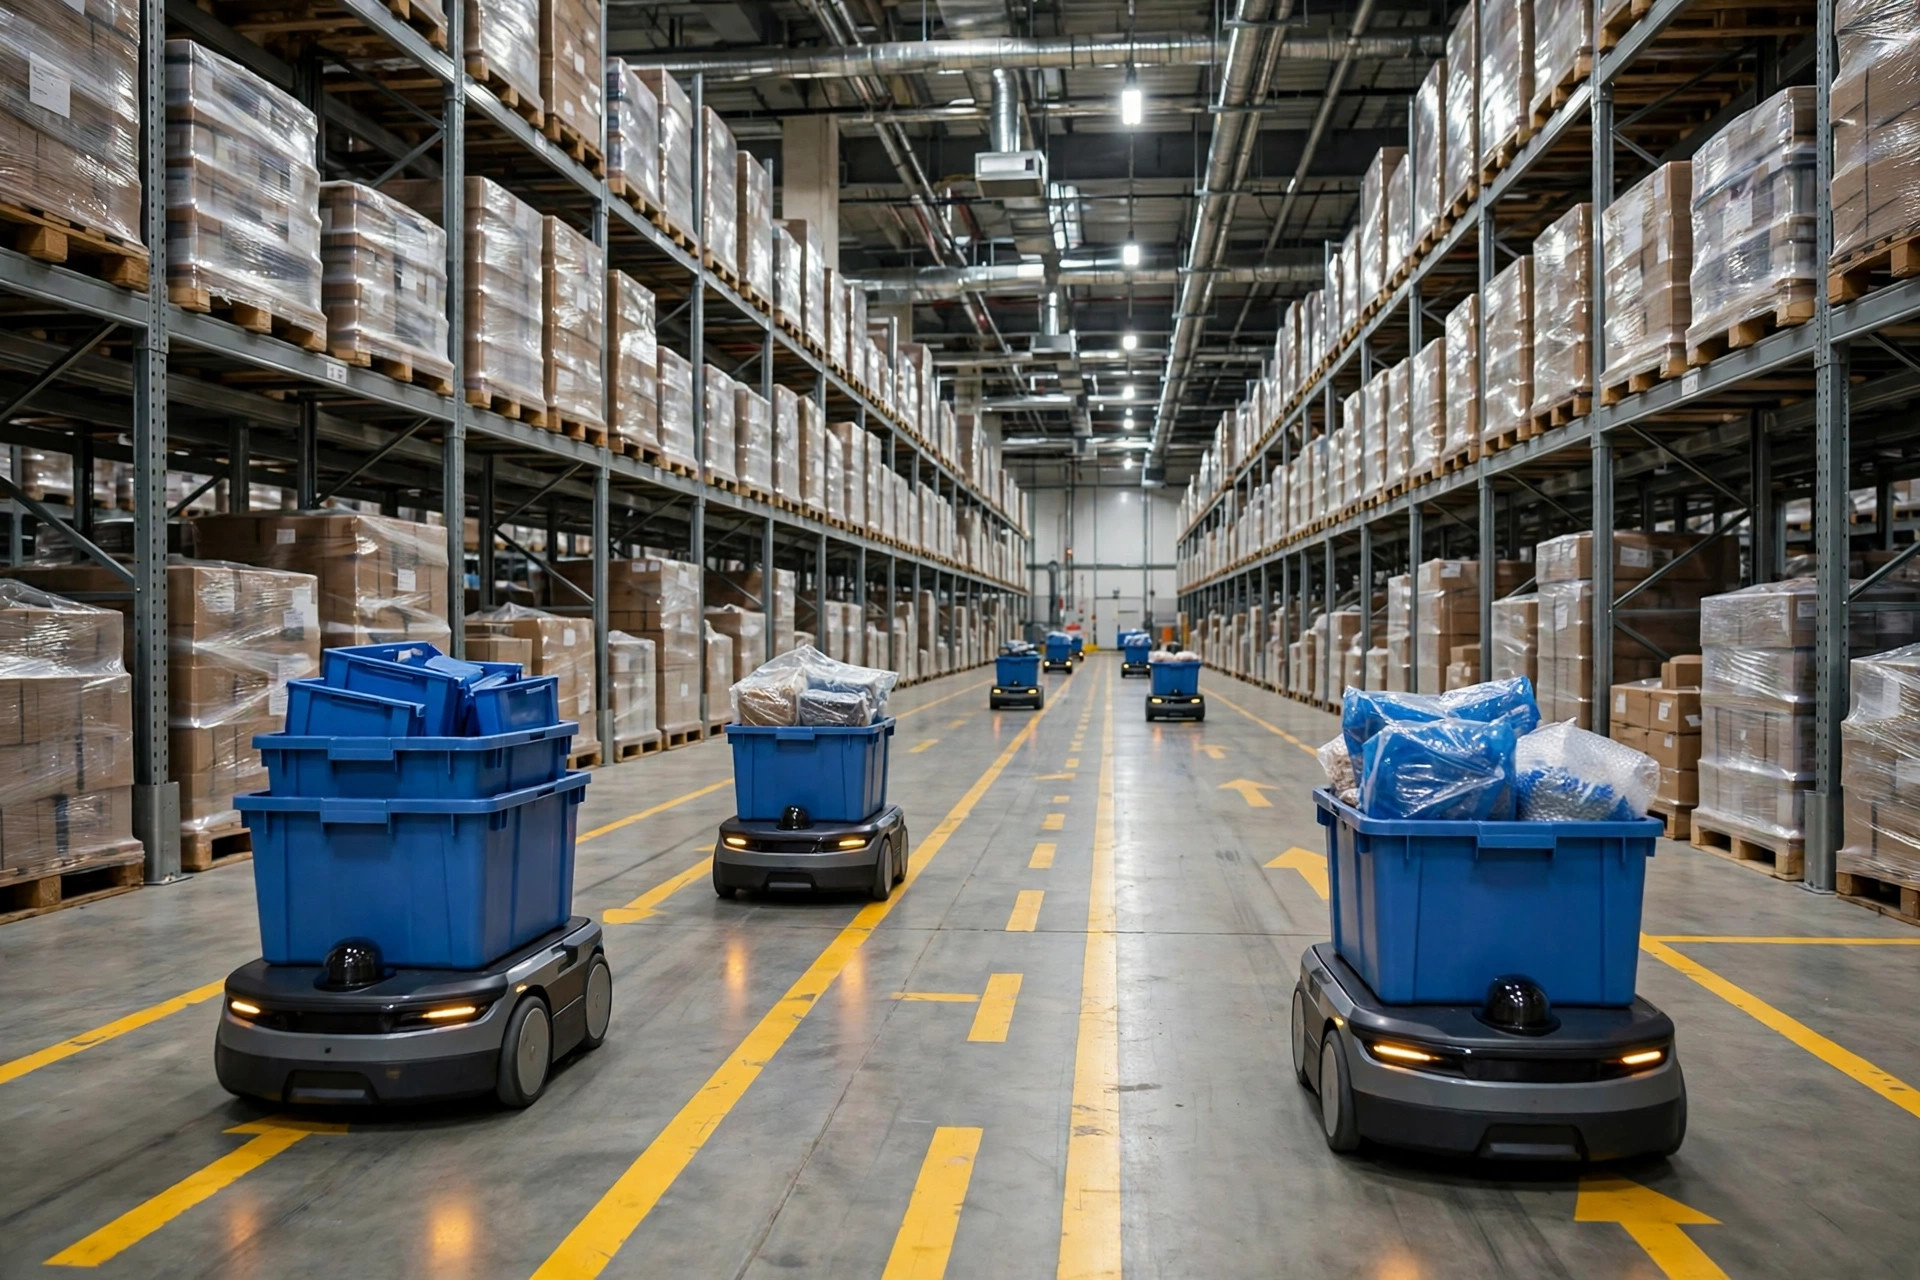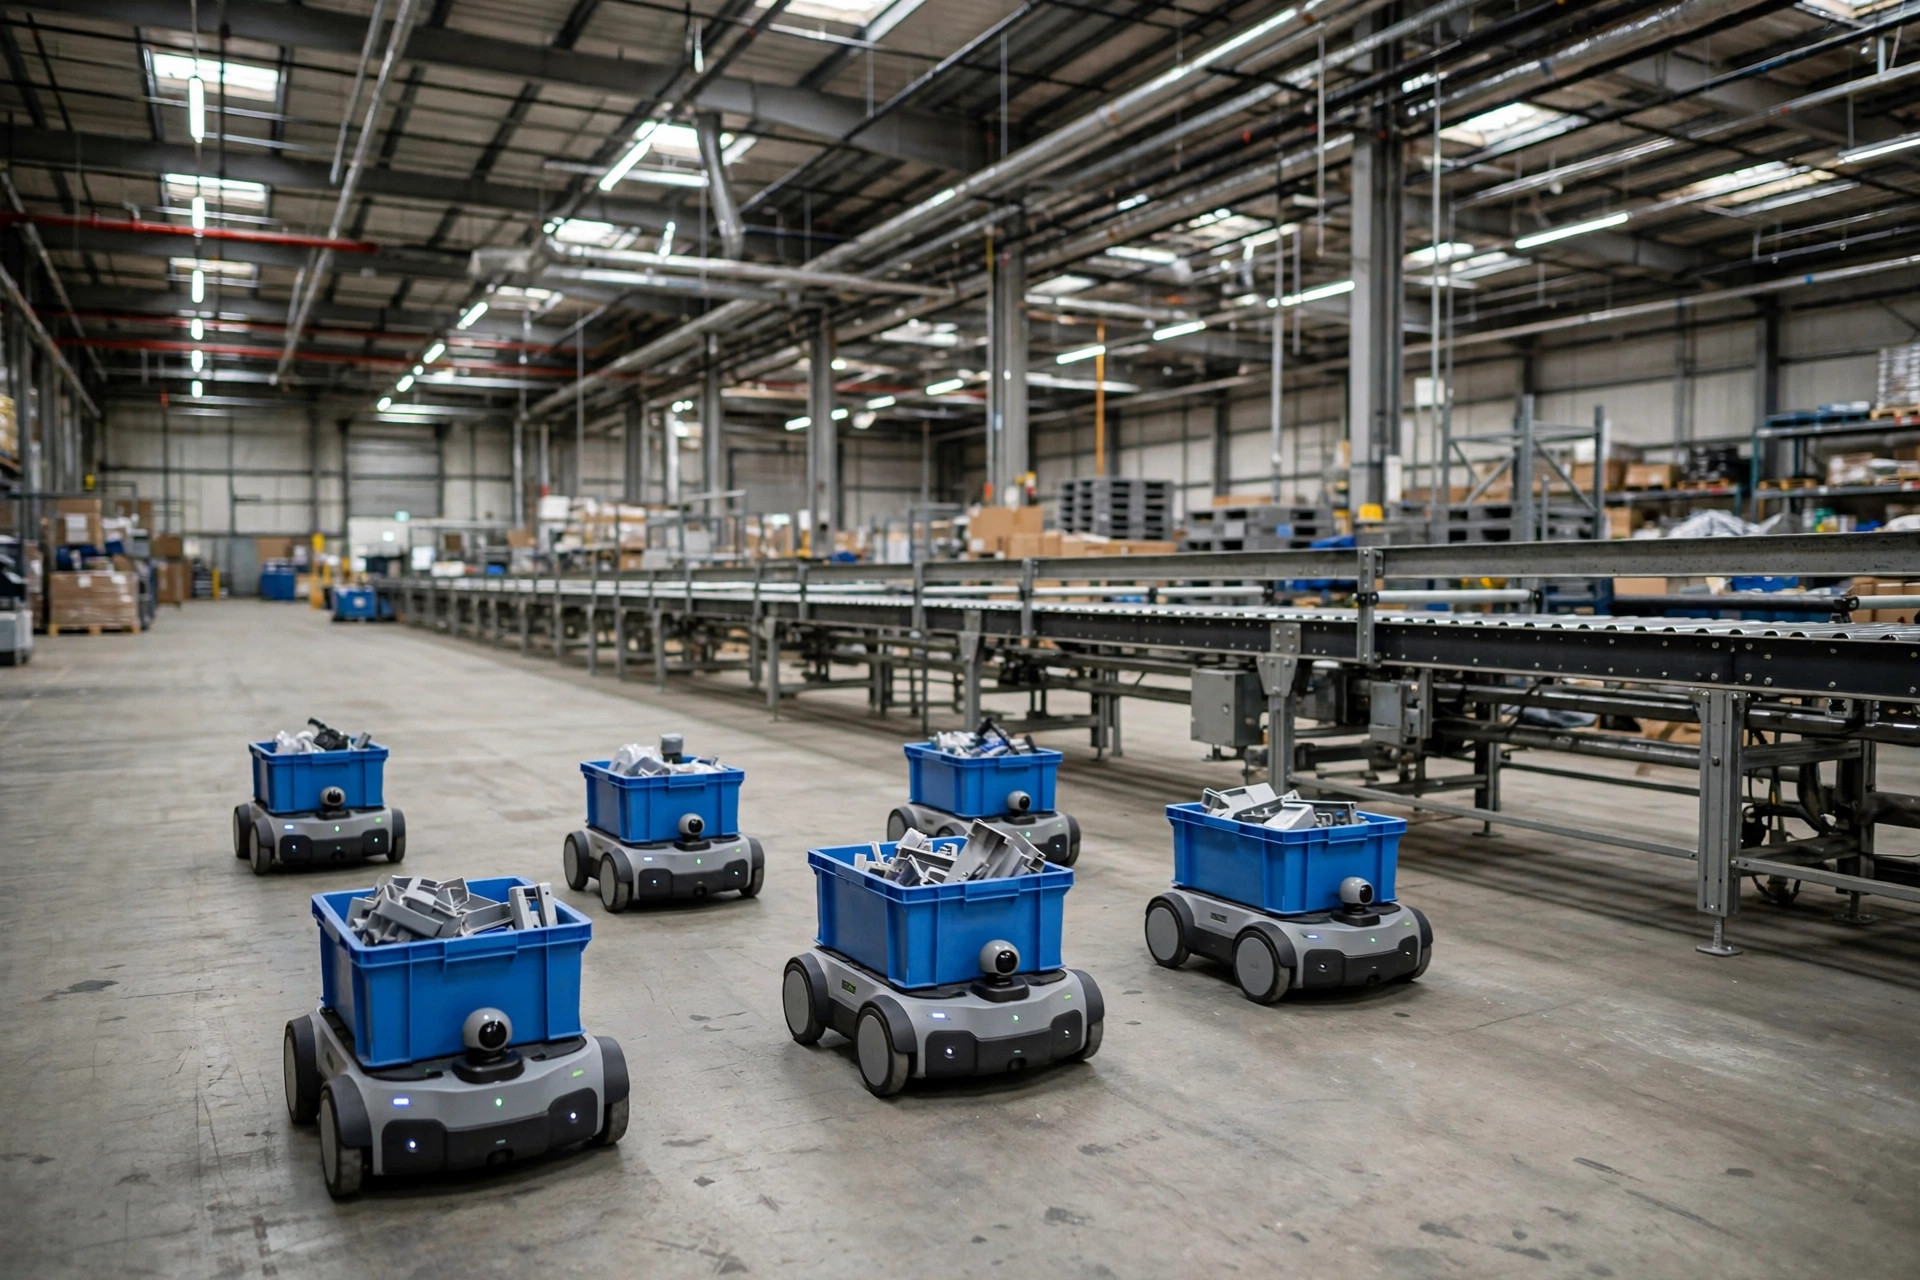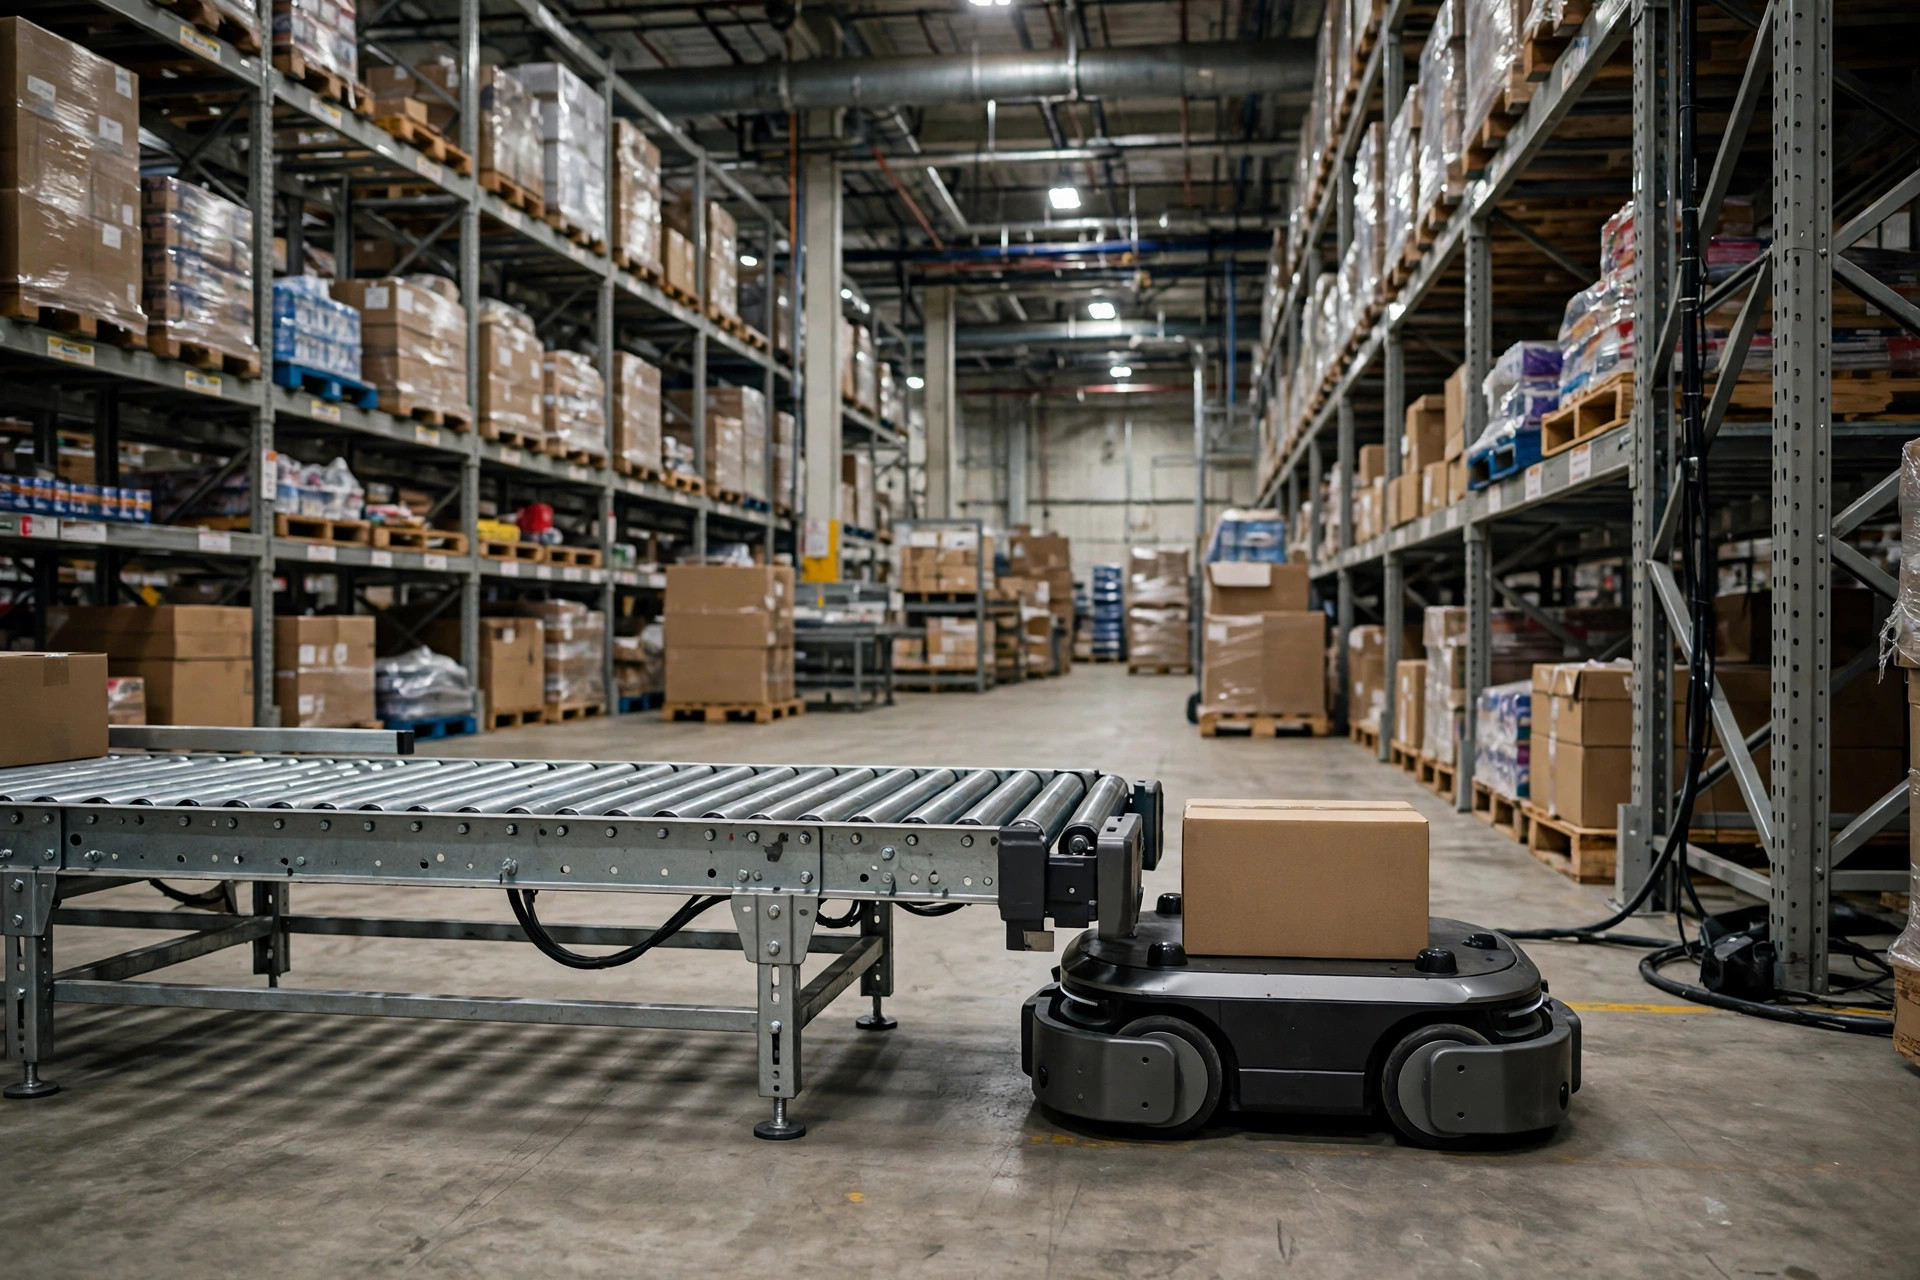
みなさん、昨年のピーク時に起きた我々の最悪のコンベヤー–AMR ドッキング渋滞について話させてください。10 月半ば、物量が上がり始めたばかりの頃、コンベヤーラインの末端が詰まり始めたんです — ライン自体ではなく、AMR が。ライン末端のローラー上に箱が山積みになり、4 台の AMR が荷待ちの列を作っていました。いちばん長く待ったやつは 40 分近く待ちました。配車画面は黄色一色。コンベヤー班はロボットが遅いと文句を言い、ロボット側はラインが速く流しすぎると文句を言った。はっきり言います:どちらも問題じゃなかった。問題は受渡し — その計算を誰もしたことがなかったんです。
今日のテーマはこれです:コンベヤー–AMR ドッキング、ロボットがコンベヤーラインの頭と尻で荷を受け渡しする方法。小さなディテールに見えます。自動化倉庫では、全例外の半分がこの一箇所から出ます。
コンベヤー–AMR ドッキングを成立させる 3 つの方式
コンベヤー端での AMR の積み下ろしには、主流の方式が 3 つあります。3 つとも試しました。傷跡がこちらです:
1 つ目、リフト式。 AMR がコンベヤー下のステーションで台車やパレットの下に潜り込み、持ち上げ、位置合わせし、降ろして去ります。利点はコスト — ラインはほぼ改造不要。欠点は速度です:1 回のリフト&アライメントサイクルに 20 から 30 秒かかり、台車とパレットはすべて同一仕様でなければなりません。最初はこれで始めました。ピークが来るとタクトが追いつかず、ラインが詰まりました。
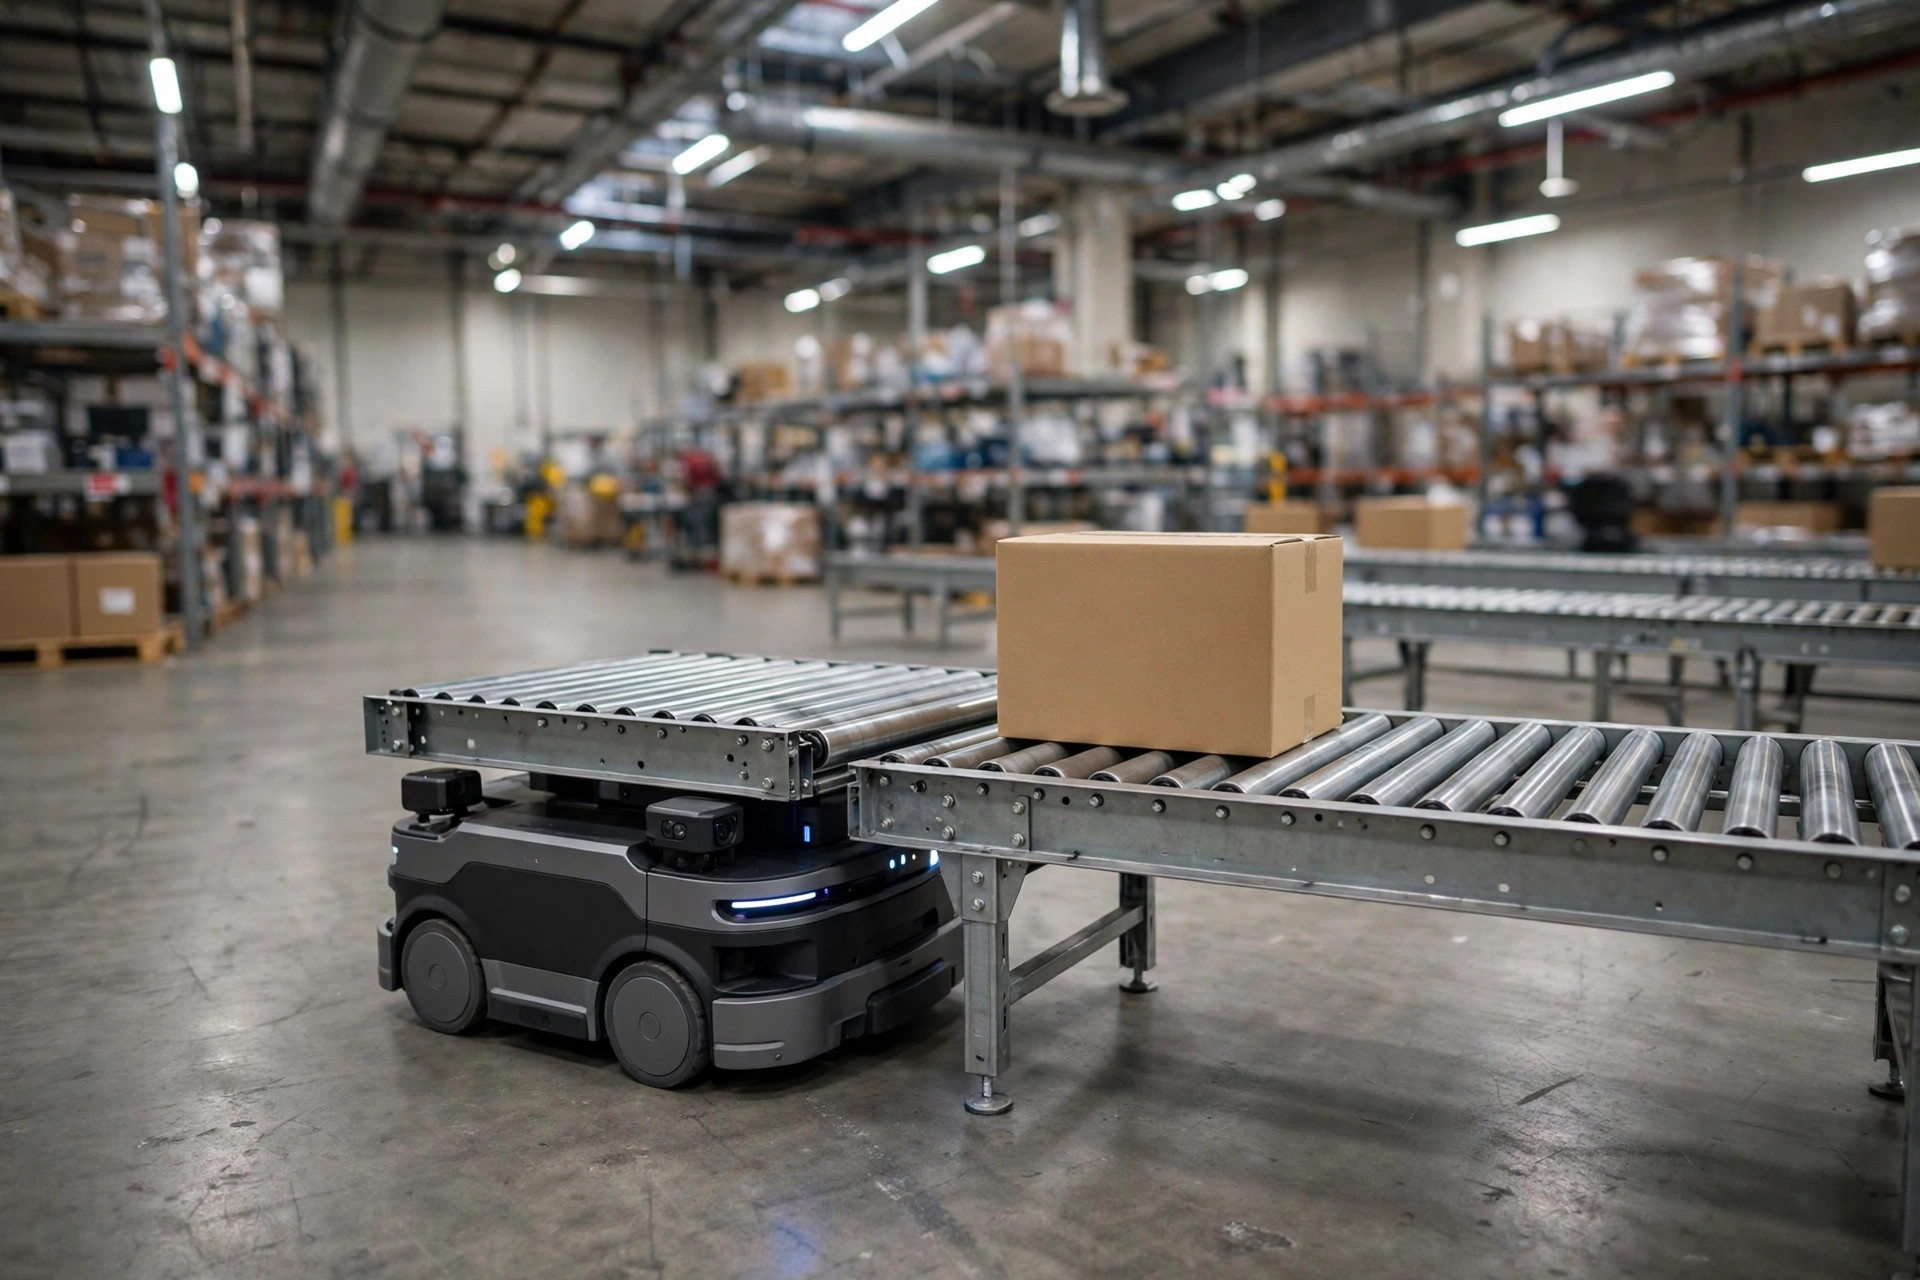
2 つ目、ローラードッキング。 AMR 自身がローラーセクションを積んでいます。ライン末端に寄せ、自機のローラーをコンベヤーのローラーに合わせ、箱がそのまま転がって渡ります。利点は速度 — 受渡しは約 10 秒、連続運転が可能。欠点はコストと精度です:2 つのローラーベッドの高低差が 5 ミリメートルを超えると、箱が詰まります。結局、歯を食いしばって売れ筋 SKU ライン用にローラー AMR を数台買いました。効果はてきめんでした。
3 つ目、手渡し転載。 ライン末端に人を置き、流れてきた箱を手で AMR のラックに積み上げます。笑わないでください — 多くの倉庫の現実です。改造コストゼロ、例外対応は最も柔軟。欠点:その人が席を外した瞬間に詰まる — そして夜勤でその仕事をやりたがる人は誰もいません。我々の現行方針:主要ラインはローラードッキング、テールラインや返品のような変動の激しいラインは手渡し転載です。
| 方式 | 受渡しタクト | 改造コスト | 例外対応 | 向いている用途 |
|---|---|---|---|---|
| リフト式 | 1 サイクル 20–30 秒 | 低い | 中程度 | パレット・台車、低タクト要求 |
| ローラードッキング | 1 サイクル約 10 秒 | 高い | 困難 — 詰まりには人手が必要 | 箱物、高タクトの主要ライン |
| 手渡し転載 | 人による | ゼロ | 最も柔軟 | 変動が激しく例外の出やすいライン |
タクト計算:ラインとロボットの待ち時間が最も高くつくムダ
ドッキングは突き詰めればひとつ:タクトのマッチングです。ラインの供給速度と AMR の搬出速度を合わせなければなりません。数字を出すと一目瞭然です:
主要ラインのひとつでは、コンベヤーが 1 時間に 120 箱を下ろします。AMR はライン末端から仕分けゾーンまで片道 90 秒、積み下ろしに 30 秒 — 往復 4 分です。1 台のロボットは 1 時間に 15 箱運びます。120 ÷ 15 = 8。理論上、追いつくには 8 台必要です。当時は 4 台しかいなかった — 渋滞は少しも不思議じゃありませんでした。
でも理論値でサイズを決めてはいけません。AMR 稼働率が 80% を超えると配車が列を作り始め、90% を超えると 1 件の例外でライン全体が止まります。 我々は今、稼働率 70% でサイズを決めています:8 ÷ 0.7 は約 11。つまり 11 台で回します — 3 台の予備が例外を吸収し、充電します。机上ではその 3 台はムダに見えます。あるピーク週には、3 回も助けられました。
ここが直感に反するポイントです:ドッキングでいちばん高いのは設備じゃありません — ラインとロボットが互いを待ち合う待ち時間です。 ローラー AMR はゆうに 6 桁の値段がします。1 時間遊ばせても、減価償却+機会費用を誰も値付けしません。でもラインが 1 時間詰まれば、仕分けラインの何十人もの人が手持ち無沙汰で立っている — 経理はその計算をして汗をかきます。だからフリートを組むときは、1 台足りないより 1 台多い方がいい。余分な 1 台は保険、足りない 1 台は事故です。
コンベヤードッキングが詰まるとき:3 段階の例外
ドッキングの例外は 3 段階に分かれ、今は段階ごとに対応しています。
第 1 段階:箱の詰まり。 ローラーの受渡し部で箱がねじれたり挟まったりします。毎日必ず数回起きます。我々の対策:ライン末端に光電センサーを付け、詰まりが 15 秒を超えたら自動アラーム、最寄りの巡回員が駆けつけてまっすぐにします。ルールはひとつ:AMR に詰まりを「押し切らせて」はいけません — 一押しで箱が変形し、下流の仕分け機がスキャンできなくなり、連鎖反応が始まります。
第 2 段階:ロボットのダウン。 AMR がネットワークや自己位置を失い、その場で固まります。配車はそのタスクを他のロボットに自動再割り当てしつつ、誰かが死んだやつを充電ゾーンまで押して再起動します。痛い目に遭って学びました:初期の配車にはタスクの引き継ぎがなく、1 台が死に、後ろに並んだ 3 台が待ち、ライン末端は 10 分でいっぱいになりました。今はダウンしたロボットは 2 分以内に人が対応します。SOP に書いてあります。
第 3 段階:ロット単位の例外。 オーバーサイズの箱のロット、あるいは WMS からのタスクデータ不良で、ライン末端が何度も詰まります。戦ってはいけません — すぐ手渡し転載に切り替えます:ドッキングポイント横のバックアップ手作業ステーションを開け、AMR を他のラインに回します。我々の原則:すべてのドッキングポイントの横に、必ず手作業のバックアップステーションを置く。 自動化すればするほど、手動のフォールバックが必要になります。矛盾しているように聞こえます。ピーク中に 2 回助かりました。
もうひとつ細かい点:ドッキングポイントの床。AMR は一日中、まったく同じ場所で強くブレーキをかけ、旋回します。だから床の摩耗は他のどこよりも早く、自己位置推定に使う床マーカーは 2〜3 か月に一度の点検が必要です。侮ってはいけません — 10 回中 9 回、自己位置ロストはただのマーカーの摩耗です。
ドッキングが割に合うとき:3 つの条件
すべてのラインに AMR ドッキングが向いているわけではありません。我々のルールは 3 条件で、ひとつでも欠けたらやりません:
1 つ目、安定した物量。 日次物量の変動が 30% を超えるラインでは、タクトは決して合いません。AMR は一日中「箱待ち」と「箱追い」を往復するだけ。そこは手渡し転載の方が柔軟です。
2 つ目、均一な箱サイズ。 箱の寸法がばらつきすぎると、ローラードックのガイド機構が調整できず、詰まり率が上がり、例外処理に使う人手が節約した人手を上回ります。まず箱サイズを標準化してから、ドッキングの話です。
3 つ目、十分な距離。 AMR の走行が短すぎる — たとえばライン末端から仕分けゾーンまで 20 メートル — と、ロボットは走るより旋回とドッキングに時間を使い、計算が合いません。我々の社内基準:片道 50 メートル超の走行だけをドッキング検討対象にします。
そして順番を間違えないでください:まずタクトを決め、次に設備を選び、ラインの改造は最後です。 我々の最も高くついた失敗は、AMR を先に買ってしまい、コンベヤーの高さがロボットに合わないことに後から気づいて — ラインを二度手間改造したことです。設備ベンダーはそんな警告をわざわざしてくれません。彼らはロボットを売っているだけです。
最後に同業のみなさんへの一言:コンベヤー–AMR ドッキングはもうずいぶん前に技術の問題ではなくなりました。オペレーションの問題です — タクト計算を誰がしたか、例外は誰が捌くか、変動をどう吸収するか。この 3 つを買う前に答えてください。ベンダー選びより 10 倍重要です。
Chen Feng(倉庫運営マネージャー)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。