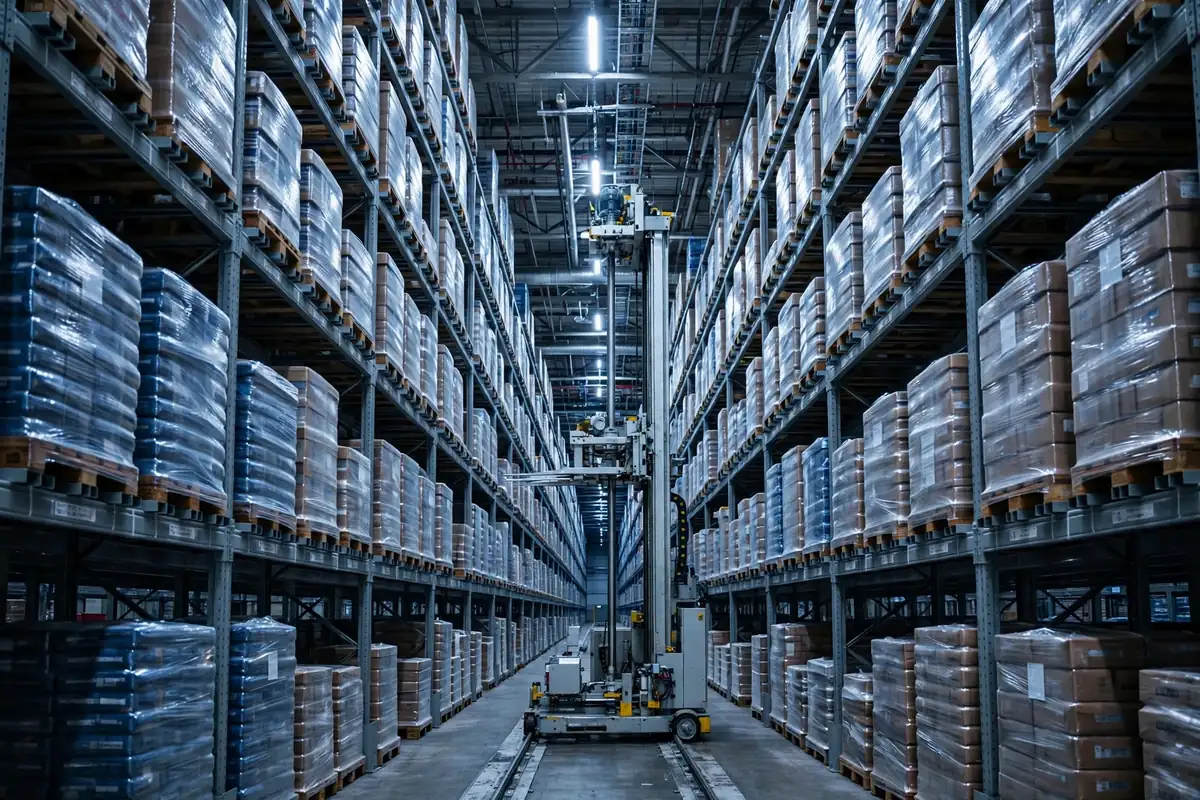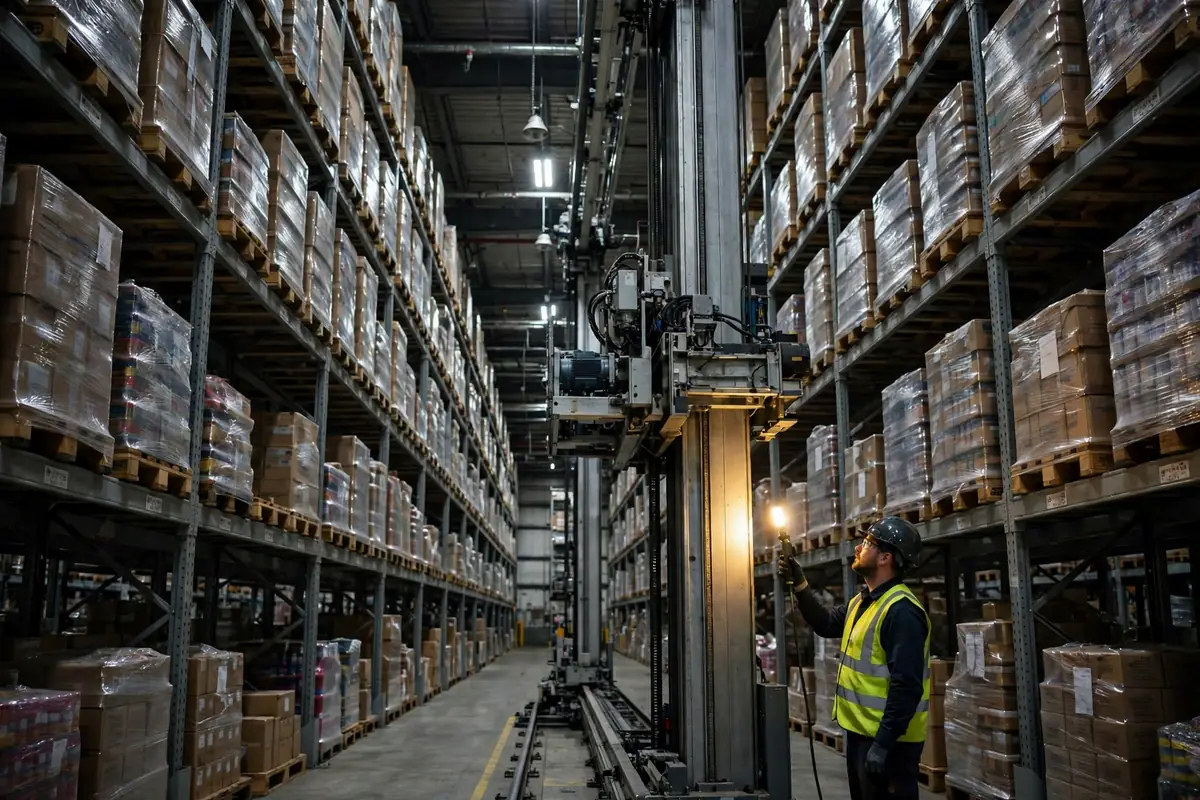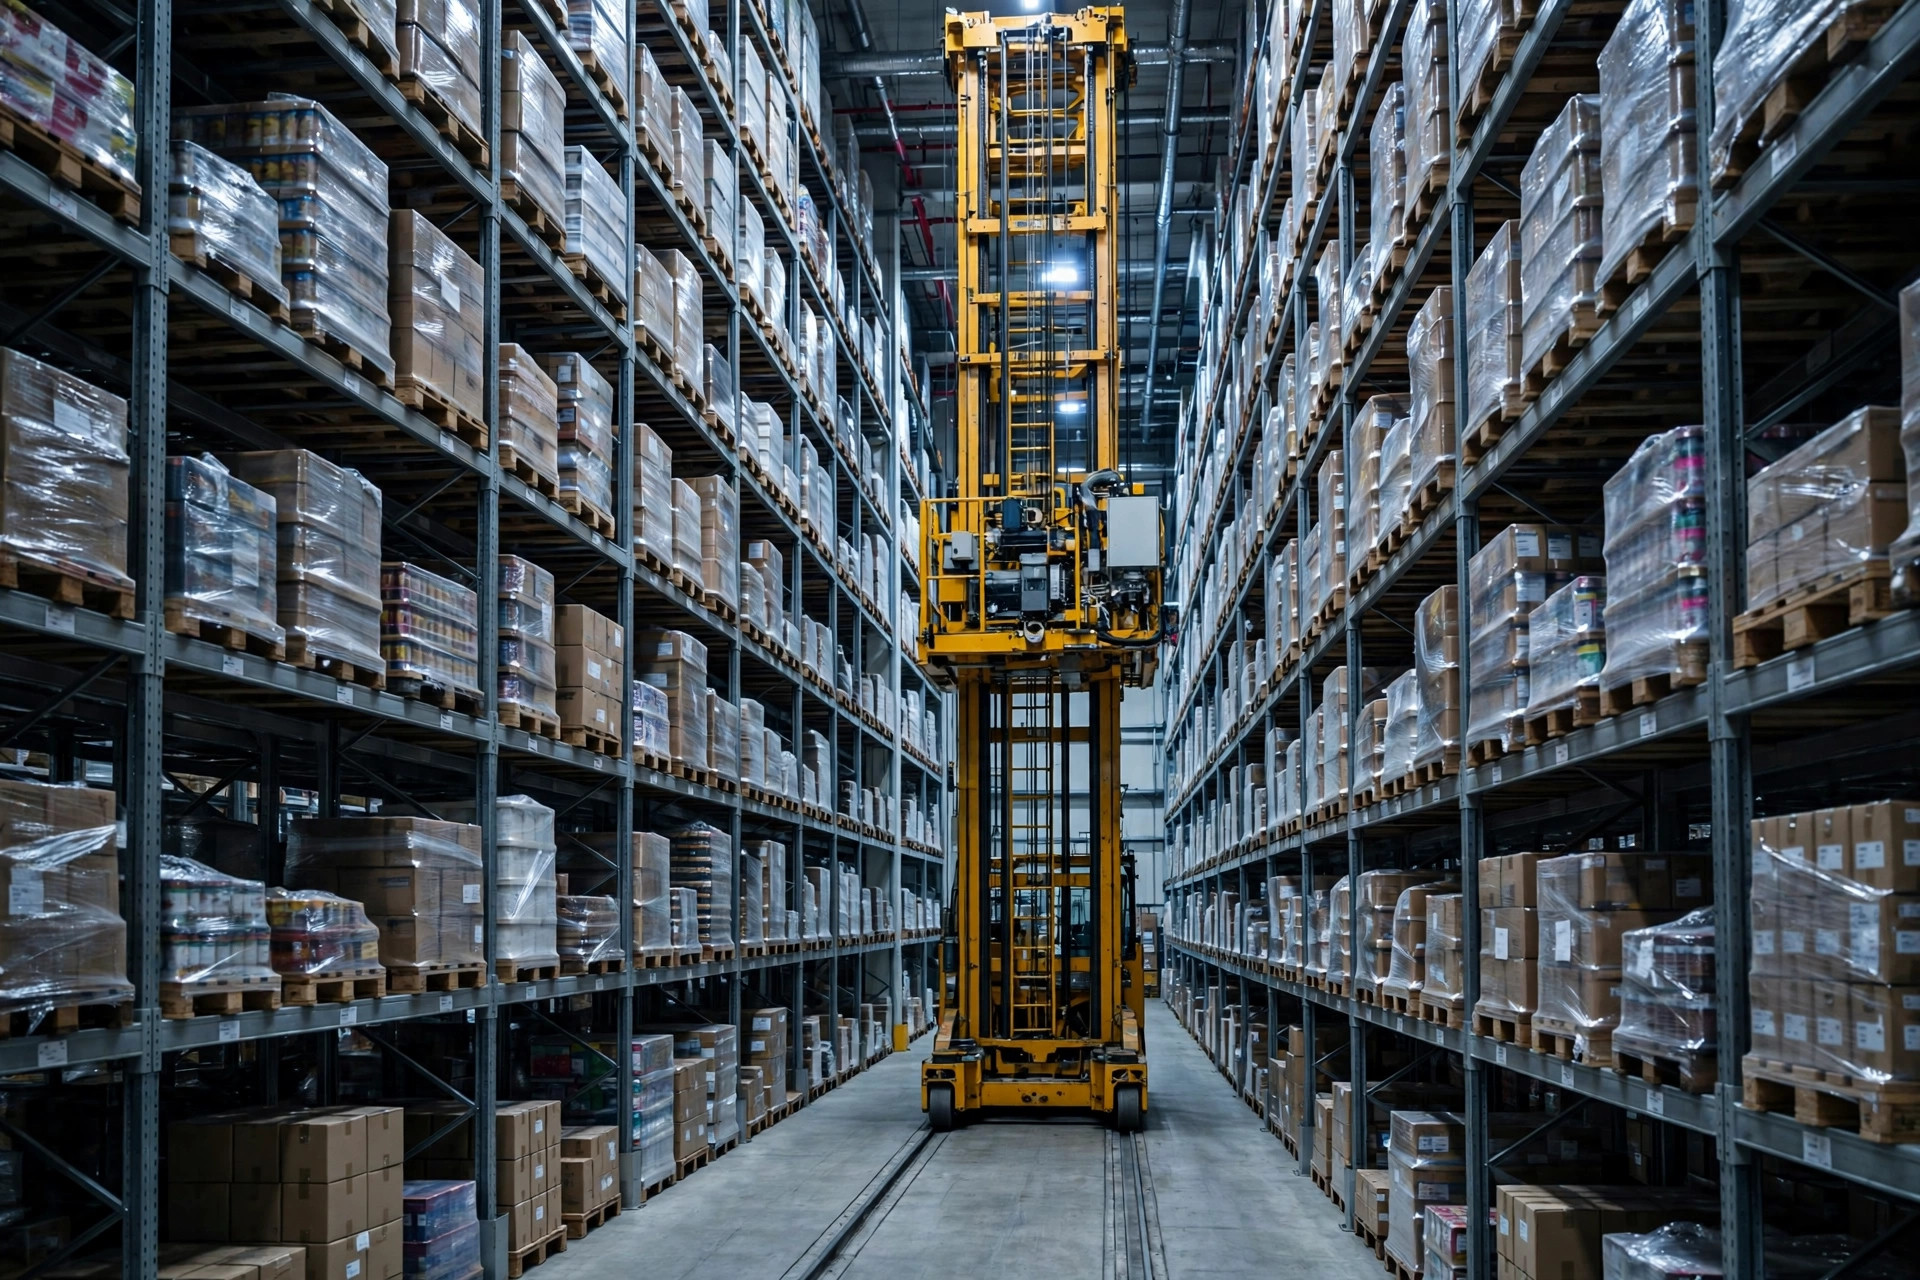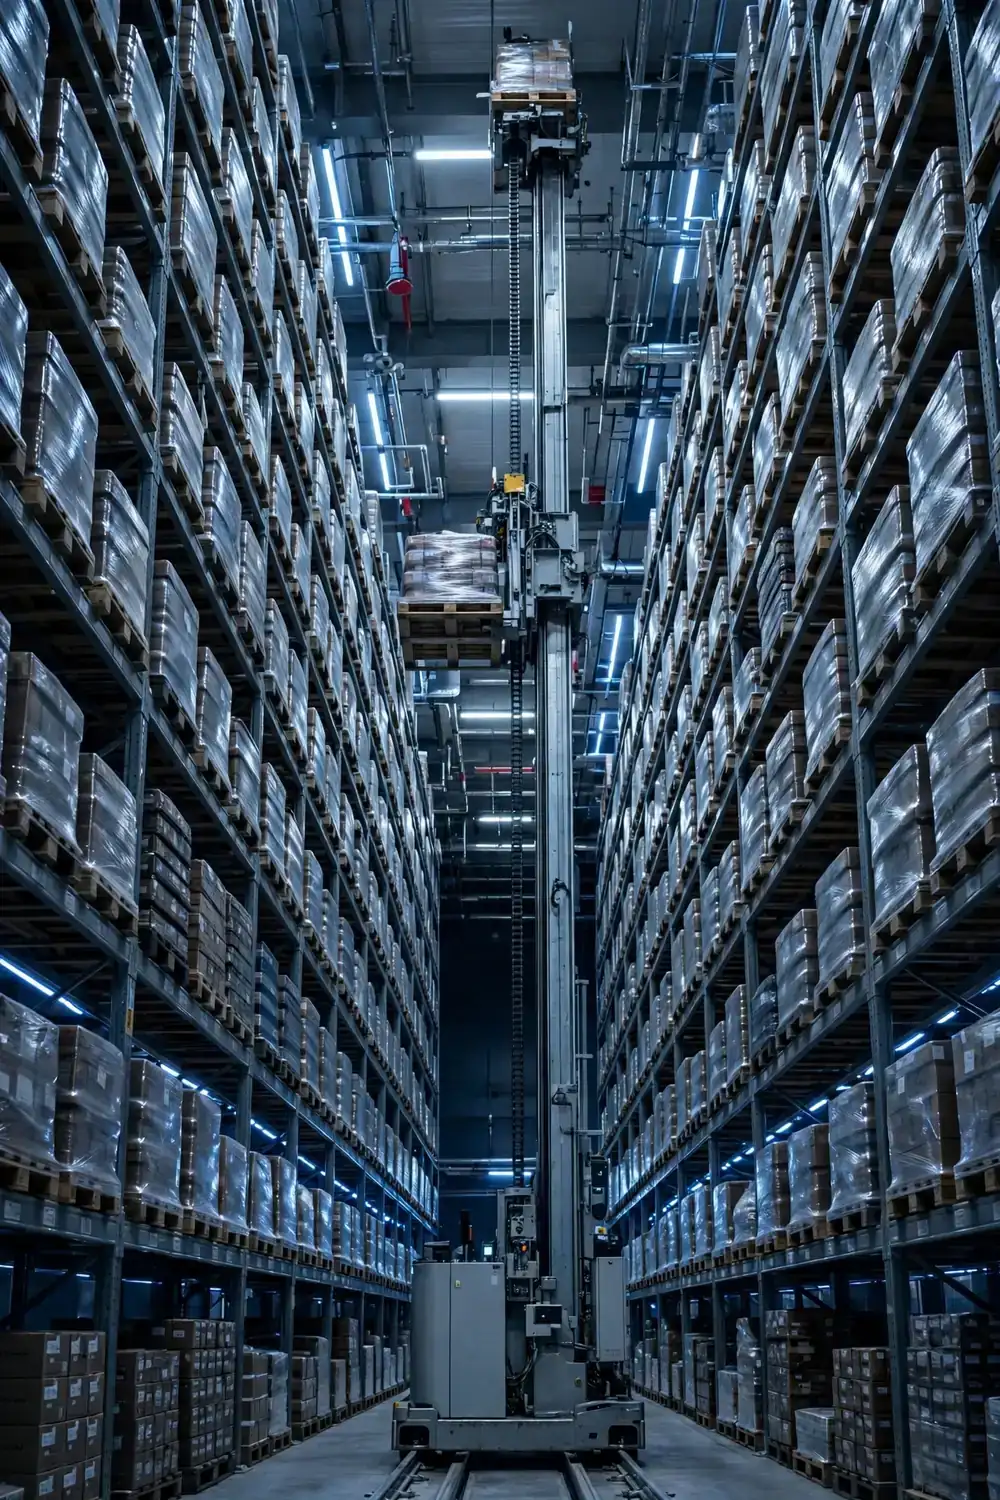
まず原理から始めよう。多くの人が間違った場所から出発するからだ。自動倉庫が出荷に遅れ始めた途端、誰かがスタッカークレーンが遅すぎる、もっと速い機械が必要だと言い出す。スタッカークレーンは、エレベーターとフォークリフトを掛け合わせたようなものだと考えてほしい。通路をレールに沿って走り、水平に移動し、垂直に昇降し、フォークを伸ばしてパレットを取り、来た道をずっと戻ってくる。この往復が1サイクルだ。ASRSスタッカークレーンの空走利用率とは、単純に、そのサイクルのうち実際に何かを運んでいる時間の割合のことであり、私が見てきたほとんどの倉庫では、かろうじて半分程度しかない。荷を積んだ半分だけが価値を生む。残りの半分は空走で、時間を燃やしているだけだ。
主流のパレット用スタッカークレーンは毎分120から160メートルで走行し、高性能機は240に達し、昇降は毎分60メートルほどだ。これらの数値はメーカーのカタログからそのまま取ったもので、私はそれに異議を唱えない。問題は、カタログの速度はどれも、半分が空走のサイクルでは生き残れないことだ。機械は遅くない。走り方が無駄なのだ。このギャップこそ、ASRSスタッカークレーンの空走利用率が測るものだ。クレーンの時間のうち、実際に荷を運んでいるのはどれだけか。
2年前、私はあるEコマース倉庫の仕事をした。通路は8本、高さ12メートル、クレーンの水平走行速度は毎分150メートルという定格だった。オーナーはピークシーズンの出荷が追いつかないため、もう1台クレーンを増やそうとしていた。私は現場でストップウォッチを持って2日間過ごし、数十サイクルを計測したところ、シングルコマンドサイクルでは、空の復路がサイクル時間のほぼ半分を食っていることが分かった。クレーンを増やしても、それは解決しなかっただろう。2台の機械が一緒に空走することになっただけだ。これが、私が内訳を説明したい請求書だ。
空走の3つの原因
空走は1つの問題ではない。3つの問題が重なっている。
1つ目はタスクの順序付けだ。シングルコマンドサイクルは1回の往復で1つの仕事しかしない。入庫か出庫をして、空で戻ってくる。デュアルコマンドサイクルは1回の往復で2つの仕事をする。入庫でパレットを運び入れ、帰り道に別のパレットを出庫する。違いは微妙ではない。シングルコマンドサイクルでは、走行距離のおよそ半分しか荷を積んでいない。デュアルコマンドサイクルでは、その割合は70パーセント前後まで上がる。多くの倉庫はデュアルコマンドを一度もオンにしていないか、オンにしてもペアリングのロジックがあまりに粗雑で、入庫タスクと出庫タスクが実際には出会わない。ペアリングを正しくすることが、ASRSスタッカークレーンの空走利用率に対する最大のてこだ。クレーンが空走し続けるのは、スケジューラが空走しない理由を与えていないからだ。
2つ目の原因はスロッティングだ。最も動きの速い商品を、通路の最も遠い端に置けば、クレーンは毎回必ず全距離を走らされる。かつて私は、最高量のSKUを袋小路の通路の奥に置いていた倉庫を見た。「あの棚が空いていたから」という理由だった。棚は埋まり、クレーンは毎日無駄な走行の代償を払った。逆に考えよう。商品の流動速度が高いほど、通路の入口に近く、低いレベルに置くべきだ。1回の往復で数十メートル節約することなど大したことには聞こえないが、それを1日数千サイクルで掛け算してみればいい。そうなれば、それは本物のスループットだ。
3つ目の原因は通路の衝突だ。入庫タスクと出庫タスクが1つの通路でぶつかる場合や、複数の機械が1つの通路を共有する場合、クレーンは互いを待ち合うことになる。1台のクレーンが通路の奥深くで作業し、もう1台が入口で入るのを待つ。車線が1本しかない道路で、2台の車が向かい合ってどちらも動けない状態だ。さらに悪いのは、入庫側と出庫側を同じ側に置くことで、すべての交通が1つの開口部に押し込まれ、ピーク時に渋滞する。機械に問題はない。レイアウトが速度を食いつぶしているのだ。
この3つのうち、1つ目が最も誤診されやすい。オーナーは出荷が遅いのを見て、より速い機械や、より多くの機械に手を伸ばす。しかしクレーンはすでに毎分150メートルで走っている。速度を上げても、ほとんど何も削れない。速度がボトルネックだったことは一度もないのだから。空走こそがボトルネックだった。
1サイクルの時間内訳:空走はどれだけか
私の言うことを鵜呑みにしないでほしい。典型的なパレットクレーンで数字を追ってみよう。まず前提を明示する。通路の長さは60メートル、棚は通路の半分、30メートルの位置で高さ12メートル、水平走行は毎分150メートル、昇降は毎分60メートル、フォークのハンドリング時間は現場経験から見積もったものだ。
| 動き | 時間 | | 往路(荷積み) | 30 m 走行、約12 s、12 m 昇降、約12 s、フォークでの取り出し、約8 s | | 復路(空走) | 30 m 走行、約12 s、12 m 下降、約12 s、フォークでの置き、約8 s | | シングルコマンドサイクル、合計 | 約64 s、そのうち約32 s が空走 |
これが明白な数字だ。64秒のサイクル、そのうち32秒が空走。機械の時間の半分は何も生み出していない。では同じ往復をデュアルコマンドサイクルで実行してみよう。行きに1パレットを入庫し、帰りに1パレットを出庫すれば、同じ往復で2つのタスクが完了する。1タスク当たりの空走はほぼ半分に減る。速度は1桁も変わっていない。それでもスループットは上がった。
比較として、小さなトートやカートンを扱うミニロードクレーンは、良好なデュアルコマンド運用で、1通路あたり毎時およそ100から150のデュアルサイクルをこなす。パレットクレーンはその数字には届かないが、ロジックはまったく同じだ。サイクル数は最高速度ではなく、空走の割合で決まる。速度は天井だ。空走は床だ。床が漏れているなら、天井を高くしても何も得られない。
デュアルコマンドサイクルとリスロッティング、実践編
まずデュアルコマンドだ。倉庫制御システムは2つのことをしなければならない。通路と時間枠で入庫タスクと出庫タスクをペアリングし、1回の往復で2つの仕事をすること。そして出庫タスクを通路ごとにバッチ化し、クレーンが1回の走行で一度に1つではなく複数の出庫を取り上げることだ。どちらの変更も新しいハードウェアは不要だ。両方ともスケジューリングのロジックだ。変更の後、1週間運用して、シングルコマンドサイクルの割合を比較してみてほしい。数字が自ら語るはずだ。
次にリスロッティングだ。方法は地味だが、効果がある。3か月分の出庫データを引き、SKUを流動速度でランク付けし、上位20パーセントを通路の入口に最も近い棚へ移す。低いレベルから先にだ。動きの遅いものは奥深く、高い場所へ行く。確かに、在庫の移動にはシャットダウンと労働時間がかかり、そのコストは現実のものだ。しかし一度やってしまえば、クレーンの平均走行距離は下がり、利益は毎日毎日回収できる。面倒だからと3年間リスロッティングを避ける倉庫もある。在庫はどんどん散らかり、クレーンはますます遠くまで走り、効率は静かに血を流し続ける。それは怠慢であり、運用上の問題として請求されているだけだ。
最後に、通路の衝突だ。建物が許す限り、入庫側と出庫側を分離すること。すべての交通を1つの開口部に押し込んではいけない。同じ通路を叩き続けるのではなく、タスクを通路全体に分散させること。分離が不可能なら、出庫ピークの時間帯に入庫タスクを30分ずらすこと。ずらすことは、最も安い能力拡張だ。
ついでに、私がいつも目にする偽の要件に一発食らわせよう。プロジェクトによっては、「利用可能な最速のスタッカークレーンが必要だ」と言い出し、毎分240メートルという数字を入札書に書き込む。だが通路は60メートルしかない。機械は加速し終わる前にブレーキをかけなければならない。見出しの速度は実際には決して実現しない。通路が短いほど、速度は重要でなくなる。まず空走を直し、それから速度が十分かどうかを問うこと。それが正直な作業の順序だ。
では、そのお金は価値があるのか。1つの数字を見てほしい。ASRSスタッカークレーンの空走利用率。クレーンが空走しているサイクル時間の割合だ。それを下げれば、出荷スループットがついてくる。
Da Liu(自動化エンジニア)著 英語版からの翻訳。内容に相違がある場合は英語版を優先します。