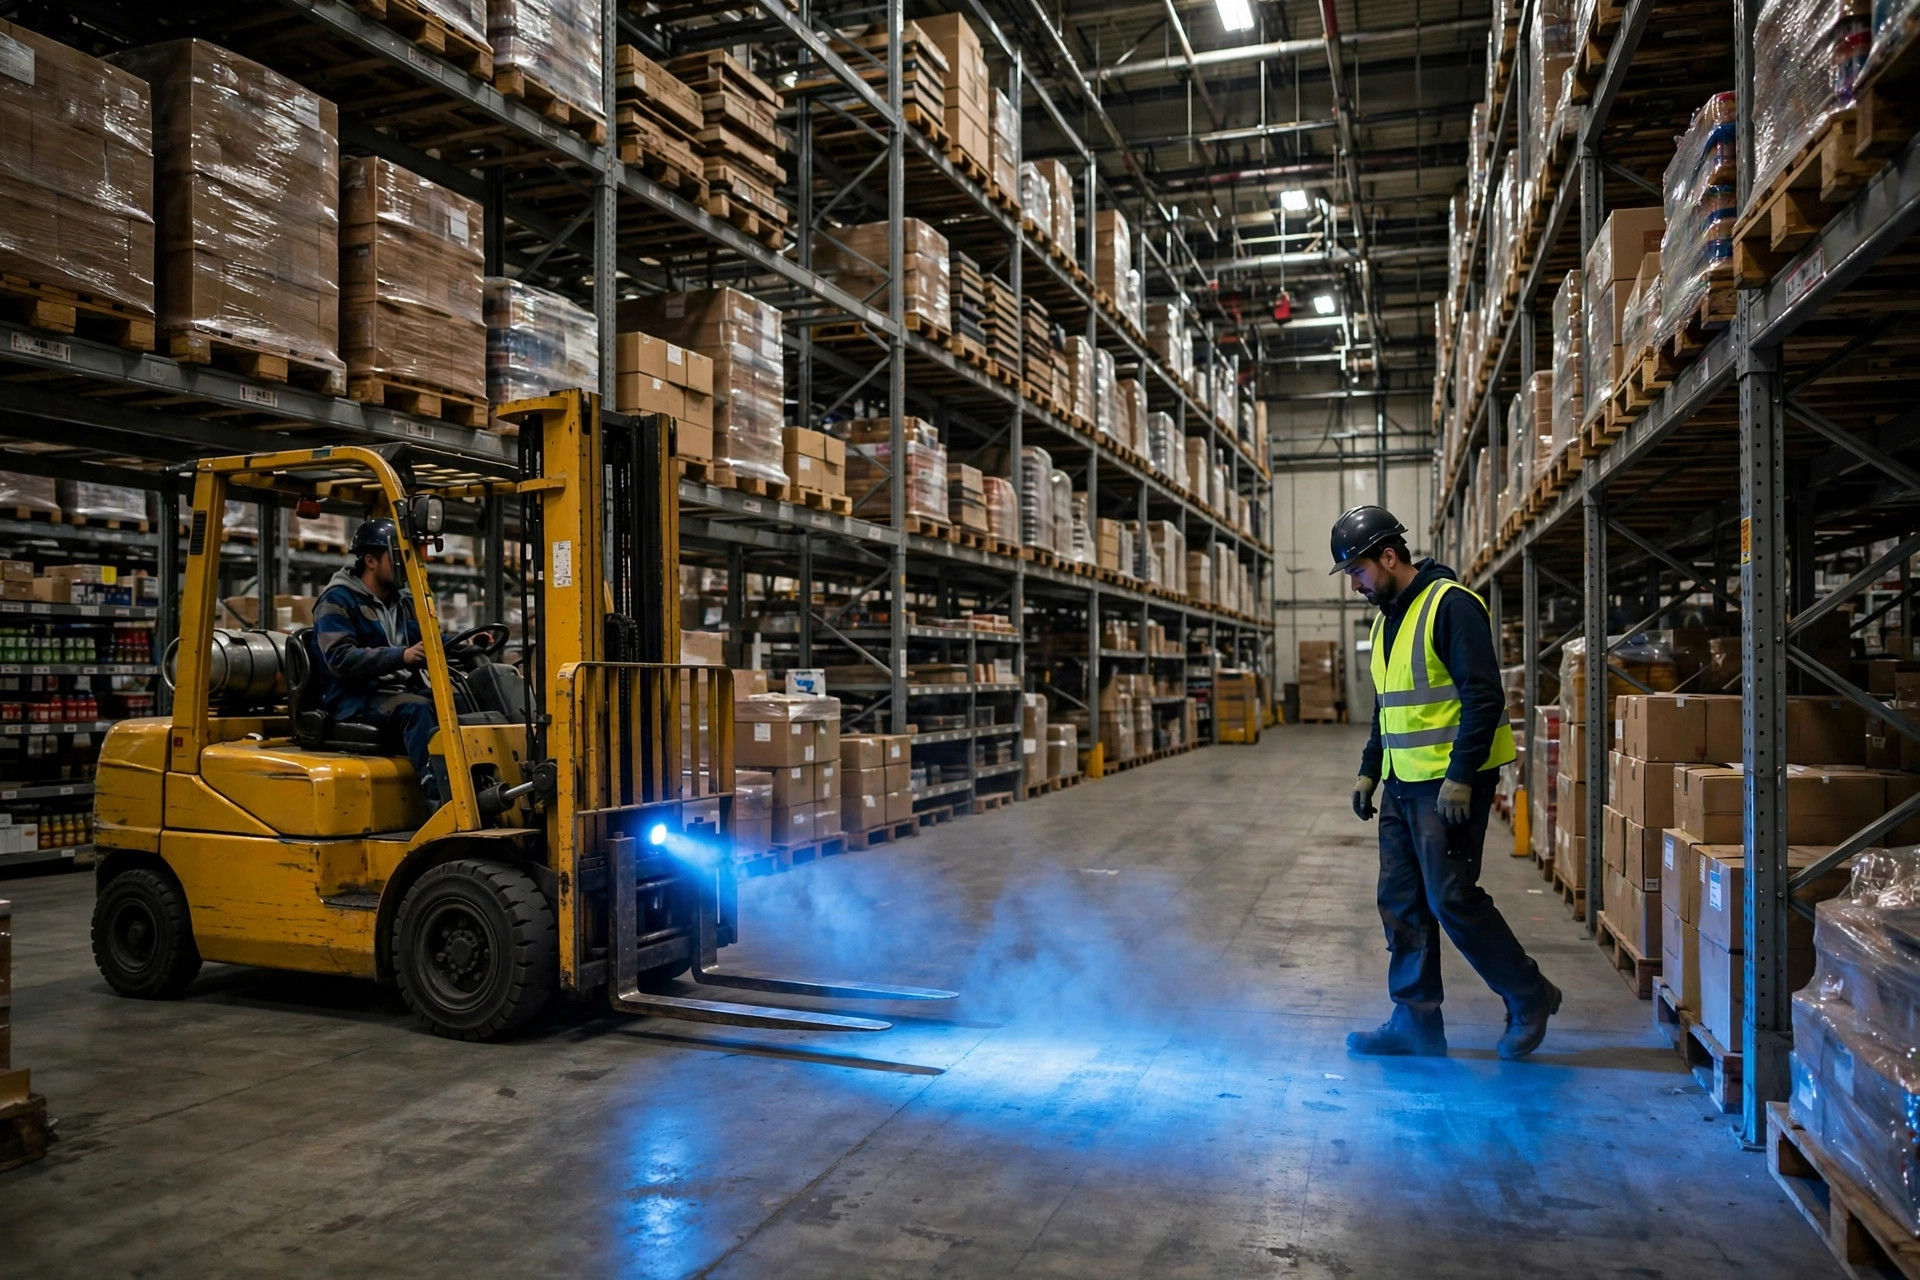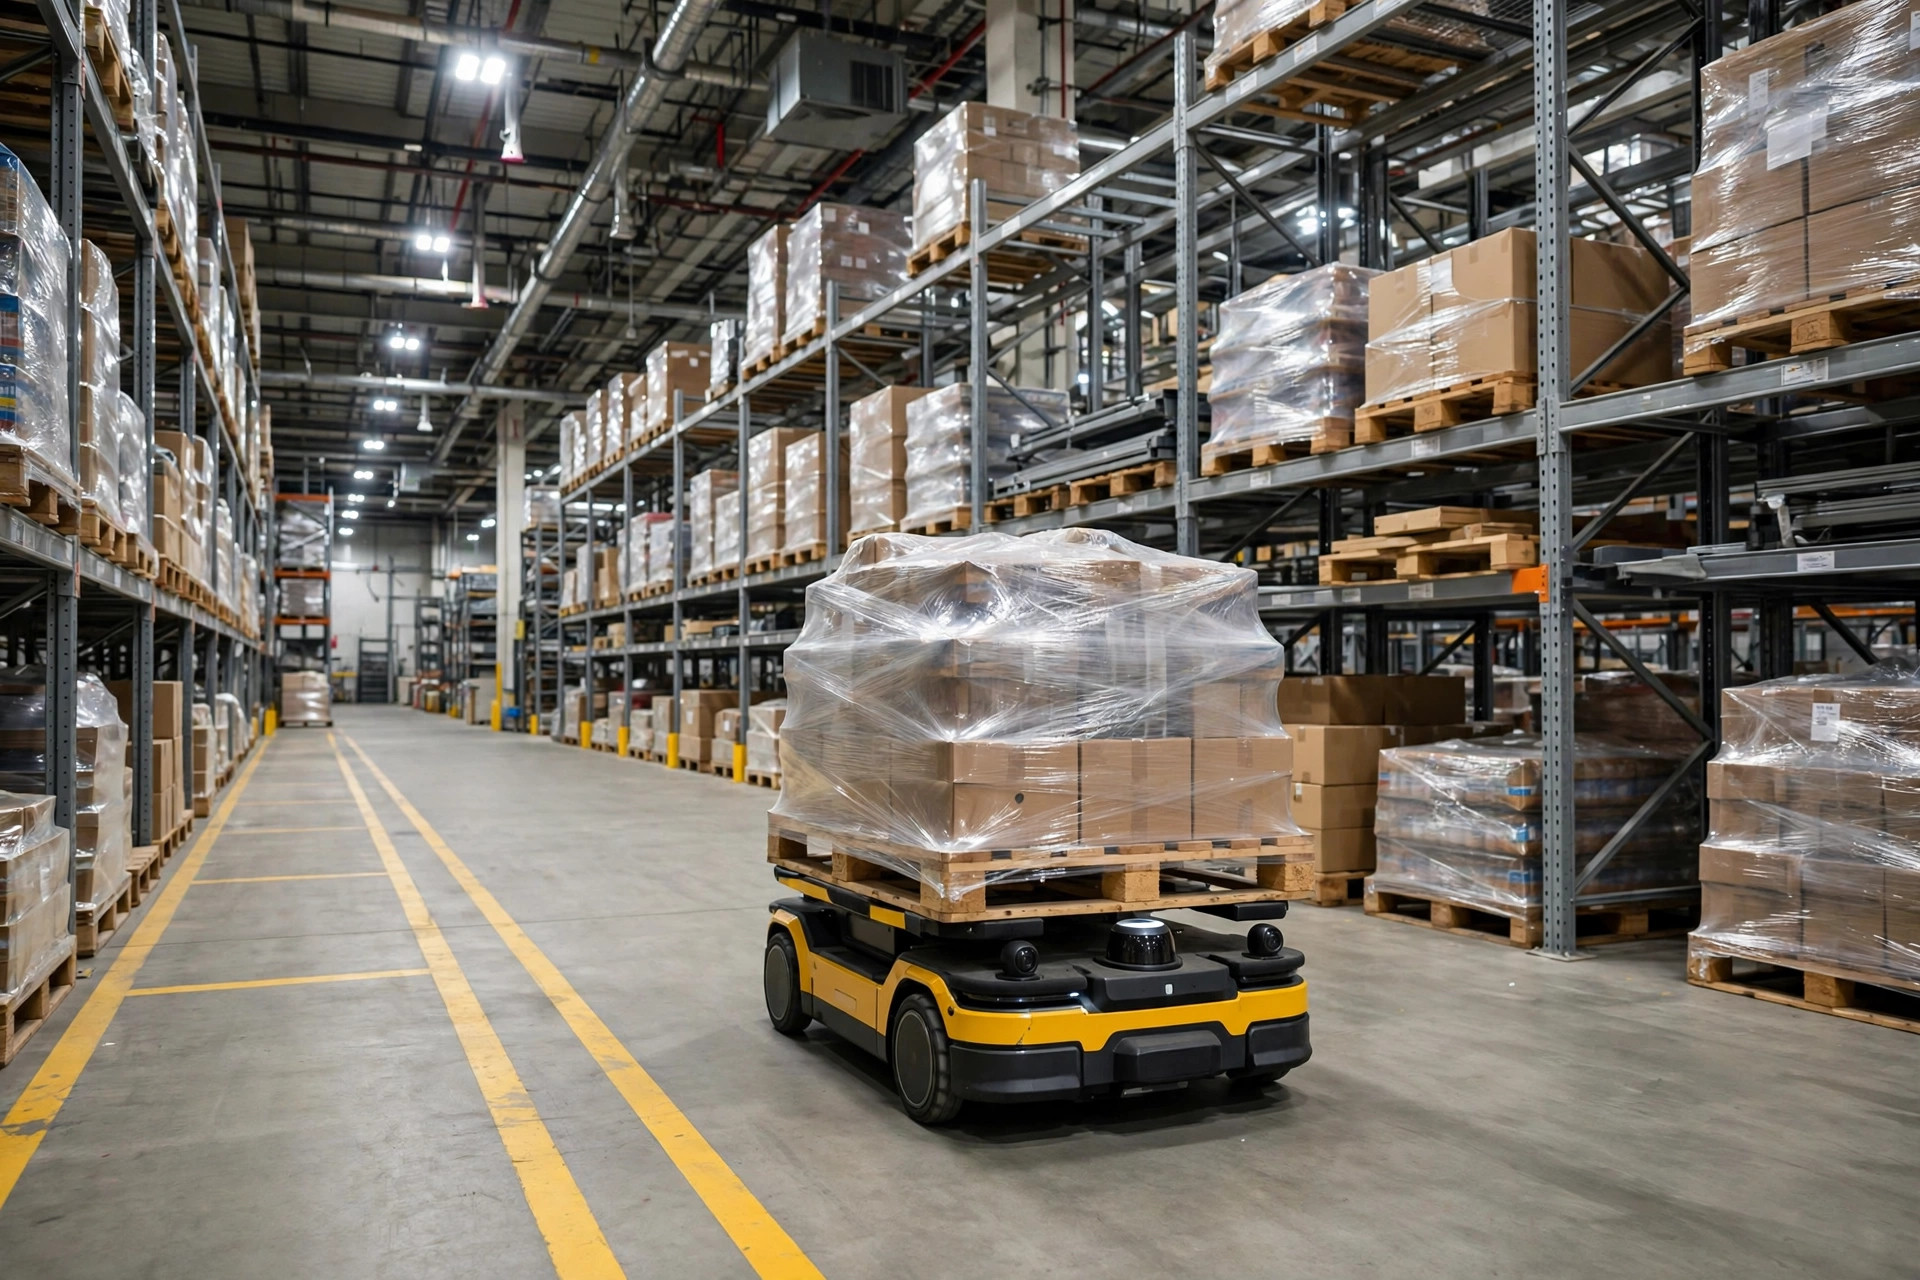
「人の前で止まります」。AMRの営業マンが必ず切り出すのはこの言葉だ。そして発注書にサインしたあと、多くの経営者がこの言葉で安心して眠れるようになる。私は、十数台のロボットがメイン通路を走る一方で、ピッカーやQC技術者が同じレーンを歩いている倉庫をいくつも見てきた。現場の管理層は「システムが十分に賢いから、誰も譲る必要はない」と言う。素晴らしい話だ。そうだろう?
私はいつも現場スーパーバイザーに1つの質問を投げかける。すると空気が変わる。LiDARのスキャン面が地面からどれくらいの高さにあるか、ご存じですか?10人中8人は答えられない。2Dスキャナの多くは床から約1フィートの高さにあり、単一の水平面を走査している。その面より上にあるものは見えない。下にあるものも見えない。床に平置きされたフォークリフトのツメは高さがわずか数インチだ―横から滑り込ませれば、スキャナは空気しか見ない。通路に転がり出た段ボール箱、落ちたストレッチフィルムの切れ端も同じだ。ロボットの「視線」には入っていない。
痛いところを突くと、スキャナは「人」を見ているのではない。反射する輪郭を見ているだけだ。夜勤の作業員が暗いフーディーを着て、薄暗い通路照明の下でスマホにうつむいていれば、返ってくる反射は弱い。検出から分類、そして完全停止まで、どのステップにも時間がかかる。機械がどれだけ速く反応しても、物理には勝てない―センサは周期的に走査するし、荷物を積んだロボットにはブレーキをかけるための距離が必要だ。これは品質不良ではない。世界がそういう仕組みなだけだ。
昨年、私はオハイオ州コロンバス郊外のフルフィルメントセンターで、カメラ越しにヒヤリハットを目撃した―約400,000平方フィートの敷地で、夜間は約24台のAMRが稼働している。午前2時ごろ、節電のため通路の照明の半分が落とされた中、梱包作業員がスマホを見ながらAMRのメインレーンを斜めに横切った。ロボットがラックの角を曲がって現れ、減速はしたものの完全には止まらなかった―その男性から1メートルも離れずに停止した。彼は冷や汗をかいた。ロボットは2秒間停止し、再び動き出し、システムログには1行だけ記録された。「障害物回避」。けが人はなし。報告書すら提出されなかった。
後で倉庫マネージャーに言った。これは「システムが素晴らしく機能している」のではない。これはヒヤリハットだ。同じ行動を、昼間の忙しい入荷エリアで、あるいは反応の遅いベテラン従業員が相手だったら、全く別の話になっていただろう。運は、倉庫で最も高くつく消耗品だ。
スキャナが見えないものこそが本当の危険
安全ゾーンを1つでも描く前に、スキャナには3つの生まれつきの死角があることを認めよう。1つ目は高さ。低い障害物は、先ほど述べたようにほぼ五分五分だ。2つ目は角。ラック、柱、積み上げられたパレットがスキャンラインを遮るため、交差点ではロボットと人がお互いに「突然現れる」のが日常茶飯事だ。3つ目は材質。暗い色の服、透明なストレッチフィルム、磨かれたステンレスは反射が弱く、システムの分類が遅れる。
だからプロのアプローチは、ロボットの周りに2つの同心円を設けることだ。外側は減速ゾーン―何かが入ればロボットは減速してライトを点灯させる。そして内側は停止ゾーン―さらに近づけば急ブレーキをかける。これらの円の大きさは勘ではない。積載量、速度、床の条件で決まる。傾斜でフル積載のロボットは、平坦なコンクリート上の空車よりはるかに長い停止距離を必要とする。実際の数値は機器メーカーの安全マニュアルから取る―営業マンの口上からではないし、自分の巻尺からではなおさらだ。マニュアルと、現場でOSHAが求めるものだけが根拠だ。
嫌われることを承知で言おう。ソフトウェアの障害物回避だけに安全のすべてを賭けるのは、ブレーキパッドをガードレール代わりにするようなものだ。ブレーキパッドはすり減る。ソフトウェアは分類を間違える。ガードレールは間違えない。
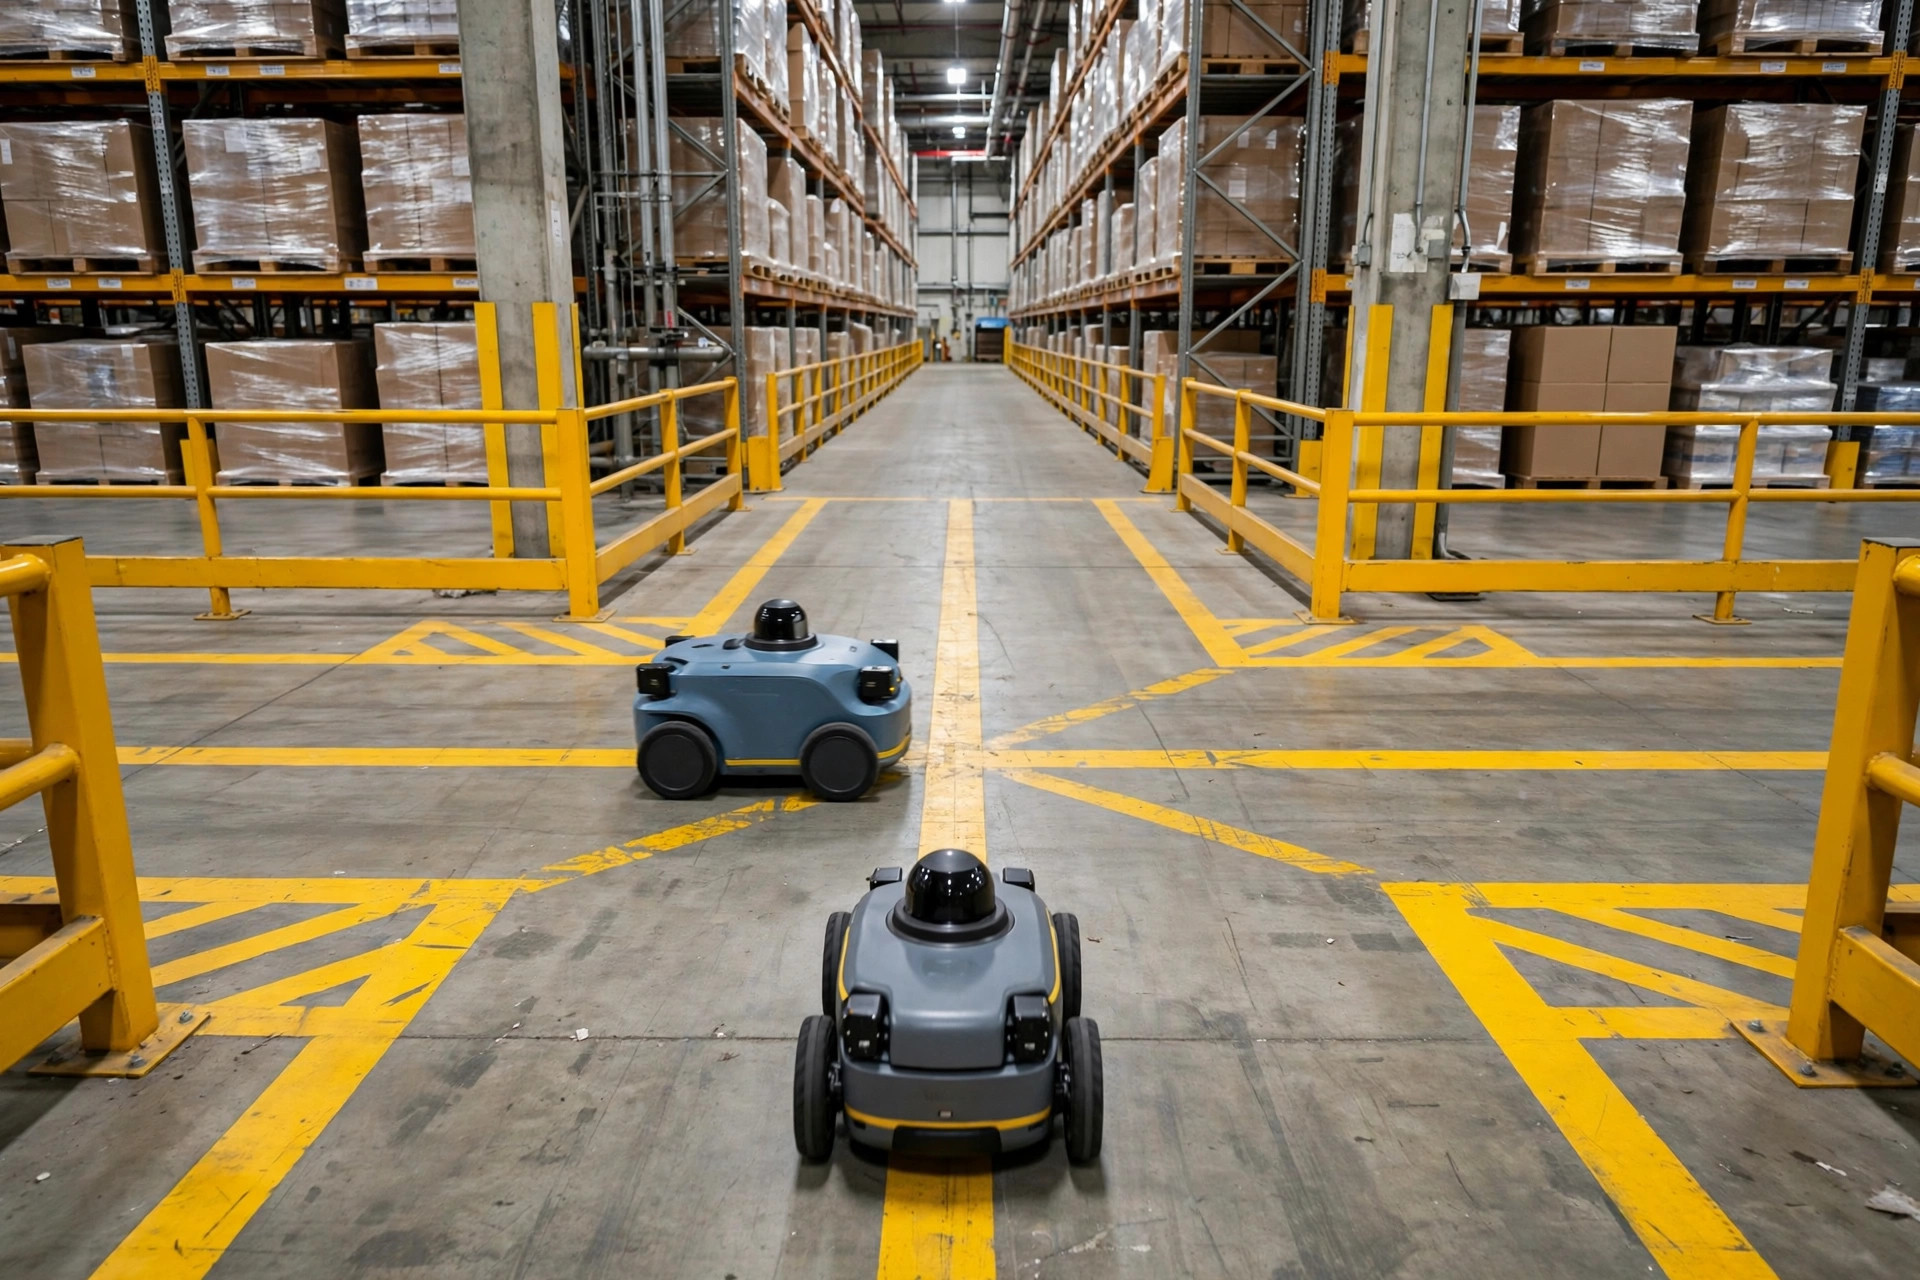
床のペイントはクラウドのコードに勝る
歩行者通路とAMRルートのルールは1つだ。分けられるところは分けろ。分けられないところは、交差点として扱え―共有スペースとして扱うな。方法は嬉しいほどローテクで、だからこそ機能する。歩行者通路には黄色の床面マーキング、重要区間にはガードレール、交差点にはゼブラ式横断帯、レイアウトが許せば一方通行だ。人と機械がそれぞれ専用レーンを持てば、出会う機会すら生まれない。
本番は交差点だ。安価な3つの対策がすぐに元を取る。凸面鏡、減速の看板、音と光のアラートだ。ロボットはカーブの手前で減速して点滅する。歩行者は遠くからそれを確認できる。200,000平方フィートの建物にこれらをすべて導入しても、費用は低い方から中程度の5桁ドルだ―1件の事故のダウンタイム、調査、保険料の値上げに比べれば小銭だ。
「ソフトウェアは十分賢いから、物理バリアはやりすぎだ」と言う経営者の倉庫を3つ見てきた。その後、ある倉庫のEHSマネージャーがこっそり教えてくれた。保険会社が現地監査に来たとき、監査員の最初の質問はこうだった。歩行者通路はロボットのルートとどう物理的に分離されていますか?この質問に答えられなければ、保険料交渉がどうなるかはもう分かるはずだ。保険料を受け取る側ですら、私たちより先に気づいていた。コードは正直な人を正直に保つ。ガードレールは全員の命を守る。
3つの危険箇所は直線路には決してない
直線通路では、人とロボットが正面から近づく場合、スキャナはすべて見える―建物で最も安全な場所だ。事故は受け渡しポイントで起きる。人とロボットのワークフローが同じ場所で交差する地点だ。私は3つに絞った。それぞれ、現場に立って10分間観察する価値がある。
1つ目:入荷ステージングエリア。人が手作業で荷下ろしし、パレットが床に置かれ、フォークリフトが行き来し、AMRがその合間を縫って貨物を運ぶ。人とロボットが同じ面積を奪い合う。最も散らかったゾーンであり、「一時的だから」と見過ごされやすいゾーンだ。
2つ目:メイン通路の交差点、特にラックの角。歩行者がAMRルートを横切る場所では、ラックが視線を完全に遮るため、双方が「突然現れる」。本物の交差点として扱え。ミラー、看板、減速。この3つ、例外なしだ。
3つ目:充電・メンテナンスエリア。技術者が「スタンバイ」状態のロボットの間を歩き回り、部品交換やセンサの拭き掃除をする―1つの指令で動き出す状態だ。ロックアウトとタグ付けなしにロボットを整備するのは、弾の入った銃を掃除するようなものだ。
試運転と日常運用では、異なるプレイブックが必要だ。試運転中はルートが毎日変わり、パラメータも頻繁に調整される―現場に監視役を置き、減速を徹底し、必要なら一時的にレーンを閉鎖する。3日のスローダウンは、1つの悪い午後よりずっといい。日常運用では、固定ルートが油断を生む。「半年間何も起きていない」は、あらゆる事故報告書の書き出しだ。そのときに効くのは2つの習慣だ。安全ゾーンがパレットやゴミ箱に占拠されていないか現場を歩いて確認すること。そしてシステムログから「緊急停止」イベントを抜き出すことだ。緊急停止の件数が増え始めていたら、システムは事前に警告状を送っている。
管理層向けのチェックリストをどうぞ。オフィスの壁に貼って、四半期ごとに見直してください。
- 歩行者通路とAMRルートは物理的に分離されているか。交差点は交差点として管理されているか。
- LiDARの減速・停止ゾーンのパラメータは、現在の積載量と速度に照らして再確認されたか―営業マンの言葉ではなく、メーカーマニュアルに基づいて。
- 3つの高リスク受け渡しポイント(入荷ステージング、メイン通路の交差点、充電・メンテナンス)それぞれに責任者がいて、雑然としていないか。
- 夜勤と休日について、照明と人員配置のリスクレビューは独自に行われたか。
- 緊急停止ログを実際に誰かが読んでいて、傾向は悪化していないか。
- 新入社員の研修に、ロボットの死角についてのレッスンは含まれているか。
結局のところ、問題は「AMRは人の前で止まるか」ではなかった。「AMRはすべての人を、いつでも見ることができるか」だ。できない。機械が見えないものを認め、その隙間をレールとペイントとルールで埋めよう。倉庫の現場で20年かけて学んだ順序はこうだ。まず物理的な分離、次にインテリジェントな回避だ。この順番を逆にすれば、遅かれ早かれ授業料を払うことになる―問題はそれを保険会社に払うか、運に払うかだけだ。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。