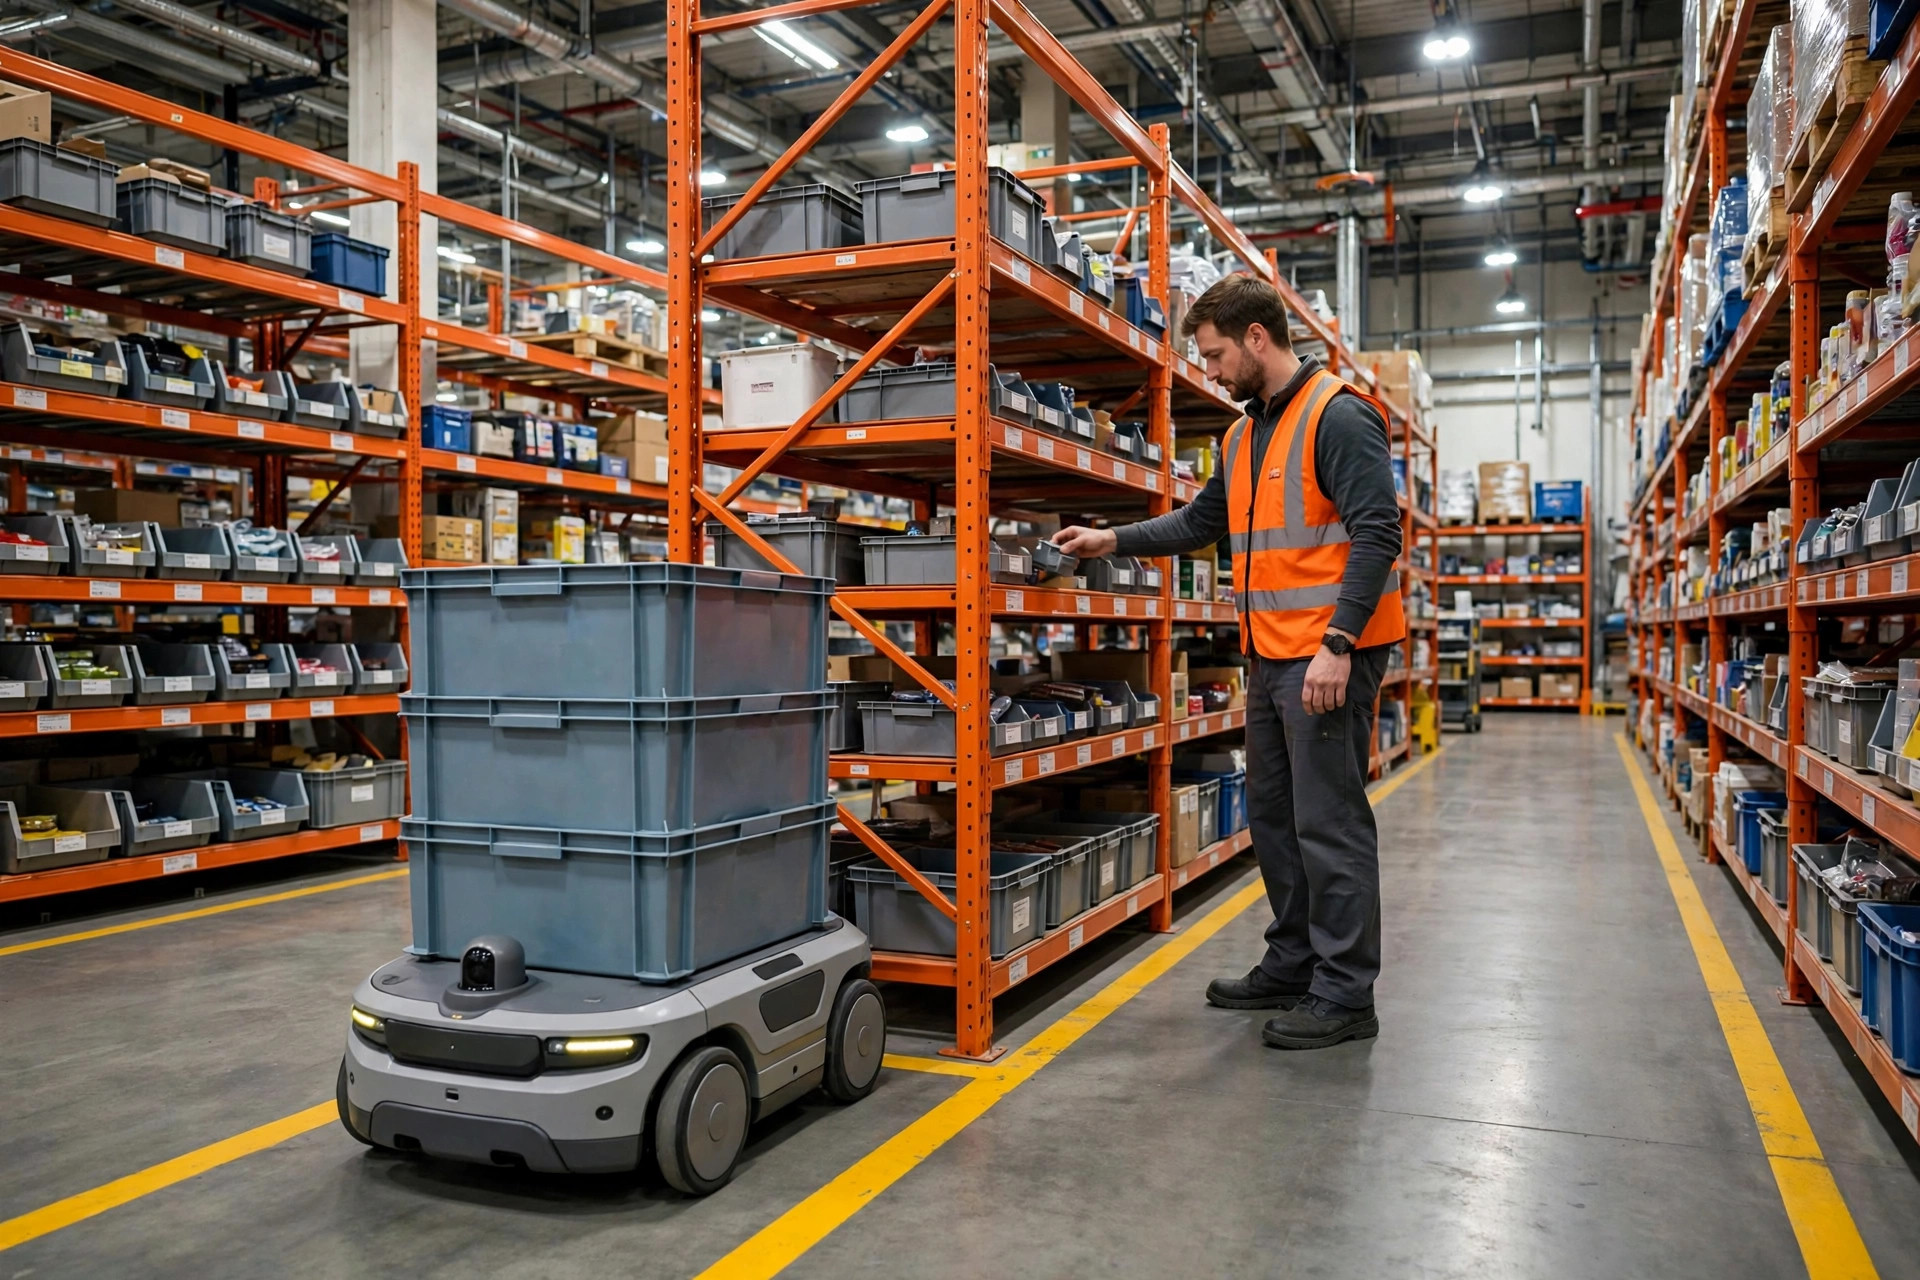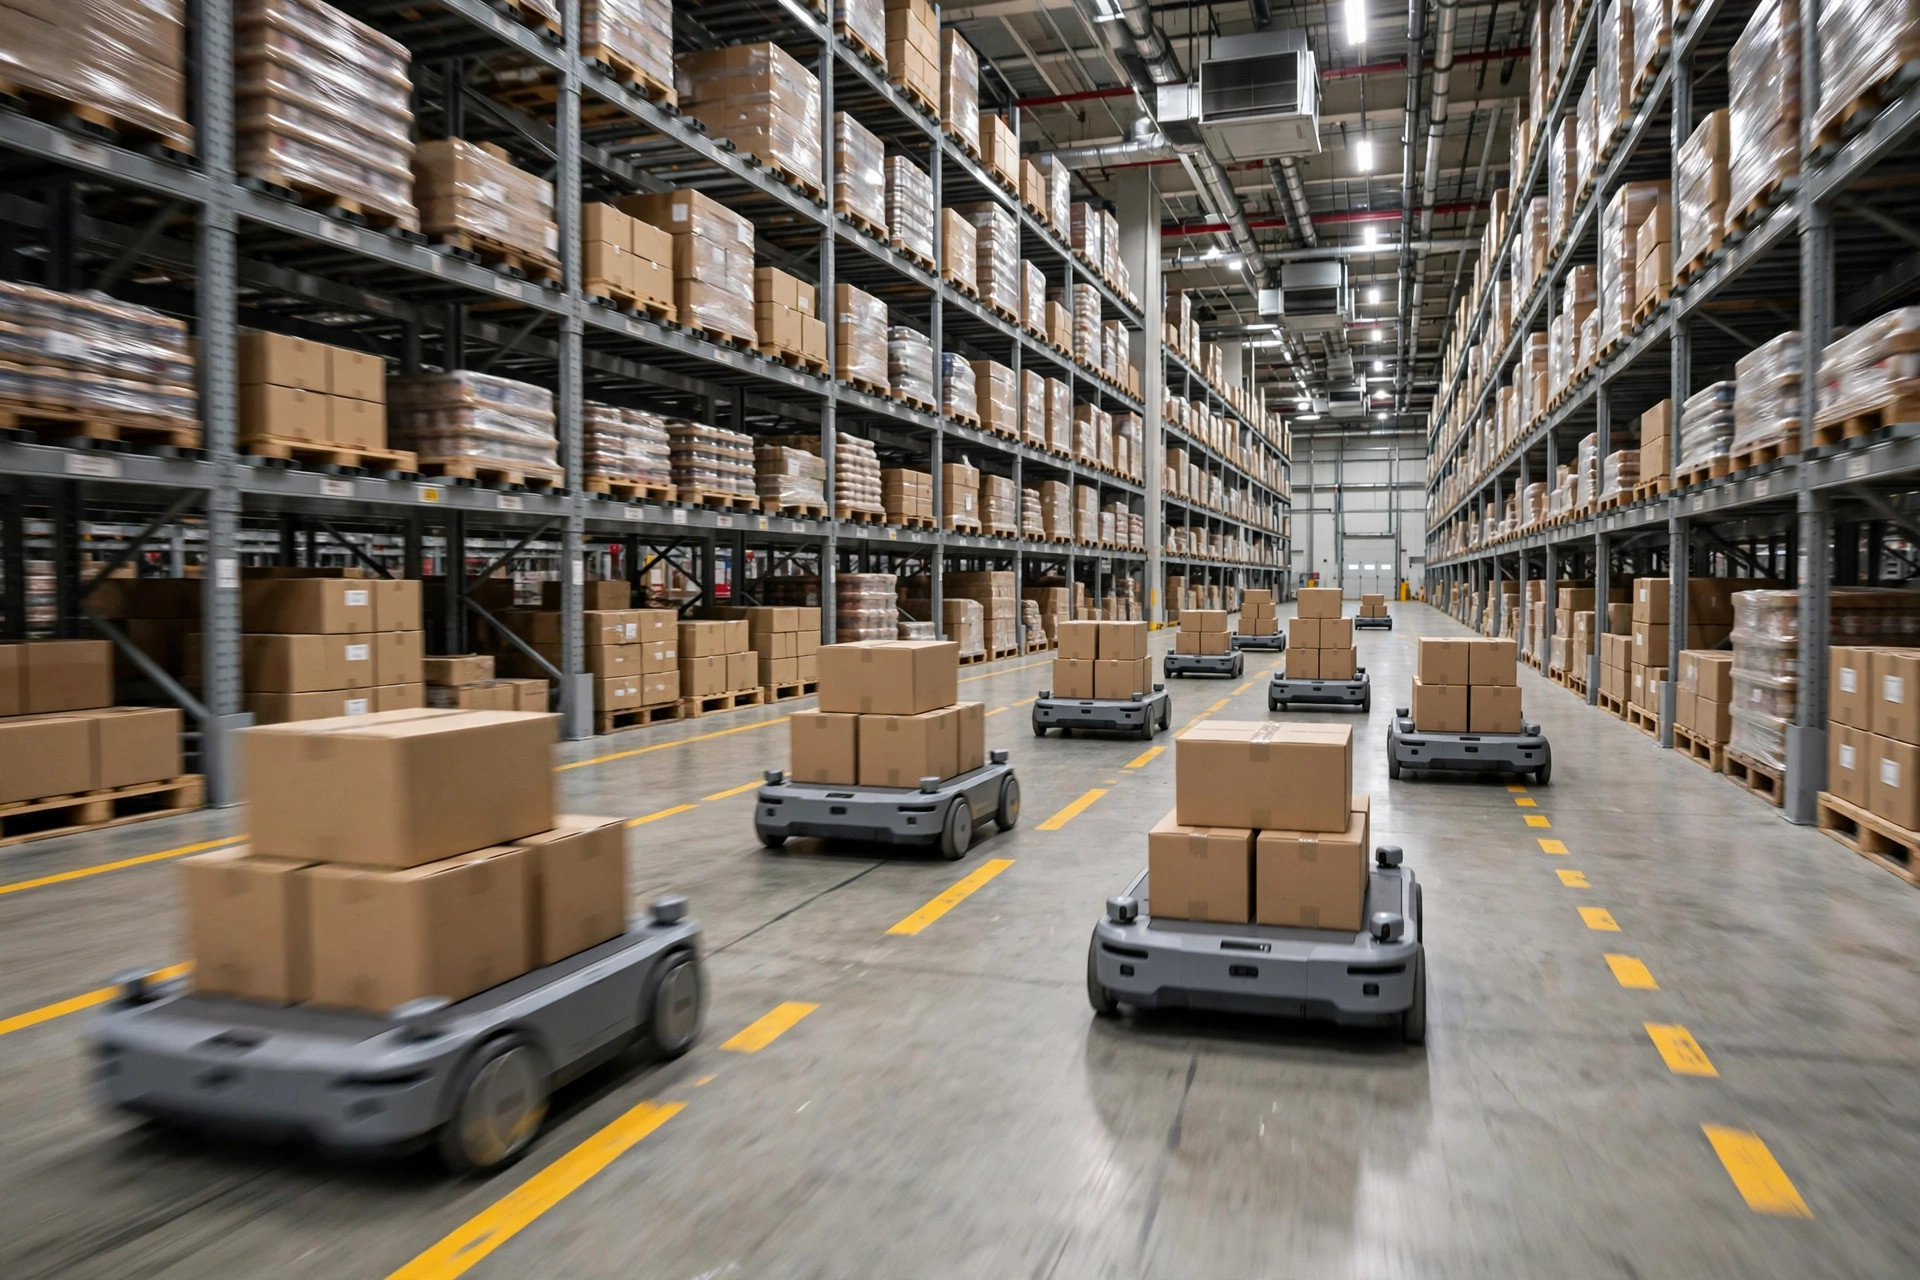
最初に結論から。昨年、テネシー州の配送センターを訪れた。18台のAMRで稼働していたが、かつて24台でこなしていたのとほぼ同じ処理量を出していた。オーナーはロボットを1台も増やしていない。やったことは一つだけ——ディスパッチ戦略を「最寄りの空き台」から「ゾーン別割り当て」に切り替えたことだ。逆の例も見てきた。30台を超えるフリートに増やしても、処理量が水平飛行のままという倉庫だ。AMRフリートの上限は台数ではない。ディスパッチ戦略だ。
ちょっと耳が痛いかもしれない。多くの倉庫は予算と関心の90%をロボット本体——ペイロード、バッテリー持ち、LiDARか磁気テープ誘導か——に注いでいる。ディスパッチ戦略? それは導入時にWMSやAMRベンダーが設定したデフォルトのまま、深く考えずにクリックされ、問題が起きるまで見直されることのないものだ。2024年には、インディアナポリス郊外の120,000平方フィートのEC倉庫で教科書通りの事例を見た。ピークシーズンに向けて1台ずつ増やし、フリートは32台に達した。ピックゾーンの入口はラッシュアワーの駐車場と化した。空走、譲り合うロボット、充電器前の行列。それでも経営層は「ロボットを増やすべきか?」と聞いていた。ロボットは十分あった。ディスパッチが追いついていなかったのだ。
AMRディスパッチの核心はタスク割り当てだ。タスクが来たら、どのロボットに渡すか。小さな判断に見える。間違えれば、ロボットを増やすほど混乱は大きくなる。実際に現場で見てきた3つの戦略を紹介する。それぞれ性格が違う。
3つの戦略と、それぞれに合う倉庫
戦略1:最寄りの空き台。シンプルで残酷なほど直接的。 タスクが来たら、システムが最も近い空きロボットを探して送る。それだけだ。
唯一の美徳は速さだ。タスク応答レイテンシーは3つの中で最も低く、システムは実装が簡単で、十数台程度の小規模施設なら問題なく回る。だが大局は見えていない。現場に一番近いロボットはいつも同じ数台で、稼働率は大きく偏る。ロボットは「近くの」タスクを追いかけて同じ通路を交錯し、最悪なのはバッテリーと進行方向を無視することだ——瀕死のロボットが「近い」タスクを振られ、こなしたところでその場で電池切れ。すると今度は2台目のロボットを派遣して引きずり戻す羽目になる。2023年、オハイオ州の自動車部品倉庫でこの光景を見た。20台しかいないのに、ディスパッチのヒートマップがすべてを物語っていた。出荷ドック近くのユニットは酷使され尽くし、奥のロボットは一日中日向ぼっこ。1つのディスパッチ戦略が2種類のロボットを生み出していた。過労死組と日向ぼっこ組だ。
合うのは:小規模フリート(15台前後以下)、タスク分布が均等、コンパクトな建物、強い方向性の波がない。そんな規模なら最寄りの空き台は手間いらずで十分に機能する。考えすぎは禁物だ。
戦略2:ゾーン別割り当て。各ロボットに縄張りを持たせる。 倉庫をゾーンに分け、ロボットをゾーンに割り当て、そのゾーンのタスクはそのゾーンのロボットだけが受ける。
これは混乱を治す。ロボットは自分のレーンに留まり、動線は予測可能になり、通路の混雑は急激に減り、バッテリー消費は均一化し、メンテナンス計画も立てやすくなる。これがテネシーの話だ——18台を4つのゾーンに分けた後、空走の走行距離は減り、総スループットは上がった。ロボット同士が邪魔し合わなくなったからだ。代償は硬直性だ。1つのゾーンが急増すると、隣で遊んでいるロボットはただ座って見ているだけで、できるのは見守るか、その場で手動でゾーンを組み直すかだけだ。ゾーンの境界を間違えればさらに悪い。平均注文量でゾーニングした食品倉庫を見たことがある——販促が当たると、人気SKUゾーンの6台がサーマルプロテクション(過熱保護)寸前まで走り続け、隣のゾーンの4台は仕事待ちだった。ゾーンは紙の平均値で引かれ、販促という変数は誰も計画していなかった。
合うのは:波のパターンが明確で通路が比較的固定の高物量倉庫。大規模ECのピーク運用や専用の3PLアカウントはたいていここに落ち着く。ゾーンを引くときは、平均でゾーニングするな——ピークとカテゴリ別の急増でゾーニングし、15%–20%の余裕を持たせろ。
戦略3:予測的プリディスパッチ。タスクが生まれる前にロボットは既に動いている。 システムは過去の物量と波計画を使って、空きロボットをタスクが出そうな場所に先回りさせる。タスクが落ちてきたとき、既に近くにロボットがいる。
これは3つの中で最もデータの餌食いで、最も要求が高い。うまく回れば応答時間は底を打ち、ピークスループットは群を抜いて最高だ。だが前提条件は譲れない。信頼できる過去データ、安定した波のリズム、そしてパラメータを継続的に調整する人間だ。ライブコマースのスケジュールに注文の波が連動する化粧品倉庫を見たことがある——予測モデルは毎日顔面にパンチを食らい、プリディスパッチされたロボットは半分の時間を間違った場所で待つことに費やした。普通の最寄りの空き台の方がマシだったろう。プリディスパッチの最も致命的な敵は「偽のパターン」だ。リズムに見えるがリズムではないものだ。
合うのは:高物量でリズムが安定し、実データの土台があり、継続的な調整をする専任者(またはベンダーサービス)がいる運用だ。この3つのうち1つでも欠けたら、手を出すな——自分の墓穴を掘るだけだ。
戦略の切り替えはスイッチひとつではない
戦略が間違っているなら、切り替えればいい。だが「ディスパッチ戦略の切り替え」を設定変更として扱う倉庫を何度も見てきた——夜に切り替えて朝から稼働だ。私が実際に検証した手順はこうだ。
まず、2週間のベースラインデータを取る。勘に頼るな。現在のタスク応答時間、空走の割合、ロボットの稼働率のばらつき、混雑のホットスポットを記録する。ベースラインがなければ、切り替えが効いたのかどうかすら分からない。
次に、小さな範囲でパイロットする。ゾーン別なら、まず1つのゾーンで試す。プリディスパッチなら1つの波で。建物全体を一気に切り替えるな——ディスパッチのメルトダウンは出荷リズム全体を直撃し、試行錯誤は時間単位で請求される。
3番目に、始める前にロールバックラインを決める。書き留めろ。応答時間がX悪化したら、混雑がY上昇したら、元に戻す。紙に書いて壁に貼れ。「もう少し様子を見よう」が計画にならないように。
4番目に、フルスケール化の前に2週間観察する。ディスパッチ戦略の真の効果は初日には出ない。最初の1週間はたいてい慣らし期間で、数字は嘘をつく。
もう一つ、先に警告しておく罠がある。切り替える前に、WMSとAMRのディスパッチシステムが本当に切り替えたい戦略をサポートしているか確認しろ。 ベンダーによっては「ディスパッチ戦略」がファームウェアにハードコードされていて、いわゆるゾーン割り当てがWMSでの手動タスクグルーピングで偽装されるしかない——劣化版で、メンテナンスの悪夢だ。契約する前に聞け。導入後ではない。
最後に一つ質問を残す。今、あなたの倉庫はどの戦略で回っている? 誰かが本当に選んだのか——それとも導入時に誰かがクリックしたデフォルトのままか? フリートが20台を超え、物量が伸び続け、ディスパッチ戦略に誰も触れたことがないなら、問題は最初からロボットではなかった可能性が高い。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。