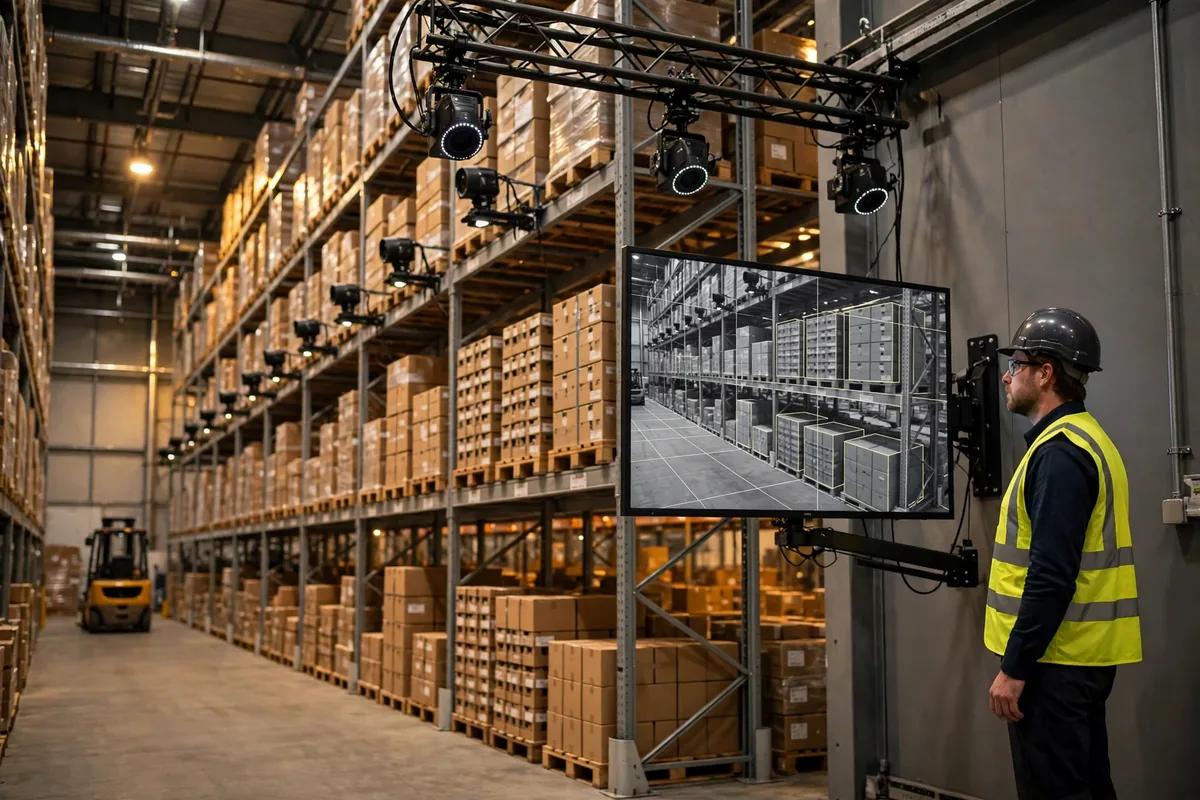
2026年10月、カリフォルニア州オンタリオのサードパーティ・ロジスティクス倉庫で開かれた循環棚卸のレビュー会議で、倉庫向けAIビジョン循環棚卸システムが会議室を凍りつかせる差異を指摘した。カメラは高層ラックのロケーションから小型家電のカートンが2つ消えていると報告したのに、システムの記録ではそのロケーションは在庫が合っていたのだ。その瞬間こそ、倉庫向けAIビジョン循環棚卸の導入が抱える本当の問題を表している。機械は在庫を数えられる。しかし、差異が何を意味するのか、カートンが本当に消えたのか、記録が古いのか、カメラが単に現場を読み間違えたのかを決めることはできない。その判断は、カメラが稼働する前に合意された一連のルールから生まれなければならず、オンタリオの倉庫は結局、カメラの精度について議論するのではなく、差異処理のプロセスを書き直すことになった。
その会議の背景にあるパターンは、立ち止まって考える価値がある。過去2年間の現場訪問に基づくと、ビジョンによる棚卸は、建物にほとんど手を加えずに済むため、北米の3PLおよびEコマース倉庫において、これまでの自動化の波よりも速く広がっている。カメラはラックの上に取り付けられ、モデルが動き始め、棚卸は高層ロケーションに登る人の作業から、スケジュールに従ってスキャンする機械へと移行する。循環棚卸で最もコストがかかる部分は、数えるという行為そのものでは決してない。その先、すなわちすべての差異の後に続く調査、再確認、調整、責任の割り当てという連鎖にある。
カメラが在庫を数える:AIビジョン循環棚卸の誤りは、めったに1つの数字だけの問題ではない
オンタリオの事例は、もう少し詳しく見る価値がある。この施設は約90,000平方フィートをカバーし、小型家電と家庭用品を扱っている。2026年9月、同施設は高層ラックの2つの通路の上に固定カメラを設置し、ピッキングが行われていない夜間にスキャンを行った。最初の1か月で、システムは240のサンプルロケーションで31件の差異を指摘した。手作業による再確認で、それらはカメラの誤読19件、古い記録7件、そして真の在庫不一致はわずか5件に分類された。倉庫マネージャーを悩ませたのは再確認の作業量だった。指摘されたロケーションはすべて、誰かがその場所まで登って確認しなければならず、カメラが節約した棚卸時間の大部分は、そのまま再確認に吸い取られた。
テキサス州ダラス近郊の2つ目の倉庫は、ほぼ鏡像のような話を語る。自動車部品を扱うこのEコマース拠点は、フォークリフトにカメラを搭載し、ドライバーが通常のルートを走る間にロケーションをスキャンした。3か月間で4,000以上のロケーションをスキャンし、指摘された差異の60%以上が3種類の場所に集中していた。パレットの陰に半分隠れた地上レベルのロケーション、支柱にぴったり寄った角のベイ、そして梱包が変わってカートンが保管されている参照写真と一致しなくなった商品である。弱点はアルゴリズムではなく物理的な世界にあった。カートンは隠れ、ラベルは内向きになり、梱包は変わる。
両事例とも同じ診断を示している。ビジョン棚卸の誤りは3つの層に分かれ、1つの差異の数字の中に混ざり合って現れる。表層は認識誤りで、遮蔽、グレア、カートン形状の変化がカウントを歪める。中間層はタイミングである。在庫はちょうど移動したばかりで記録が追いついておらず、カメラとシステムが2つの異なる瞬間を記述している。最も深い層はプロセス誤りで、入荷時にカートンを間違ったベイに格納したり、間違ったレベルからピッキングしたりしたもので、カメラはそれを露呈するにすぎない。したがって、ベンダーがうたう認識精度は参考値としてのみ扱い、実際の性能は各倉庫独自のパイロットで判断すべきである。
倉庫向けAIビジョン循環棚卸の差異には、責任を論じる前に3つの分類が必要
オンタリオの倉庫は最終的に、構造はシンプルな方法に落ち着いた。まず分類し、それから行動する。第1の分類は誤読で、システムのスクリーンショットと再確認時の写真の両方で示される。たとえば、カメラが隣のベイのカートンを数えたり、空のパレットの影をカートンと間違えたりした場合である。誤読は調整を引き起こさない。誤読は認識問題のログに入り、モデルのチューニングとカメラ角度にフィードバックされる。第2の分類は古い記録で、移動書類がカメラのタイムスタンプに遅れ、再確認で入出荷取引と照らして在庫が確認される場合である。これらの差異は、非難ではなく記録の修正につながり、フォローアップはプロセスの適時性を対象とする。第3の分類、すなわちベイにいる人が在庫が記録と本当に一致しないことを確認した確定差異だけが、価値と商品カテゴリーに応じた等級付けで、調整と根本原因調査を開始する。
分類の価値は、責任の線引きをどこに引くかにある。誤読は機器とモデルのもの、古い記録はプロセスとシステム統合のもの、そして確定差異だけがオペレーションとマネジメントのものである。その線引きがなければ、差異はたちまち責任のなすり合いに変わり、誰も根本的な問題を修正しない。分類は証拠に基づかなければならない。各差異は少なくとも3つのものを残すべきである。スキャン時のカメラフレーム、再確認時に撮影した写真、そして同じ時点のシステム記録のスナップショットである。そのうち1つでも欠ければ、後から現場を再現することは難しくなり、分類は推測になってしまう。
倉庫向けAIビジョン循環棚卸の導入がその地位に値するかを判断する1つの意思決定表
ビジョン棚卸の導入に価値があるかどうかは、技術仕様からは答えられない。それは各倉庫の形に依存し、以下の表は最も重要な4つの次元を検討する。
| 次元 | 手動循環棚卸 | 固定カメラ方式 | 移動パトロール方式 |
|---|---|---|---|
| カバレッジ | 計画的なサンプリング、範囲は限定的 | スケジュールされたフルスキャン、継続的 | 作業ルートに沿ってスキャン、カバレッジはルートに従う |
| 死角 | 高層ロケーションと角が最も数えにくい | 深い位置と隠れたカートンが最も見えにくい | ドライバーが通らないエリアはスキャンされない |
| 差異の証拠 | 再確認者の記憶とメモ | タイムスタンプ付きスクリーンショット、後から確認可能 | ルート沿いの映像、ただし角度はばらつく |
| 最適な用途 | SKUが混在、梱包が頻繁に変わる | カートン形状が安定、ロケーションが固定 | 長い通路、固定された移動経路 |
倉庫向けAIビジョン循環棚卸プロジェクトのコスト計算も、同じ基準で、各倉庫独自の数字を使って行わなければならない。月間の棚卸コストは、再確認時間に人件費を掛けたものに、差異の追跡と調整に費やした時間、さらに棚卸関連の停止や誤出荷による損失を加えたものに等しい。ビジョン棚卸は、それを単に削減するのではなく、構成を変える。ロケーションを1つずつ数える時間をなくす一方で、再確認時間、カメラのメンテナンス、モデルのチューニングを加え、さらに一度きりの導入投資が上乗せされる。オンタリオの最初の1か月では、240のロケーションを手で数えずに節約した時間の大部分が、指摘された31件の差異の再確認に消費され、純利益は、分類ルールが定着し、19件の誤読が急激に減少して初めて現れる。現場で測定された小規模なパイロットは、どんなベンダーのコストモデルにも勝る。
ここに直感に反する判断がある。ビジョン棚卸システムが正確になればなるほど、それは危険になる。信頼は、能力が検証されるよりも速く移行する。差異の指摘が少ない静かな数か月が続くと、再確認者は検証を省略し始め、システムの判断をそのまま受け入れるようになる。しかし、ビジョンシステムが最も陥りやすい故障モードは体系的なものである。たとえば、梱包の変更によりモデルが通路全体で過少に数えるようになり、差異の指摘が減っているためにまさに見逃される。手動の時代には、高層ロケーションに登ったカウンターが、計画外のことに偶然気づくこともあった。カメラは問われた質問にしか答えず、計画外のものは、それを捉える別の仕組みが必要である。より安全な考え方は、ビジョン棚卸を在庫の真実の最終的な判断者ではなくレーダーとして扱い、定期的な手動サンプル棚卸をそのレーダーの較正として維持することである。
私のトレンド判断は慎重ながら楽観的である。ビジョン棚卸は、技術が機能することを証明する段階から抜け出し、プロセスと証拠が勝者を決める段階に入りつつある。今後2〜3年のうちに、分かれ目は認識率の小数点ではなく、誰の差異分類ルールがより完全か、誰の証拠チェーンがよりきれいに閉じるか、誰のWMSとの統合がよりタイムリーかになる。より興味深い問いはその先にある。倉庫が棚卸画像を保持し続けるにつれて、その映像は棚卸ツールから、在庫管理のための一般的な証拠レイヤーへと成長するだろうか。入荷チェック、クレーム、顧客からの問い合わせに再利用されるのだろうか。もしそうなら、倉庫向けAIビジョン循環棚卸の導入の価値は、節約された棚卸時間ではなく、証拠を伴うようになった紛争の数で測られることになる。それが実現するかどうかは、カメラを何台買うか議論する前に、どれだけの倉庫が差異ルールを明確に書き下す意思があるかにかかっている。
Dr. Chen(サプライチェーン研究者)著 英語版からの翻訳。内容に相違がある場合は英語版を優先します。