一度の事故が3年分の自動化効果を消し去った
2019年、米国の倉庫で、荷物を積んだAGVがコーナーで棚卸作業員に衝突し、骨盤を骨折しました。調査の結果:AGVのレーザースキャナーはラックに遮られ死角ができており、車両は1.5 m/sで走行、制動距離が足りませんでした。会社は$800Kを支払い、プロジェクトは4か月停止——3年分の自動化効果が消し去られ、それ以上でした。
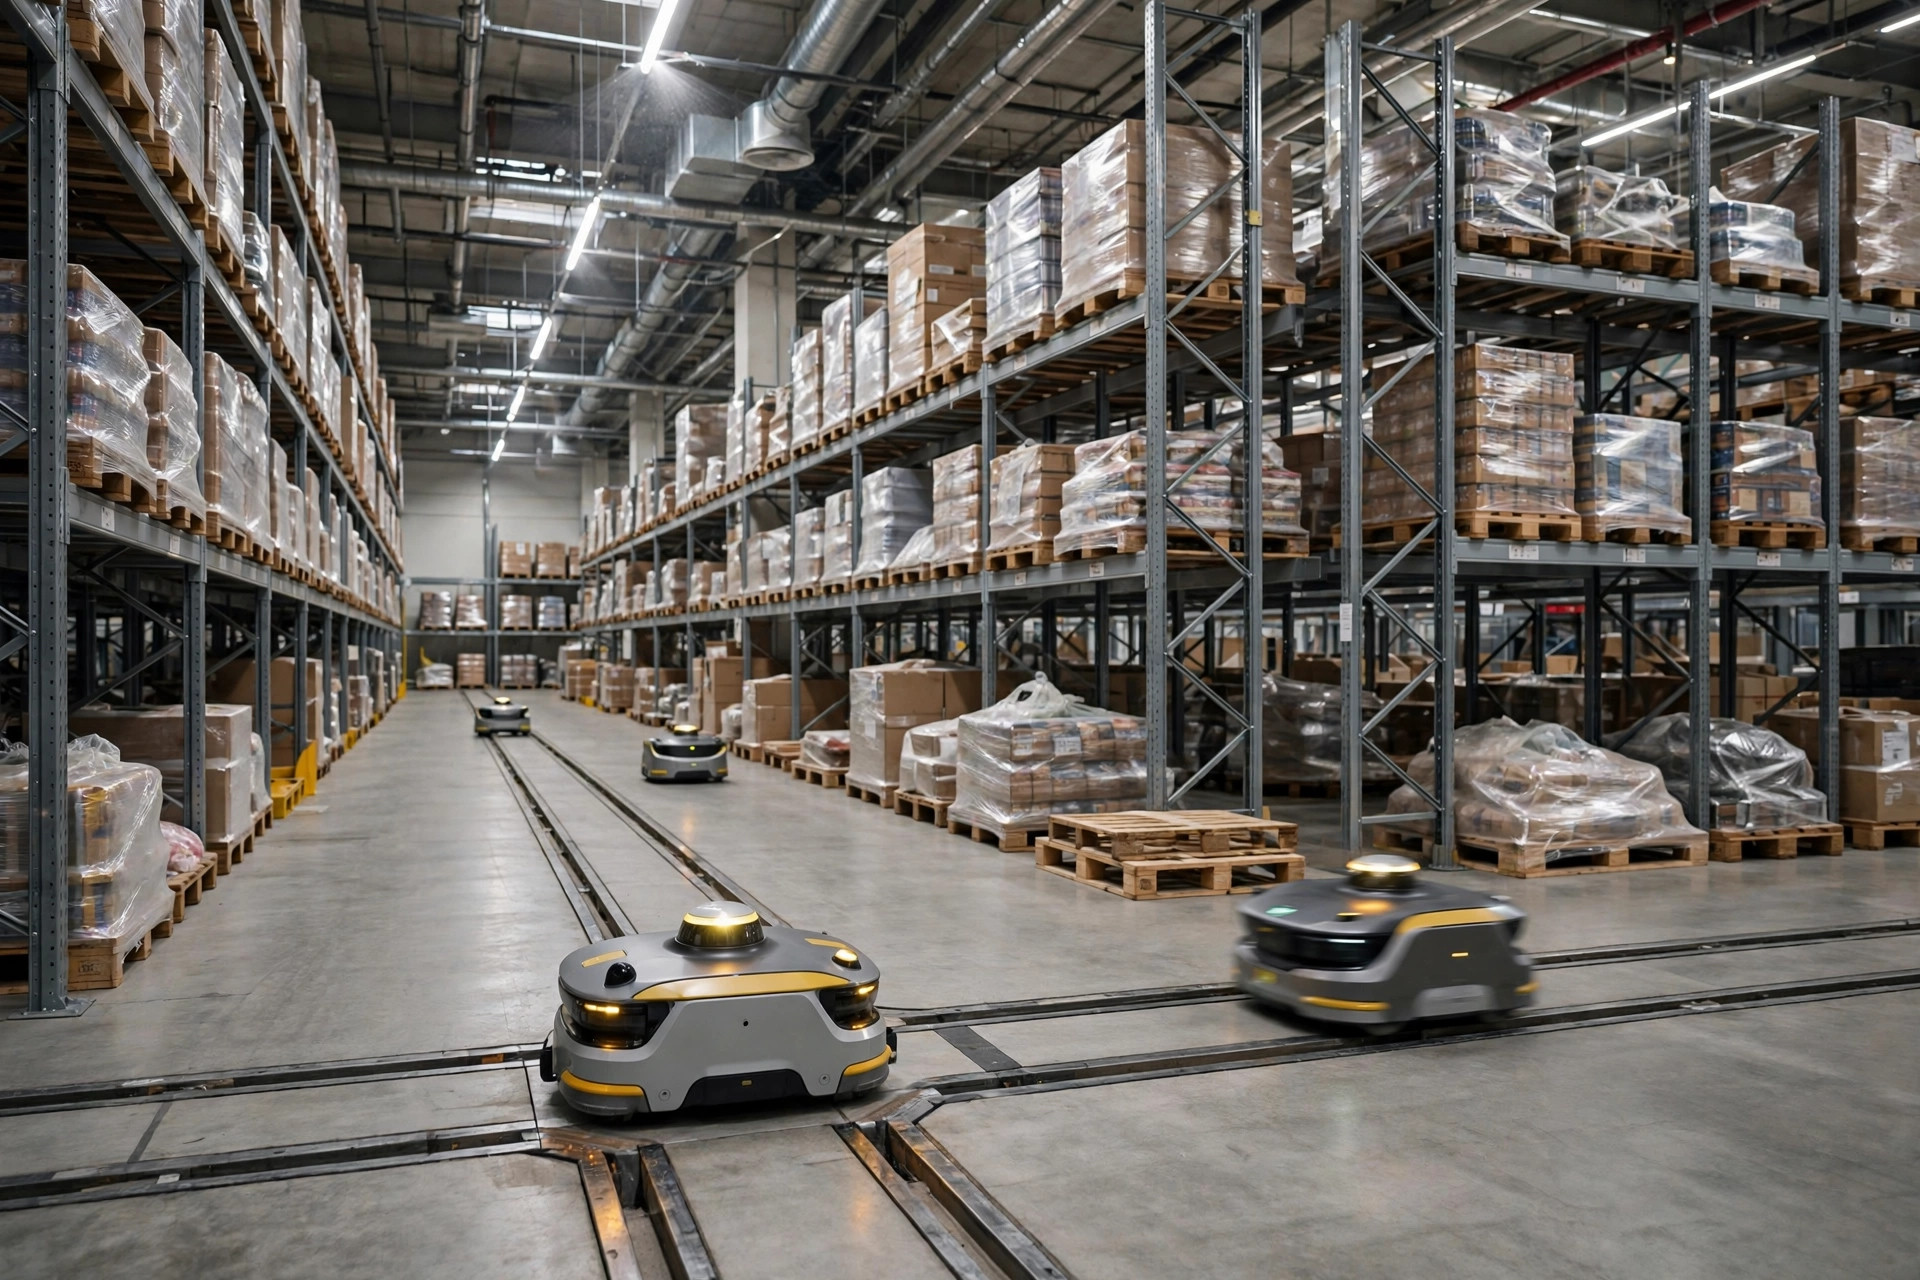
人とロボットの混在走行は、あらゆるAGV/AMRプロジェクトにおける最大のリスクです。国際的には2つの主要規格がこれを規定しています——ANSI/RIA R15.08(米国)とISO 3691-4(国際)——共通の理念は:車両と人の安全責任を明確に分け、衝突確率を極限まで下げることです。20年の現場経験から、私は5つのレッドラインを抽出しました。
5つのレッドライン——交渉の余地なし
レッドライン1:ゾーン別速度——人が多いほど車両は遅く
速度は安全の第一変数です。規格はゾーン別の制限を求めます。私の現場で検証した段階は次の通りです。
| ゾーン | 速度制限 | 備考 |
|---|---|---|
| 無人(フェンス内) | ≤2.0 m/s | 物理的に隔離、立ち入り禁止 |
| 歩行者少(通路) | ≤1.0 m/s | たまに人が通る |
| 混在走行 | ≤0.6 m/s | 人の歩行速度に合わせる |
| 交差点/カーブ/スロープ | ≤0.5 m/s | 死角——早めに減速 |
無制限のコーナリング速度は事故原因の第1位です。 直線で1.5 m/s出している車両がカーブで減速しなければ、遠心力と死角が事故を生みます。配車システムは「カーブ速度ポイント」を強制しなければなりません。受け入れ検査では交渉の余地なしです。
レッドライン2:安全距離——スキャナーは飾りではない
AGV/AMRのレーザースキャナーには2つの保護ゾーンが必要です。
- 減速ゾーン:3–4 m——人を検知したら車両は徐行。
- 停止ゾーン:1–1.5 m——人を検知したら即停止。
重要なポイント:ゾーンの形状は速度に応じて拡大しなければなりません。速度が速い車両ほど停止ゾーンを大きく(停止距離=反応距離+制動距離)。1.5 m/sでは、荷物を積んだAGVは制動に約0.8–1.2 m必要です。1 mの停止ゾーンでは不足、最低1.5 mにしてください。受け入れ時には紙の仕様ではなく、テストダミーで検証してください。
レッドライン3:音と光の警報——耳が聞こえない人にも見え、目が見えない人にも聞こえる
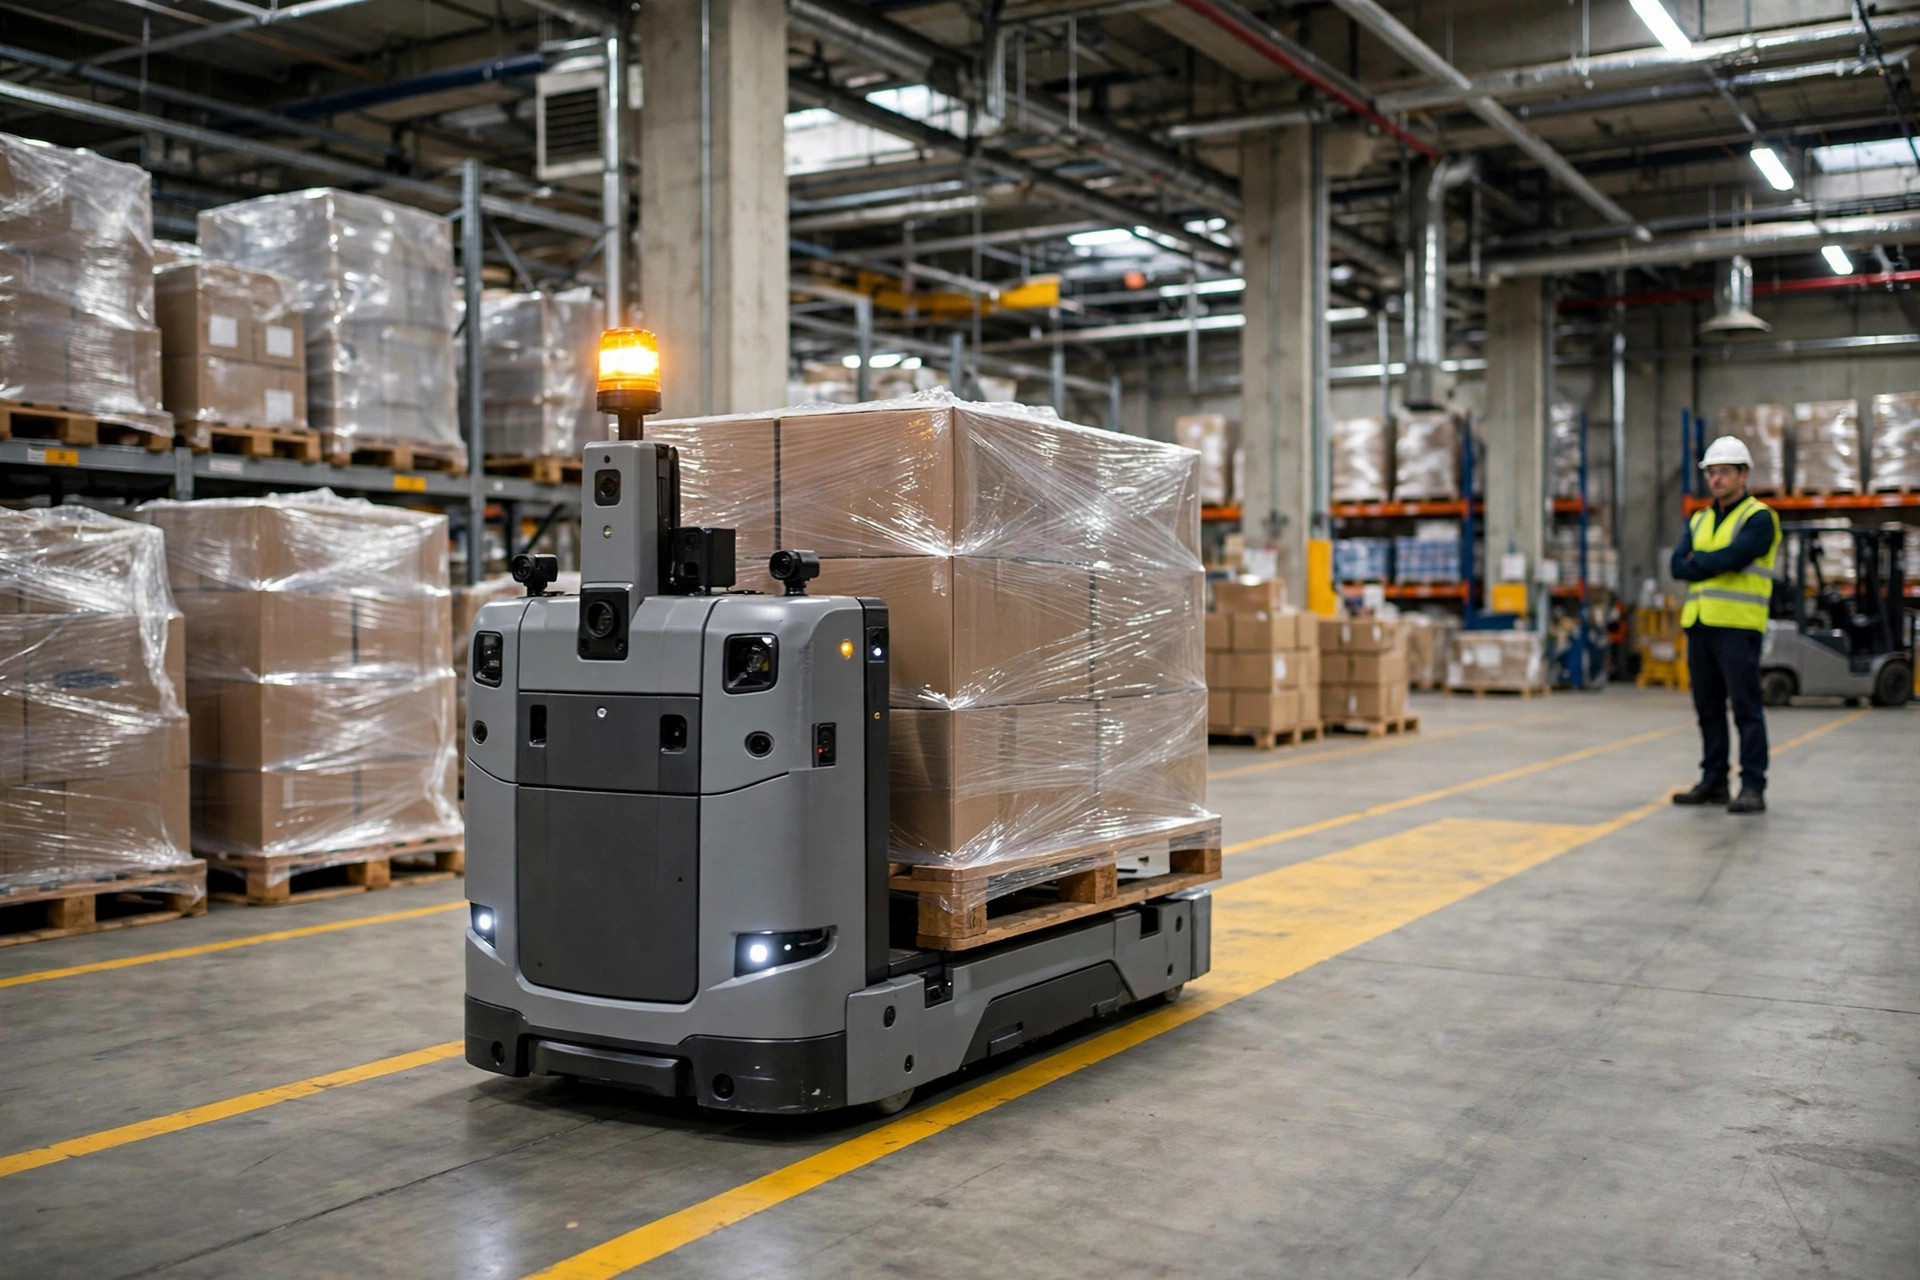
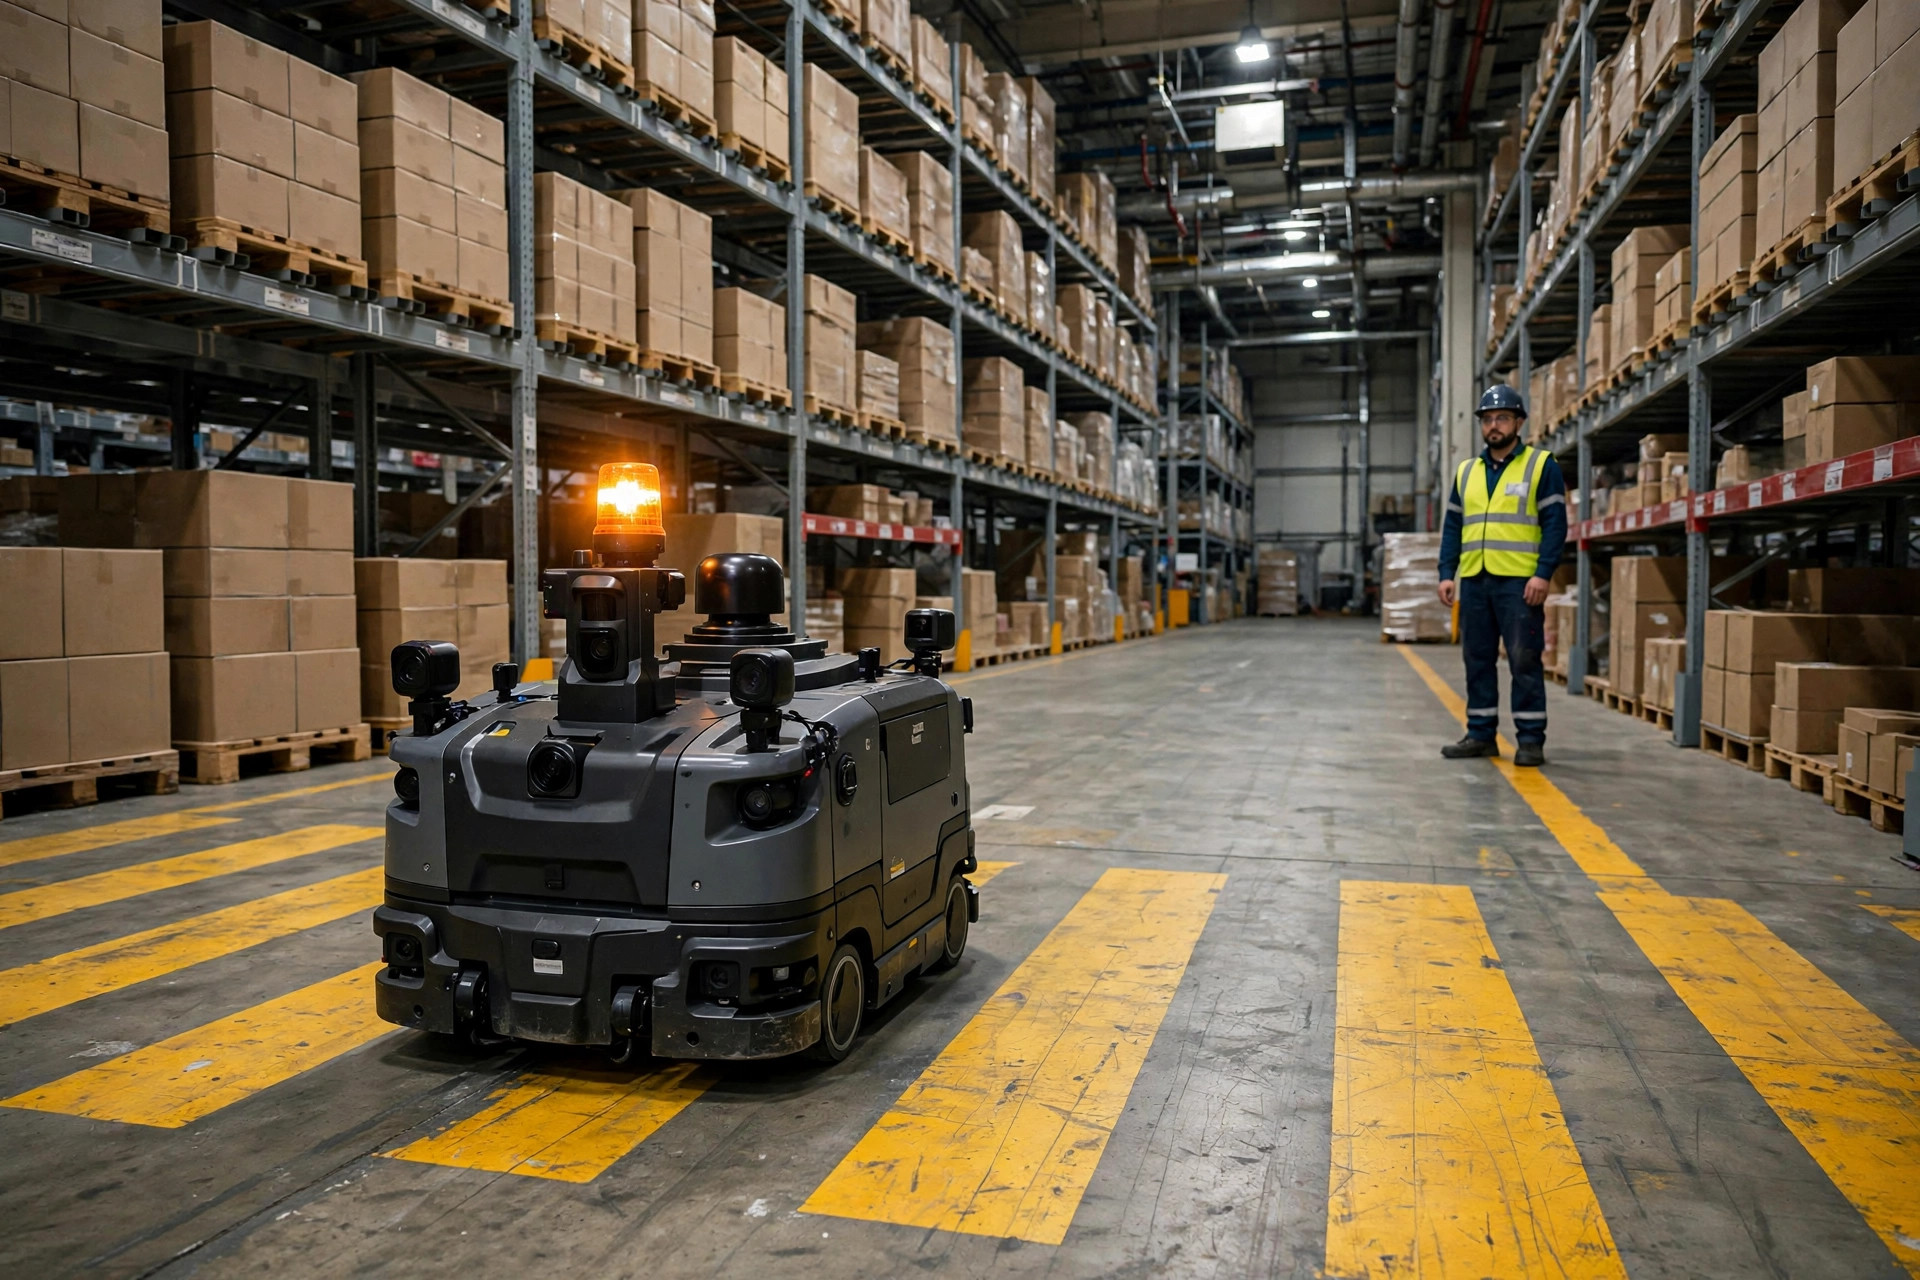
- 走行中:青色警告灯(床に3 m先の青いスポットを投影)+低周波音。カーブと後進では音が変わる。
- 非常停止/故障時:赤色ストロボ+高周波警報。
- 夜間/暗所:車両に反射ストリップ——薄暗い倉庫ではAGVは「見えません」。
青色スポットは業界で最も過小評価されている安全装置です。死角コーナーにいる人は、まず床の青い光を見て車両が来ることを知ります。数十ドルで、数千ドルのセンサーに勝ります。
レッドライン4:非常停止とマニュアルモード——異常時は人が引き継ぐ
- すべての車両に目立つ赤色の非常停止ボタンが必要——押すと車両は電源を遮断しブレーキをかける。
- リモート/マニュアルモード:メンテナンスや異常対応時は車両を人の遠隔操作に切り替え、速度上限0.3 m/s。
- 非常停止は毎月テスト:非常停止ボタンは3年間触れられず、酸化した接点はまさに必要なときに故障します。
レッドライン5:人とゾーン——機械より先に人を管理する
どんな装置も人の予測不可能性には勝てません。5つの中で最も軽視されている点です。
- 導入時教育:AGVゾーン、青い光の意味、警報時の譲り方——現場に入る前にテスト。
- 来訪者管理:AGVゾーンへの立ち入りは同伴必須、反射ベスト着用。
- ゾーン表示:床のライン(AGVレーンは黄色の実線、歩行通路は緑)、交差点にカーブミラー。
- 訓練:四半期ごと——暴走するAGVを想定。身体で覚える訓練です。
実例:毎月のヒヤリハットから3年無事故へ
テキサスの3PL、AGV 30台、混在走行——月に平均1件の「ヒヤリハット」(幸い重傷はなし)。私たちの安全対策:
- 全サイトにゾーン別速度を導入。混在ゾーンは1.2から0.6 m/sへ(スループットへの影響は5%未満——混在ゾーンは走行距離の20%にすぎない)。
- 保護ゾーンを実測の制動距離に合わせて見直し、テストダミーで検証。
- 12か所の交差点に青色スポット投光器+カーブミラー。
- 全従業員への教育+来訪者同伴ポリシー。
以降3年連続で衝突ゼロ。OSHAの検査も一発で合格。GMの計算:対策費$150Kに対し、1件の重傷事故は$500K以上(直接+間接)。価値は表計算を見なくても明らかです。
もう1つ:AGVのテレメトリを安全ダッシュボードに取り込みました——非常停止回数、減速ゾーン発報、速度超過警報を週次でレビュー。データから、減速ゾーン発報の80%が3か所の交差点に集中していることが判明。1つの歩行通路を迂回させたところ発報は70%減少。安全データは対策の最良の羅針盤——事故だけを記録するのではなく、日常のヒヤリハット警報にこそ大きなリスクが隠れています。
落とし穴:4つの罠
- 「うちの車両には障害物回避があるから安全」:センサーは汚れ、故障し、死角があります。安全は多層防御(速度+スキャナー+警報+教育)であり、単一センサーに頼るものではありません。
- 改造後に再検証しない:積載重量や速度が変われば制動距離も変わります。変更のたびに正式な変更管理プロセスで安全再評価が必要です。
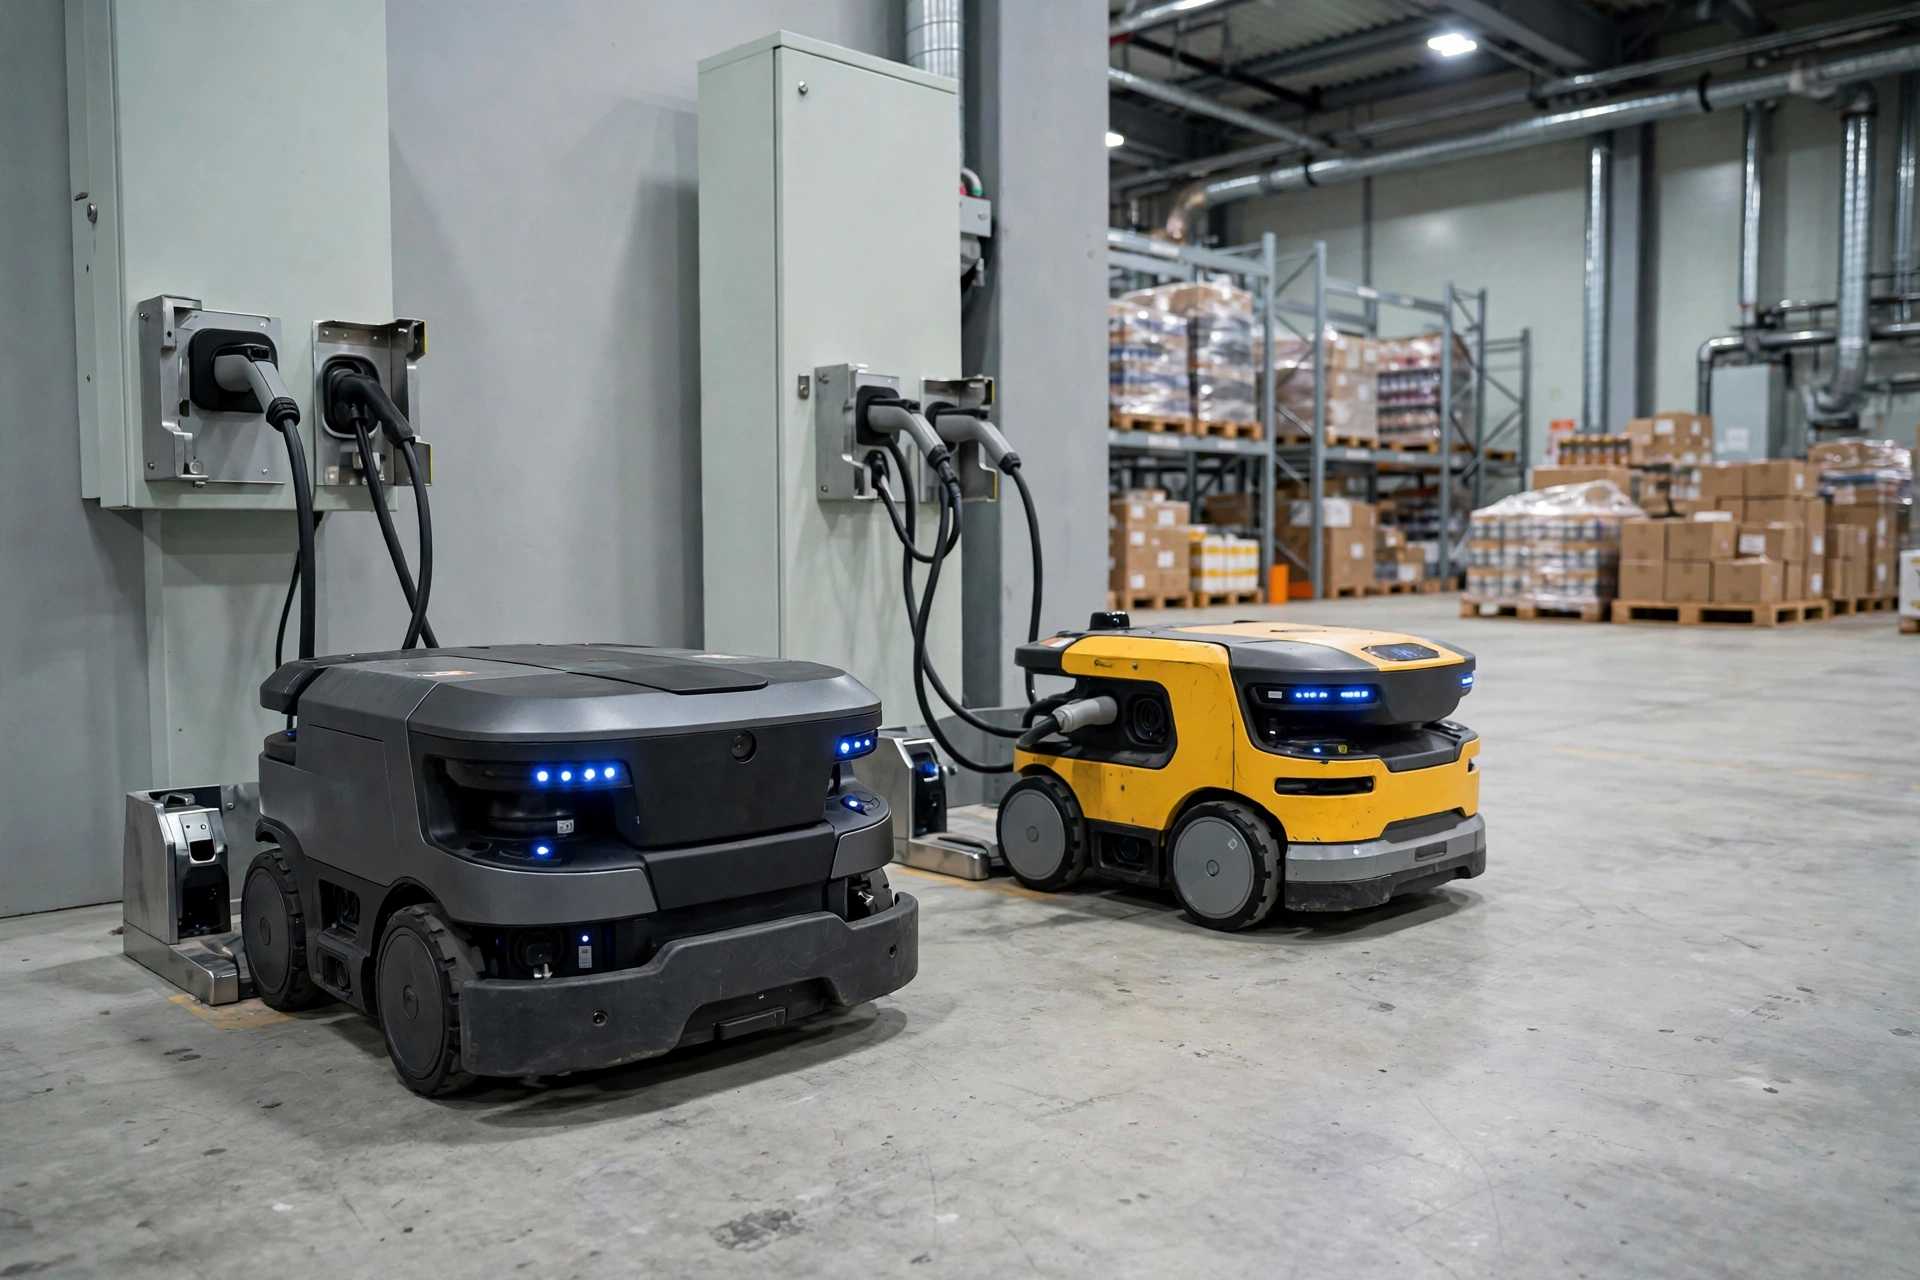
- 充電エリアの無防備:充電器はケーブルと人の往来を意味します。AGVは立ち入り禁止ゾーンか、付近では徐行が必要です。
- 規格を飾りにする:ANSI R15.08とISO 3691-4は最低基準であり、上限ではありません。歩行者の流量が規格の想定を超えるなら、さらに厳しくしてください。
まとめ
混在走行の5つのレッドライン——ゾーン別速度、安全距離、音と光の警報、非常停止による上書き、人材管理——は一文に集約されます:センサーは必ず故障し、人は必ずミスすると想定し、防御を多層化せよ。安全への投資は自動化プロジェクトで最もROIの高い支出です。$150Kの対策で$500K+の事故1件を防げるのです。車両は少し遅く走ればいい——しかし決して人にぶつかってはなりません。鉄則です。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。