
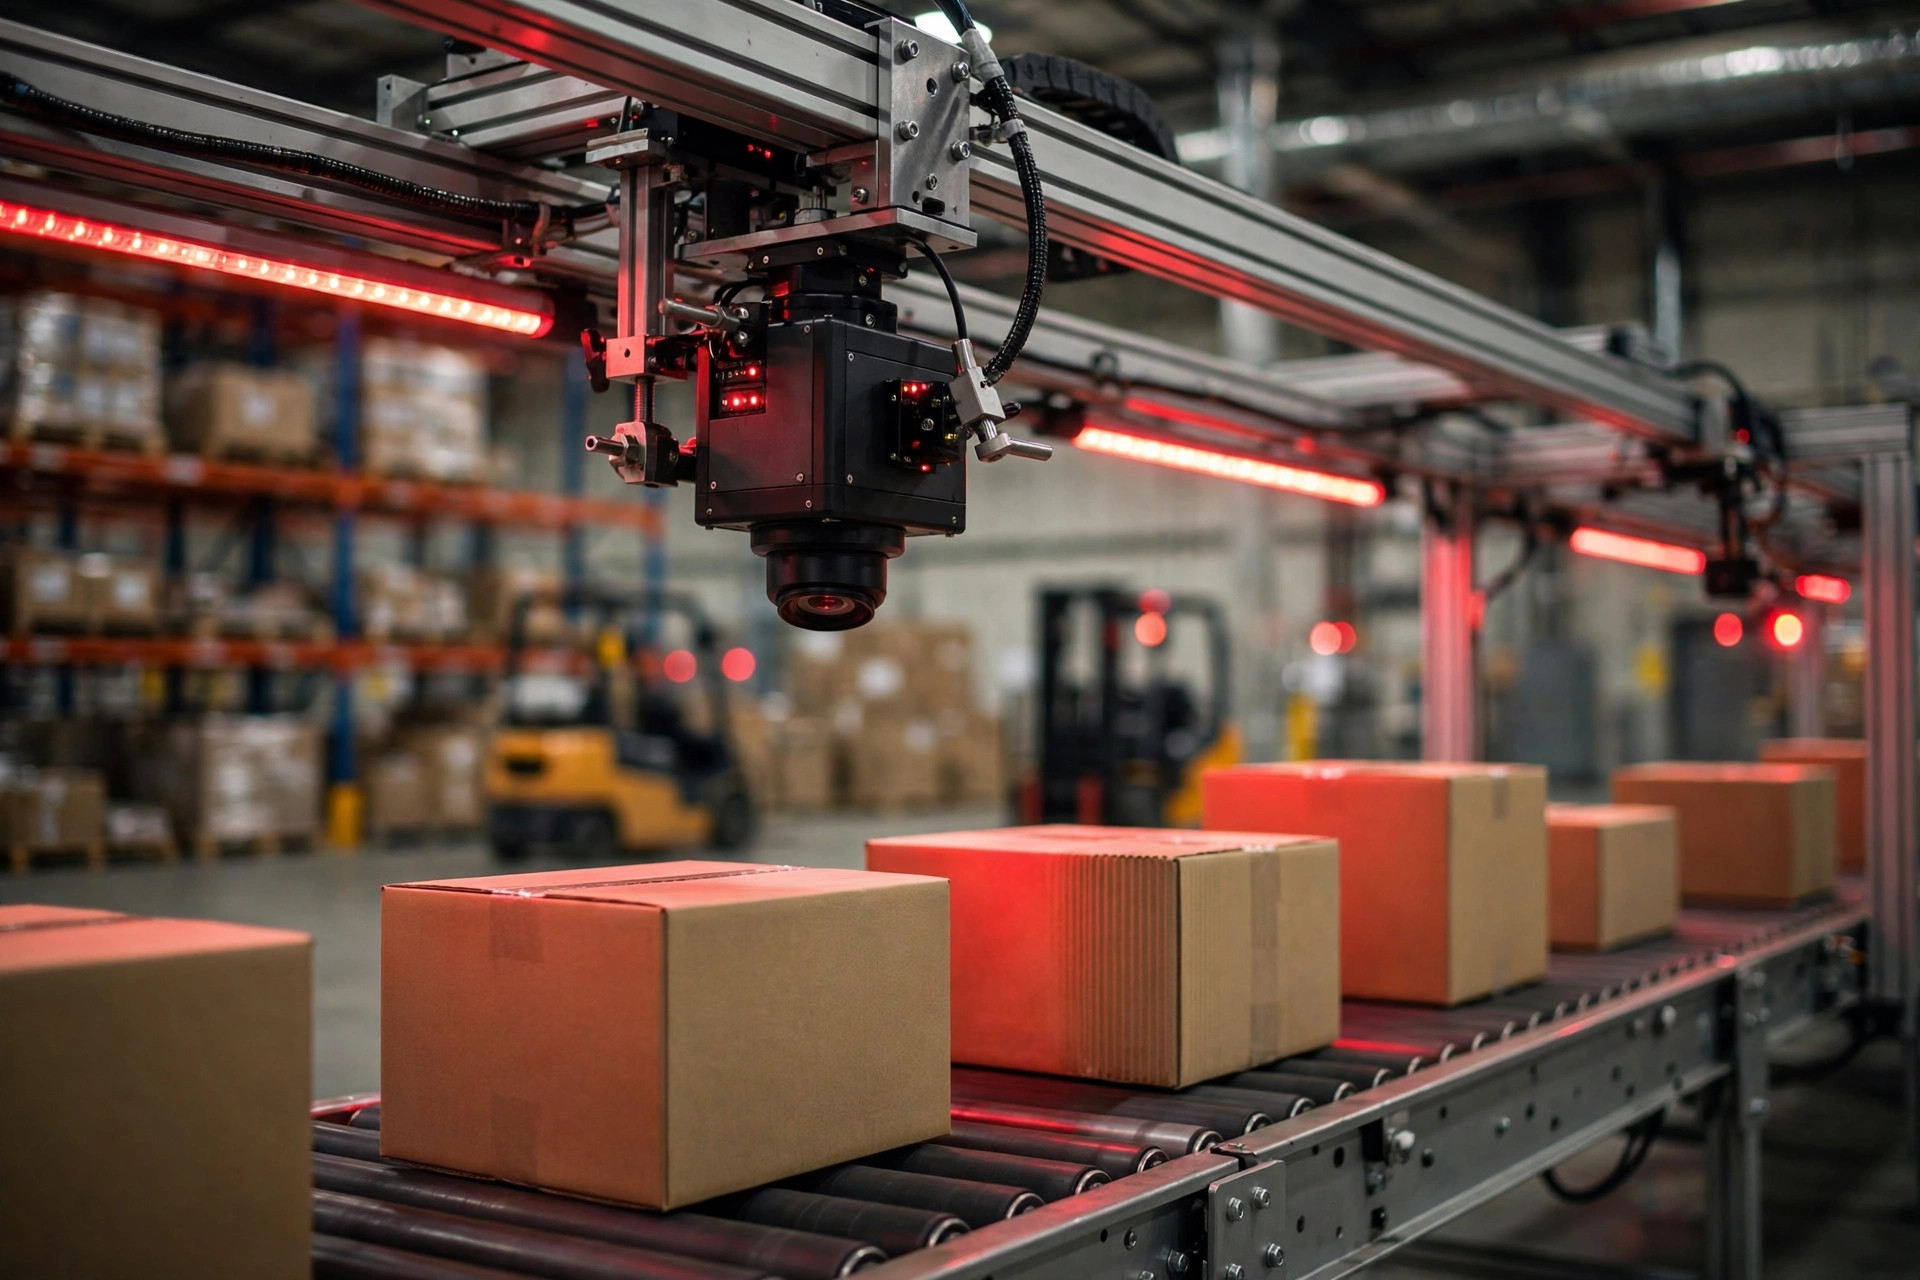
2年前、ある美容製品のディストリビューターが画像検査を導入したかった。インテグレーターは全3Dカメラパッケージを提示した——カメラ14台、$380,000。私は現場を歩いて言った:あなたの仕事は2Dカメラとバー照明2本でできる。$80,000で完了だ。彼は節約した$300Kをコンベヤーのアップグレードに回した。
私の一言の結論:境界線は価格ではなく、タスクだ。仕事が平面の情報——コードを読む、ラベルを読む、あるかないか、真っ直ぐか斜めか——だけを必要とするなら、2Dで十分だ。空間情報——高さ、大きさ、位置、傾いているか——が必要なら、3Dが本領を発揮するところだ。
2Dカメラ:倉庫の画像処理タスクの70%には十分
2Dは平面の仕事をこなす。倉庫で最も一般的な3つの2Dステーション:
1つ目は入荷ラベル照合:パレットが建物に入る前に、カメラが送り状ラベルを撮影し、OCRがPO番号とSKUを読み取り、ASNと照合する。不一致はアラームとともに振り分けられる。こうしたステーションは$5,000–$8,000で、専任のチェッカー1人を置き換える——回収は1年以内だ。
2つ目は仕分けラインのバーコード読み取り:荷物の仕分けライン上に設置したカメラが、振り分け用に送り状ラベルを読み取る。タクトは過酷だ——1分間に60~120個——2Dのフレームレートとミリ秒の応答はまさに適任だ。99.5%以上の読み取り率を実現するのは、高いカメラではなく、照明の角度と取り付け位置の問題だ。この一文はお金に値する。書き留めておけ。
3つ目はカートンのシール検査:カメラの下をカートンが通過し、テープが貼ってあるか、真っ直ぐかを確認する。テープのないものはリワークレーンに振り分けられる。カメラ1台とフォトセンサー1個で、$3,000オールインだ。すべての「出荷漏れ」クレームの半分は、この工程でのシール見落としに起因する——このステーションは建物内で最もROIの高い設備の一つだ。
現場の経験則:倉庫の画像処理タスクの10件中7~8件は「認識する、読む」——2Dで十分にこなせ、カメラ1台あたり$500–$2,000、ステーションあたり$3,000–$8,000だ。
3Dが必須になる場合
2Dの調整ではどうにもならない3つの領域。
1つ目は計測:カートンやパレットの長さ、幅、高さ——運賃監査のための寸法計測だ。これは3Dデータであり、議論の余地はない。自動車部品の顧客の1社は、3D寸法計測ステーションで年間$400K以上の運賃差額を取り戻した——運送会社は容積重量で課金し、申告が小さければ差額を自分が負担する。
2つ目はロボットのガイダンス:デパレタイジングやピッキングのアームは、物がどこにあり、どの姿勢かを知る必要がある——深度データなしでは動けない。これは3Dの得意分野だ。2Dには出番さえない。
3つ目は変形の判定:潰れたカートン、損傷品、高さ超過パレット——「傾いているか、へこんでいるか」は本質的に空間的な問いだ。受入時に高さ超過パレットを見つけるのは、ラック通路の中で挟まったパレットを救出するよりずっと安い。
3Dカメラは1台あたり$3,000~$15,000。ソフトウェアとインテグレーションを含めると、ステーションあたり$30K–$80Kからだ。
技術マップ:「3D」は同じじゃない
「3D」と呼ばれるカメラは千差万別だ。違う種類を選ぶとお金が無駄になる:
| 技術 | 精度 | 速度 | 苦手 | 価格帯 | 典型的な用途 |
|---|---|---|---|---|---|
| 構造化光 | ±1mm級 | 中 | 周囲光、反射面 | 高 | 精密計測、ロボットガイダンス |
| レーザーライン走査 | ±1mm級 | 遅い(走査が必要) | 振動 | 中~高 | パレットのプロファイリング、寸法計測 |
| 飛行時間法(ToF) | ±5–10mm | 速い | 強い光、透明物 | 中 | トート位置決め、AGV障害物検知 |
| ステレオビジョン | ±10mm級 | 速い | 低テクスチャ面 | 低 | 粗い位置決め、広域監視 |
短くまとめると:精度が要るなら構造化光かレーザー、速度が要るならToFかステレオ。屋外や強い周囲光下での構造化光はトラブルの元だ。そして3年前のデータシートで仕様を決めるな——ベンダーの最新仕様で確認すること。
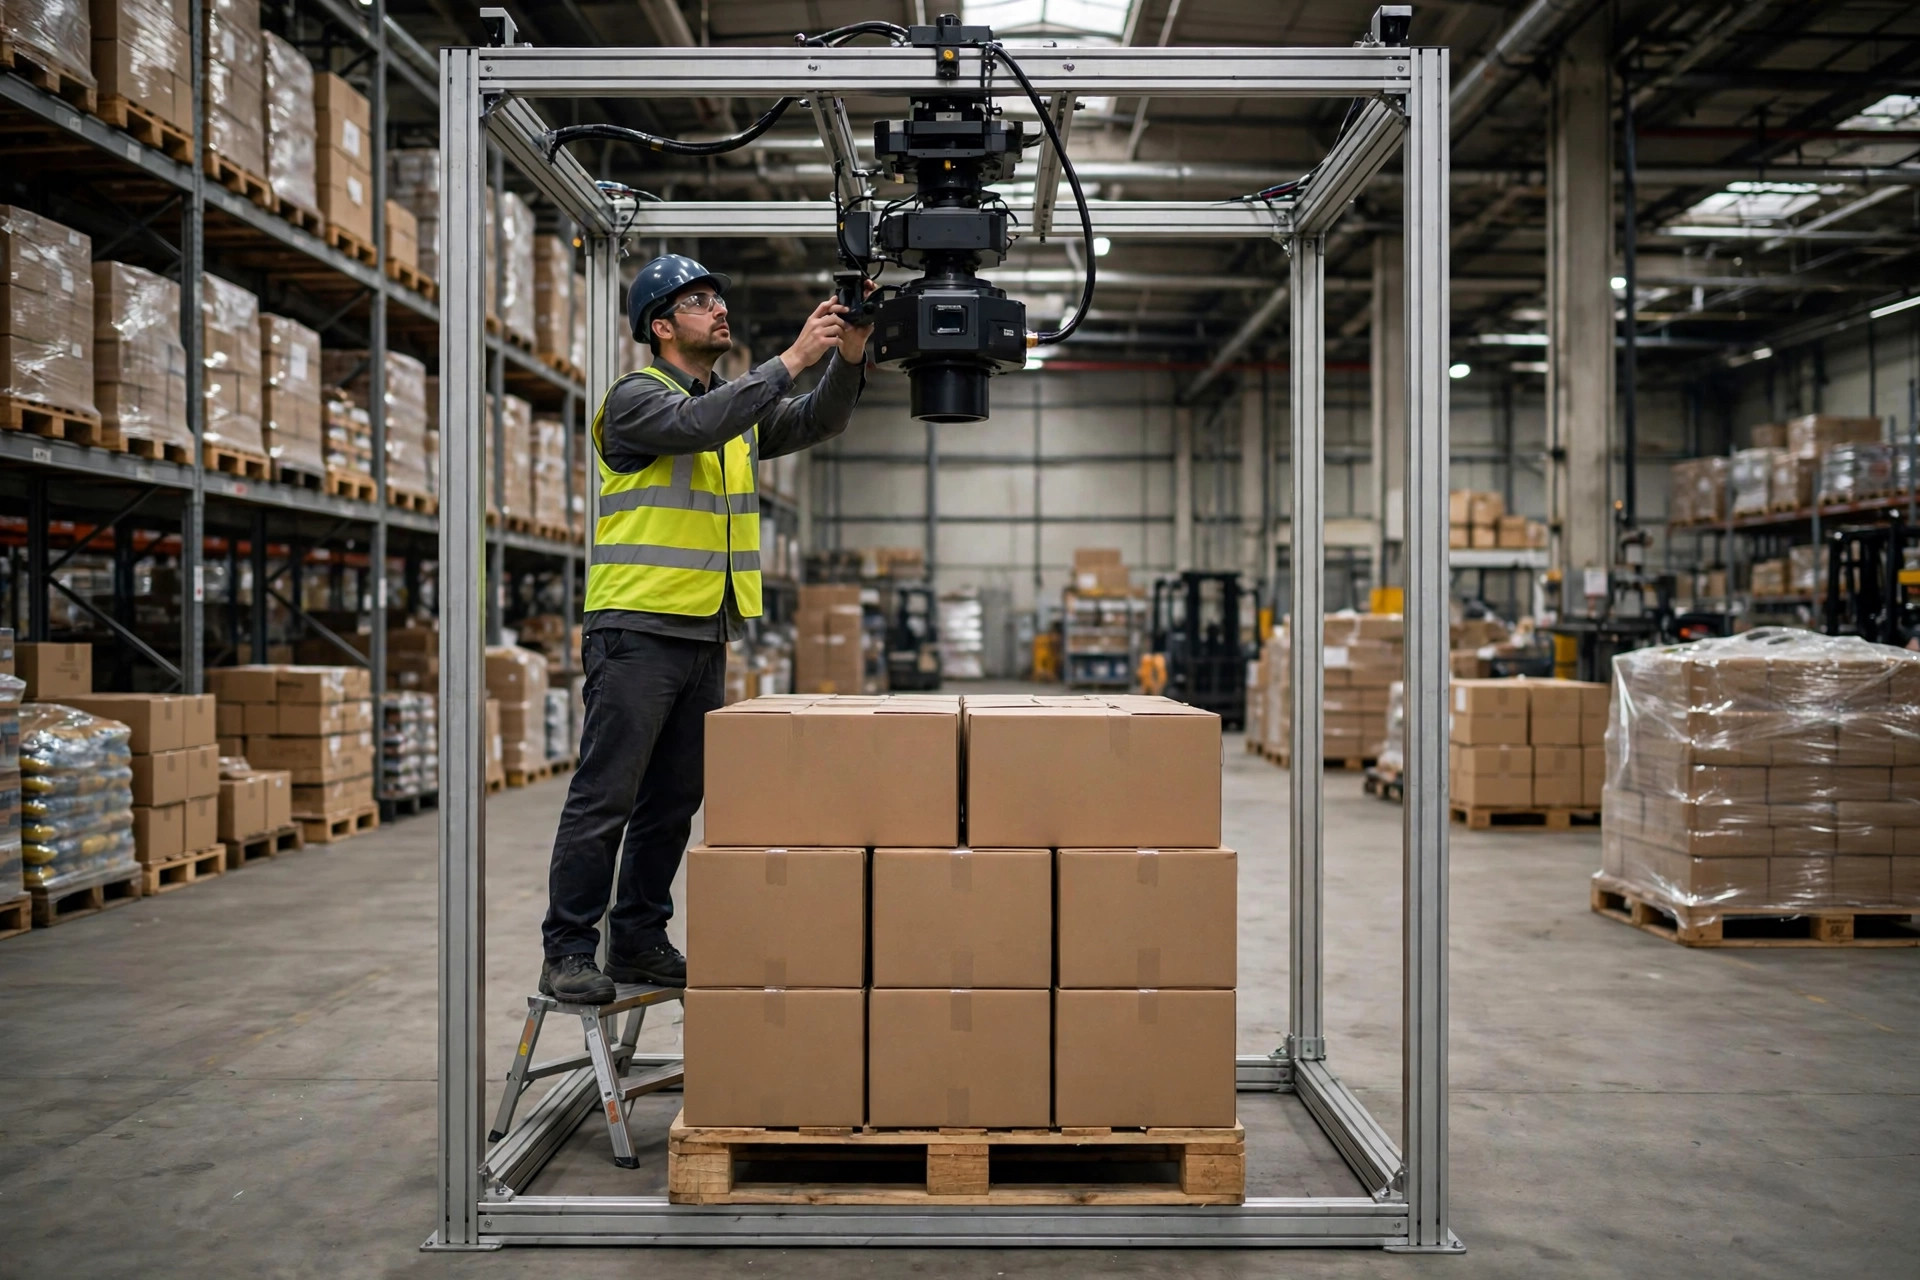
2つのステーションを並べる:お金の行き先
実際の2つのステーションを比べると、お金の使い方が一目瞭然だ:
| 出荷検証(2D) | パレット寸法計測(3D) | |
|---|---|---|
| 仕事 | ラベルを読み、SKUを照合 | パレットのL×W×Hを計測 |
| カメラ | 2D産業用×2、約$3K | 3D ToF×4、約$20K |
| 照明と取り付け | バー照明+ブラケット、約$2K | ガントリー+遮光カバー、約$8K |
| ソフトウェアと統合 | 読み取り照合ロジック、約$15K | 点群処理+キュービング、約$30K |
| ステーション合計 | 約$20K | 約$60K |
| 年間リターン | 出荷ミス削減。クレーム・返品回避で約$80K | 運賃差額回収で約$400K |
パターンは見えたか?2Dステーションは安く、「正しいか間違いか」に答える。3Dステーションは高く、「いくらお金になるか」に答える。選定基準は常にタスクの価値であり、技術がカッコいいかどうかでは決してない。
4つの罠
罠その1:バーコード読み取りに3Dカメラを使うこと。ナッツを割るのにハンマー——しかも遅い。ミリ秒の読み取りタスクでは、3Dのフレームレートと処理遅延は2Dに負けるのに、価格は5倍だ。
罠その2:ストレッチフィルムのグレア。ラップされたパレットは鏡だ。鏡面反射は3Dの測距を狂わせ、2Dの読み取りも同じく眩ませる。対策は偏光照明と偏光フィルター、または照明角度の変更——これは光学の問題であり、「もっと高いカメラを買う」問題ではない。あらゆる3Dプロジェクトで、最初のPOCテストは本物のラップ済みパレットを使うこと。
罠その3:誰も数えなかった照明予算。画像処理プロジェクトでは、光源、取り付け、コミッショニングの人件費が定常的に総コストの30%を食う。システム総額抜きでカメラの表示価格だけを比べれば、予算は吹っ飛ぶ。照明には職人の技がある:エッジ照明の側面ビューにはバー照明、均一な上面照明にはリング照明、反射面には同軸照明、シルエット検査にはバックライト——照明を間違えれば、世界一高いカメラでも救えない。
罠その4:2Dに体積計測を無理強いすること。パースペクティブの誤差は物理だ。運賃監査に使う「写真から推定した」体積の数値は、自分で掘る罠だ。データが必要なら、本物の3Dを買え。不要なら、見て見ぬふりはやめろ。
6ステップの選定チェックリスト
- 仕事を一文で書く:「私は___を測りたい/認識したい/判定したい」。書けない?カメラはまだ買うな。文が具体的であるほど、選定は安くなる。
- 平面か空間かのボックスにチェック:平面は2D、空間は3D。一本の線が分ける——越えるな。
- タクトを決める:1分間に何個か?3Dの処理遅延はライン速度に付いていけるか?付いていけなければ、精度は無意味だ。
- 精度を決める:±1mmか±10mmか?ここを間違えると、技術選定全体が間違い、予算は数倍に膨らむ。
- 環境を調査する:周囲光、粉塵、ストレッチフィルム——照明設計を決める3つの変数。POCには本物の貨物を使うこと。
- メンテナンスを聞く:インテグレーターが去った後、誰がパラメーターを調整するのか?画像処理システムは「ここには調整できる人がいない」で死ぬ。トレーニング、予備品、リモートサポートを契約に入れろ。
明日から使える:やりたい画像処理タスクを全部リストし、平面か空間かの列にチェックする。ほとんどが2Dに落ち着くはずだ。節約分は照明と設置に使え——読み取り率は高いカメラよりもそちらに応える。覚えておけ:画像処理プロジェクトでは、照明が70%、カメラが30%だ。この一文が罠の半分を回避させてくれる。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。


