L'essentiel d'abord: au sein d'une même vague, répartissez les tâches entre humains et robots avec exactement deux règles — la distance de déplacement et la difficulté de jugement. Les longs trajets et les déplacements répétitifs de cartons complets vont aux robots. Tout ce qui exige des yeux et un cerveau — articles irréguliers, exceptions, vérification des prélèvements à la pièce — va aux humains. Dans le WES, faites trois choses correctement et la vague tourne toute seule: les étiquettes de tâche, les pools de ressources et un déclencheur de rééquilibrage. J'ai vu cet échec précis trois fois, et il meurt toujours de la même façon: traiter les robots comme une main-d'œuvre bon marché, jusqu'à ce que humains et machines se bloquent dans la même allée et que la vague aille plus lentement qu'une équipe entièrement humaine.
Pourquoi plus de robots ont ralenti la vague
Dans le WES, humains et robots sont deux types de ressources, pas deux intitulés de poste. Lancer une vague, c'est pousser un lot de tâches vers les ressources selon leur capacité. Mais beaucoup de mises en service partent avec exactement une règle d'affectation: "automatiser tout ce qui peut être automatisé".
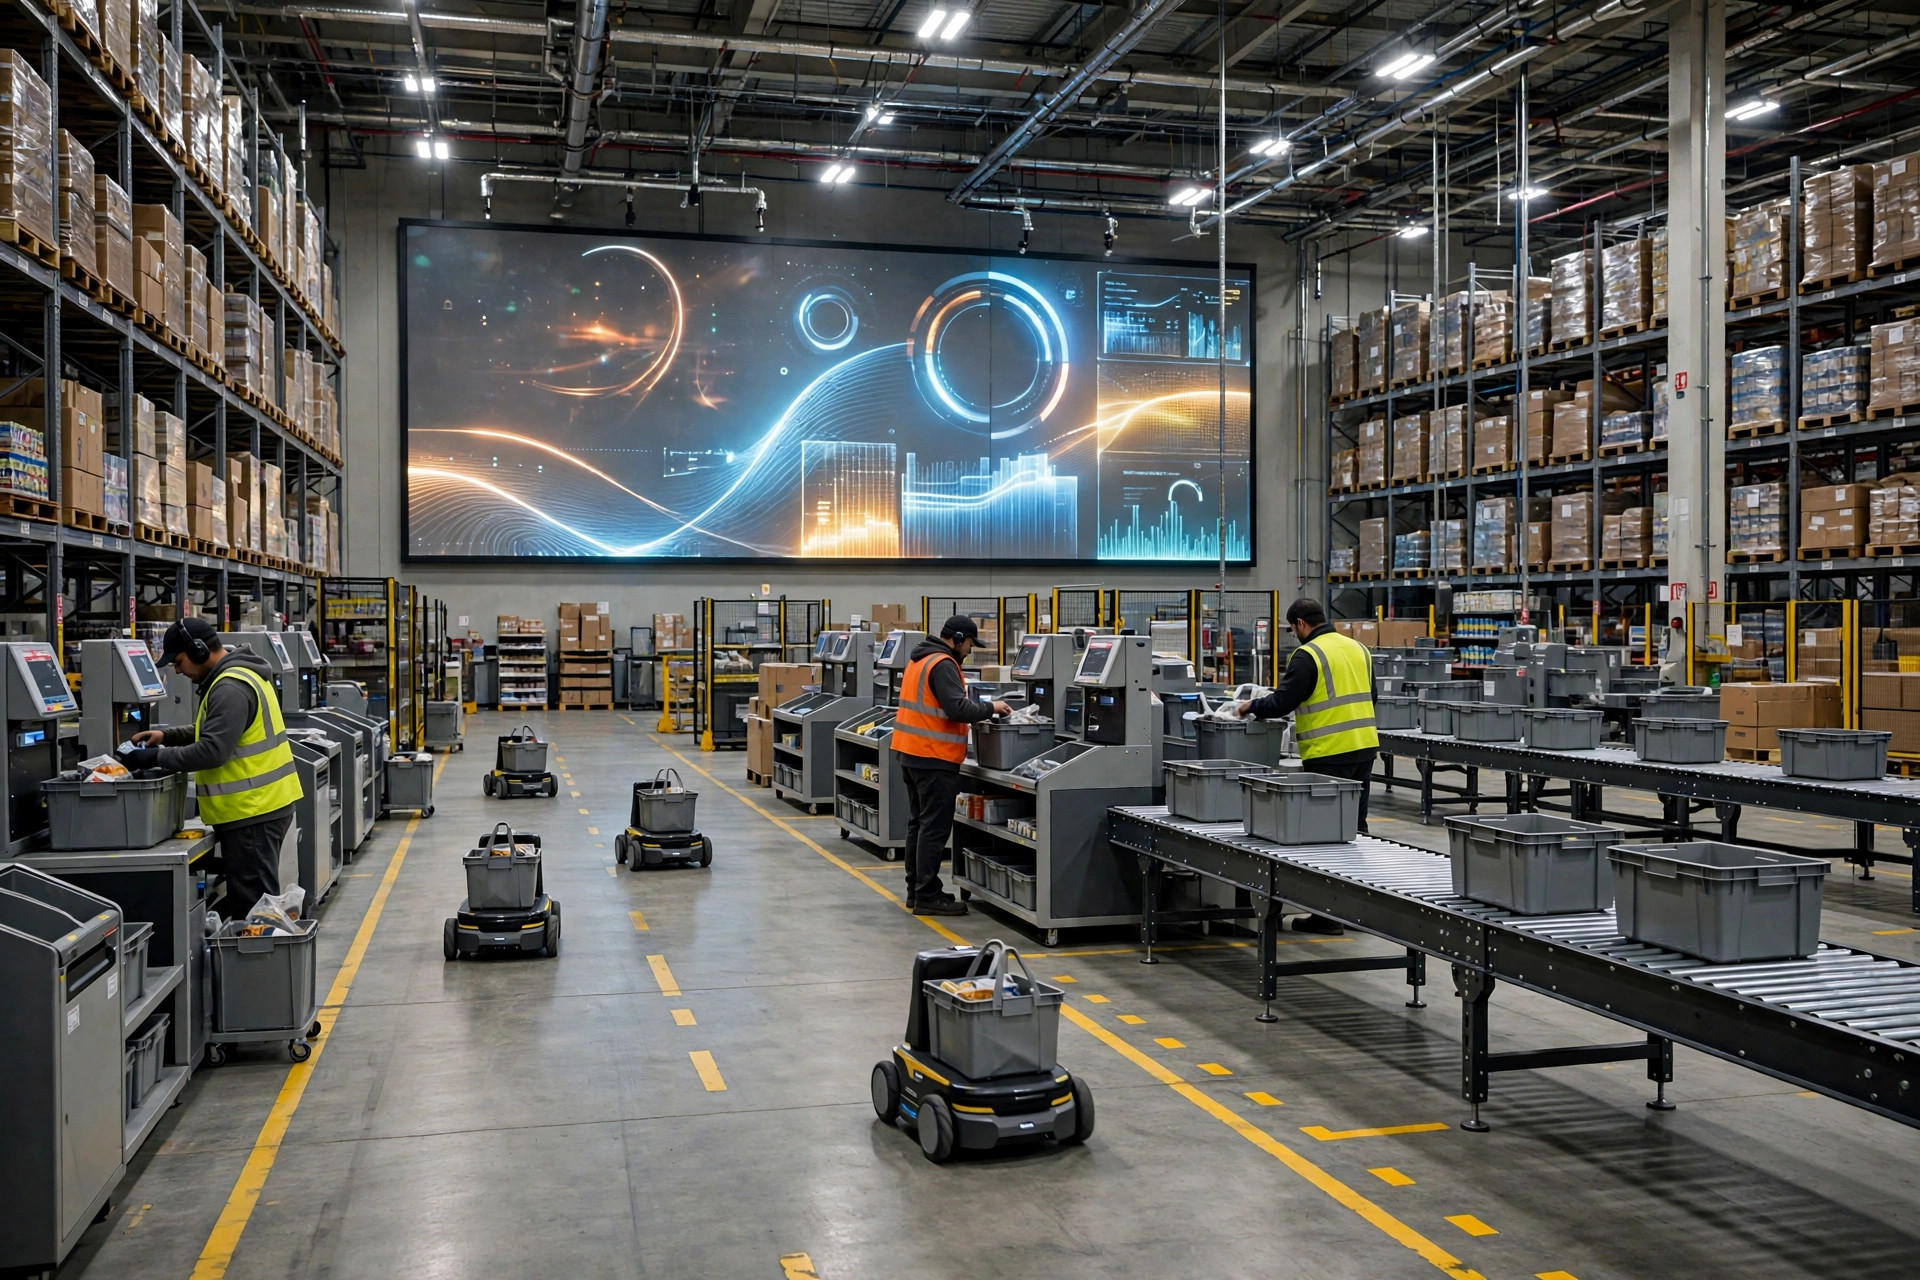
En 2024, j'ai travaillé sur un site 3PL en Floride — 40,000 pieds carrés, 120 AMR et 60 préparateurs sur la même vague. La première semaine après la mise en service, le temps d'achèvement de la vague était 18% pire que la référence entièrement humaine.
La cause: les AMR avaient été affectés à des zones denses de prélèvement manuel à la pièce. La largeur des allées est fixe. Humains et robots se croisant dans la même allée, cédant le passage, reroutant — le temps de cycle s'est effondré. Le remède n'avait rien de glamour: zoner par densité de prélèvement. Les zones denses de petits articles sont devenues réservées aux humains; les AMR ont pris en charge le réapprovisionnement longue distance et les déplacements de palettes complètes et n'ont jamais pénétré dans une allée de prélèvement. Dès la deuxième semaine, le temps de vague était 22% meilleur qu'avant la mise en service.
Voici la partie contre-intuitive: ce qu'il faut optimiser dans le WES, ce n'est pas le routage des robots — c'est le transfert humain-robot. Un robot livre à l'heure au poste de vérification, personne n'est là, et vingt robots font la queue en attendant. Le temps d'attente au transfert dévore chaque seconde que l'optimisation des trajets a fait gagner. Le plus bel algorithme de routage du monde ne sauve pas un transfert que personne n'a conçu.
Cinq étapes pour répartir proprement le travail
Étape 1: étiquetez chaque tâche. Ajoutez quatre champs au modèle de tâche du WES: distance de déplacement estimée, poids unitaire, régularité de l'article (régulier/irrégulier) et taux historique d'exceptions. Codez les règles d'étiquetage dans le système — ne comptez jamais sur l'œil d'un dispatcher. Pas d'étiquettes aujourd'hui, c'est de l'affectation au doigt mouillé demain.
Étape 2: construisez deux pools de ressources avec une matrice de capacités. Un human_pool et un robot_pool, chacun avec sa fiche de capacités: les humains gèrent les articles irréguliers et les exceptions mais détestent les longues marches; les robots tournent 24h/24 avec une charge utile fixe mais ne voient ni un carton endommagé ni une étiquette mal posée. La matrice de capacités est la seule base sur laquelle le WES affecte. Sans elle, les règles de l'étape 3 sont des paroles en l'air.
Étape 3: écrivez trois règles d'affectation. Copiez-les sans vergogne:
- Tout déplacement avec un aller simple de plus de 80 mètres va d'abord au robot_pool;
- Tout type de tâche avec un taux historique d'exceptions supérieur à 5% est forcé dans le human_pool;
- Divisez en deux les tâches portant sur le même SKU: prélèvement à la pièce aux humains, déplacements de cartons complets et de palettes complètes aux robots.
Étape 4: mettez un déclencheur de rééquilibrage. En pleine vague, si l'un des pools a des tâches non prises depuis plus de 15 minutes, le WES bascule automatiquement les tâches transférables vers l'autre pool. Mettez le seuil en configuration — ne faites pas surveiller un écran à un dispatcher en pompier de service. En 2025, un entrepôt e-commerce à Dongguan a lancé 2,000 tâches d'un coup et 40 AMR ont fait la queue six minutes à l'entrée de l'allée principale. Passer à une libération étagée selon la capacité — un lot toutes les trois minutes — a tué la queue net. La cadence de libération suit la ressource goulot. C'est du WES scheduling 101.
Étape 5: faites tourner une semaine de données, puis ajustez. Tracez les tâches sur un nuage distance × taux d'exceptions et placez les seuils de vos règles aux frontières visibles — pas au feeling. Les 80 mètres, les 5% et les 15 minutes sont des points de départ, pas un évangile.
| Profil de tâche | Affecter à | Pourquoi |
|---|---|---|
| Longs trajets (aller simple de plus de 80 m) | Robots | Marcher est le coût le plus cher des humains; les machines ne s'en soucient pas |
| Déplacements répétitifs de cartons complets / palettes complètes | Robots | Cadence stable, pas de fatigue |
| Articles irréguliers ou sujets aux dommages | Humains | Il faut des yeux et du toucher |
| Taux historique d'exceptions supérieur à 5% | Humains | Les exceptions sont le terrain des humains |
| Compléments de fin de vague, divers | Humains | Le coût de dispatch d'un robot dépasse la tâche elle-même |
Check-list de la nuit de mise en service
J'ai vu cet échec trois fois, alors la nuit de la mise en service je vérifie exactement cinq choses: 1. les quatre champs d'étiquette de tâche sont renseignés, sans trou; 2. la matrice de capacités est la version en vigueur, charge utile des AMR confrontée aux largeurs d'allées; 3. les trois règles d'affectation ont tourné au moins 50 vagues dans l'environnement de test; 4. le seuil du déclencheur de rééquilibrage est en configuration et les dispatchers savent à quoi ressemble l'alerte; 5. le personnel de transfert est aligné sur la cadence d'arrivée des robots. Les cinq au vert ou je ne signe pas — il en manque une et on reporte. Un report d'une semaine coûte bien moins cher que les retouches après la mise en service.
Quatre modes d'échec coûteux
Échec un: utiliser les AMR comme main-d'œuvre bon marché pour remplacer directement les préparateurs. Humains et robots se croisant dans la même allée, c'est perdant-perdant — le site de Floride a payé les frais de cette leçon.
Échec deux: lancer toute la vague d'un coup. La capacité des allées est une contrainte dure; la cadence de libération du WES doit suivre le goulot. La queue de Dongguan est le récit d'avertissement.
Échec trois: des exceptions sans propriétaire. Le robot signale une exception, les humains supposent que c'est le problème du robot, et la tâche reste là deux heures. Ma règle: chaque exception revient par défaut au human_pool, et l'alerte WES part directement sur le terminal du chef d'équipe.
Échec quatre: des transferts sans conception de cadence. Deux personnes à la vérification, vingt robots en queue devant — dans ce genre de vague, plus de robots signifie juste mourir plus vite.
Quelque chose d'utilisable dès demain: n'achetez pas les robots d'abord. Sortez les tâches du mois dernier et regardez-les sur un nuage distance × taux d'exceptions. Si plus de 60% tombent dans le quadrant courte distance et faible exception, ajouter des robots c'est brûler de l'argent — corrigez d'abord les parcours des humains. Une fois les parcours propres, les règles d'affectation du WES veulent vraiment dire quelque chose.
Par Lin Xiao, Consultant en implémentation WMS
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.