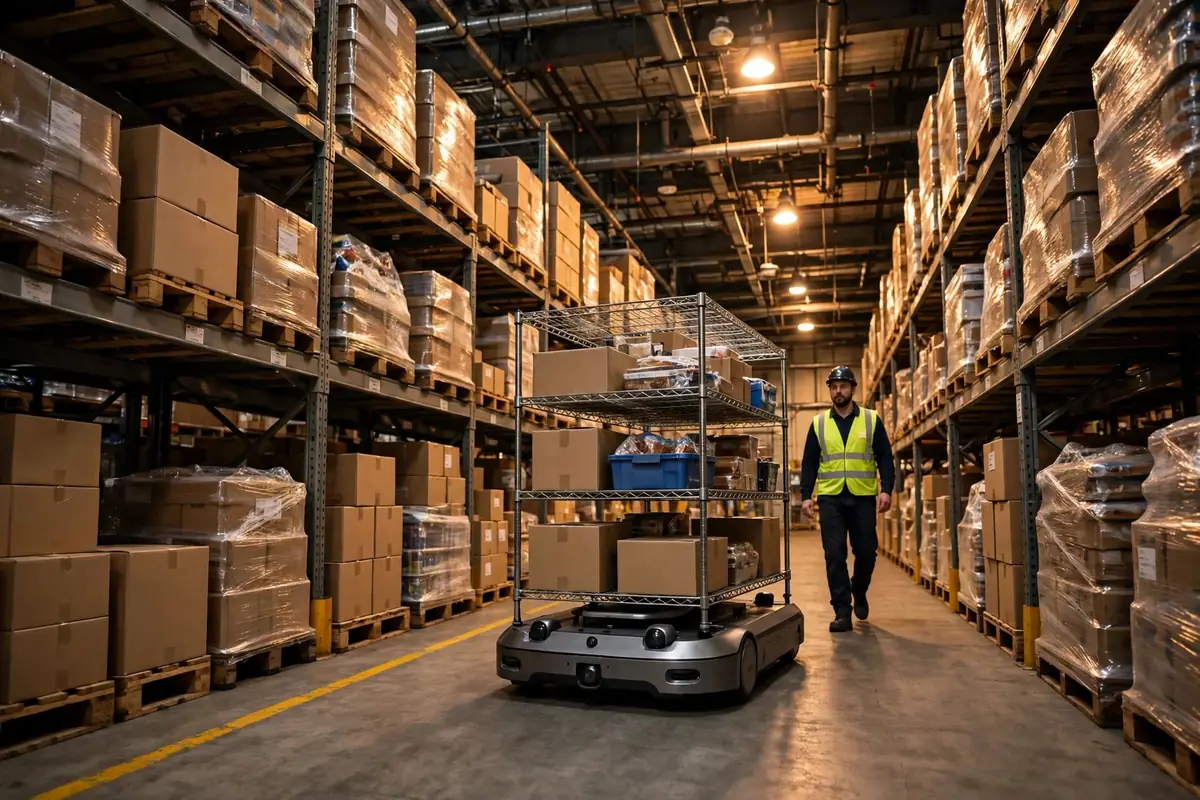
Votre première route pilote AMR est la décision que la plupart des entrepôts se trompent du premier coup, et je le dis pour l'avoir vu arriver plus d'une fois. Permettez-moi de commencer par un échec auquel j'ai participé. Il y a des années, alors que je travaillais pour un intégrateur, nous avions un client qui insistait pour piloter une route entre deux bâtiments : deux cent quatre-vingts mètres dans chaque sens, à travers deux portes coupe-feu, en montant une rampe, en partageant l'allée avec des chariots élévateurs. Le robot roulait bien, mais plusieurs trajets par jour étaient bloqués par un chariot ou arrêtés devant une porte fermée en attendant un humain, et après trois mois, la disponibilité était tombée sous les quatre-vingts pour cent. La direction a annulé le budget de la flotte en une seule réunion. La route était mauvaise, et c'est la machine qui en a porté le blâme.
Le principe : une route pilote est une salle d'échantillons, pas une vitrine
Voyez-le ainsi : une route pilote, c'est comme le petit bain d'une piscine, où l'on s'entraîne avant d'aller dans le grand bain. On peut aussi la voir comme une salle d'échantillons dans une maison neuve. Son rôle n'est pas de porter tous les déplacements de l'entrepôt. Son rôle est de prouver une seule chose, à savoir que cette machine, sur votre sol, dans votre circulation, à votre rythme, peut tourner jour après jour sans drame.
Permettez-moi de mettre des chiffres là-dessus, car un pilote sans chiffres n'est qu'une démonstration. Un robot de transport intérieur typique roule à un peu plus de trois à quatre kilomètres par heure, soit environ un à un virgule deux mètre par seconde. Dès qu'un trajet aller dépasse deux cents mètres, les déplacements à vide et l'attente commencent à manger l'efficacité recherchée. Côté rythme, une bonne ligne pilote effectue de quarante à quatre-vingts trajets réguliers par jour : trop peu et vous n'apprenez rien, trop nombreux et une seule panne bloque la ligne. Deux autres chiffres comptent, et tous deux sont simples. La disponibilité vous dit si la machine ne cesse d'être retirée pour réparation, et le temps moyen entre pannes vous dit combien de temps durent les périodes calmes. Vous n'avez besoin d'aucune référence sectorielle pour l'un ou l'autre. Comparez-les à vos propres relevés de manutention manuelle du trimestre précédent sur la même route, et vous saurez si le robot aide vraiment ou s'il ne fait que passer.
La ligne de partage de votre première route pilote AMR
La règle de sélection de votre première route pilote AMR se résume donc à une phrase : trouvez une ligne où le volume est stable, la distance modérée, le sol plat et la circulation simple. Faites passer chaque candidate par le tableau ci-dessous, et si une route échoue à deux des cinq tests, mettez-la de côté pour plus tard.
| Test | Une route qui peut tourner | Une route à éviter pour l'instant | | Stabilité du volume | Les trajets quotidiens varient de moins de vingt pour cent, avec du travail aussi pendant les semaines creuses | Un volume qui n'existe que pendant les promotions, mort le reste de l'année | | Distance aller | De cinquante à cent cinquante mètres, avec des points de départ et d'arrivée fixes | Plus de deux cents mètres, avec un arrêt de transfert au milieu | | État du sol | Sol plat en époxy, sans grandes rampes ni joints de dilatation en escalier | Rampes, tronçons extérieurs, revêtement endommagé | | Complexité de la circulation | Un parcours fixe, séparé des personnes, avec pas plus de deux croisements | Des chariots partageant l'allée, des piétons qui traversent, une lutte pour les portes | | Retour visible | Coût par trajet inférieur à la manutention manuelle en environ un an | Des économies que personne ne peut rattacher à un seul trajet |
Face à ce tableau, voici une ligne qui a fonctionné. Chez le même client, après avoir abandonné la route entre bâtiments, nous avons piloté une ligne de réapprovisionnement d'environ cent vingt mètres, du stockage à la zone de picking, avec des extrémités fixes, environ soixante trajets par jour, un sol plat, un seul croisement sur tout le parcours. Le robot roulait à environ un virgule un mètre par seconde, chaque trajet, chargement et déchargement compris, prenait moins de quatre minutes, et sur trois mois la disponibilité a dépassé quatre-vingt-seize pour cent. Ce que la direction a vu, ce n'était pas un robot qui se promenait. C'était une liste de tâches qui correspondait à la réalité chaque jour. C'est ainsi que les trois robots suivants ont été approuvés.
Trois pièges qui ruinent une route pilote
Le premier piège, c'est le sol. Les joints de dilatation, le béton endommagé, les bandes métalliques aux portes semblent inoffensifs, mais chaque secousse ébranle les roues et, avec le temps, le positionnement dérive. Notre pratique désormais consiste à faire rouler un robot à vide sur la route candidate pendant deux jours avant de s'engager, en consignant chaque bosse, et à réparer le sol d'abord. N'attendez pas du logiciel qu'il masque un problème de physique.
Le deuxième piège, c'est la fenêtre de recharge. Les entrepôts font tourner le robot toute la journée et ne pensent à la recharge que le soir, et le matin l'équipe commence avec une batterie à plat. La recharge doit être inscrite au planning dès la phase pilote : recharger pendant les périodes calmes, garder une unité entièrement chargée en réserve pendant la nuit. La recharge n'est pas un détail d'intendance. C'est ce qui rend la ligne continue.
Le troisième piège, c'est l'heure de pointe oubliée. Une route qui semble vide à dix heures du matin devient un flot de piétons à midi et au changement d'équipe, le robot freine sans cesse pour céder le passage, et le rythme s'effondre. La solution n'a rien de glamour : ralentir le robot pendant les pointes, passer par une allée de rechange, ou déplacer une demi-heure de tâches hors de la pointe. Ne luttez pas frontalement contre la circulation piétonne. Une machine ne rechigne pas à aller lentement. Elle rechigne à être interrompue toute la journée.
Une chose de plus que les équipes oublient, c'est de former les personnes avant la mise en service de la machine. Les opérateurs doivent savoir quand le robot s'arrêtera tout seul, quand appuyer sur l'arrêt d'urgence, et quand le conduire manuellement pour l'écarter. Nous avons donné à chaque équipe une demi-journée en mode manuel et en gestion des pannes, de sorte que lorsque le robot déclenchait une alarme, l'équipe connaissait le premier geste au lieu de se rassembler autour de lui avec le manuel. Une demi-journée ressemble à de la production perdue. En pratique, elle évite d'innombrables arrêts imprévus par la suite.
Voici le jugement contre-intuitif, celui auquel la plupart des équipes résistent : ne pilotez pas sur votre ligne la plus chargée. Une ligne chargée ne tolère aucun échec, et chaque accroc est visible dans tout le bâtiment. Une ligne modérément chargée et peu variable est un meilleur pilote. Et une ligne courte n'est pas non plus automatiquement une bonne affaire. Une ligne de trente mètres effectuant vingt trajets par jour ne fera jamais économiser assez de main-d'œuvre pour couvrir l'amortissement d'un robot. Une route pilote mérite sa place par son coût par trajet, pas par sa longueur.
Choisissez bien la première route pilote AMR et chaque robot suivant sera la copie de quelque chose de prouvé. Choisissez-la mal et chaque robot suivant ne fera qu'amplifier l'erreur. Que cet argent ait valu le coup se résume à un chiffre : le coût par trajet, inférieur à la moitié de la manutention manuelle, sinon cela ne passe pas. Par Da Liu, Ingénieur en automatisation Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.