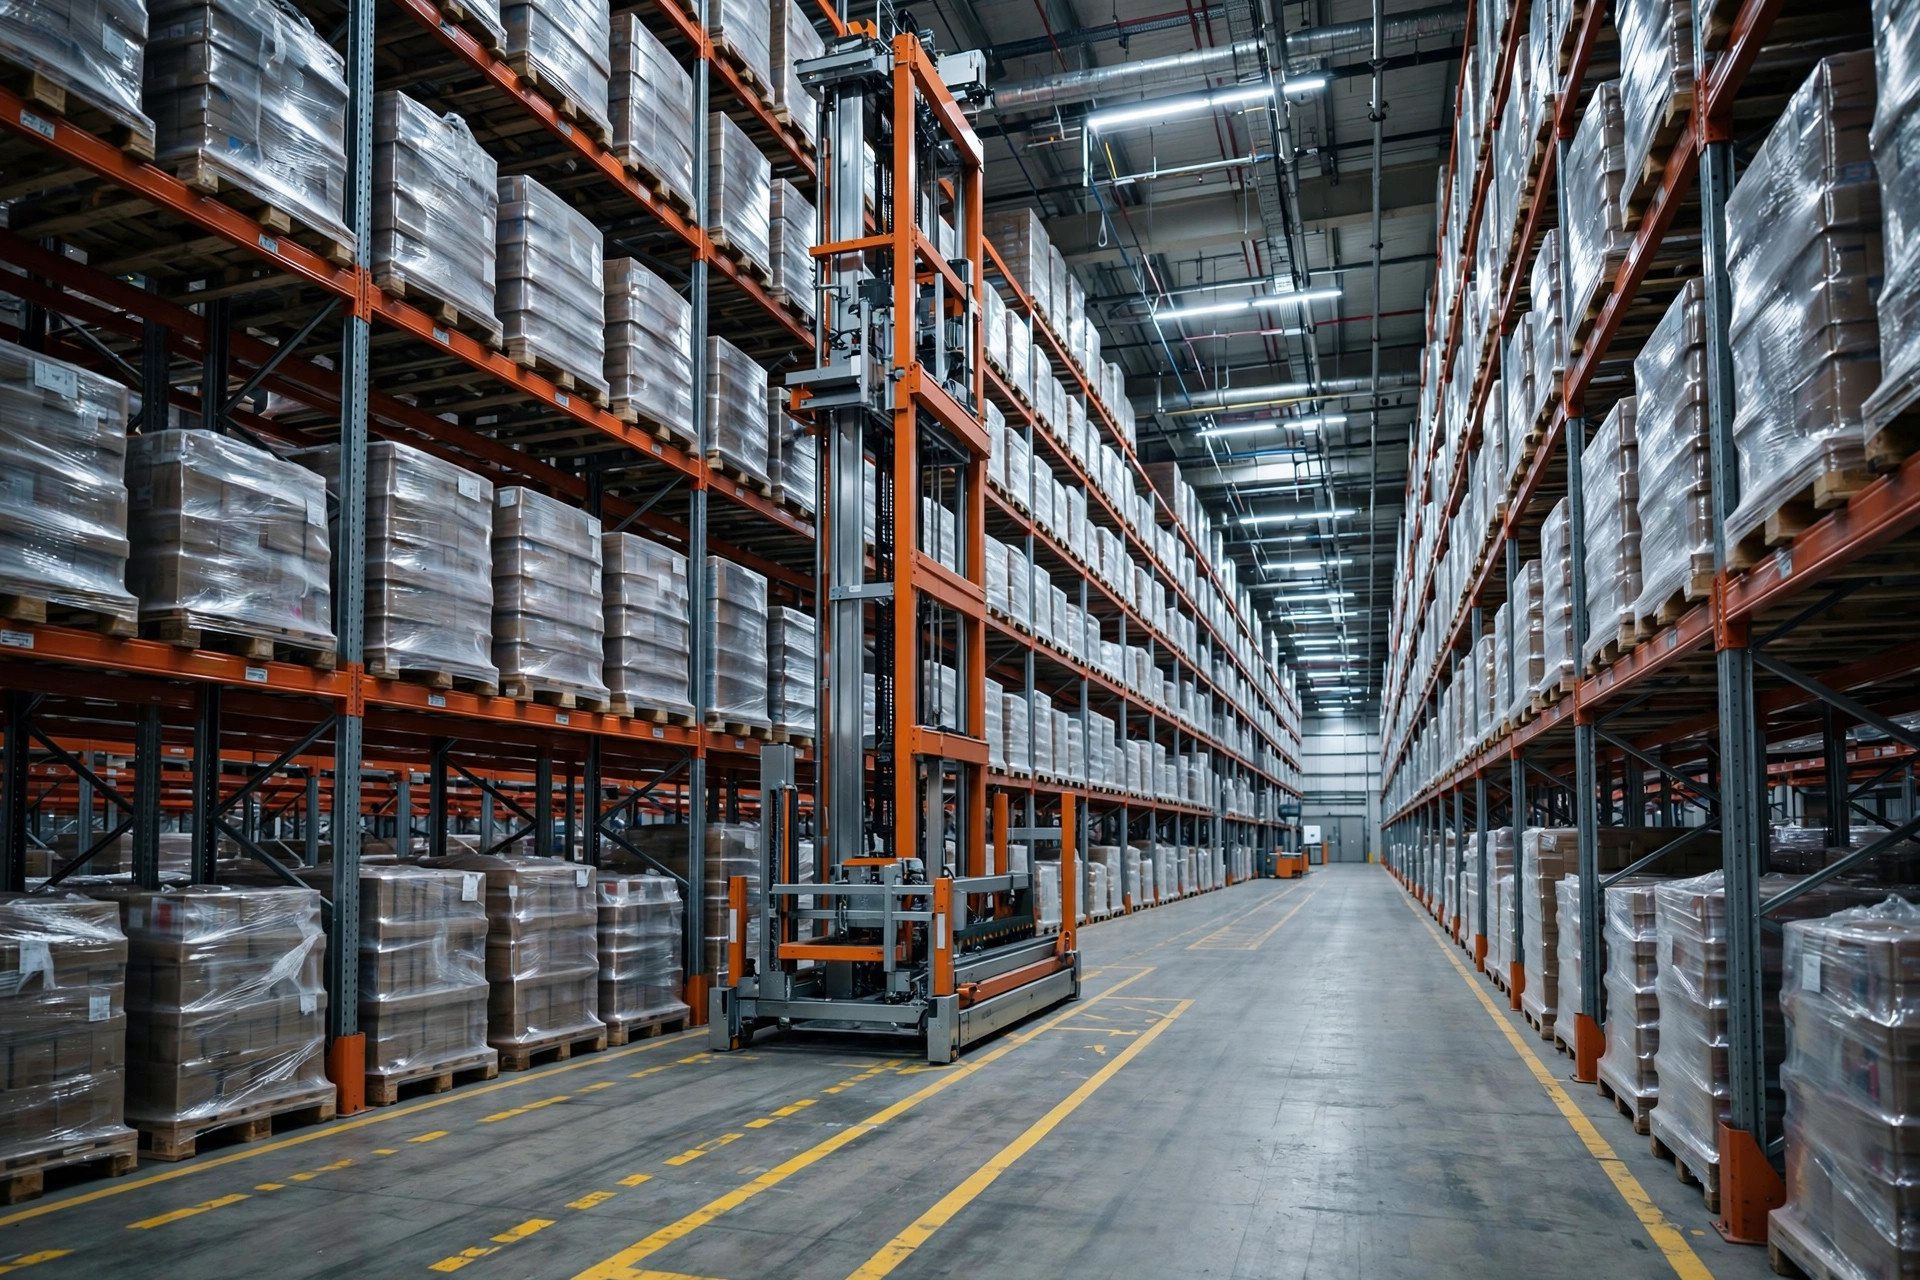
Voici mon verdict d'entrée : quand on intègre un système automatisé de stockage et de déstockage avec des AMR — l'intégration ASRS-AMR classique — 90 % de la douleur se situe dans la couture entre les deux : où les tâches changent de mains, qui apprend l'existence de la tâche en premier, et qui attend quand les cadences takt ne s'alignent pas. Ratez ces trois-là et peu importe la vitesse de vos grues ou le nombre de robots achetés : le quai de réception va quand même s'engorger. Il y a deux faces à cela. L'une est physique : où va le point de transfert, quelle est la taille du tampon. L'autre est informationnelle : qui commande qui entre le WCS et le répartiteur des AMR. Les erreurs physiques coûtent peu cher à corriger. Les erreurs d'information coûtent des mois de reprise.
En bref, un ASRS et une flotte d'AMR ont des tempéraments opposés. L'ASRS est têtu : les grues parcourent des allées fixes sur un takt de métronome, tant de palettes par minute, pas une de plus. Les AMR sont des esprits libres : ils circulent, esquivent et font la queue, mais leur takt dérive dès que le trafic s'intensifie. Marier un métronome à un esprit libre n'a jamais consisté à rendre chacun plus rapide. Il s'agit de les faire se rencontrer sur le même tempo.
Le piège que j'ai vécu : 40 mètres au quai de réception de l'ASRS
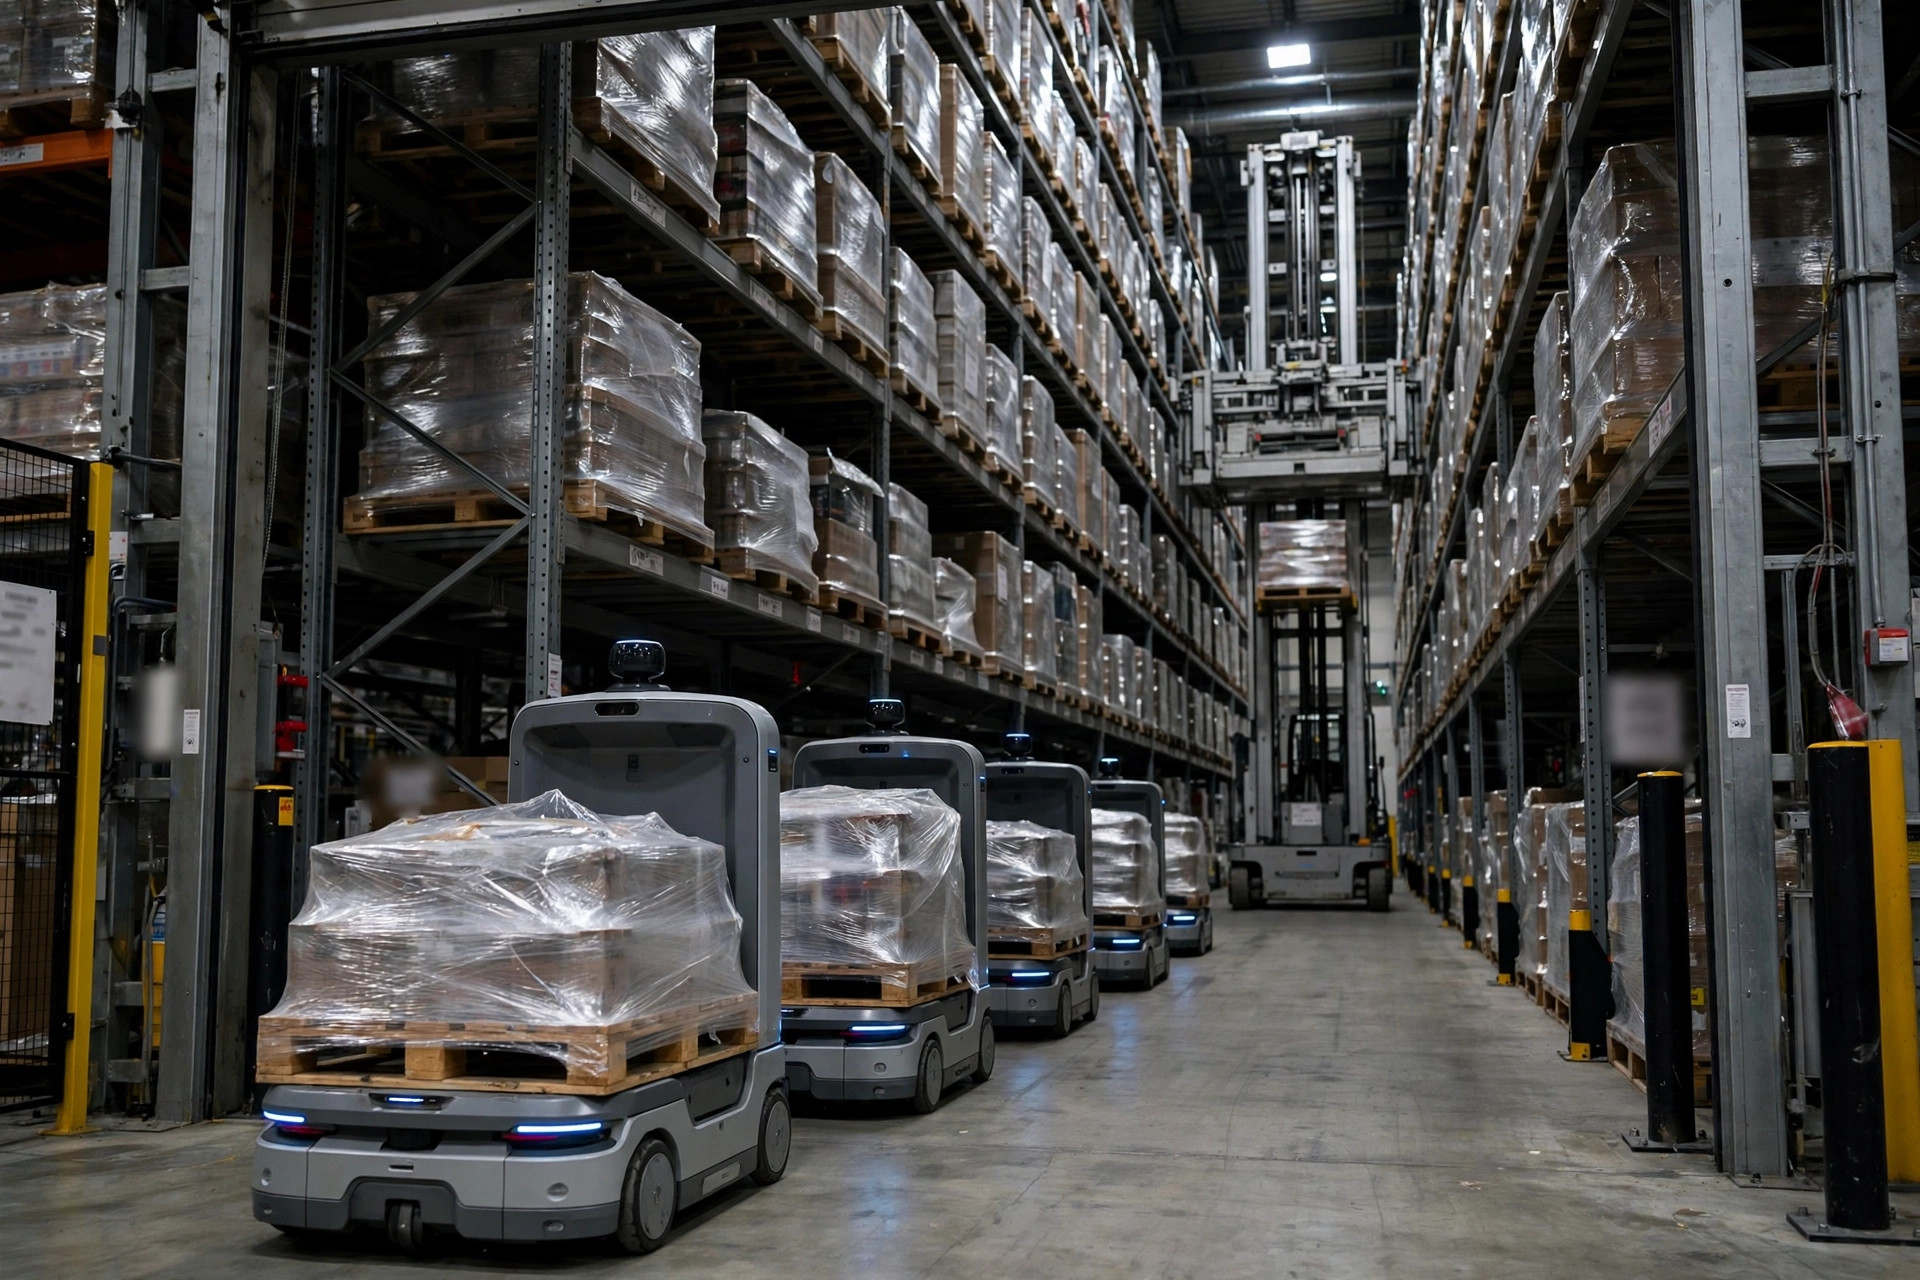
Novembre 2022, un entrepôt de pièces automobiles à Suzhou : un ASRS à transstockeurs de quatre allées, 12 AMR pour l'alimentation en réception. Les chiffres de réception avaient fière allure : 90 palettes par heure par grue, des AMR à 1.8 m/s à vide. Dès la première semaine d'exploitation, le quai de réception s'est engorgé. Les AMR faisaient la queue devant le convoyeur de réception : jusqu'à 8 robots en attente, le plus long bloqué 11 minutes. Et les grues ? Inactives la moitié du temps, à regarder un quai vide parce qu'aucune palette n'était arrivée.
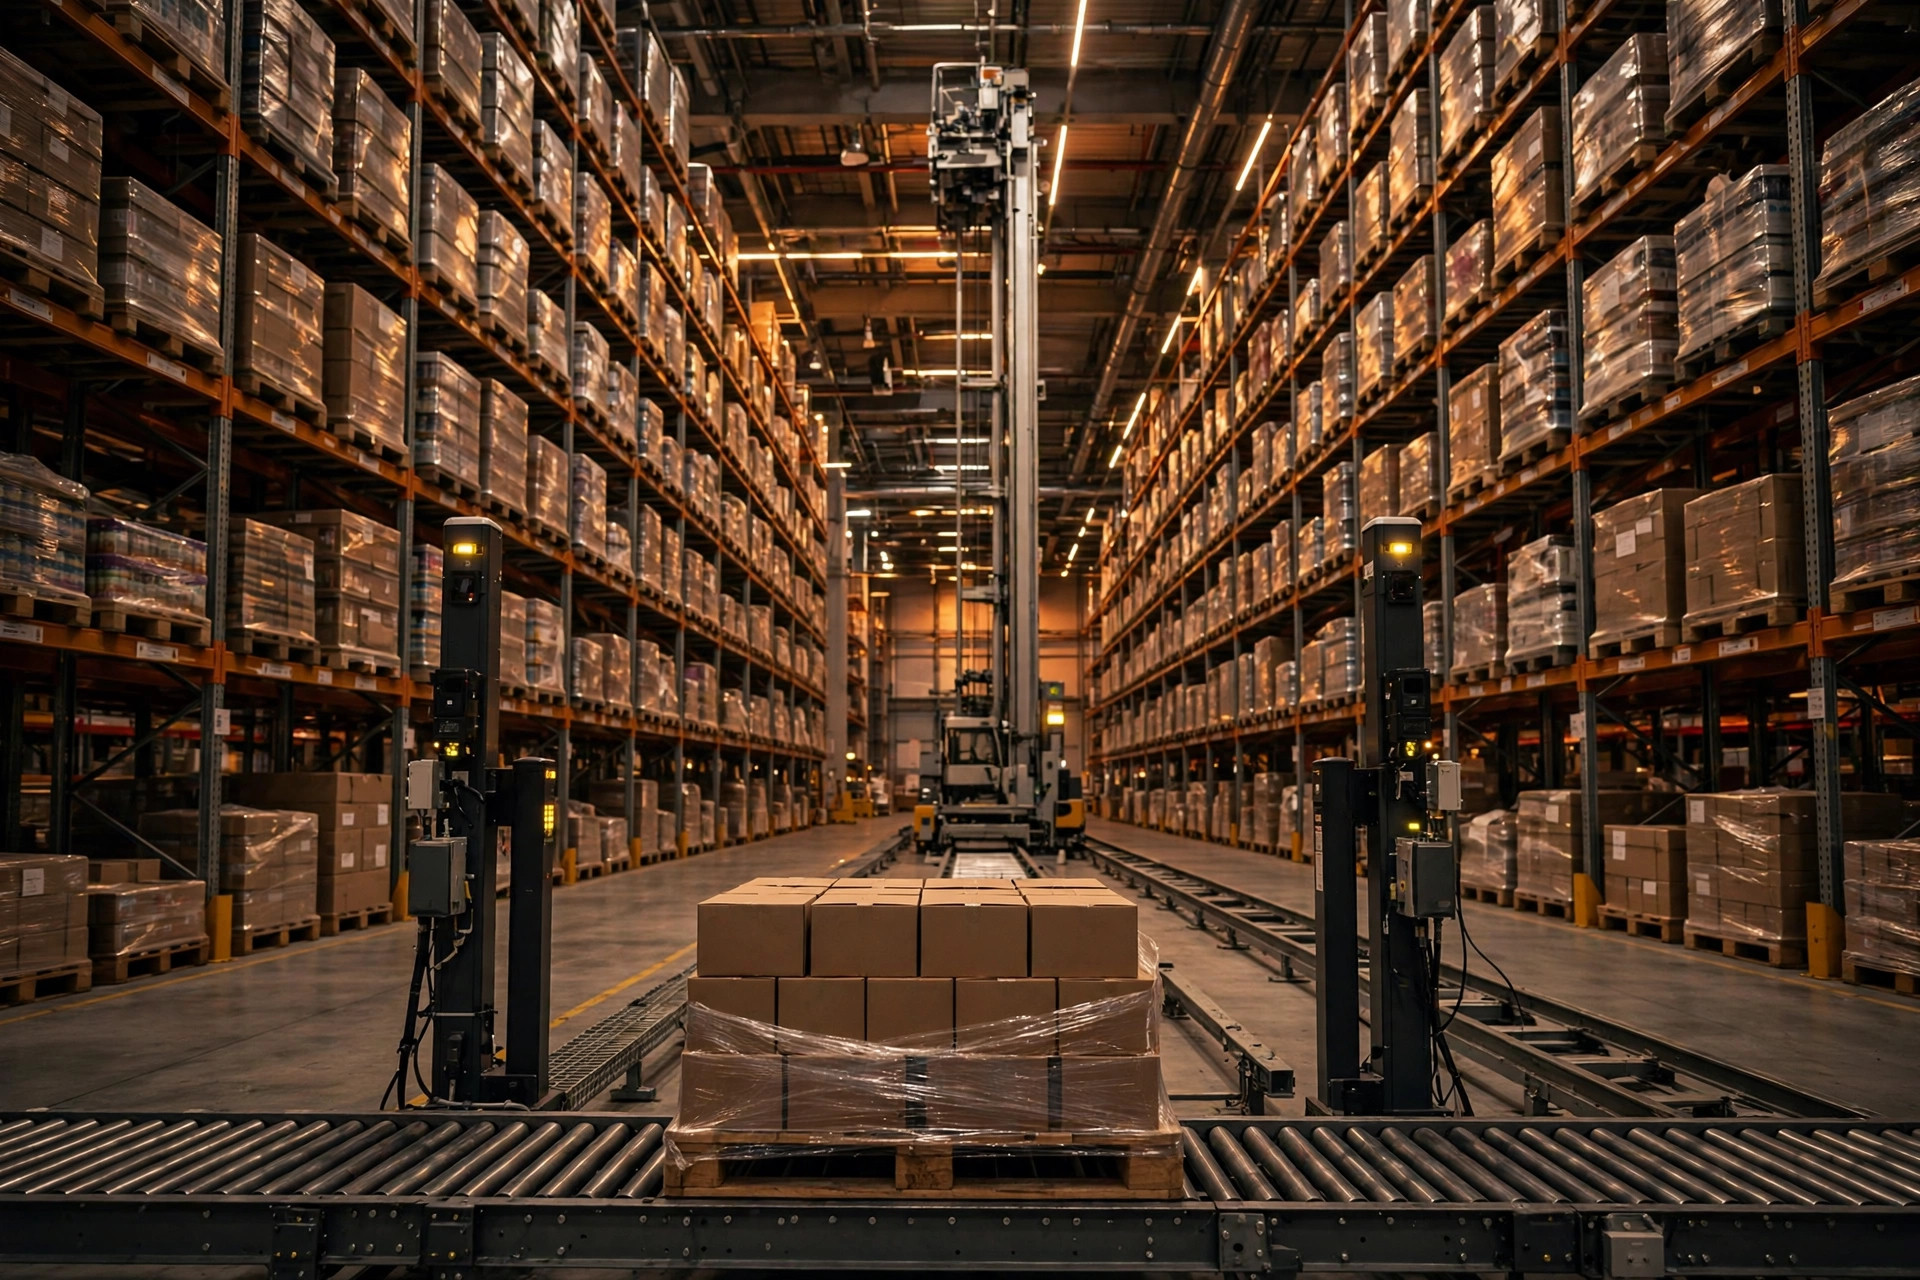
La conception du transfert était la coupable. Les AMR déposaient les palettes sur le convoyeur de réception, qui ne tamponnait que 3 palettes ; une fois plein, chaque AMR derrière restait planté là. Pendant ce temps, le WCS lançait les tâches de réception avec 2–3 minutes de retard : l'AMR était arrivé, mais le WCS n'avait pas encore dit à une grue de venir chercher la palette. Un goulot d'étranglement physique à une extrémité (un tampon de 3 palettes), un délai d'information à l'autre (des tâches arrivées en retard), et la flotte de 12 AMR ne délivrait qu'environ 60 % de sa capacité réelle.
Le sauvetage a pris trois mouvements. D'abord, élargir le tampon de réception de 3 à 8 palettes : un tampon n'est pas du gaspillage, c'est le traducteur entre deux cadences takt différentes. Ensuite, le pré-lancement : quand un AMR est à 2 minutes du point de transfert, le WCS affecte la tâche de réception à une grue en avance pour qu'elle attende la palette au lieu d'être affectée après son arrivée. Troisièmement, le file d'attente avec réservation côté AMR : les robots à destination du même quai sont séquencés à l'avance au lieu que 8 d'entre eux se ruent sur un même point. Le temps d'attente des AMR est passé de 11 minutes à moins de 40 secondes, et le taux d'utilisation des grues est monté de 52 % à 88 %.
J'ai vu trop de projets dépenser l'argent au mauvais endroit : ajouter des robots quand les AMR sont à la traîne, accélérer les grues quand l'ASRS est en retard. Le goulot d'étranglement est dans la couture, pas dans les machines.
Deux faces de l'intégration ASRS-AMR : le transfert physique et informationnel
Le côté physique tient dans un tableau : la check-list de transfert de l'intégration ASRS-AMR.
| Élément | Point de conception | Erreur fréquente | Ce que je spécifierais |
|---|---|---|---|
| Emplacement du transfert | Stations de transfert dédiées en réception/expédition, hors de la ligne principale | Des AMR qui s'amarrent directement au convoyeur principal | Station dédiée + zone tampon, découplée de la ligne principale |
| Profondeur du tampon | Dimensionner selon l'écart de takt × le facteur de variabilité | 2–3 palettes « pour faire joli » | 6–10 palettes, couvrant au moins 5 minutes de fluctuation |
| Alignement des takts | Planifier selon le côté le plus lent | Planifier selon le côté le plus rapide et dire au lent de se dépêcher | Le côté lent fixe le takt, le côté rapide garde 15 % de marge |
| Gestion des exceptions | Un transfert raté bascule automatiquement sur une station manuelle | Le blocage attend un ingénieur | Dérivation automatique vers le manuel + alarme après un timeout de 3 minutes |
| Isolation de sécurité | Séparation rigide entre la zone AMR et les bouches d'allées des grues | Une simple ligne jaune peinte | Barrières physiques + rideaux de lumière, AMR à 2 m de distance |
Le côté informationnel, c'est le partage WCS contre répartiteur d'AMR — et la partie de l'intégration ASRS-AMR la plus susceptible d'exiger une reprise. Ma règle en une phrase : le WCS décide où va la marchandise, le répartiteur d'AMR décide comment le véhicule y arrive — et les deux n'échangent que le statut des tâches, jamais d'ordres. Le WCS émet « déplacer la palette A du quai 1 au point B » ; le répartiteur choisit le robot, l'itinéraire et l'évitement de son côté. Les retours de statut nécessitent quatre états, pas moins : acceptée, enlevée, livrée, exception. Le schéma le plus mortel, c'est quand les deux camps se croient le chef : le WCS qui essaie de diriger la trajectoire de chaque AMR pendant que le répartiteur repriorise les tâches de son côté. Ils se battent, le plancher se fige.
Alors qui attend quand les cadences takt ne correspondent pas ? C'est un compromis, et la réponse est : l'actif le moins cher attend le plus cher. Une grue coûte des millions ; un AMR en coûte une fraction : donc les AMR attendent. Une exception : si la flotte d'AMR est le goulot d'étranglement (disons 6 robots pour alimenter 4 allées), inversez et ralentissez les grues, parce qu'une grue à des millions à l'arrêt coûte plus cher qu'un robot en file. Faites le calcul : une heure de grue inactive — amortissement, énergie, débit perdu — achète environ 50 trajets AMR supplémentaires. Identifiez d'abord le goulot d'étranglement, puis décidez qui attend. Jamais au jugé.
Le deuxième piège : les tâches fantômes en expédition
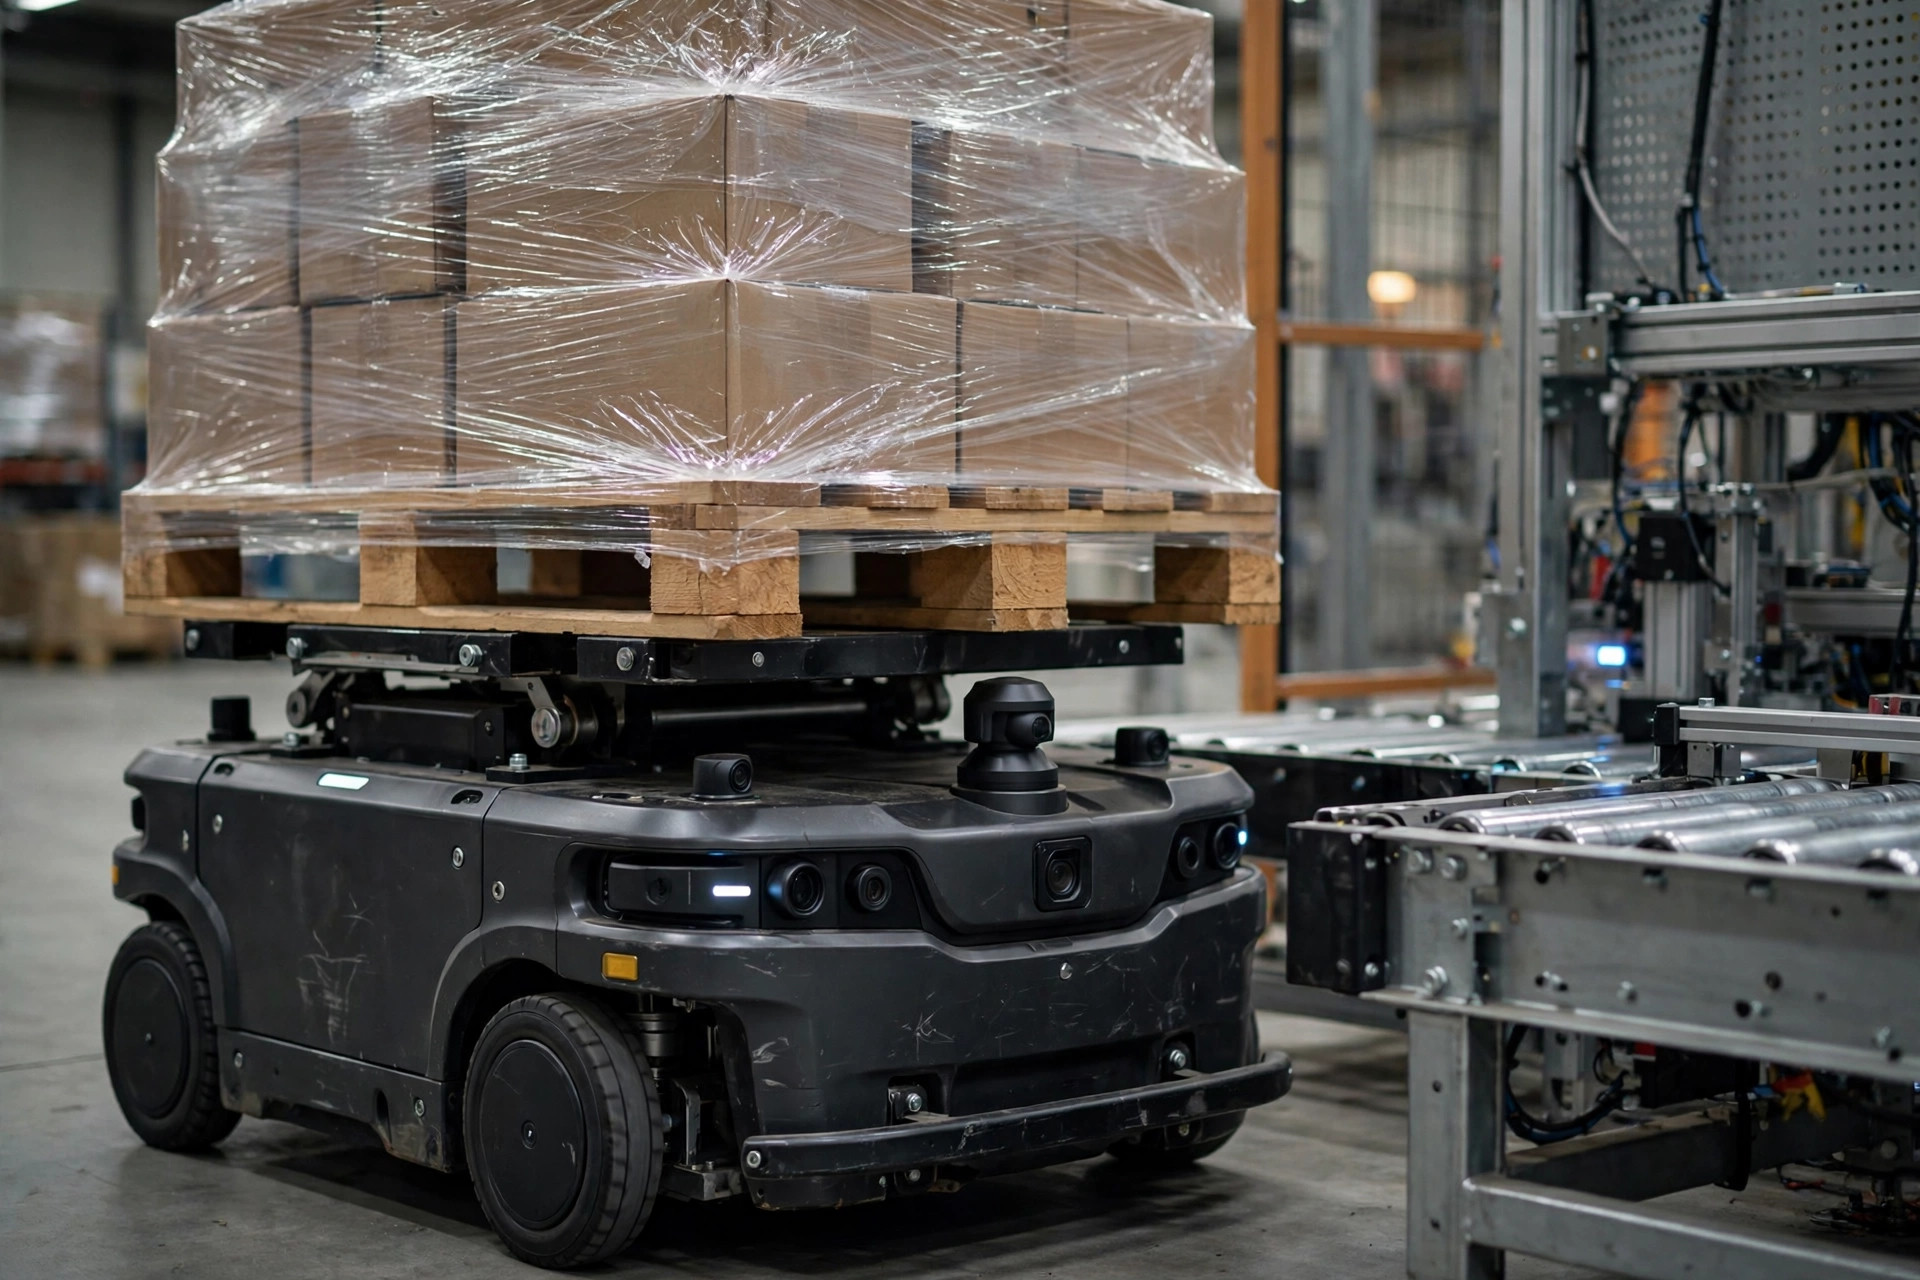
Mars 2024, un 3PL dans le Midwest américain : un ASRS à navettes alimentant des AMR pour un tri put-to-wall. L'expédition était plus sournoise que la réception. Le WCS avait lancé le déstockage, l'AMR roulait déjà, et c'est là que le service client a annulé la commande. La navette a livré la palette au quai d'expédition, l'AMR est arrivé, et personne ne voulait la marchandise : une tâche fantôme. En pointe, plus de 40 palettes orphelines par jour s'accumulaient, le tampon d'expédition se remplissait, et les mouvements d'expédition légitimes s'engorgeaient derrière.
Même cause racine : la couture de l'information. L'annulation était parvenue au WMS mais ne s'était jamais propagée au WCS ni au répartiteur d'AMR. La solution : un contrôle de validité de la tâche entre le répartiteur et le WCS — 30 secondes avant qu'un AMR n'enlève, il confirme que la tâche est toujours valide ; sinon, il annule et renvoie le robot vide vers la zone d'attente. Le contrôle coûte un appel API, des dizaines de millisecondes. Le sauter coûtait 40 palettes orphelines plus une demi-heure de nettoyage par jour. Après la mise en service, les tâches fantômes sont passées de plus de 40 par jour à moins de 3 (le reste annulé dans la fenêtre de 30 secondes : des pertes acceptables).
Une phrase pour conclure
Voici la vérité contre-intuitive sur le mariage d'un ASRS avec des AMR : le goulot d'étranglement n'est jamais dans les roues ni dans les rails — c'est de savoir si l'information arrive tôt ou tard. Des AMR en file, des grues inactives, des tâches fantômes : tout cela, c'est en réalité « quelqu'un qui devait savoir ne savait pas ». Dessinez le flux d'information du transfert avant de parler d'ajouter des robots, d'accélérer les grues ou d'élargir les tampons. Inversez l'ordre et l'argent s'évapore.
Par Lao Mi, vétéran de la supply chain (20 ans)
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.