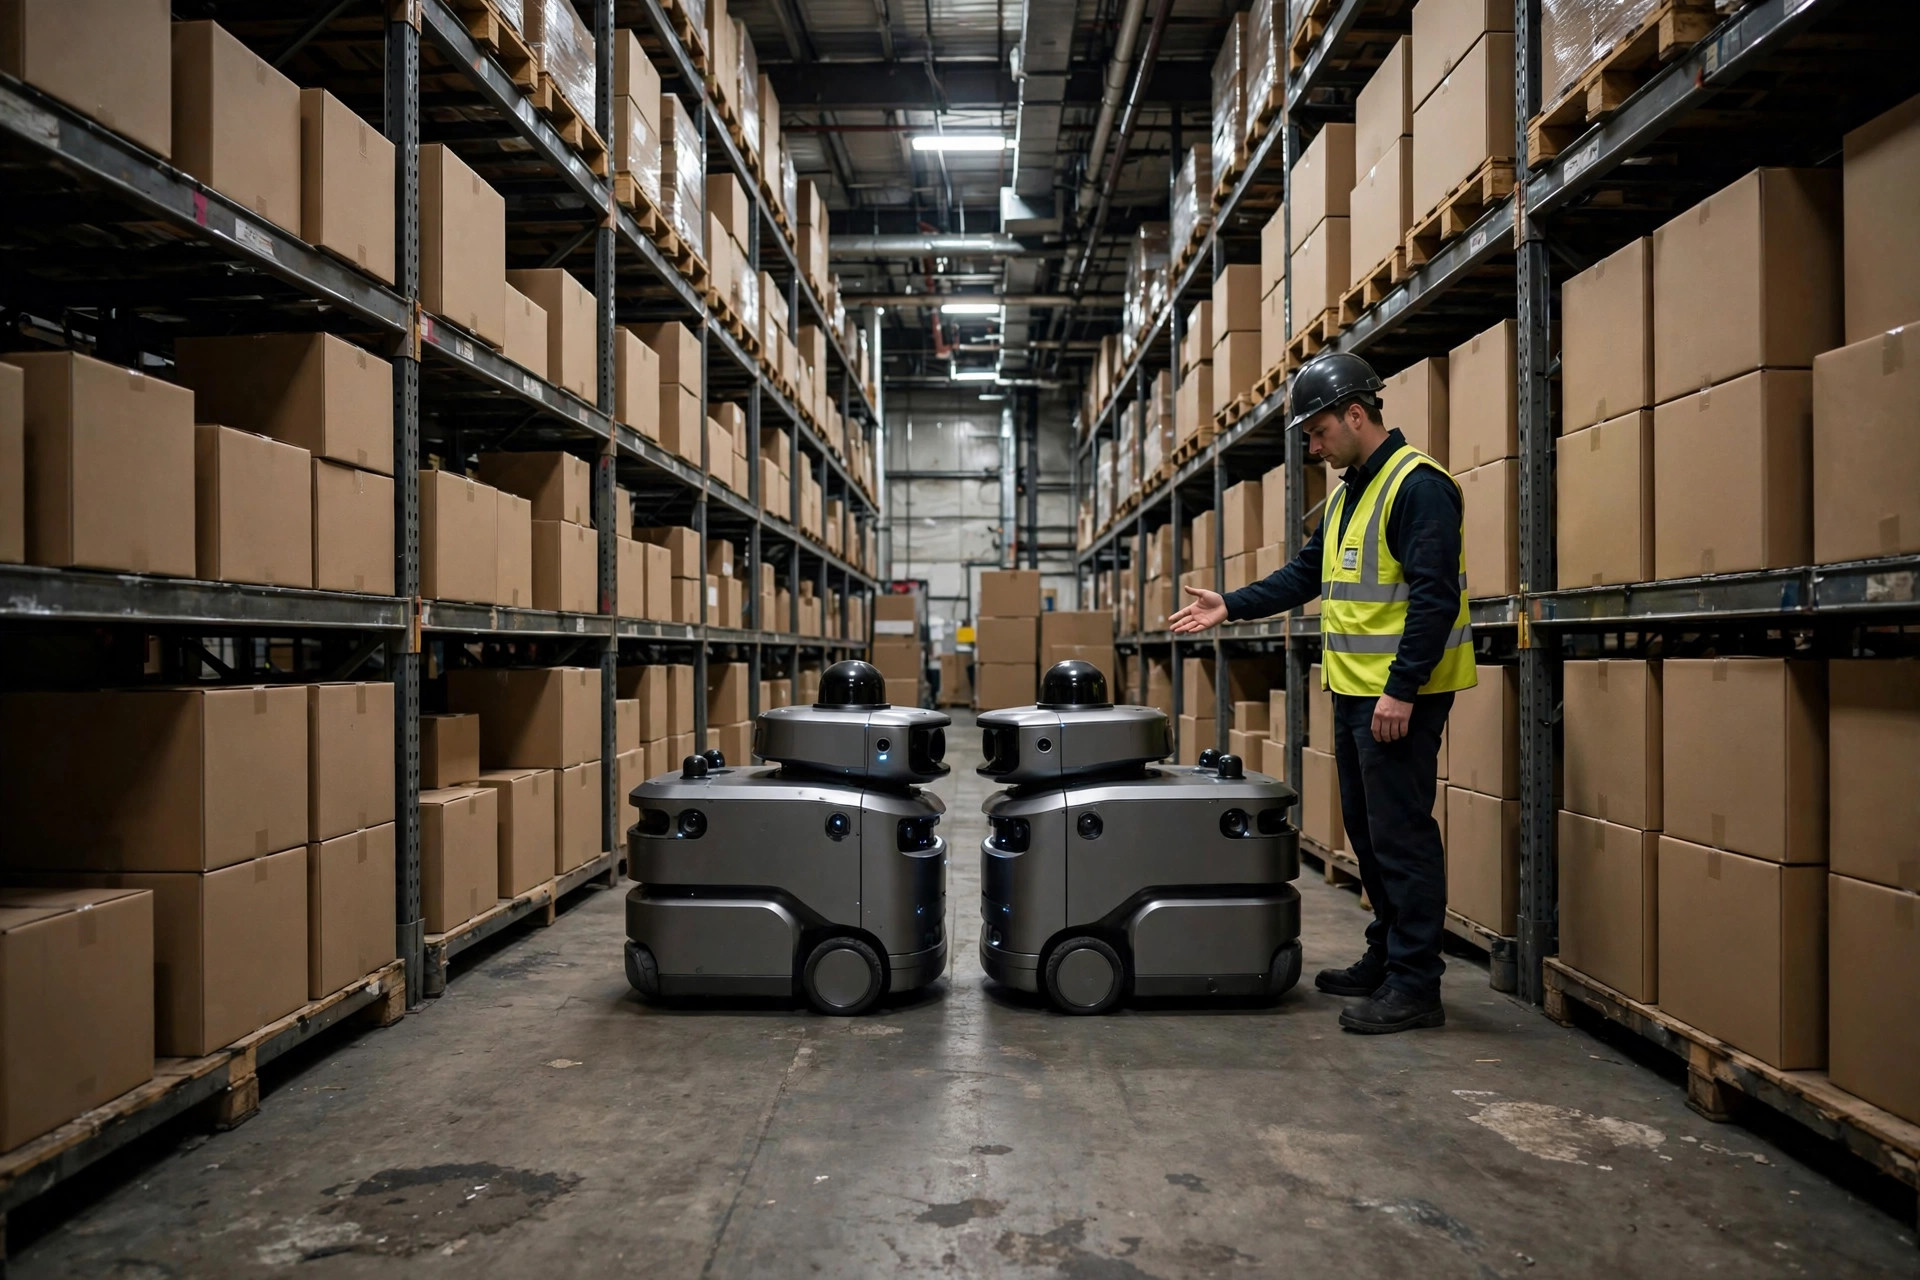
À 2 h 30 d'une équipe de nuit dans un entrepôt d'accessoires 3C de l'est de la Chine, deux AMR se sont retrouvés nez à nez au milieu d'une allée étroite et se sont arrêtés. L'un devait entrer pour prélever, l'autre devait sortir pour livrer, et l'allée n'était assez large que pour un seul véhicule. L'opérateur a cliqué 3 fois sur « céder le passage » depuis l'écran de contrôle. Chaque robot a fait un petit cercle puis s'est arrêté à nouveau. L'équipe a fini par repartir quand quelqu'un est descendu à pied et a repoussé un robot à la main jusqu'à un carrefour. Cette allée est restée bloquée pendant plus de 40 minutes, 3 robots faisaient la queue derrière, et la vague de sortie est partie avec 1 heure de retard.
Voilà à quoi ressemble habituellement l'interblocage d'AMR dans les allées étroites. Rien n'est cassé. L'algorithme n'est pas soudainement devenu stupide. Le problème est que personne n'a réglé la priorité de passage avant que les robots ne se rencontrent. Les deux robots ont raison, les deux ont une tâche valide, et le système n'a pas de réponse convenue à l'avance sur qui passe en premier, alors il se fige. Voyez-le ainsi : c'est comme une voie étroite sans panneau stop ni marquage à sens unique, où deux voitures se rencontrent de face. Même de bons conducteurs ont besoin que quelqu'un recule, et reculer est beaucoup plus difficile pour un AMR que pour un conducteur humain.
L'interblocage d'AMR en allée étroite commence par la priorité de passage, pas par l'algorithme
Quand un embouteillage survient, le premier réflexe est d'ajuster les paramètres. Élargir la distance d'évitement d'obstacle de 30 centimètres à 50, prolonger le délai d'attente de 10 secondes à 30, et la nuit semble meilleure pendant un jour ou deux. Puis une autre vague arrive et l'allée s'embouteille à nouveau. Les paramètres peuvent adoucir un symptôme. Ils ne peuvent pas régler un conflit pour le même tronçon de sol quand deux directions le revendiquent à la fois et qu'aucune règle ne dit qui attend, qui recule et où va le véhicule qui attend.
J'ai travaillé avec un entrepôt dont les allées fonctionnaient dans les deux sens, avec des entrées aux deux extrémités, et dont les tâches étaient distribuées par ordre d'arrivée. Les jours calmes, il ne se passait rien. Les nuits de pointe, 4 ou 5 robots se trouvaient à la fois dans le même système d'allées, le trafic entrant et sortant se mélangeant, et l'interblocage apparaissait 7 ou 8 fois par jour. Les ingénieurs ont ajusté l'algorithme en 3 tours. Les embouteillages sont passés de 7 ou 8 à 4 ou 5, puis ont cessé de s'améliorer. Nous avons converti cette allée en boucle à sens unique, dans le sens des aiguilles d'une montre uniquement, et l'interblocage a disparu le jour même. L'algorithme n'est pas devenu plus intelligent. Le problème lui-même a été supprimé par une règle.
On peut le comprendre par l'analogie de la rue à sens unique. Une ville ne met pas une rue en sens unique parce que les conducteurs sont mauvais. Elle la met en sens unique précisément parce que les conducteurs sont tous raisonnablement bons et ont quand même besoin d'une règle commune pour ne pas avoir à négocier chaque rencontre à partir de zéro. Il en va de même pour les AMR. Leur demander de négocier à chaque entrée d'allée, aussi vite qu'ils calculent, ne battra jamais une règle déjà inscrite sur le plan.
Il existe un test simple pour savoir si votre entrepôt a un problème de priorité de passage ou un problème de capteurs. Regardez où les embouteillages se répètent. Le milieu d'une allée à double sens, un carrefour avec une allée transversale et l'entrée d'une zone de charge : si ces 3 endroits s'embouteillent encore et encore, les règles manquent. Si les mêmes endroits s'embouteillent chaque semaine, il faut arrêter d'ajuster les paramètres et changer la route.
Les règles de circulation qui préviennent l'interblocage en allée étroite
Trois règles suffisent, à condition qu'elles soient inscrites sur le plan et dans le répartiteur plutôt que gardées dans la tête d'une seule personne.
La première est une boucle à sens unique. Si une allée étroite peut fonctionner dans un seul sens, faites-la fonctionner dans un seul sens, même si chaque robot parcourt un peu plus de distance. Le trajet supplémentaire coûte quelques dizaines de mètres par voyage. Un interblocage coûte toute l'allée. Ces deux coûts ne relèvent pas de la même comparaison. En prenant les propres chiffres de cet entrepôt comme exemple illustratif, avant le changement, l'allée écoulait environ 21 palettes par heure nettes, et moins les jours d'embouteillage ; après le passage à la circulation à sens unique, chaque robot parcourait environ 40 mètres de plus par boucle, et pourtant l'allée écoulait régulièrement 29 palettes par heure nettes. Le détour semblait une perte et s'est révélé un gain, parce que les robots ont cessé de s'attendre les uns les autres.
La deuxième règle est une aire d'évitement. Là où une allée ne peut vraiment pas fonctionner en sens unique, il faut des élargissements aux deux extrémités et au milieu, où un robot peut se ranger complètement à l'écart, sans qu'une moitié de son corps dépasse encore dans l'allée. L'aire doit être marquée sur le plan, et la répartition doit être planifiée autour d'elle : quand 2 robots ont besoin de la même allée dans des directions opposées, le premier prend l'aire d'évitement et le second attend à l'entrée. Deux robots ne sont jamais autorisés dans la même allée en même temps. Une allée sans aire d'évitement est comme un pont étroit sans accotement. Tôt ou tard, deux véhicules s'y rencontreront.
La troisième règle est la priorité. Quand une tâche de sortie rencontre une tâche de réapprovisionnement, quelqu'un doit céder, et cet ordre doit être fixé à l'avance. Mon ordre de travail est : sortie avant entrée, palettes complètes avant picking à la pièce, et un robot à batterie faible en route vers la charge avant un robot à l'arrêt. La priorité n'est pas un slogan au mur. Elle doit vivre dans la logique de répartition, pour que le robot de plus faible priorité s'arrête à l'entrée de l'allée pendant que le robot de plus haute priorité la dégage. Plus la priorité est claire, moins souvent un humain doit intervenir à la main.
Le tableau ci-dessous compare les options. Ses chiffres proviennent des propres opérations de ce même entrepôt, proposés comme exemple illustratif plutôt que comme référence du secteur. Un autre entrepôt obtiendra des chiffres différents, mais l'ordre change rarement.
| Approche | Risque d'interblocage | Trajet supplémentaire | Complexité de répartition | Le mieux adapté | | Boucle à sens unique | Le plus faible | Un peu de distance supplémentaire | La plus faible | Allées pouvant former une boucle | | Double sens avec aires d'évitement | Moyen | Presque aucun | Moyenne | Entrepôts anciens ne pouvant pas former une boucle | | Évitement purement algorithmique | Le plus élevé | Aucun | Semble faible, la gestion de crise est la plus élevée | Allées larges, faible densité |
La ligne de sélection se situe ici : quand une allée ne peut accueillir qu'un seul robot et supporte un fort trafic dans les deux sens, ne vous fiez pas à l'évitement purement algorithmique. Les algorithmes gèrent bien les rencontres occasionnelles. Ils ne gèrent pas le trafic frontal structurel. Une fois la densité en hausse, un problème structurel exige une règle structurelle.
Les pièges d'entretien en allée étroite après la refonte
Fixer les règles n'est que la moitié du travail. Le premier piège se situe dans la zone de charge. Les chargeurs sont souvent placés juste à l'entrée d'une allée, et quand les robots font la queue pour charger, la queue de la file bloque la moitié de l'entrée. Le robot suivant lit l'allée comme libre, entre, et découvre une file de charge devant lui. Cet entrepôt 3C a payé exactement cette erreur, puis a déplacé sa zone de charge de 12 mètres vers l'intérieur, laissant une voie d'entrée et de sortie entièrement dégagée. Une zone de charge doit se situer plus loin de l'entrée plutôt que collée contre elle par commodité.
Le deuxième piège est de changer le plan sans changer les habitudes des gens. Après le tracé d'une boucle à sens unique, le personnel expérimenté continue de pousser les chariots à l'ancienne, dans les deux sens, et de déposer des palettes temporaires dans le nouveau sens, transformant une route à sens unique en un blocage à double sens. Pendant la première semaine après une refonte, quelqu'un doit surveiller le sol en personne, et les itinéraires de chariots manuels, les emplacements de palettes temporaires et la gestion des exceptions doivent tous suivre le nouveau sens. Changer seulement le plan des robots ne résout que la moitié du problème.
Le troisième piège est de juger le temps de fonctionnement et le MTBF d'après leurs moyennes. Une bonne moyenne ne signifie pas que l'équipe de nuit est exempte d'embouteillages, et l'interblocage est exactement le type de panne que les moyennes masquent. Je suis plutôt des chiffres par allée : combien d'embouteillages par allée et par jour, combien de temps chaque embouteillage a duré, et combien de robots faisaient la queue derrière. Quand ces 3 chiffres baissent pendant une semaine entière, la refonte fonctionne vraiment. Aussi élevé que paraisse le temps de fonctionnement moyen, si une allée s'embouteille encore 3 fois par semaine, l'équipe de nuit continuera de se plaindre, et elle aura raison.
Donc, avant de demander si l'algorithme est assez bon, demandez si la priorité de passage a jamais été réglée. Ce qu'une boucle à sens unique peut résoudre ne doit pas être laissé à un algorithme pour qu'il lutte avec. Ce que les aires d'évitement et la priorité peuvent énoncer clairement ne doit pas être laissé aux gens sur le terrain pour qu'ils improvisent. Savoir si l'argent a été bien dépensé se résume à un chiffre : pour la même allée, le nombre net de palettes écoulées par heure a-t-il vraiment augmenté après le changement ? S'il a augmenté, l'argent a été bien dépensé. Sinon, les règles ne sont toujours pas bonnes.
Par Da Liu, Ingénieur en automatisation
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.